
工場・製造現場向けAIロボット人手不足の工程を、実機検証から自動化へ。
ヒューマノイド、双腕ロボット、モバイルマニピュレーターを使い、これまで自動化が難しかった人の作業を実機で検証します。EmplifAIは大手製造業へUnitree G1を提供し、複数月にわたる実機検証を継続して支援しています。特定メーカーに寄らず、工程に合う機体をご提案します。
工場での実機検証を相談する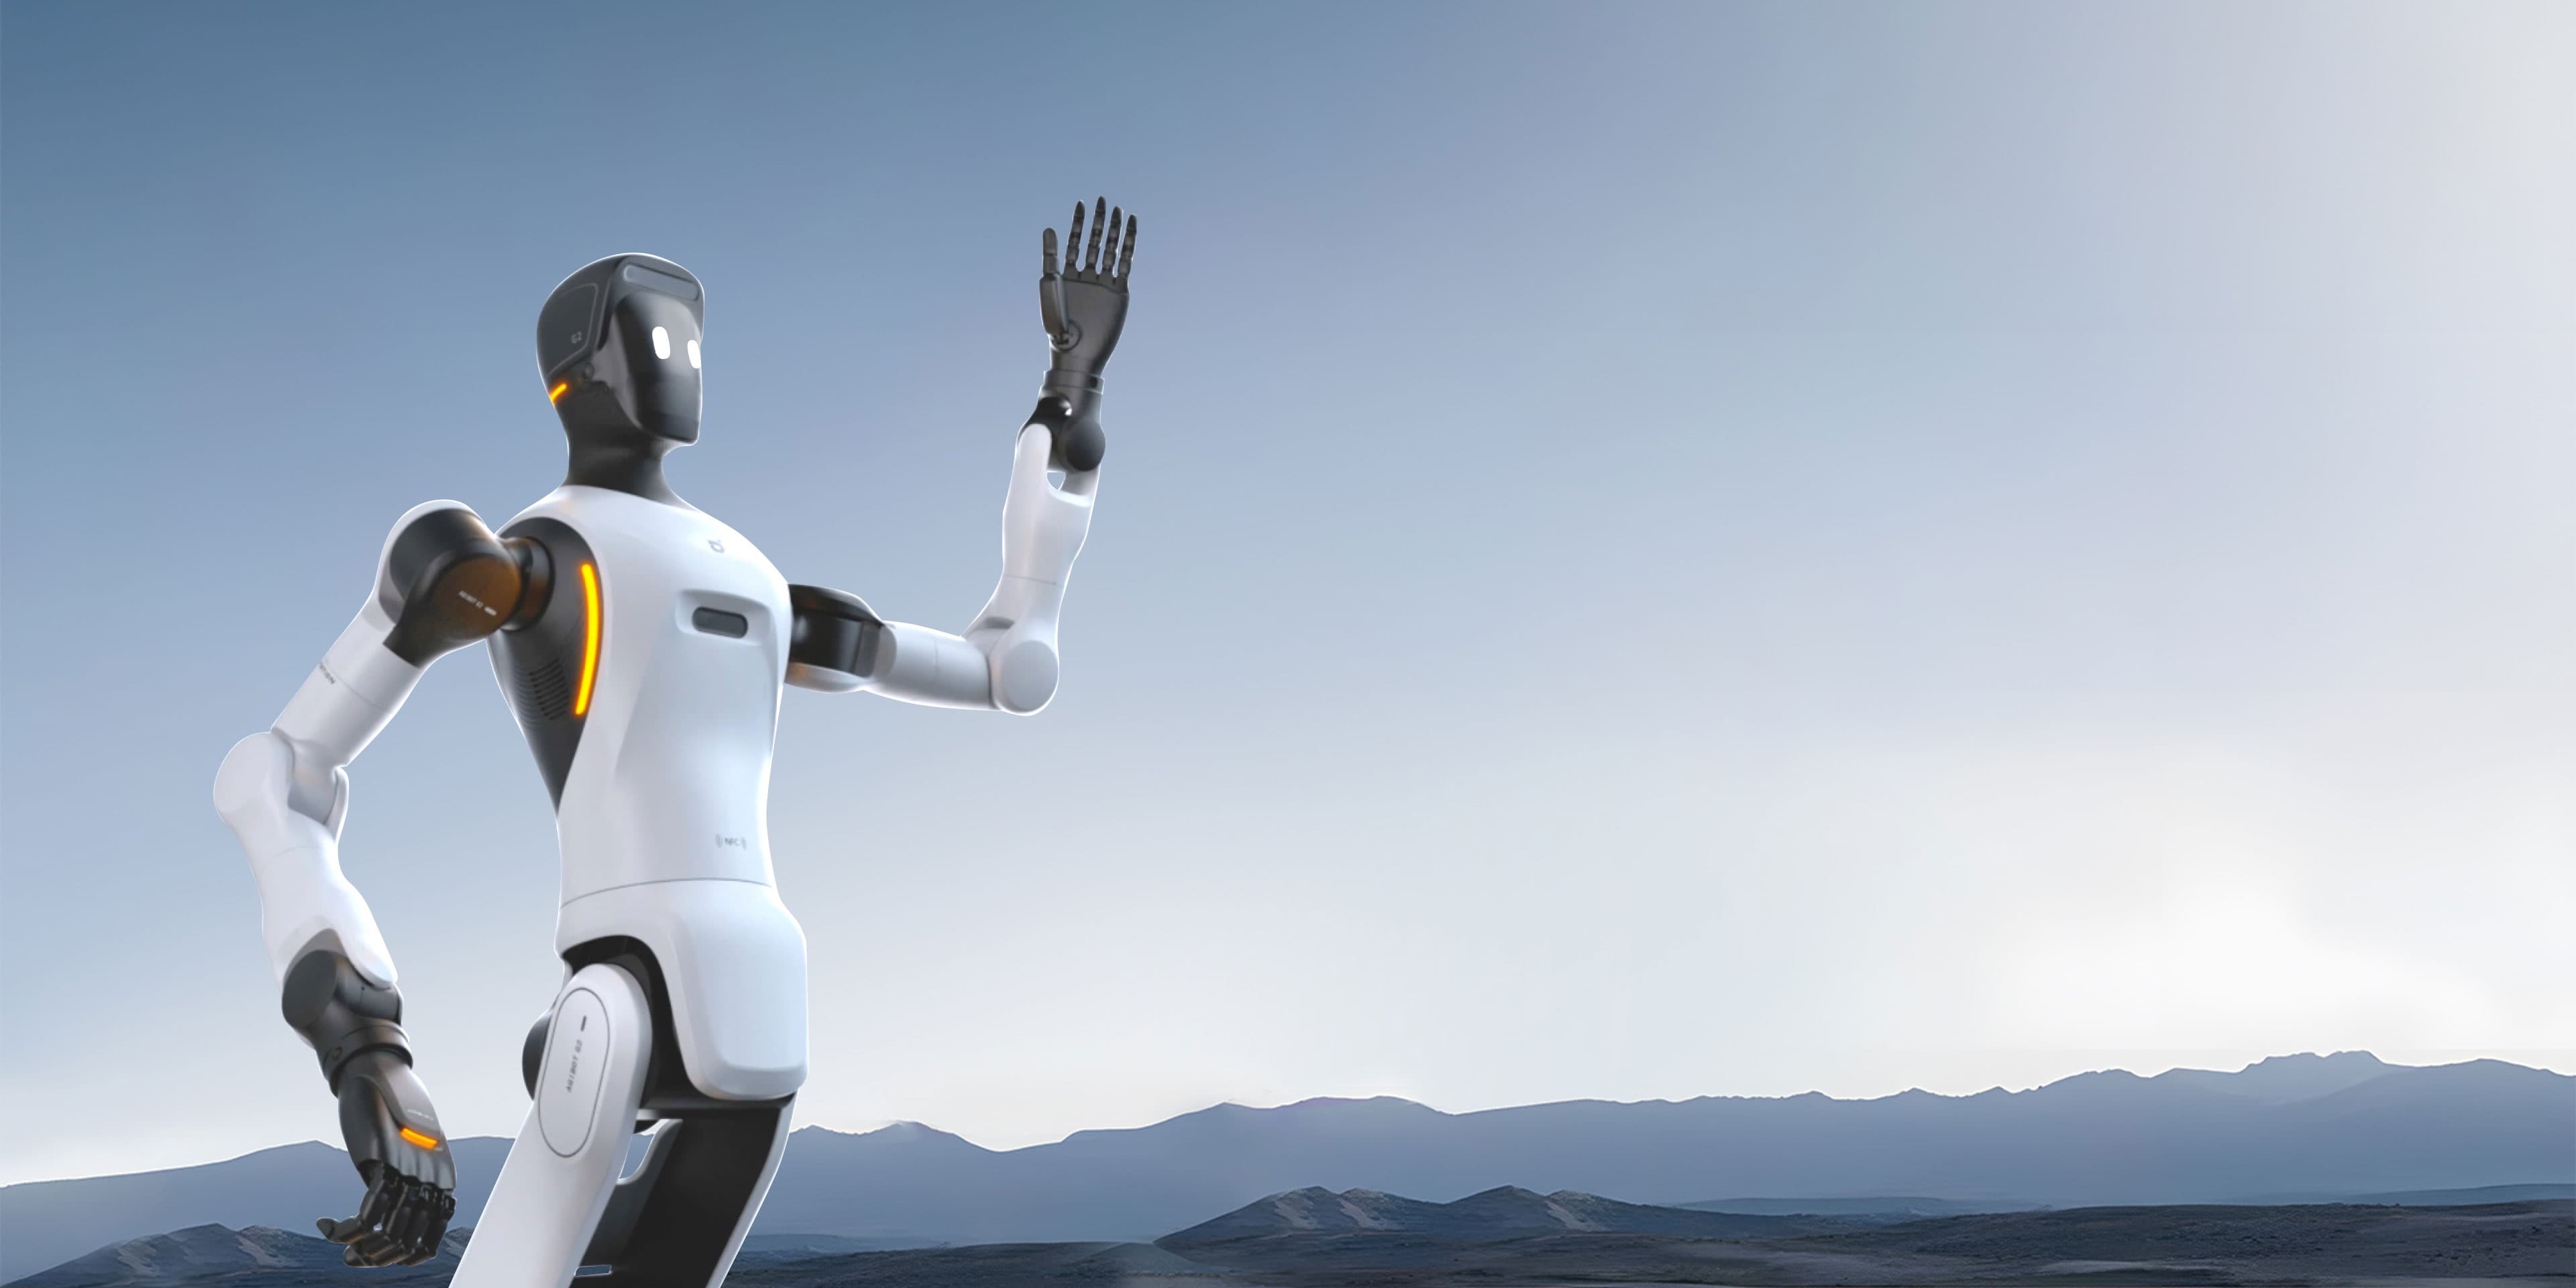
既存の産業用ロボットで届かなかった工程へ
工場の自動化はすでに長く取り組まれてきましたが、残っている工程には理由があります。対象物の形や位置が毎回変わる、少量多品種で段取り替えが多い、専用設備を組むには数量が見合わない。こうした工程は、固定された産業用ロボットでは扱いにくい領域でした。
ヒューマノイドや双腕モバイルマニピュレーターが注目されているのは、この隙間に入れるためです。人向けにつくられた通路、作業台の高さ、既存の治具をそのまま使えるため、ラインを組み替えずに現場へ持ち込めます。人が動いていた場所に、そのまま入れられるという点が本質的な違いです。
一方で、現時点のヒューマノイドが人と同じ速度と精度で作業できるわけではありません。だからこそ、カタログ値で判断せず、自社の対象物と工程で実際に動かして見極めることが重要になります。EmplifAIが実機検証から入ることをおすすめしているのは、この理由によります。
検証・自動化の対象になる作業
まずは1工程に絞って実機で確かめ、成立する範囲を見極めてから広げる進め方をとります。
部品搬送
工程間や倉庫との間で部品を運ぶ作業。モバイルマニピュレーターであれば、運ぶだけでなく置き場での積み降ろしまで一体で扱えます。
ピッキング
箱やコンテナから対象物を取り出す作業。形状や向きが一定しない対象では、視覚と動作を学習させるアプローチが有効です。
治具へのセット
加工前後のワークを治具に置く、外す作業。既存の治具をそのまま使えるかを実機で確認します。
組付け
部品どうしを合わせる作業。力加減と位置合わせの精度が要るため、対象を絞った検証から入ります。
マシンテンディング
工作機械への着脱。扉の開閉やボタン操作を含めて、一連の流れとして扱えるかを検証します。
外観確認
傷や欠けの目視確認。カメラを載せて記録し、判定の自動化につなげる段階を分けて進めます。
ボタン・レバー操作
設備の操作パネルに触れる作業。設備側を改造せずに自動化できる点が、人型を使う利点になります。
単純反復作業
同じ動きを繰り返す工程。負担が大きく人が定着しにくい作業から着手すると、効果が見えやすくなります。
工程に合わせて機体を選ぶ
特定のメーカーに寄らず、対象作業と現場の条件から機体をご提案します。購入・レンタルどちらにも対応します。
AgiBot G2
双腕による物体操作と移動機構を組み合わせたセミヒューマノイド。産業用途での作業を想定した構成です。
Unitree G1
実機検証で最も実績のある小型ヒューマノイド。まず現場で動かして見極める段階に向きます。
Unitree H2 / H2 Plus
等身大のヒューマノイド。人と同じ作業高さを前提とした検証に向きます。
Realman RMC-AIDAL
セミヒューマノイド。研究・開発用途での導入と二次開発に対応します。
Unitree Go2
四足歩行ロボット。段差のある構内や屋外の巡回・点検に向きます。
OpenShell
自社開発の双腕モバイルマニピュレーター。構成を変えられるため、検証用のプラットフォームとしても使えます。
実機検証から自動化までの進め方
いきなり本番導入はしません。1工程のPoCで成立性を確かめてから、範囲と台数を広げます。
- 01 工程の選定
- 対象物の形状・重量・ばらつき、タクトタイム、人の負担を整理し、最初に検証する1工程を決めます。
- 02 機体と構成の選定
- 必要な可搬重量、リーチ、自由度、移動方式、ハンドを検討します。機体は購入前にレンタルで試せます。
- 03 実機検証(PoC)
- 実際の現場、または当社で対象物を使って動かします。成功率とタクトを実測し、成立する条件を特定します。
- 04 動作開発・学習
- ROS 2や機体SDKを用いた制御に加え、模倣学習・VLAで人の作業から動作を学習させる方法も選べます。
- 05 テレオペ併用での運用
- 全自動にする前に、遠隔操作を併用して現場を回します。運用しながら学習データが貯まります。
- 06 範囲の拡大
- 成立した工程を基準に、隣接工程や他ラインへ横展開します。台数の追加もこの段階で判断します。
自動化を支える技術
模倣学習・VLA
人の作業デモンストレーションからロボットの動作を学習させます。動作をプログラムで書き下ろせない工程に有効です。
テレオペ(遠隔操作)
操作者の身体動作と意図をリアルタイムにヒューマノイドへ転写する、身体共有型テレプレゼンスを実装しています。
Sim2Real
NVIDIA Isaac Sim・Isaac Labでの学習・評価から実機へ移します。実機を止めずに検証を進められます。
ROS 2 / SDK制御
各社ロボットのSDKとROS 2を用いた制御・連携開発に対応します。既存設備との接続も含めて設計します。
学習データの収集
対象作業、機体、収集量、品質基準を設計し、実機でデータを取得します。自動化の土台になる工程です。
双腕モバイルマニピュレーター開発
双腕と移動機構を備えた機体の設計・開発から実機統合まで、自社で手がけています。
製造業での実績
大手製造業のお客様に対し、製造現場でのロボット活用可否を実機で見極めるためにUnitree G1を提供し、技術検証と運用を支援しています。複数月にわたり検証を継続中です。
また、現場での活用を想定したヒューマノイドの動作開発として、人が行う動作をロボットで再現するための制御・動作生成・実機検証にも取り組んでいます。
導入済みの機体を扱えるエンジニアが社内にいない、という段階からのご相談も承ります。制御・動作開発から運用の定着までを伴走します。
よくあるご質問
ヒューマノイドは工場で本当に使えますか?
工程によります。人と同じ速度・精度で長時間作業できる段階にはまだ課題がありますが、少量多品種で専用設備が組みにくい工程や、人の負担が大きい単純反復作業では現実的な選択肢になります。判断はカタログではなく、自社の対象物を使った実機検証で行うことをおすすめします。
どの工程から始めるべきですか?
対象物のばらつきが小さく、タクトに余裕があり、人の負担が大きい工程が向いています。まず1工程に絞ってPoCを行い、成立する条件を特定してから範囲を広げます。工程の選定からご相談いただけます。
既存の設備やラインを改造する必要はありますか?
人型・双腕の機体を使う利点は、人向けにつくられた環境をそのまま使えることにあります。通路、作業台の高さ、既存の治具、設備の操作パネルを活かせるかを実機で確認します。改造を最小限にする構成をご提案します。
安全面はどう確保しますか?
作業者との距離、停止条件、柵や安全装置の要否を、対象工程と現場の条件に応じて設計します。検証の段階から、実際の運用を想定した安全条件を決めて進めます。
購入前に試せますか?
レンタルで実機検証から始められます。機体を購入してから使えないと分かるのが最も損失が大きいため、まずレンタルで対象工程を試す進め方をおすすめしています。
社内にロボットを扱えるエンジニアがいません。
その状態からのご相談を多くいただいています。制御・動作開発から運用の定着まで伴走し、必要に応じて社内で扱える状態への引き継ぎも支援します。
工場・製造現場での実機検証のご相談
対象工程、扱う対象物、現在の課題をお知らせください。機体が決まっていない段階、どの工程から手を付けるか迷っている段階でもご相談いただけます。1工程のPoCからご提案します。
工場での実機検証を相談する