
フィジカルAIとは身体を持つAIが、現実の世界で働きはじめる。
フィジカルAIは、現実世界を認識し、身体を動かして働きかけるAIの領域です。画面の中で文章や画像を生成するAIと違い、物理法則と不確実さのある現実で成果を出す必要があります。EmplifAIは自社ヒューマノイドOpenShellの開発を通じて、この領域の社会実装に取り組んでいます。
フィジカルAIの開発を相談する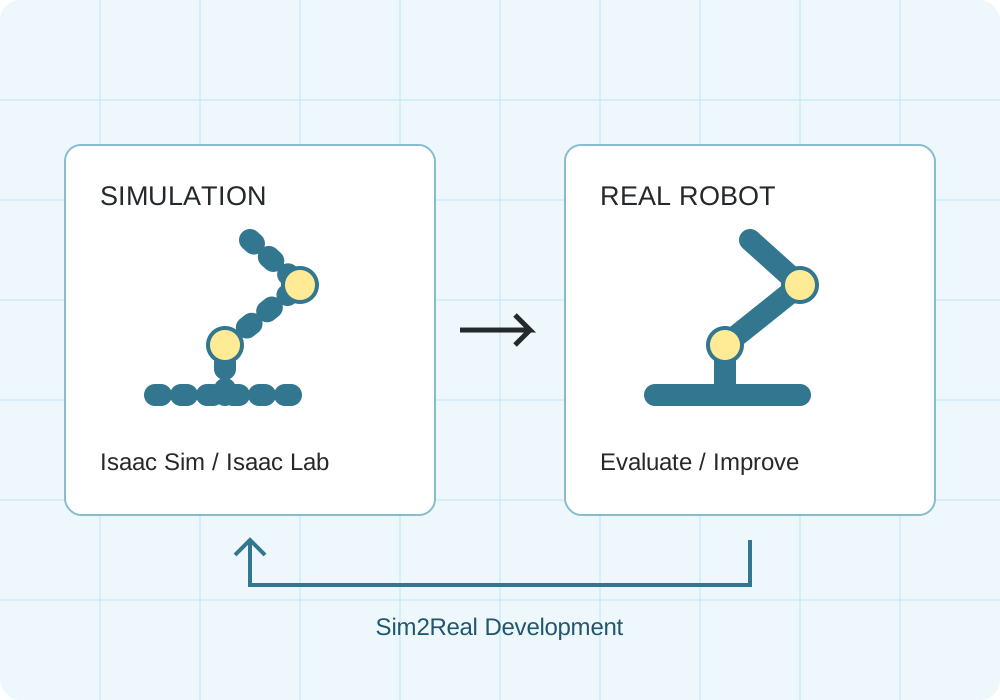
工場・倉庫の搬送シミュレーション
Unitree G1
Isaac Sim内の物理シミュレーションで、0.25 kgの箱を両手で保持し、約1.2 m歩いて別の台へ置く動作を検証しました。実機の映像ではありません。
RealMan RMC-AIDAL
本体30×20×20 cm・総重量10 kgの想定搬送ケースのハンドルを把持し、約1.2 mの車輪走行で搬送して台へ置き、手を離すまでを検証しました。公開CADモデルの重心・接触設定を補正した物理シミュレーションで、実機の耐荷重を保証するものではありません。
RealMan RMC-AIDAL:両腕での10 kgケース搬送
本体30×40×20 cm・総重量10 kgの想定搬送ケースを、左右のハンドルで両手把持し、約1.2 m搬送して台へ置く動作を検証しました。搬送中は左右両手の接触と荷重分担を記録しています。公開CADモデルの重心・接触設定を補正した物理シミュレーションで、実機の耐荷重を保証するものではありません。
棚への補充、部品箱の供給、仕分けなど、対象業務に合わせたシミュレーション・実証実験もご相談いただけます。
環境・箱の3D素材: NVIDIA SimReady / codepawl/simready-glb · CC BY 4.0 · 素材の変換・寸法・表示材質を調整しています。
ブラウザ上で360°グリグリ動かせる「実測1,080万点」3Dデジタルツイン
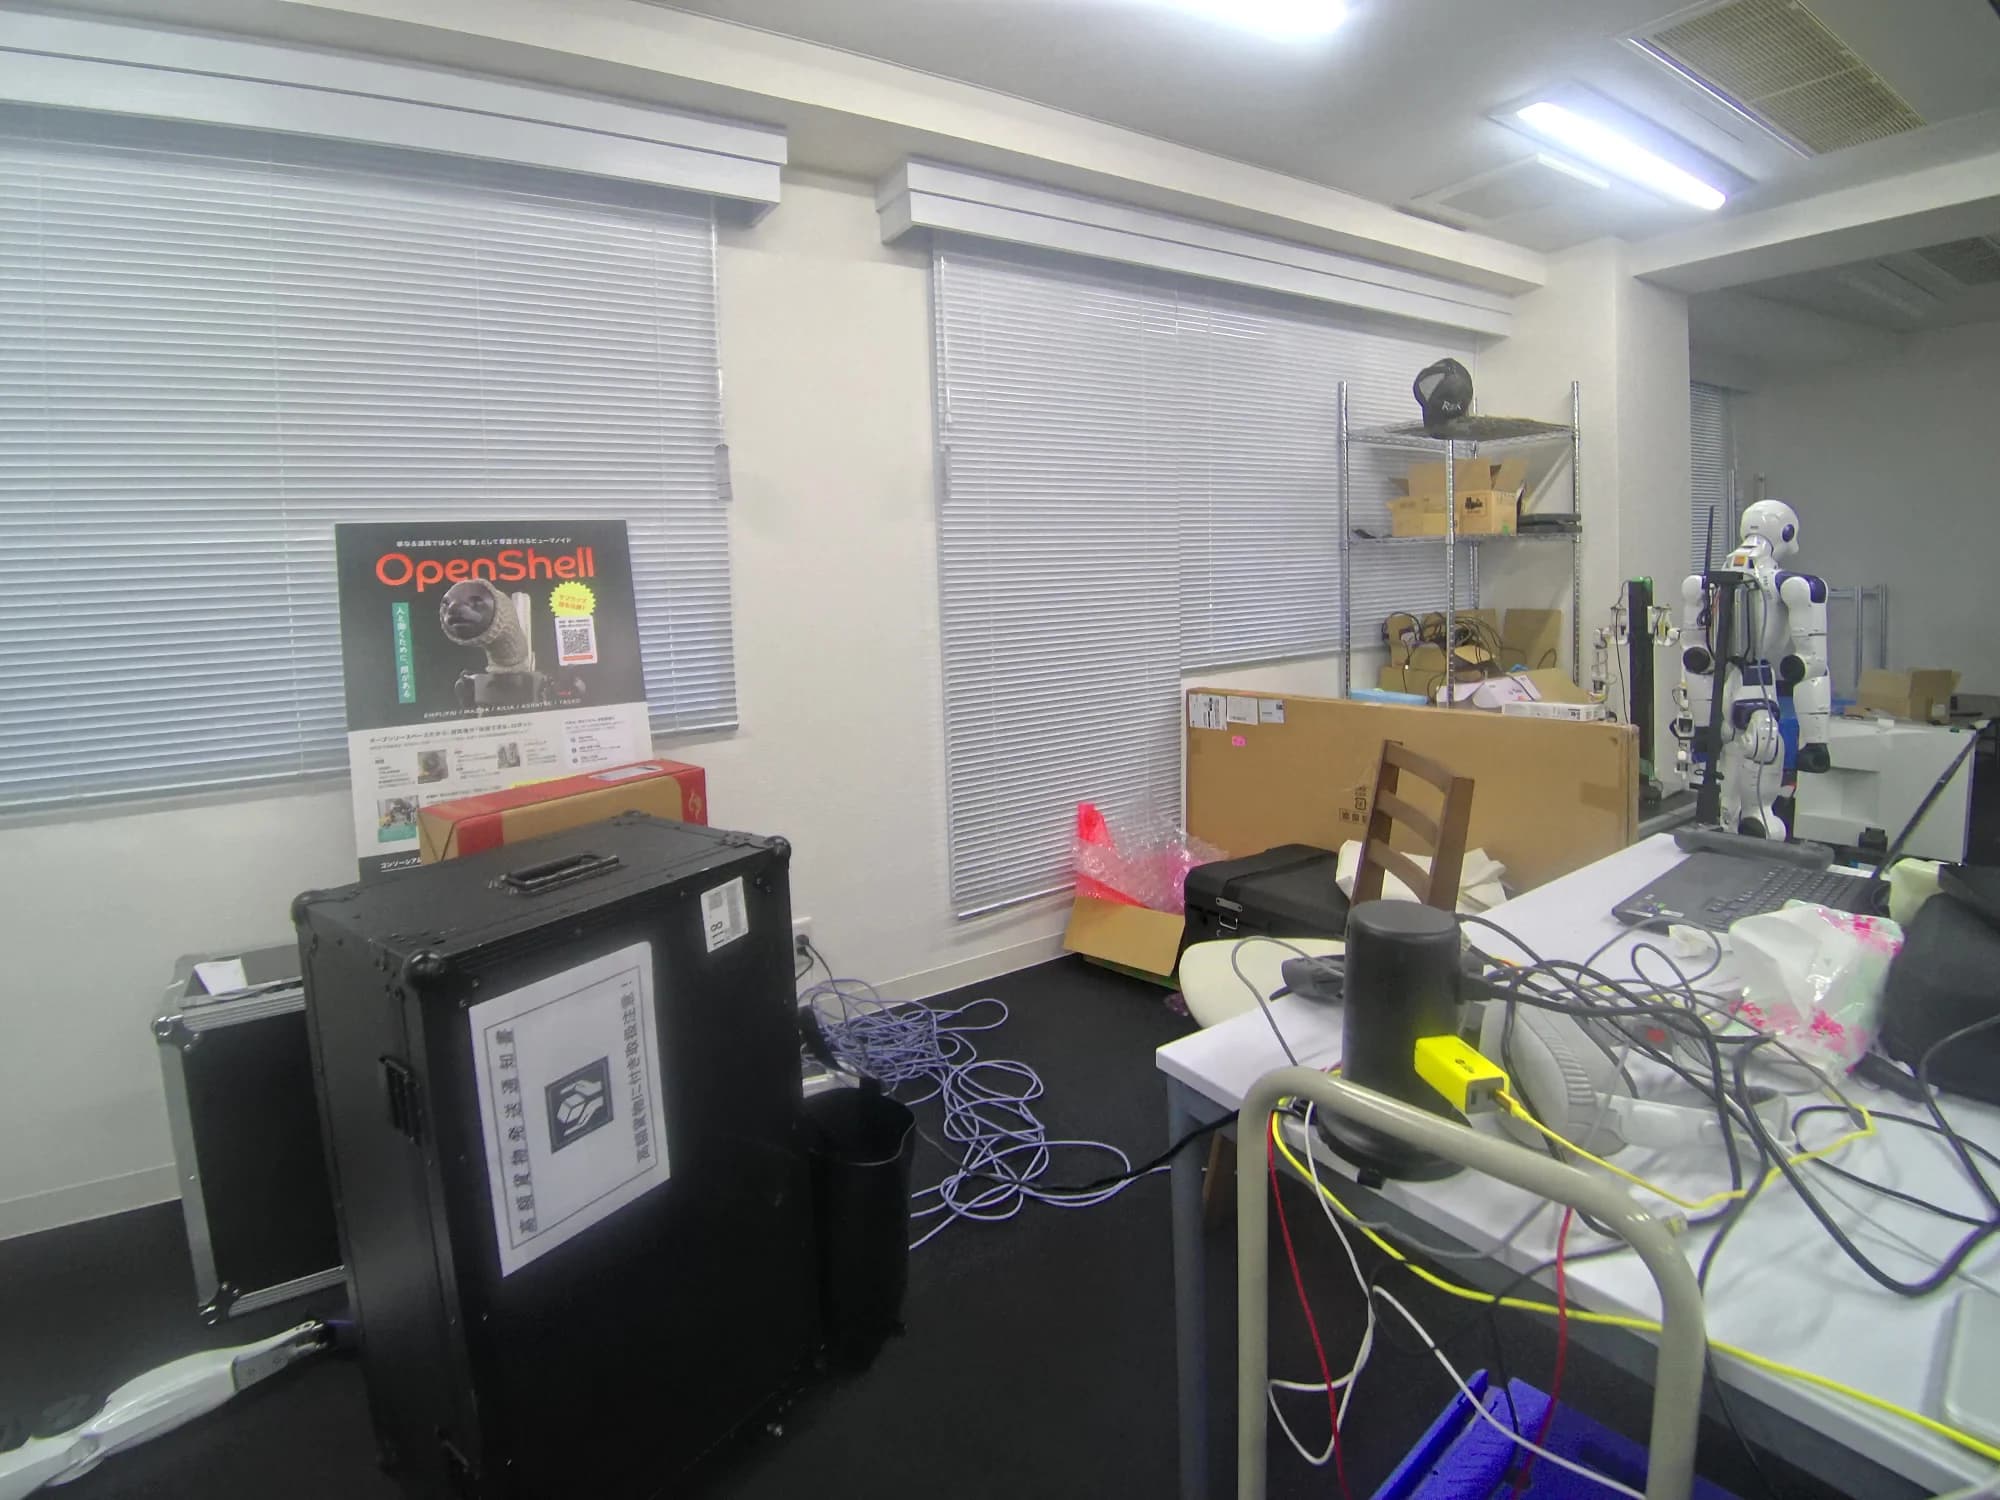
EmplifAIのロボット開発ラボ(Unitree G1ヒューマノイド・双腕ロボット設置環境)を、保有するXGRIDS Lixel K2でわずか89秒間歩きながら計測した実データです。マウスドラッグやスワイプで360°回転・ズームできるほか、4種類の表示モード切替、天井スライス(断面カット)、ロボット設置スポットへの視点ジャンプをその場で体験いただけます。
XGRIDSの3D空間データ × フィジカルAIで何ができるのか
現場を3Dスキャンする最大の価値は、人間が見るための図面作成だけにとどまりません。ミリ単位の3D空間データと、EmplifAIが手がけるヒューマノイドロボット(Unitree G1等)・双腕マニピュレータ(OpenArm)・VLAモデル・NVIDIA Isaac Sim環境を掛け合わせることで、ロボット導入の事前診断から仮想訓練、自律移動、遠隔操作までが劇的に変わります。
実空間を89秒でデジタル化し、ヒューマノイド・双腕ロボットが動く仮想検証環境へ
図面が存在しない工場・倉庫・研究施設でも、XGRIDS Lixel K2を持って歩くだけで室内全体の3D点群と実写テクスチャを取得。EmplifAIラボの実測データでも、窓際のヒューマノイド(Unitree G1)や中央の双腕ロボット作業セルを含む空間全体(68.3㎡・1,080万点)をわずか89秒で空間データ化しています。取得した空間をNVIDIA Isaac SimやROS 2環境へ取り込むことで、実機を現地に持ち込む前に歩行ルート、全身制御、把持動作のシミュレーション(Real2Sim2Real)を回すことができます。
この組み合わせで実現できること
- 現地を歩くだけで、ヒューマノイドやAMRが走行・作業する実寸の3D仮想空間を構築
- NVIDIA Isaac Sim・USD・ROS 2向けの衝突判定モデルやナビゲーション地図への変換連携
- 現場の什器・作業台・障害物をそのまま反映したロボット強化学習・模倣学習の環境生成
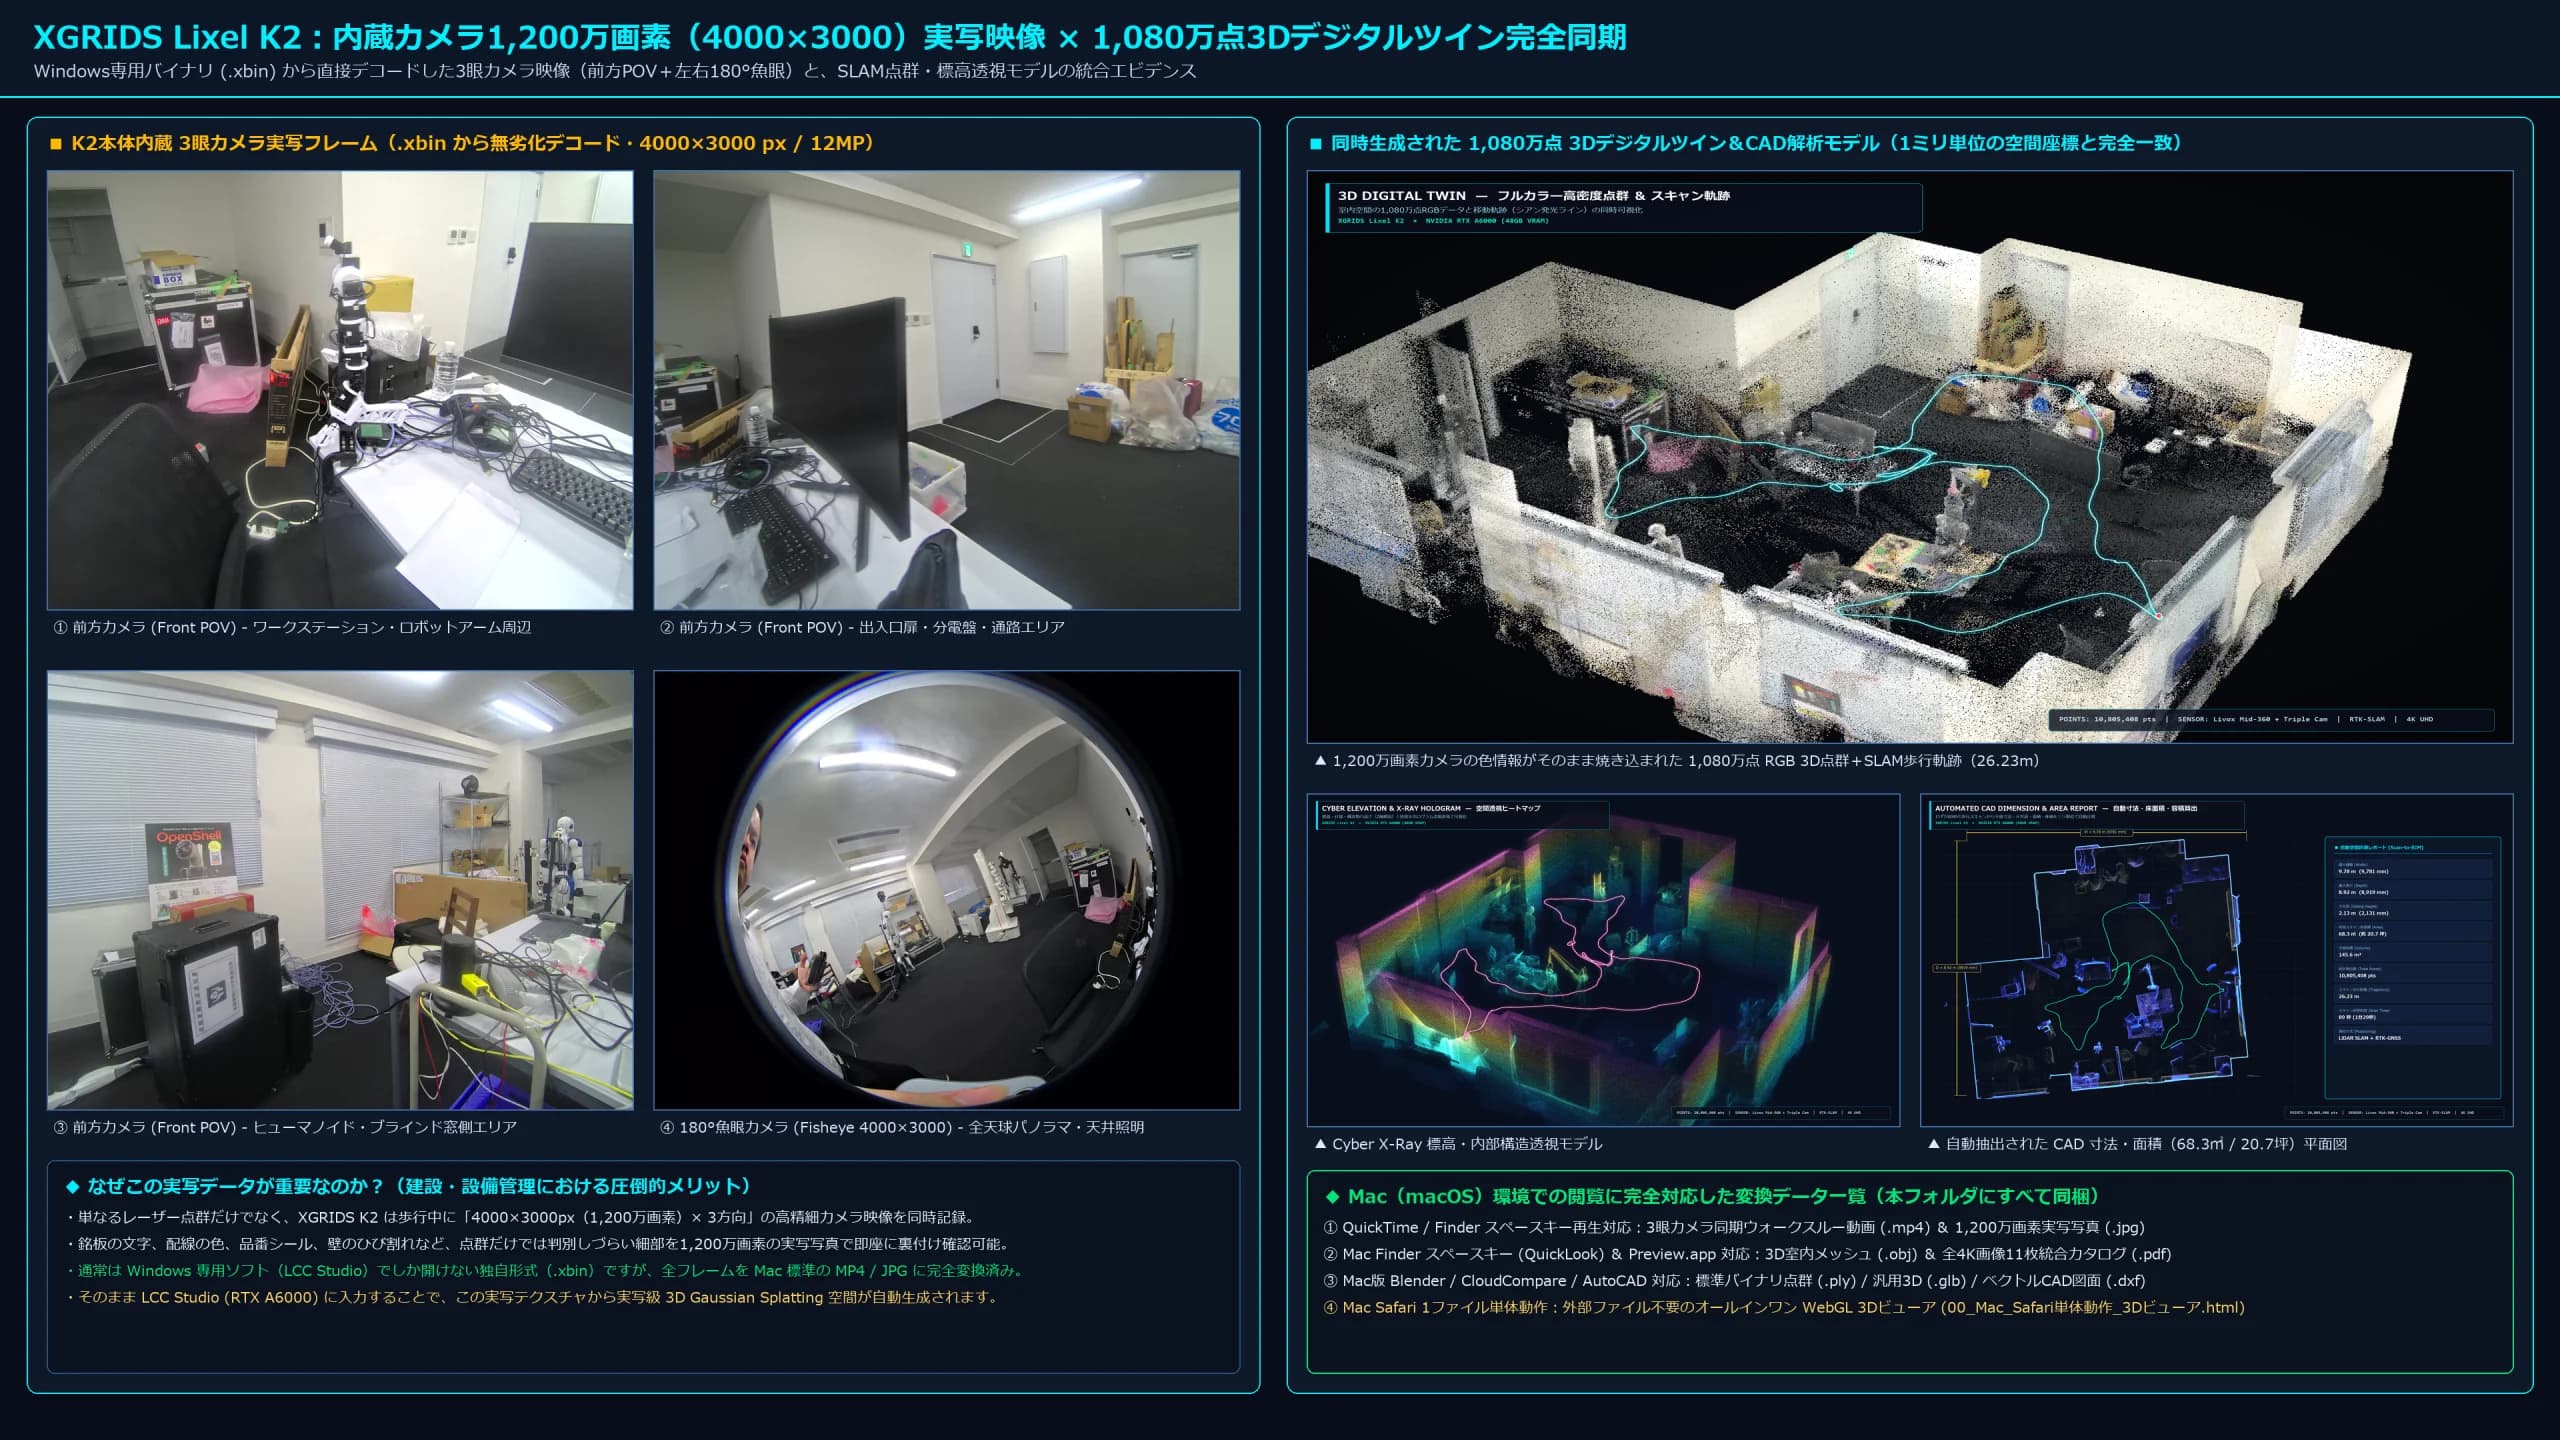
映像で見る:89秒のウォークスルーから1,080万点の3D空間が生まれるまで
XGRIDS Lixel K2で実際に計測したラボ空間の360°マルチモーダル解析映像と、レーザー走査による1,080万点空間ビルドアップ映像を切り替えてご覧いただけます。
360°回転 × 3モード連続変化(フルカラーRGB → サイバー標高 → LiDAR X-Ray)
1回の歩行スキャン(89秒)から生成された1,080万点の3D空間データを、実写フルカラーRGB、高さ別のサイバー標高ホログラム、レーザー反射強度によるX-Ray透視の3モードへシームレスに切り替えながら360°回転表示するショーケース映像です。
1回のスキャンから多角的に展開できる「4K空間解析・図面・検査ビジュアライゼーション」
取得した高密度3Dデータから、フルカラー点群、標高ホログラム、1mグリッド建築オルソ図、自動寸法入りCAD平面図、床面不陸・壁面鉛直度のミリ単位ヒートマップ、ロボット搬入クリアランス検証まで、目的に応じた解析ビューを展開できます。サムネイルをクリックして切り替え、画像のクリックで高解像度拡大表示が可能です。
 クリックで4K高精細画像を拡大
4分割マルチモーダル3D空間解析ショーケース
1つのスキャンデータから、①フルカラーRGB点群、②標高ヒートマップ透視、③1mグリッド建築オルソ平面図、④断面プロファイルの4モードを同時展開。空間の見た目と寸法・構造を一目で把握できます。
フィジカルAIの意味
フィジカルAI(Physical AI)とは、現実世界を認識し、判断し、身体を通して働きかけるAIを指す言葉です。カメラや距離センサーで周囲の状況を捉え、次に取るべき動作を決め、腕や車輪、脚を動かして物や人に作用します。「身体を持ったAI」と言い換えると分かりやすいかもしれません。
ここ数年で急速に注目が集まった背景には、大規模なモデルがロボット制御にも応用できるようになったことがあります。これまでロボットの動作は、作業ごとに人が細かくプログラムするものでした。フィジカルAIでは、人の作業を見せることで動作を学習させたり、言葉による指示から動作を生成したりする方法が現実的になりつつあります。
ただし、この領域は生成AIほど簡単ではありません。文章の生成であれば、多少おかしな出力が出ても書き直せば済みます。現実の身体はやり直しがききません。物を落とせば壊れ、人にぶつかれば危険です。フィジカルAIの難しさは、この「取り返しのつかなさ」の中で確実に動かすところにあります。
生成AIとの違い
同じAIでも、扱う対象が違えば必要な技術も評価の仕方も変わります。
扱う対象が現実である
生成AIの入出力はデータです。フィジカルAIの出力は物理的な動作で、摩擦、重さ、たわみ、滑りといった条件に左右されます。同じ指示でも毎回同じ結果にはなりません。
失敗の代償が大きい
文章は書き直せますが、落とした物は戻りません。安全性と再現性の確保が、性能と同じかそれ以上に重要になります。
学習データが足りない
インターネット上に大量にあるテキストや画像と違い、ロボットの動作データは自分で集めるしかありません。データ収集そのものが開発の大きな部分を占めます。
遅延が許されない
制御には決まった周期があります。応答が遅れれば姿勢が崩れ、動作が破綻します。計算量と応答速度の両立が設計上の制約になります。
評価が現場に依存する
ベンチマークの数値より、実際の現場での成功率が意味を持ちます。照明、床面、人の動きなど、環境が変われば結果も変わります。
身体の設計と不可分である
どんなハンドを付けるか、何自由度あるかによって、学習できることが変わります。ソフトウェアだけを切り離して開発できません。
フィジカルAIを支える技術
EmplifAIが実際に取り組んでいる要素技術です。
- 模倣学習
- 人が行った作業のデモンストレーションからロボットの動作を学習させる手法。動作をプログラムで書き下ろす代わりに、実演を通して教えます。
- VLA(Vision-Language-Action)
- 視覚と言語の理解を動作の生成につなげるモデル。言葉による指示と、目の前の状況から、次の動作を決めます。
- Sim2Real
- シミュレーションで学習・検証した制御を実機へ移す手法。摩擦や質量、センサー誤差、通信遅延といった差を考慮した設計が必要です。
- 遠隔操作・テレプレゼンス
- 操作者の身体動作と意図をリアルタイムにロボットへ転写する技術。自動化前の実運用と、学習データの収集の両方に使えます。
- 学習データの収集
- 対象作業、機体、収集量、品質基準を設計し、実機でデータを取得する工程。フィジカルAI開発の土台になります。
- ROS 2 / LeRobot
- ロボット制御と学習の実装に用いる基盤。既存の機体SDKとの接続を含めて設計します。
ヒューマノイドへの応用
フィジカルAIの受け皿として注目されているのがヒューマノイドです。理由は単純で、人のためにつくられた環境をそのまま使えるからです。専用の設備を新設せずに現場へ入れる点が、専用機との違いになります。
EmplifAIが開発するOpenShellは、表情を持つ頭部と双腕、台車を組み合わせた28軸構成のヒューマノイドです。作業する力と、人との関わり方の両方を同時に研究するためにこの構成を選んでいます。顔があることで人が話しかけやすくなり、意図が伝わる。これは性能表には現れませんが、人のいる現場では決定的に効きます。
実装にあたっては、最初から完全な自動化を目指すより、遠隔操作から始めて段階的に自動化の範囲を広げる進め方が現実的です。遠隔操作で現場を回しながら学習データが貯まり、そのデータが自動化の材料になります。
フィジカルAI開発の支援
OpenShell
自社開発のヒューマノイド。研究開発プラットフォームとしての仕様を掲載しています。
Sim2Real開発支援
NVIDIA Isaac Sim・Isaac Labを活用した、シミュレーションから実機検証までの開発支援。
ロボット学習データ収集受託
模倣学習や動作検証に必要なデータ収集を、条件設計から納品まで受託します。
ロボット学習データ取得キット
遠隔操作機器、カメラ、記録用PCなど、データ取得環境の構成をご提案します。
ロボットSI・導入支援
AIロボットの選定から導入・運用までを一貫して支援します。
実績・事例
模倣学習・VLAの実装、遠隔・身体共有型テレプレゼンスなどの取り組みを掲載しています。
NVIDIA GEAR Sonic × Unitree G1:実機での動作検証
Unitree G1の実機でNVIDIA GEAR Sonicを動かし、動作確認を行いました。検証時の様子を動画でご紹介します。
Gemini 4 Argon × Unitree G1:視覚から行動へ変換する自律把持デモ
Gemini 4 Argonを用い、Unitree G1がペットボトルを掴んで持ち上げる実機検証を実施しました。ハードコードされたモーションは一切使わず、AIがカメラの視覚情報をそのまま行動へと変換しています。
対象物の位置を変えて置き直しても、AIが視覚から状況を理解して把持動作を生成します。Unitree G1を用いたフィジカルAI・VLAの実装や、対象業務に合わせたPoC・実証実験の受託開発も承っています。
よくあるご質問
フィジカルAIとロボティクスは何が違いますか?
ロボティクスは機構、制御、センサーを含むロボット工学全般を指します。フィジカルAIはその中でも、現実世界の認識と行動の決定をAIが担う部分に重心を置いた言い方です。両者は対立するものではなく、フィジカルAIはロボティクスの上に成り立ちます。
フィジカルAIは今すぐ実務で使えますか?
用途によります。人の作業を完全に置き換える段階にはまだ多くの課題がありますが、接客・案内・集客のように「人と関わること」そのものが価値になる用途や、遠隔操作を併用する運用であれば、現時点で実務に投入できます。
自社の作業をロボットに学習させられますか?
対象作業によります。まず作業を整理し、実演データを取得できるか、評価指標を定義できるかを確認します。1つの作業に絞ったPoCから始めるのが確実です。対象作業と現状をお知らせいただければ、進め方をご提案します。
学習データはどのくらい必要ですか?
作業の難易度、環境の変動の大きさ、要求する成功率によって変わります。まず試験収集を行い、必要な量と品質基準を見極めてから本収集に進む方法をとっています。
どの機体から始めるのがよいですか?
研究開発であれば、二次開発に対応したモデルやSDKが公開されている機体が扱いやすくなります。Unitree G1やOpenShellなど、実際に検証で使われている機体からご提案します。レンタルで試してから決めることもできます。
フィジカルAI開発のご相談
対象ロボット、実現したい作業、現在の開発環境をお知らせください。要件や技術選定が決まっていない段階でもご相談いただけます。まず1つの作業を対象としたPoCから進めることも可能です。
フィジカルAIの開発を相談する