OpenShell人と働くために、
顔がある。
単なる道具ではなく、「他者」として尊重されるヒューマノイド。
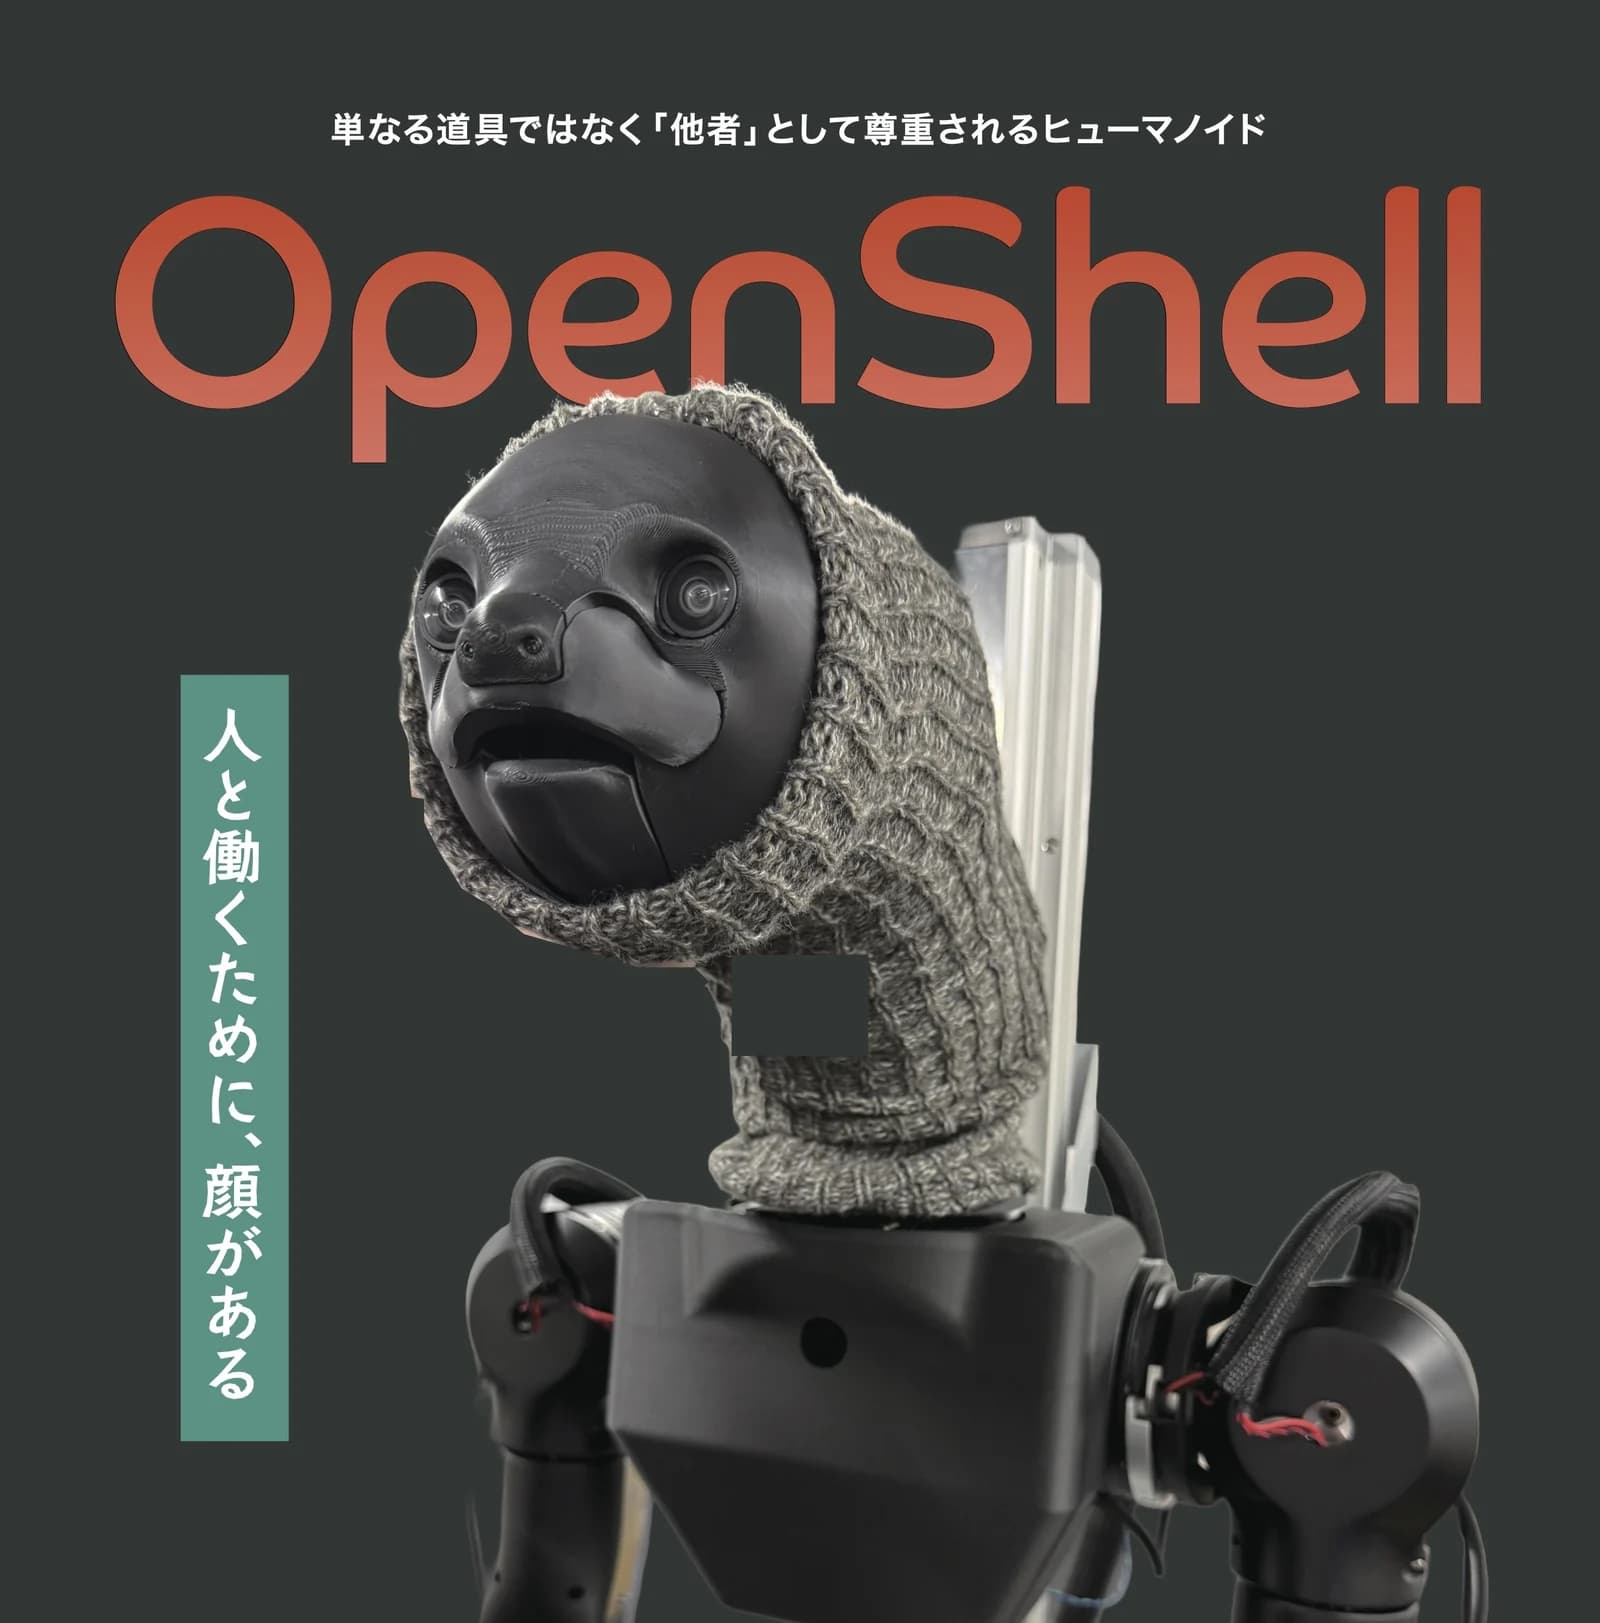
双腕・移動の作業能力に、顔の向き、表情、声によるコミュニケーションを。ディスプレイ、スピーカー、マイクを搭載し、接客・案内・対話にも活用できる、オープンソースベースのロボットです。
巡回・案内・接客・遠隔対応を、現場に。
施設やイベントの用途に合わせて、構成・運用・ソフトウェアを一緒に設計します。まずは湯島の実機デモで、移動・会話・双腕・遠隔操作をご覧ください。
作業する力と、関わるための表情。
顔と声で、意図を伝える
ナマケモノをモチーフとした頭部に、口角・口パクの2自由度の顔面機構を搭載。ディスプレイ、スピーカー、マイクも備え、顔の向き(パン・チルト)や表情、音声、画面表示を通じた接客・案内・対話に活用できます。
研究者が改造できる
頭部・ハンド・センサ・AIを研究目的に合わせて交換・追加。独自のAI・制御・ハードウェアを検証し、拡張できる研究開発基盤を目指しています。
研究成果とともに進化
公開可能なROS 2パッケージやインターフェースを順次オープン化。研究コミュニティとともに改善・拡張されるプラットフォームを目指します。
表情や意図提示は、安全機能とは独立したHMI(人と機械のインターフェース)です。行動の予測しやすさを高め、対人環境での受容性・導入性の向上を狙います。
実機の動きを、動画で。
OpenShellの展示実機、別デザインの頭部、遠隔操作、個別の作業ごとのデモをご覧いただけます。
バイラテラルリーダーアームによる力覚フィードバックに対応。精密作業では、操作に対するロボットの動作倍率を下げる精密モードを利用できます。VRコントローラーでの操作にも対応しています。
すべて1倍速・実時間の映像です。
ALL FOOTAGE SHOWN AT 1× SPEED / REAL-TIME
GREETING & CONVERSATION 頭部の表情と声による挨拶と会話です。音声付きでご覧いただけます。
ローカルLLMと音声合成(TTS)で動作しています。ネットワークに接続せず、ロボット単体で会話しています。
INDIVIDUAL DEMONSTRATIONS 各タスクをノーカットに近い形でご覧いただけます。
作業ごとの実演です。対象物に応じたハンドの位置決めと力加減の調整をご覧いただけます。
メディア掲載
フィジカルAI Summitで試作機を公開しました。OpenShellを取り上げていただいた放送・記事です。
- 2026年9月16日
- テレビ東京「ワールドビジネスサテライト」フィジカルAIサミットの特集内でOpenShellが紹介されました。
- 2026年9月17日
- MONOist|国産汎用ロボットによるフィジカルAIのデータ収集で7社が競う、試作機を披露 ↗“顔のある”ロボットとしてOpenShellが取り上げられています。
- 2026年9月17日
- ロボスタ|国産汎用ロボット7社の試作機を一堂に公開、フィジカルAI実装へ前進 ↗代表・大曽根のコメントとあわせて掲載されています。
研究に合わせて、
構成を変える。
オープンソースのハードウェアをベースに、身体と知能の両方を拡張できる構成です。
- 駆動軸数 / AXES
- 合計28軸。頭部4軸(パン・チルト・口角・口パク)+腕7軸×2+グリッパー1軸×2+台車8軸で構成されています。
- 頭部 / HEAD
- 独自設計の交換・拡張可能な頭部。ステレオカメラを搭載し、VRゴーグルや3Dディスプレイでの立体視が可能です。カメラ・ディスプレイ・表情機構を、研究目的に応じてカスタマイズできます。頭部デザインはアーティストの藤堂孝行。
- 対話 / INTERACTION
- ディスプレイ、スピーカー、マイクを搭載。表情や顔の向き、音声、画面表示を組み合わせ、接客・案内・対話に活用できます。
- 腕部 / ARM
- OpenArm 01をベースとする双腕構成。肘が前に出るよう、腕を通常とは逆向きに取り付け、前方での作業をしやすくしています。片手で2Lのペットボトルを持てます。新しいハンドやAIを実装し、作業や操作の研究に活用できます。
- 台車 / BASE
- TidyBot++をベースとした移動台車。4輪それぞれに操舵・車輪駆動の2軸を備え、計8軸で前後・左右・旋回の3自由度の移動に対応します。3D LiDARをオプションで搭載すれば、自律移動にも対応できます。移動とマニピュレーションを組み合わせた研究に取り組めます。
- ソフトウェア
- ROS 2 / SDK / LeRobotに対応。独自のVLA、模倣学習、強化学習(RL)、各種センサを接続できる構成です。
作業も、関わり方も、学習資産に。
視覚・行動・対話・非言語を同期記録。動作だけでなく、意図の提示や応答の間もデータとして蓄積し、作業能力と対人インタラクションの両方を評価・学習・改善につなげます。
現場で実行
遠隔操作で作業し、実際の環境での動きや人との関わりを捉えます。
同期して記録
映像・動作・会話・非言語表現を、時間を合わせて記録します。
評価・学習・改善
作業能力と対人インタラクションを評価し、次の学習・改善に生かします。
OpenShellの購入・開発・取材のご相談
導入や研究利用、共同開発、取材をご検討の方は、用途やご希望の構成・時期をお知らせください。