
搬送・ピッキング運ぶ、取り出す、置く。人が歩いていた工程を引き受ける。
搬送とピッキングは、人の時間を最も消費しながら、付加価値を生みにくい作業です。移動と物体操作を一体で扱えるモバイルマニピュレーターであれば、運ぶだけでなく、置き場での取り出しと積み降ろしまで続けて任せられます。
搬送・ピッキングを相談する
運ぶ作業は、分けると自動化しにくい
搬送の自動化は、AGVやAMRといった無人搬送車がすでに広く使われています。ただしこれらは運ぶことに特化しており、載せる・降ろす作業は人が担うのが一般的です。結果として、人はロボットを待つために現場に留まることになります。
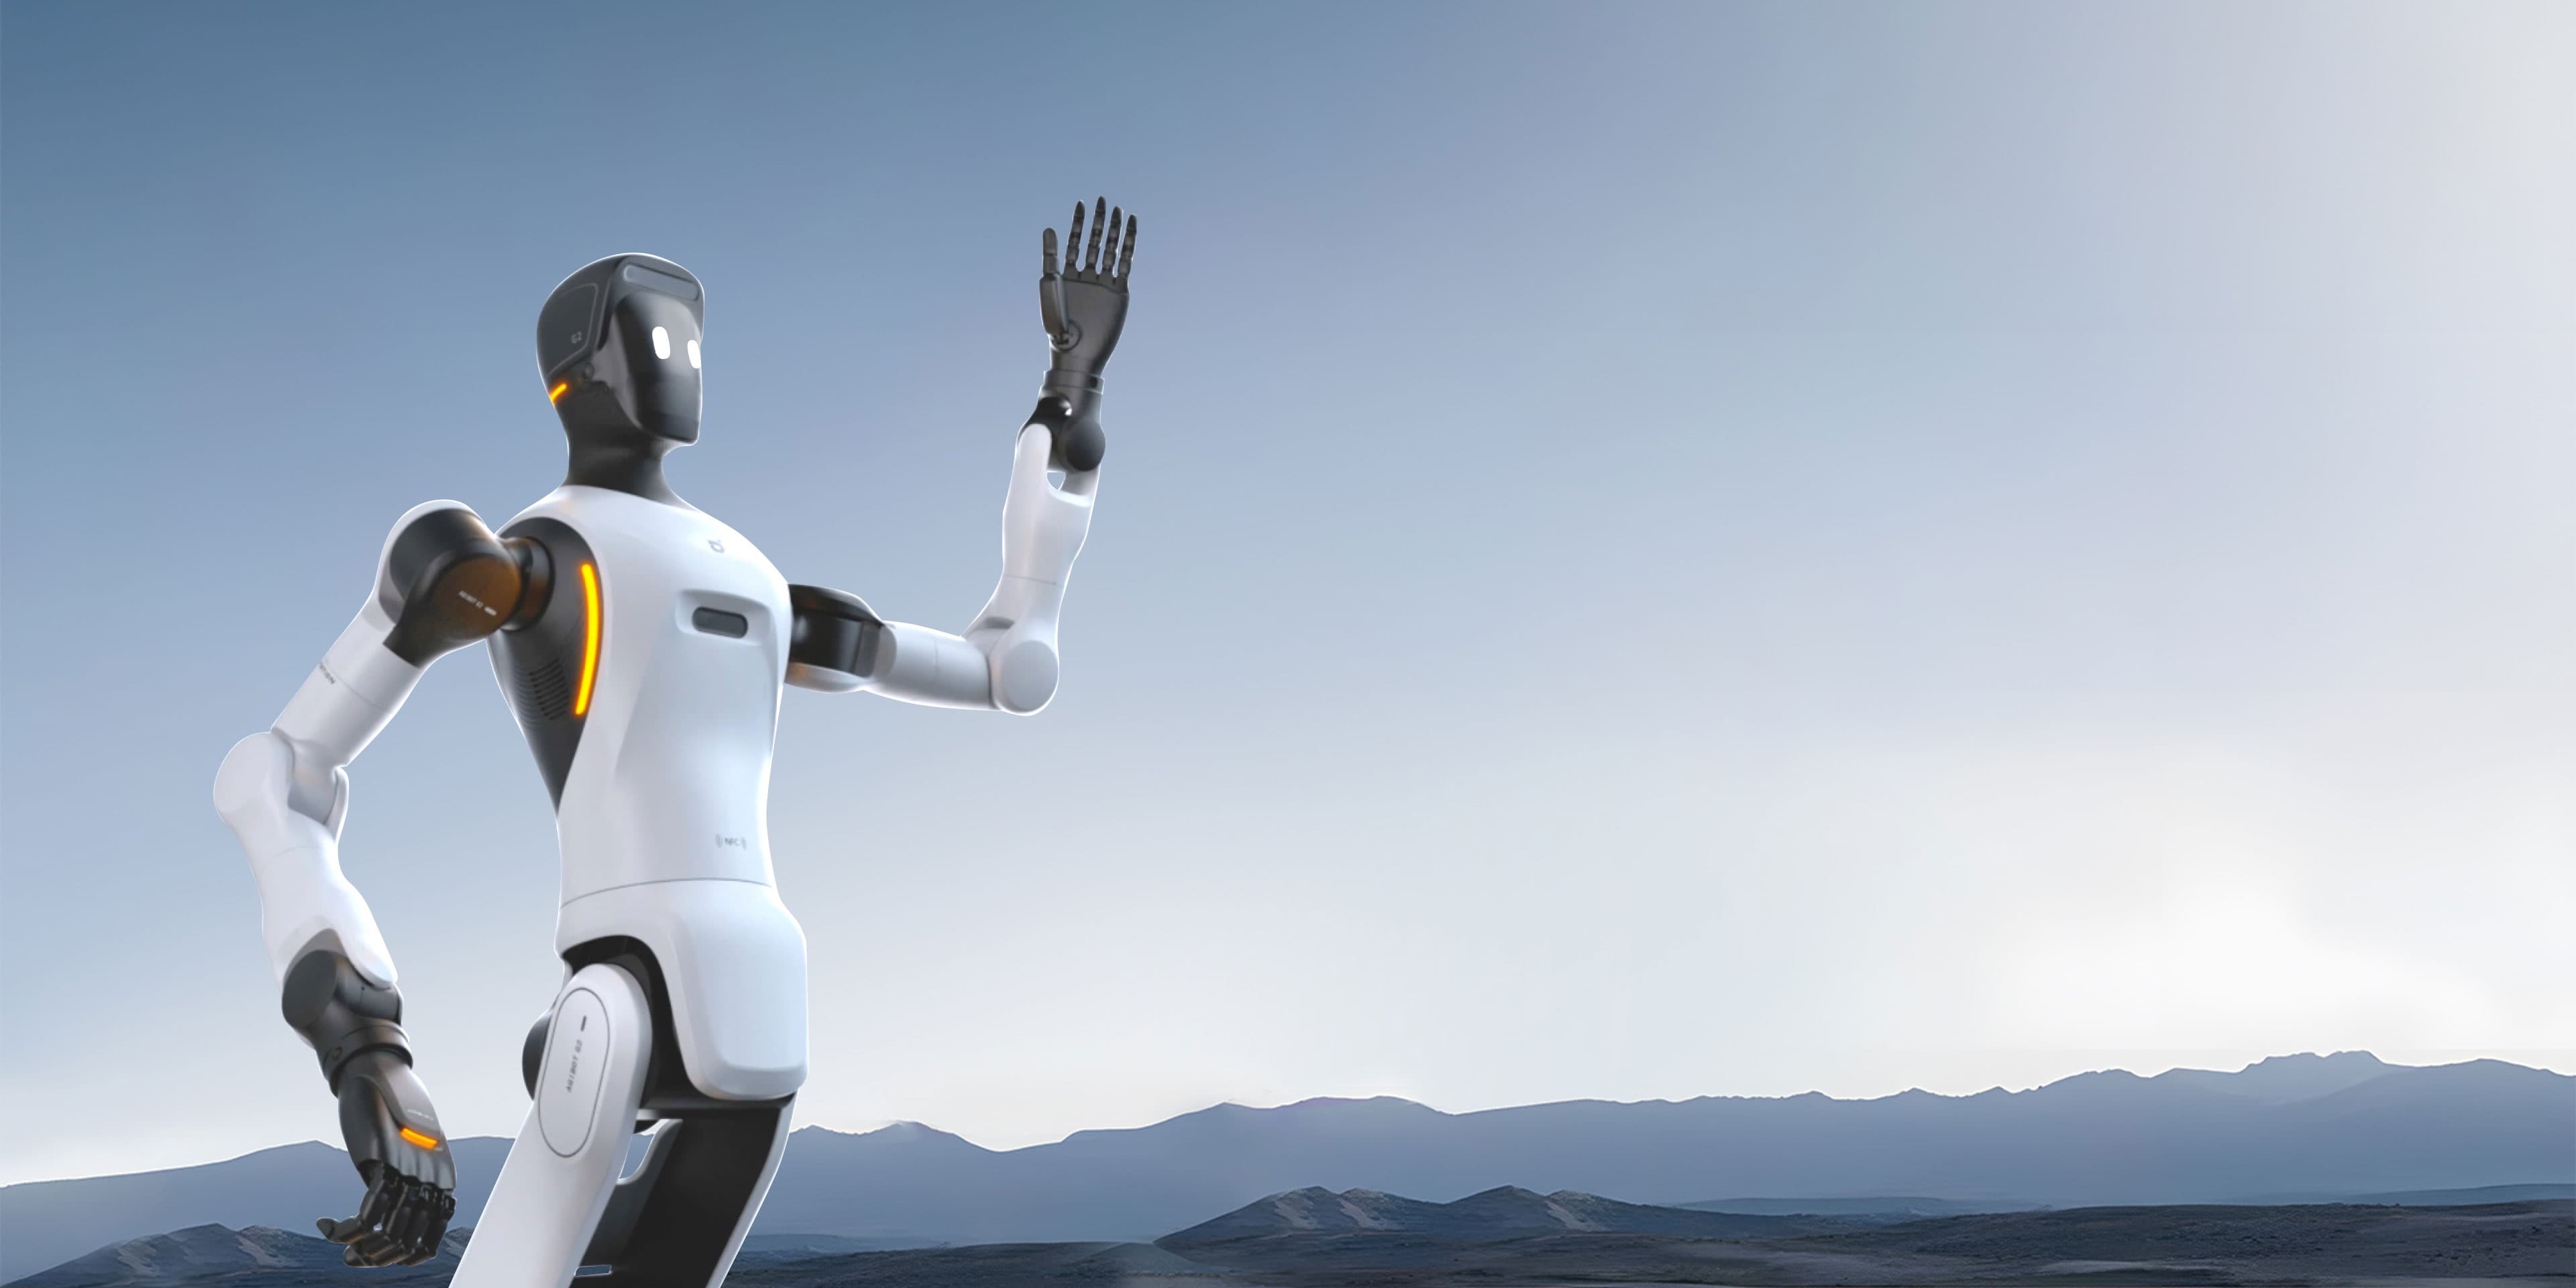
モバイルマニピュレーターは、移動機構と腕を一体で持つため、この分断をなくせます。棚から取り出して運び、次の工程に置くまでを一連の動作として扱えます。
対象物の形や置かれ方が毎回変わる現場では、あらかじめ動作を書き下ろすのが困難です。こうした工程では、人の作業を見せて学習させる模倣学習のアプローチが有効になります。
対象になる作業
工程間の部品搬送
加工、組立、検査といった工程の間で部品を運ぶ作業。距離と頻度が多いほど効果が見えます。
コンテナからの取り出し
箱やコンテナに入った対象物を取り出す作業。向きや積まれ方が一定しない場合は視覚と学習が要ります。
置き場への積み降ろし
棚やパレットへの載せ降ろし。運搬と続けて任せられるかが、省人化の効果を大きく左右します。
倉庫内のピッキング
指示に従って対象物を集める作業。品目が多く、人の移動距離が長い現場ほど向きます。
台車・カートの移動
既存の台車を押す・引く動作。設備を入れ替えずに現状の運用へ載せられます。
廃材・副資材の回収
定期的に発生する回収作業。決まった経路を繰り返す工程は着手しやすい領域です。
検証前に確認すること
成立するかどうかは、対象物と現場の条件でほぼ決まります。
- 対象物の形状とばらつき
- 同じ形か、毎回変わるか。ばらつきが大きいほど視覚と学習の比重が増えます。
- 重量と把持のしやすさ
- 可搬重量に加えて、掴む面があるか、変形するかを確認します。ハンドの選定に直結します。
- 搬送の距離と経路
- 床面、段差、扉、人の通行量。移動方式の選定に影響します。
- 要求されるタクトタイム
- 人と同じ速度が必要か、遅くても成立するか。ここが現実的かどうかで判断が変わります。
- 失敗したときの影響
- 落としたら壊れるか、ラインが止まるか。安全条件と検証の進め方を決める基準になります。
- 運用する人の体制
- 起動・充電・異常時の対応を誰が担うか。導入後に続くかどうかを左右します。
よくあるご質問
AGVやAMRとの違いは何ですか?
AGV・AMRは運ぶことに特化しており、載せる・降ろす作業は人が担うのが一般的です。モバイルマニピュレーターは腕を持つため、取り出しから運搬、置くところまでを一連で扱えます。どちらが適切かは工程によるため、既存設備を活かす構成もご提案します。
どのくらいの重さまで扱えますか?
機体とハンドの構成によって変わります。対象物の重量と形状をお知らせいただければ、扱える構成をご提案します。可搬重量だけでなく、掴む面があるかどうかも重要な条件になります。
対象物の形が毎回変わりますが対応できますか?
あらかじめ動作を書き下ろす方法では対応しにくい領域です。人の作業デモンストレーションから動作を学習させる模倣学習・VLAのアプローチが有効な場合があります。まず実機で成立性を確かめます。
既存のラインを止めずに検証できますか?
シミュレーション上での検証から入る方法があります。NVIDIA Isaac Sim・Isaac Labを用いて環境を再現し、実機に移す前に条件を詰めます。最終的な確認は実機で行います。
搬送・ピッキングの実機検証
対象物、搬送の経路、現在の作業人数をお知らせください。1工程に絞ったPoCから、成立する条件を見極めます。
搬送・ピッキングを相談する