
組立・設備操作治具にセットする、機械に着ける、ボタンを押す。
組付けや治具へのセット、工作機械への着脱は、専用設備を組むには数量が見合わず、人が担い続けてきた工程です。双腕ロボットやヒューマノイドであれば、既存の治具と設備をそのまま使って自動化を検討できます。
組立・設備操作を相談する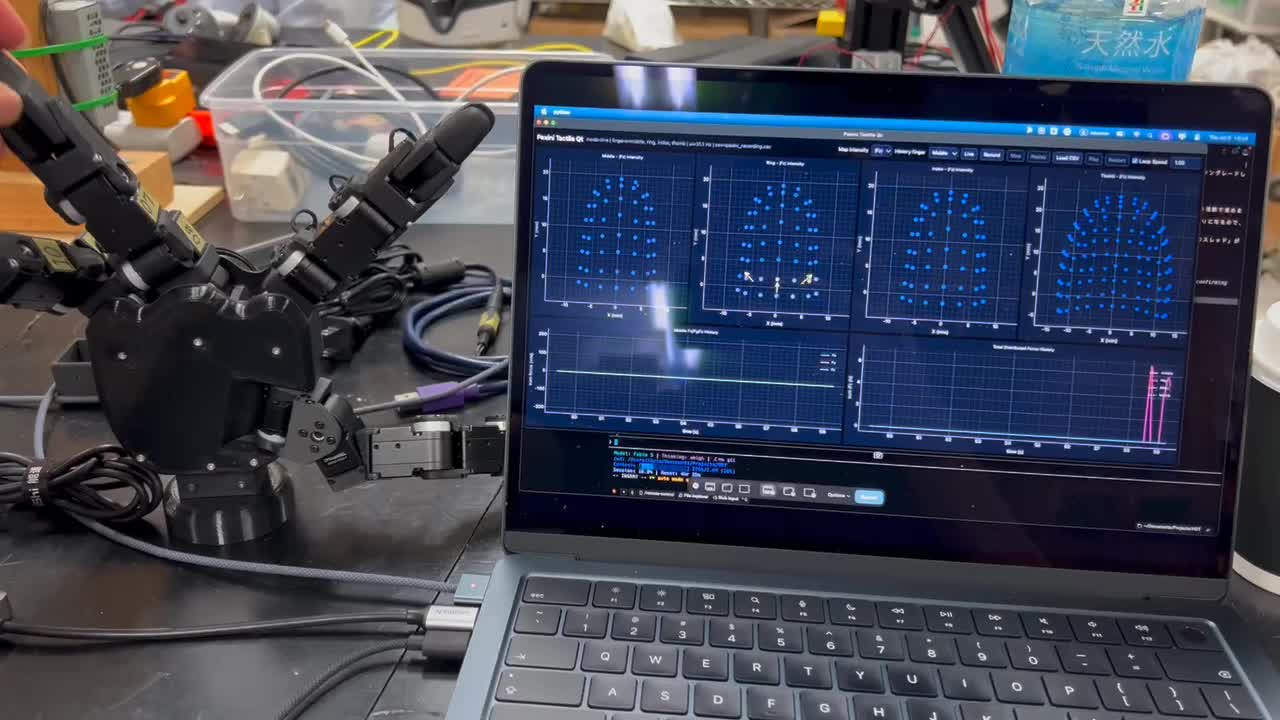
専用設備を組むほどの数量がない工程へ
組付けや治具へのセットが人の作業として残っている理由は、多くの場合、数量が専用設備の投資に見合わないことにあります。少量多品種で段取り替えが多い現場では、専用機を組むほど品種ごとの数量が出ません。
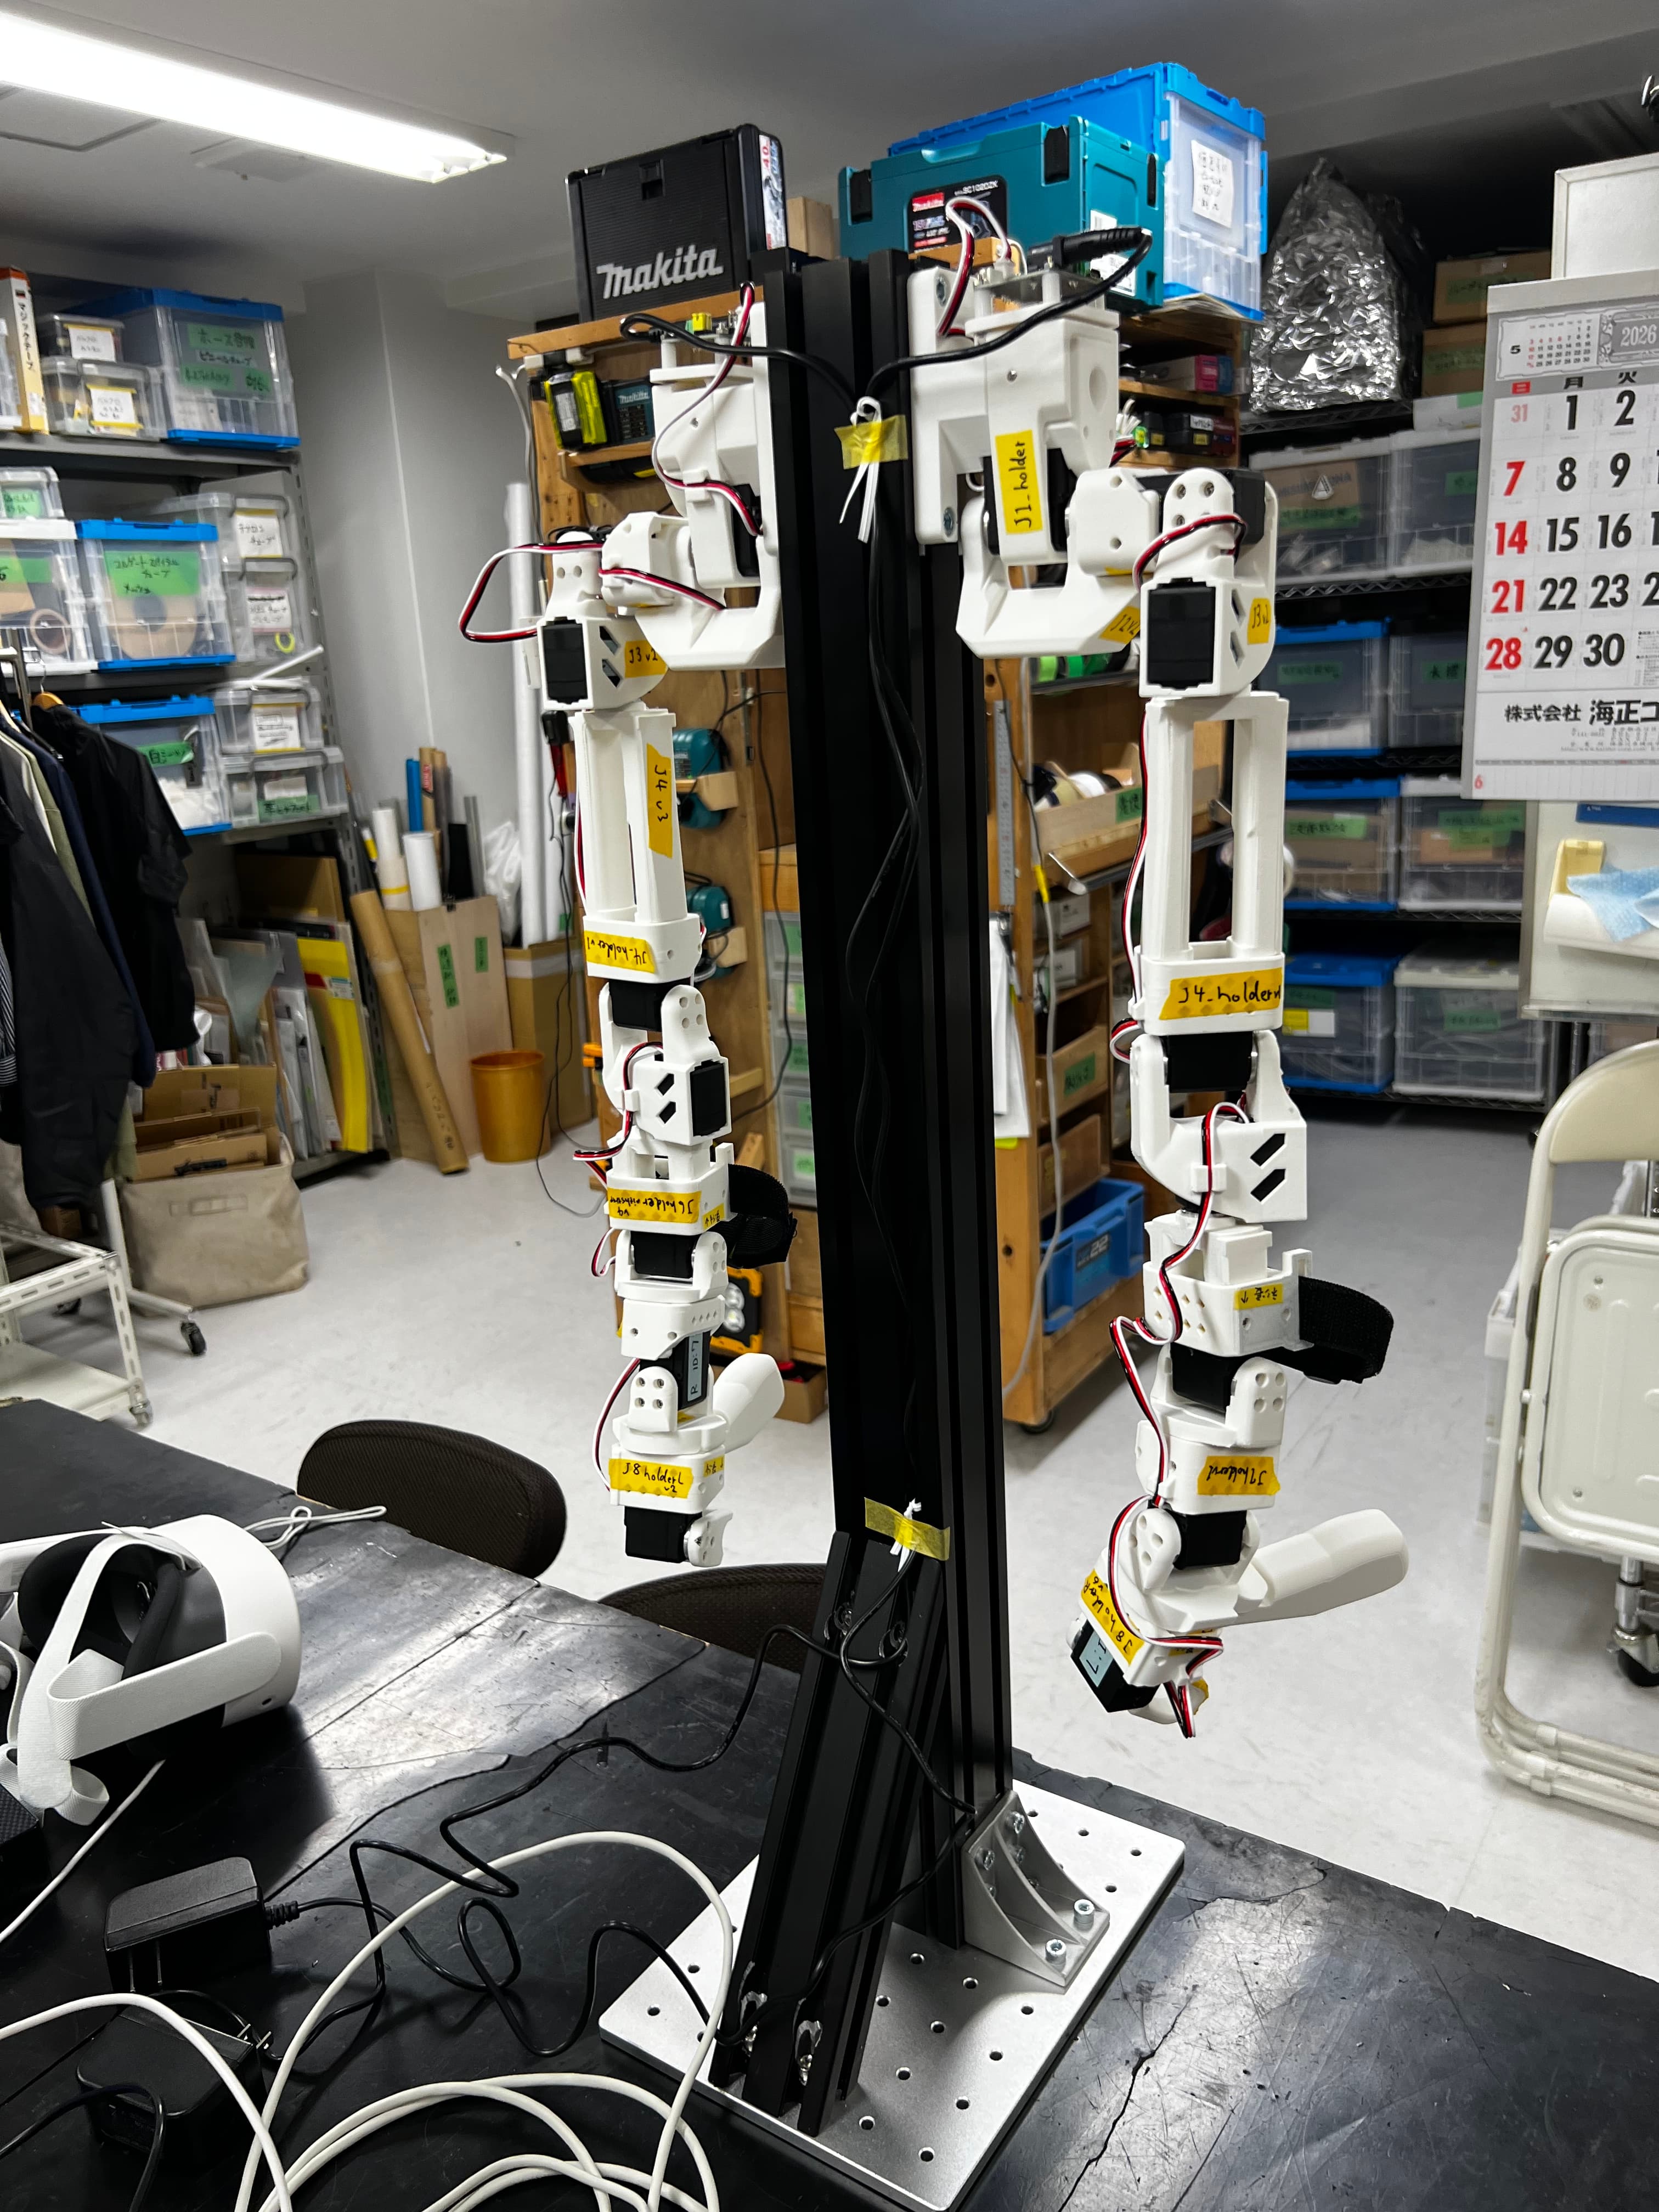
双腕ロボットやヒューマノイドは、この領域に入れる可能性があります。人が使ってきた治具、作業台の高さ、設備の操作パネルをそのまま使えるため、周辺設備の改造を最小限に抑えられます。
ただし、位置合わせの精度や力加減が要る作業は、現時点でも簡単ではありません。対象を絞って実機で確かめ、成立する条件を特定することが前提になります。
対象になる作業
治具へのセット・取り外し
加工前後のワークを治具に置く、外す作業。既存の治具をそのまま使えるかを実機で確認します。
組付け
部品どうしを合わせる作業。位置合わせと力加減の精度が要るため、対象を絞った検証から入ります。
マシンテンディング
工作機械への着脱。扉の開閉やボタン操作を含めて、一連の流れとして扱えるかを検証します。
ボタン・レバー操作
設備の操作パネルに触れる作業。設備側を改造せずに自動化できる点が、人型を使う大きな利点です。
ねじ締め・固定
工具を持たせる、あるいは専用ハンドを付ける構成を検討します。トルク管理の要否で構成が変わります。
外観確認・検品
カメラを載せて記録し、判定の自動化につなげます。記録と判定は段階を分けて進めます。
成立性を左右する条件
- 位置決めの精度
- どの程度のずれまで許容されるか。要求精度が高いほど、治具や位置補正の設計が重要になります。
- 力加減の必要性
- 押し込む、はめ合わせるといった作業では力の制御が要ります。対象によっては力覚センサーを検討します。
- 対象物のばらつき
- 同じ形か、個体差があるか。ばらつきが大きいほど視覚と学習の比重が増えます。
- 段取り替えの頻度
- 品種が変わるたびに何を変える必要があるか。切り替えの手間が導入効果を左右します。
- 既存設備との関係
- 治具、操作パネル、安全装置。どこまで現状のまま使えるかを確認します。
- タクトタイム
- 人と同じ速度が必要か、遅くても成立するか。ここが判断を大きく分けます。
よくあるご質問
既存の治具をそのまま使えますか?
多くの場合、そのまま使えるかを実機で確認するところから始めます。人向けにつくられた治具は人型・双腕の機体と相性がよい一方、掴む位置や進入角度に制約が出ることもあります。まず現物で検証します。
どのくらいの精度が出せますか?
機体、ハンド、位置補正の構成によって変わります。要求精度と許容できるずれをお知らせいただければ、成立しうる構成をご提案します。要求が厳しい場合は、治具側での位置決めと組み合わせる設計が現実的です。
設備の改造は必要ですか?
人型・双腕の機体を使う利点は、設備側を改造せずにボタンやレバーを操作できる点にあります。改造を最小限にする構成をご提案しますが、安全確保のための措置は別途検討が必要です。
少量多品種でも効果はありますか?
むしろ専用設備が組みにくい少量多品種のほうが、汎用性のある機体を使う意味が出ます。ただし段取り替えの手間が大きいと効果が相殺されるため、切り替えの設計を含めて検討します。
組立・設備操作の実機検証
対象作業、使用している治具や設備、要求される精度とタクトをお知らせください。成立する条件を実機で見極めるところからご一緒します。
組立・設備操作を相談する