導入候補のロボット比較仕様から、使いたい機体を絞る。
二足歩行と車輪移動、サイズと可搬重量、開発できる範囲。導入を検討できる6機種のメーカー公表仕様とAI・開発環境を、同じ項目で見比べられます。
機種選定を相談する仕様確認日:
比較する機体を選ぶ


スペック比較表
機種のチェックを外すと列を絞れます。表は横にスクロールできます。
比較中の機体数: 6
| 比較項目 | UnitreeUnitree G1 / G1 EDU | UnitreeUnitree H2 / H2 EDU | ROBOTISROBOTIS AI Worker | ROBOTISROBOTIS AI Sapiens | AGIBOTAgiBot G2 | RealManRealMan RMC-AIDAL |
|---|---|---|---|---|---|---|
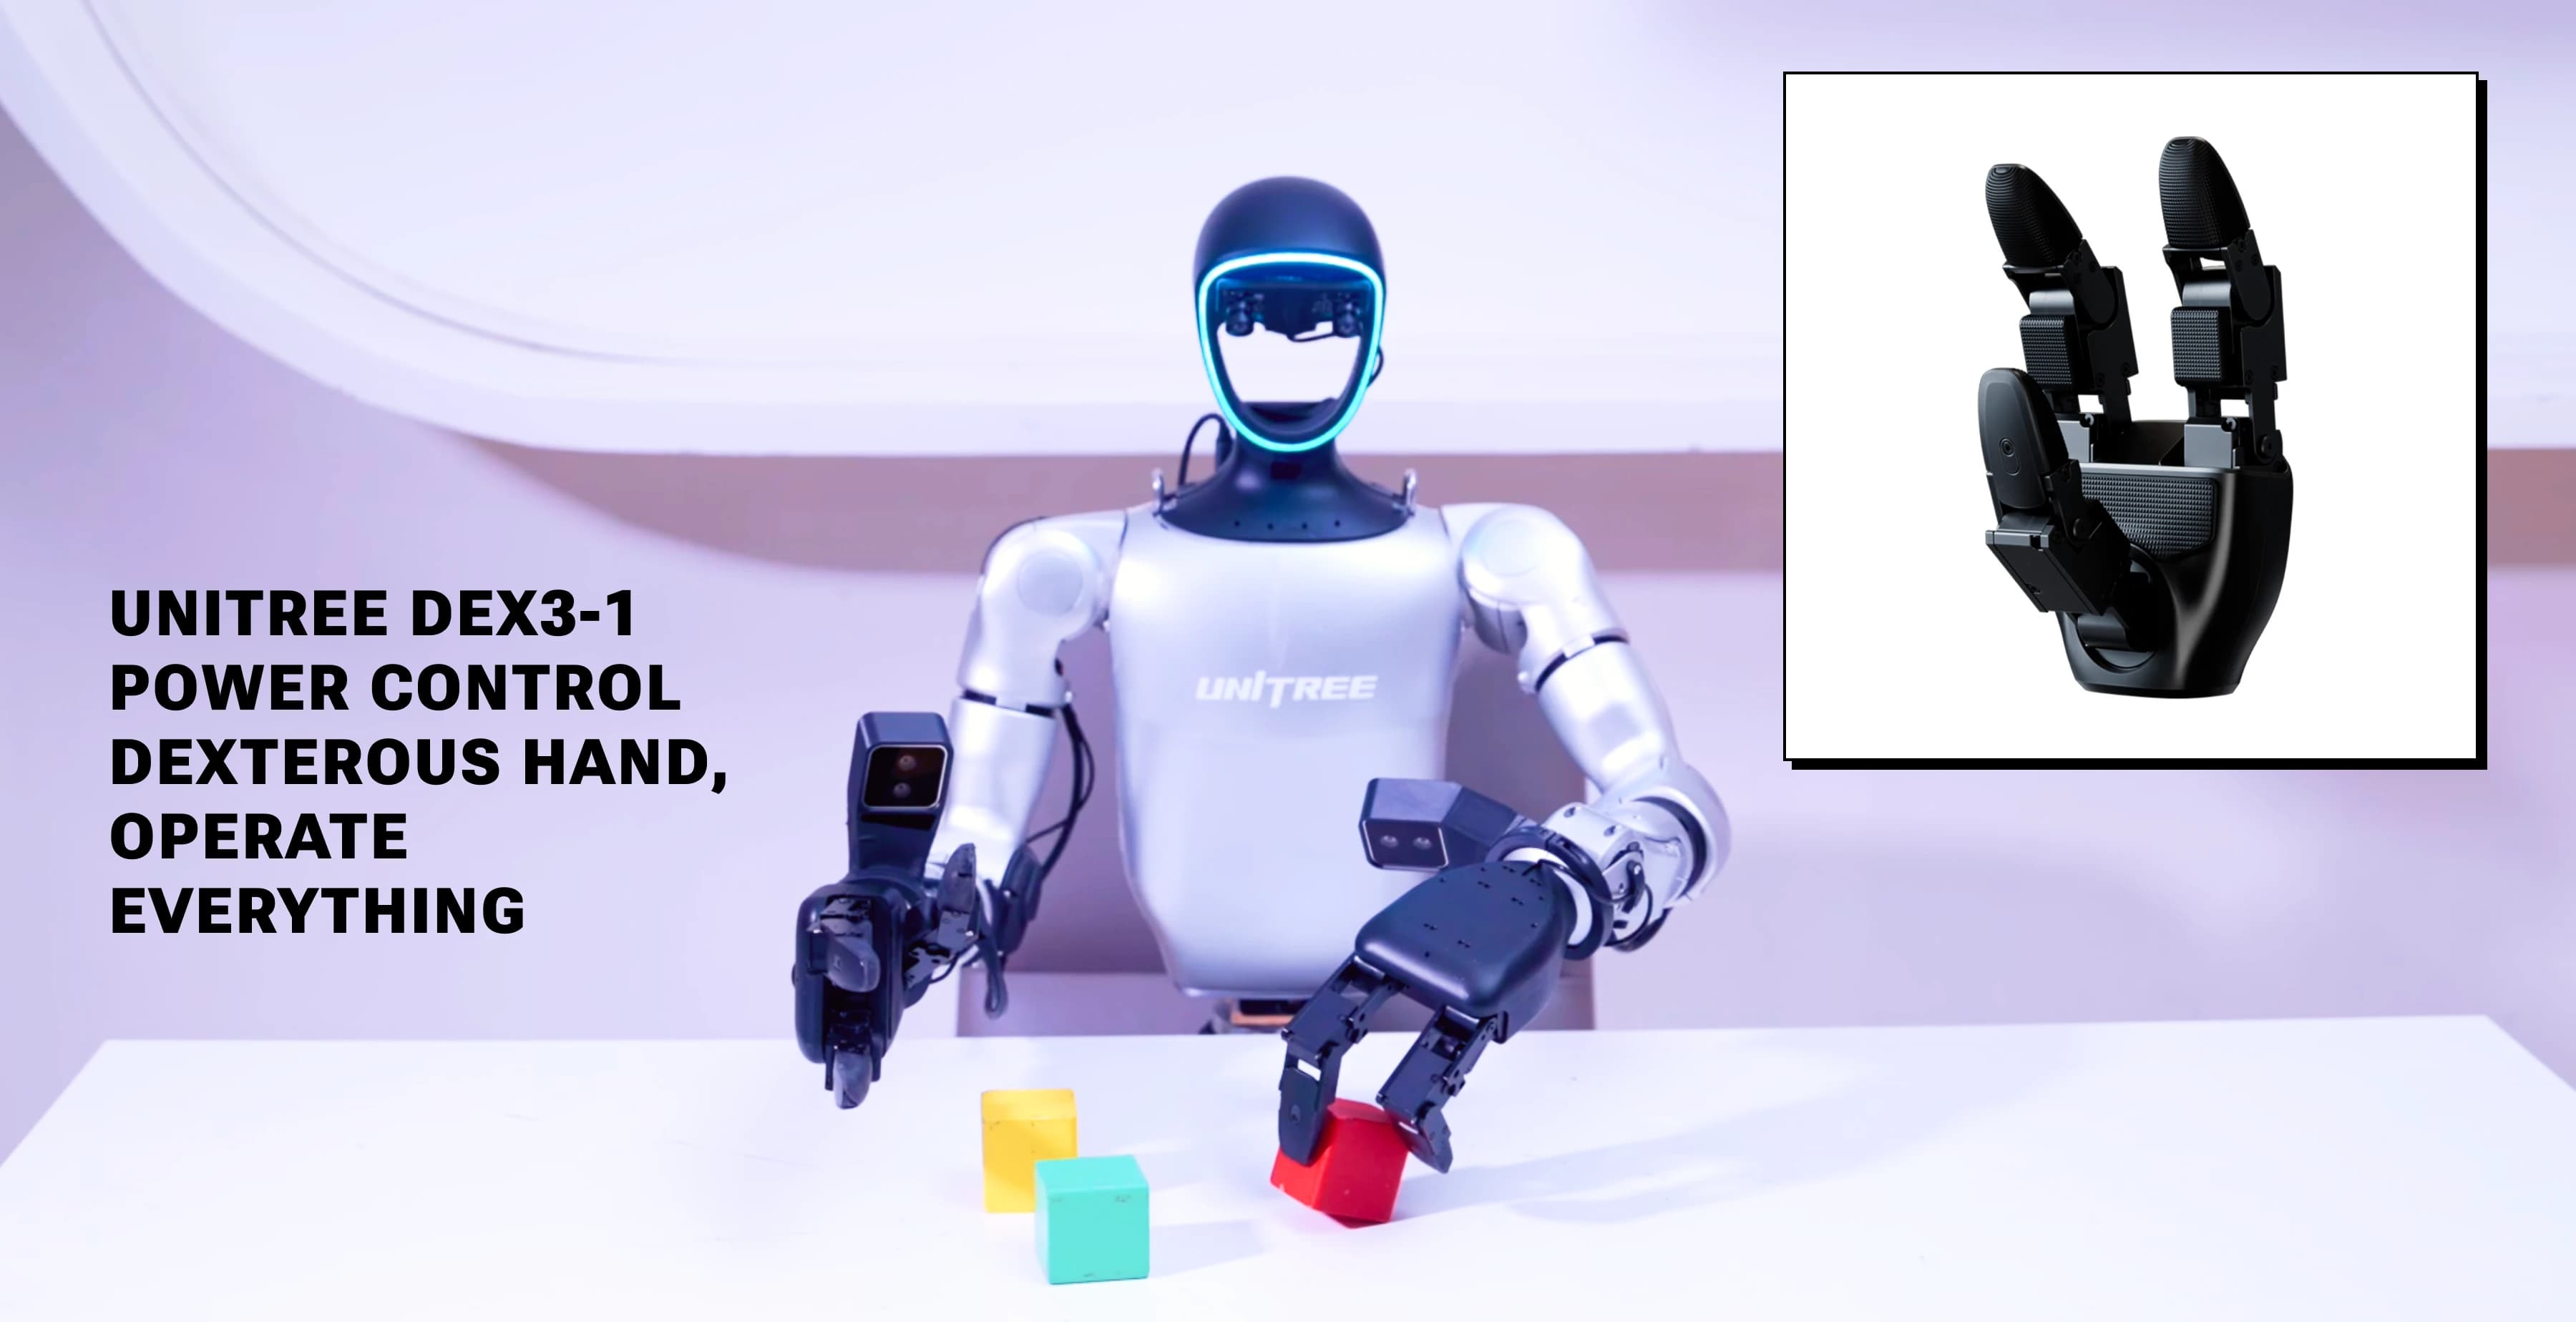
| 機体構成 | 二足歩行型 | 二足歩行型 | 双腕・車輪移動型(FFW-SG2) | 二足歩行型(K0) | 双腕・車輪移動型 | 双腕・車輪移動型(取扱説明書V1.1の二輪構成) |
| 寸法(高さ×幅×奥行) | 1,320 × 450 × 200mm | 1,820 × 456 × 218mm | 1,623 × 604 × 602mm | 高さ1,300mm(幅・奥行は参照ページに記載なし) | 1,225〜1,795 × 640 × 760mm | 格納時:1,780 × 450 × 640mm / 肩幅545mm |
| 重量 | 標準:約35kg / EDU:約35kg以上(バッテリー含む) | 約70kg(バッテリー含む) | 90kg | 34kg | 185kg | 約157kg(取扱説明書V1.1) |
| 全身自由度 | 標準:23 / EDU:23〜43(構成による) | 31 | 25(移動機構を含む) | 23 | 25(現在の公式サイト表。仕様書の版による差あり) | 全身合計は参照資料に記載なし。腕・頭部・昇降・台車を個別確認 |
| 片腕の自由度 | 5(追加の手首・ハンドは構成による) | 7 | 7 | 5 | 7 | 6(RM65-B-V。搭載アームによって異なる) |
| アーム可搬重量 | 最大:約2kg / EDU:約3kg(腕の姿勢で変動) | 定格:約7kg / ピーク:約15kg(メーカー表のアーム値) | 定格:片腕3kg・双腕6kg / ピーク:片腕5kg・双腕10kg | 最大3kg(片腕・双腕の区別は参照ページに記載なし) | 定格5kg(片腕のメーカー図示値) | アーム定格:片腕5kg / 付属2指グリッパー最大1.4kg(V1.1) |
| 電源・稼働時間 | 9,000mAh / 約2時間(メーカー公表値) | 15Ah・972Wh / 約3時間(メーカー公表値) | 25V・80Ah / 2,040Wh(メーカー記載値) | 46.8V・9,000mAh(稼働時間は参照ページに記載なし) | 2基・合計1,652Wh / 約4時間(メーカー公表値) | 稼働3〜4時間(取扱説明書V1.1) |
| 演算装置 | 8コアCPU / EDUは追加演算モジュールを選択可能 | Intel Core i5 / EDUはCore i7を追加。高性能演算モジュールは構成による | NVIDIA Jetson AGX Orin 32GB | NVIDIA Jetson Orin NX 16GB | 高性能構成:NVIDIA Jetson T5000(FP4値を他機のTOPSと直接比較しない) | NVIDIA Jetson AGX Orin 64GB |
| 主な認識センサー | 深度カメラ・3D LiDAR | 広角ステレオカメラ | RGB-Dカメラ×3・LiDAR×2・IMU | 提供構成ごとに確認 | 3D LiDAR×2・ステレオ・フィッシュアイ×3・頭部と手首のRGB-D | D435深度カメラ・RGBカメラ・LiDARなど(構成による) |
| 開発環境・二次開発 | 二次開発はEDU。SDK・追加演算装置・ハンド構成を確認 | 二次開発はEDU。追加演算装置・ハンド構成を確認 | ROS 2・Python・C++・Web UI。模倣学習の環境は用途別に確認 | 模倣学習・強化学習・シミュレーション。公開資産と制御方式を確認 | 二次開発対応。SDK・通信仕様・提供構成は個別に確認 | 公式ROSコード・URDFを公開。対象アーム・台車・OSを確認 |
| メーカー公表の購入価格 | 標準:US$13,500 / EDU:メーカーへ問い合わせ(税・送料別) | 標準:US$29,900 / EDU:メーカーへ問い合わせ(税・送料別) | 参照した公式仕様ページに価格掲載なし | 参照した公式仕様ページに価格掲載なし | 参照した公式仕様ページに価格掲載なし | 参照した公式資料に価格掲載なし |
| EmplifAIへのご相談 | レンタル・購入・動作開発を相談 | レンタル・研究開発向けの構成を相談 | レンタル・購入・データ収集を相談 | レンタル・購入・研究開発を相談 | 購入・導入・技術検証を相談 | 購入・レンタル・開発を相談 |
メーカー公表価格は国内での導入総額ではありません。税・送料・為替・構成・開発・設置・運用費を含めた費用は個別にお見積もりします。稼働時間や可搬重量は同じ条件の測定値ではありません。
VLA・学習環境を比較する
メーカーの対応表、公開コード、研究機関の実装例を区別しています。モデル名が載っていても、すべての機体構成でそのまま動くことを保証するものではありません。
| 比較項目 | UnitreeUnitree G1 / G1 EDU | UnitreeUnitree H2 / H2 EDU | ROBOTISROBOTIS AI Worker | ROBOTISROBOTIS AI Sapiens | AGIBOTAgiBot G2 | RealManRealMan RMC-AIDAL |
|---|---|---|---|---|---|---|
| VLA・ロボット基盤モデル | メーカー公式のLeRobot連携にπ0.5・GR00Tのポリシーサポート。G1とハンドの対象構成を確認 | H2 / H2 EDUへのVLA実装は個別検証。H2 PlusのGR00T構成とは区別 | 公式Cyclo Intelligence:SmolVLA・XVLA・π0・π0.5・GR00T N1.7の推論バックエンド | K0向けの特定VLA・学習済みモデルは参照資料で確認できず。個別検証 | メーカーのGenie Studioはπ0・OpenVLA・GR00Tなどを案内。G2実機の対象構成は個別確認 | UCLAの公開実装例:SmolVLA・π0-FAST・π0.5。メーカー標準対応とは区別 |
| 模倣学習・強化学習 | 公式LeRobotの学習・実機推論例、RL GymのG1強化学習例 | 学習モデル・制御範囲・公開済み資産を個別に確認 | 公式:ACT・Diffusion。実演収集からデータ変換・学習・推論まで | K0公式製品資料は模倣学習・強化学習を案内。実行環境を確認 | 製品資料にGenie RLを案内。学習・推論の提供範囲を確認 | UCLAの公開実装例:ACT・Diffusion・VQ-BeT。実演収集とLeRobot連携 |
| シミュレーション・Sim2Real | 公式Isaac LabのG1操作環境、MuJoCoの実行例 | 対象H2のモデルと環境の提供状況を確認 | 公式:Isaac Lab・MuJoCo・URDF。機体モデルと版を確認 | 公式GitHubはK1向けSim2Real・MuJoCo。K0への適用は確認が必要 | 公式Genie Simを公開。対象ロボット資産・G2構成を確認 | メーカー公式にURDFモデル。研究用モデル・台車・アーム構成の一致を確認 |
| ROS 2・SDK連携 | 公式ROS 2・SDK2。二次開発対応構成が前提 | 公式ROS 2・SDK2にH2制御例。二次開発はEDU | 公式AI Worker ROS 2パッケージを公開 | 公式ai_sapiensはK1向けROS 2。比較表のK0との互換性は未確認 | Genie SimにはROS 2連携。G2実機SDKの提供条件は個別確認 | メーカー公式ROSコード、UCLAのROS 2 Foxy実装例。環境構築と実機検証が必要 |
GitHubの公開コード・開発資料
機種選定では、対応機体・ブランチ・依存環境・ライセンスも確認してください。メーカー公式と研究機関の実装例を分けて掲載しています。
Unitree G1 / G1 EDU
Unitree H2 / H2 EDU
ROBOTIS AI Worker
ROBOTIS AI Sapiens
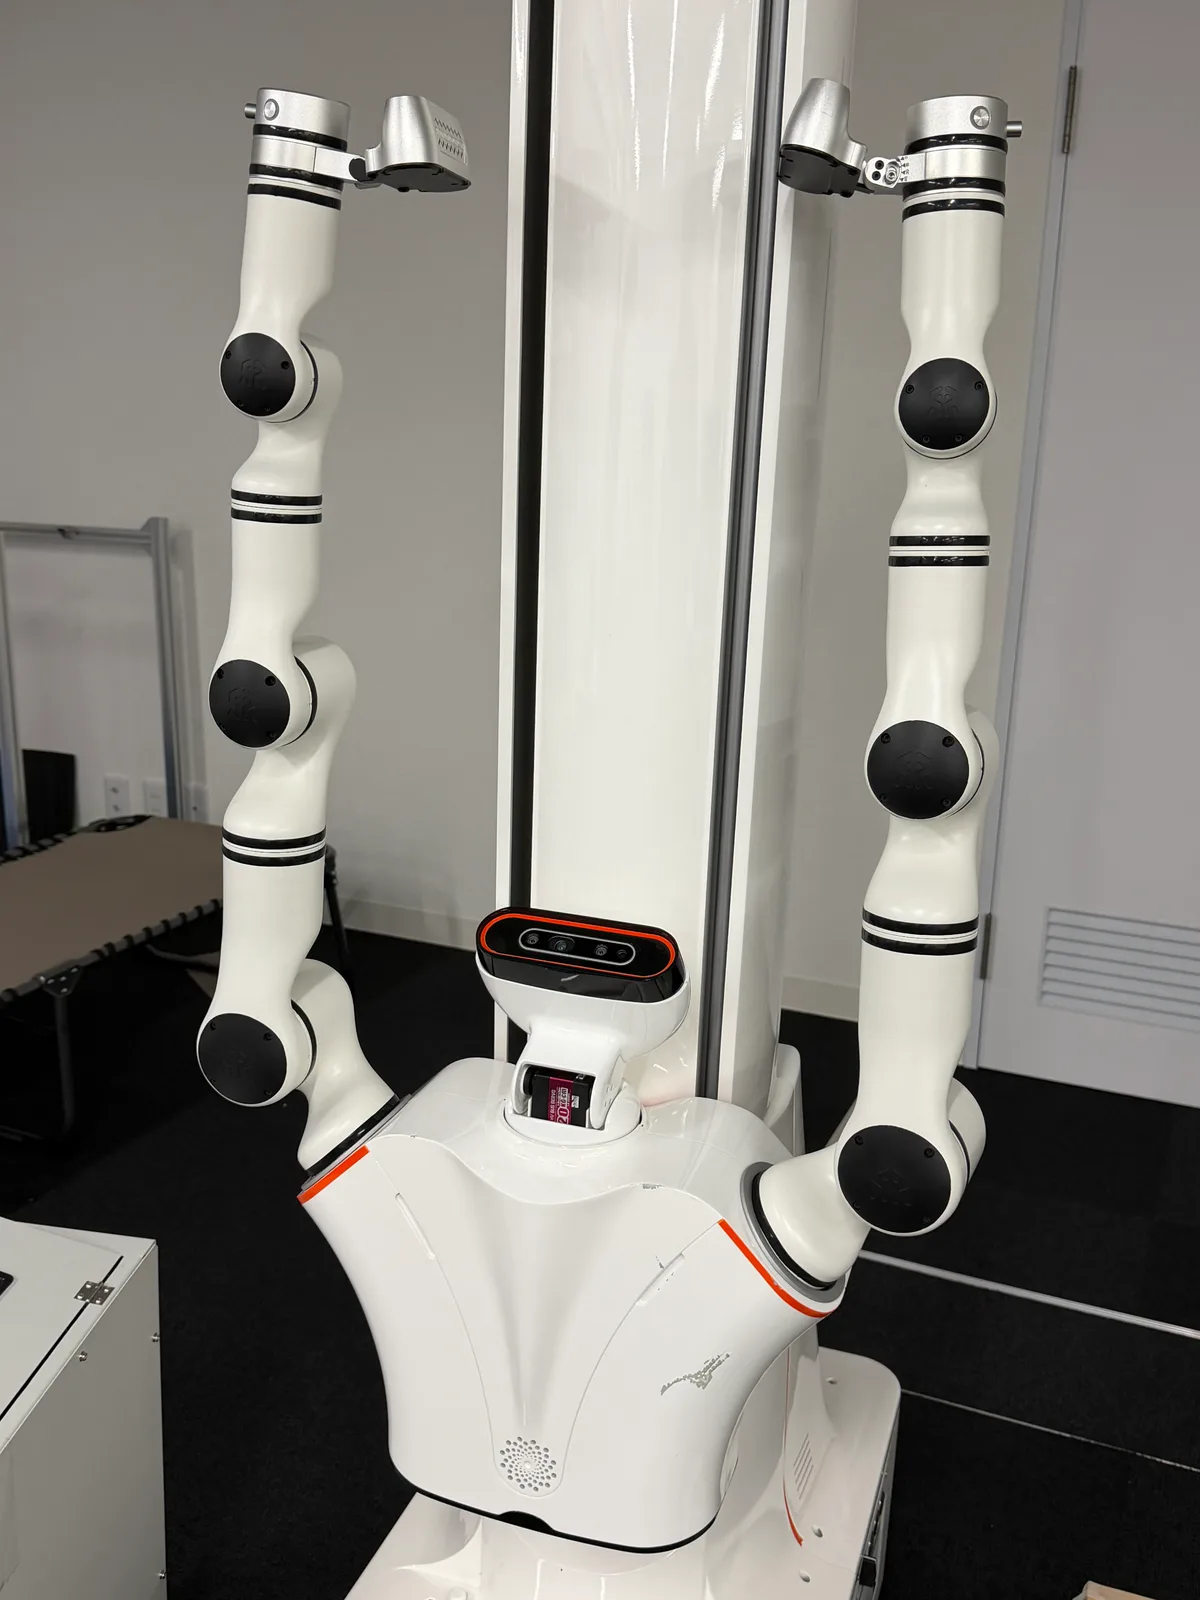
AgiBot G2
RealMan RMC-AIDAL
仕様の補足と公式出典
Unitree G1 / G1 EDU
標準G1の価格を、二次開発対応のG1 EDUの価格として扱うことはできません。ハンドを含む自由度や演算装置は構成によって変わります。
Unitree G1
Unitree H2 / H2 EDU
この列はH2 / H2 EDUの比較です。H2 Plus・H2-Dの仕様とは分けて確認してください。可搬重量は姿勢や動作条件によって変わります。
画像:Unitree Robotics
ROBOTIS AI Worker
固定型FFW-BG2とは仕様が異なります。ピーク可搬重量は姿勢・動作により変わります。25V×80Ahの計算値ではなく、電力量はメーカーの記載値を掲載しています。
画像:ROBOTIS(Apache License 2.0)
ROBOTIS AI Sapiens
メーカーは仕様変更の可能性と開発資産の段階的な公開を案内しています。必要な資産の公開状況と提供機体の構成を個別に確認します。
画像:ROBOTIS(Apache License 2.0)
AgiBot G2
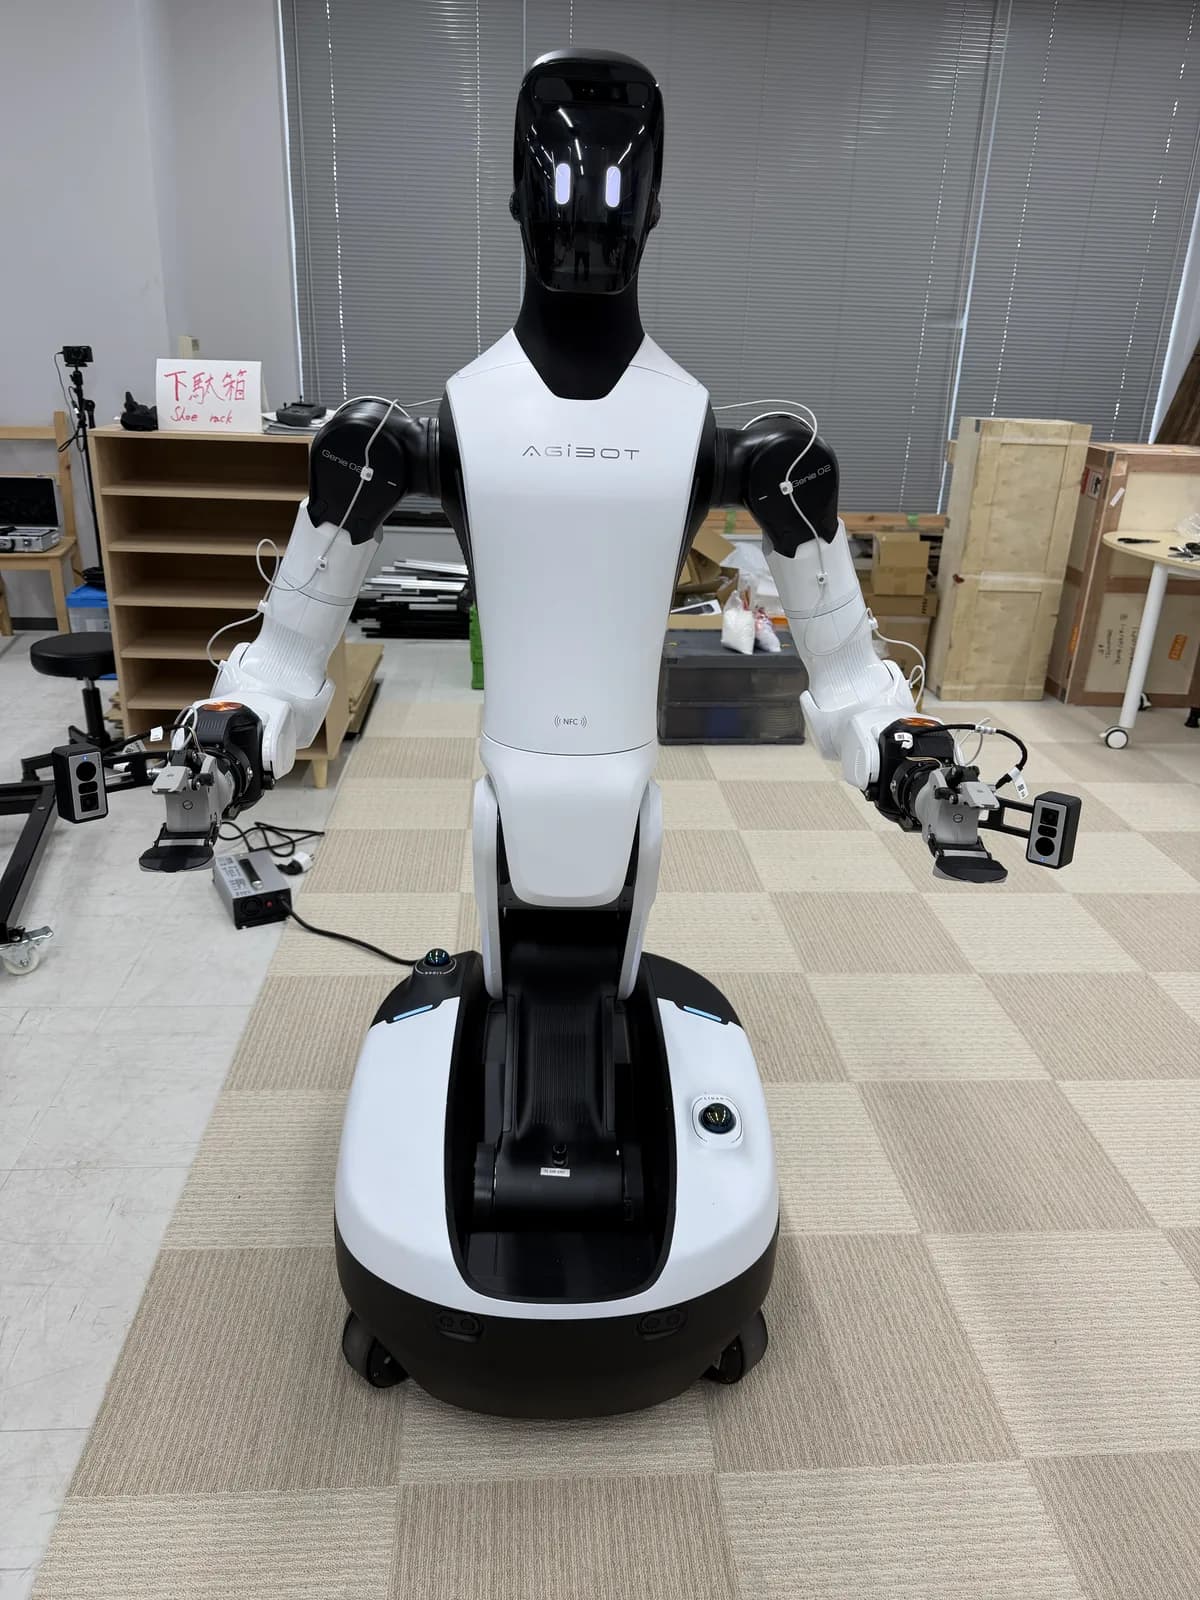
現在の公式サイトは全25自由度・シャーシ3自由度、当社の機体紹介ページが参照する2025年仕様書は全26自由度・シャーシ4自由度です。対象機体の版・構成を見積もり時に確認します。
EmplifAIのオフィスに搬入したAgiBot G2(2026年7月・自社撮影)
RealMan RMC-AIDAL
公式資料ではRMC-AIDA-Lの表記も使われます。表は二輪構成の取扱説明書V1.1を参照しています。四輪構成・異なるアーム・グリッパーでは仕様が変わります。アームの可搬重量と、実際に把持できる重量は同じではありません。
RealMan RMC-AIDALの実機
数字の次に、確認すること。
任せたい動作
二足歩行や全身動作が必要か、移動ベース上の双腕で作業できるか。機体の形より先に、対象作業と成功条件を決めます。
開発と運用の範囲
SDKへのアクセス、ハンドやカメラの構成、学習環境、操作スタッフ。仕様表の対応表記だけで、目的の機能が使えるとは限りません。
導入にかかる総額
機体代に、輸送・設置・開発・運用を加えて比べます。販売・レンタルの可否、納期、国内サポートの範囲は個別に確認します。