
공장·제조 현장용 AI 로봇사람 손 부족의 공정을, 실기 검증으로부터 자동화에.
휴머노이드, 쌍팔 로봇, 모바일 매니퓰레이터를 사용하여 지금까지 자동화가 어려웠던 사람의 작업을 실기로 검증합니다. EmplifAI는 주요 제조업에 Unitree G1을 제공하여 여러 달에 걸쳐 실기 검증을 지속적으로 지원하고 있습니다. 특정 메이커에 들르지 않고 공정에 맞는 기체를 제안합니다.
공장에서 실제 기계 검증을 상담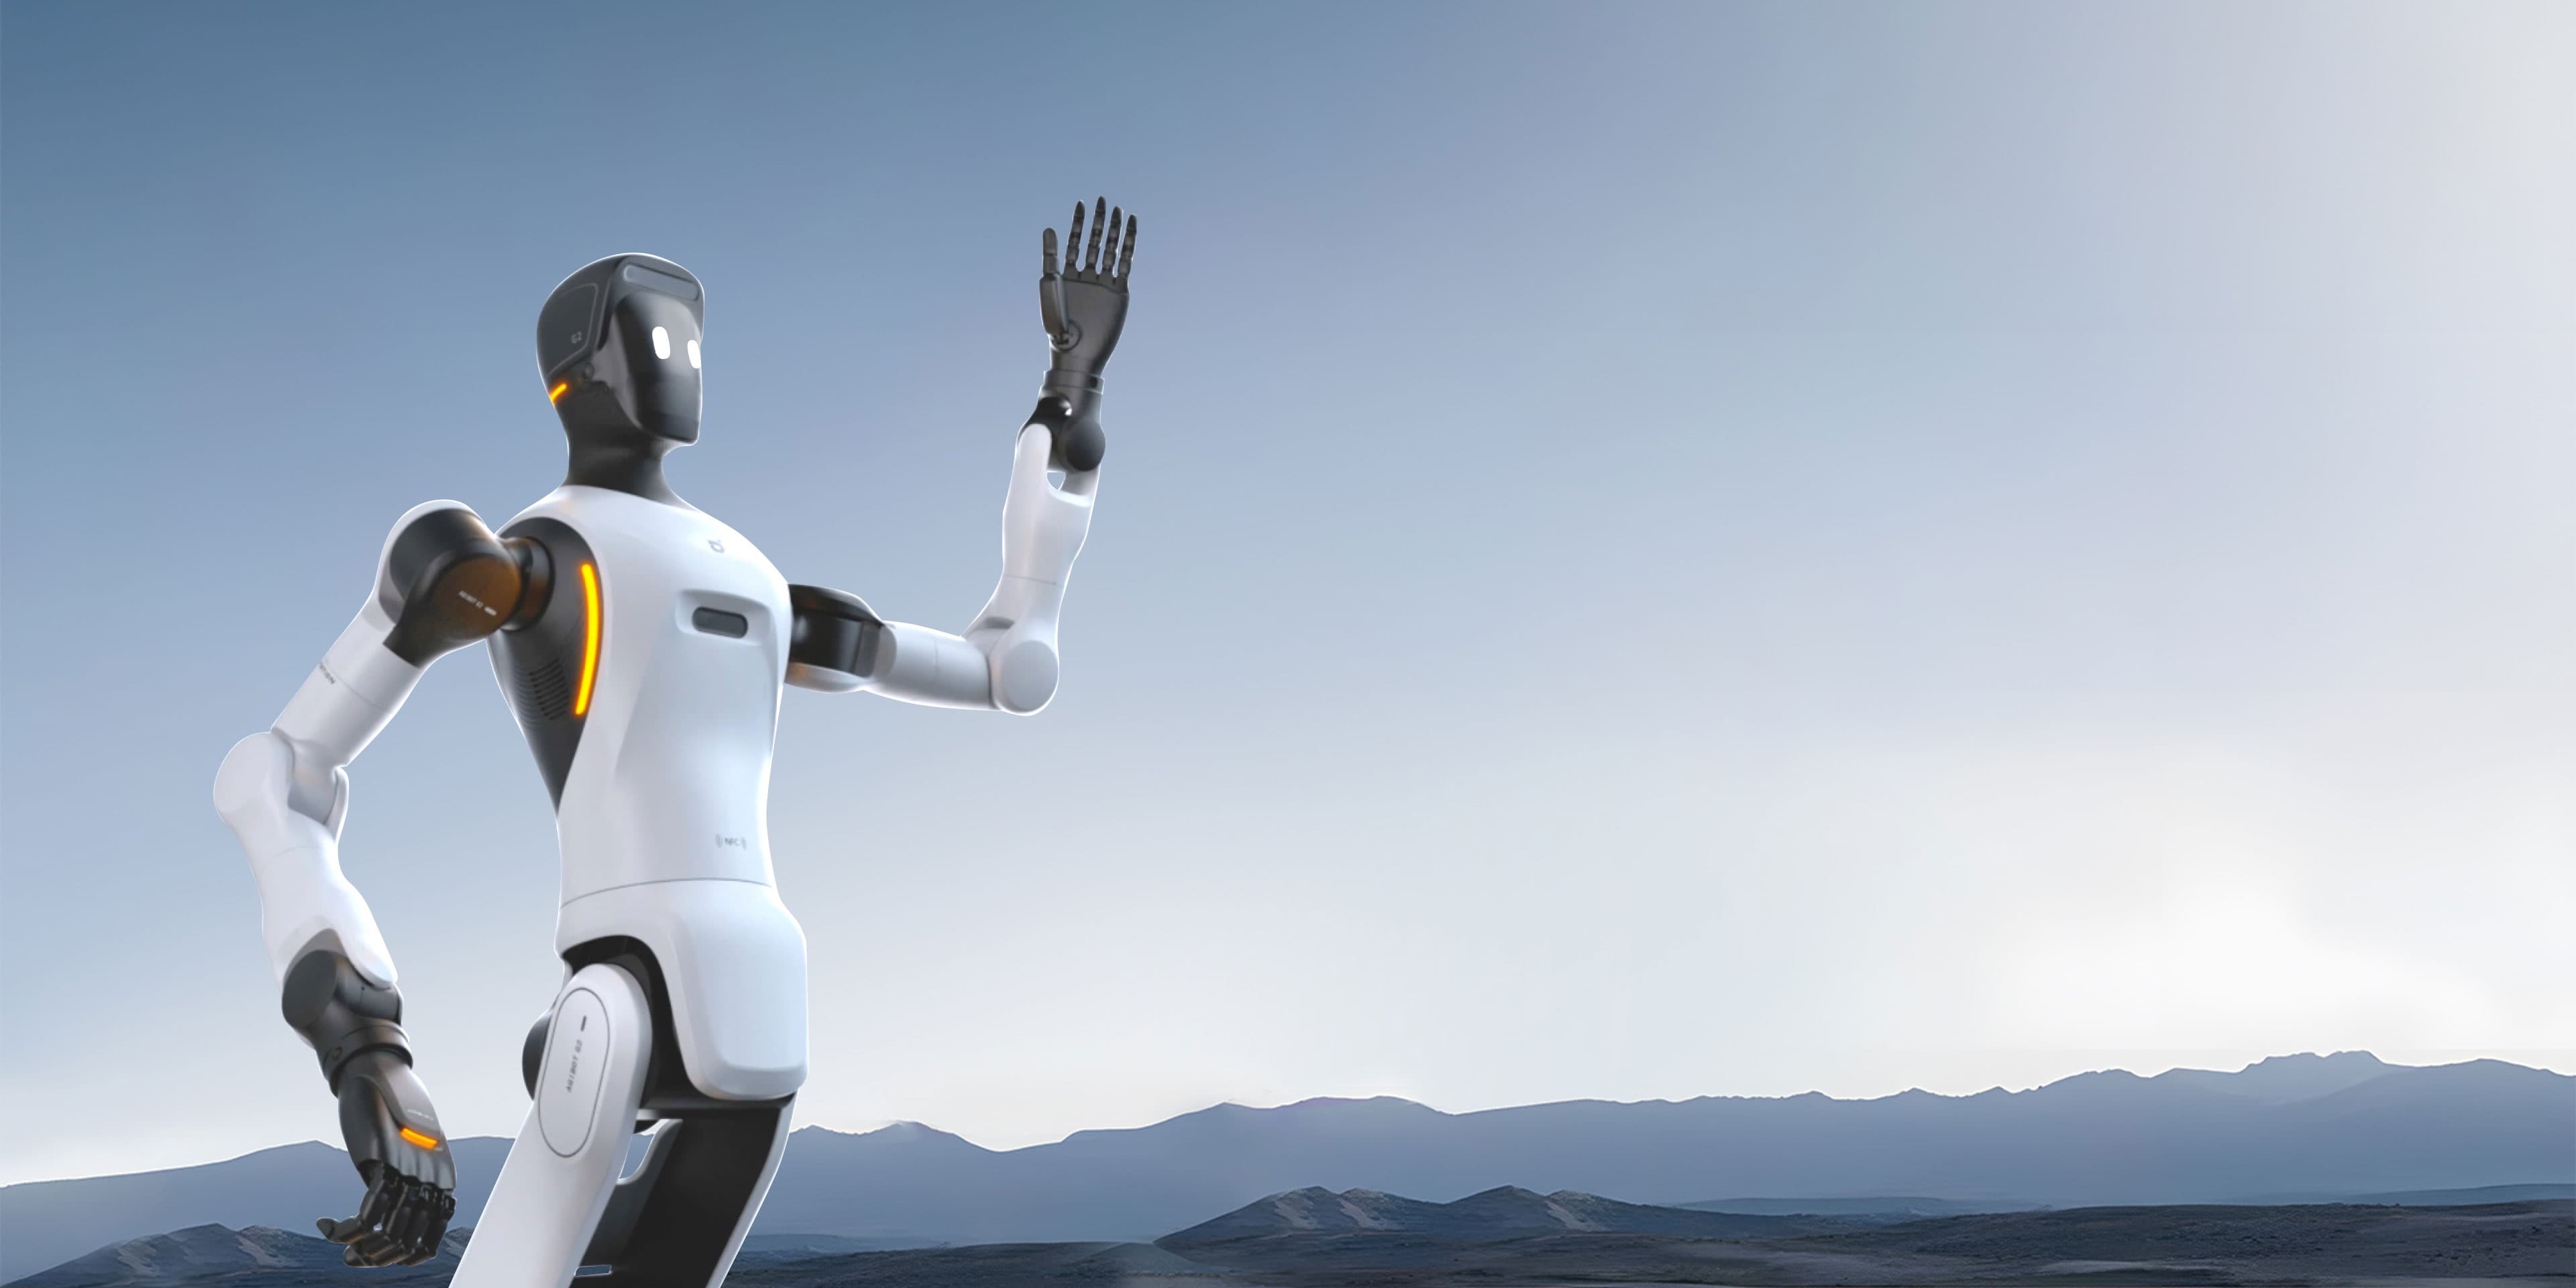
기존 산업용 로봇으로 닿지 않은 공정에
공장 자동화는 이미 오랫동안 진행되어 왔지만 남아있는 공정에는 이유가 있습니다. 대상물의 형태나 위치가 매번 바뀌는, 소량 다품종으로 단 교체가 많아, 전용 설비를 짜는데는 수량이 맞지 않는다. 이러한 공정은 고정된 산업용 로봇에서는 다루기 어려운 영역이었습니다.
휴머노이드와 쌍팔 모바일 매니퓰레이터가 주목 받고 있는 이유는 이 틈에 넣기 때문입니다. 사람용으로 만들어진 통로, 작업대의 높이, 기존의 지그를 그대로 사용할 수 있기 때문에, 라인을 재편성하지 않고 현장에 반입할 수 있습니다. 사람이 움직이고 있던 장소에 그대로 넣을 수 있다는 점이 본질적인 차이입니다.
한편, 현시점의 휴머노이드가 사람과 같은 속도와 정밀도로 작업할 수 있는 것은 아닙니다. 그러므로 카탈로그 값으로 판단하지 않고 자사의 대상물과 공정에서 실제로 움직여 판별하는 것이 중요해집니다. 이 이유는 EmplifAI가 실제 기계 검증에서 들어가는 것이 좋습니다.
검증·자동화의 대상이 되는 작업
우선은 1 공정에 짜서 실기로 확인해, 성립하는 범위를 판별하고 나서 넓히는 진행 방법을 취합니다.
부품 반송
공정간이나 창고와의 사이에서 부품을 운반하는 작업. 모바일 매니퓰레이터라면 운반 뿐만 아니라 두는 장소에서의 쌓아 내림으로 일체로 취급할 수 있습니다.
피킹
상자와 컨테이너에서 대상물을 꺼내는 작업. 형상이나 방향이 일정하지 않은 대상에서는 시각과 동작을 학습시키는 접근법이 유효합니다.
지그에 세트
가공 전후의 워크를 지그에 놓는, 제거하는 작업. 기존의 지그를 그대로 사용할 수 있는지 실기로 확인합니다.
조립
부품끼리 맞추는 작업. 힘 가감과 정렬의 정밀도가 필요하기 때문에 대상을 좁힌 검증에서 들어갑니다.
기계 텐딩
공작 기계에 착탈. 도어의 개폐나 버튼 조작을 포함해, 일련의 흐름으로서 취급할 수 있는지를 검증합니다.
외관 확인
흠집이나 부족의 육안 확인. 카메라를 싣고 기록해 판정의 자동화에 연결하는 단계를 나누어 진행합니다.
버튼・레버 조작
장비의 조작 패널을 만지는 작업. 설비측을 개조하지 않고 자동화할 수 있는 점이, 인형을 사용하는 이점이 됩니다.
단순 반복 작업
같은 움직임을 반복하는 공정. 부담이 크고 사람이 정착하기 어려운 작업에서 착수하면 효과가 보이기 쉬워집니다.
공정에 따라 기체를 선택
특정 메이커에 들르지 않고, 대상 작업과 현장의 조건으로부터 기체를 제안합니다. 구입・렌탈 어느 쪽에도 대응합니다.
AgiBot G2
쌍팔에 의한 물체 조작과 이동 기구를 조합한 세미휴머노이드. 산업용도에서의 작업을 상정한 구성입니다.
Unitree G1
실기 검증에서 가장 실적이 있는 소형 휴머노이드. 우선 현장에서 움직여 파악하는 단계로 향합니다.
Unitree H2 / H2 Plus
등신대의 휴머노이드. 사람과 같은 작업 높이를 전제로 한 검증을 향합니다.
Realman RMC-AIDAL
세미휴머노이드. 연구·개발 용도로의 도입과 2차 개발에 대응합니다.
Unitree Go2
4 다리 보행 로봇. 단차가 있는 구내나 옥외의 순회·점검에 향합니다.
OpenShell
자사 개발의 쌍팔 모바일 매니퓰레이터. 구성을 바꿀 수 있으므로 검증용 플랫폼으로도 사용할 수 있습니다.
실제 기계 검증에서 자동화까지 진행하는 방법
갑자기 프로덕션 도입은 하지 않습니다. 1 공정의 PoC로 성립성을 확인한 후, 범위와 대수를 넓힙니다.
- 01 공정 선정
- 대상물의 형상·중량·변동, 택트 타임, 사람의 부담을 정리해, 최초로 검증하는 1 공정을 결정합니다.
- 02 기체와 구성의 선정
- 필요한 휴대 중량, 도달, 자유도, 이동 방식, 손을 검토합니다. 기체는 구입하기 전에 대여로 시도 할 수 있습니다.
- 03 실기 검증(PoC)
- 실제 현장 또는 당사에서 대상물을 사용하여 이동합니다. 성공률과 택트를 실측해, 성립하는 조건을 특정합니다.
- 04 동작 개발·학습
- ROS 2나 기체 SDK를 이용한 제어에 가세해 모방 학습·VLA로 사람의 작업으로부터 동작을 학습시키는 방법도 선택할 수 있습니다.
- 05 텔레오페 병용으로의 운용
- 완전 자동화하기 전에 원격 조작을 함께 사용하여 현장을 돌립니다. 운용하면서 학습 데이터가 모입니다.
- 06 범위 확대
- 성립한 공정을 기준으로 인접 공정이나 다른 라인에 가로 전개합니다. 대수의 추가도 이 단계에서 판단합니다.
자동화를 지원하는 기술
모방 학습 · VLA
사람의 작업 데모에서 로봇의 동작을 학습합니다. 동작을 프로그래밍 방식으로 작성할 수 없는 공정에 유효합니다.
텔레오페(원격 조작)
조작자의 신체 동작과 의도를 실시간으로 휴머노이드에 전사하는, 신체 공유형 텔레프레즌스를 실장하고 있습니다.
Sim2Real
NVIDIA Isaac Sim · Isaac Lab에서의 학습 · 평가에서 실기로 옮깁니다. 실제 기계를 멈추지 않고 검증을 진행할 수 있습니다.
ROS 2/SDK 제어
각사 로봇의 SDK와 ROS 2를 이용한 제어·연계 개발에 대응합니다. 기존 장비와의 연결을 포함하여 설계합니다.
학습 데이터 수집
대상 작업, 기체, 수집량, 품질 기준을 설계하고 실기로 데이터를 취득합니다. 자동화의 토대가 되는 공정입니다.
쌍팔 모바일 매니퓰레이터 개발
쌍완과 이동 기구를 갖춘 기체의 설계·개발부터 실기 통합까지 자사에서 다루고 있습니다.
제조업에서의 실적
주요 제조업 고객에게 제조 현장에서의 로봇 활용 여부를 실기로 파악하기 위해 Unitree G1을 제공하여 기술 검증 및 운용을 지원하고 있습니다. 여러 달 동안 검증을 계속하고 있습니다.
또, 현장에서의 활용을 상정한 휴머노이드의 동작 개발로서, 사람이 행하는 동작을 로봇으로 재현하기 위한 제어·동작 생성·실기 검증에도 임하고 있습니다.
도입이 끝난 기체를 취급할 수 있는 엔지니어가 사내에 없다고 하는 단계로부터의 상담도 받습니다. 제어·동작 개발부터 운용의 정착까지를 반주합니다.
자주 묻는 질문
휴머노이드는 공장에서 정말로 사용할 수 있습니까?
공정에 따릅니다. 사람과 같은 속도·정밀도로 장시간 작업할 수 있는 단계에는 아직 과제가 있습니다만, 소량 다품종으로 전용 설비가 조립 어려운 공정이나, 사람의 부담이 큰 단순 반복 작업에서는 현실적인 선택지가 됩니다. 판단은 카탈로그가 아니고, 자사의 대상물을 사용한 실기 검증으로 실시하는 것을 추천합니다.
어떤 단계로 시작해야 합니까?
대상물의 편차가 작고, 택트에 여유가 있어, 사람의 부담이 큰 공정이 향하고 있습니다. 우선 1 공정에 짜서 PoC를 실시해, 성립하는 조건을 특정하고 나서 범위를 넓힙니다. 공정의 선정으로부터 상담하실 수 있습니다.
기존 장비와 라인을 개조해야 합니까?
인형·쌍완의 기체를 사용하는 이점은, 사람용으로 만들어진 환경을 그대로 사용할 수 있는 것에 있습니다. 통로, 작업대의 높이, 기존의 지그, 설비의 조작 패널을 살릴 수 있는지를 실기로 확인합니다. 개조를 최소화하는 구성을 제안합니다.
안전면은 어떻게 확보합니까?
작업자와의 거리, 정지 조건, 울타리나 안전 장치의 필요 여부를 대상 공정과 현장의 조건에 따라 설계합니다. 검증 단계부터 실제 운용을 상정한 안전조건을 정하여 진행합니다.
구입하기 전에 시도할 수 있나요?
대여로 실제 기계 검증으로 시작할 수 있습니다. 기체를 구입하고 나서 사용할 수 없다고 알 수 있는 것이 가장 손실이 크기 때문에, 우선 렌탈로 대상 공정을 시험하는 진행 방법을 추천하고 있습니다.
사내에 로봇을 취급할 수 있는 엔지니어가 없습니다.
그 상태에서 상담을 많이 받고 있습니다. 제어·동작 개발부터 운용의 정착까지 반주해, 필요에 따라서 사내에서 취급할 수 있는 상태에의 계승도 지원합니다.
공장·제조 현장에서의 실기 검증의 상담
대상 공정, 취급할 대상물, 현재의 과제를 알려주십시오. 기체가 정해지지 않은 단계, 어느 공정에서 손을 붙일지 헤매고 있는 단계에서도 상담하실 수 있습니다. 1 공정의 PoC로부터 제안합니다.
공장에서 실제 기계 검증을 상담