01
Robots
휴머노이드, 네발, 모바일 로봇
자세히 보기 도입 상담
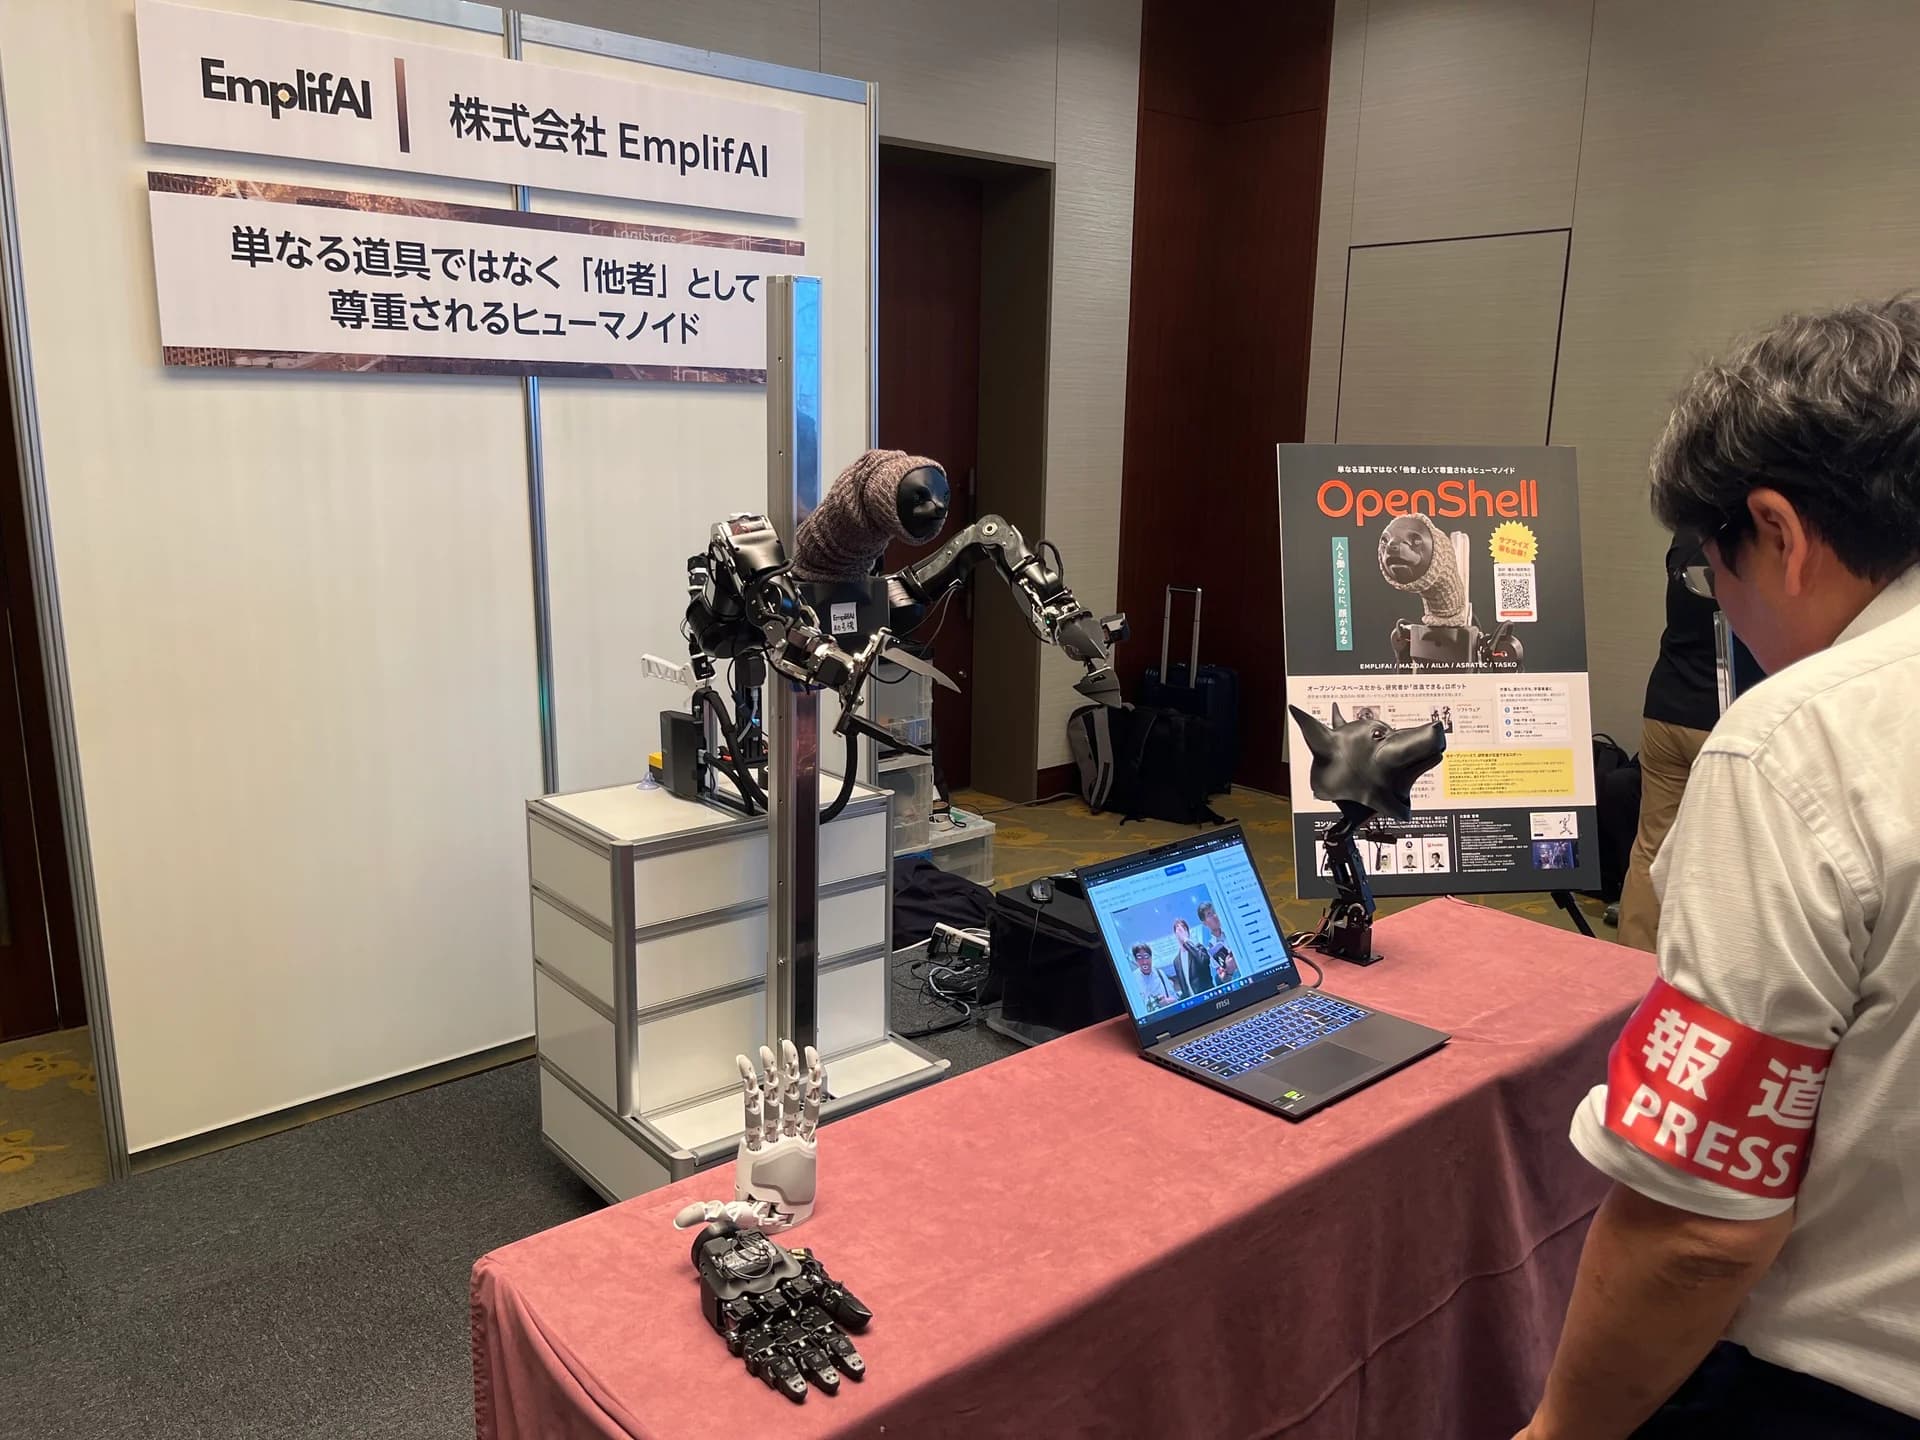
OpenShell
손, 센서, 머리 등을 연구 목적에 맞추어 구성. 기존 구성을 기반으로 필요한 기능을 추가할 수 있습니다.
ROS 2 등의 개방형 개발 기반을 활용하여 원격 조작, 모방 학습, 로봇 AI의 실기 검증에 임할 수 있습니다.
연구 기관 및 기업의 요구 사항에 따라 로봇 구성 변경에서 소프트웨어 통합까지 개별적으로 문의할 수 있습니다.
휴머노이드, 네발, 모바일 로봇
자세히 보기
로봇·계측기기의 배치 및 도입 지원
자세히 보기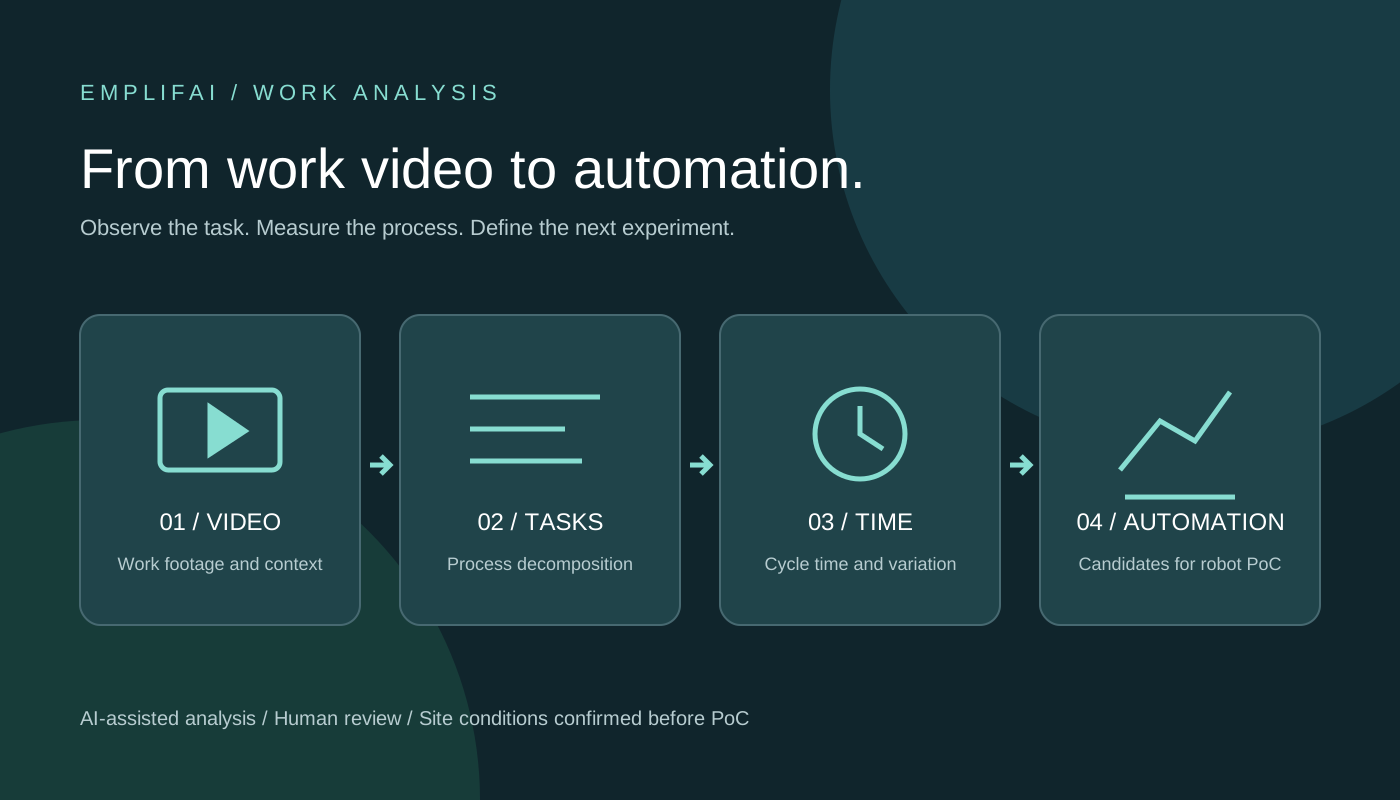
ROS 2 · Physical AI · Simulation · 장비 연계
자세히 보기
안전 평가, 위험 정보, 가동 기록
자세히 보기
3D 디지털 트윈·현지 계측·피지컬 AI 공간 구축
자세히 보기보유한 XGRIDS Lixel K2로 현지를 고속 3D 스캔. 1,000만점을 넘는 점군·CAD도면·바닥불륙진단에서 3DGS, 로봇·휴머노이드가 움직이는 Isaac Sim 환경 구축까지 일기통관으로 지원합니다.
RTK/GNSS・Localization・자율주행
자세히 보기쌍완과 이동 기구를 갖춘 기체의 설계·개발부터 실기 통합까지를 다루고 있습니다.
Gemini 4 Argon를 사용하여 Unitree G1이 하드 코드된 모션에 의존하지 않고 시각에서 페트병을 자율 파지하는 실기 검증에 성공. 모방 학습 · VLA · 시각 행동 변환의 구현에 임하고 있습니다.
조작자의 신체 동작과 의도를 리얼타임으로 휴머노이드에 전사하는, 원격·신체 공유형 텔레프레즌스를 실장했습니다.
피지컬 AI의 전문 미디어 「일본 피지컬 AI 신문」을 운영하고 있습니다. 국내외의 뉴스, 기술·연구 동향, 도입에 도움이 되는 정보를 일본어로 발신하고 있습니다. 취재로부터 기사의 작성·공개까지 거의 모든 공정을 AI 에이전트가 자율적으로 운용하고 있습니다.