Unitree G1 × Gemini Argon의 실험 코드를 Apache-2.0에서 공개했습니다.
EmplifAI는 Unitree G1과 Gemini Argon을 연결하는 실험 코드 "G1/ARGON"을 Apache-2.0 라이센스로 공개했습니다. LLM 에이전트와 실제 기계 제어 연결을 재현 절차, 제약, 영상과 함께 공유하는 공개 실험입니다.
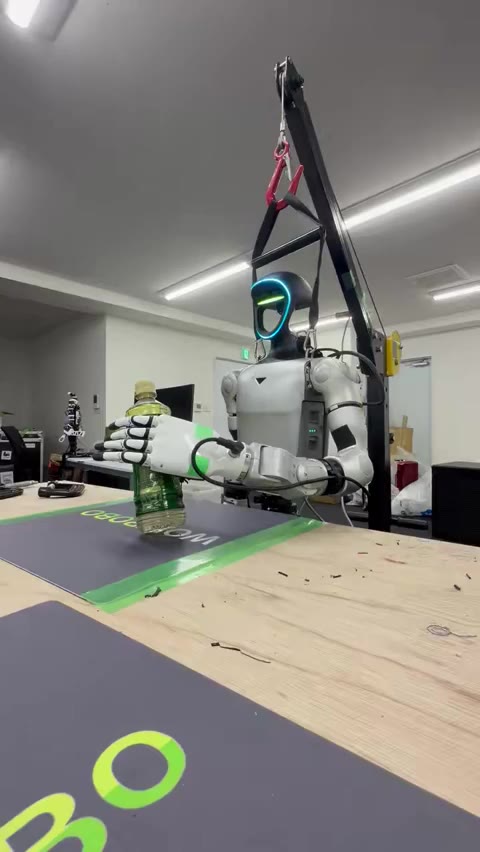
실기 동영상:병을 직립한 채 반송
현수구로 지지한 Unitree G1의 왼팔과 Inspire Hand를 사용해, 페트병을 직립한 채로 들어 올려 운반하는 실험을 실시했습니다. 대표·오소네 히로유키의 X 투고로 실기 동영상을 보실 수 있습니다. 성공률이나 다른 환경에서의 재현성을 나타내는 벤치마크가 아닙니다.
자신의 API 키로 시도할 수 있는 영어 웹 콘솔
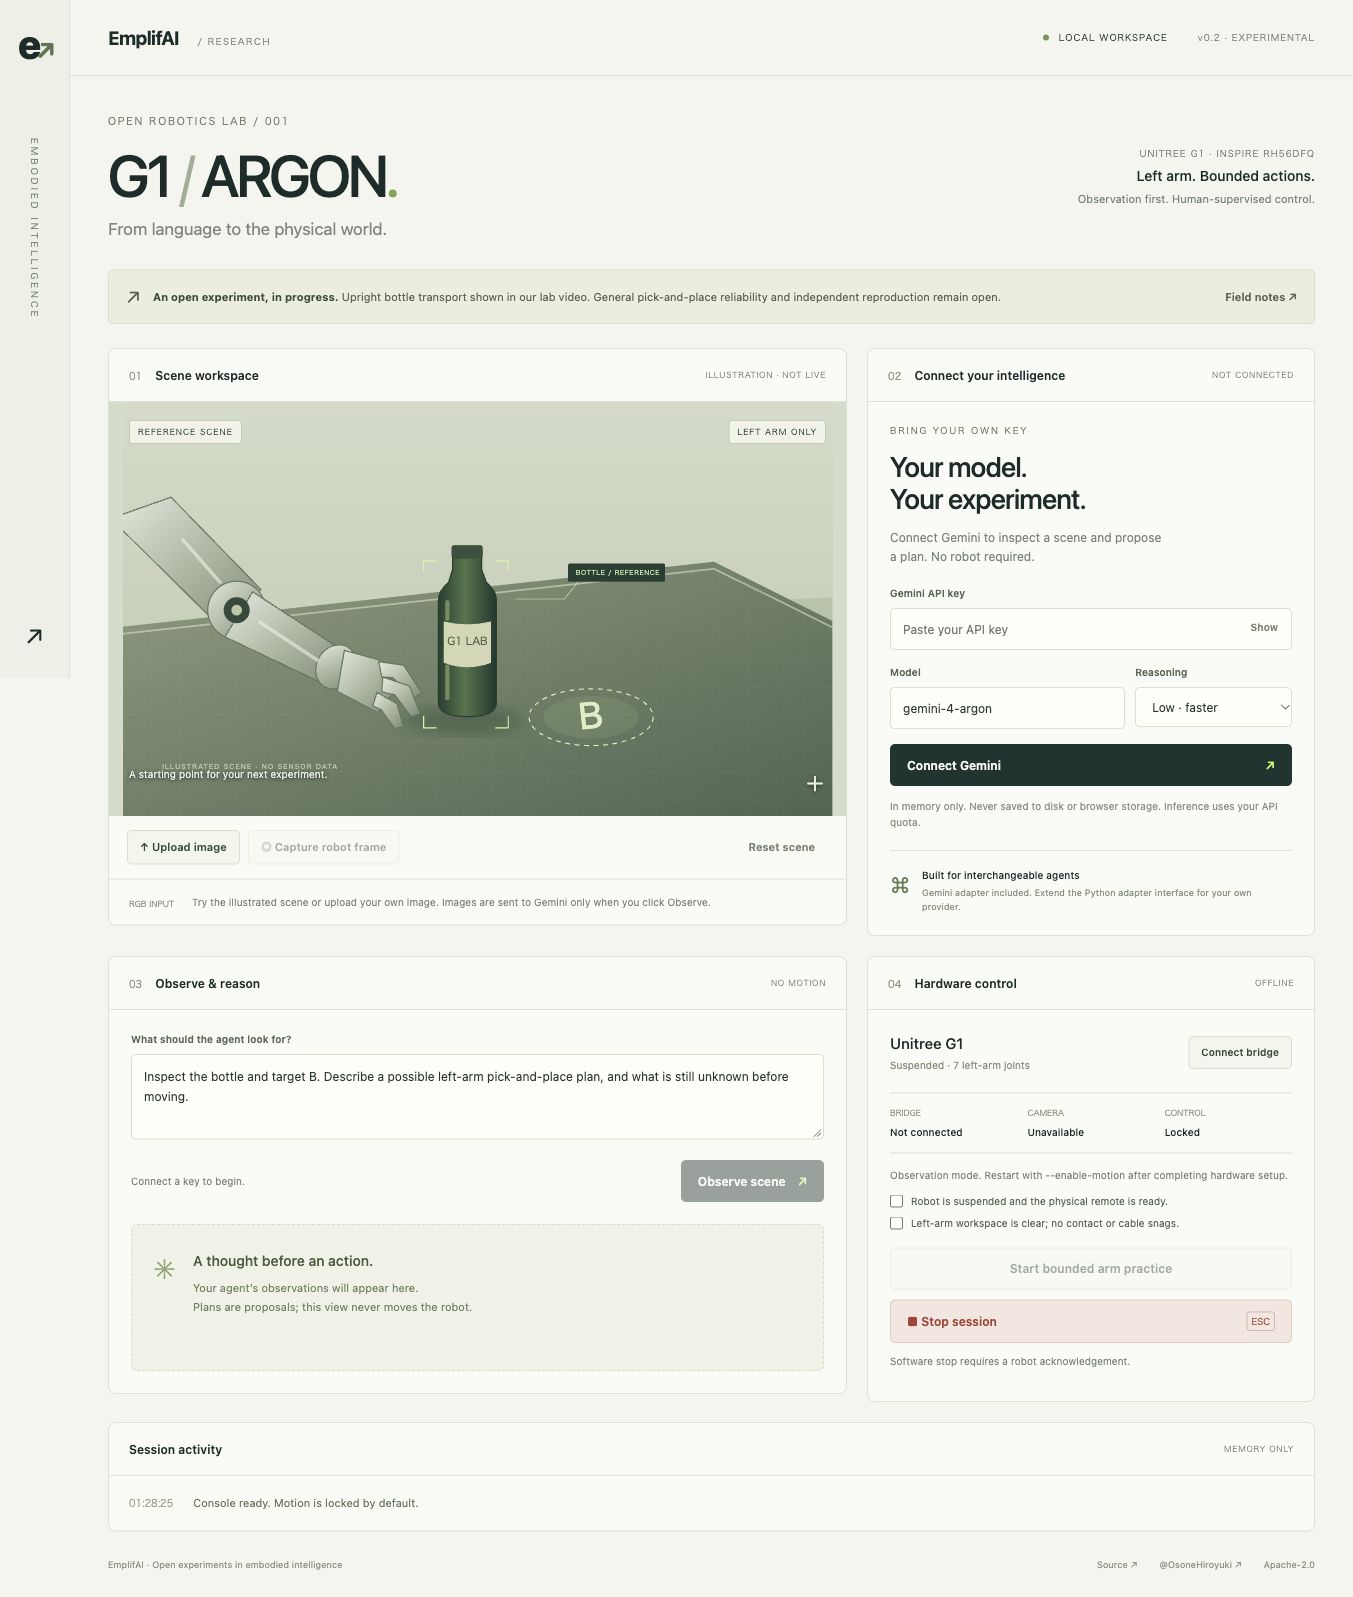
Python 시작 명령 하나로 로컬 웹 앱을 열고 Gemini API 키를 입력하면 이미지 인식 및 계획 제안을 시도할 수 있습니다. 이미지 관찰은 로봇 없이 사용할 수 있으며 API 키는 파일이나 브라우저 스토리지에 저장되지 않습니다. 실제 기계 제어에는 별도의 하드웨어 설정이 필요합니다.
할 수있는 일과 지금부터 검증
공개 웹 앱은 관찰 모드로 시작합니다. 작은 왼팔 동작 테스트에는 명시적인 하드웨어 설정과 작업자 확인이 필요하며, 공개 콘솔에서는 기존 잡기·배치 매크로를 실행하지 않습니다. 카메라와 손끝 보정, 파지 판정, 다양한 조건에서의 재현성은 앞으로 검증할 과제입니다.
프로바이더를 추가하기 위한 어댑터 인터페이스를 마련해, 현재는 Gemini용의 구현을 동봉하고 있습니다. 다른 에이전트에 대한 대응, 기록 화상에 의한 평가, 실기에서의 재현 보고에의 공헌을 환영합니다.
상업적인 유효한 오픈 소스로
EmplifAI의 원본 코드는 상업적 이용이 가능한 Apache-2.0 라이선스로 공개됩니다. 외부 SDK, 로봇 모델 및 API 서비스에는 각각의 이용 조건이 적용됩니다. 기여자는 DCO 준수를 확인하는 Signed-off-by 서명을 커밋에 추가해야 합니다. 본 프로젝트는 EmplifAI의 독립 프로젝트이며 하드웨어나 모델 제공자의 공식 승인 또는 보증을 의미하지 않습니다.
GitHub: 소스 코드, 시작 절차, 실제 기계 샘플 보기
실제 기기에의 도입 지원, 커스텀 태스크 개발, 공동 평가를 검토의 분은, 대상의 기체와 태스크를 더해 문의해 주세요.