
피지컬 AI란?신체를 가진 AI가 현실 세계에서 일하기 시작한다.
피지컬 AI는 현실 세계를 인식하고 몸을 움직여 일하는 AI의 영역입니다. 화면에서 문장이나 이미지를 생성하는 AI와 달리 물리법칙과 불확실성이 있는 현실로 성과를 내야 합니다. EmplifAI는 자사 휴머노이드 OpenShell의 개발을 통해 이 영역의 사회 구현을 위해 노력하고 있습니다.
피지컬 AI 개발 상담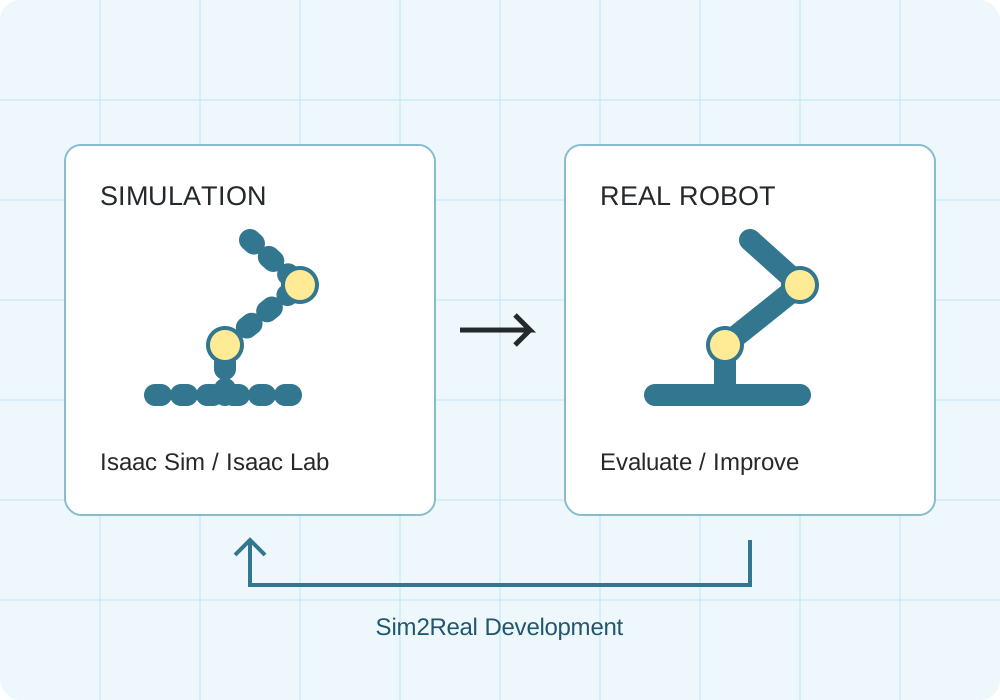
공장·창고의 반송 시뮬레이션
Unitree G1
Isaac Sim 내의 물리 시뮬레이션으로, 0.25 kg의 상자를 양손으로 유지하고, 약 1.2 m 걸어 다른 받침대에 놓는 동작을 검증했습니다. 실제 기계의 영상이 아닙니다.
RealMan RMC-AIDAL
본체 30×20×20 cm・총중량 10 kg의 상정 반송 케이스의 핸들을 파지해, 약 1.2 m의 바퀴 주행으로 반송해 받침대에 놓고, 손을 뗄 때까지를 검증했습니다. 공개 CAD 모델의 무게중심・접촉설정을 보정한 물리 시뮬레이션으로, 실기의 내하중을 보증하는 것은 아닙니다.
RealMan RMC-AIDAL: 양팔로 10kg 케이스 반송
본체 30×40×20 cm・총중량 10 kg의 상정 반송 케이스를, 좌우의 핸들로 양손 파지해, 약 1.2 m 반송해 대에 두는 동작을 검증했습니다. 반송중은 좌우 양손의 접촉과 하중 분담을 기록하고 있습니다. 공개 CAD 모델의 무게중심・접촉설정을 보정한 물리 시뮬레이션으로, 실기의 내하중을 보증하는 것은 아닙니다.
선반에의 보충, 부품 상자의 공급, 구분 등, 대상 업무에 맞춘 시뮬레이션·실증 실험도 상담할 수 있습니다.
환경·상자의 3D소재: NVIDIA SimReady / codepawl/simready-glb · CC BY 4.0 · 소재의 변환・치수・표시 재질을 조정하고 있습니다.
브라우저상에서 360°그리그리 움직일 수 있는 「실측 1,080만점」3D 디지털 트윈
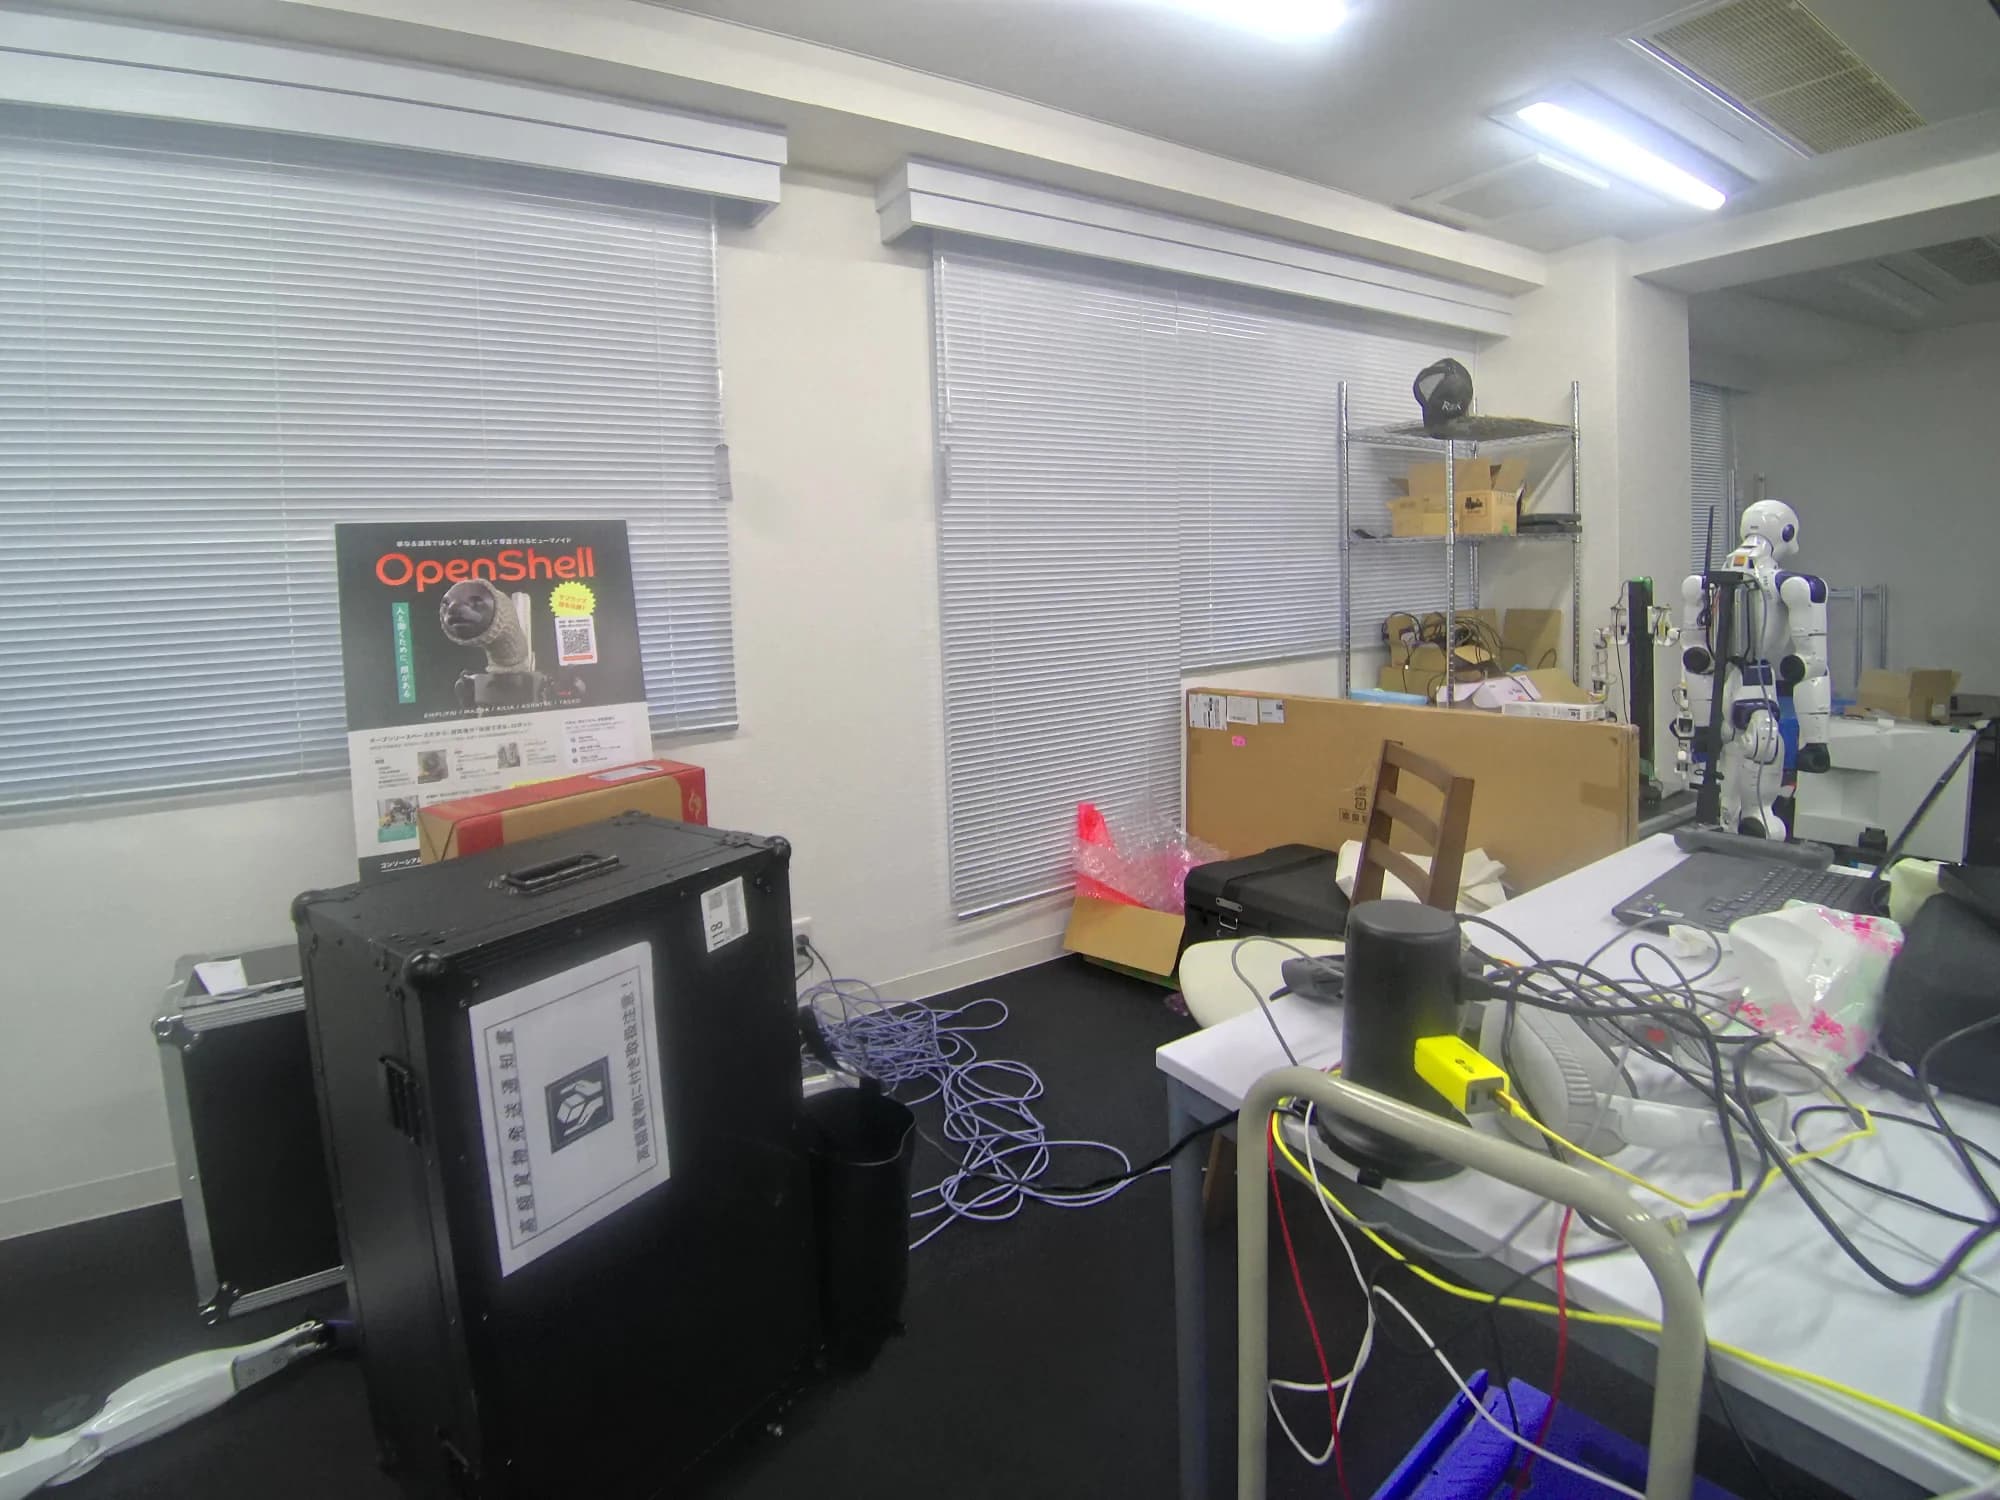
EmplifAI의 로봇 개발 실험실(Unitree G1 휴머노이드·쌍완 로봇 설치 환경)을 보유한 XGRIDS Lixel K2로 불과 89초간 걸으면서 계측한 실제 데이터입니다. 마우스 드래그나 스와이프로 360°회전·줌할 수 있는 것 외에 4종류의 표시 모드 전환, 천장 슬라이스(단면 컷), 로봇 설치 스폿에의 시점 점프를 그 자리에서 체험하실 수 있습니다.
XGRIDS의 3D 공간 데이터 × 피지컬 AI로 무엇을 할 수 있는지
현장을 3D 스캔하는 가장 큰 가치는 인간이 볼 수 있는 드로잉 작성에만 그치지 않습니다. 밀리 단위의 3D 공간 데이터와, EmplifAI가 다루는 휴머노이드 로봇(Unitree G1등)·쌍완 매니퓰레이터(OpenArm)·VLA 모델·NVIDIA Isaac Sim 환경을 곱하는 것으로, 로봇 도입의 사전 진단으로부터 가상 훈련,
실공간을 89초로 디지털화해, 휴머노이드·쌍완 로봇이 움직이는 가상 검증 환경에
도면이 존재하지 않는 공장·창고·연구시설에서도 XGRIDS Lixel K2를 가지고 걷는 것만으로 실내 전체의 3D 점군과 실사 텍스처를 취득. EmplifAI 실험실의 실측 데이터에서도 창가의 휴머노이드(Unitree G1)와 중앙의 쌍완 로봇 작업 셀을 포함한 공간 전체(68.3㎡·1,080만점)를 불과 89초로 공간 데이터화하고 있습니다. 취득한 공간을 NVIDIA Isaac Sim이나 ROS 2 환경에 도입하는 것으로, 실제기를 현지에 반입하기 전에 보행 루트, 전신 제어, 파지 동작의 시뮬레이션(Real2Sim2Real)을 돌릴 수 있습니다.
이 조합으로 실현할 수 있는 일
- 현지를 걷는 것만으로, 휴머노이드나 AMR이 주행·작업하는 실치수의 3D 가상 공간을 구축
- NVIDIA Isaac Sim, USD, ROS 2에 대한 충돌 판정 모델과 내비게이션 맵으로의 변환 연계
- 현장의 센기·작업대·장애물을 그대로 반영한 로봇 강화 학습·모방 학습의 환경 생성
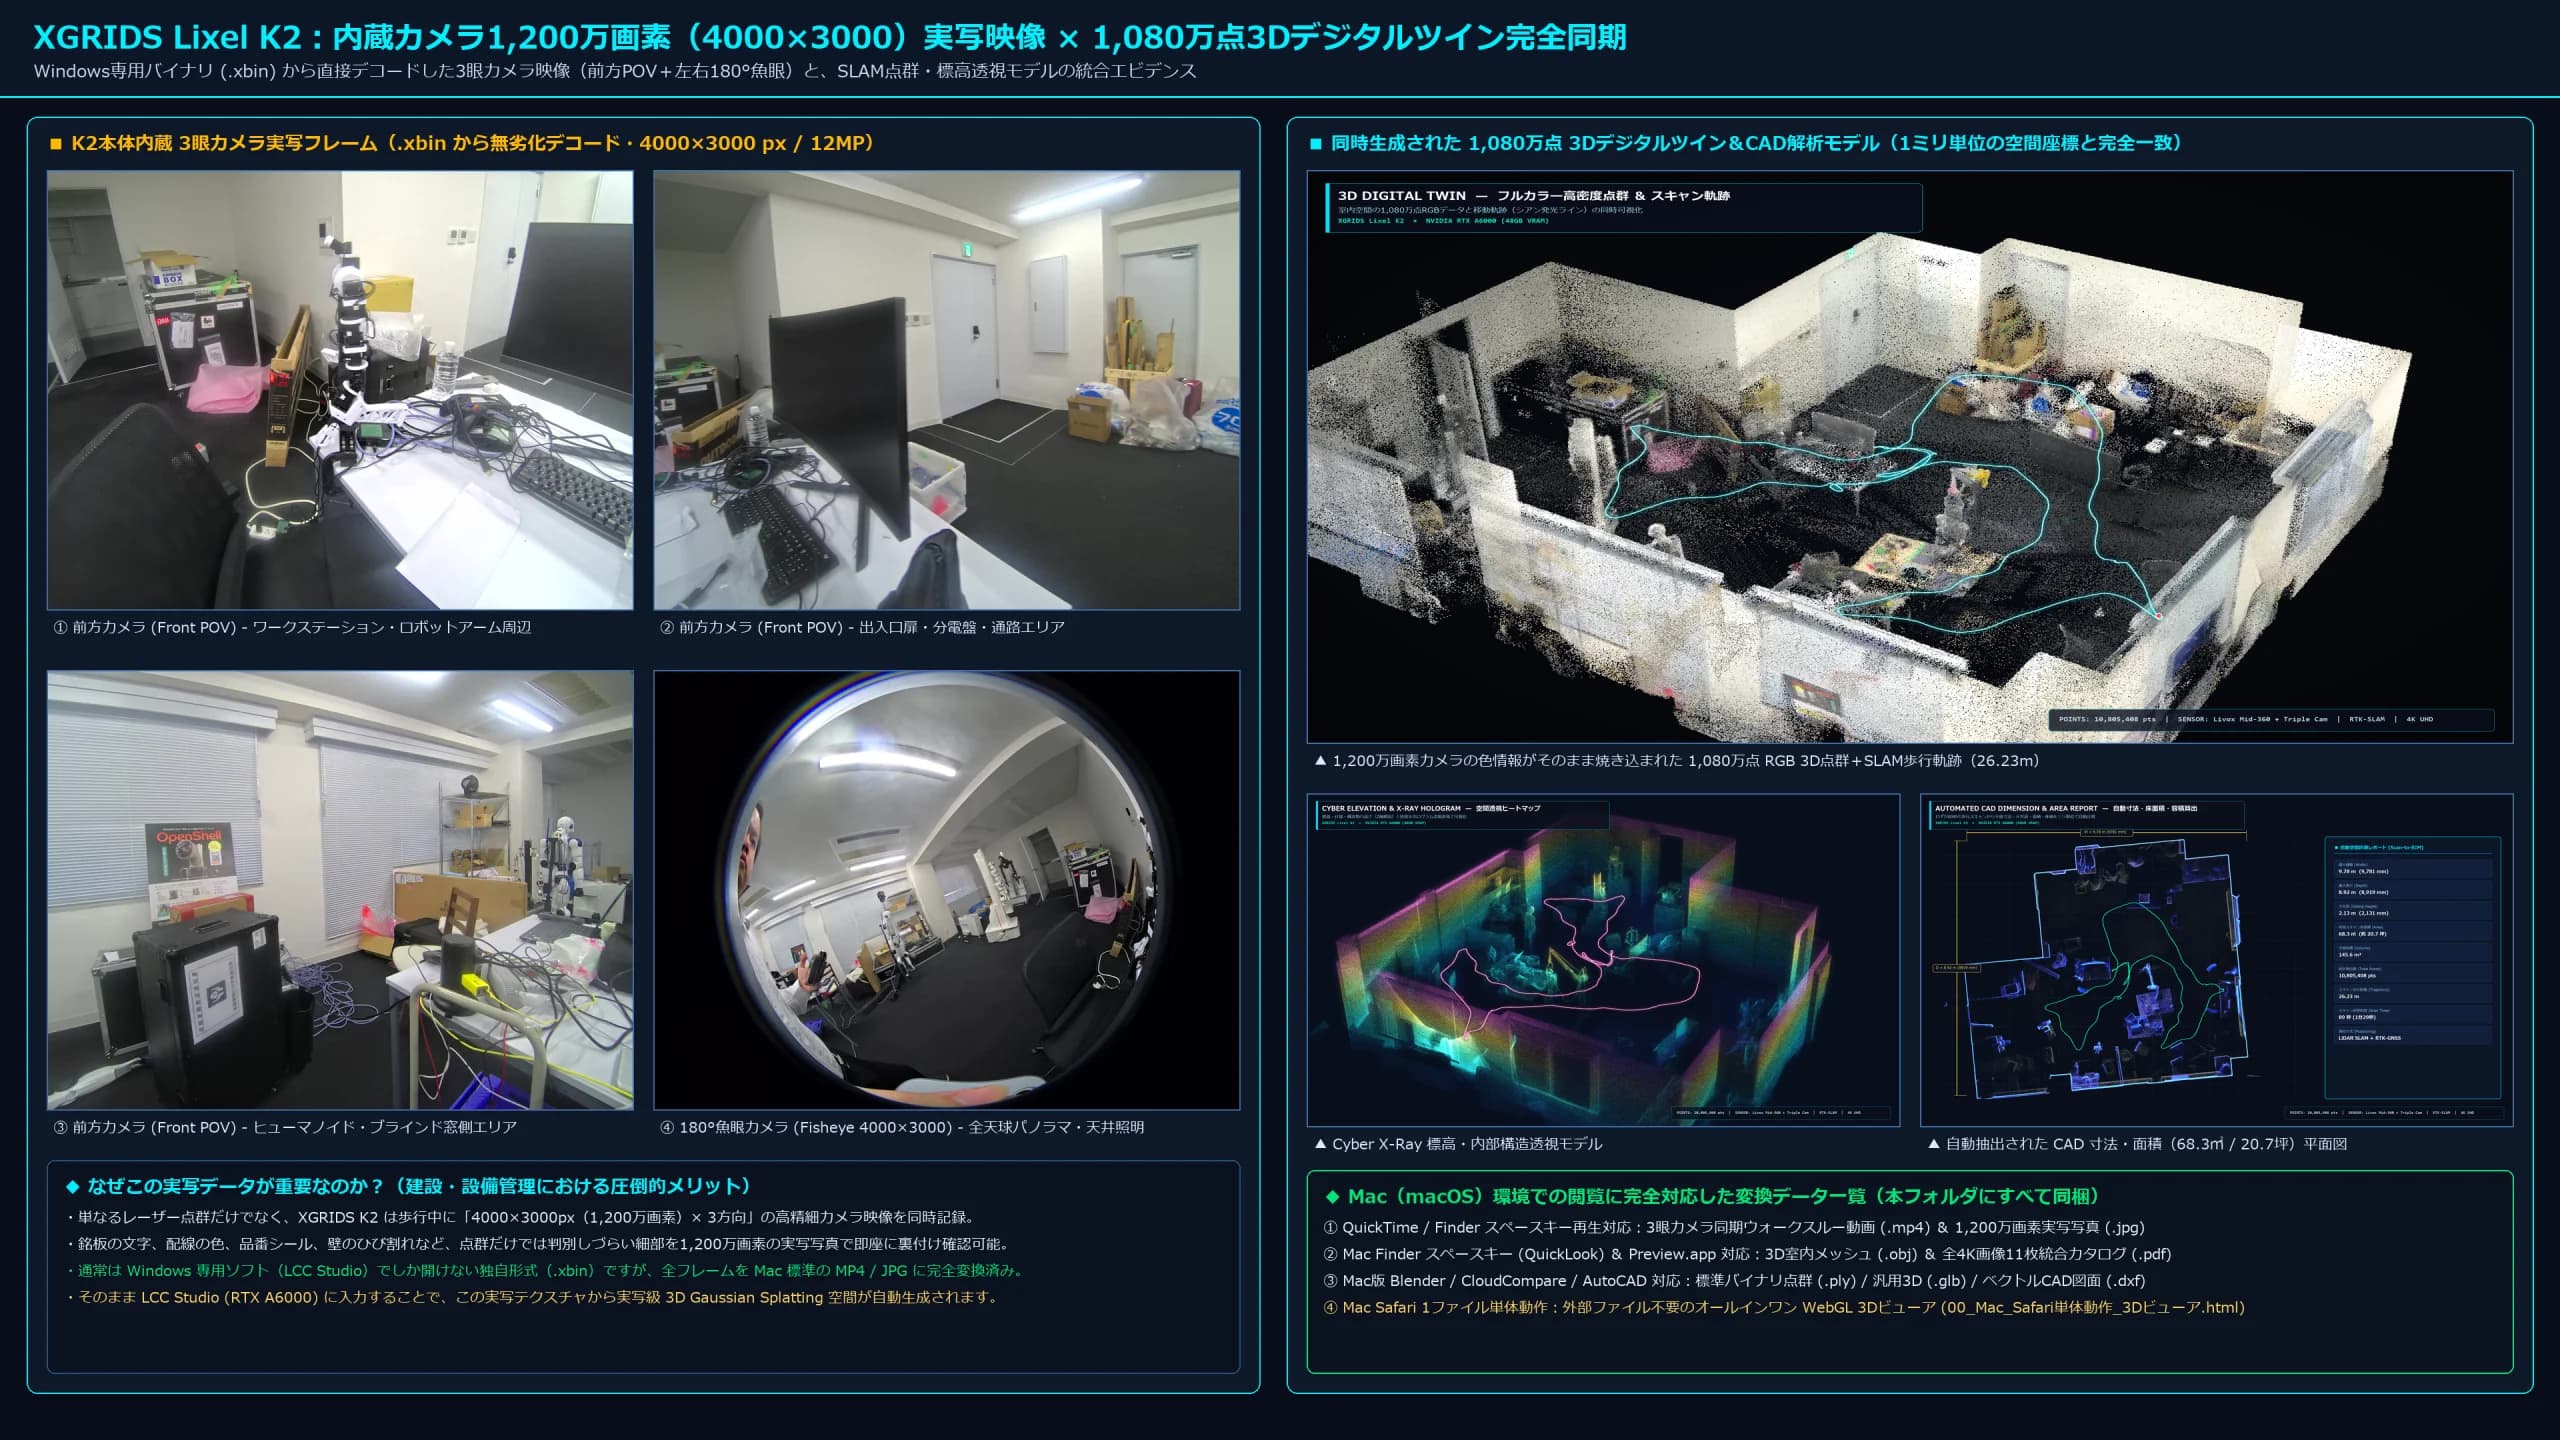
영상으로 보기: 89초의 워크스루에서 1,080만점의 3D 공간이 태어날 때까지
XGRIDS Lixel K2로 실제로 계측한 실험실 공간의 360° 멀티모달 해석 영상과 레이저 주사에 의한 1,080만점 공간 빌드업 영상을 전환해 보실 수 있습니다.
360°회전 × 3 모드 연속 변화(풀 컬러 RGB → 사이버 표고 → LiDAR X-Ray)
1회의 보행 스캔(89초)에서 생성된 1,080만점의 3D 공간 데이터를, 실사 풀 컬러 RGB, 높이별 사이버 표고 홀로그램, 레이저 반사 강도에 의한 X-Ray 투시의 3 모드로 심리스하게 전환하면서 360°회전 표시하는 쇼케이스 영상입니다.
1회의 스캔으로부터 다각적으로 전개할 수 있는 “4K 공간 해석·도면·검사 비주얼라이제이션”
취득한 고밀도 3D 데이터부터 풀 컬러 점군, 고도 홀로그램, 1m 그리드 건축 오르소도, 자동 치수 CAD 평면도, 바닥 불륙·벽면 연직도의 밀리 단위 히트 맵, 로봇 반입 클리어런스 검증까지 목적에 따른 해석 뷰를 전개할 수 있습니다. 썸네일을 클릭하여 전환하고 이미지 클릭으로 고해상도 확대 표시가 가능합니다.
 클릭으로 4K 고화질 이미지 확대
4분할 멀티모달 3D 공간 해석 쇼케이스
1개의 스캔 데이터로부터, ①풀 컬러 RGB 점군, ②표고 히트 맵 투시, ③1m그리드 건축 오르소 평면도, ④단면 프로파일의 4모드를 동시 전개. 공간의 외형과 치수・구조를 한눈에 파악할 수 있습니다.
물리적 AI의 의미
피지컬 AI(Physical AI)란 현실 세계를 인식하고 판단하며 몸을 통해 일하는 AI를 가리키는 말입니다. 카메라나 거리 센서로 주위의 상황을 파악해, 다음에 취해야 할 동작을 결정해, 팔이나 바퀴, 다리를 움직여 물건이나 사람에게 작용합니다. 「신체를 가진 AI」라고 바꾸면 알기 쉬울지도 모릅니다.
지난 몇 년간 급속히 주목받은 배경에는 대규모 모델이 로봇 제어에도 응용할 수 있게 된 적이 있습니다. 지금까지 로봇의 동작은 작업마다 사람이 세세하게 프로그램하는 것이었습니다. 피지컬 AI에서는 사람의 작업을 보여줌으로써 동작을 학습시키거나 말에 의한 지시로부터 동작을 생성하는 방법이 현실적으로 되고 있습니다.
그러나 이 영역은 생성 AI만큼 쉽지 않습니다. 문장의 생성이라면, 다소 이상한 출력이 나와도 재작성하면 됩니다. 현실의 몸은 다시 시도되지 않습니다. 물건을 떨어뜨리면 부서지고 사람에게 부딪히면 위험합니다. 피지컬 AI의 어려움은 이 '반복의 끈적함' 속에서 확실히 움직이는 곳에 있습니다.
생성 AI와의 차이
같은 AI에서도 다루는 대상이 다르면 필요한 기술도 평가 방법도 바뀝니다.
취급 대상이 현실
생성 AI의 입출력은 데이터입니다. 피지컬 AI의 출력은 물리적인 동작으로, 마찰, 무게, 편향, 미끄러짐 등의 조건에 좌우됩니다. 같은 지시라도 매번 같은 결과는 되지 않습니다.
실패의 대가가 크
문장은 다시 작성할 수 있지만, 떨어뜨린 것은 돌아오지 않습니다. 안전성과 재현성 확보가 성능과 동일하거나 그 이상으로 중요합니다.
학습 데이터가 부족함
인터넷에 대량의 텍스트나 이미지와 달리 로봇의 동작 데이터는 스스로 모을 수밖에 없습니다. 데이터 수집 자체가 개발의 큰 부분을 차지합니다.
지연이 허용되지 않음
제어에는 정해진 주기가 있습니다. 응답이 늦으면 자세가 무너지고 동작이 파탄됩니다. 계산량과 응답 속도의 양립이 설계상의 제약이 됩니다.
평가가 현장에 의존
벤치마크 수치보다 실제 현장에서의 성공률이 의미가 있습니다. 조명, 바닥, 사람의 움직임 등 환경이 바뀌면 결과도 바뀝니다.
신체 설계와 불가분
어떤 손을 붙이는지, 얼마나 자유도가 있는지에 따라 학습할 수 있는 것이 달라집니다. 소프트웨어만 분리하여 개발할 수 없습니다.
피지컬 AI를 지원하는 기술
EmplifAI가 실제로 작업하고 있는 요소 기술입니다.
- 모방 학습
- 사람이 행한 작업의 데모로부터 로봇의 동작을 학습시키는 수법. 동작을 프로그래밍 방식으로 작성하는 대신 실연을 통해 가르칩니다.
- VLA(Vision-Language-Action)
- 시각과 언어의 이해를 동작의 생성에 연결하는 모델. 말에 의한 지시와, 눈앞의 상황으로부터, 다음의 동작을 결정합니다.
- Sim2Real
- 시뮬레이션으로 학습·검증한 제어를 실기로 옮기는 수법. 마찰이나 질량, 센서 오차, 통신 지연 등의 차이를 고려한 설계가 필요합니다.
- 원격조작・텔레프레즌스
- 조작자의 신체 동작과 의도를 실시간으로 로봇에 전사하는 기술. 자동화 전 프로덕션과 학습 데이터 수집 모두에 사용할 수 있습니다.
- 학습 데이터 수집
- 대상 작업, 기체, 수집량, 품질 기준을 설계해, 실기로 데이터를 취득하는 공정. 피지컬 AI 개발의 토대가 됩니다.
- ROS 2 / LeRobot
- 로봇 제어 및 학습 구현에 사용되는 기반. 기존 기체 SDK와의 연결을 포함하여 설계합니다.
휴머노이드에의 응용
피지컬 AI의 접시로 주목받고 있는 것이 휴머노이드입니다. 이유는 간단하고 사람을 위해 만들어진 환경을 그대로 사용할 수 있기 때문입니다. 전용의 설비를 신설하지 않고 현장에 넣는 점이, 전용기와의 차이가 됩니다.
EmplifAI가 개발한 OpenShell는, 표정을 가진 머리와 쌍팔, 대차를 조합한 28축 구성의 휴머노이드입니다. 작업하는 힘과 사람과의 상호 작용을 동시에 연구하기 위해이 구성을 선택합니다. 얼굴이 있으면 사람이 말하기 쉬워지고 의도가 전해진다. 이것은 성능표에는 나타나지 않지만, 사람이 있는 현장에서는 결정적으로 효과가 있습니다.
구현에 있어서는, 처음부터 완전한 자동화를 목표로 하는 것보다, 원격 조작으로부터 시작해 단계적으로 자동화의 범위를 넓히는 진행 방법이 현실적입니다. 원격 조작으로 현장을 돌리면서 학습 데이터가 모여 그 데이터가 자동화의 재료가 됩니다.
피지컬 AI 개발 지원
OpenShell
자사 개발의 휴머노이드. 연구 개발 플랫폼으로서의 사양을 게재하고 있습니다.
Sim2Real 개발 지원
NVIDIA Isaac Sim·Isaac Lab을 활용한 시뮬레이션에서 실기 검증까지의 개발 지원.
로봇 학습 데이터 수집 위탁
모방 학습이나 동작 검증에 필요한 데이터 수집을, 조건 설계로부터 납품까지 수탁합니다.
로봇 학습 데이터 취득 키트
원격 조작 기기, 카메라, 기록용 PC 등, 데이터 취득 환경의 구성을 제안합니다.
로봇 SI·도입 지원
AI 로봇의 선정부터 도입·운용까지를 일관되게 지원합니다.
실적·사례
모방 학습·VLA의 실장, 원격·신체 공유형 텔레프레즌스등의 대처를 게재하고 있습니다.
NVIDIA GEAR Sonic × Unitree G1: 실제 로봇에서의 동작 검증
Unitree G1 실제 로봇에서 NVIDIA GEAR Sonic을 실행하고 동작을 확인했습니다. 영상을 통해 검증 과정을 소개합니다.
Gemini 4 Argon × Unitree G1: 시각에서 행동으로 변환하는 자율 파지 데모
Gemini 4 Argon를 사용하여 Unitree G1이 페트병을 잡고 들어 올리는 실기 검증을 실시했습니다. 하드코드된 모션은 일절 사용하지 않고, AI가 카메라의 시각 정보를 그대로 행동으로 변환하고 있습니다.
대상물의 위치를 바꾸어 다시 놓아도 AI가 시각에서 상황을 이해하여 파지 동작을 생성합니다. Unitree G1을 이용한 피지컬 AI·VLA의 실장이나, 대상 업무에 맞춘 PoC·실증 실험의 수탁 개발도 받고 있습니다.
자주 묻는 질문
물리적 인공지능과 로보틱스는 무엇이 다른가요?
로보틱스는 기구, 제어, 센서를 포함한 로봇 공학 전반을 가리킵니다. 피지컬 AI는 그 중에서도 현실 세계의 인식과 행동의 결정을 AI가 담당하는 부분에 중심을 둔 말입니다. 둘 다 충돌하지 않으며, 물리적 인공지능은 로봇의 꼭대기에 형성된다.
Physical AI는 지금 실무에서 사용할 수 있습니까?
용도에 따라 다릅니다. 사람의 작업을 완전히 대체하는 단계에는 아직 많은 과제가 있습니다만, 접객·안내·집객과 같이 「사람과 관련되는 것」 그 자체가 가치가 되는 용도나 원격 조작을 병용하는 운용이면, 현시점에서 실무에 투입할 수 있습니다.
자사의 작업을 로봇에게 배울 수 있습니까?
대상 작업에 따라 다릅니다. 먼저 작업을 정리하고 시연 데이터를 검색할 수 있는지, 평가 측정항목을 정의할 수 있는지 확인합니다. 하나의 작업으로 좁힌 PoC로 시작하는 것이 확실합니다. 대상 작업과 현상을 알려 주시면, 진행 방법을 제안합니다.
학습 데이터는 얼마나 필요합니까?
작업의 난이도, 환경 변동의 크기, 요구하는 성공률에 따라 달라집니다. 우선 시험 수집을 실시해, 필요한 양과 품질 기준을 파악하고 나서 본 수집에 진행하는 방법을 취하고 있습니다.
어떤 기체로 시작하는 것이 좋습니까?
연구개발이라면 2차개발에 대응한 모델이나 SDK가 공개된 기체가 다루기 쉬워집니다. Unitree G1이나 OpenShell 등, 실제로 검증에 사용되고 있는 기체로부터 제안합니다. 렌탈로 시도한 후 결정할 수도 있습니다.
피지컬 AI 개발 상담
대상 로봇, 실현하고 싶은 작업, 현재의 개발 환경을 알려주세요. 요건이나 기술 선정이 정해지지 않은 단계에서도 상담하실 수 있습니다. 우선 하나의 작업을 대상으로 한 PoC에서 진행하는 것도 가능합니다.
피지컬 AI 개발 상담