
Sim2Real 개발 지원NVIDIA Isaac Sim · Isaac Lab에서,
시뮬레이션에서 실제 기계 검증으로.
로봇의 작업을 가상 환경에서 학습·평가하고, 실기에 적용할 수 있는 개발을 지원합니다. 환경 구축부터 학습, 실기와의 오차의 조정까지, 현재의 과제에 맞추어 임하는 범위를 제안합니다.
Sim2Real 개발에 대해 상담하기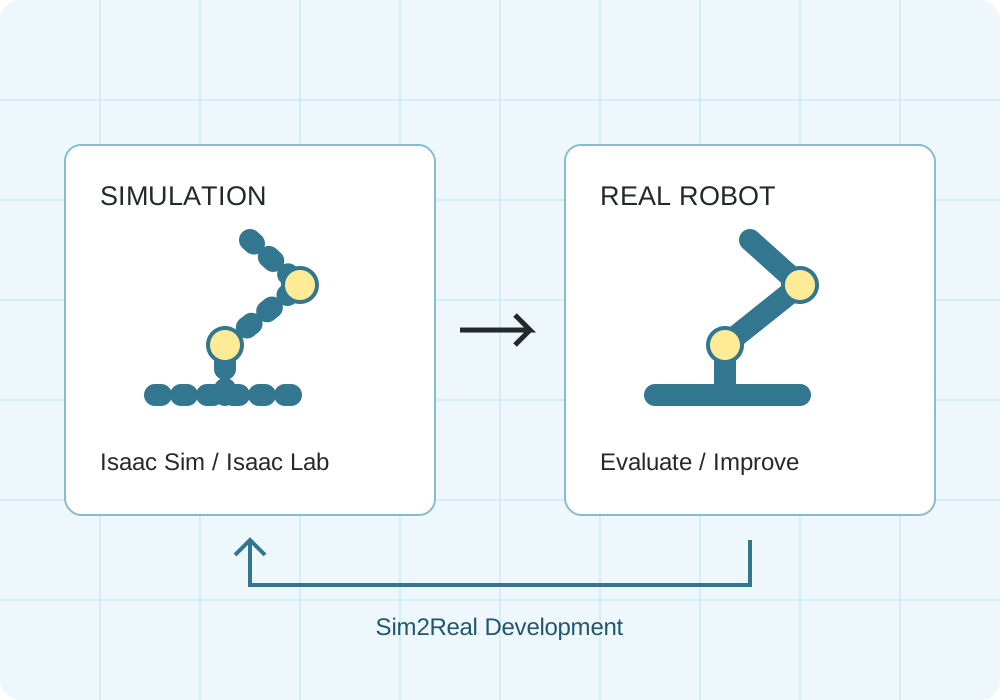
Sim2Real로 어디에서 진행해야 하는지 정리
「Isaac Sim을 도입하고 싶다」 「시뮬레이션에서는 움직이지만 실기에서는 안정되지 않는다」 「로봇 학습의 검증 환경을 만들고 싶다」라고 하는 과제로부터 상담할 수 있습니다.
시뮬레이션 환경 구축
대상 로봇과 작업 환경을 정리하여 모델 도입, 관절, 물리 파라미터, 센서 설정 등 검증에 필요한 환경 만들기를 지원합니다.
학습 및 평가 설계
작업, 관측, 제어 입력 및 평가 지표를 정의합니다. 강화 학습·모방 학습의 선정이나 학습 데이터·보수 설계 등을 상담하실 수 있습니다.
실제 기계로의 전환 및 검증
제어주기, 센서, 액추에이터의 특성차를 확인. 실제 기계에서 결과를 평가하고 시뮬레이션의 조건과 제어를 검토합니다.
NVIDIA Isaac Sim · Isaac Lab 활용
사용하는 소프트웨어나 학습 방법은 기체·목적·기존 환경에 맞추어 검토합니다.
- Isaac Sim
- 로봇·작업 환경의 시뮬레이션, 센서 평가, 합성 데이터 생성에 이용하는 기반.
- Isaac Lab
- Isaac Sim을 기반으로 한 로봇 학습 프레임 워크. 강화 학습·모방 학습 등의 환경 구축에 활용.
- 실제 기계와의 오차 조정
- 마찰·질량·지연 등의 조건을 바꾸는 도메인 랜덤화나, 실측에 근거하는 파라미터 조정을 검토.
- 실제 기계 협력
- ROS 2나 기체 SDK 등 기존 제어 인터페이스를 확인하여 접속 방법을 설계.
목표와 평가 지표를 결정하고 작은 검증으로 시작
대상 작업과 기체, 현재의 모델 데이터를 확인한 후 검증 목표와 아티팩트를 정리합니다. 파지의 성공률, 동작 안정성, 작업 시간 등의 평가 지표를 설정하여 시뮬레이션과 실제 기계의 결과를 비교합니다.
환경설정, 학습 코드, 평가 리포트 등의 아티팩트와 실기 검증의 범위는 착수 전에 합의합니다. 우선 하나의 작업을 대상으로 PoC로 진행하는 것도 가능합니다.
Sim2Real 개발 지원 FAQ
Sim2Real은 무엇입니까?
시뮬레이션으로 학습·검증한 로봇의 제어를 실기로 옮기는 개발 수법입니다. 실기와 시뮬레이션에서는 마찰, 질량, 센서의 오차나 통신 지연 등이 다르기 때문에 그 차이를 고려한 설계와 평가가 필요합니다.
Isaac Sim과 Isaac Lab의 차이점은 무엇입니까?
NVIDIA Isaac Sim은 로봇, 작업 환경, 센서 등을 다루는 시뮬레이션 기반입니다. Isaac Lab은 Isaac Sim을 기반으로 하는 로봇 학습용 프레임워크로, 강화 학습이나 모방 학습 등의 개발에 이용합니다. 목적에 따라 조합합니다.
시뮬레이션 환경 구축만으로도 상담할 수 있습니까?
네. 환경 구축, 기존 모델의 조정, 학습 환경의 정비, 실기 이행의 평가 등, 필요한 공정에 좁힌 상담도 접수하고 있습니다. 현재 환경과 과제를 알려주세요.
Unitree의 로봇을 사용한 검증을 상담할 수 있습니까?
G1, H2, Go2 등 고려하고 있는 기체와 작업을 알려주십시오. 모델의 유무, SDK·제어 인터페이스, 기체의 개발 사양을 확인해, 지원 범위를 제안합니다. 기체 렌탈도 함께 상담하실 수 있습니다.
개발 비용과 기간은 얼마입니까?
대상 로봇, 모델 데이터의 유무, 작업의 난이도, 실제 기계 평가의 범위에 따라 다릅니다. 우선 검증 목표와 평가 지표를 정리하고, 공정 마다의 범위·비용·기간을 견적합니다.
Sim2Real · Isaac Sim 개발 상담
대상 로봇, 실현하고 싶은 작업, 현재의 개발 환경을 알려주세요. 요건이나 기술 선정이 정해지지 않은 단계에서도 상담하실 수 있습니다.
Sim2Real 개발에 대해 상담하기기술 자료:NVIDIA Isaac Sim ↗ / NVIDIA Isaac Lab ↗