
OpenShell사람과 함께 일하기 위해,
얼굴이 있습니다.
단순한 도구를 넘어, ‘타자’로서 존중받는 휴머노이드.
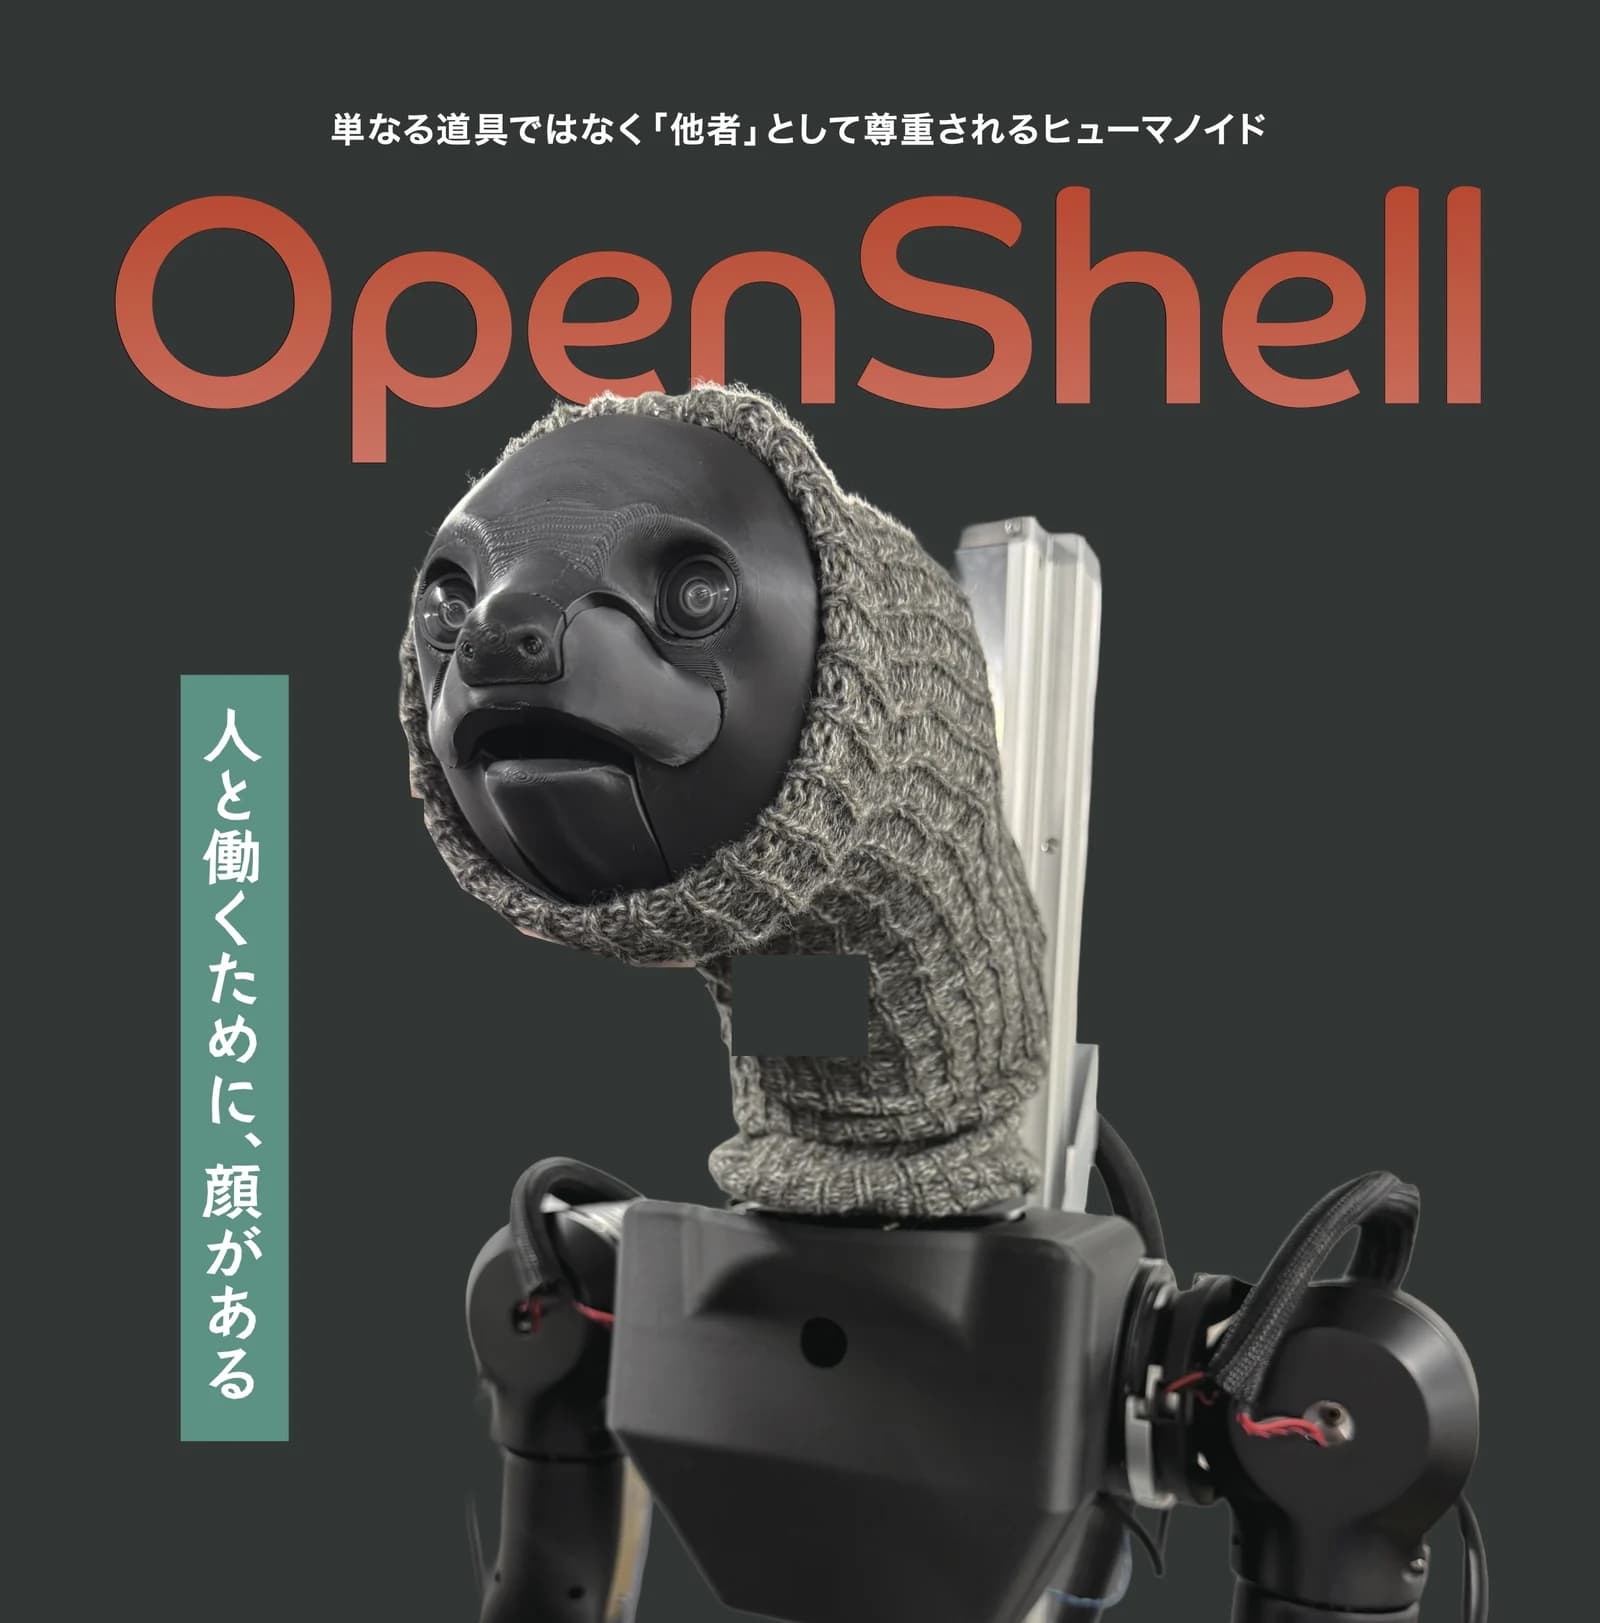
쌍완 작업과 이동 능력에 머리 방향, 표정, 음성을 통한 소통을 결합한 오픈소스 기반 로봇입니다. 디스플레이, 스피커, 마이크를 탑재해 고객 응대, 안내, 대화에도 활용할 수 있습니다.
순찰·안내·접객·원격 대응을 현장에.
시설과 이벤트의 용도에 맞춰 구성·운영·소프트웨어를 함께 설계합니다. 유시마 실기 데모에서 이동·대화·양팔 작업·원격 조작을 확인해 보세요.
작업하는 능력과, 소통하는 표정.
얼굴과 목소리로 의도를 전달
나무늘보를 모티브로 한 머리에 입꼬리와 입 벌림/닫힘의 2자유도 얼굴 기구를 탑재했습니다. 디스플레이, 스피커, 마이크도 갖추어 머리 방향(팬·틸트), 표정, 음성, 화면 표시를 통한 고객 응대, 안내, 대화에 활용할 수 있습니다.
연구자가 직접 개조할 수 있는 구조
연구 목적에 맞춰 머리, 로봇 손, 센서, AI를 교체하거나 추가할 수 있습니다. 자체 AI·제어·하드웨어를 검증하고 확장할 수 있는 연구개발 플랫폼을 지향합니다.
연구성과와 함께 진화
공개 가능한 ROS 2 패키지와 인터페이스를 순차적으로 개방. 연구 커뮤니티와 함께 개선 및 확장되는 플랫폼을 목표로 합니다.
표정과 의도 제시는 안전 기능과는 독립적인 HMI(사람과 기계의 인터페이스)입니다. 행동의 예측 용이성을 높이고 대인 환경에서의 수용성·도입성의 향상을 노립니다.
실기의 움직임을, 동영상으로.
OpenShell 전시실 기계, 다른 디자인의 머리, 원격 조작의 데모를 볼 수 있습니다.
양방향 제어 방식의 리더 암을 통해 힘 피드백을 제공합니다. 정밀 작업 시에는 조작 입력 대비 로봇의 동작 배율을 낮추는 정밀 모드를 사용할 수 있습니다. VR 컨트롤러를 이용한 조작도 지원합니다.
미디어 게시
Physical AI Summit에서 시제품을 공개했습니다. OpenShell을 다뤄 주신 방송·기사입니다.
- 2026년 9월 16일
- 테레비 도쿄 「월드 비즈니스 위성」피지컬 AI 정상 회담의 특집 내에서 OpenShell가 소개되었습니다.
- 2026년 9월 17일
- MONOist|국산 범용 로봇에 의한 피지컬 AI의 데이터 수집으로 7사가 겨루는, 프로토타입을 피로 ↗"얼굴이있는"로봇으로 OpenShell가 다루어지고 있습니다.
- 2026년 9월 17일
- 로보스타 | 국산 범용 로봇 7사의 프로토타입을 한자리에 공개, 피지컬 AI 실장으로 전진 ↗대표·오소네의 코멘트와 함께 게재되고 있습니다.
연구 목적에 맞춰,
구성을 바꿀 수 있습니다.
오픈소스 하드웨어를 기반으로 로봇의 신체 기능과 지능을 모두 확장할 수 있습니다.
- 구동 축 수 / AXES
- 총 28축: 머리 4축(팬·틸트·입꼬리·입 벌림/닫힘)+팔 7축×2+그리퍼 1축×2+이동 베이스 8축으로 구성됩니다.
- 머리 / HEAD
- 독자적으로 설계한 교체·확장 가능한 머리입니다. 스테레오 카메라를 탑재하여 VR 헤드셋이나 3D 디스플레이로 입체 영상을 볼 수 있습니다. 카메라·디스플레이·표정 기구를 연구 목적에 맞게 구성할 수 있습니다. 머리는 아티스트 Takayuki Todo가 디자인했습니다.
- 대화 / INTERACTION
- 디스플레이, 스피커, 마이크를 탑재했습니다. 표정, 머리 방향, 음성, 화면 표시를 조합하여 고객 응대, 안내, 대화에 활용할 수 있습니다.
- 팔 / ARM
- OpenArm 01 기반의 양팔 구조입니다. 팔꿈치가 앞으로 나오도록 팔을 일반적인 방향과 반대로 장착하여 전방 작업을 용이하게 했습니다. 한 손으로 2L 페트병을 들 수 있습니다. 새로운 로봇 손이나 AI를 적용하여 작업 및 조작 연구에 활용할 수 있습니다.
- 이동 베이스 / BASE
- TidyBot++ 기반의 이동 베이스입니다. 네 바퀴마다 조향과 바퀴 구동을 위한 2축을 갖추어 총 8축으로 전후·좌우·회전의 3자유도 이동을 구현합니다. 3D LiDAR를 옵션으로 탑재하면 자율 이동도 지원할 수 있습니다. 이동과 매니퓰레이션을 결합한 연구에 활용할 수 있습니다.
- 소프트웨어
- ROS 2/SDK/LeRobot에 대응. 독자적인 VLA, 모방 학습, 강화 학습(RL), 각종 센서를 접속할 수 있는 구성입니다.
작업과 상호작용을 모두 학습 자산으로.
시각·행동·대화·비언어를 동기 기록. 동작뿐만 아니라 의도의 제시나 응답의 사이도 데이터로서 축적해, 작업 능력과 대인 인터랙션의 양쪽 모두를 평가·학습·개선에 연결합니다.
현장에서 작업 수행
원격 조작으로 작업하면서 실제 환경에서의 움직임과 사람과의 상호작용을 수집합니다.
동기화 및 기록
영상·동작·회화·비언어 표현을, 시간을 맞추어 기록합니다.
평가·학습·개선
작업 능력과 대인 상호 작용을 평가하고 다음 학습 및 개선에 활용합니다.
OpenShell 구매·개발·취재 문의
도입이나 연구 이용, 공동 개발, 취재를 검토의 분은, 용도나 희망의 구성·시기를 알려 주세요.