
OpenArm 개발자사 기체에 올린 팔로, 학습까지 통과시킨다.
EmplifAI의 양팔 이동형 휴머노이드 OpenShell은 팔에 OpenArm 01을 채택하고 있습니다. 조립하고, 원격 조작으로 시연하고, 그 기록을 학습으로 넘기는 데까지 자사에서 직접 거쳐 왔습니다. 같은 경로를, 고객님의 OpenArm으로. 모방 학습·VLA 구현과 이를 위한 데이터 수집 환경 구축을 맡습니다.
OpenArm 개발에 대해 상담하기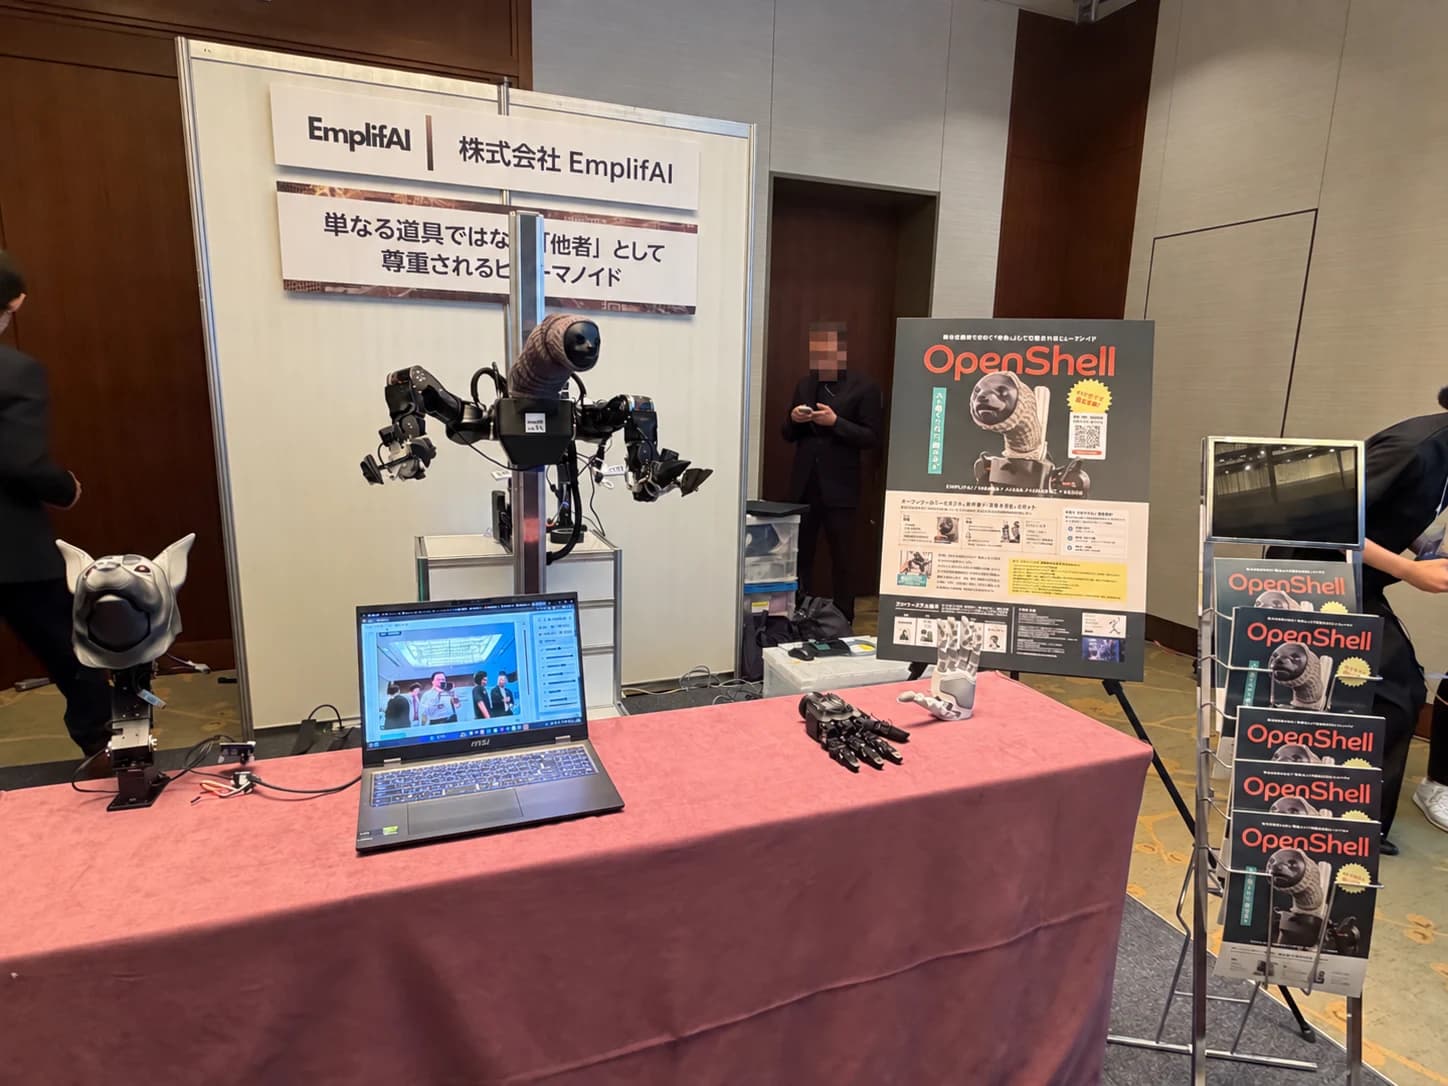
팔은 손에 들어온다. 멈추는 것은 그 앞이다
OpenArm은 오픈소스이므로 설계를 입수해 조립하는 데까지는 많은 연구실과 개발 팀이 스스로 도달합니다. 막히는 것은 그다음입니다. 움직이는 팔은 있지만, 무엇을 몇 번 어떻게 기록해야 학습이 돌아가는지가 정해지지 않습니다. 데이터는 쌓였는데 실기에 올리면 재현되지 않습니다.
EmplifAI는 OpenShell의 팔에 OpenArm 01을 채택해, 한쪽 팔 7축과 그리퍼 1축으로 양팔을 구성했습니다. 팔꿈치가 앞으로 나오도록 팔을 일반적인 방향과 반대로 장착하는 것과 같은 판단까지 실기에서 확인했습니다. 조립, 원격 조작에 의한 시연, 동기 기록, 학습, 실기 평가라는 구간을 통째로 경험한 팀입니다.
그래서 상담은 '팔은 있지만 학습으로 나아가지 못한다'는 단계가 가장 잘 맞습니다. 어떤 작업을 대상으로 할지 정해져 있다면, 필요한 데이터의 조건과 수집 환경의 형태부터 함께 정의합니다.
맡을 수 있는 범위
학습과 이를 위한 데이터 수집 환경이 중심입니다. 기체 쪽 작업도 학습에 필요한 범위에서 맡습니다.
모방 학습 구현
사람의 시연으로부터 OpenArm의 동작을 학습시킵니다. 대상 작업의 구분, 학습 구현, 실기에서의 평가까지. LeRobot을 활용한 구성에 대응합니다.
VLA 구현
시각과 언어의 이해를 동작 생성으로 잇는 VLA 구현입니다. 대상물의 형태나 위치가 매번 바뀌는 작업 등, 동작을 적어 내려갈 수 없는 영역을 담당합니다.
데이터 수집 환경 구축
무엇을, 어떤 조건에서, 몇 번 기록할지의 설계부터 수집 환경 구축까지. 영상과 동작을 시간을 맞춰 기록할 수 있는 상태로 만듭니다.
원격 조작에 의한 시연 환경
시연 데이터를 얻기 위한 조작 환경입니다. 양방향 제어 리더 암에 의한 힘 피드백, 동작 배율을 낮추는 정밀 모드, VR 컨트롤러 조작에 대응한 구현 경험이 있습니다.
조립·개조·통합
학습에 필요한 범위에서의 기체 쪽 작업입니다. 핸드나 센서 추가, 배선과 전장, ROS 2에서의 통합. 부품 단위로는 움직여도 통합하면 움직이지 않는 것이 실기입니다.
실기 평가
학습한 모델을 실기에 올려 성공률과 재현성을 측정합니다. 시뮬레이션에서 나온 결과가 실기에서 무너지는 경우의 원인 구분도 포함합니다.
진행 방식
대상 작업을 하나로 좁혀 시작합니다. 범위를 넓히는 것은 그다음입니다.
- 01 대상 작업 선정
- 무엇을 학습시킬지를 하나로 정합니다. 여기를 넓힌 채 진행하면 필요한 데이터 양이 끝없이 늘어납니다.
- 02 데이터 조건 설계
- 기록할 항목, 시행 횟수, 변동시킬 조건을 정합니다. 학습이 돌아갈지 여부는 거의 여기에서 정해집니다.
- 03 수집 환경 구축
- 시연과 기록의 환경을 구성합니다. 기존 환경에 더하는 형태로 할지, 새로 구성할지는 상황에 맞춥니다.
- 04 데이터 수집
- 시연하고 기록합니다. 수집 자체를 맡을 수도 있고, 환경을 전달해 직접 운영하시도록 할 수도 있습니다.
- 05 학습·구현
- 모방 학습 또는 VLA를 구현하고 학습을 돌립니다.
- 06 실기 평가
- 실기에 올려 성공률과 재현성을 측정하고 조건을 다듬습니다.
개발과 세트로, 실기를 대여해 드립니다
개발을 의뢰해 주시는 경우에 한해, 검증 기간 중의 실기 대여를 함께 받고 있습니다. 수중에 기체가 없는 단계에서도 실기에서의 확인부터 시작할 수 있습니다.
실기 단독 대여는 받고 있지 않습니다. 팔만 빌려 드리는 형태로는 움직일 수 있는 상태까지 가져가는 지원이 따르지 않아 도움이 되지 못하기 때문입니다.
자주 묻는 질문
아직 OpenArm을 보유하고 있지 않은데 상담할 수 있나요?
네. 개발을 의뢰해 주시는 경우에는 검증 기간 중의 실기를 함께 준비할 수 있습니다. 구성 선정부터 상담해 주세요. 다만 실기 단독 대여는 받고 있지 않습니다.
데이터는 어느 정도 필요한가요?
대상 작업과 변동시키는 조건의 폭에 따라 크게 달라집니다. 같은 위치의 같은 대상물을 다루는 작업과, 매번 형태나 위치가 바뀌는 작업은 필요량이 자릿수 단위로 다릅니다. 먼저 대상을 하나로 좁히고 소량으로 돌려 본 뒤 판단하는 방식을 권장합니다.
이미 데이터를 모으고 있지만 학습이 재현되지 않습니다.
그 단계에서의 상담도 받고 있습니다. 기록 조건의 부족인지, 실기 쪽 개체차인지, 학습 쪽인지의 구분부터 들어갑니다. 수집을 다시 하기로 판단하는 경우도 있으므로 이른 단계에 상담해 주세요.
OpenArm 이외의 기체도 대응할 수 있나요?
대응할 수 있습니다. 기체가 정해지지 않았거나 다른 기체를 사용하시는 경우에는 VLA·모방 학습 개발 페이지도 함께 봐 주세요. OpenArm으로 좁힌 이 페이지는 기체가 정해진 분을 위한 내용입니다.
학습한 모델이나 수집한 데이터의 권리는 어떻게 되나요?
계약 시에 정합니다. 수탁 개발, 공동 연구 등 형태에 따라 취급이 달라지므로 기획 단계에서 상담해 주세요.
OpenArm 개발 상담
학습시키고 싶은 작업과 현재 보유한 기체·환경의 상황을 알려 주세요. 팔은 있지만 학습으로 나아가지 못하는 단계여도, 이제부터 기체를 마련하는 단계여도 괜찮습니다. 자사 휴머노이드로 같은 구간을 거쳐 온 팀이 담당합니다.
OpenArm 개발에 대해 상담하기