
AI 로봇 PoC・실증 실험한 공정으로 좁혀, 실기로 답을 냅니다.
로봇을 도입할 수 있는지는 카탈로그로 정해지지 않습니다. 대상 작업을 하나 골라 실제 대상물로 움직이고, 성공률과 택트를 측정합니다. EmplifAI는 공정 선정부터 기체 수배, 평가 설계, 실기 검증까지 맡습니다.
PoC에 대해 상담하기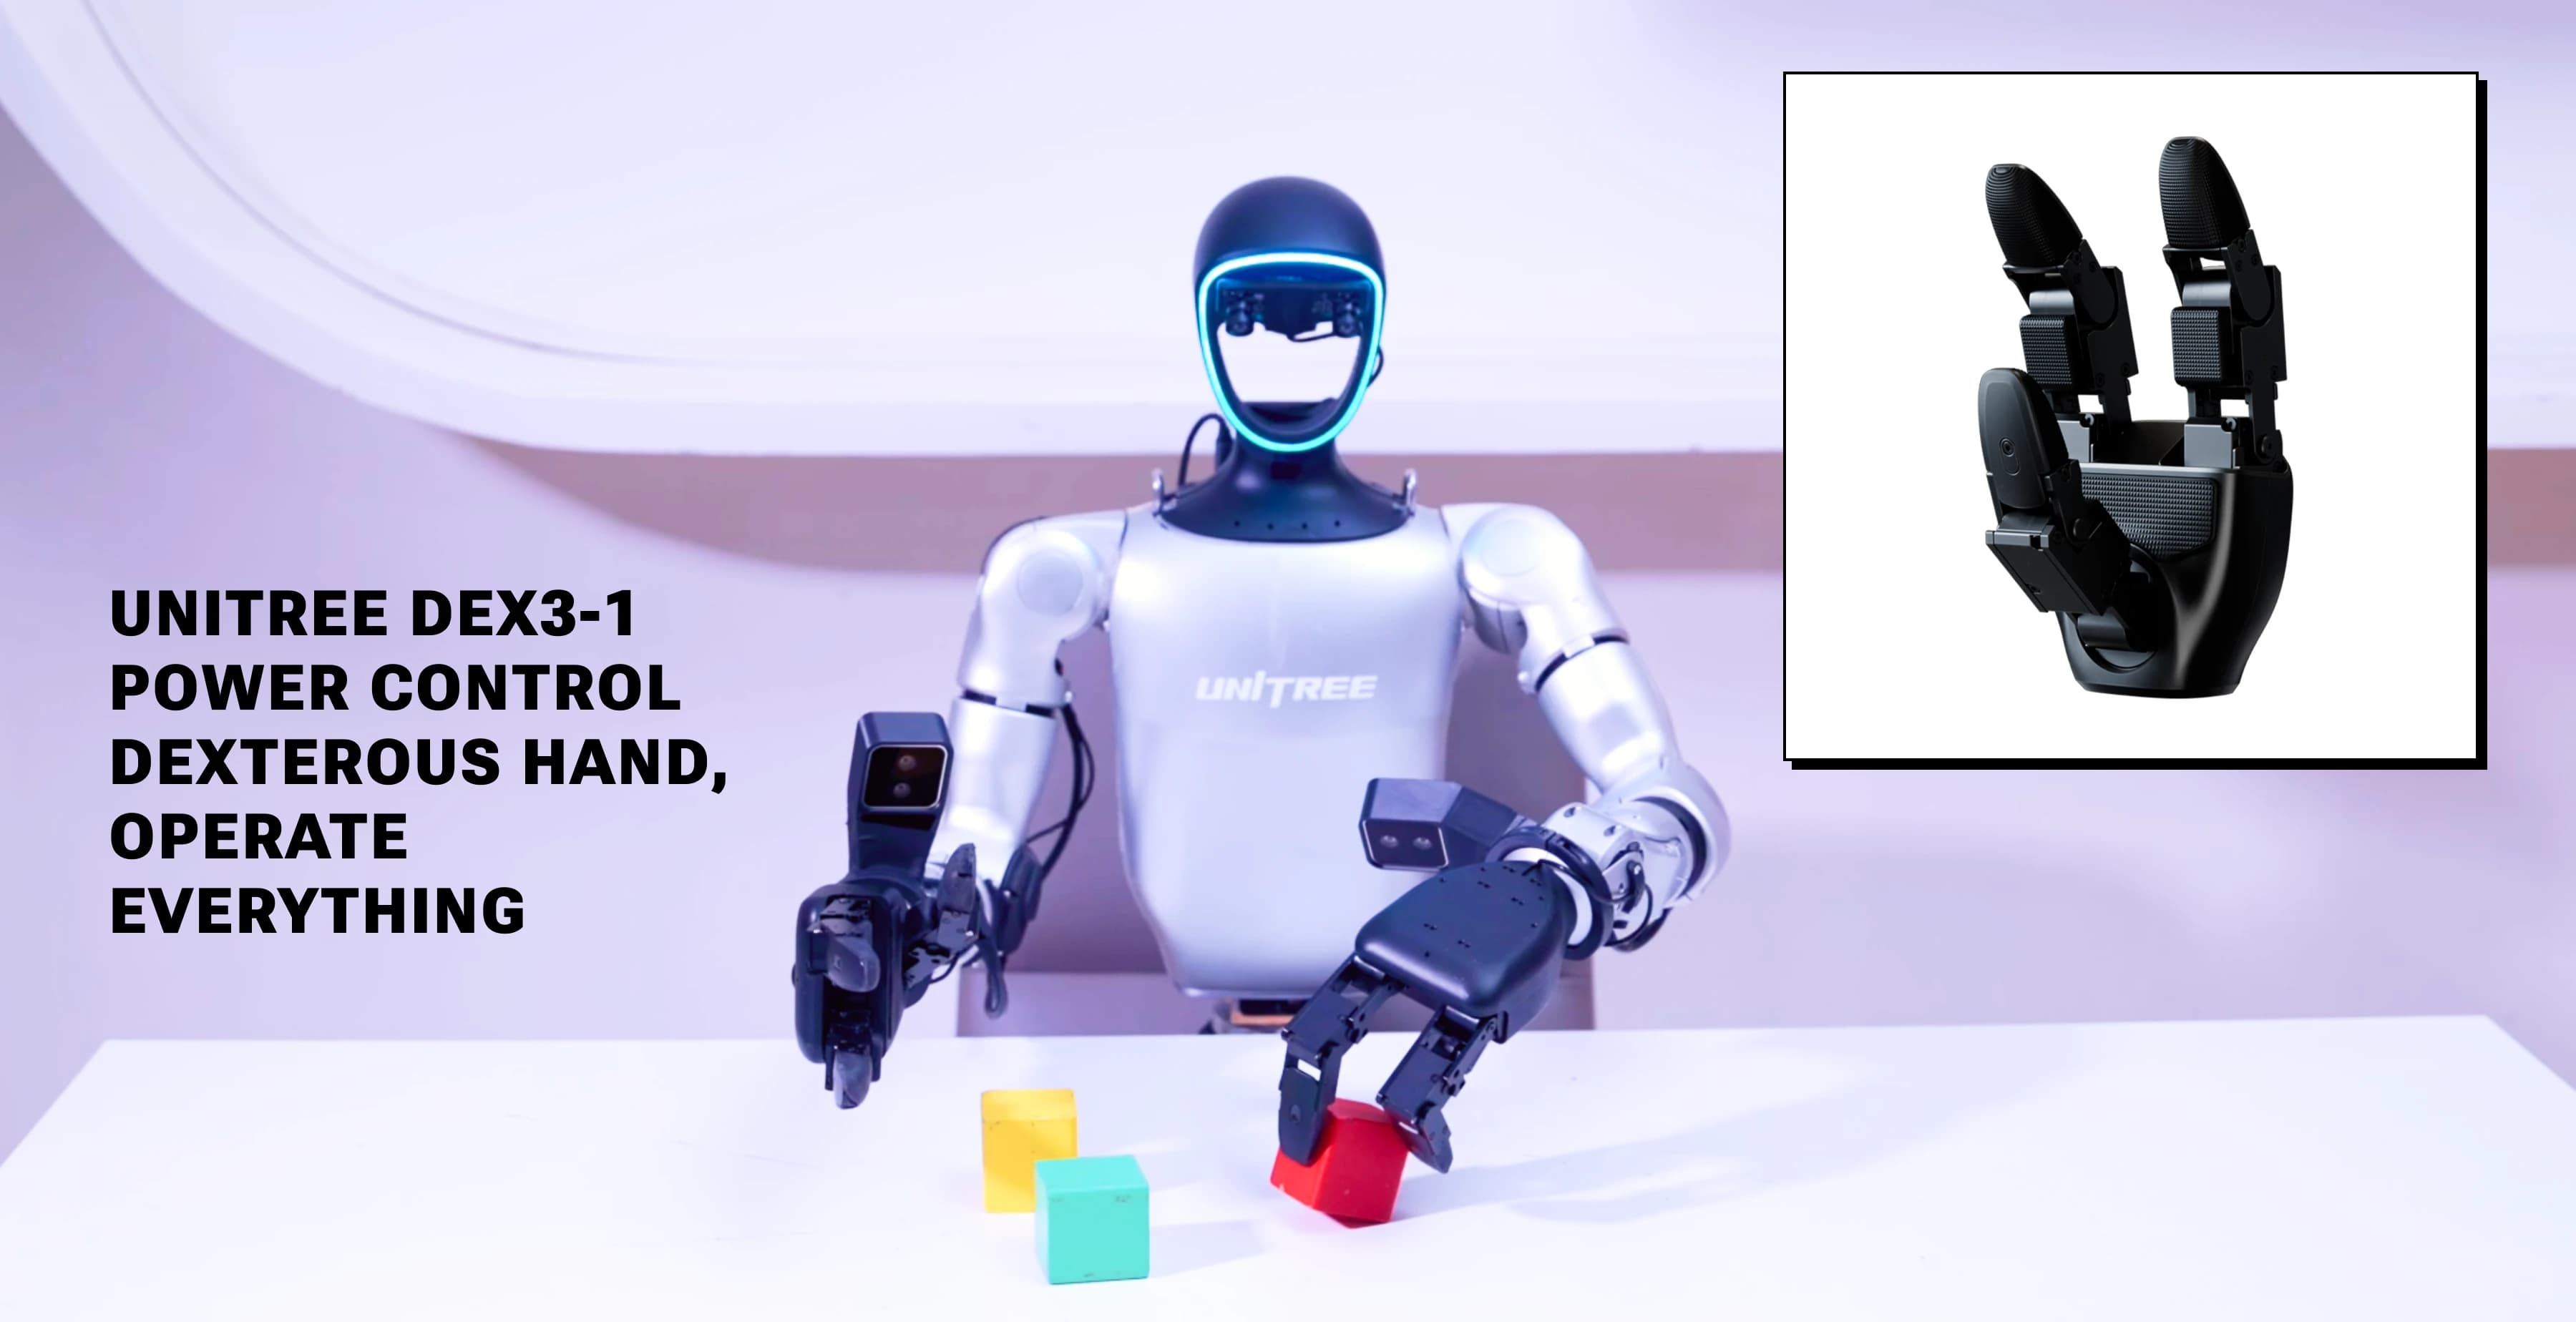
공장·창고의 반송 시뮬레이션
Unitree G1
Isaac Sim 내의 물리 시뮬레이션으로, 0.25 kg의 상자를 양손으로 유지하고, 약 1.2 m 걸어 다른 받침대에 놓는 동작을 검증했습니다. 실제 기계의 영상이 아닙니다.
RealMan RMC-AIDAL
본체 30×20×20 cm・총중량 10 kg의 상정 반송 케이스의 핸들을 파지해, 약 1.2 m의 바퀴 주행으로 반송해 받침대에 놓고, 손을 뗄 때까지를 검증했습니다. 공개 CAD 모델의 무게중심・접촉설정을 보정한 물리 시뮬레이션으로, 실기의 내하중을 보증하는 것은 아닙니다.
RealMan RMC-AIDAL: 양팔로 10kg 케이스 반송
본체 30×40×20 cm・총중량 10 kg의 상정 반송 케이스를, 좌우의 핸들로 양손 파지해, 약 1.2 m 반송해 대에 두는 동작을 검증했습니다. 반송중은 좌우 양손의 접촉과 하중 분담을 기록하고 있습니다. 공개 CAD 모델의 무게중심・접촉설정을 보정한 물리 시뮬레이션으로, 실기의 내하중을 보증하는 것은 아닙니다.
선반에의 보충, 부품 상자의 공급, 구분 등, 대상 업무에 맞춘 시뮬레이션·실증 실험도 상담할 수 있습니다.
환경·상자의 3D소재: NVIDIA SimReady / codepawl/simready-glb · CC BY 4.0 · 소재의 변환・치수・표시 재질을 조정하고 있습니다.
PoC가 실패하는 것은 목적이 너무 넓을 때
로봇 PoC가 잘되지 않는 원인은 대개 기술이 아닙니다. 대상이 너무 넓은 것입니다. 「공장 자동화를 검증하고 싶다」로 시작하면 어느 공정에서 무엇을 측정할지 정해지지 않아, 결과적으로 아무것도 판단하지 못한 채 끝납니다.
성과가 나오는 PoC는 대상이 하나로 좁혀져 있습니다. 이 부품을, 이 위치에서, 이 지그에 놓는다. 그것이 몇 할 성공하는가, 1회당 몇 초 걸리는가. 여기까지 구체화하면 실기로 답이 나옵니다.
그리고 PoC의 목적은 「잘되는 것」이 아니라 「판단할 수 있는 것」입니다. 성립하지 않는다고 아는 것에도 같은 가치가 있습니다. 조건을 바꾸면 성립하는지, 현시점에서는 무리인지를 알면 다음 투자 판단을 할 수 있습니다.
실제 기계 검증 예 : Gemini 4 Argon × Unitree G1에 의한 플라스틱 병 파지
당사 실험실에서 Gemini 4 Argon를 사용하여 Unitree G1이 페트병을 잡고 들어 올리는 실기 검증을 실시했습니다. 하드코드된 고정 모션은 일절 사용하지 않고, AI가 카메라의 시각 정보를 그대로 로봇의 행동(액션)으로 변환하고 있습니다.
대상물이 놓여지는 위치가 바뀌어도 AI가 시각에서 상황을 파악하여 파지 동작을 생성합니다. 이와 같이 최신의 AI 모델이나 VLA를 실기에 통합해, 고객의 대상물·대상 공정으로 어디까지 성립하는지를 확인하는 PoC·실증 실험의 수탁 개발을 받고 있습니다.
PoC 진행 방식
기체가 정해지지 않은 단계, 공정이 좁혀지지 않은 단계부터 상담하실 수 있습니다.
- 01 공정 선정
- 대상물의 편차, 택트의 여유, 사람의 부담에서 가장 먼저 검증할 한 공정을 정합니다. 여기가 가장 중요합니다.
- 02 평가 지표 설계
- 성공률, 택트, 복귀까지의 시간 등 무엇을 성립으로 볼지를 착수 전에 합의합니다.
- 03 기체와 구성 준비
- 필요한 가반・리치・핸드를 검토해 렌탈로 기체를 수배합니다. 구매 전에 시험할 수 있습니다.
- 04 실기 검증
- 실제 현장에서, 또는 당사에서 대상물을 사용해 움직입니다. 조건을 바꾸면서 성립 범위를 특정합니다.
- 05 리포트
- 측정 결과, 성립한 조건, 성립하지 않은 조건을 정리합니다. 다음 판단에 쓸 수 있는 형태로 남깁니다.
- 06 다음 범위로
- 성립한 공정을 기준으로 인접 공정이나 대수 추가를 검토합니다.
검증에 쓸 수 있는 수단
원격 조작으로 먼저 돌리기
완전 자동 이전에 사람이 조작해 현장을 돌리며, 성립 조건과 학습 데이터를 동시에 얻습니다.
시뮬레이션으로 좁히기
NVIDIA Isaac Sim・Isaac Lab에서 조건을 좁힌 뒤 실기로 옮겨, 현장을 멈추는 시간을 줄입니다.
학습으로 동작을 얻기
쓸 수 없는 동작은 사람의 시연에서 학습시키는 접근을 검토합니다.
기체는 렌탈로
구매 전에 대상 공정에서 시험합니다. 맞지 않으면 다른 기체로 바꿀 수 있습니다.
데이터를 모으기
학습에 필요한 데이터의 조건 설계부터 수집・납품까지 수탁합니다.
공장에서의 진행 방식
반송・피킹・지그 세팅 등 제조 현장의 대상 작업을 정리하고 있습니다.
NVIDIA GEAR Sonic × Unitree G1: 실제 로봇에서의 동작 검증
Unitree G1 실제 로봇에서 NVIDIA GEAR Sonic을 실행하고 동작을 확인했습니다. 영상을 통해 검증 과정을 소개합니다.
Gemini 4 Argon × Unitree G1: 시각에서 행동으로 변환하는 자율 파지 데모
Gemini 4 Argon를 사용하여 Unitree G1이 페트병을 잡고 들어 올리는 실기 검증을 실시했습니다. 하드코드된 모션은 일절 사용하지 않고, AI가 카메라의 시각 정보를 그대로 행동으로 변환하고 있습니다.
대상물의 위치를 바꾸어 다시 놓아도 AI가 시각에서 상황을 이해하여 파지 동작을 생성합니다. Unitree G1을 이용한 피지컬 AI·VLA의 실장이나, 대상 업무에 맞춘 PoC·실증 실험의 수탁 개발도 받고 있습니다.
자주 묻는 질문
어느 공정부터 시도해야 할지 모르겠습니다.
공정 선정부터 상담하실 수 있습니다. 대상물의 편차가 작고, 택트에 여유가 있으며, 사람의 부담이 큰 공정이 적합합니다. 현장 상황을 듣고 후보를 좁힙니다.
PoC의 비용과 기간은 어느 정도인가요?
대상 작업의 난이도, 기체의 유무, 평가 범위에 따라 달라집니다. 먼저 검증 목표와 평가 지표를 정리한 뒤 공정별 범위・비용・기간을 견적드립니다.
자사 현장을 멈추지 않고 검증할 수 있나요?
시뮬레이션상의 검증부터 들어가는 방법이 있습니다. 최종 확인은 실기로 하지만 현장을 점유하는 시간은 줄일 수 있습니다. 당사에서 대상물을 맡아 검증하는 형태도 가능합니다.
성립하지 않은 경우에는 어떻게 되나요?
성립하지 않는다고 아는 것 자체가 PoC의 성과입니다. 어떤 조건에서 성립하지 않았고 무엇을 바꾸면 가능성이 있는지를 리포트로 정리합니다. 무리하게 도입을 권하지 않습니다.
PoC・실증 실험 상담
대상 공정, 다루는 대상물, 현재의 작업을 알려주세요. 공정이 좁혀지지 않은 단계라도 괜찮습니다. 한 공정부터의 검증으로 제안드립니다.
PoC에 대해 상담하기