도입 후보의 로봇 비교사양에서 사용하고 싶은 기체를 짜낸다.
2족 보행과 바퀴 이동, 크기와 휴대 중량, 개발할 수 있는 범위. 도입을 검토할 수 있는 6기종의 메이커 공표 사양과 AI·개발 환경을, 같은 항목으로 비교할 수 있습니다.
기종선정 상담사양 확인일:
비교할 기체 선택


사양 비교표
기종의 체크를 해제하면 열을 좁힙니다. 테이블은 옆으로 스크롤할 수 있습니다.
비교 중 항공기 수: 6
| 비교 항목 | UnitreeUnitree G1 / G1 EDU | UnitreeUnitree H2 / H2 EDU | ROBOTISROBOTIS AI Worker | ROBOTISROBOTIS AI Sapiens | AGIBOTAgiBot G2 | RealManRealMan RMC-AIDAL |
|---|---|---|---|---|---|---|
| 기체 구성 | 2족 보행형 | 2족 보행형 | 쌍팔・휠 이동형(FFW-SG2) | 2족 보행형(K0) | 쌍팔・휠 이동형 | 쌍팔・휠 이동형(취급 설명서 V1.1의 이륜 구성) |
| 치수(높이×폭×깊이) | 1,320 × 450 × 200mm | 1,820 × 456 × 218mm | 1,623 × 604 × 602mm | 높이 1,300mm(폭·깊이는 참조 페이지에 기재 없음) | 1,225〜1,795 × 640 × 760mm | 저장시 : 1,780 × 450 × 640mm / 어깨 폭 545mm |
| 무게 | 표준: 약 35kg/EDU: 약 35kg 이상(배터리 포함) | 약 70kg(배터리 포함) | 90kg | 34kg | 185kg | 약 157kg(취급 설명서 V1.1) |
| 전신 자유도 | 표준: 23/EDU: 23~43(구성에 따라) | 31 | 25(이동 기구 포함) | 23 | 25(현재의 공식 사이트표. 사양서의 판에 의한 차이 있음) | 전신 합계는 참조 자료에 기재되지 않는다. 팔・두부・승강・대차를 개별 확인 |
| 한팔의 자유도 | 5(추가 손목·핸드는 구성에 따름) | 7 | 7 | 5 | 7 | 6 (RM65-B-V. 탑재 암에 따라 다름) |
| 암 휴대 중량 | 최대:약 2kg/EDU:약 3kg(팔의 자세로 변동) | 정격:약 7kg / 피크:약 15kg(메이커표의 암치) | 정격:한팔3kg・쌍팔6kg / 피크:한팔5kg・쌍팔10kg | 최대 3kg(한팔·쌍팔의 구별은 참조 페이지에 기재 없음) | 정격 5kg(한팔의 메이커 도시치) | 암 정격 : 한팔 5kg / 부속 2 손가락 그리퍼 최대 1.4kg (V1.1) |
| 전원・가동 시간 | 9,000mAh / 약 2시간(메이커 공표치) | 15Ah・972Wh / 약 3시간(메이커 공표치) | 25V・80Ah/2,040Wh(메이커 기재치) | 46.8V・9,000mAh(가동 시간은 참조 페이지에 기재 없음) | 2기・합계 1,652Wh / 약 4시간(메이커 공표치) | 작동 3~4시간(사용 설명서 V1.1) |
| 연산 장치 | 8코어 CPU/EDU는 추가 연산 모듈을 선택 가능 | Intel Core i5/EDU는 Core i7을 추가. 고성능 연산 모듈은 구성에 따라 | NVIDIA Jetson AGX Orin 32GB | NVIDIA Jetson Orin NX 16GB | 고성능 구성: NVIDIA Jetson T5000(FP4 값을 다른 기기의 TOPS와 직접 비교하지 않음) | NVIDIA Jetson AGX Orin 64GB |
| 주요 인식 센서 | 심도 카메라 · 3D LiDAR | 광각 스테레오 카메라 | RGB-D카메라×3・LiDAR×2・IMU | 제공 구성별로 확인 | 3D LiDAR×2・스테레오・피쉬 아이×3・머리와 손목의 RGB-D | D435 심도 카메라, RGB 카메라, LiDAR 등 (구성에 따라) |
| 개발환경・2차개발 | 2차 개발은 EDU. SDK · 추가 연산 장치 · 핸드 구성 확인 | 2차 개발은 EDU. 추가 연산 장치·핸드 구성을 확인 | ROS 2 · 파이썬 · C ++ · 웹 UI. 모방 학습 환경은 용도별로 확인 | 모방 학습 · 강화 학습 · 시뮬레이션. 공개 자산 및 제어 방식 확인 | 2차 개발 대응. SDK·통신 사양·제공 구성은 개별적으로 확인 | 공식 ROS 코드 URDF를 공개. 대상 암·대차·OS를 확인 |
| 메이커 공표의 구입 가격 | 표준:US$13,500 / EDU:메이커에 문의(세금・송료별) | 표준:US$29,900 / EDU:메이커에 문의(세금・송료별) | 참조한 공식 사양 페이지에 가격 게재 없음 | 참조한 공식 사양 페이지에 가격 게재 없음 | 참조한 공식 사양 페이지에 가격 게재 없음 | 참조한 공식 자료에 가격 게재 없음 |
| EmplifAI에 상담 | 렌탈・구입・동작개발 상담 | 렌탈·연구개발용 구성 상담 | 렌탈·구입·데이터 수집을 상담 | 렌탈·구입·연구개발 상담 | 구입·도입·기술 검증을 상담 | 구매·렌탈·개발 상담 |
메이커 공표 가격은 국내에서의 도입 총액이 아닙니다. 세금·송료·환율·구성·개발·설치·운용비를 포함한 비용은 개별적으로 견적합니다. 가동시간이나 휴대중량은 같은 조건의 측정값이 아닙니다.
VLA · 학습 환경 비교
메이커의 대응표, 공개 코드, 연구 기관의 실장 예를 구별하고 있습니다. 모델명이 실려 있어도, 모든 기체 구성으로 그대로 움직이는 것을 보증하는 것은 아닙니다.
| 비교 항목 | UnitreeUnitree G1 / G1 EDU | UnitreeUnitree H2 / H2 EDU | ROBOTISROBOTIS AI Worker | ROBOTISROBOTIS AI Sapiens | AGIBOTAgiBot G2 | RealManRealMan RMC-AIDAL |
|---|---|---|---|---|---|---|
| VLA·로봇 기반 모델 | 메이커 공식 LeRobot 제휴에 π0.5・GR00T의 정책 서포트. G1과 핸드의 대상 구성 확인 | H2/H2 EDU에 대한 VLA 구현은 개별 검증. H2 Plus의 GR00T 구성과 구별 | 공식 Cyclo Intelligence: SmolVLA·XVLA·π0·π0.5·GR00T N1.7의 추론 백엔드 | K0용의 특정 VLA·학습 완료 모델은 참조 자료로 확인할 수 없다. 개별 검증 | 메이커의 Genie Studio는 π0・OpenVLA・GR00T등을 안내. G2실기의 대상 구성은 개별 확인 | UCLA 공개 구현 예: SmolVLA·π0-FAST·π0.5. 메이커 표준 대응과는 구별 |
| 모방 학습 · 강화 학습 | 공식 LeRobot의 학습·실기 추론 예, RL Gym의 G1 강화 학습 예 | 학습 모델, 제어 범위, 공개된 자산을 개별적으로 확인 | 공식: ACT · Diffusion. 실연 수집부터 데이터 변환, 학습, 추론까지 | K0 공식 제품 자료는 모방 학습·강화 학습을 안내. 실행 환경 확인 | 제품 자료에 Genie RL을 안내. 학습·추론의 제공 범위를 확인 | UCLA 공개 구현 예: ACT, Diffusion, VQ-BeT. 실연 수집과 LeRobot 연계 |
| 시뮬레이션 · Sim2Real | 공식 Isaac Lab의 G1 운영 환경, MuJoCo의 실행 예 | 대상 H2의 모델 및 환경 제공 상황 확인 | 공식: Isaac Lab · MuJoCo · URDF. 기체 모델과 버전 확인 | 공식 GitHub는 K1용 Sim2Real·MuJoCo. K0에의 적용은 확인이 필요 | 공식 Genie Sim을 공개. 대상 로봇 자산 · G2 구성 확인 | 메이커 공식적으로 URDF 모델. 연구용 모델·대차·암 구성의 일치를 확인 |
| ROS 2·SDK 연계 | 공식 ROS 2 · SDK2. 2차 개발 대응 구성이 전제 | 공식 ROS 2 · SDK2에 H2 제어 예. 2차 개발은 EDU | 공식 AI Worker ROS 2 패키지 공개 | 공식 ai_sapiens는 K1용 ROS 2. 비교표의 K0와의 호환성은 미확인 | Genie Sim에는 ROS 2 연계. G2실기 SDK의 제공 조건은 개별 확인 | 제조사 공식 ROS 코드, UCLA의 ROS 2 Foxy 구현 예. 환경 구축과 실제 기계 검증 필요 |
GitHub 공개 코드 · 개발 자료
기종 선정에서는 대응 기체, 브랜치, 의존 환경, 라이센스도 확인해 주십시오. 메이커 공식과 연구 기관의 실장 예를 나누어 게재하고 있습니다.
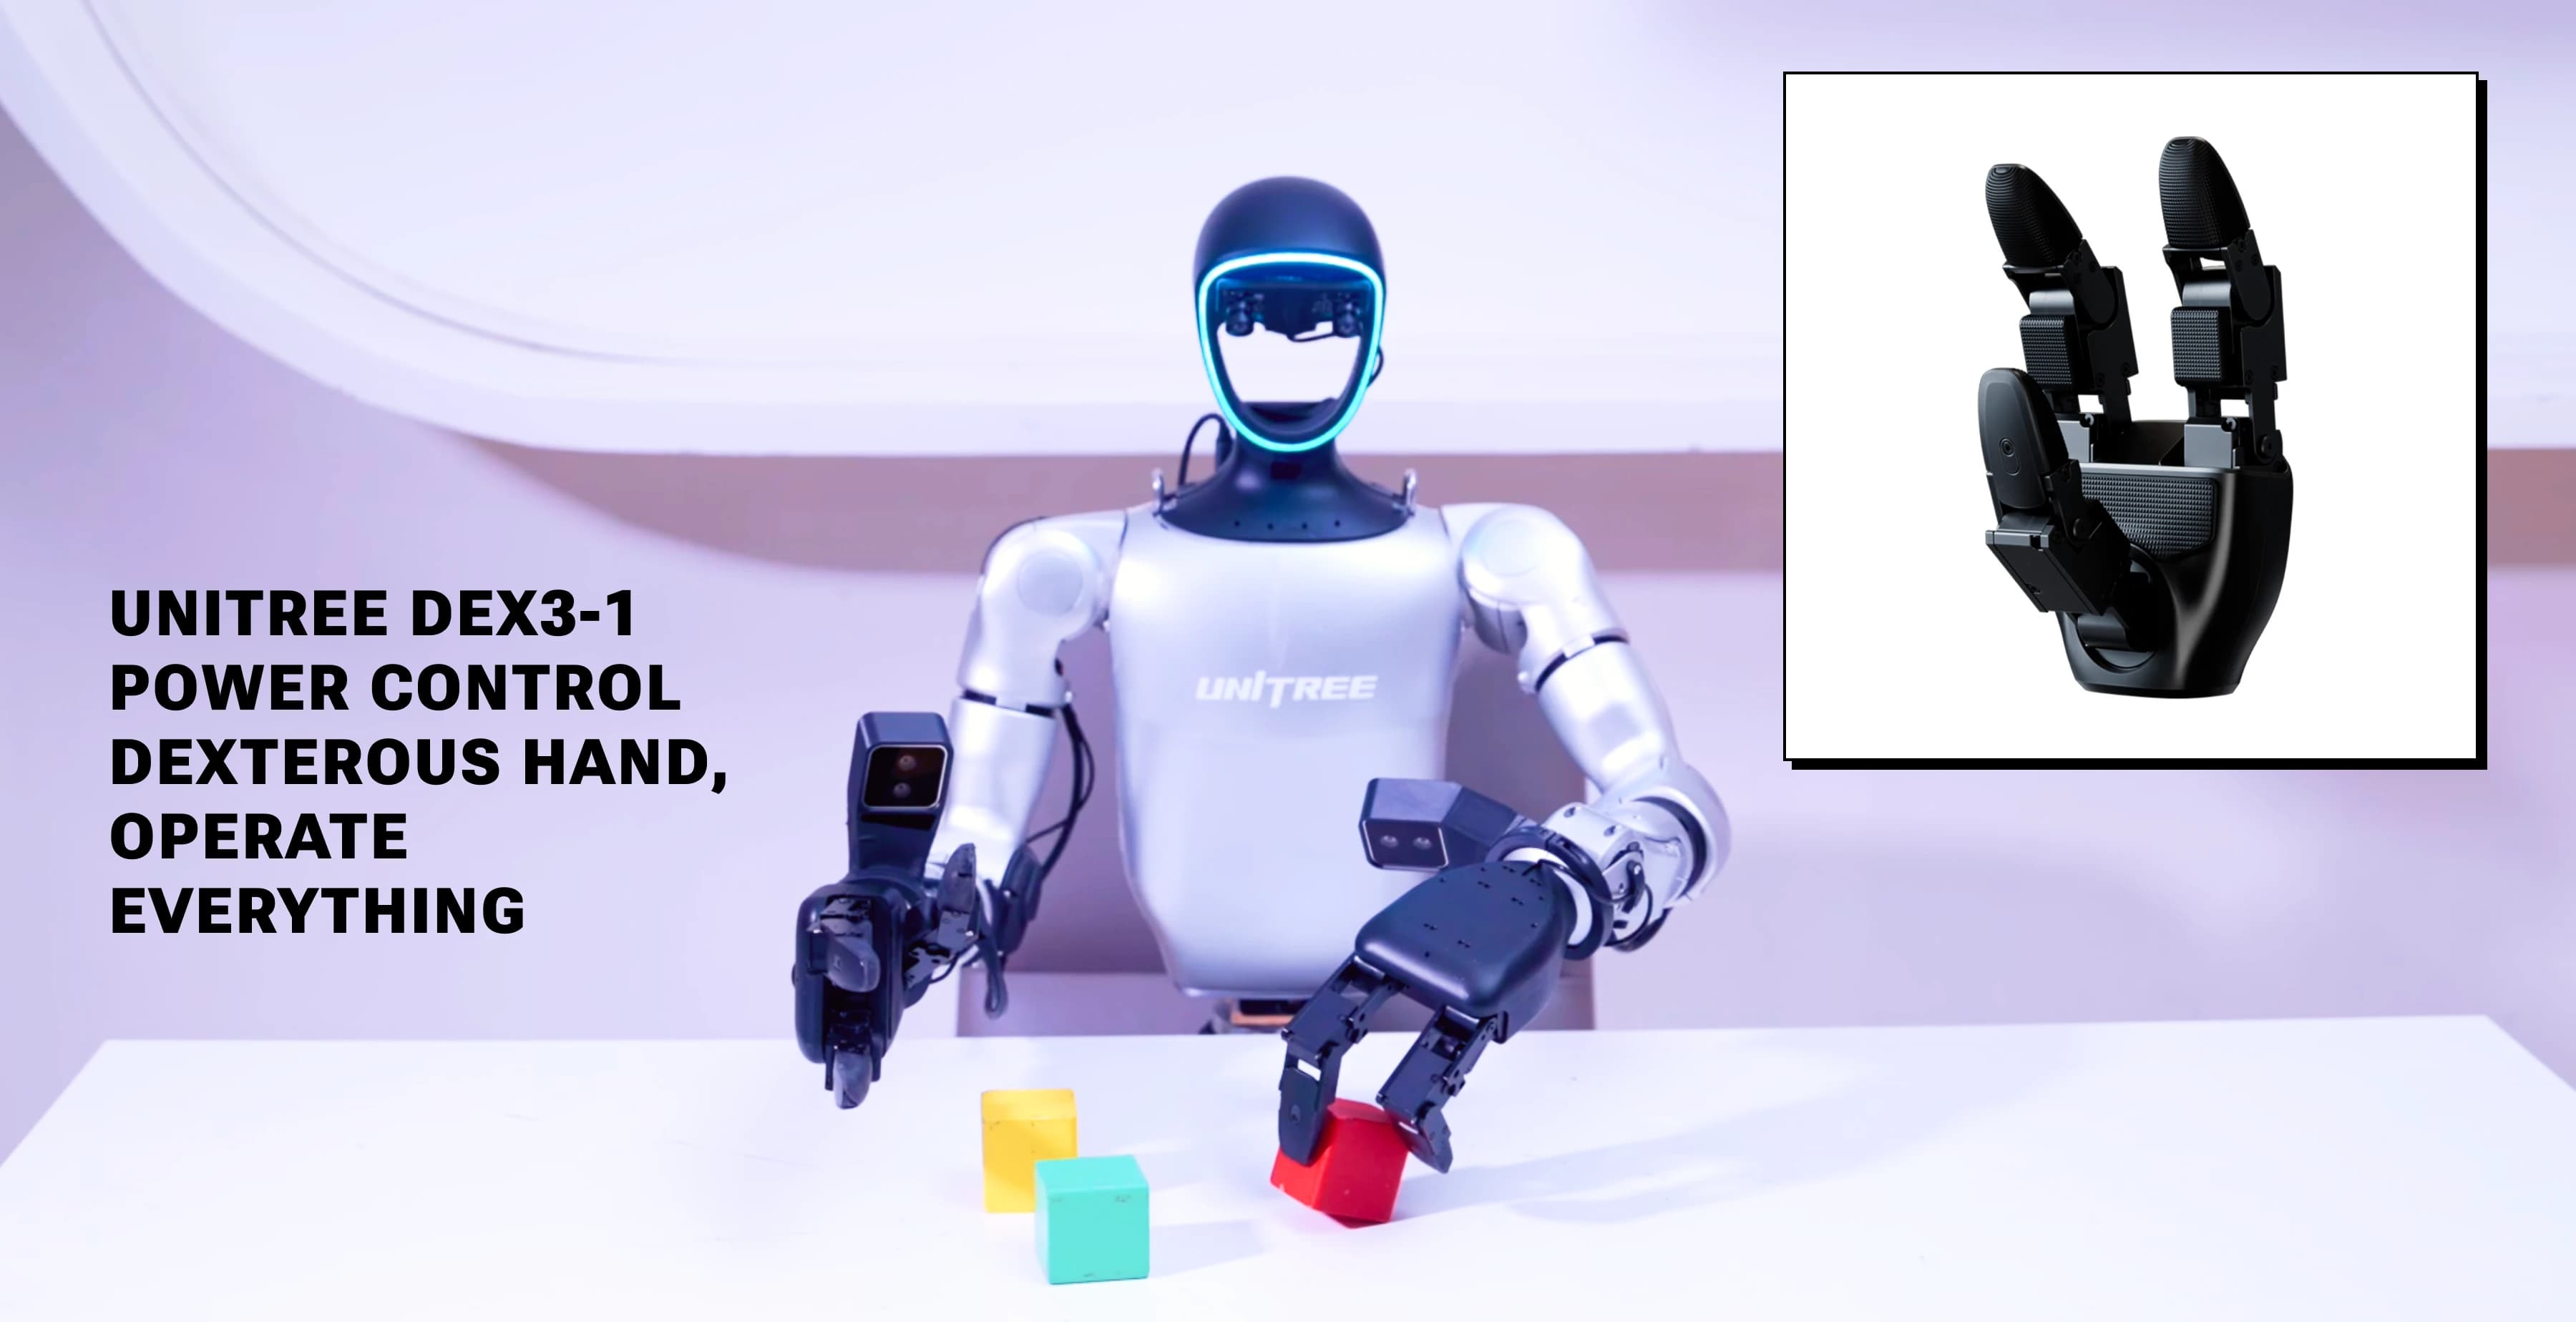
Unitree G1 / G1 EDU
Unitree H2 / H2 EDU
ROBOTIS AI Worker
ROBOTIS AI Sapiens
AgiBot G2
RealMan RMC-AIDAL
RealMan AIDA 데이터 수집, 모방 학습, VLA 학습 및 추론. 실제 기계 구성을 결합하여 검증
사양 보충 및 공식 출처
Unitree G1 / G1 EDU
표준 G1의 가격은 2차 개발 대응 G1 EDU의 가격으로 취급할 수 없다. 손을 포함한 자유도와 연산 장치는 구성에 따라 달라집니다.
Unitree G1
Unitree H2 / H2 EDU
이 열은 H2/H2 EDU의 비교입니다. H2 Plus·H2-D의 사양과는 별도로 확인해 주십시오. 가반 중량은 자세와 작동 조건에 따라 달라집니다.
이미지: Unitree Robotics
ROBOTIS AI Worker
고정형 FFW-BG2와는 사양이 다릅니다. 피크 가반 중량은 자세·동작에 따라 바뀝니다. 25V×80Ah의 계산치가 아니고, 전력량은 메이커의 기재값을 게재하고 있습니다.
이미지: ROBOTIS (Apache License 2.0)
ROBOTIS AI Sapiens
제조업체는 사양 변경 가능성과 개발 자산의 단계적 공개를 안내합니다. 필요한 자산의 공개 상태와 제공 기체의 구성을 개별적으로 확인합니다.
이미지: ROBOTIS (Apache License 2.0)
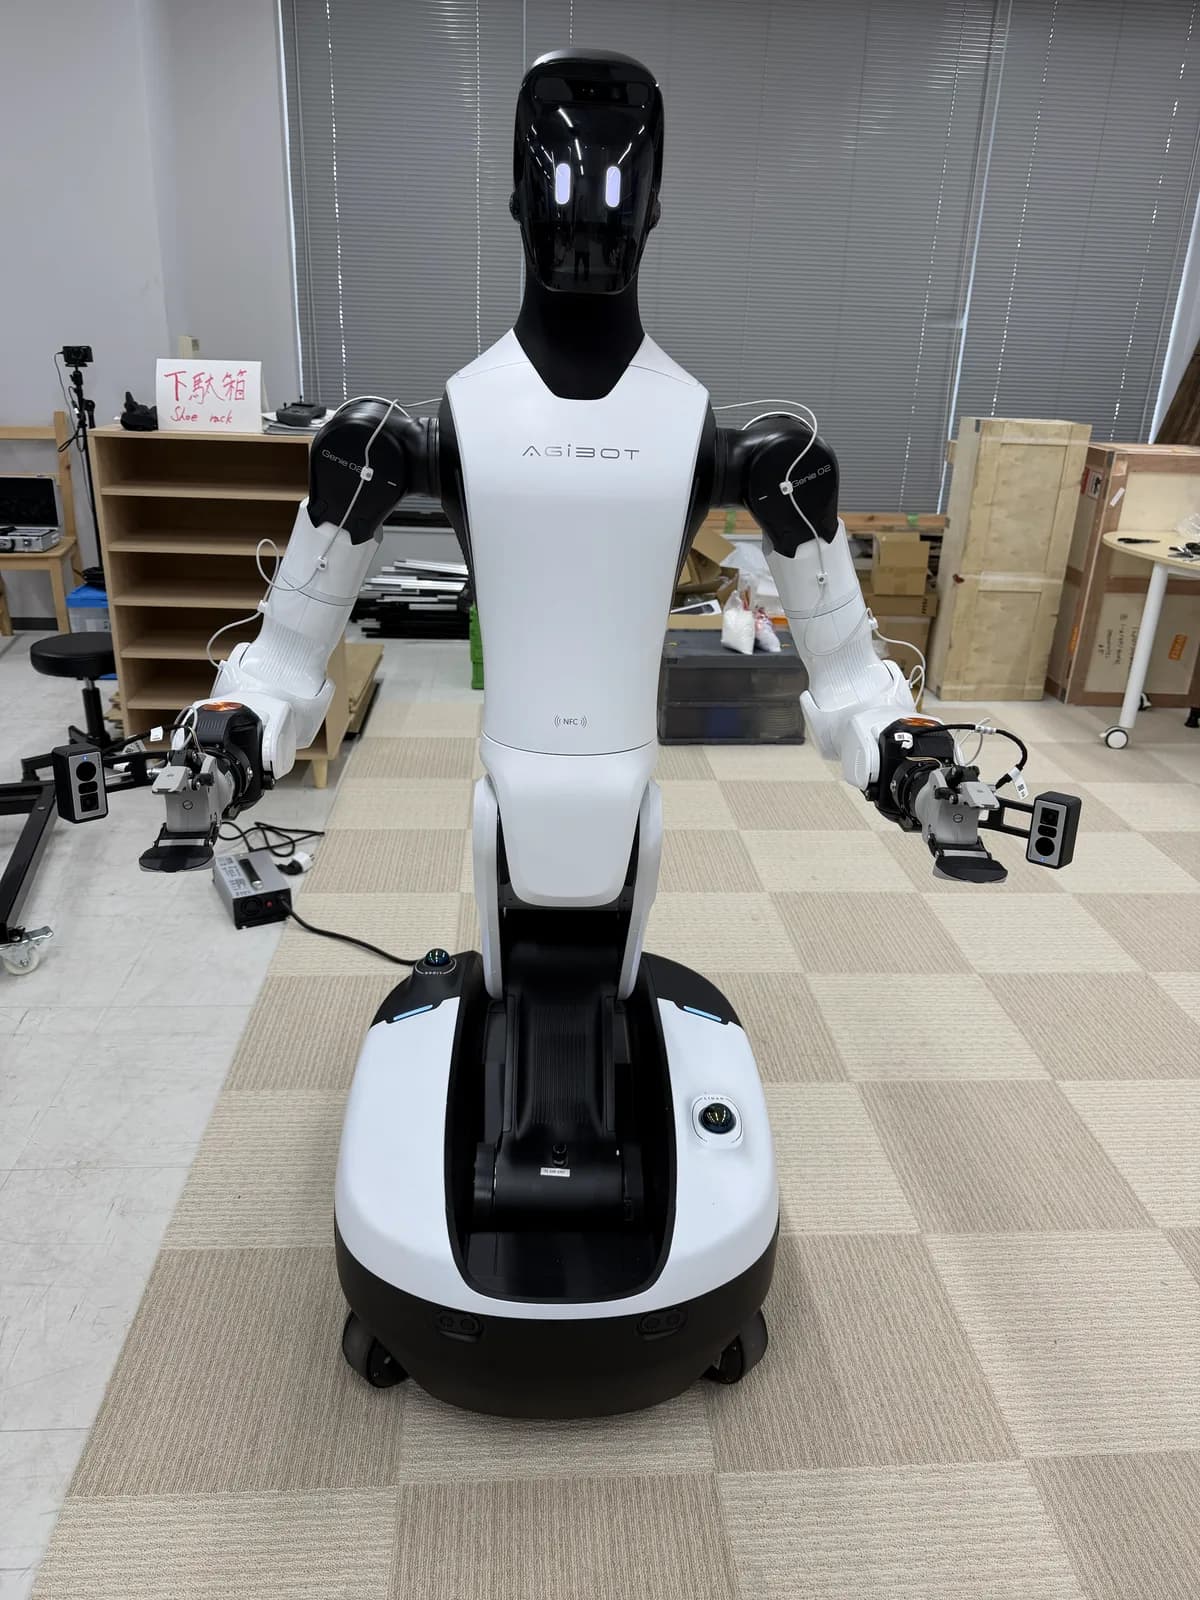
AgiBot G2
현재의 공식 사이트는 전 25 자유도·섀시 3 자유도, 당사의 기체 소개 페이지가 참조하는 2025년 사양서는 전 26 자유도·섀시 4 자유도입니다. 대상 기체의 판·구성을 견적시에 확인합니다.
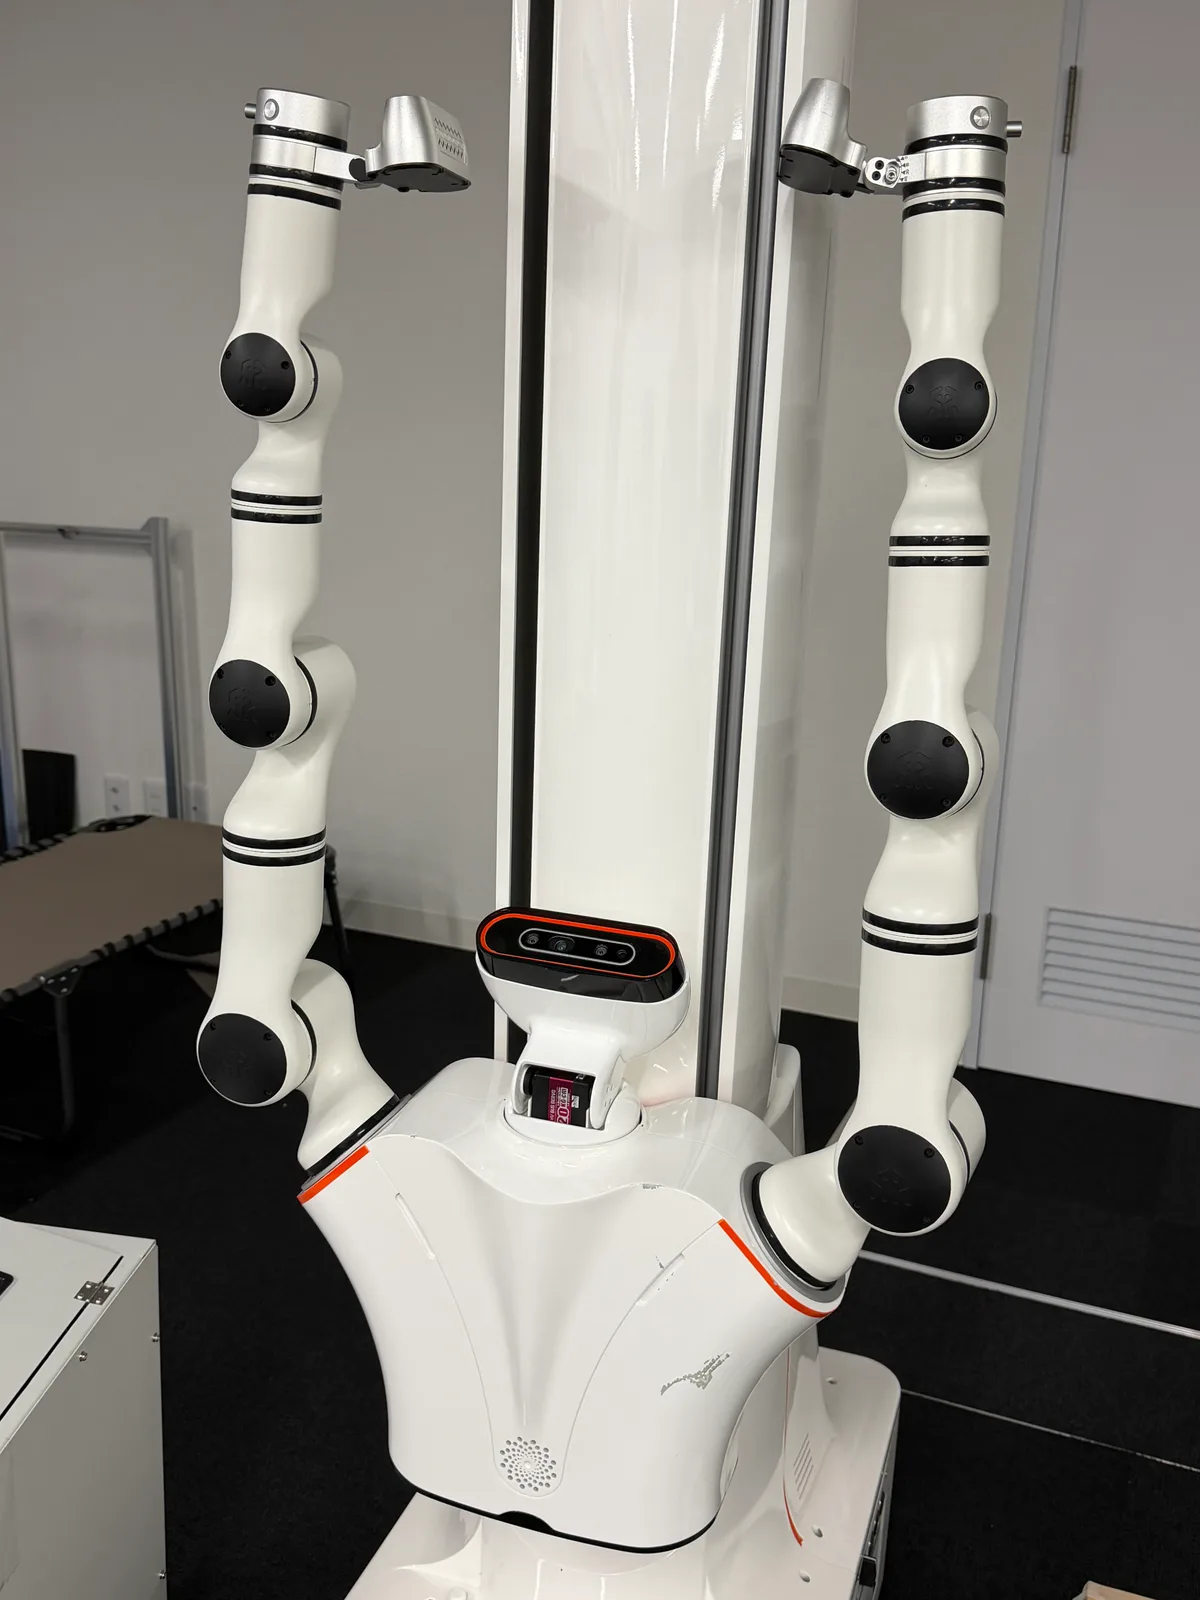
EmplifAI의 사무실에 반입한 AgiBot G2(2026년 7월 자사 촬영)
RealMan RMC-AIDAL
공식 자료에서는 RMC-AIDA-L의 표기도 사용됩니다. 표는 이륜구성의 사용설명서 V1.1을 참조합니다. 4륜 구성・다른 암・그리퍼에서는 사양이 바뀝니다. 암의 가반 중량과 실제로 파지할 수 있는 중량은 동일하지 않습니다.
RealMan RMC-AIDAL의 실제 기계
숫자 다음에 확인할 것.
맡기고 싶은 동작
2족 보행이나 전신 동작이 필요한가, 이동 베이스상의 쌍팔로 작업할 수 있을까. 기체의 형태보다 먼저 대상 작업과 성공 조건을 결정합니다.
개발 및 운영 범위
SDK 액세스, 핸드 및 카메라 구성, 학습 환경, 운영 직원. 사양표의 대응 표기만으로, 목적의 기능을 사용할 수 있다고는 할 수 없습니다.
도입에 걸리는 총액
기체비에 수송·설치·개발·운용을 더해 비교합니다. 판매·렌탈 여부, 납기, 국내 지원의 범위는 개별적으로 확인합니다.