
Support d'introduction intégré pour robot d'inspection jumeau numérique 3D x à quatre pattes d'usine/sous-stationTout d’abord, nous créons des données spatiales 3D du site en unités millimétriques, puis concevons et démontrons des patrouilles d’inspection à l’aide d’un robot quadrupède sur cette carte.
Il s'agit d'un package intégré qui permet une construction unique de jumeaux numériques 3D haute vitesse à l'aide du scanner 3D pratique « XGRIDS Lixel K2 » de EmplifAI et d'un PoC autonome de patrouille/inspection des équipements à l'aide du robot quadrupède marcheur « Unitree Go2 » + caméra thermique PTZ pour les usines, les sous-stations, les usines et les installations logistiques/infrastructures. Nous éliminons les pannes telles que «Lorsque le robot a été amené sur le site, il n'a pas pu franchir une marche ou un passage étroit» ou «l'angle de vue de la caméra n'a pas pu atteindre l'instrument» en effectuant un diagnostic spatial 3D de 10 millions de points à l'avance.
Consultez le support pour la mise en œuvre intégrée du robot d'inspection jumeau numérique 3D x à quatre pattes dans les usines/sous-stations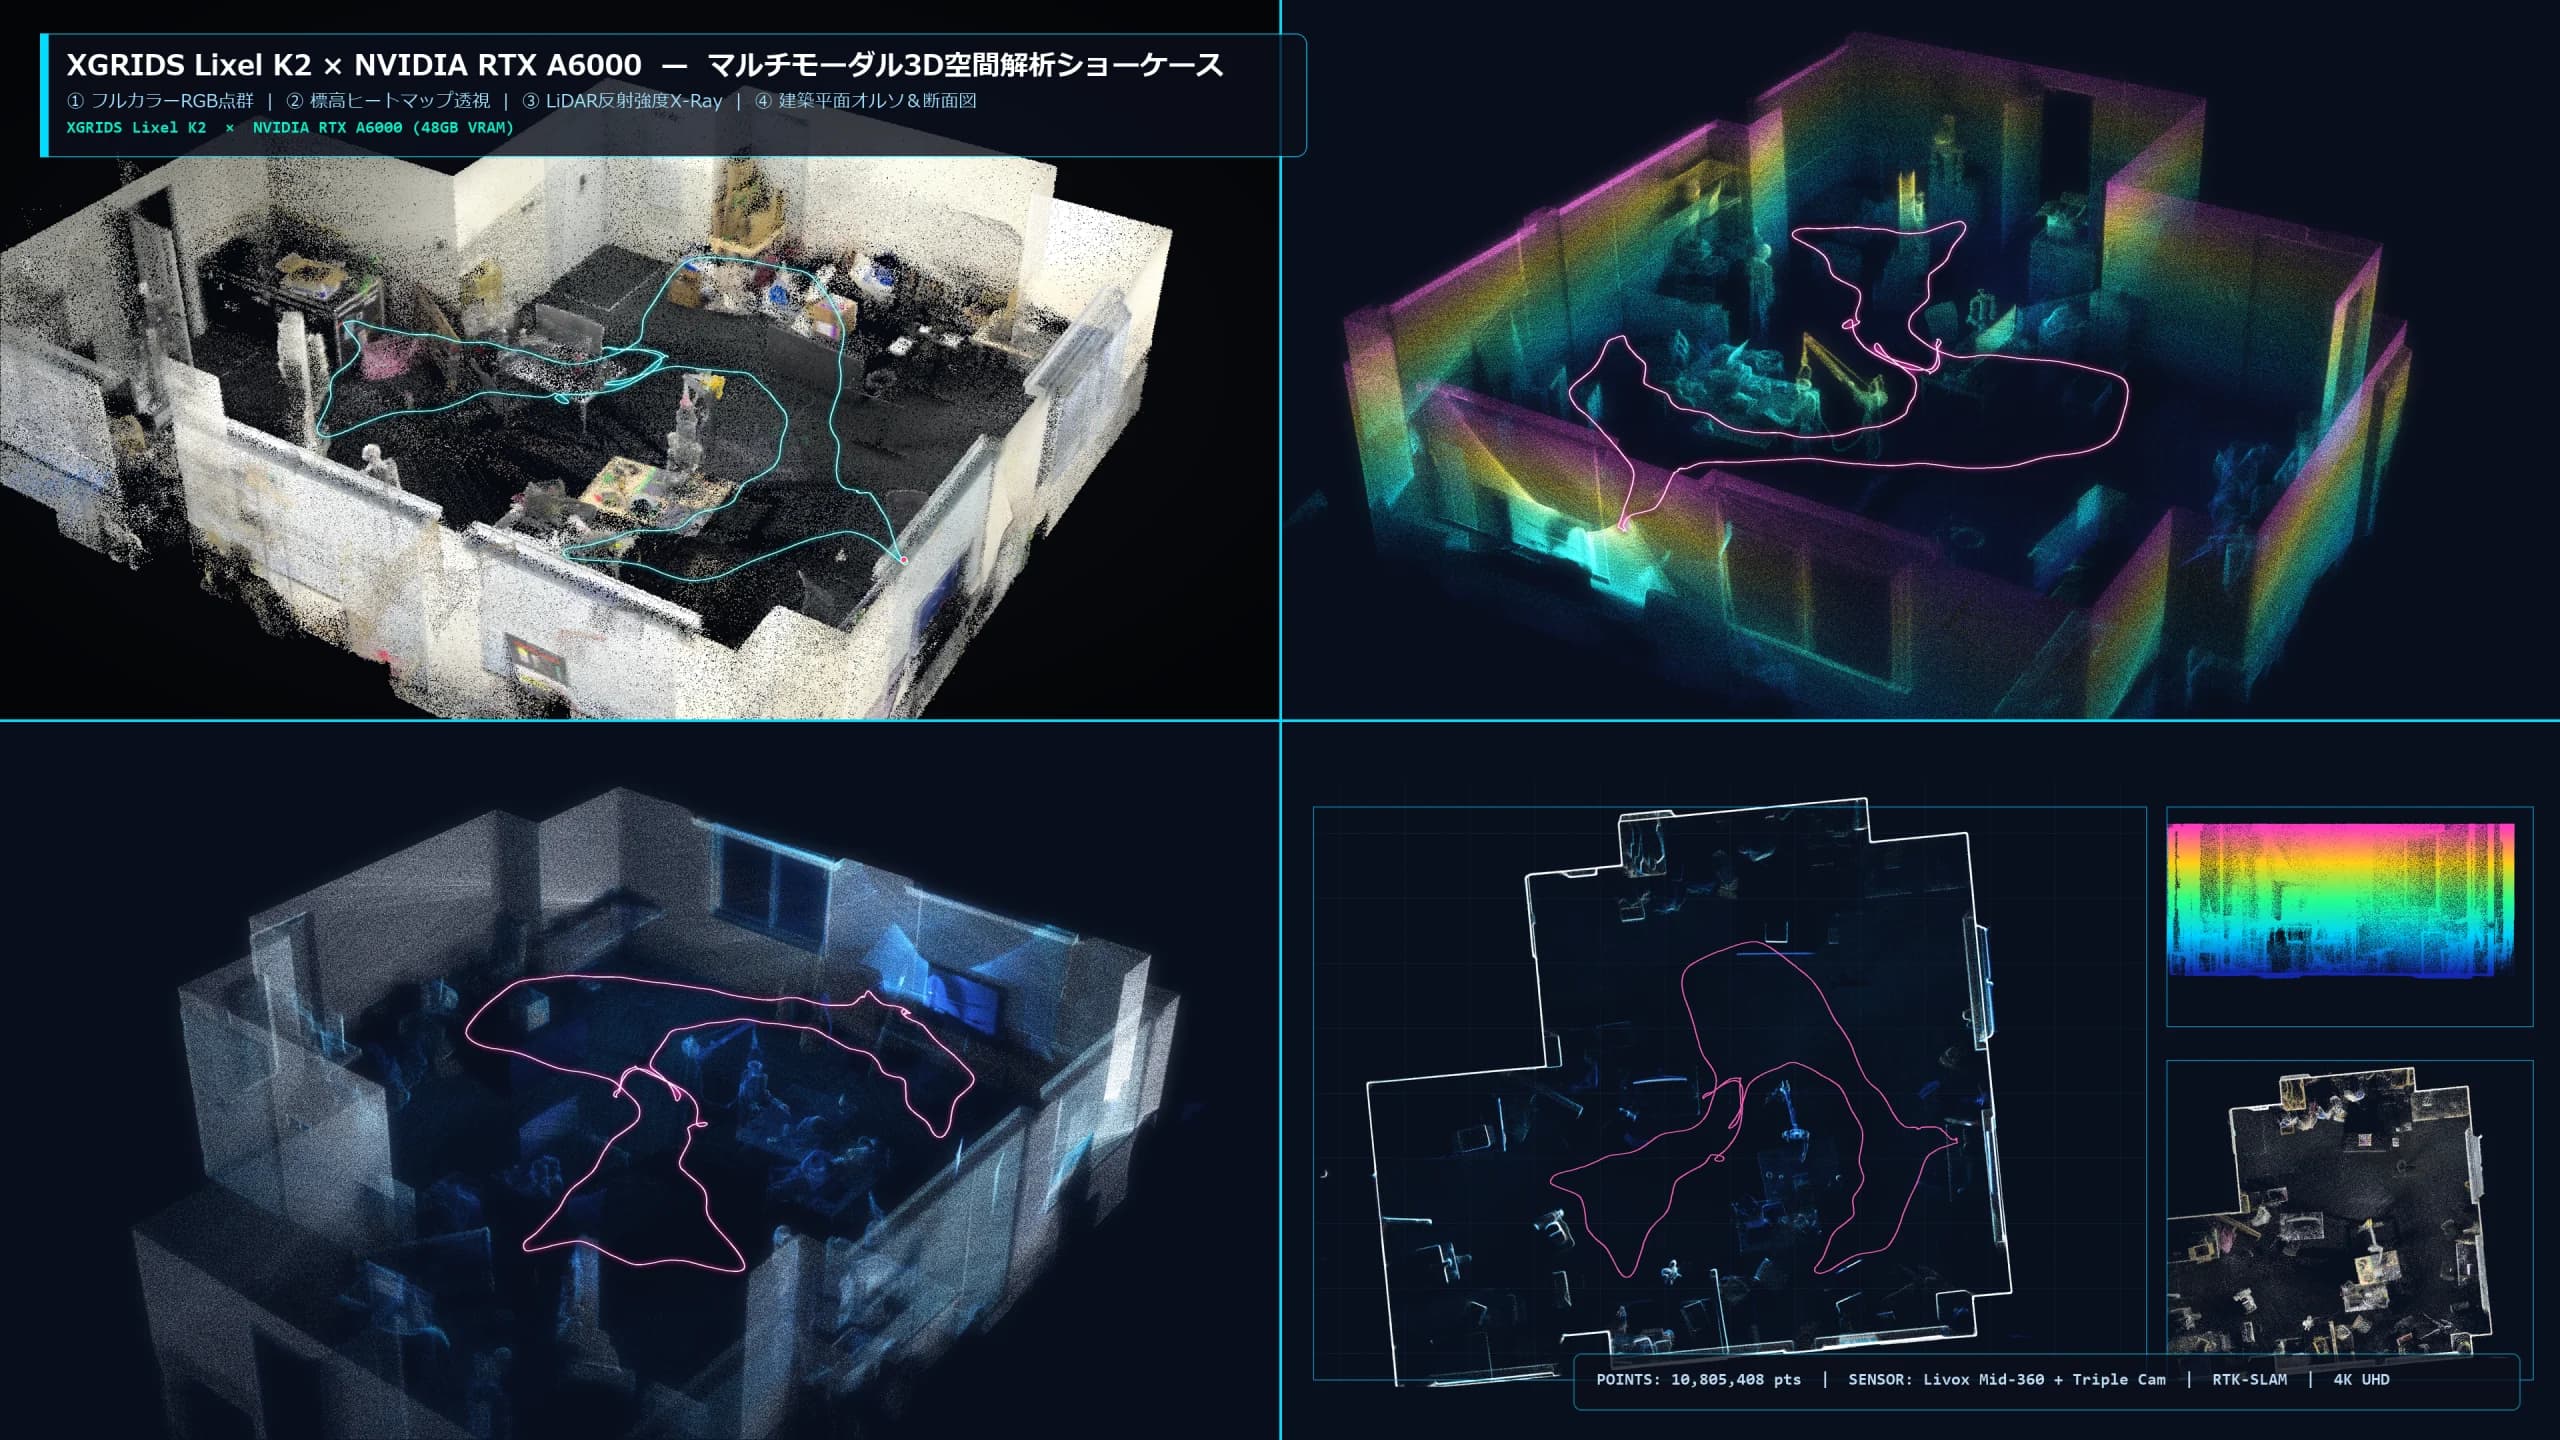
Jumeau numérique 3D avec 10,8 millions de points mesurés déplaçables à 360° sur le navigateur
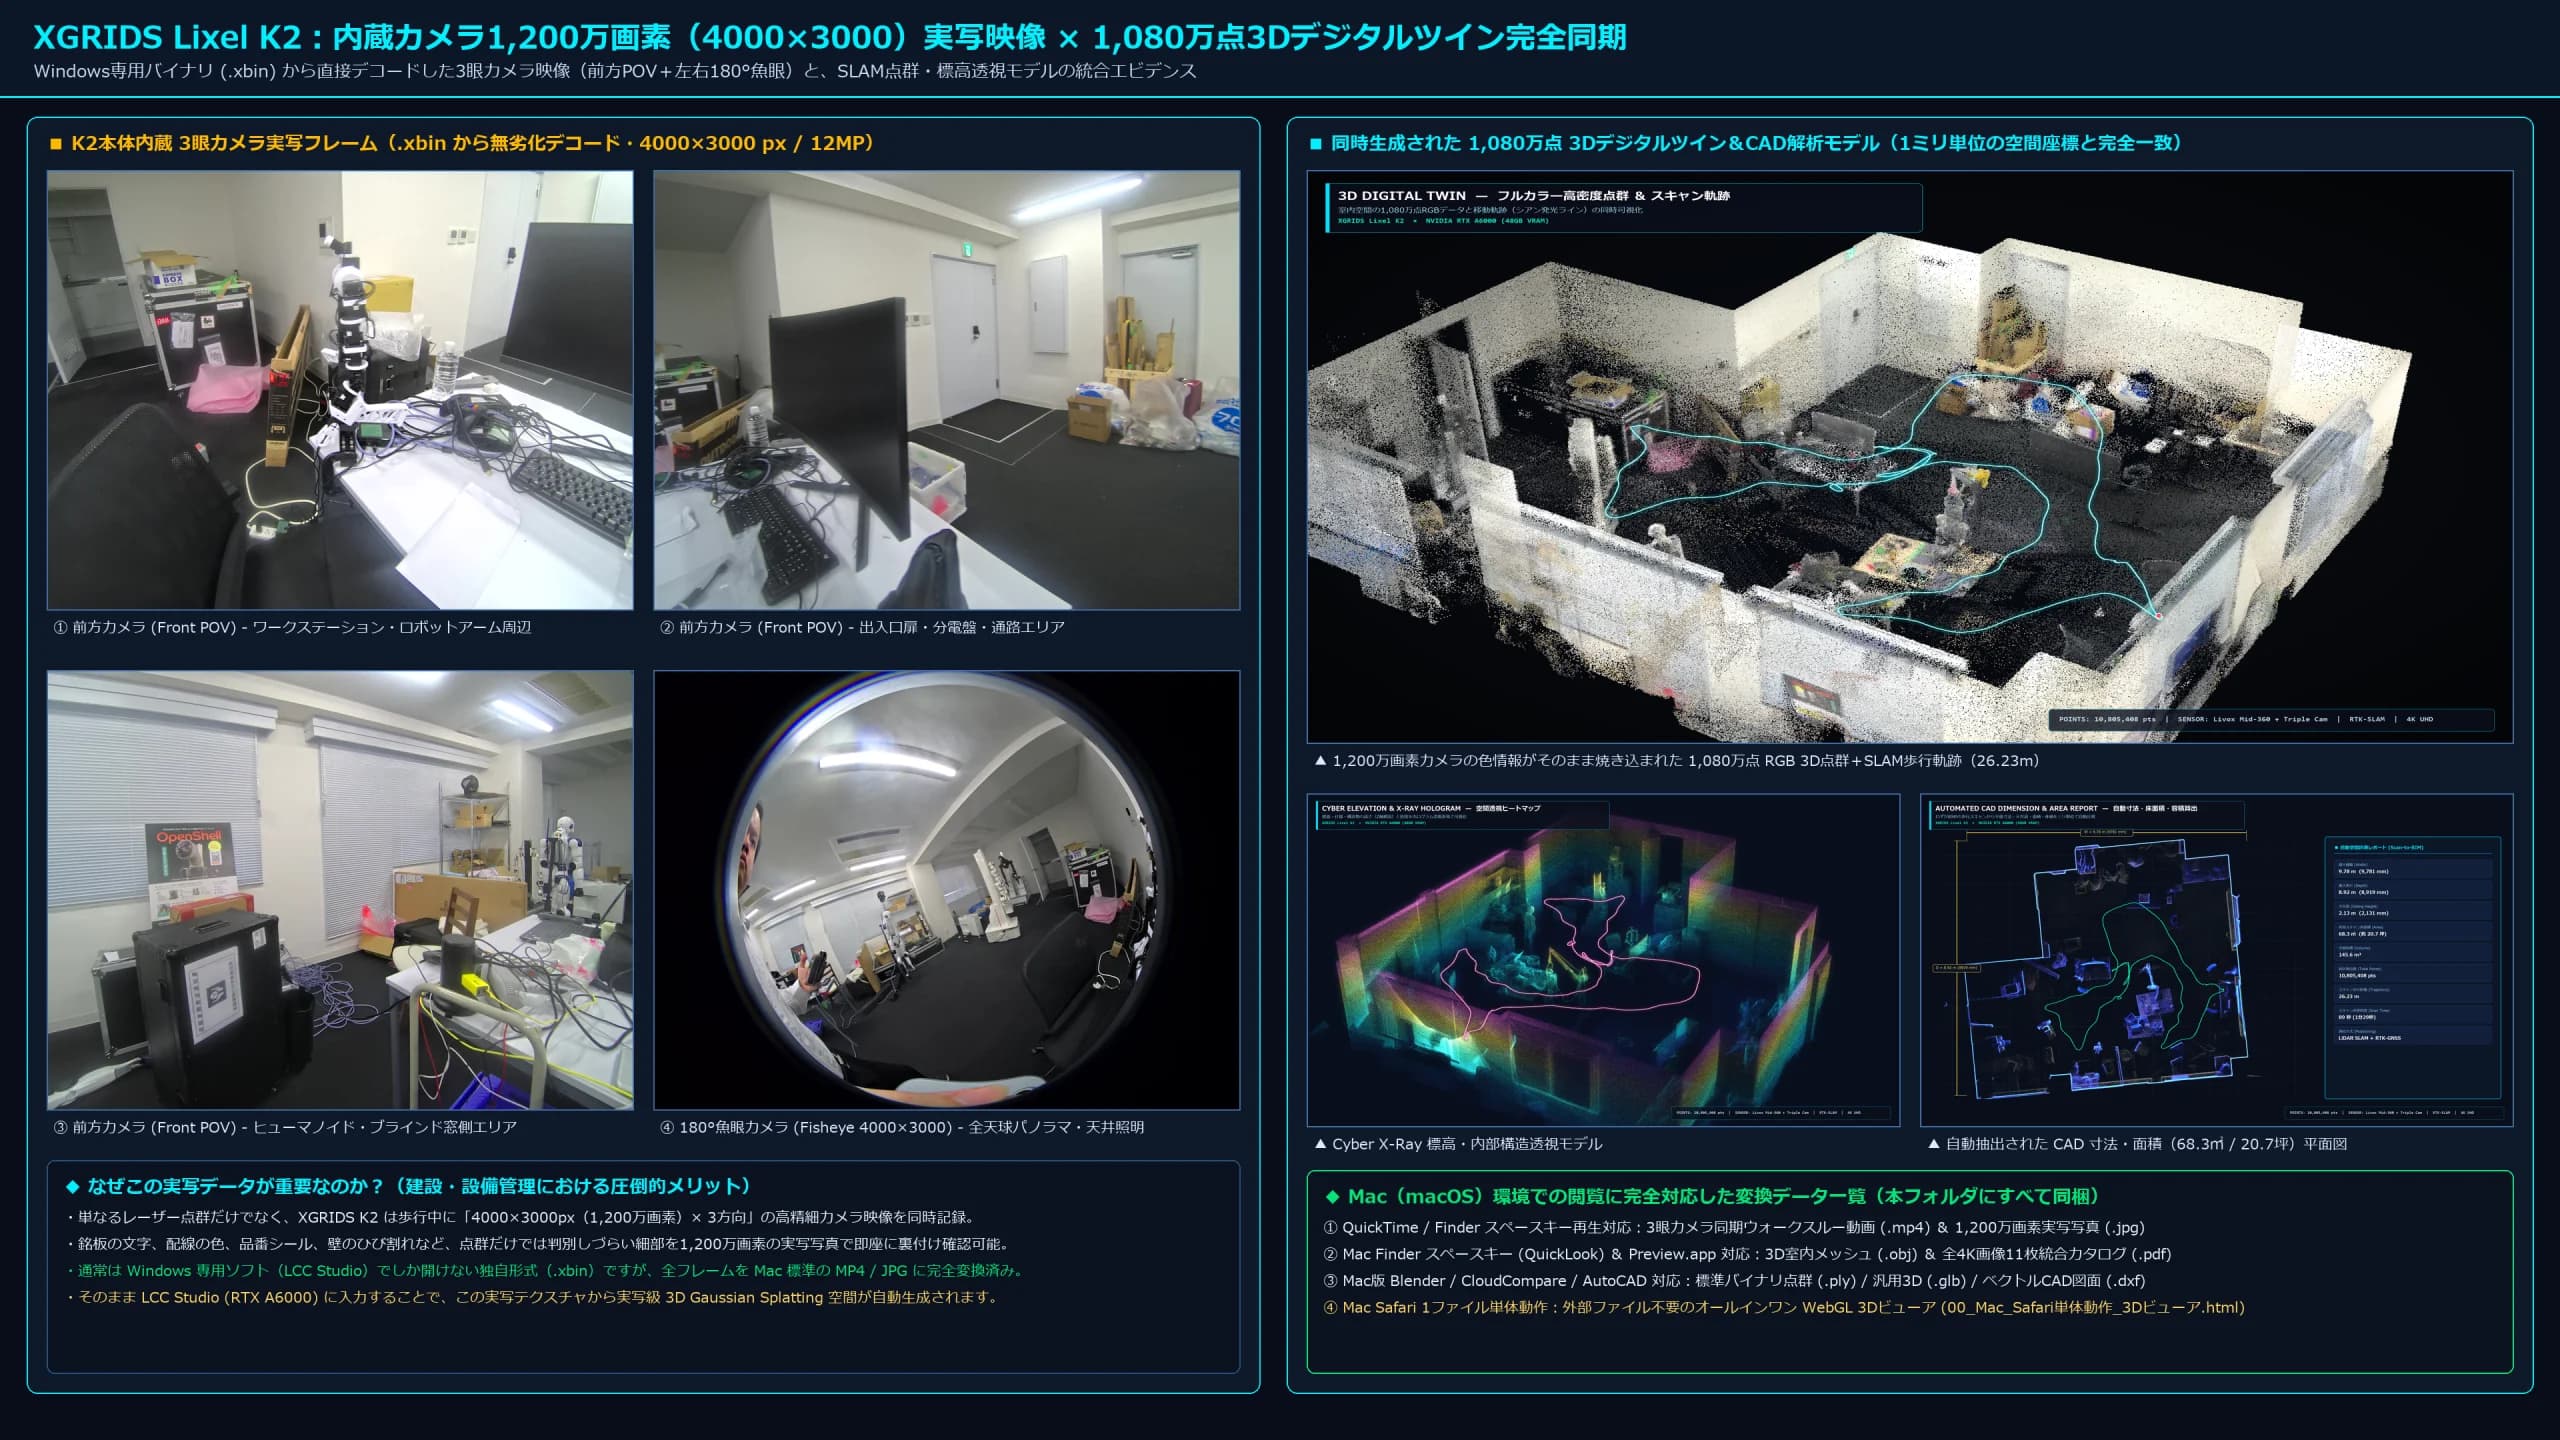
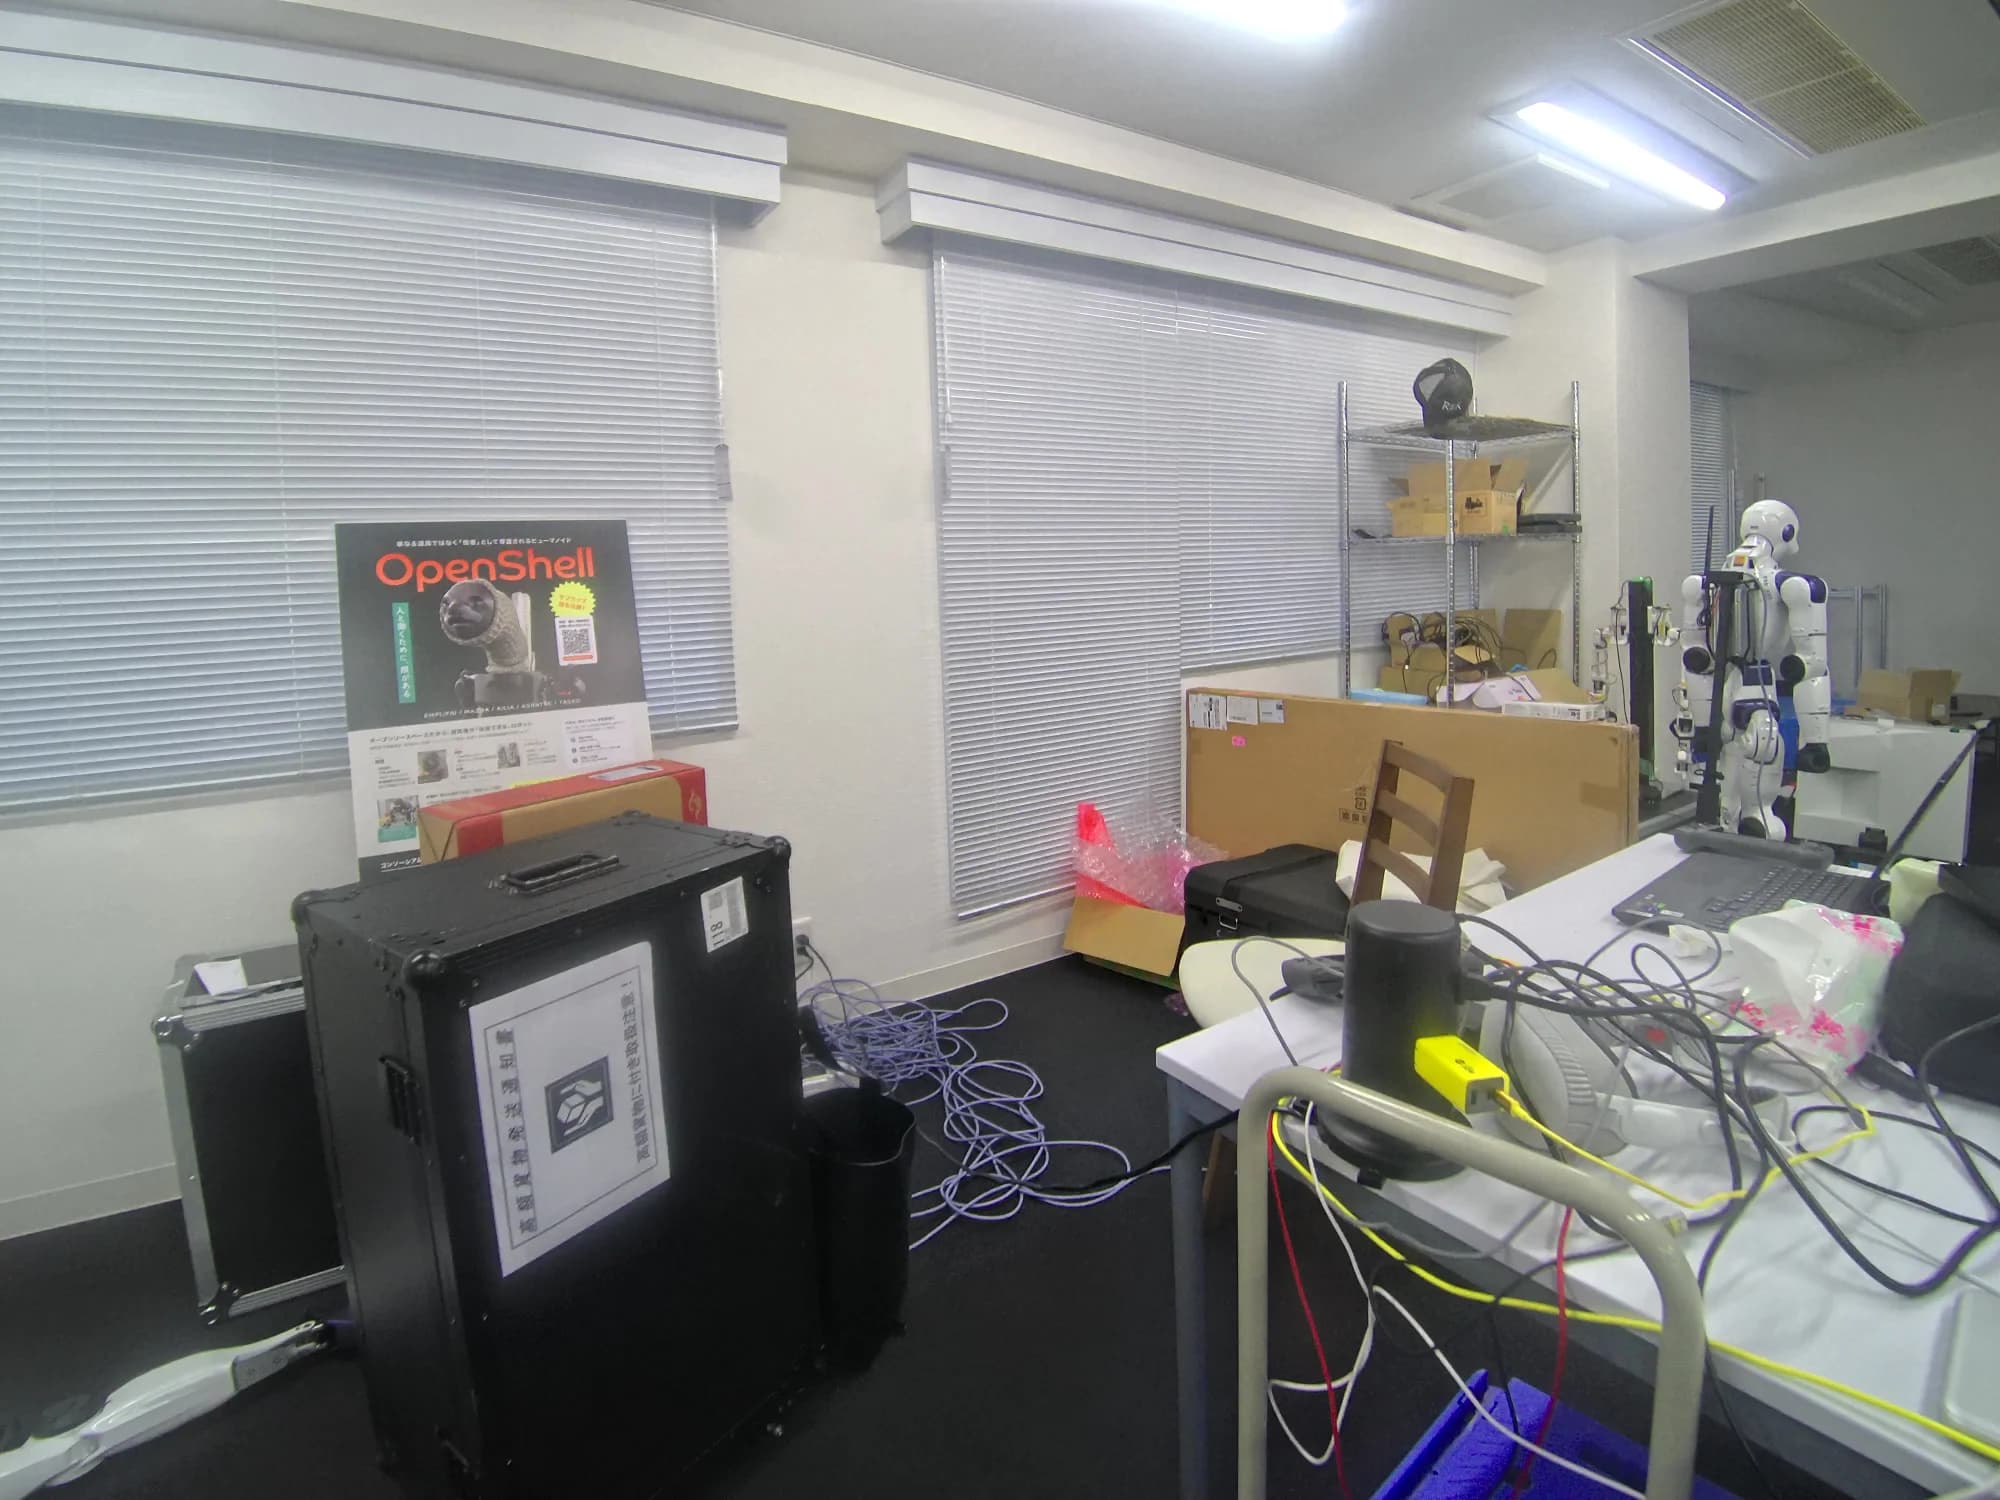
Il s'agit de données réelles mesurées en marchant dans le laboratoire de développement de robots de EmplifAI (environnement d'installation de robot humanoïde/à double bras Unitree G1) pendant seulement 89 secondes en utilisant notre propre XGRIDS Lixel K2. En plus de pouvoir pivoter et zoomer à 360° en faisant glisser ou en glissant la souris, vous pouvez expérimenter la commutation entre quatre modes d'affichage, le découpage du plafond (coupe transversale) et le saut de point de vue vers le point d'installation du robot sur place.
Que peut-on faire avec les données spatiales 3D XGRIDS × l'IA physique ?
La plus grande valeur de la numérisation 3D d’un site ne réside pas seulement dans la création de dessins visibles par l’homme. En combinant des données spatiales 3D au niveau millimétrique avec les robots humanoïdes de EmplifAI (Unitree G1, etc.), les manipulateurs à double bras (OpenArm), les modèles VLA et l'environnement NVIDIA Isaac Sim, tout, du pré-diagnostic pour l'introduction du robot à l'entraînement virtuel, en passant par le mouvement autonome et le contrôle à distance, va changer radicalement.
Numérisez l'espace réel en 89 secondes et créez un environnement de vérification virtuel dans lequel se déplacent des robots humanoïdes et à deux bras.
Même dans les usines, les entrepôts et les centres de recherche où les dessins n'existent pas, vous pouvez obtenir des nuages de points 3D et des textures en direct de toute la pièce en vous promenant simplement avec XGRIDS Lixel K2. Dans les données de mesure réelles du laboratoire EmplifAI, l'espace entier (68,3 m2, 10,8 millions de points), y compris l'humanoïde près de la fenêtre (Unitree G1) et la cellule de travail du robot à deux bras au centre, a été converti en données spatiales en seulement 89 secondes. En important l'espace acquis dans l'environnement NVIDIA Isaac Sim ou ROS 2, vous pouvez exécuter des simulations (Real2Sim2Real) d'itinéraires de marche, de contrôle du corps entier et de mouvements de préhension avant d'amener la machine réelle sur le site.
Que peut-on réaliser avec cette combinaison
- Construisez un espace virtuel 3D à grande échelle où les humanoïdes et les AMR courent et travaillent simplement en se promenant sur le site.
- Coopération entre modèle de détection de collision et conversion de carte de navigation pour NVIDIA Isaac Sim, USD et ROS 2
- Génération d'environnement pour l'apprentissage par renforcement et l'apprentissage par imitation des robots qui reflète directement les équipements, les établis et les obstacles sur site
Voir la vidéo : D'une présentation de 89 secondes à la création d'un espace 3D de 10,8 millions de points
Vous pouvez basculer entre la vidéo d'analyse multimodale à 360° de l'espace du laboratoire réellement mesurée avec XGRIDS Lixel K2 et la vidéo de construction spatiale de 10,8 millions de points créée par balayage laser.
Rotation à 360° × 3 modes de changement continu (RVB couleur → Cyber-élévation → Rayon X LiDAR)
Il s'agit d'une vidéo de démonstration qui fait pivoter 10,8 millions de points de données spatiales 3D générées à partir d'un seul scan de marche (89 secondes) et les affiche dans une rotation de 360° tout en basculant de manière transparente entre trois modes : RVB couleur en direct, hologramme de cyber-élévation par hauteur et perspective de rayons X basée sur l'intensité de la réflexion laser.
« Analyse spatiale/dessin/visualisation d'inspection 4K » pouvant être développée sous plusieurs angles à partir d'un seul scan
Des données 3D haute densité acquises aux nuages de points en couleur, en passant par les hologrammes d'élévation, les ortho-diagrammes architecturaux en grille de 1 m, les plans d'étage CAO avec dimensions automatiques, les cartes thermiques millimétriques des irrégularités du sol et de la verticalité des murs, et la vérification des dégagements de livraison par robot, vous pouvez développer des vues d'analyse adaptées à votre objectif. Cliquez sur la vignette pour changer, puis cliquez sur l'image pour l'agrandir en haute résolution.
Cliquez pour agrandir l'image haute définition 4KVitrine d'analyse spatiale 3D multimodale à 4 divisions
À partir d'une seule donnée numérisée, quatre modes peuvent être développés simultanément : (1) nuage de points RVB en couleur, (2) perspective de carte thermique d'élévation, (3) orthoplan architectural en grille de 1 m et (4) profil transversal. Vous pouvez comprendre l’apparence, les dimensions et la structure de l’espace en un coup d’œil.
Nous disposons d'un véritable XGRIDS Lixel K2 et fournissons un support complet depuis la mesure spatiale 3D jusqu'à la collaboration physique avec l'IA.
EmplifAI a installé un véritable scanner 3D portable XGRIDS « Lixel K2 » et un GPU de station de travail « NVIDIA RTX A6000 » avec une VRAM de grande capacité de 48 Go dans son propre laboratoire. Nous pouvons créer un jumeau numérique 3D de la pièce entière (68,3 m2, 10,8 millions de points) en seulement 89 secondes de marche, et fournir une consultation complète sur tout, depuis les nuages de points, les dessins CAO/BIM et les inspections des inégalités du sol jusqu'à la collaboration en 3D Gaussian Splatting (3DGS) et en simulation de robots humanoïdes et à deux bras (NVIDIA Isaac Sim/Real2Sim).
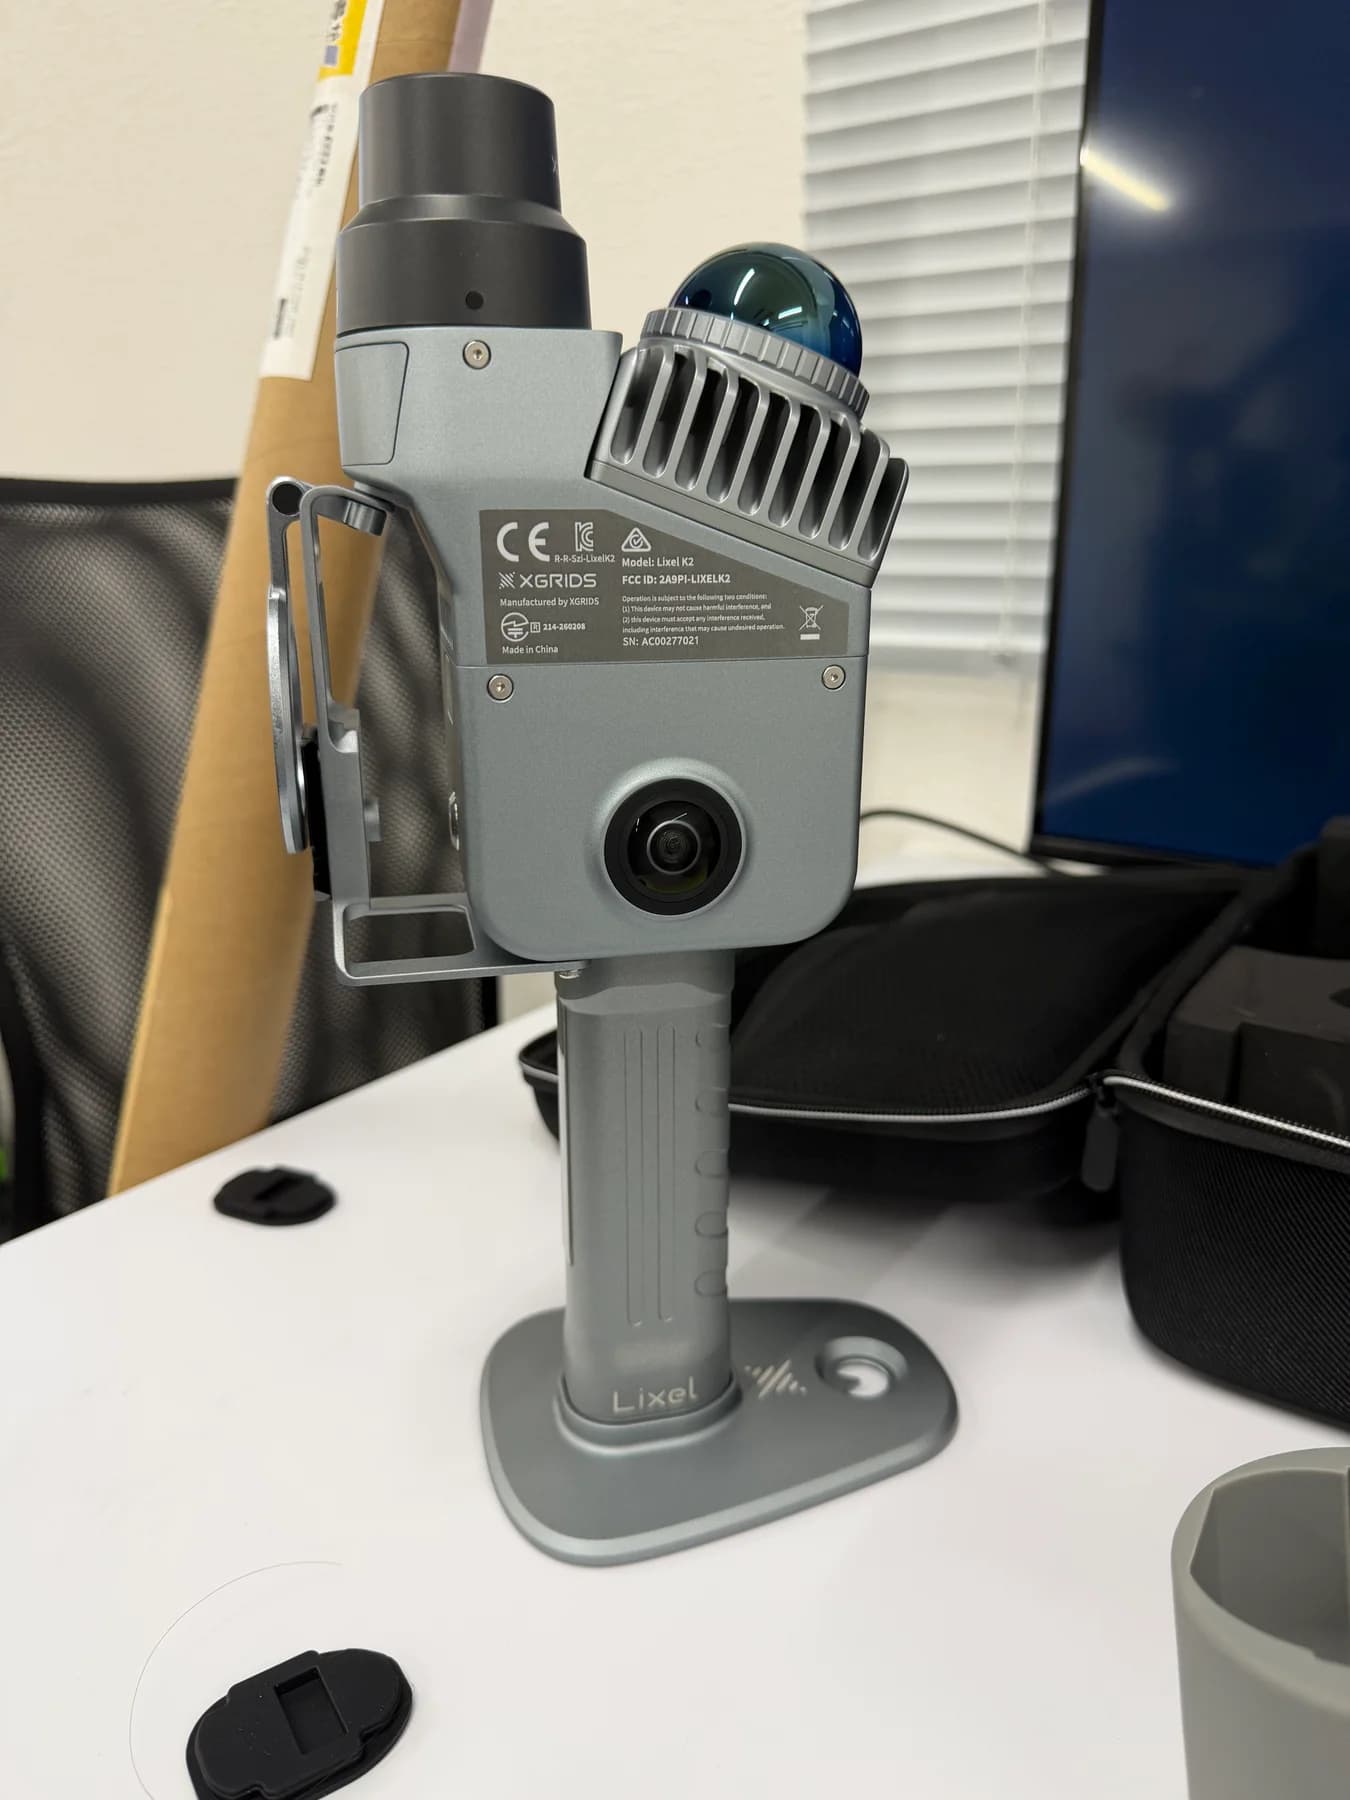
Collaboration entre le jumeau numérique 3D de K2, la machine réelle et l'IA physique
Page vitrine spéciale XGRIDS Lixel K2
Nous vous présenterons une visionneuse 3D interactive avec 10,8 millions de points, une analyse spatiale 4K, une collaboration physique avec l'IA, des mesures sur site et des conseils de location.
Contenu et livrables de la consultation
- ÉTAPE 1 : Mesure 3D sur site
- Scannez la zone cible en marchant avec XGRIDS Lixel K2 et générez un nuage de points 3D haute densité, une action en direct à 360° et un 3DGS.
- ÉTAPE 2 : Diagnostic de l'espace/de la ligne de flux
- Analyser les irrégularités du sol (dénivelé/pente), la largeur de passage et la position visible des cibles d'inspection (instruments et tableaux) en 3D
- ÉTAPE 3 : PoC d'inspection par robot
- Présentation de la caméra PTZ Unitree Go2 + lumière visible 4K/thermique, etc., et vérification sur site de la conduite de patrouille et de l'imagerie thermique/photographie d'instruments
- ÉTAPE 4 : Collaboration en matière de registre numérique
- Reliez les images d’inspection acquises et les journaux de température avec les coordonnées sur une carte spatiale 3D et connectez-vous aux plans de confirmation et de maintenance à distance.
- Livrables
- Nuage de points 3D/plan CAO/coupe transversale/irrégularité/rapport de diagnostic d'interférence, rapport de résultat PoC de la visite sur le terrain Go2/données d'inspection
- prix
- Estimations individuelles basées sur la zone cible, le nombre de points d'inspection, la configuration des caméras utilisées et le nombre de jours de vérification sur site
Comment procéder
Nous poserons des questions sur la situation actuelle, l'objectif robot, les conditions du site et le calendrier souhaité, puis nous commencerons les travaux après avoir convenu de la portée de la mise en œuvre et des conditions préalables. Les livrables et les prix seront précisés dans le devis individuel.
Un modèle tout-en-un de « mesure spatiale 3D x inspection à quatre pattes SI » que ni les sociétés d'arpentage ni les sociétés de commerce de robots ne peuvent réaliser.
Même dans les usines vieillissantes et sans dessins, vous pouvez créer une carte de patrouille en quelques minutes de marche seulement.
Même dans les installations qui ont été agrandies et rénovées à plusieurs reprises et qui ne disposent pas des dessins les plus récents, vous pouvez obtenir plus de 10 millions de nuages de points 3D et de panoramas en direct simplement en vous promenant avec Lixel K2. Nous créons des cartes robotisées qui reflètent avec précision les surplombs de tuyauterie et les équipements temporaires.
"Simulation d'angle mort de caméra et de distance de prise de vue" dans l'espace 3D
À l'aide du jumeau numérique 3D acquis, nous déterminerons quantitativement si les compteurs aériens et les tableaux sont visibles depuis la hauteur du Go2 (environ 40 à 60 cm) et si un petit thermique (ZT6) est suffisant ou si un zoom optique 30x (ZT30) est nécessaire avant l'installation de la machine proprement dite.
Diagnostic des irrégularités du sol en unités millimétriques et conduite autonome ROS 2/connexion directe à Isaac Sim
Après avoir identifié les zones à risque de chutes et de glissades pour les marcheurs quadrupèdes à l'aide d'une carte thermique de surfaces de sol inégales, nous la convertissons en une carte de grille d'occupation pour ROS 2 (Nav2) ou un environnement virtuel NVIDIA Isaac Sim. Nous réalisons un PoC sécurisé et sur site sans retouche.
Questions fréquemment posées
Que puis-je demander pour un support d'introduction intégré au robot d'inspection jumeau numérique 3D x à quatre pattes pour les usines et les sous-stations ?
Il s'agit d'un package intégré qui permet une construction unique de jumeaux numériques 3D haute vitesse à l'aide du scanner 3D pratique « XGRIDS Lixel K2 » de EmplifAI et d'un PoC autonome de patrouille/inspection des équipements à l'aide du robot quadrupède marcheur « Unitree Go2 » + caméra thermique PTZ pour les usines, les sous-stations, les usines et les installations logistiques/infrastructures. Nous éliminons les pannes telles que «Lorsque le robot a été amené sur le site, il n'a pas pu franchir une marche ou un passage étroit» ou «l'angle de vue de la caméra n'a pas pu atteindre l'instrument» en effectuant un diagnostic spatial 3D de 10 millions de points à l'avance. La portée spécifique des travaux sera confirmée et convenue avant de commencer les travaux, y compris robot, le site et les livrables souhaités.
Comment sont déterminés les coûts et l'étendue de la livraison pour l'assistance à l'introduction intégrée de robots d'inspection 3D numériques jumeaux x à quatre pattes dans les usines et les sous-stations ?
Nous confirmerons le robot cible, le nombre d'unités, le lieu de mise en œuvre et les livrables requis, et fournirons une estimation individuelle de la disponibilité, de l'étendue des travaux, des conditions d'achèvement et du coût.
Est-il possible de demander d'abord uniquement l'ÉTAPE 1, « Diagnostic de faisabilité de l'introduction du scan 3D/du robot », puis de passer au PoC du robot après avoir vérifié les résultats ?
Oui, c’est la manière la plus recommandée de procéder. Tout d'abord, nous fournissons un rapport de diagnostic sur un nuage de points 3D, un plan d'étage CAO, une surface de sol inégale et un dégagement d'allée grâce à une analyse guidée d'une journée du site, et une fois que l'itinéraire que le robot peut emprunter de manière fiable et les spécifications de la caméra nécessaires sont clairs, nous passons à l'ÉTAPE 3, le PoC d'inspection de la machine.
Consultation sur le soutien à la mise en œuvre intégrée d'un robot d'inspection jumeau numérique 3D x à quatre pattes dans les usines et les sous-stations
Veuillez nous indiquer la cible robot, l'emplacement, le problème que vous souhaitez résoudre et le calendrier souhaité. Nous vous informerons des détails de mise en œuvre et du devis.
Consultez le support pour la mise en œuvre intégrée du robot d'inspection jumeau numérique 3D x à quatre pattes dans les usines/sous-stations