
XGRIDS Lixel K2Transformez l'espace réel en un jumeau numérique 3D de 10,8 millions de points simplement en marchant. Construisez une infrastructure spatiale que l’IA physique peut comprendre et sur laquelle fonctionner.
EmplifAI a présenté le scanner spatial pratique de XGRIDS « Lixel K2 » (LiDAR 360° + triple caméra 12 millions de pixels + RTK-SLAM). Nous fournissons des solutions qui connectent directement les données spatiales et l'IA physique, depuis l'enregistrement 3D ultra-rapide des usines, des entrepôts et des bâtiments, les dessins CAO de calcul automatique des dimensions/surfaces, le diagnostic des irrégularités de la surface du sol/dégagement de livraison, les éclaboussures gaussiennes 3D (3DGS) et l'environnement virtuel NVIDIA Isaac Sim (Real2Sim) dans lequel se déplacent les humanoïdes (Unitree G1) et les robots à deux bras.
Consulter sur la mesure spatiale Lixel K2/3D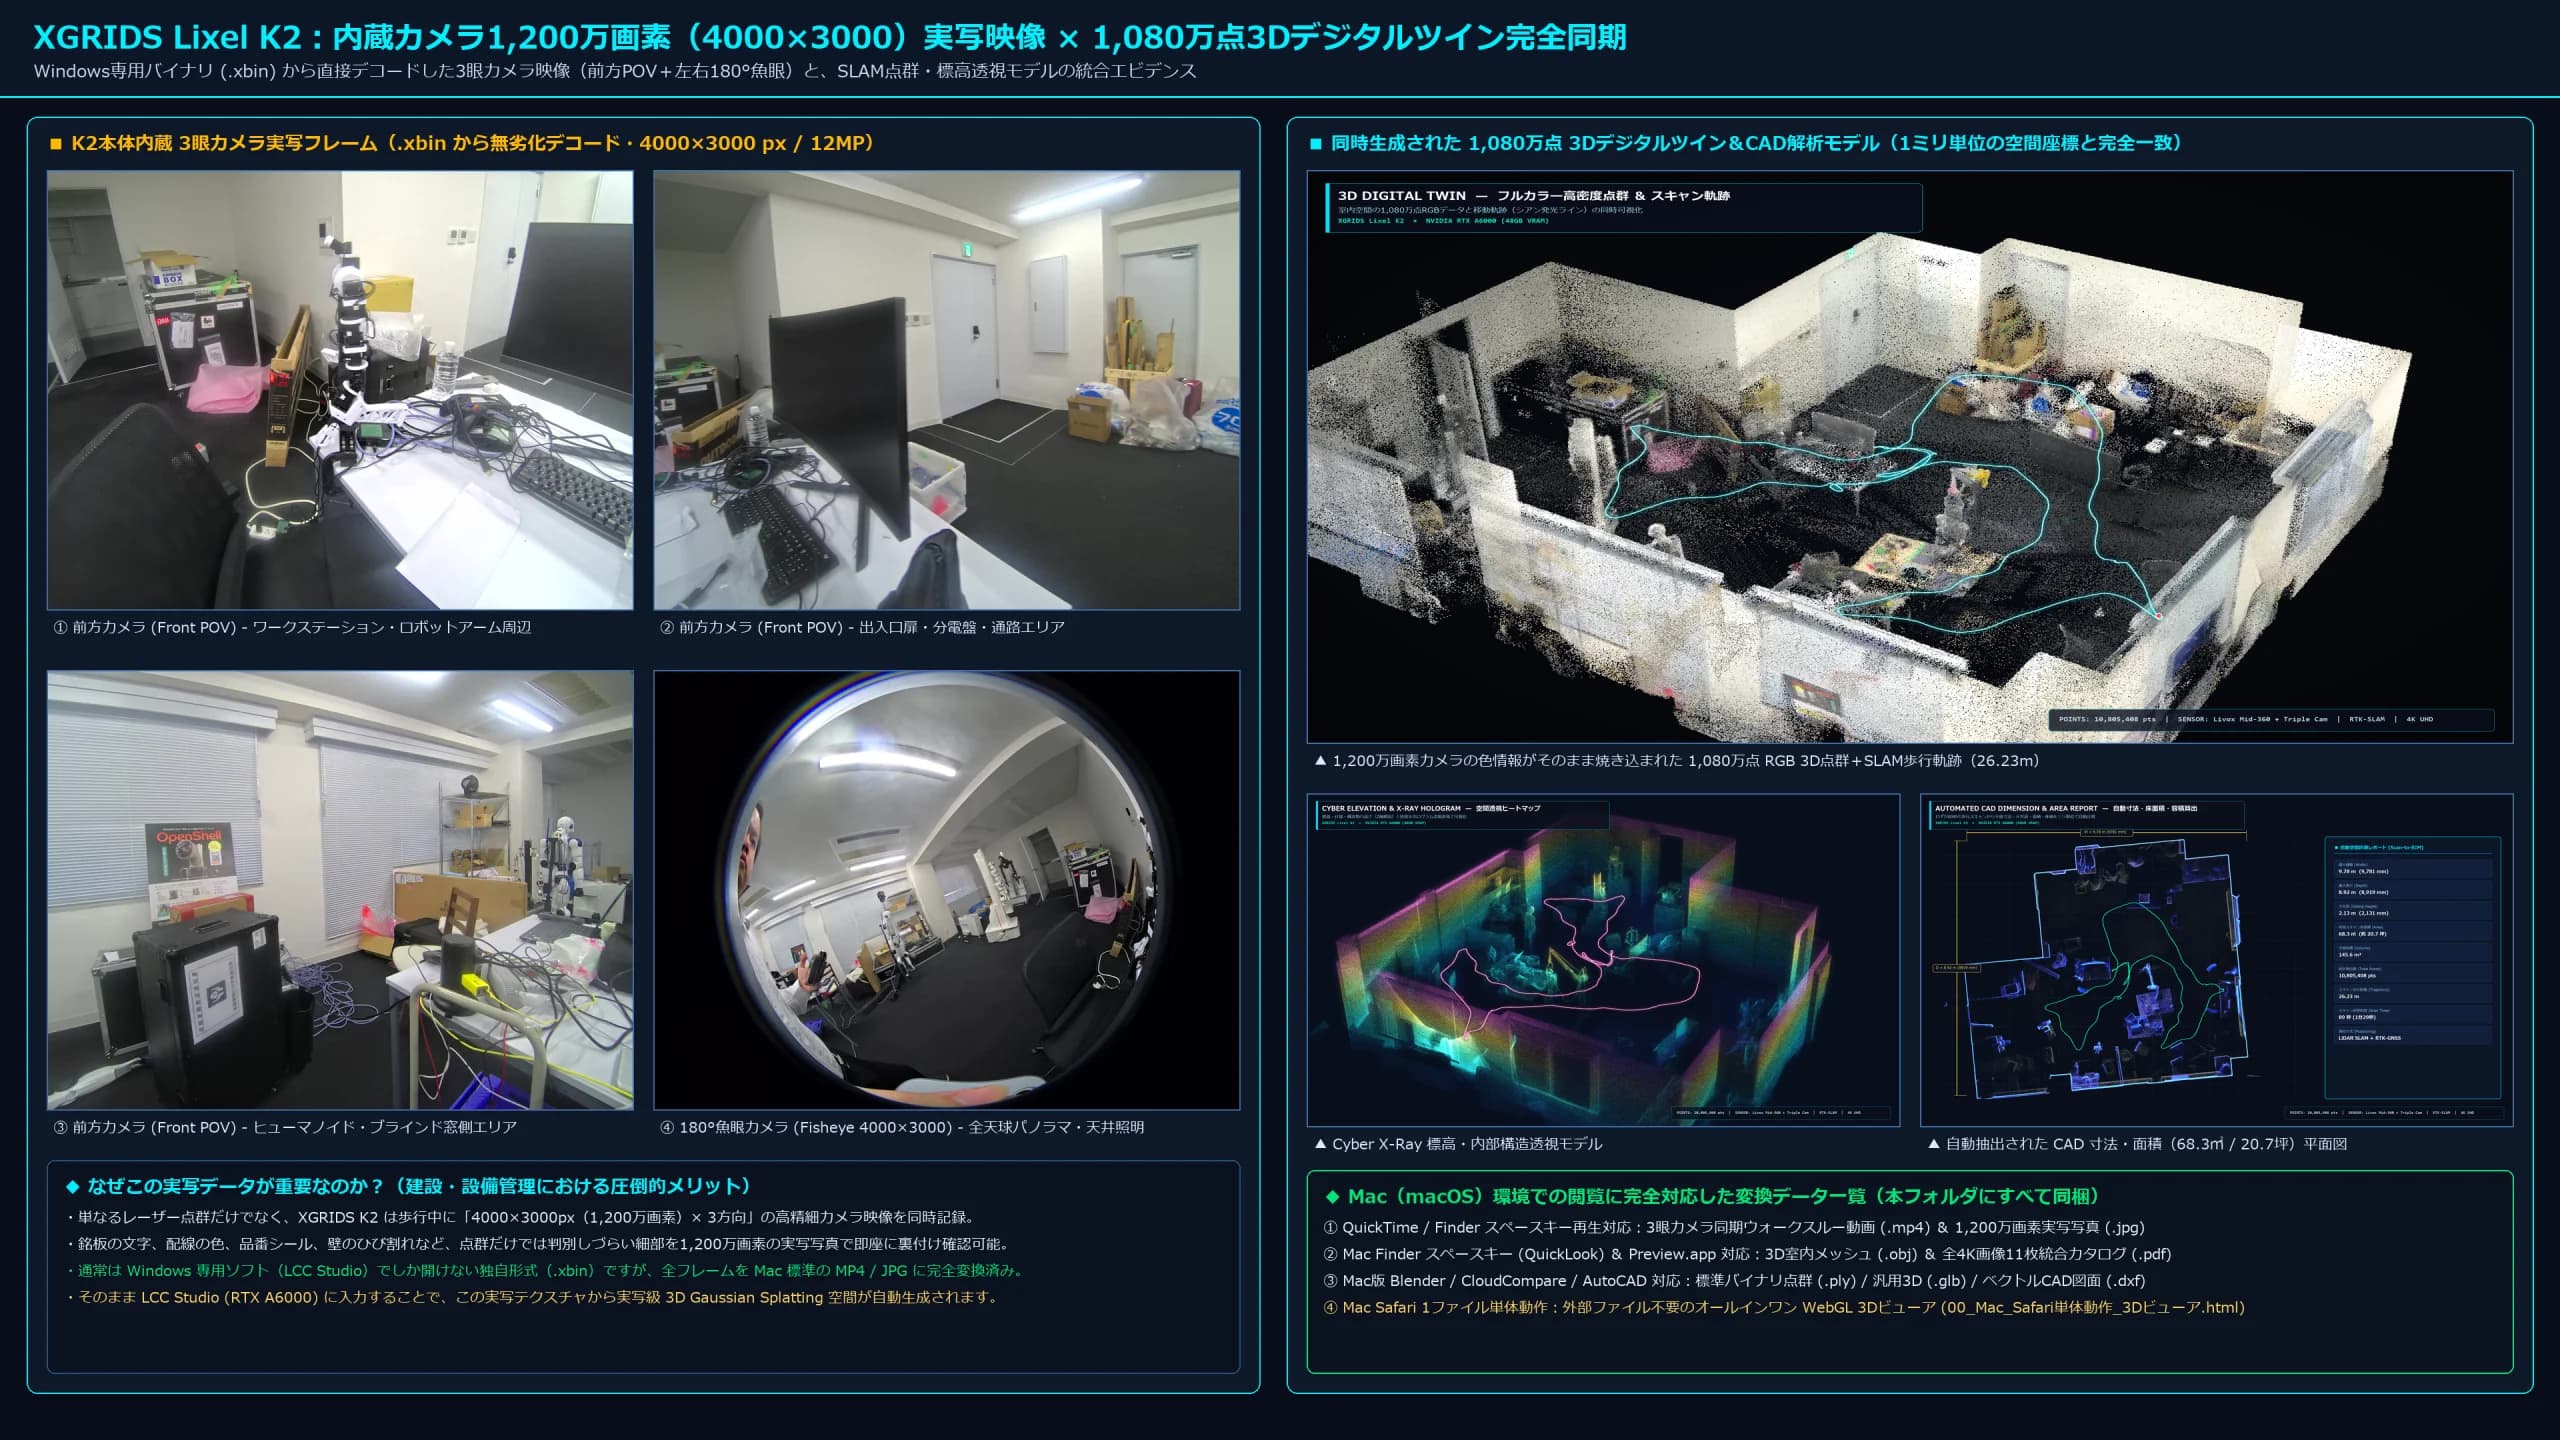
Jumeau numérique 3D avec 10,8 millions de points mesurés déplaçables à 360° sur le navigateur
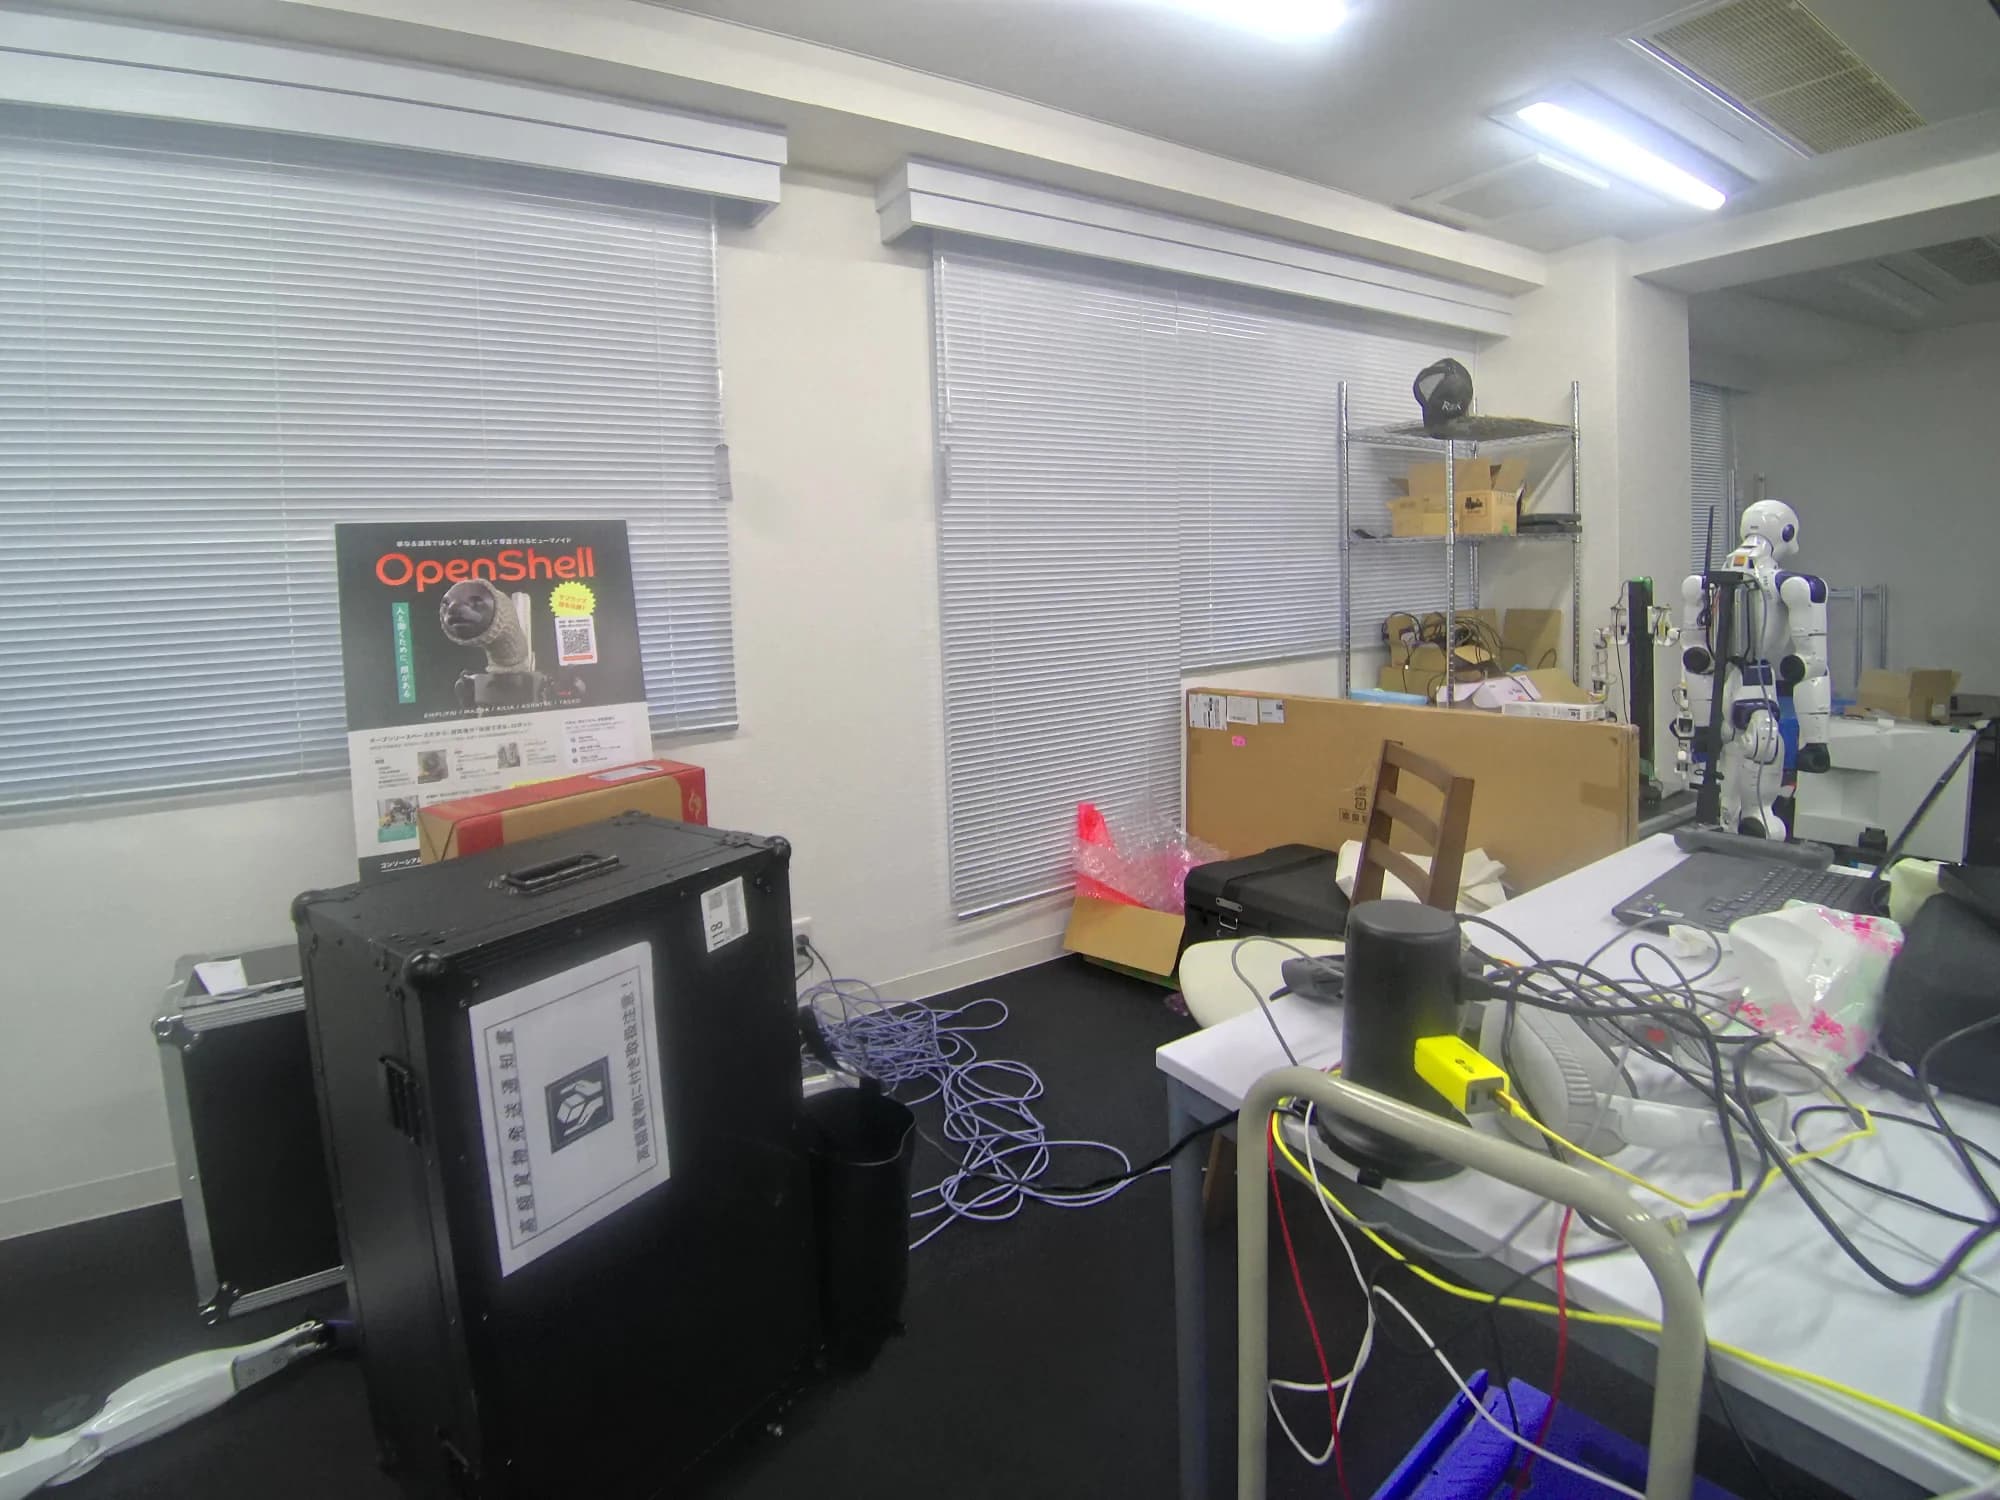
Il s'agit de données réelles mesurées en marchant dans le laboratoire de développement de robots de EmplifAI (environnement d'installation de robot humanoïde/à double bras Unitree G1) pendant seulement 89 secondes en utilisant notre propre XGRIDS Lixel K2. En plus de pouvoir pivoter et zoomer à 360° en faisant glisser ou en glissant la souris, vous pouvez expérimenter la commutation entre quatre modes d'affichage, le découpage du plafond (coupe transversale) et le saut de point de vue vers le point d'installation du robot sur place.
Que peut-on faire avec les données spatiales 3D XGRIDS × l'IA physique ?
La plus grande valeur de la numérisation 3D d’un site ne réside pas seulement dans la création de dessins visibles par l’homme. En combinant des données spatiales 3D au niveau millimétrique avec les robots humanoïdes de EmplifAI (Unitree G1, etc.), les manipulateurs à double bras (OpenArm), les modèles VLA et l'environnement NVIDIA Isaac Sim, tout, du pré-diagnostic pour l'introduction du robot à l'entraînement virtuel, en passant par le mouvement autonome et le contrôle à distance, va changer radicalement.
Numérisez l'espace réel en 89 secondes et créez un environnement de vérification virtuel dans lequel se déplacent des robots humanoïdes et à deux bras.
Même dans les usines, les entrepôts et les centres de recherche où les dessins n'existent pas, vous pouvez obtenir des nuages de points 3D et des textures en direct de toute la pièce en vous promenant simplement avec XGRIDS Lixel K2. Dans les données de mesure réelles du laboratoire EmplifAI, l'espace entier (68,3 m2, 10,8 millions de points), y compris l'humanoïde près de la fenêtre (Unitree G1) et la cellule de travail du robot à deux bras au centre, a été converti en données spatiales en seulement 89 secondes. En important l'espace acquis dans l'environnement NVIDIA Isaac Sim ou ROS 2, vous pouvez exécuter des simulations (Real2Sim2Real) d'itinéraires de marche, de contrôle du corps entier et de mouvements de préhension avant d'amener la machine réelle sur le site.
Que peut-on réaliser avec cette combinaison
- Construisez un espace virtuel 3D à grande échelle où les humanoïdes et les AMR courent et travaillent simplement en se promenant sur le site.
- Coopération entre modèle de détection de collision et conversion de carte de navigation pour NVIDIA Isaac Sim, USD et ROS 2
- Génération d'environnement pour l'apprentissage par renforcement et l'apprentissage par imitation des robots qui reflète directement les équipements, les établis et les obstacles sur site
Voir la vidéo : D'une présentation de 89 secondes à la création d'un espace 3D de 10,8 millions de points
Vous pouvez basculer entre la vidéo d'analyse multimodale à 360° de l'espace du laboratoire réellement mesurée avec XGRIDS Lixel K2 et la vidéo de construction spatiale de 10,8 millions de points créée par balayage laser.
Rotation à 360° × 3 modes de changement continu (RVB couleur → Cyber-élévation → Rayon X LiDAR)
Il s'agit d'une vidéo de démonstration qui fait pivoter 10,8 millions de points de données spatiales 3D générées à partir d'un seul scan de marche (89 secondes) et les affiche dans une rotation de 360° tout en basculant de manière transparente entre trois modes : RVB couleur en direct, hologramme de cyber-élévation par hauteur et perspective de rayons X basée sur l'intensité de la réflexion laser.
« Analyse spatiale/dessin/visualisation d'inspection 4K » pouvant être développée sous plusieurs angles à partir d'un seul scan
Des données 3D haute densité acquises aux nuages de points en couleur, en passant par les hologrammes d'élévation, les ortho-diagrammes architecturaux en grille de 1 m, les plans d'étage CAO avec dimensions automatiques, les cartes thermiques millimétriques des irrégularités du sol et de la verticalité des murs, et la vérification des dégagements de livraison par robot, vous pouvez développer des vues d'analyse adaptées à votre objectif. Cliquez sur la vignette pour changer, puis cliquez sur l'image pour l'agrandir en haute résolution.
 Cliquez pour agrandir l'image haute définition 4K
Vitrine d'analyse spatiale 3D multimodale à 4 divisions
À partir d'une seule donnée numérisée, quatre modes peuvent être développés simultanément : (1) nuage de points RVB en couleur, (2) perspective de carte thermique d'élévation, (3) orthoplan architectural en grille de 1 m et (4) profil transversal. Vous pouvez comprendre l’apparence, les dimensions et la structure de l’espace en un coup d’œil.
Nous disposons d'un véritable XGRIDS Lixel K2 et fournissons un support complet depuis la mesure spatiale 3D jusqu'à la collaboration physique avec l'IA.
EmplifAI a installé un véritable scanner 3D portable XGRIDS « Lixel K2 » et un GPU de station de travail « NVIDIA RTX A6000 » avec une VRAM de grande capacité de 48 Go dans son propre laboratoire. Nous pouvons créer un jumeau numérique 3D de la pièce entière (68,3 m2, 10,8 millions de points) en seulement 89 secondes de marche, et fournir une consultation complète sur tout, depuis les nuages de points, les dessins CAO/BIM et les inspections des inégalités du sol jusqu'à la collaboration en 3D Gaussian Splatting (3DGS) et en simulation de robots humanoïdes et à deux bras (NVIDIA Isaac Sim/Real2Sim).
Demander une mesure 3D sur site et un diagnostic de l'espace d'introduction du robot à l'aide de K2
Pour ceux qui souhaitent tout laisser de côté, du fonctionnement de l'équipement à l'analyse des données et à la coordination de la simulation, EmplifAI peut tout gérer, de la numérisation sur site aux dessins CAO, en passant par les inspections des irrégularités du sol et des dégagements des conduites d'écoulement, et la construction de l'environnement Isaac Sim.
Service de numérisation 3D/mesure sur site
De la numérisation à grande vitesse sur site, aux dimensions automatiques/dessins CAO, aux inspections d'irrégularités/interférences du sol, jusqu'à la livraison de jumeaux numériques.
Construction de l'environnement Isaac Sim à partir d'un scan 3D
Les données spatiales réelles mesurées sont intégrées dans NVIDIA Isaac Sim pour pré-vérifier le mouvement des humanoïdes et des robots.
Infrastructure de données spatiales réalisée par Lixel K2 × NVIDIA RTX A6000 (48 Go)
Lixel K2 est un scanner 3D portable qui combine un LiDAR 360° (Livox Mid-360), une caméra triple panoramique de 12 mégapixels (4 000 x 3 000), ainsi que RTK-GNSS et SLAM. Contrairement aux scanners laser terrestres conventionnels qui nécessitent le remplacement d'un trépied, ce scanner capture simultanément des nuages de points 3D en couleur avec moins d'angles morts et des images d'action en direct omnidirectionnelles en se promenant simplement dans l'installation à vitesse de marche normale.
De plus, EmplifAI utilise le GPU de la station de travail « NVIDIA RTX A6000 (VRAM 48 Go) » pour effectuer le traitement à grande vitesse des éclaboussures gaussiennes 3D haute définition (3DGS) sur une large zone, des nuages de points à grande échelle et une conversion de simulation physique pour les robots, qui ont tendance à manquer de mémoire sur les PC généraux. Nous fournissons un support unique depuis l’acquisition jusqu’à la création d’actifs 3D utilisables.
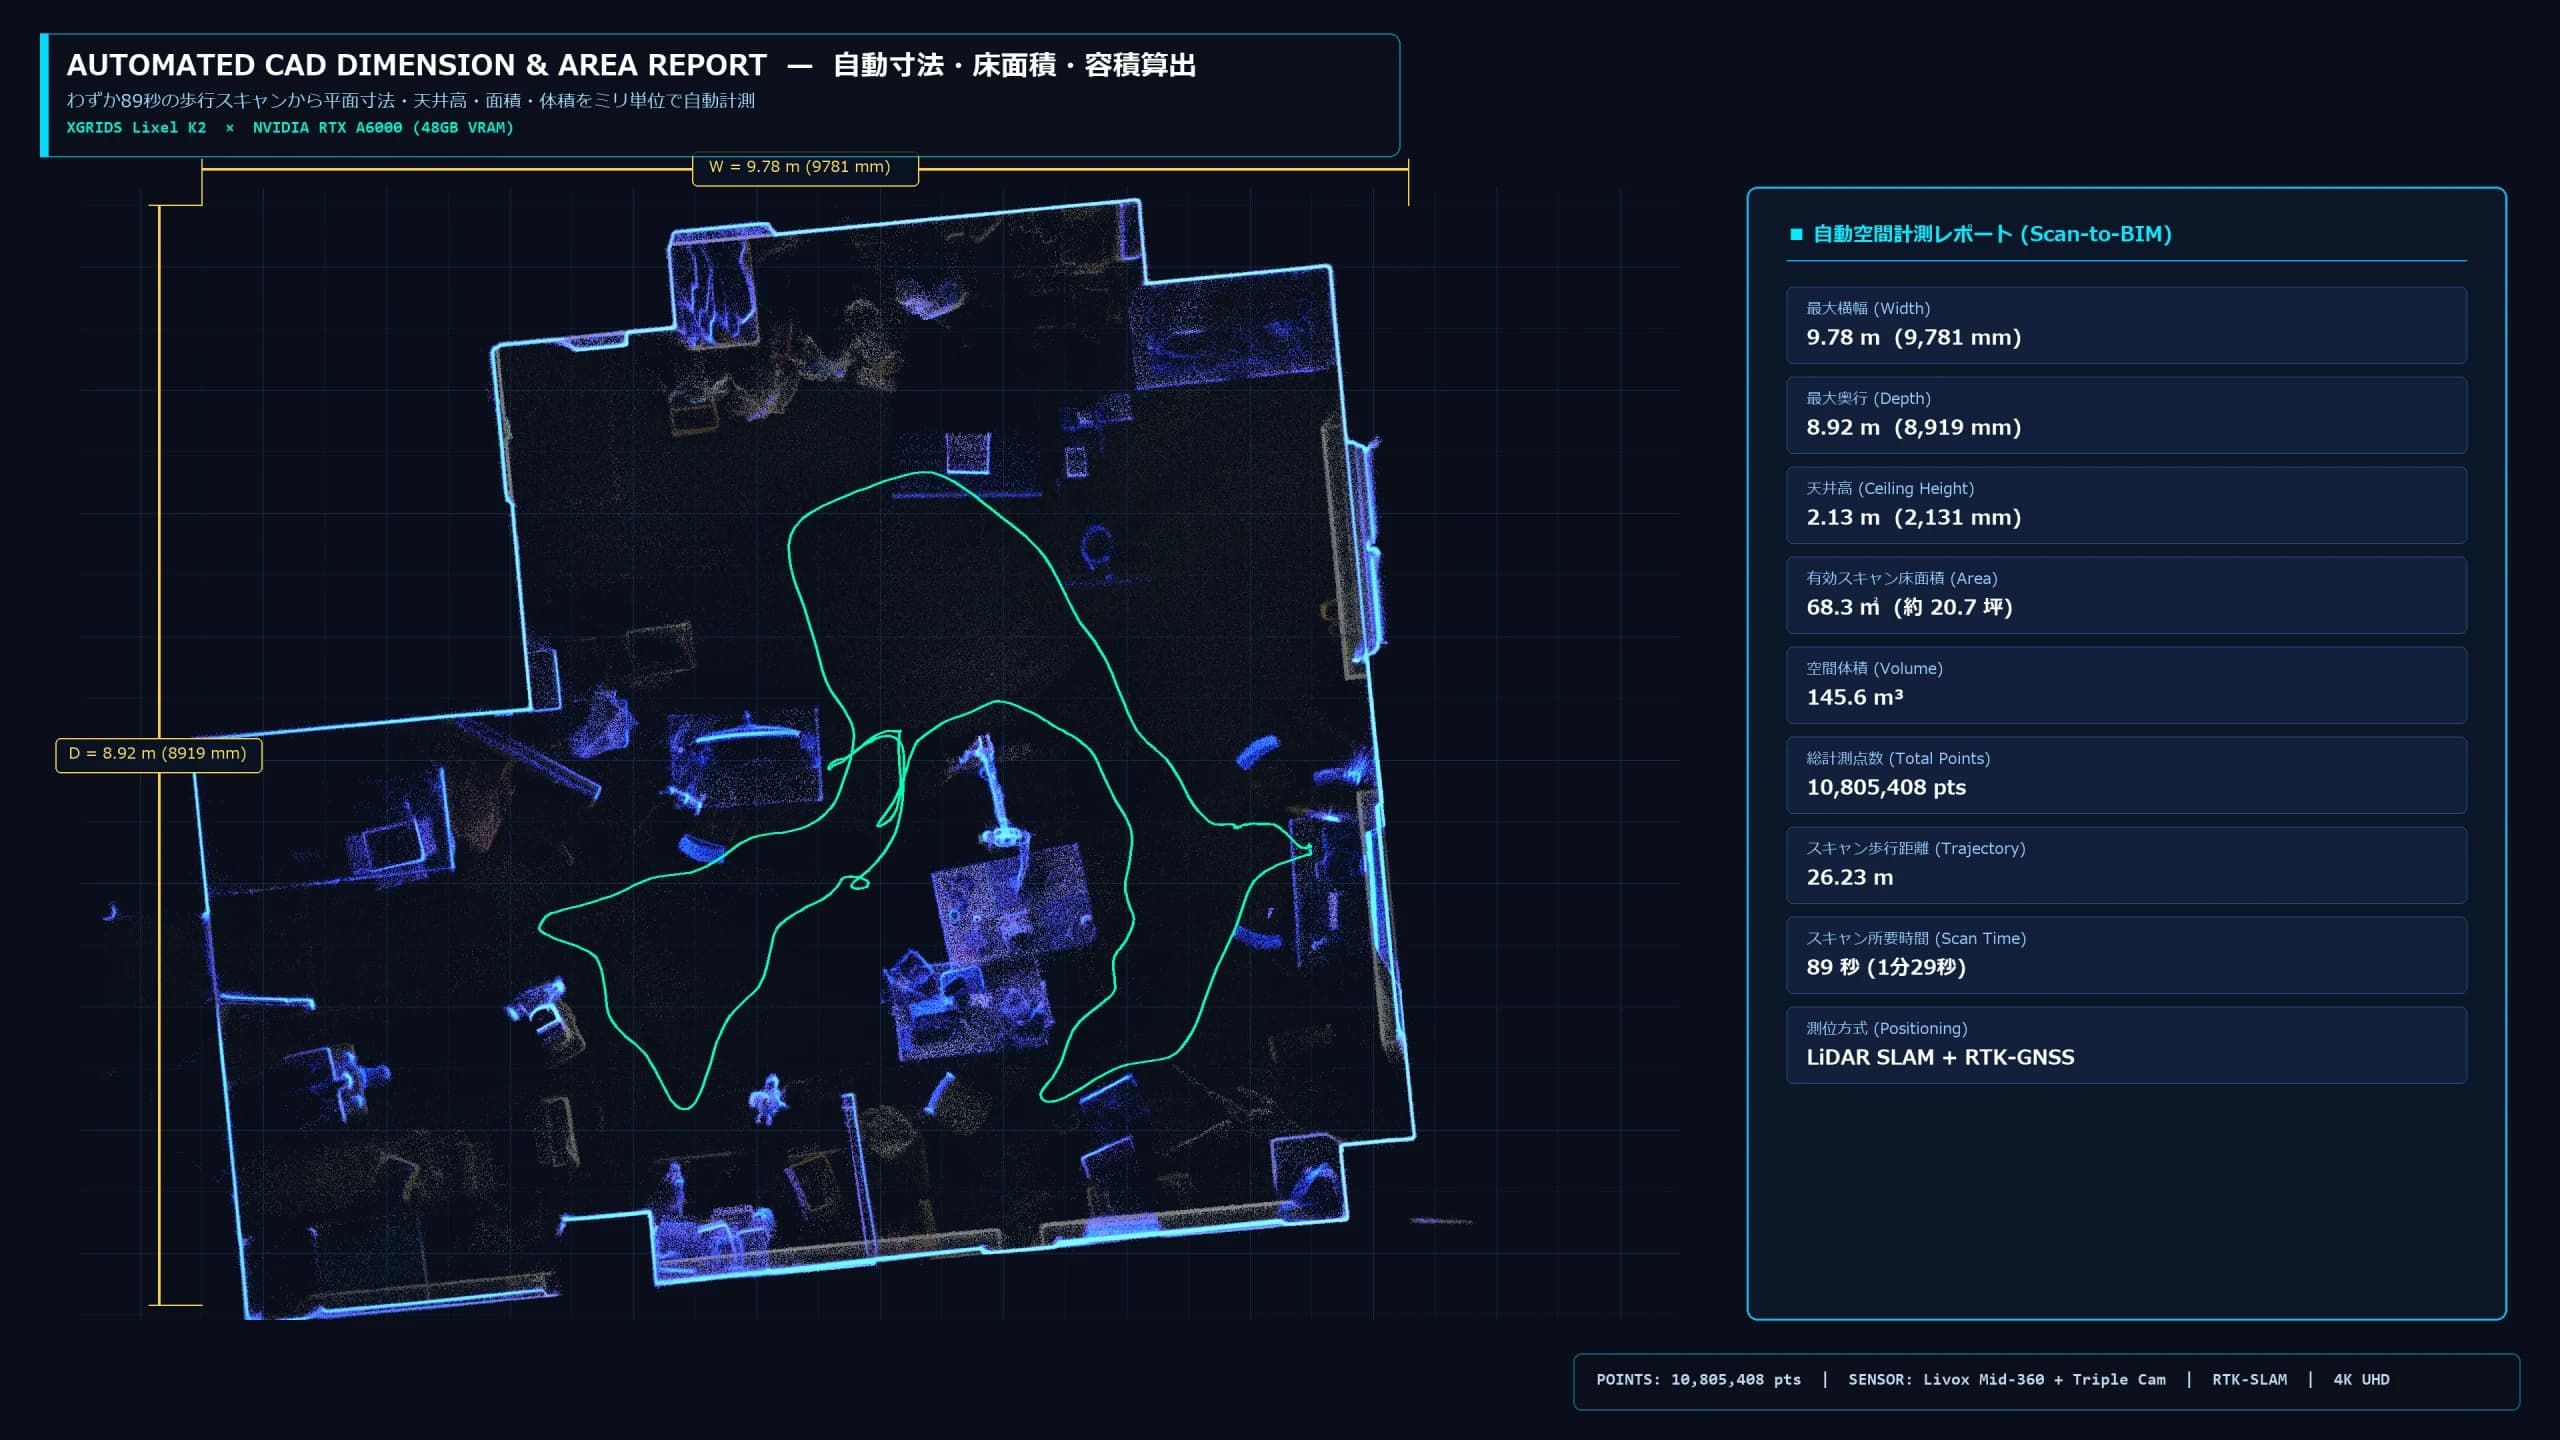
Rapport de plan d'étage CAO avec calculs automatiques des dimensions, de la surface au sol et du volume de l'espace
Il s'agit d'un rapport de plan d'étage qui calcule automatiquement les dimensions intérieures et extérieures (9,78 m x 8,92 m, hauteur de plafond 2,13 m), la surface au sol (68,3 m2 / 20,7 tsubo), le volume spatial (145,6 m³) et la trajectoire du mouvement de numérisation (26,23 m) à partir du nuage de points 3D acquis. Il peut être utilisé immédiatement pour prendre en compte l’aménagement des installations et comme dessin de base pour le Scan-to-BIM.
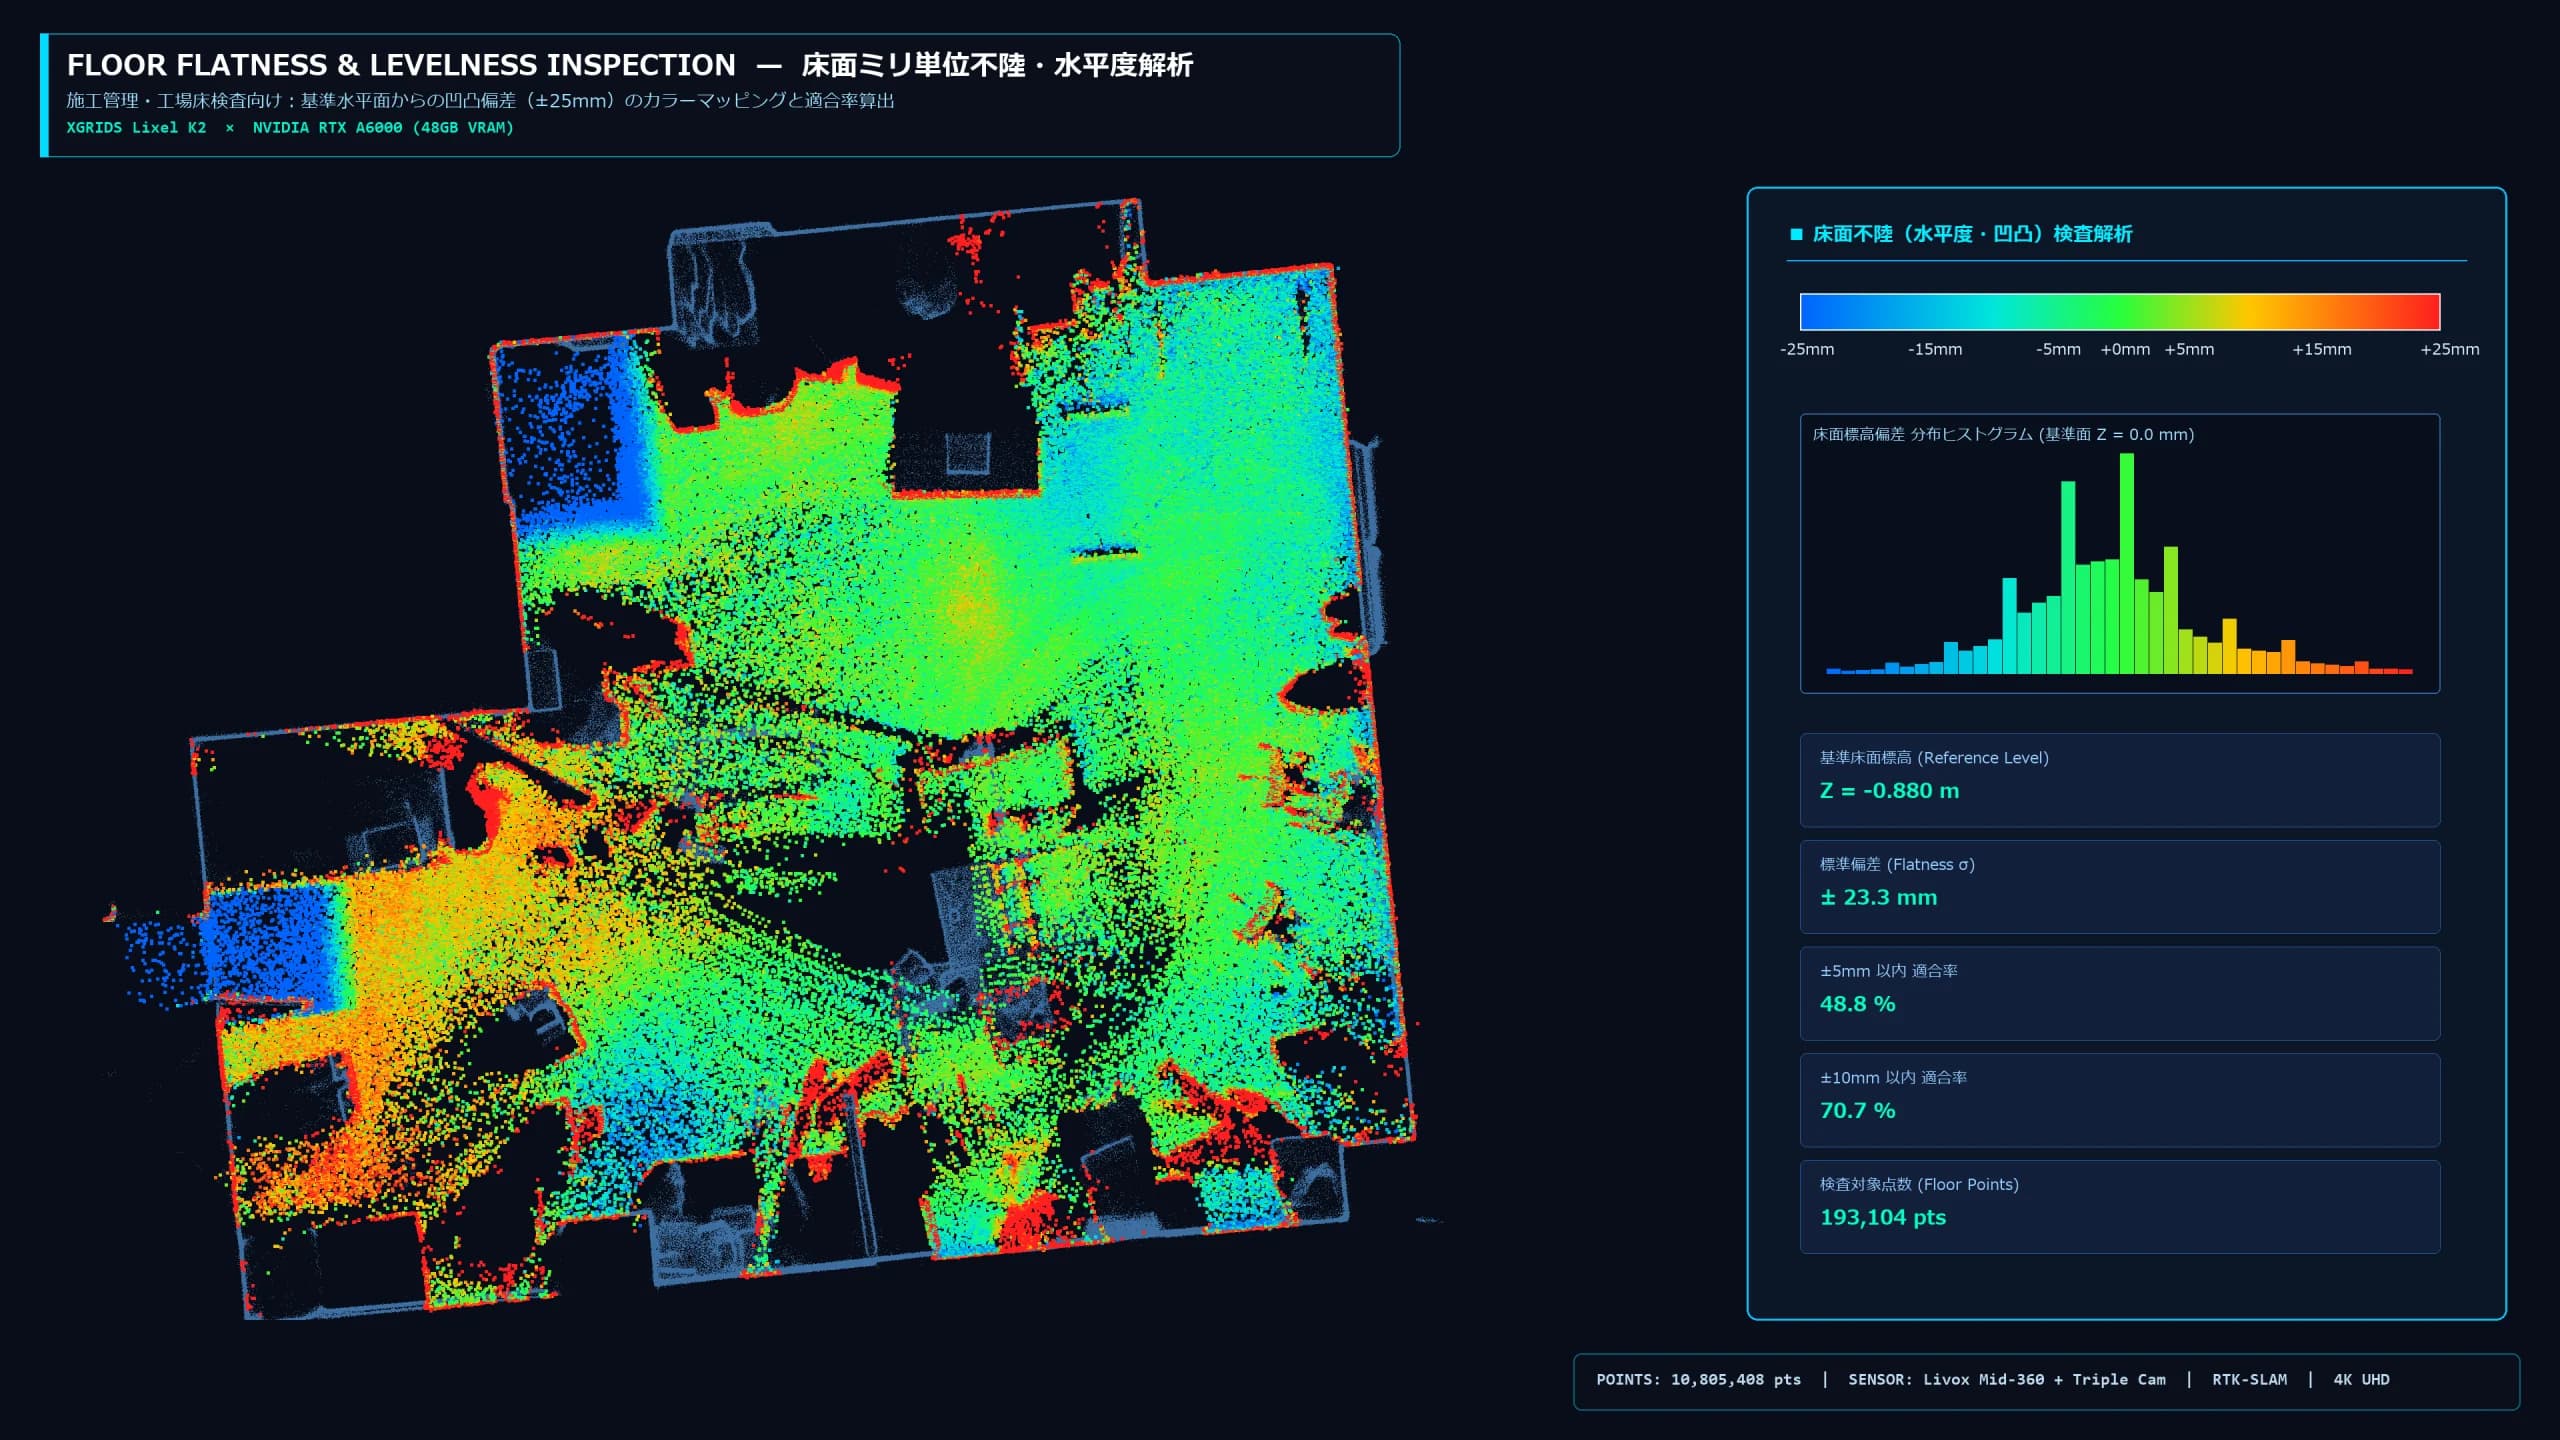
Carte thermique des irrégularités millimétriques du sol et inspection par robot du dégagement de l'enveloppe mobile
Visualisation haute définition des irrégularités du sol (écart de ±5 mm / ±10 mm) non déterminables visuellement et des interférences d'obstacles (détection de collision) pour une enveloppe mobile de 800 mm de largeur x 1 800 mm de hauteur. Nous proposons une large gamme de services, allant des inspections de qualité de construction (AQ/CQ) au diagnostic de compatibilité pré-introduction pour les humanoïdes bipèdes et l'AMR.
6 solutions majeures pouvant être réalisées avec les données spatiales 3D × IA physique de K2
Construction d'environnement Real2Sim / Isaac Sim pour robots humanoïdes
Les usines et laboratoires existants sans dessins sont numérisés en marchant et convertis en un environnement NVIDIA Isaac Sim / ROS 2 dans lequel Unitree G1, un robot à double bras (OpenArm) et AMR effectuent une vérification de marche et de travail dans l'espace virtuel.
Diagnostic par carte thermique des « irrégularités/pentes de la surface du sol » en unités millimétriques avant l'introduction du robot
Une carte thermique à grande échelle des irrégularités de la surface du sol (±5 mm/±10 mm) directement liées à la stabilité de fonctionnement des humanoïdes bipèdes et des robots à roues. Nous identifions les risques de chute et la nécessité de réparer les étapes avant d'utiliser la machine elle-même.
« Dégagement de l'espace et vérification des interférences » pour les itinéraires de mouvement autonomes et la livraison de gros équipements
Une enveloppe mobile (par exemple 800 mm de large x 1 800 mm de haut) est passée sur le nuage de points 3D pour pré-vérifier la largeur de passage, les ouvertures de porte, les interférences avec les tableaux de distribution et la tuyauterie aérienne (détection de collision) par bande de hauteur.
VLA (modèle comportemental de langage visuel) et jumeau numérique pour le contrôle à distance
Synchronisation 1:1 de 12 millions de pixels x 3 objectifs vidéo d'action en direct et de coordonnées 3D en millimètres. Nous construirons une mémoire spatiale qui permettra à un opérateur distant de donner des instructions au robot tout en visualisant une vue à 360° de l'ensemble de l'installation.
Étude de l'état actuel à grande vitesse et dimensionnement automatique des dessins CAO/BIM (Scan-to-BIM)
Nous créons des ortho-diagrammes plans, des tranches horizontales par hauteur (FL+300/+1200/+1900mm), des profils longitudinaux et transversaux et des dessins CAO/BIM 2D/3D à partir du scan de marche d'une seule personne de plusieurs dizaines de secondes à plusieurs minutes.
Archives spatiales 3D Gaussian Splatting (3DGS) de qualité live-action
Les reflets sur le verre, la texture de l'éclairage ou encore le câblage fin sont reproduits avec la même qualité que la photo. Il peut être utilisé pour les inspections d'usines à distance, l'éducation à la sécurité et comme visualiseur lié pour les registres d'équipement.
Comment utiliser le format et l'utilisation des données
- Nuage de points 3D haute densité (RVB / intensité de réflexion)
- Enregistrez la forme tridimensionnelle et la couleur de l'espace sous la forme d'une collection de dizaines de millions de points. Utilisé comme données de base pour la mesure des dimensions, l'inspection des irrégularités du sol/de la verticalité de la surface des murs et la modélisation CAO.
- 3D Gaussian Splatting(3DGS)
- Une représentation spatiale 3D réaliste qui ne se distingue pas des photographies. Convient pour l'inspection à distance, la visite guidée VR/Web3D, l'expression d'arrière-plan VLA et visuelle AI.
- Plan d'étage CAO/dessin de coupe/modèle BIM
- Nous préparons des dessins 2D et des modèles BIM 3D avec des lignes de cote, des zones et des volumes à partir de tranches par hauteur et orthoprojections. Directement lié aux plans de rénovation et à l’aménagement.
- Environnement de vérification du robot (USD/Mesh/Nav2)
- Nous traitons des maillages de détection de collision pour Isaac Sim, des cartes de grille d'occupation 2D pour la conduite autonome ROS 2, etc. pour correspondre aux machines et simulateurs réels.
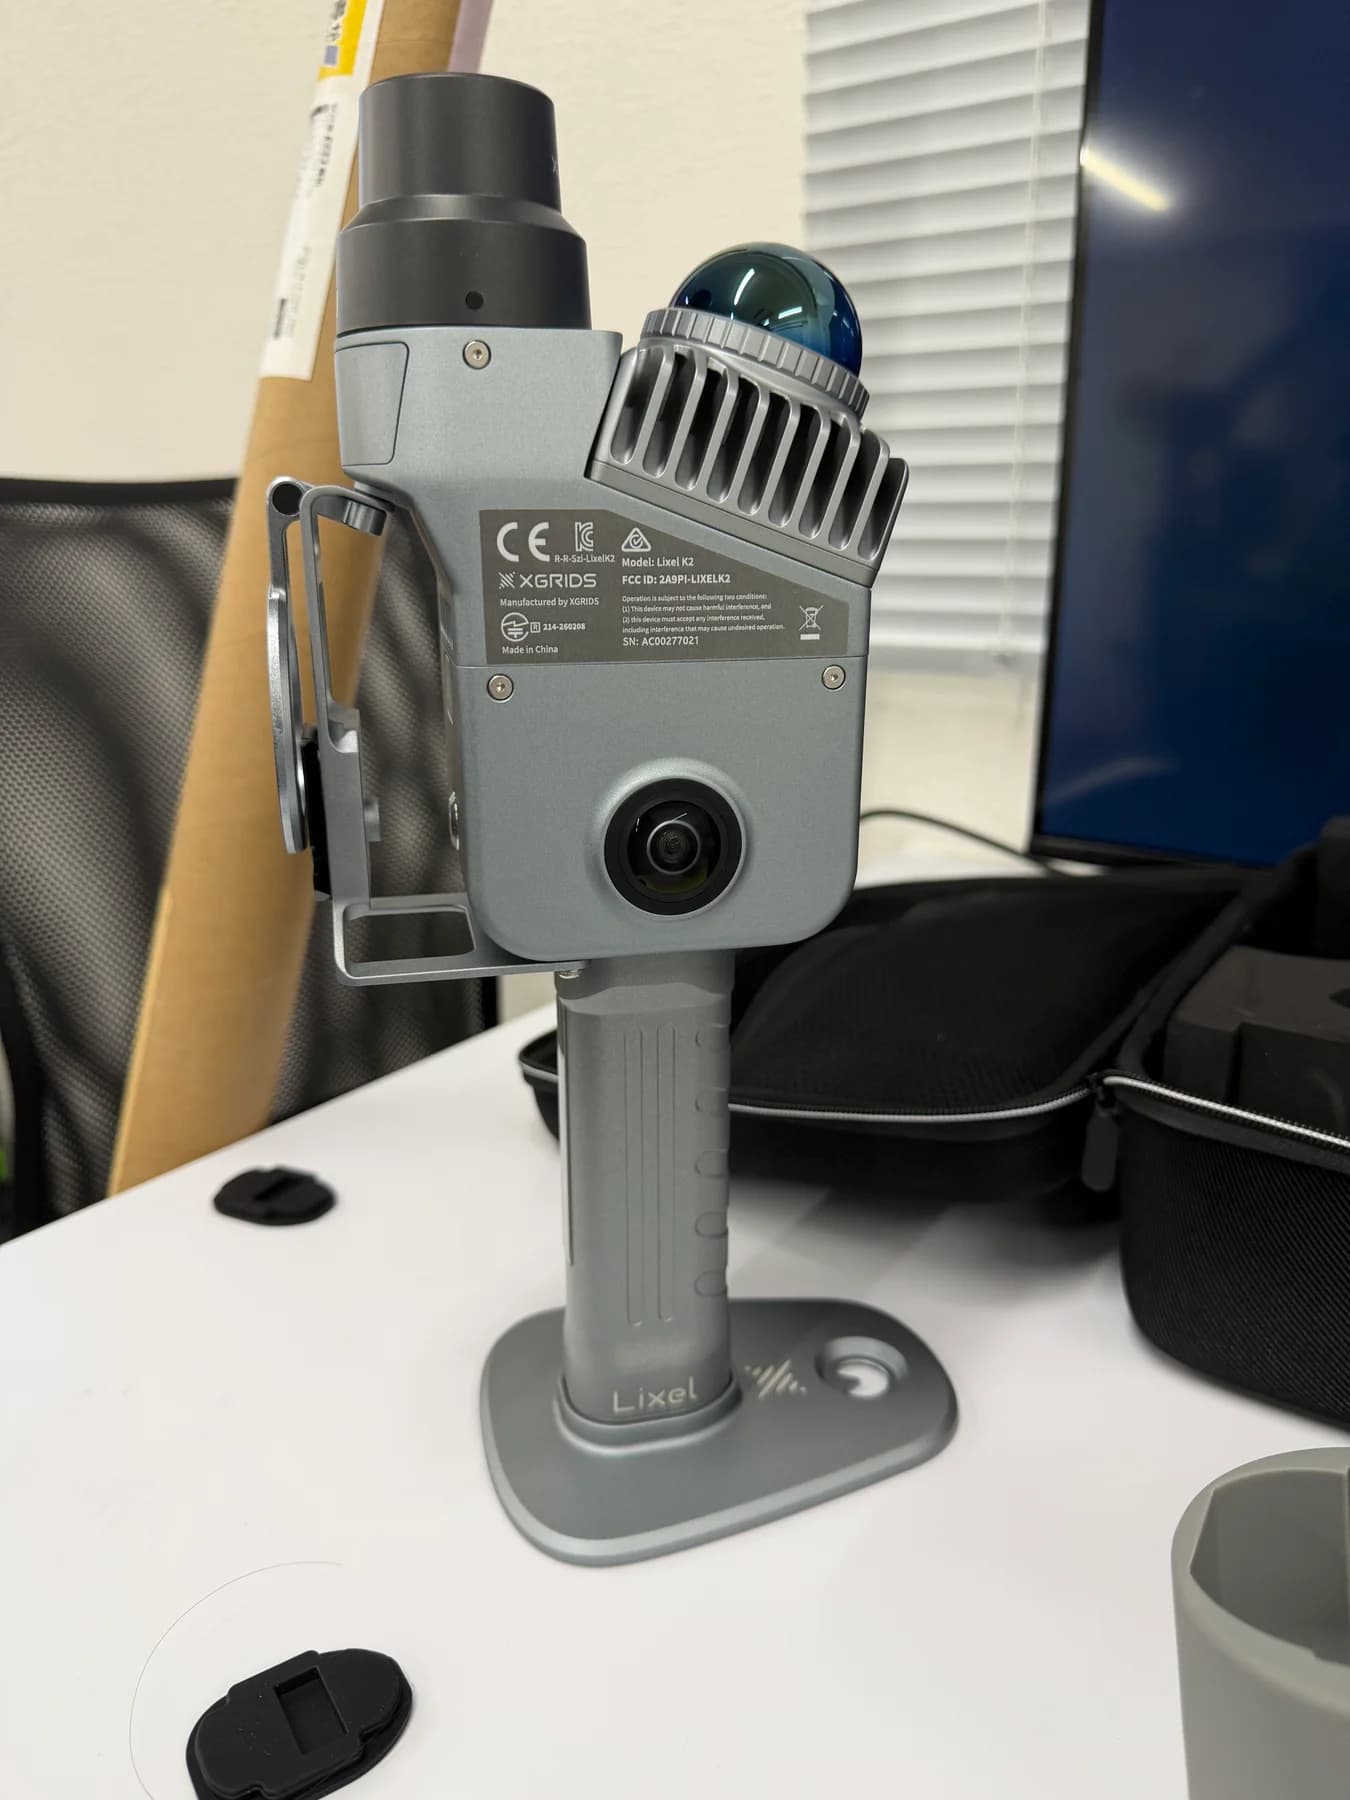
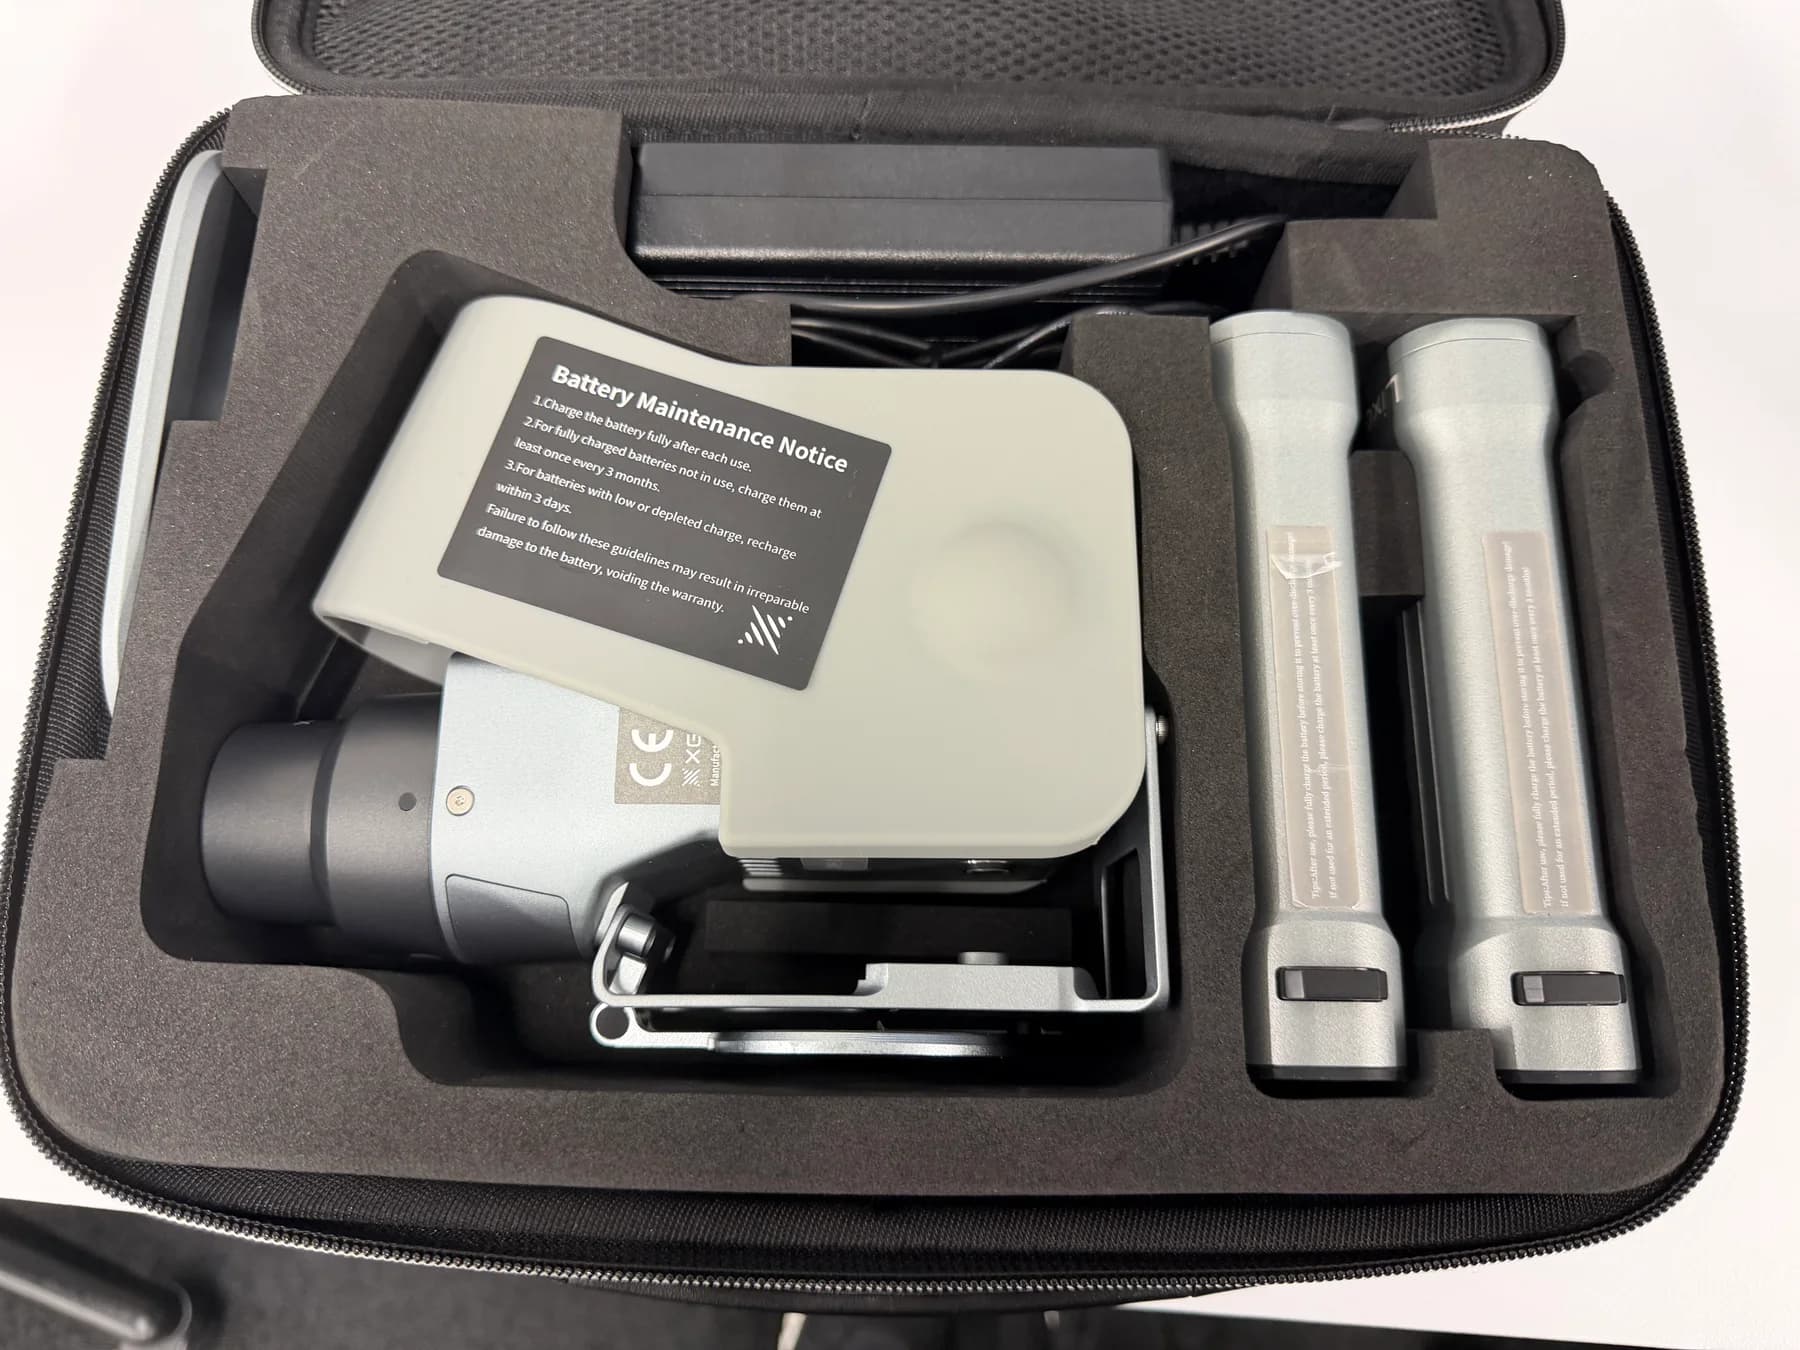
Kit actuel et étui de rangement Lixel K2 possédés
La photo présentée représente l'unité principale XGRIDS Lixel K2, la batterie, l'ensemble d'accessoires et l'étui rigide dédié appartenant à EmplifAI. Nous fournissons non seulement des services de mesure 3D sur site, mais répondons également de manière flexible aux demandes de location d'équipement, de modalités d'achat, de conférences sur les opérations et de traitement de données uniquement.
Flux de mesures sur site, de location et d'utilisation des données
- 01 Objectifs d’audition/organisation
- Merci de nous indiquer l'installation cible, la superficie approximative et l'objectif que vous souhaitez atteindre (diagnostic d'introduction du robot, construction de l'environnement Isaac Sim, dessin CAO, partage 3DGS, location de matériel, etc.).
- 02 Plan de mesure/estimation individuelle
- Nous vous fournirons un devis basé sur l'étendue nécessaire des travaux de numérisation sur site, de location d'équipement, de traitement des nuages de points, de conversion CAO/BIM, de génération 3DGS et d'intégration de l'environnement robotique.
- 03 Mesure de passage à grande vitesse/calcul spatial
- Après avoir vérifié les conditions d'entrée sur place et de photographie, nous avons effectué un scan à pied. Générez des nuages de points haute densité, une synchronisation en direct et diverses données d'analyse à l'aide de l'environnement RTX A6000.
- 04 Collaboration en matière de livraison et de mise en œuvre de l'IA physique
- En plus de fournir des données 3D et des rapports d'analyse dans des formats convenus, vous pouvez vous connecter directement au PoC réel de la machine et à la vérification par simulation telle que Unitree G1.
Informations officielles du fabricant
Veuillez également consulter la documentation officielle de XGRIDS pour plus de détails sur les spécifications matérielles et les logiciels compatibles.
Liste officielle des produits du scanner XGRIDS
La gamme de produits du fabricant comprend le Lixel K2.
Manuel officiel Lixel K2
Procédures de connexion, d'activation et d'utilisation du logiciel à l'aide de LixelGO.
Concernant les fluctuations de prix et les remises pour consultation anticipée en fonction de la période de consultation
Si vous faites une demande juste avant la date de début de la location, les frais seront plus élevés que d'habitude car cela nécessitera un arrangement urgent, une inspection préalable, un transport et une coordination prioritaire du personnel de robot.
En revanche, si vous nous contactez dès que vous connaissez votre emploi du temps et vos projets, nous envisagerons des réductions car nous pouvons prendre des dispositions planifiées. Même si les détails du robot et les performances ne sont pas encore finalisés, veuillez nous contacter dès que possible.
Consultation concernant la location, l'utilisation à long terme et le crédit-bail
En plus de la location à court terme, veuillez nous contacter si vous envisagez une utilisation ou une location à long terme. Nous vous confirmerons le modèle souhaité, le nombre d'unités, la durée d'utilisation et l'utilisation prévue et vous informerons individuellement de la disponibilité et des conditions contractuelles.
La location et le bail ont des conditions différentes telles que la durée du contrat, l'entretien et l'annulation anticipée. Nous ne garantissons pas qu'un contrat de location sera fourni, mais nous confirmerons la disponibilité du contrat de location en fonction de l'équipement et des conditions.
Questions fréquemment posées
Les visionneuses 3D et les images d'analyse sur la page sont-elles réellement mesurées avec EmplifAI ?
Oui. Il s'agit de données réelles mesurées à l'aide du XGRIDS Lixel K2 de EmplifAI lors d'une marche de 89 secondes dans le laboratoire développé en interne (68,3㎡) où sont installés les humanoïdes Unitree G1 et les robots à double bras.
Comment les données acquises avec XGRIDS Lixel K2 peuvent-elles être utilisées pour introduire des humanoïdes et des robots ?
① Vérifiez les irrégularités du sol et les marches en millimètres avant l'installation. ② Vérifiez la largeur de passage, les ouvertures de porte et le dégagement de l'enveloppe mobile pour les obstacles aériens. ③ Vérifiez le fonctionnement de Real2Sim en important l'environnement dans NVIDIA Isaac Sim. ④ Créez des cartes pour le mouvement autonome ROS 2 et utilisez-les comme plate-forme de reconnaissance spatiale pour VLA.
En plus de la location du matériel, pouvez-vous également tout demander, du scan 3D aux dessins en passant par le traitement des données sur place ?
Oui. Les ingénieurs de EmplifAI utiliseront K2 pour effectuer des mesures sur site et effectueront l'organisation des nuages de points, les rapports automatiques sur les dimensions/surfaces, l'analyse des irrégularités/interférences du sol, la génération 3DGS et la construction de l'environnement Isaac Sim en votre nom.
Combien coûte Lixel K2 à la location ou à l’achat ?
Nous fournirons des estimations individuelles basées sur la période d'utilisation, la configuration de l'équipement/logiciel et si une assistance locale et un traitement des données sont nécessaires ou non. Veuillez noter que les prix seront plus élevés si vous louez juste avant la date de début de location, mais nous pouvons envisager des réductions si vous nous contactez à l'avance. Veuillez nous contacter pour tout, de la vérification à court terme aux modalités d'achat.
Combien de temps faut-il pour numériser ?
Étant donné que des mesures continues peuvent être prises en marchant, par exemple, dans une pièce d'environ 68 mètres carrés (environ 20 tsubo), il est possible d'enregistrer un nuage de points 3D haute densité de 10 millions de points et des images omnidirectionnelles en direct au cours d'une visite guidée d'environ 1,5 minute (89 secondes). Par rapport à la mesure manuelle traditionnelle (2 personnes x plusieurs heures), le temps passé sur site peut être considérablement réduit.
De la mesure d'espace 3D à la création d'un chantier utilisant l'IA physique
Veuillez nous indiquer l'installation cible et son objectif, y compris la création de jumeaux numériques 3D d'usines, d'entrepôts et d'installations, le diagnostic de l'espace avant l'introduction des robots, la construction de l'environnement Real2Sim et la consultation de location/achat de Lixel K2.
Consulter sur la mesure spatiale Lixel K2/3D