
マルチモーダルAI(VLM)× ヒューマノイド自律把持・ピッキングPoCハードコードされた軌道に頼らず、カメラの視覚情報からAIが状況を理解して掴む。
Gemini 4 Argonなどの最新マルチモーダルAI(VLM / VLA)とUnitree G1(5指ハンド構成)や双腕ロボットを組み合わせ、カメラ映像から対象物の位置・姿勢・周囲状況を認識して自律的に把持・配置(ピック&プレース)する実機PoCサービスです。対象物の位置を毎回変えて置き直してもAIが視覚から判断して把持動作を生成するため、数百〜数千回の模倣学習データを集める前の「1工程の自動化成立性検証」を短期間で実施できます。
マルチモーダルAI(VLM)× ヒューマノイド自律把持・ピッキングPoCについて相談する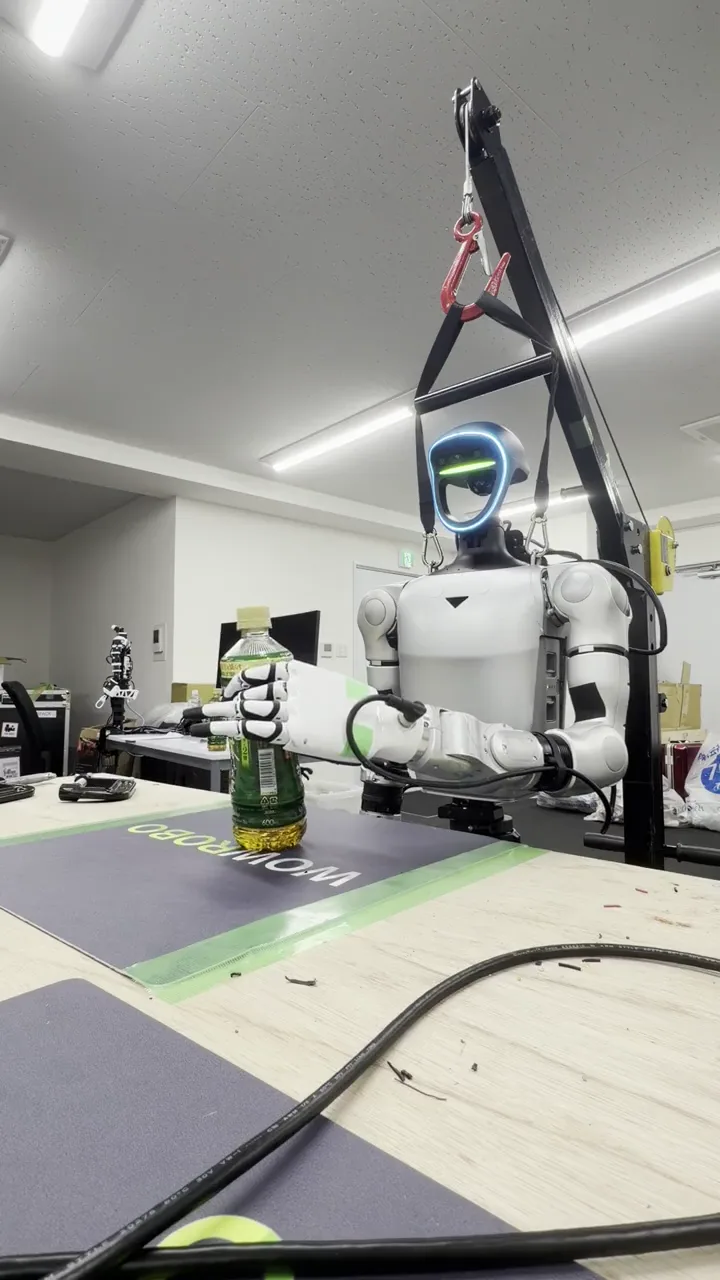
ご相談内容と成果物
- 検証機体
- Unitree G1(5指ハンド/グリッパー構成)、AgiBot G2、OpenArm双腕、RealMan等から選定
- AI・認識基盤
- Gemini 4 Argon等の最新VLMによる視覚認識・空間推論 + 逆運動学(IK)/スキル制御またはVLAポリシー
- 対象タスク例
- 飲料ボトル・樹脂部品・箱・工具などの認識、把持、直立維持搬送、指定トレイへの配置
- 実証ステップ
- ①対象物サンプルを用いた湯島ラボでの把持テスト ②位置変動・照明変化への耐性評価 ③現地環境・次段階(データ収集・専用学習)の設計
- 成果物
- 実機検証動画、成功率・サイクルタイム・失敗要因の分析レポート、本格導入に向けた技術要件定義
- 価格
- 対象物の種類、使用機体、検証期間・場所に応じて個別見積もり
進め方
現状、対象機体、現場の条件、希望時期を伺い、実施範囲と前提条件を合意してから着手します。成果物と価格は個別のお見積もりに明記します。
自社ラボで実証済みの「視覚→行動変換」アーキテクチャで、PoCの立ち上がりを劇的に短縮
01 座標固定プログラムでは対応できない「置かれ方のばらつき」に対応
従来のティーチング制御では対象物が数センチずれるだけで空振りしますが、VLM連携ではカメラ画像から対象物の3D位置と把持アプローチを都度推論。置き直しても追従して掴み直す動作を検証できます。
02 大量データ収集の前に「ハードウェアとして掴めるか」を最短判定
最初から数千エピソードの模倣学習データ収集に投資する前に、VLM+スキル制御で「そもそも今のロボットのリーチ・把持力・カメラ画角でその部品を扱えるか」を少額・短期間で見極められます。
03 VLM推論から専用VLA(π0.5 / GR00T / ACT等)へのシームレスな移行
VLMによるゼロショット/少数ショット検証で工程の成立性を確認した後は、同じ実機環境を使って遠隔操作データを収集し、高速・オフライン動作する専用VLAモデルや模倣学習ポリシーへ段階的に引き上げられます。
NVIDIA GEAR Sonic × Unitree G1:実機での動作検証
Unitree G1の実機でNVIDIA GEAR Sonicを動かし、動作確認を行いました。検証時の様子を動画でご紹介します。
Gemini 4 Argon × Unitree G1:視覚から行動へ変換する自律把持デモ
Gemini 4 Argonを用い、Unitree G1がペットボトルを掴んで持ち上げる実機検証を実施しました。ハードコードされたモーションは一切使わず、AIがカメラの視覚情報をそのまま行動へと変換しています。
対象物の位置を変えて置き直しても、AIが視覚から状況を理解して把持動作を生成します。Unitree G1を用いたフィジカルAI・VLAの実装や、対象業務に合わせたPoC・実証実験の受託開発も承っています。
よくあるご質問
マルチモーダルAI(VLM)× ヒューマノイド自律把持・ピッキングPoCでは何を依頼できますか?
Gemini 4 Argonなどの最新マルチモーダルAI(VLM / VLA)とUnitree G1(5指ハンド構成)や双腕ロボットを組み合わせ、カメラ映像から対象物の位置・姿勢・周囲状況を認識して自律的に把持・配置(ピック&プレース)する実機PoCサービスです。対象物の位置を毎回変えて置き直してもAIが視覚から判断して把持動作を生成するため、数百〜数千回の模倣学習データを集める前の「1工程の自動化成立性検証」を短期間で実施できます。具体的な対象範囲は、機体・現場・ご希望の成果物を確認して着手前に合意します。
マルチモーダルAI(VLM)× ヒューマノイド自律把持・ピッキングPoCの費用と納品範囲はどのように決まりますか?
対象機体・台数・実施場所・必要な成果物を確認し、対応可否、作業範囲、完了条件、費用を個別見積もりで提示します。
自社の部品や製品サンプルをラボに送って、Unitree G1等で掴めるか試してもらえますか?
はい。対象物の寸法・重量・材質(破損や液漏れの有無)を事前に確認のうえ、東京・湯島のEmplifAIラボへサンプルをお送りいただければ、保有するUnitree G1や双腕機で実機把持テストを行い、映像と評価データをご報告します。
マルチモーダルAI(VLM)× ヒューマノイド自律把持・ピッキングPoCのご相談
対象機体、実施場所、解決したい課題、希望時期をお知らせください。実施内容と見積もりをご案内します。
マルチモーダルAI(VLM)× ヒューマノイド自律把持・ピッキングPoCについて相談する