
Unitree Go2 開発スターター・ROS 2自律巡回パック購入・導入したUnitree Go2を、ROS 2自律走行とセンサー統合ができる開発環境へ。
四足歩行ロボット「Unitree Go2(主に二次開発対応のEDU構成)」の導入時に壁になりやすい、Unitree SDK2・ROS 2環境の初期構築、3D LiDARを用いたSLAM(地図作成)とNav2自律移動の立ち上げ、外部カメラ(PTZ・サーマル等)やセンサーの電源・Ethernet統合、開発チーム向けの実機レクチャーをまとめて支援します。
Unitree Go2 開発スターター・ROS 2自律巡回パックについて相談する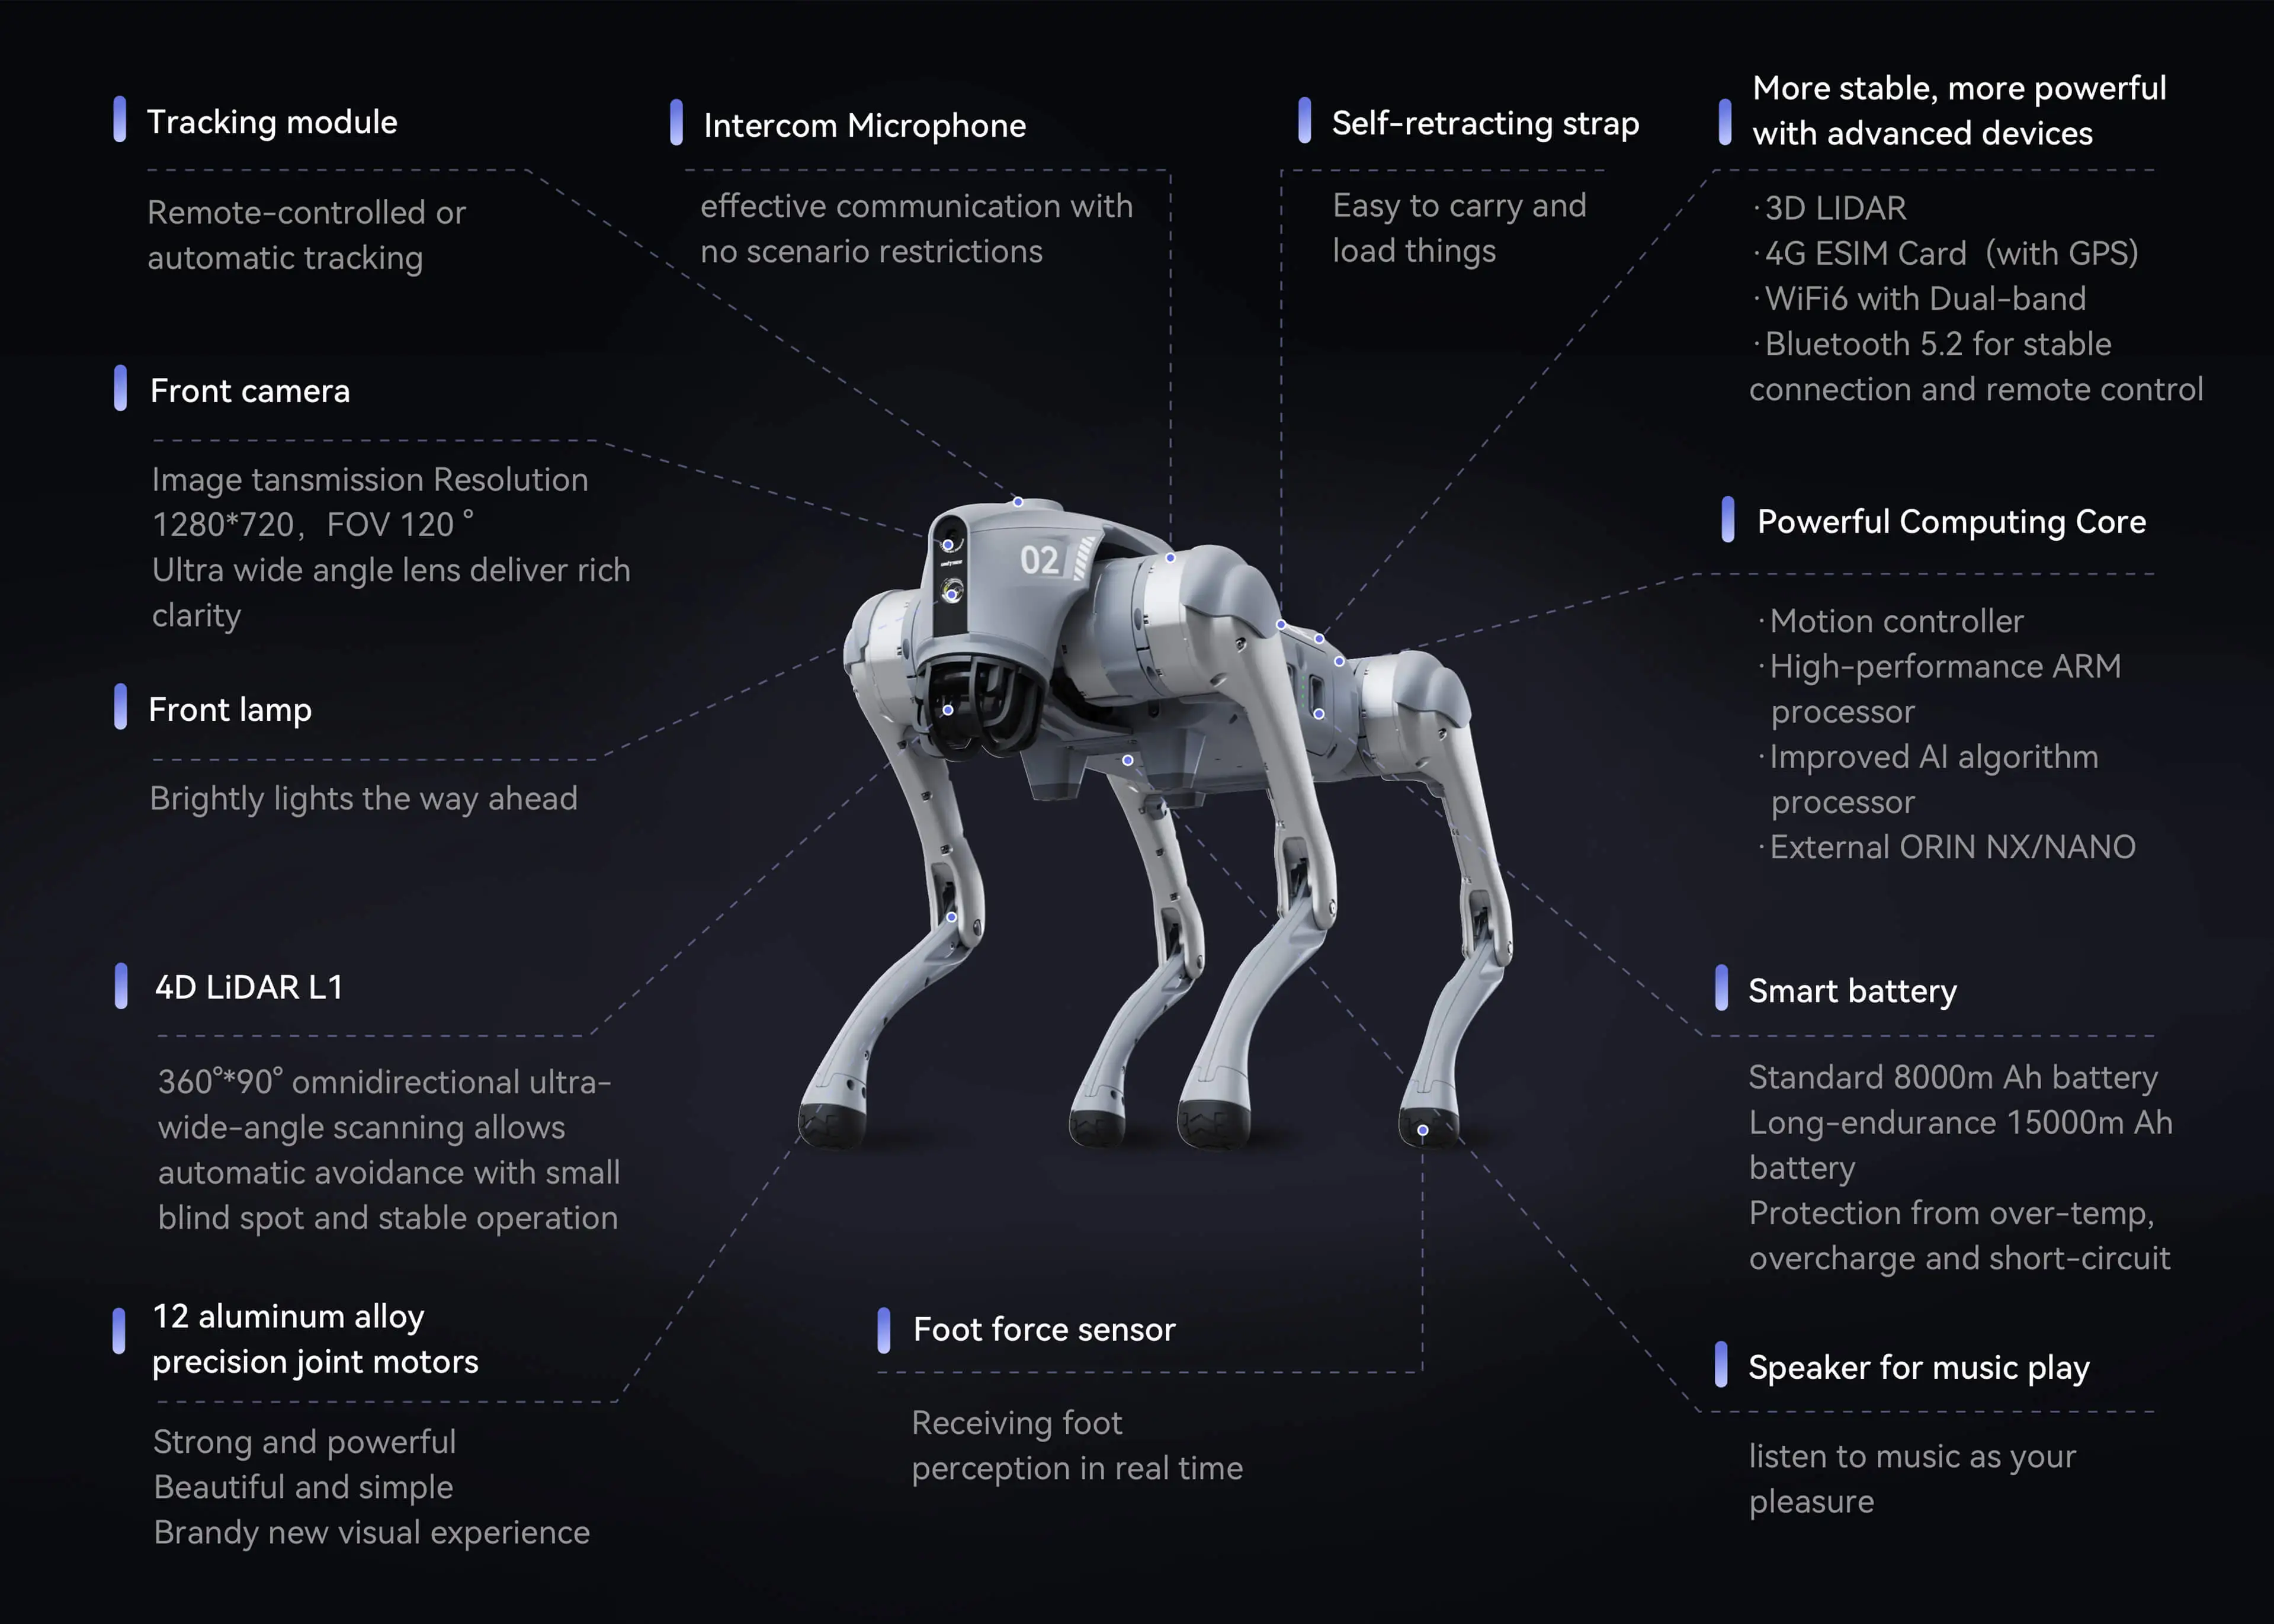
ご相談内容と成果物
- 対象機体
- Unitree Go2(二次開発はEDU構成が前提。未購入の場合は機体手配・レンタルも相談可)
- 初期構築
- Unitree SDK2・ROS 2通信設定、開発用PCまたは搭載計算機との接続確認
- 自律移動
- 3D LiDAR点群を用いたSLAMマップ生成、ウェイポイント巡回、障害物回避のサンプル実装
- センサー拡張
- 外部PTZカメラ、サーマルカメラ、追加LiDAR等のマウント・電源分岐・ROS 2トピック統合(オプション)
- 基本講習
- 起動・緊急停止・安全管理、サンプルコード実行、トラブル切り分けのハンズオン
- 価格
- 機体費(別途)と初期構築・拡張範囲を分けて個別見積もり
進め方
現状、対象機体、現場の条件、希望時期を伺い、実施範囲と前提条件を合意してから着手します。成果物と価格は個別のお見積もりに明記します。
納品後すぐに研究開発・巡回PoCを始められる4つの支援メニュー
SDK2・ROS 2通信環境の初期セットアップ
ネットワーク設定、DDS通信、高レベル制御(歩行・速度指令・姿勢制御)および状態取得トピックの疎通を確認し、再現可能な手順書とともに開発環境を引き渡します。
3D LiDAR SLAMと自律巡回(Navigation)の初期実装
室内・施設内のテストコースで3D地図作成(SLAM)から自己位置推定、指定ウェイポイントの自動巡回までを実機で通し、パラメータ調整の基本をレクチャーします。
サーマルPTZカメラ・外部センサーの後付け統合
SIYI ZT6等のEthernet制御ジンバルカメラや追加センサーをGo2へ固定し、電源供給とRTSP映像取得・PTZ角度制御APIをROS 2ノードから呼び出せる構成を整えます。
社内エンジニア・運用担当者向け実機ハンズオン
単なるコード納品で終わらせず、安全な起動・停止手順、段差や滑りやすい床面での挙動限界、バッテリー管理、ログ確認方法を実機で直接トレーニングします。
湯島ラボ現地での機体貸出・開発利用(送料割引)について
対象ロボットのスケジュールが空いている期間については、外部会場への配送レンタルだけでなく、東京・文京区のEmplifAI湯島オフィス(1階ラボ)現地での機体貸出・動作開発・実機検証も受け付けています。
湯島ラボ現地でご利用いただく場合は、機体の梱包・往復輸送が不要となるため、通常の配送レンタルと比べて送料分の割引(輸送費不要・現地利用割引)を適用してご案内可能です。時間貸し・日貸しでのスポット開発や、ハンダごて・六角レンチセットを備えた環境での実機テストにもご活用いただけます。
ご相談時期による料金変動・早期相談割引について
レンタル開始日の直前でのご依頼は、機体の緊急手配・事前点検・輸送およびスタッフの優先調整が必要となるため、通常より料金が高くなります。
反対に、ご利用日程や企画が見えた段階で前もって早めにご相談いただいた場合は、計画的な手配が可能なため割引を検討いたします。機体や演出の詳細が未確定の段階でも、まずはお早めにお問い合わせください。
レンタル・長期利用・リースのご相談
短期レンタルに加え、長期利用やリースを検討されている場合もご相談ください。希望する機種・台数・利用期間・用途を確認し、対応可否と契約条件を個別にご案内します。
レンタルとリースでは、契約期間、保守、途中解約などの条件が異なります。リース契約の提供を一律に保証するものではなく、対象機材と条件に応じて確認します。
よくあるご質問
Unitree Go2 開発スターター・ROS 2自律巡回パックでは何を依頼できますか?
四足歩行ロボット「Unitree Go2(主に二次開発対応のEDU構成)」の導入時に壁になりやすい、Unitree SDK2・ROS 2環境の初期構築、3D LiDARを用いたSLAM(地図作成)とNav2自律移動の立ち上げ、外部カメラ(PTZ・サーマル等)やセンサーの電源・Ethernet統合、開発チーム向けの実機レクチャーをまとめて支援します。具体的な対象範囲は、機体・現場・ご希望の成果物を確認して着手前に合意します。
Unitree Go2 開発スターター・ROS 2自律巡回パックの費用と納品範囲はどのように決まりますか?
対象機体・台数・実施場所・必要な成果物を確認し、対応可否、作業範囲、完了条件、費用を個別見積もりで提示します。
すでに他社で購入したUnitree Go2に対してもスターターパックを依頼できますか?
はい。お持ちのGo2の型式・グレード(標準モデルか二次開発対応のEDUモデルか、搭載演算装置の構成など)を確認のうえ、対応可能な開発環境構築とセンサー統合の範囲をご提案します。
Unitree Go2 開発スターター・ROS 2自律巡回パックのご相談
対象機体、実施場所、解決したい課題、希望時期をお知らせください。実施内容と見積もりをご案内します。
Unitree Go2 開発スターター・ROS 2自律巡回パックについて相談する