ロボット統合
ROS 2・自律走行ロボットSI支援センサー・地図・走行計画をつなぎ、実機で動作を検証する。
ROS 2をベースに、LiDAR・カメラ・IMU・GNSS等のセンサー統合、SLAM・自己位置推定、Nav2等を用いた経路計画や障害物回避の構築を支援します。対象ロボット、走行環境、既存ソフトウェア、必要な安全条件を確認し、合意した範囲を実機で検証します。
ROS 2・自律走行ロボットSI支援について相談する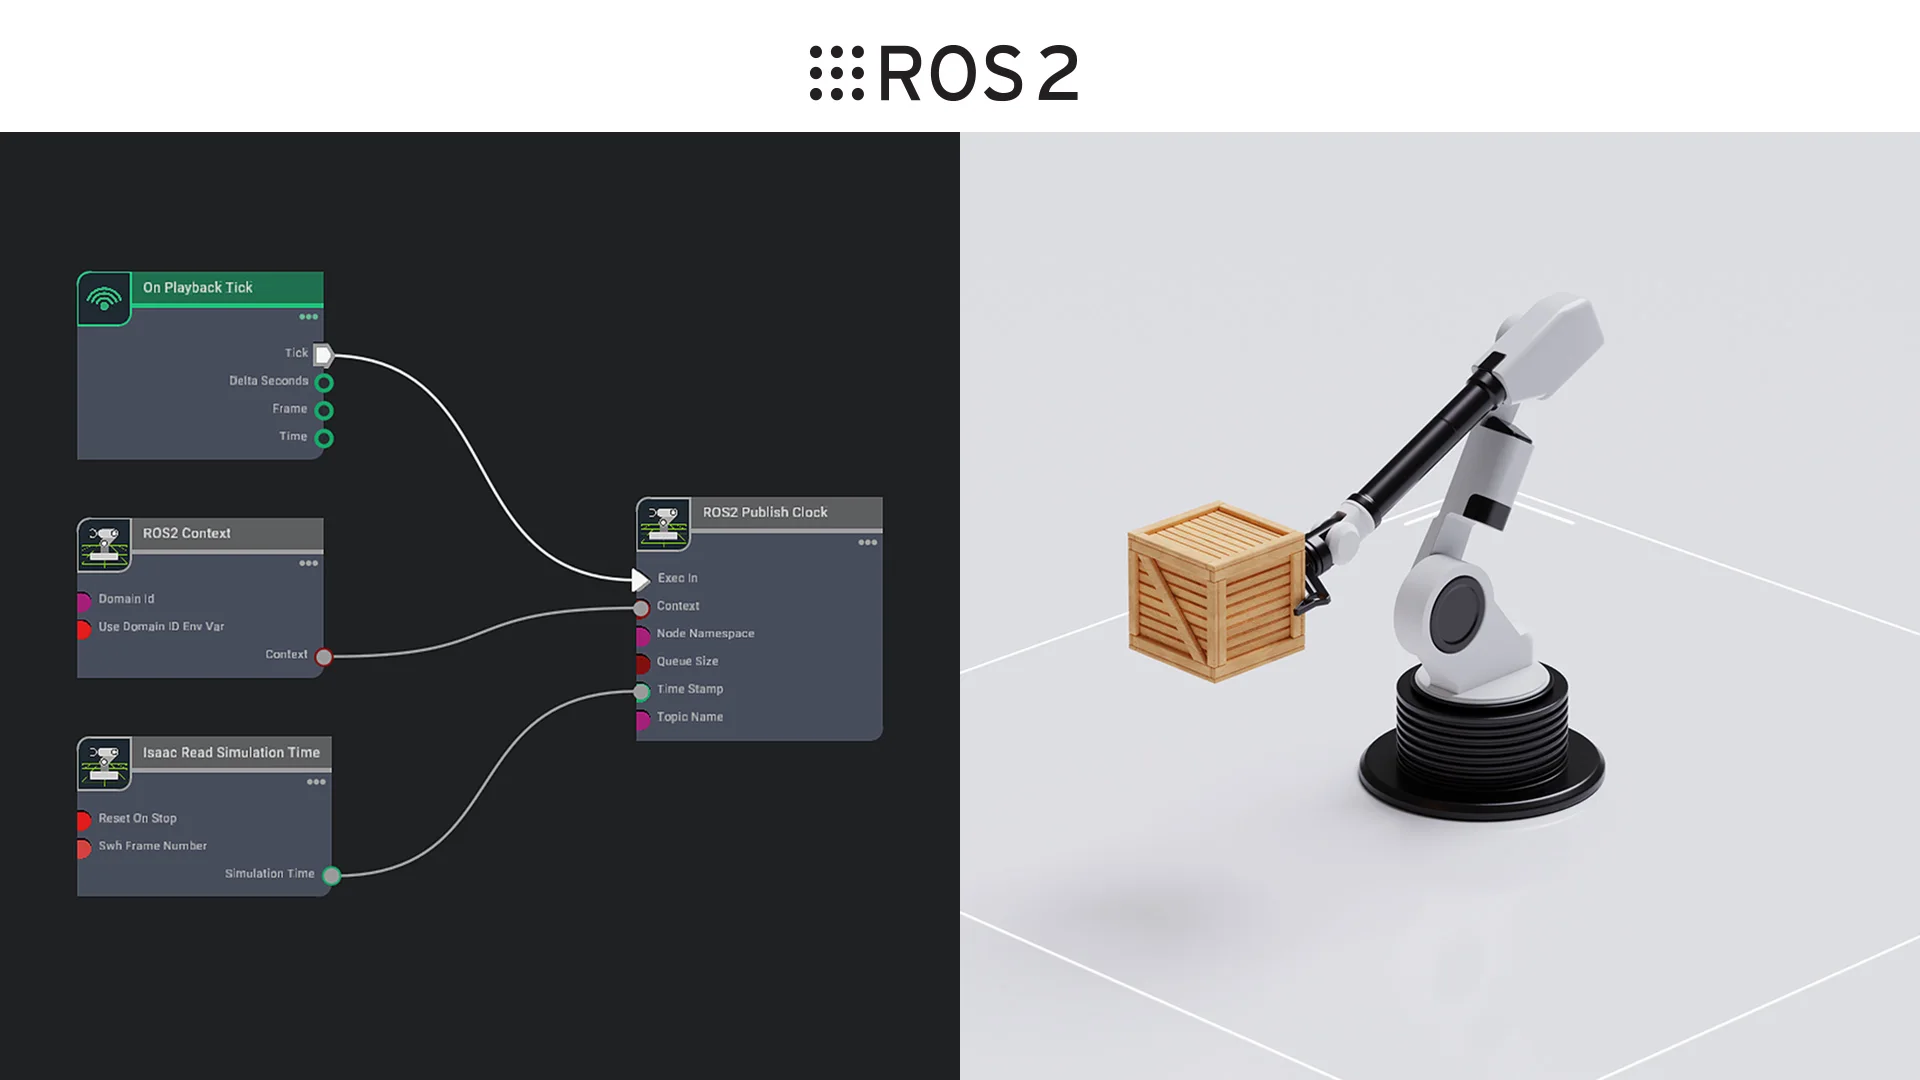
SCOPE
ご相談内容と成果物
- 対象
- AMR、四足、モバイルマニピュレーター等。機体仕様を確認
- 構成
- ROS 2、LiDAR、IMU、GNSS、wheel odometry等から選定
- 機能
- Localization、SLAM、Nav2、経路・障害物対応を合意
- 成果物
- 構成・設定、実機検証結果、制約と未検証条件
- 価格
- 機体、環境、統合範囲、現地作業に応じて個別見積もり
進め方
現状、対象機体、現場の条件、希望時期を伺い、実施範囲と前提条件を合意してから着手します。成果物と価格は個別のお見積もりに明記します。
よくあるご質問
ROS 2・自律走行ロボットSI支援では何を依頼できますか?
ROS 2をベースに、LiDAR・カメラ・IMU・GNSS等のセンサー統合、SLAM・自己位置推定、Nav2等を用いた経路計画や障害物回避の構築を支援します。対象ロボット、走行環境、既存ソフトウェア、必要な安全条件を確認し、合意した範囲を実機で検証します。具体的な対象範囲は、機体・現場・ご希望の成果物を確認して着手前に合意します。
ROS 2・自律走行ロボットSI支援の費用と納品範囲はどのように決まりますか?
対象機体・台数・実施場所・必要な成果物を確認し、対応可否、作業範囲、完了条件、費用を個別見積もりで提示します。
ROS 2・自律走行ロボットSI支援のご相談
対象機体、実施場所、解決したい課題、希望時期をお知らせください。実施内容と見積もりをご案内します。
ROS 2・自律走行ロボットSI支援について相談する