
ロボット遠隔操作・テレオペ全自動の前に、人が操作して現場を回す。
自動化を待たずにロボットを現場へ入れる方法が、遠隔操作です。EmplifAIは操作者の身体動作と意図をリアルタイムにヒューマノイドへ転写する、身体共有型テレプレゼンスを実装しました。力覚フィードバックとVRコントローラーでの操作に対応します。
遠隔操作について相談する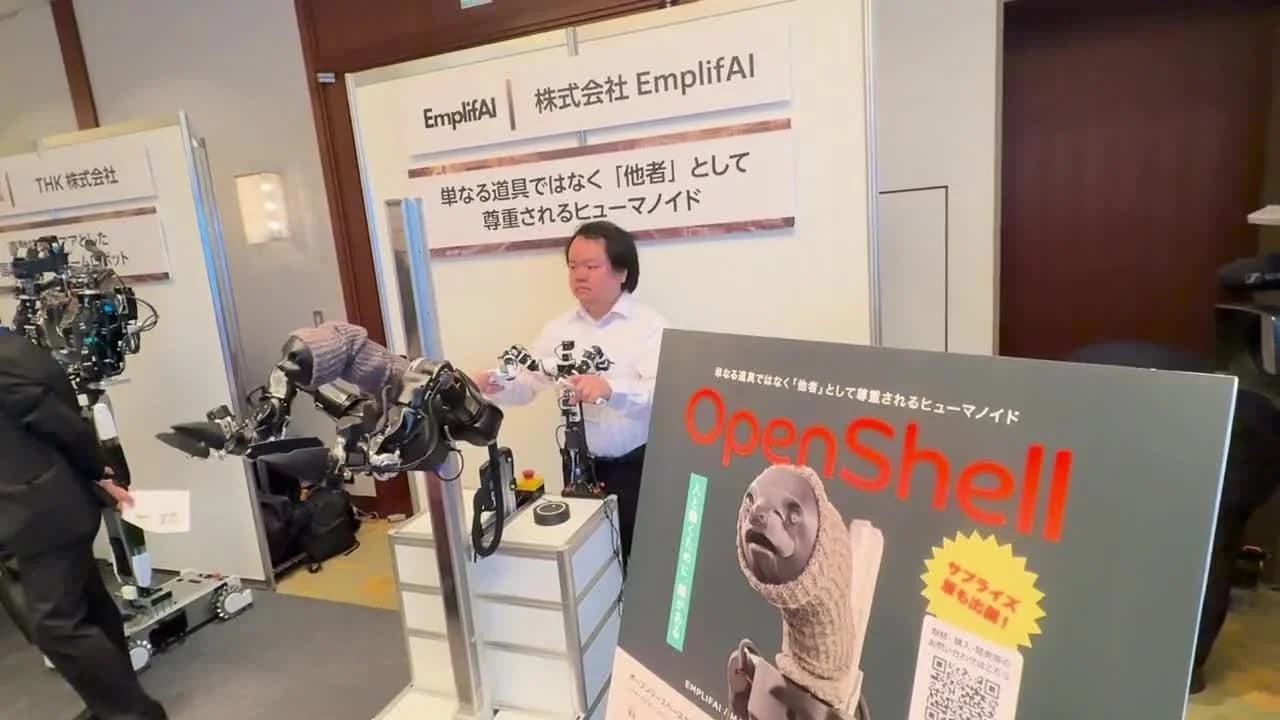
自動化の前に、現場で使える状態をつくる
ロボットの導入で最も費用が膨らむのは、最初から完全な自動化を目指した場合です。想定外の状況をすべて処理しようとすると、開発は際限なく増えます。
遠隔操作はその順番を変えます。まず人が操作して現場を回す。初期費用を抑えたまま実際に業務が回り、そこで何が起きるかが分かります。そして操作の記録がそのまま学習データになり、自動化の材料になります。
人が危険な場所に立たなくてよくなる、遠方の専門家がその場にいる人の代わりに操作できる、といった価値も、自動化とは別に成立します。
実装している機能
全身の動作転写
操作者の身体動作と意図をリアルタイムにヒューマノイドへ転写する、遠隔・身体共有型テレプレゼンスを実装しています。
力覚フィードバック
バイラテラルリーダーアームにより、握った物の手応えが操作者に返ります。力加減の要る作業で効きます。
精密モード
操作に対するロボットの動作倍率を下げ、細かな作業を検証できます。大きく動かす作業と切り替えて使えます。
VRコントローラー操作
リーダーアームを使わない構成にも対応します。用途と運用体制に応じて選べます。
自動との併用
定型の動作は自動、判断が要る場面は人が引き取る。切り替え条件の設計までご相談いただけます。
学習データの同期記録
操作しながら視覚・行動・対話・非言語を同期記録し、そのまま学習に使える形で残します。
検討時に確認すること
- 対象作業の精度と力
- 位置合わせの許容範囲、押し込みや嵌合の有無。力覚が必要かどうかがここで決まります。
- 操作者と現場の距離
- 同一拠点か、遠隔地か。距離は回線条件と遅延の設計に直結します。
- ネットワーク
- 映像と制御の両方が通る必要があります。現場の回線状況を事前に確認します。
- 操作する人
- 誰が操作するか、何人必要か。習熟にかかる時間も運用設計に含めます。
- 安全条件
- 操作ミス時の停止条件、人との距離。遠隔ゆえに現場の状況が見えない前提で設計します。
- 記録の扱い
- 学習データとして残すか。残すなら記録範囲と保管の条件を決めます。
よくあるご質問
どのロボットを遠隔操作できますか?
自社開発のOpenShellに加えて、ROS 2や機体SDKで制御できる機体であればご相談いただけます。対象機体と作業をお知らせいただければ、実装可能な範囲をご提案します。
遠隔地からでも操作できますか?
回線条件によります。映像と制御の両方が安定して通ることが前提で、遅延が大きいと精密な作業は難しくなります。現場の回線状況を確認したうえで、成立する運用をご提案します。
力覚フィードバックは必須ですか?
作業によります。押し込みや嵌合のように手応えが要る作業では有効ですが、掴んで運ぶだけならVRコントローラーで足りることもあります。対象作業から判断します。
遠隔操作から自動化へ移行できますか?
それが基本的な進め方です。操作しながら記録したデータを模倣学習やVLAの材料にし、定型部分から自動化の範囲を広げます。最初から全自動を目指すより早く現場で使える状態になります。
遠隔操作・テレオペのご相談
操作したい作業、対象ロボット、操作者と現場の距離をお知らせください。自動化への移行を含めた進め方をご提案します。
遠隔操作について相談する