
工場・変電所 3Dデジタルツイン × 四足点検ロボット統合導入支援まず現場をミリ単位の3D空間データにし、その地図の上で四足歩行ロボットの点検巡回を設計・実証する。
工場、変電所、プラント、物流・インフラ施設に向けて、EmplifAIが保有するハンディ3Dスキャナ「XGRIDS Lixel K2」による高速3Dデジタルツイン構築と、四足歩行ロボット「Unitree Go2」+サーマルPTZカメラによる自律巡回・設備点検PoCをワンストップで提供する統合パッケージです。「ロボットを現場に持ち込んだら段差や狭隘通路で通れなかった」「カメラの画角が計器に届かなかった」という失敗を、事前の1,000万点規模の3D空間診断でゼロにします。
工場・変電所 3Dデジタルツイン × 四足点検ロボット統合導入支援について相談する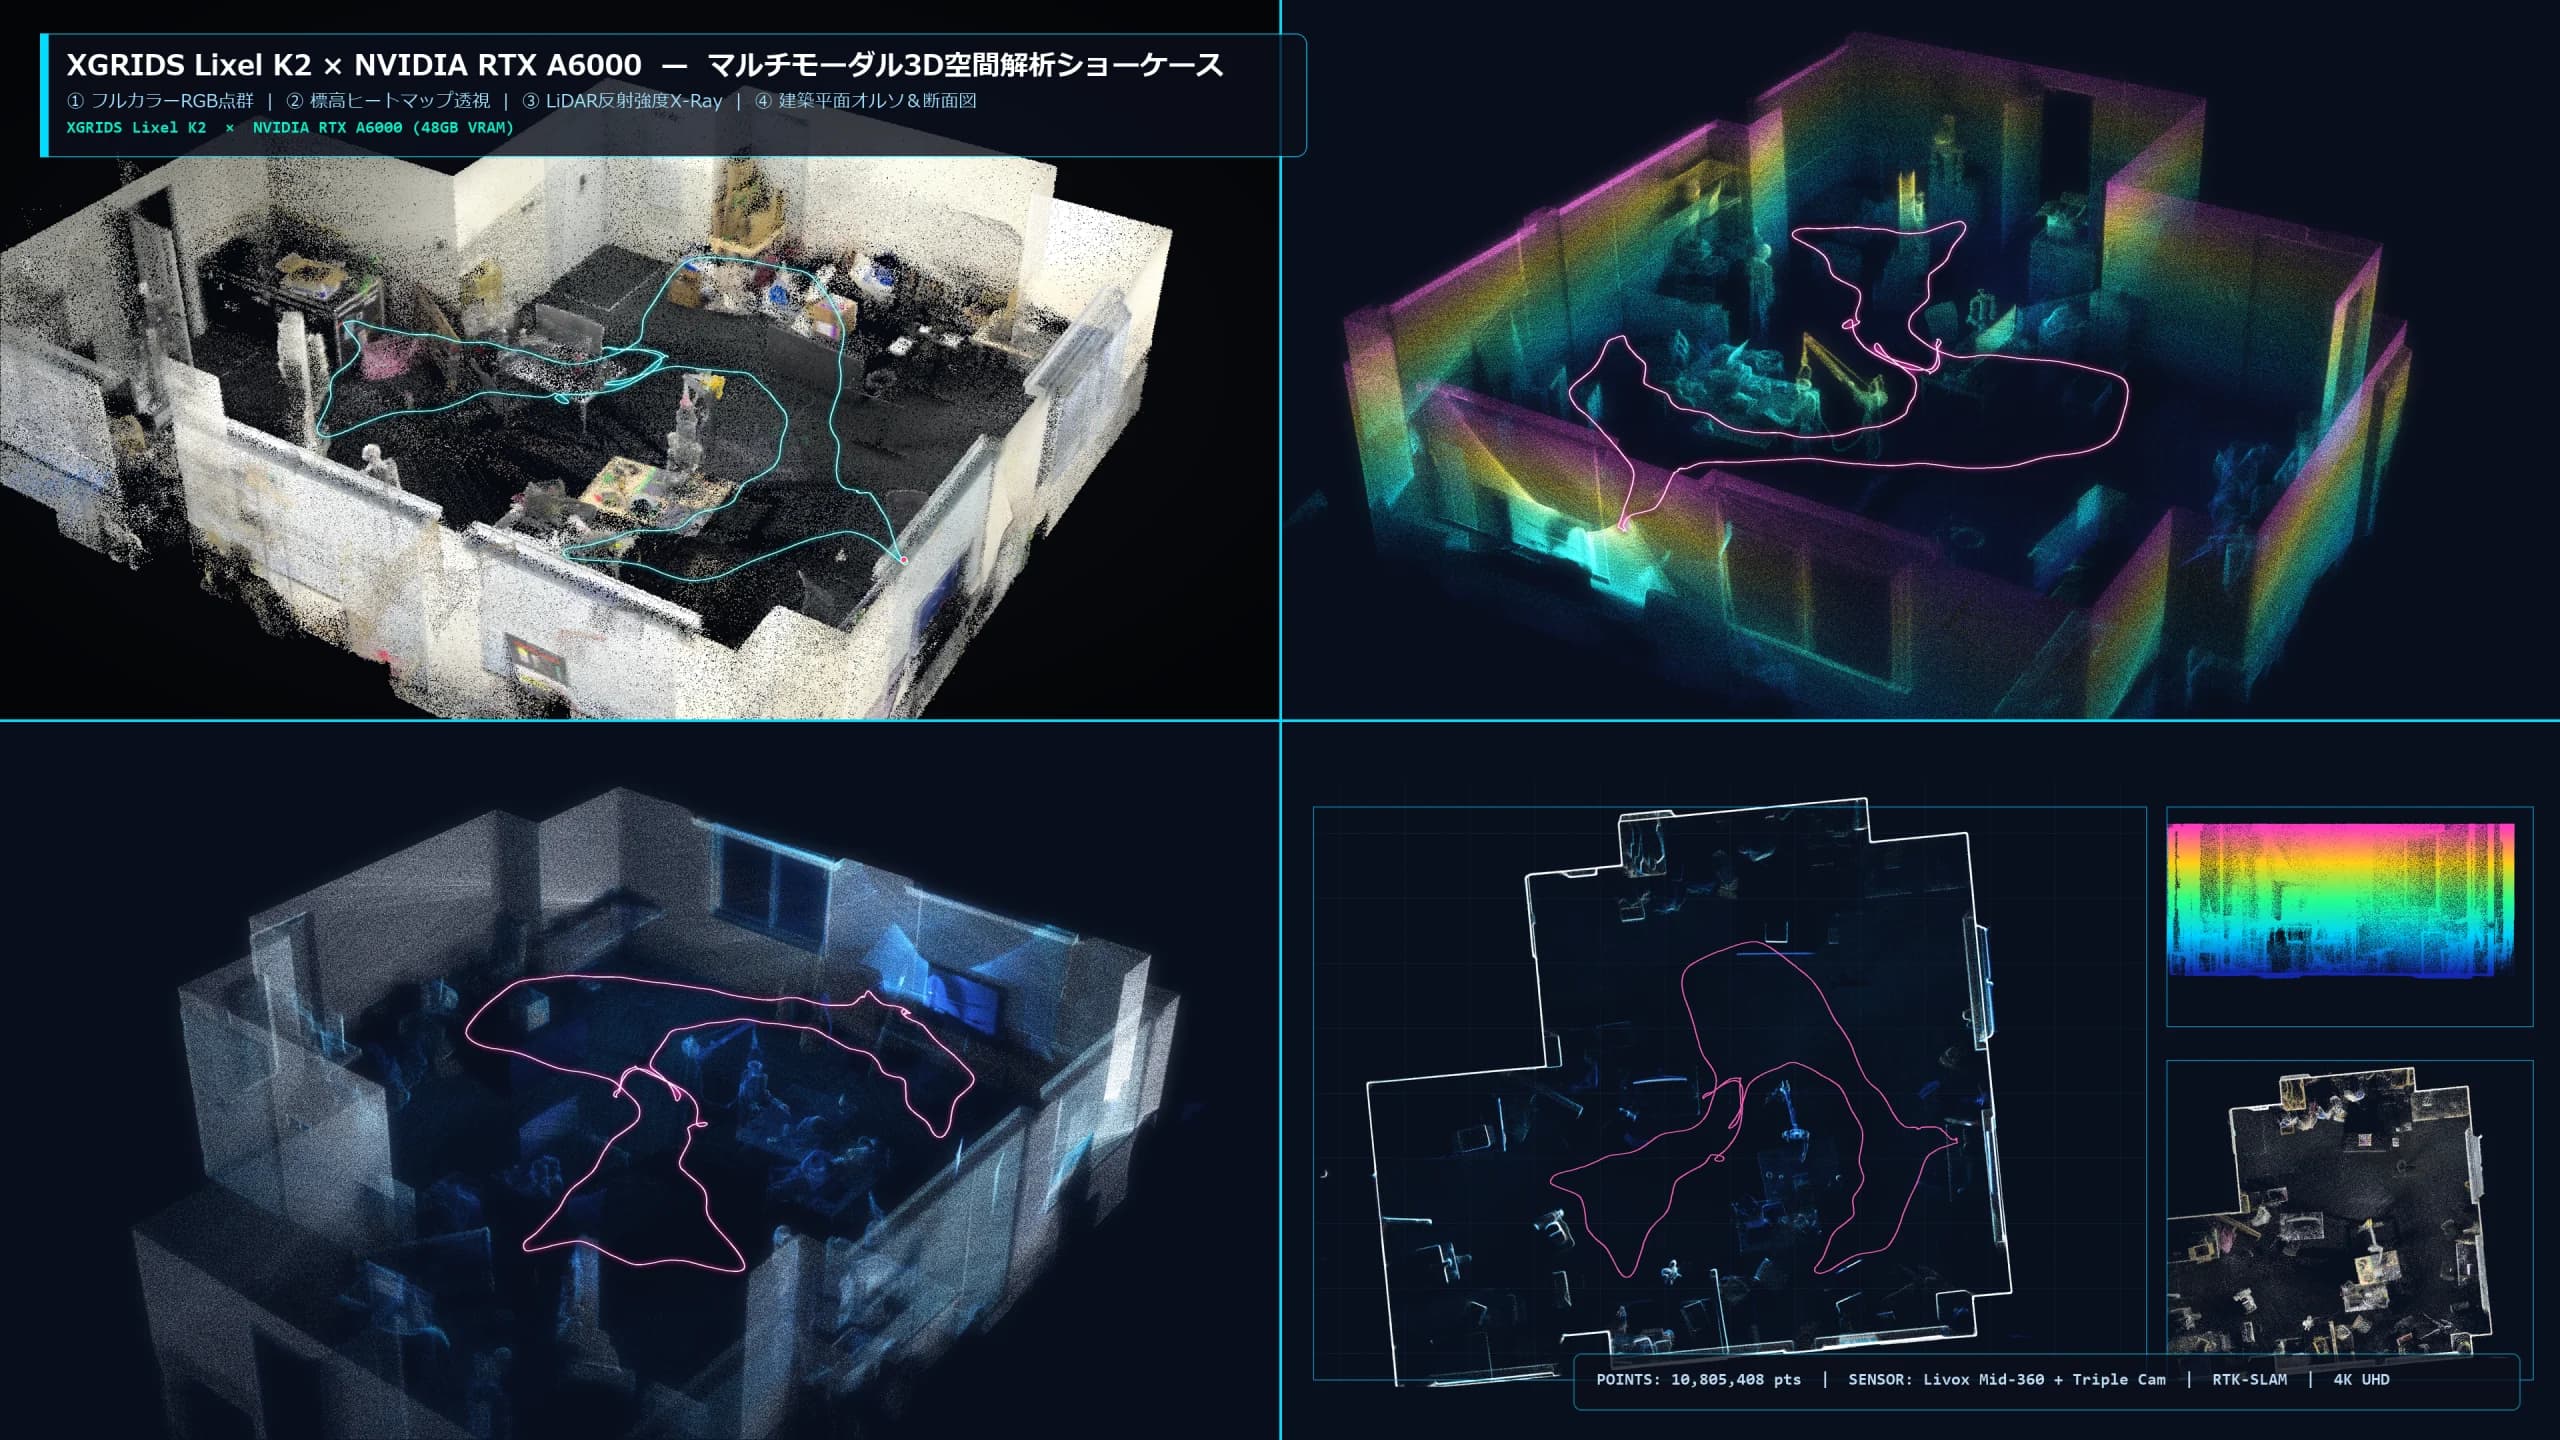
ブラウザ上で360°グリグリ動かせる「実測1,080万点」3Dデジタルツイン
EmplifAIのロボット開発ラボ(Unitree G1ヒューマノイド・双腕ロボット設置環境)を、保有するXGRIDS Lixel K2でわずか89秒間歩きながら計測した実データです。マウスドラッグやスワイプで360°回転・ズームできるほか、4種類の表示モード切替、天井スライス(断面カット)、ロボット設置スポットへの視点ジャンプをその場で体験いただけます。
XGRIDSの3D空間データ × フィジカルAIで何ができるのか
現場を3Dスキャンする最大の価値は、人間が見るための図面作成だけにとどまりません。ミリ単位の3D空間データと、EmplifAIが手がけるヒューマノイドロボット(Unitree G1等)・双腕マニピュレータ(OpenArm)・VLAモデル・NVIDIA Isaac Sim環境を掛け合わせることで、ロボット導入の事前診断から仮想訓練、自律移動、遠隔操作までが劇的に変わります。
実空間を89秒でデジタル化し、ヒューマノイド・双腕ロボットが動く仮想検証環境へ
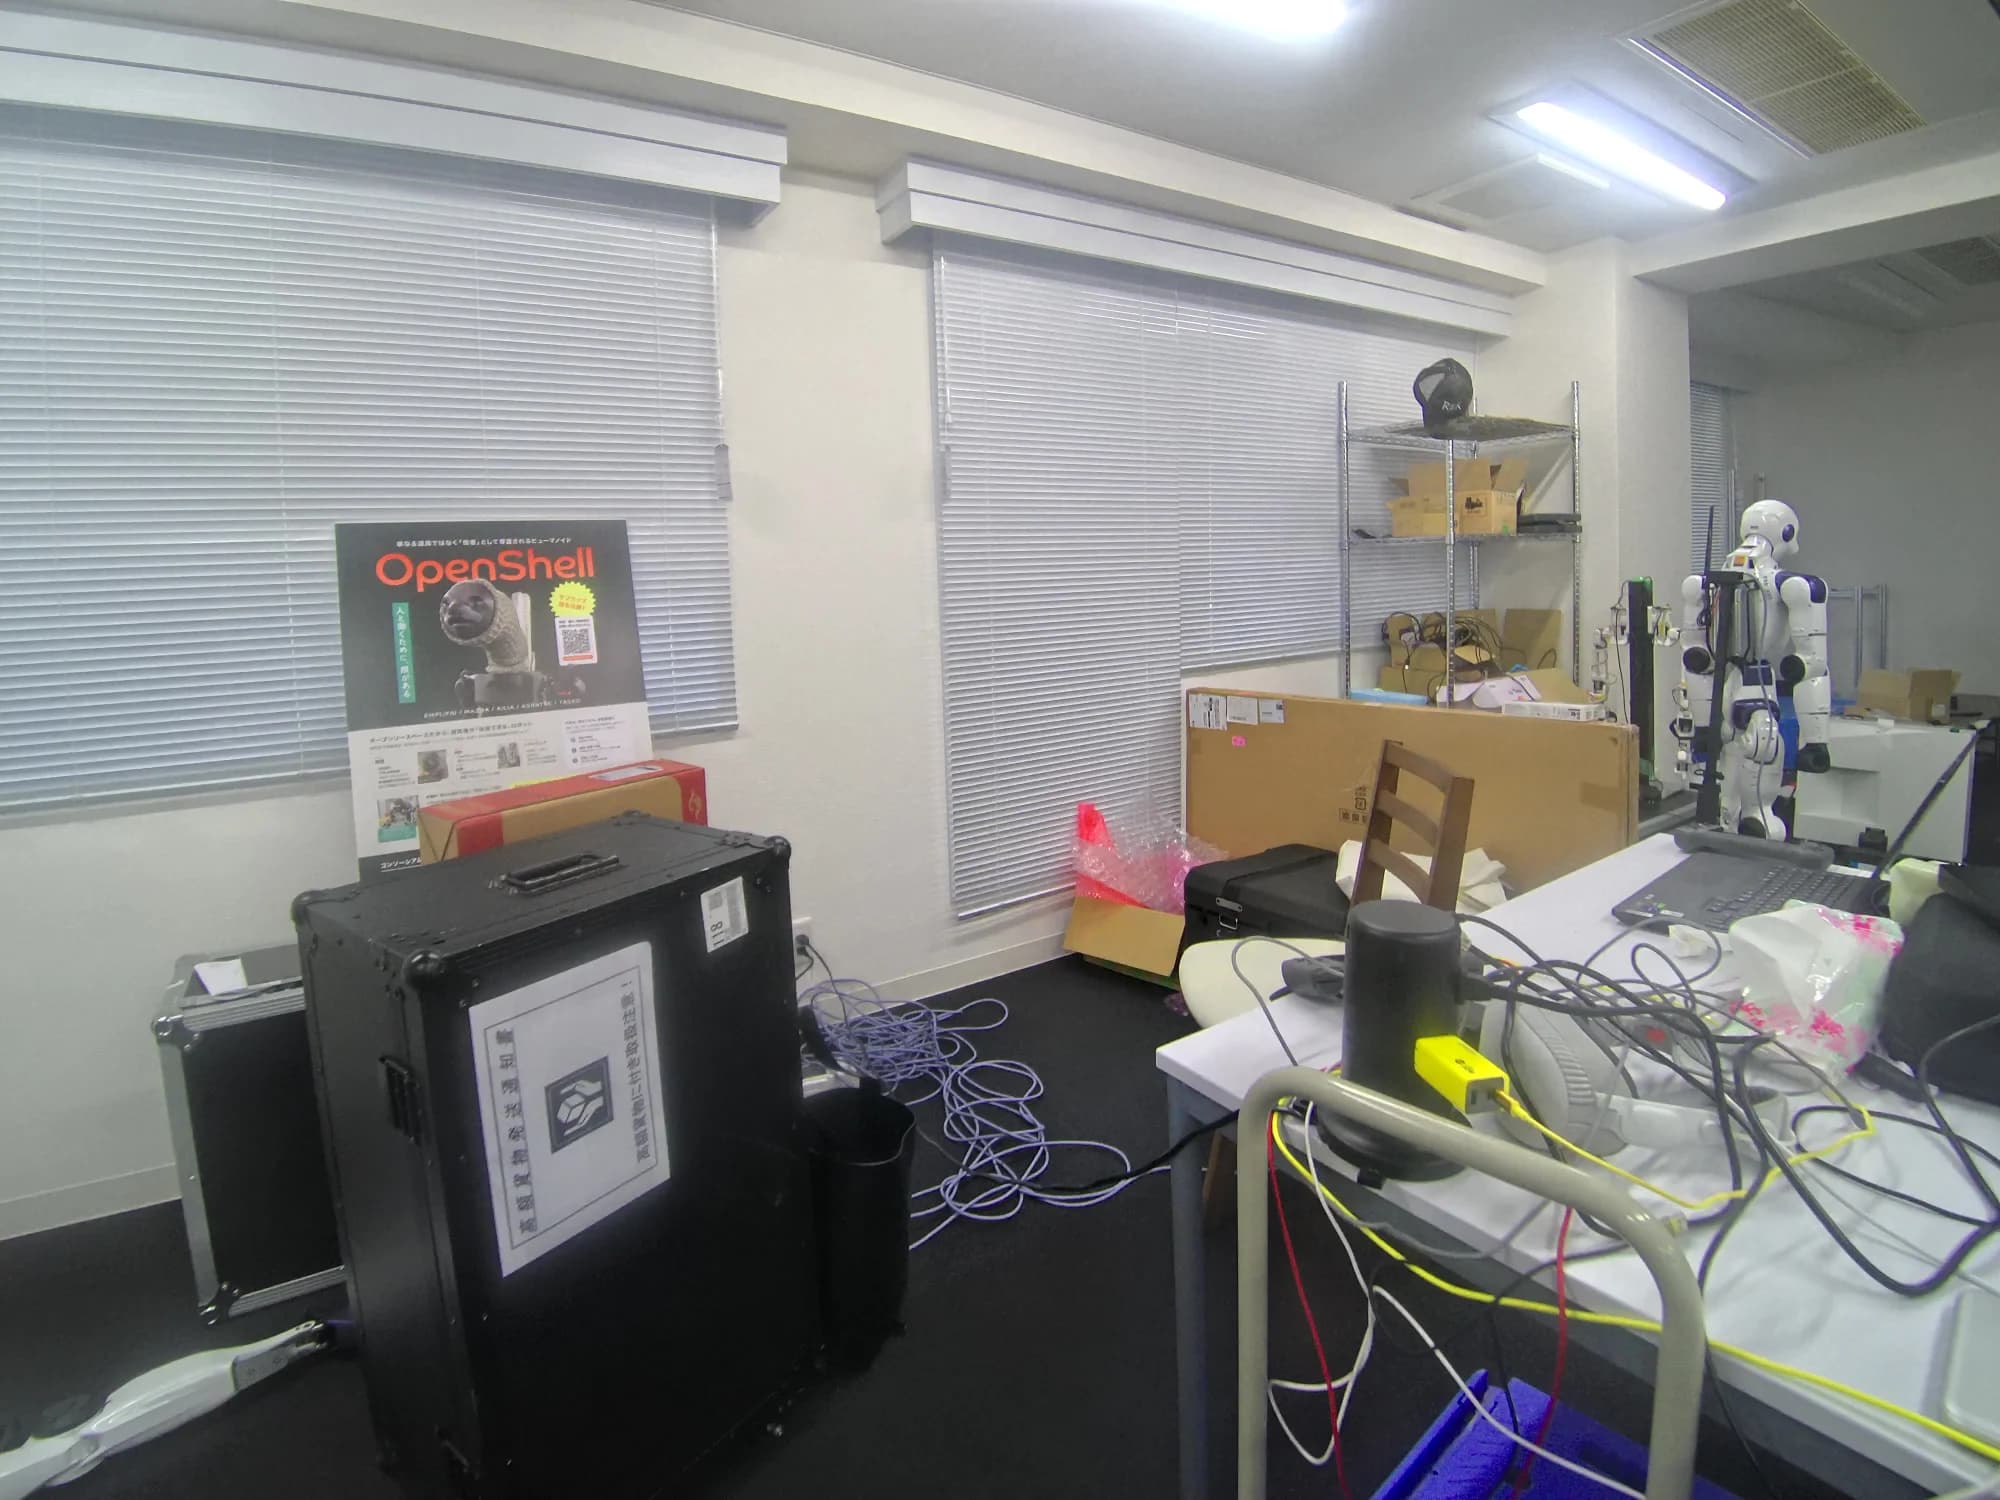
図面が存在しない工場・倉庫・研究施設でも、XGRIDS Lixel K2を持って歩くだけで室内全体の3D点群と実写テクスチャを取得。EmplifAIラボの実測データでも、窓際のヒューマノイド(Unitree G1)や中央の双腕ロボット作業セルを含む空間全体(68.3㎡・1,080万点)をわずか89秒で空間データ化しています。取得した空間をNVIDIA Isaac SimやROS 2環境へ取り込むことで、実機を現地に持ち込む前に歩行ルート、全身制御、把持動作のシミュレーション(Real2Sim2Real)を回すことができます。
この組み合わせで実現できること
- 現地を歩くだけで、ヒューマノイドやAMRが走行・作業する実寸の3D仮想空間を構築
- NVIDIA Isaac Sim・USD・ROS 2向けの衝突判定モデルやナビゲーション地図への変換連携
- 現場の什器・作業台・障害物をそのまま反映したロボット強化学習・模倣学習の環境生成
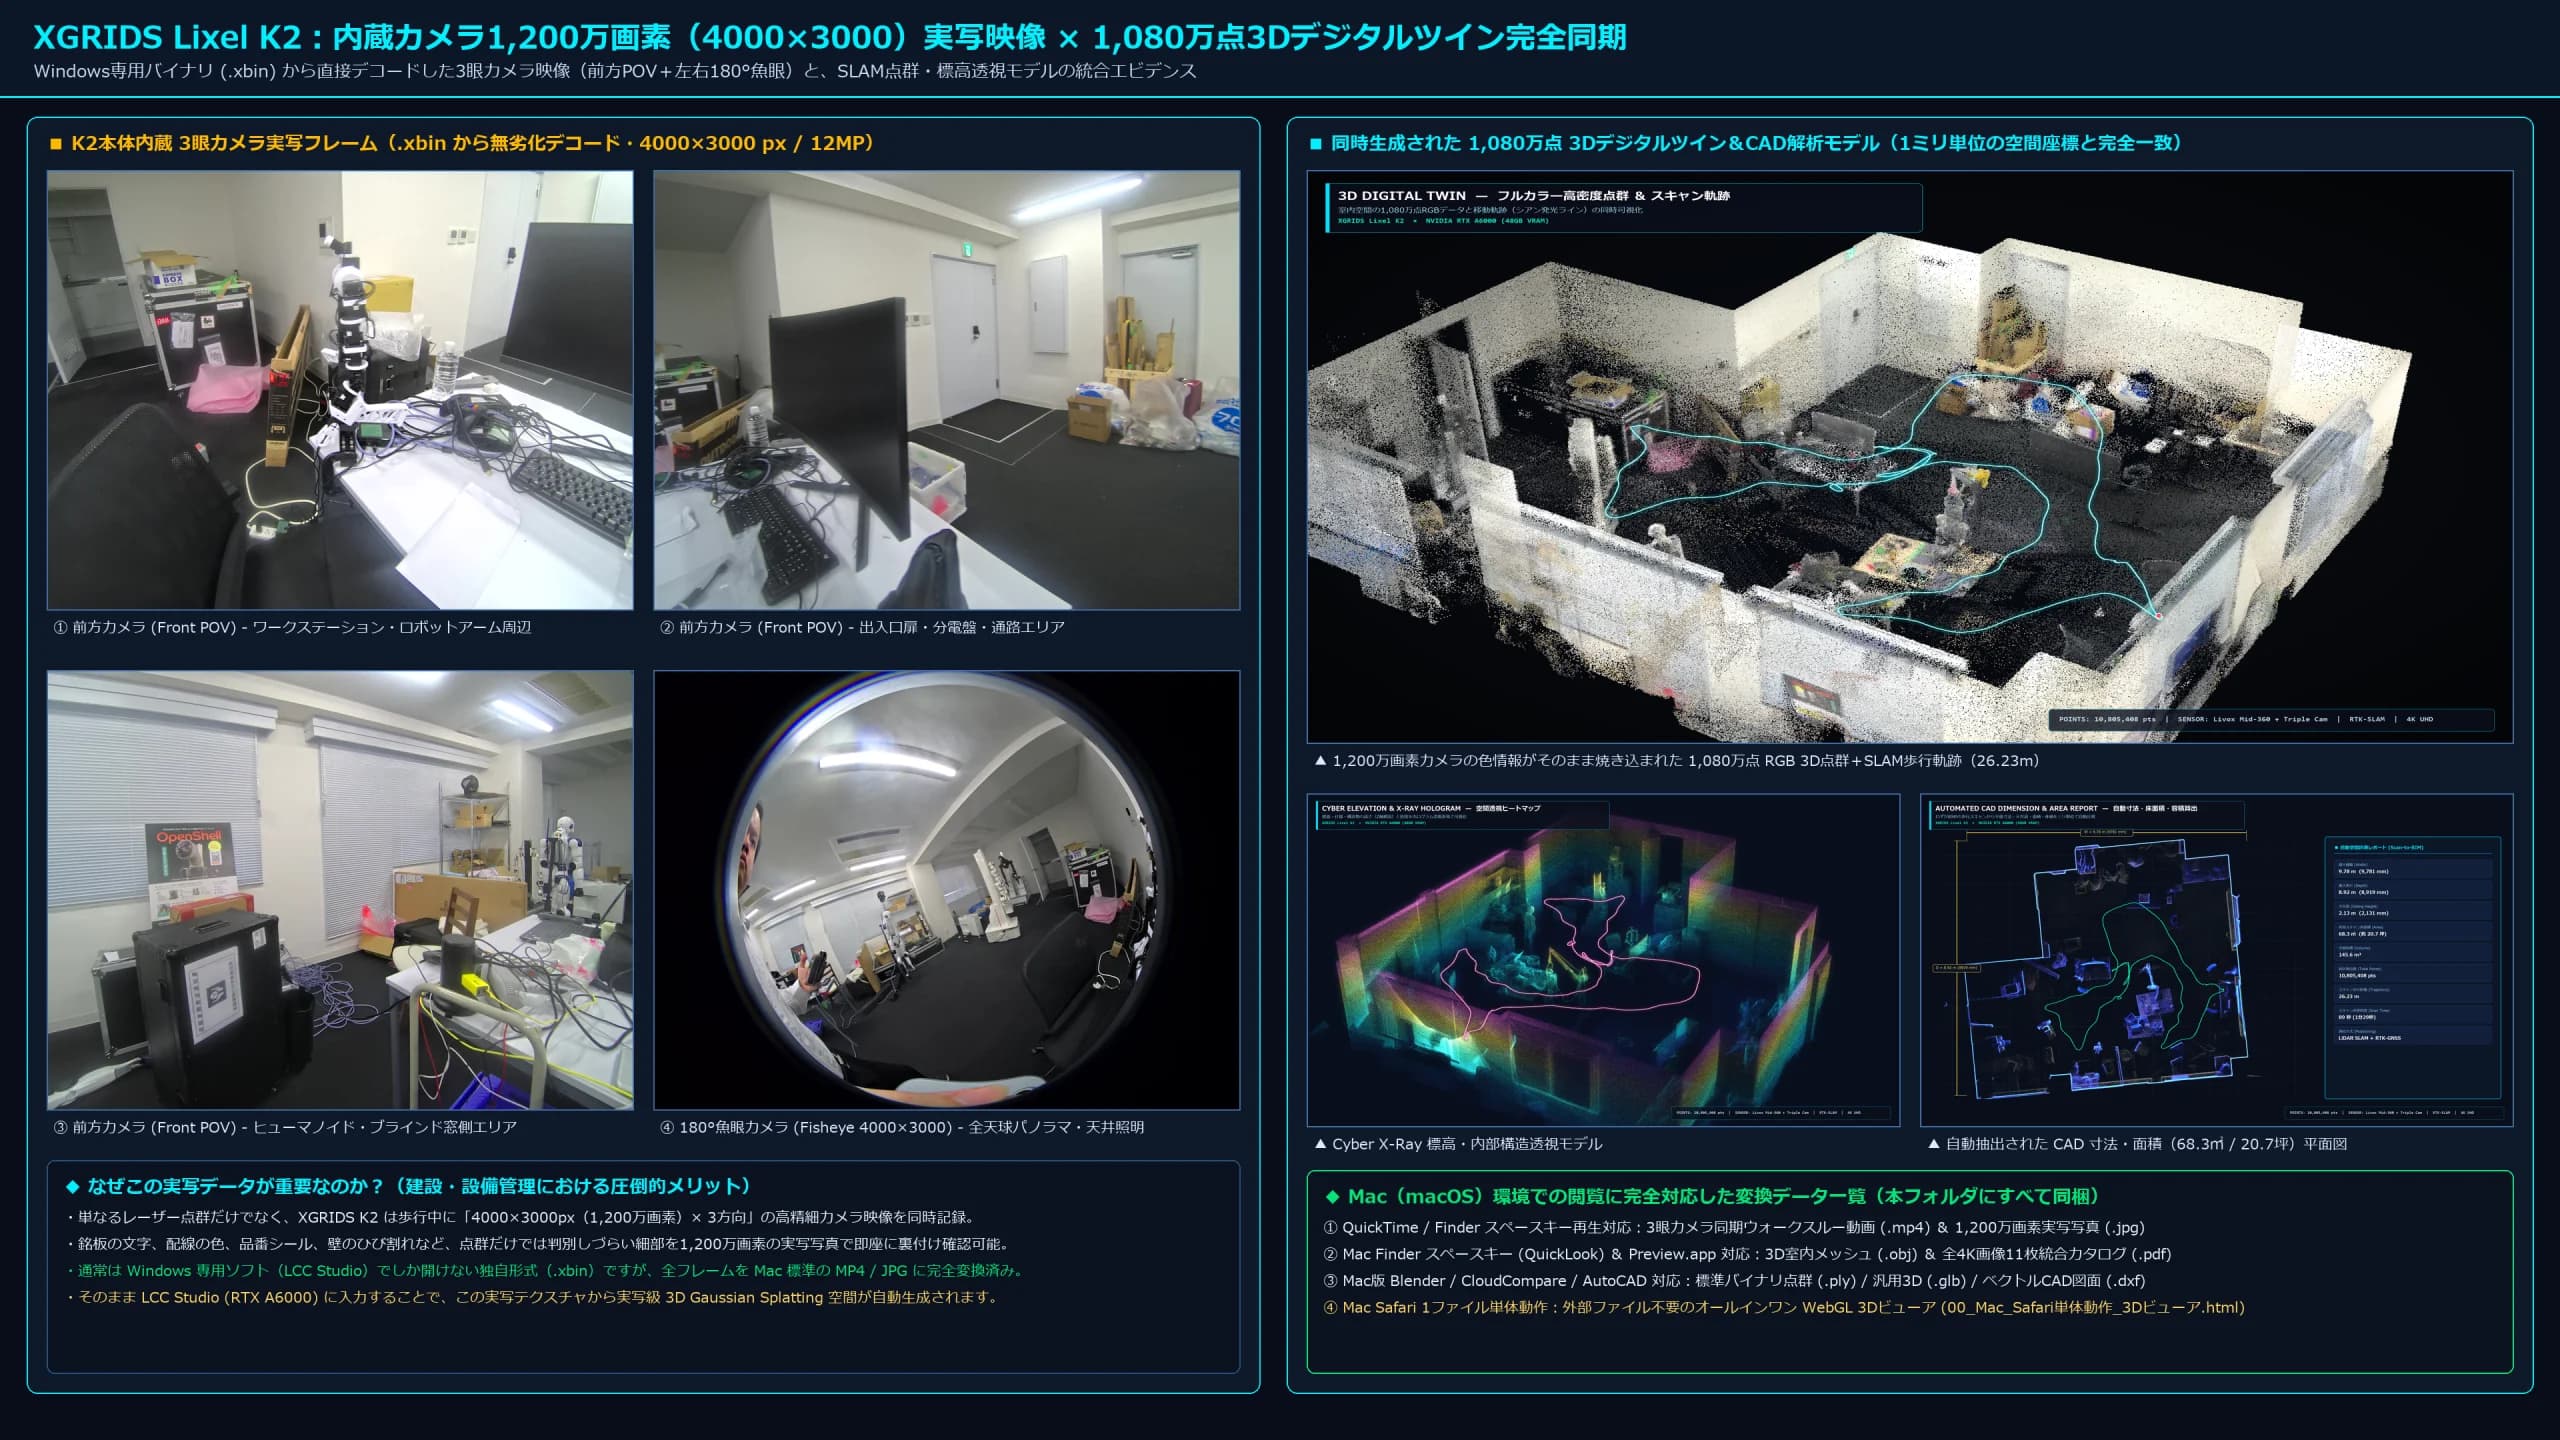
映像で見る:89秒のウォークスルーから1,080万点の3D空間が生まれるまで
XGRIDS Lixel K2で実際に計測したラボ空間の360°マルチモーダル解析映像と、レーザー走査による1,080万点空間ビルドアップ映像を切り替えてご覧いただけます。
360°回転 × 3モード連続変化(フルカラーRGB → サイバー標高 → LiDAR X-Ray)
1回の歩行スキャン(89秒)から生成された1,080万点の3D空間データを、実写フルカラーRGB、高さ別のサイバー標高ホログラム、レーザー反射強度によるX-Ray透視の3モードへシームレスに切り替えながら360°回転表示するショーケース映像です。
1回のスキャンから多角的に展開できる「4K空間解析・図面・検査ビジュアライゼーション」
取得した高密度3Dデータから、フルカラー点群、標高ホログラム、1mグリッド建築オルソ図、自動寸法入りCAD平面図、床面不陸・壁面鉛直度のミリ単位ヒートマップ、ロボット搬入クリアランス検証まで、目的に応じた解析ビューを展開できます。サムネイルをクリックして切り替え、画像のクリックで高解像度拡大表示が可能です。
クリックで4K高精細画像を拡大4分割マルチモーダル3D空間解析ショーケース
1つのスキャンデータから、①フルカラーRGB点群、②標高ヒートマップ透視、③1mグリッド建築オルソ平面図、④断面プロファイルの4モードを同時展開。空間の見た目と寸法・構造を一目で把握できます。
XGRIDS Lixel K2の実機を保有し、3D空間計測からフィジカルAI連携まで一気通貫で支援
EmplifAIはXGRIDSのハンディ型3Dスキャナ「Lixel K2」実機と、大容量VRAM 48GBを備えるワークステーションGPU「NVIDIA RTX A6000」を自社ラボに導入しています。わずか89秒の歩行で室内全域(68.3㎡・1,080万点)を3Dデジタルツイン化し、点群・CAD/BIM図面・床面不陸検査から、3D Gaussian Splatting(3DGS)、ヒューマノイドや双腕ロボットのシミュレーション(NVIDIA Isaac Sim / Real2Sim)連携まで一気通貫でご相談いただけます。
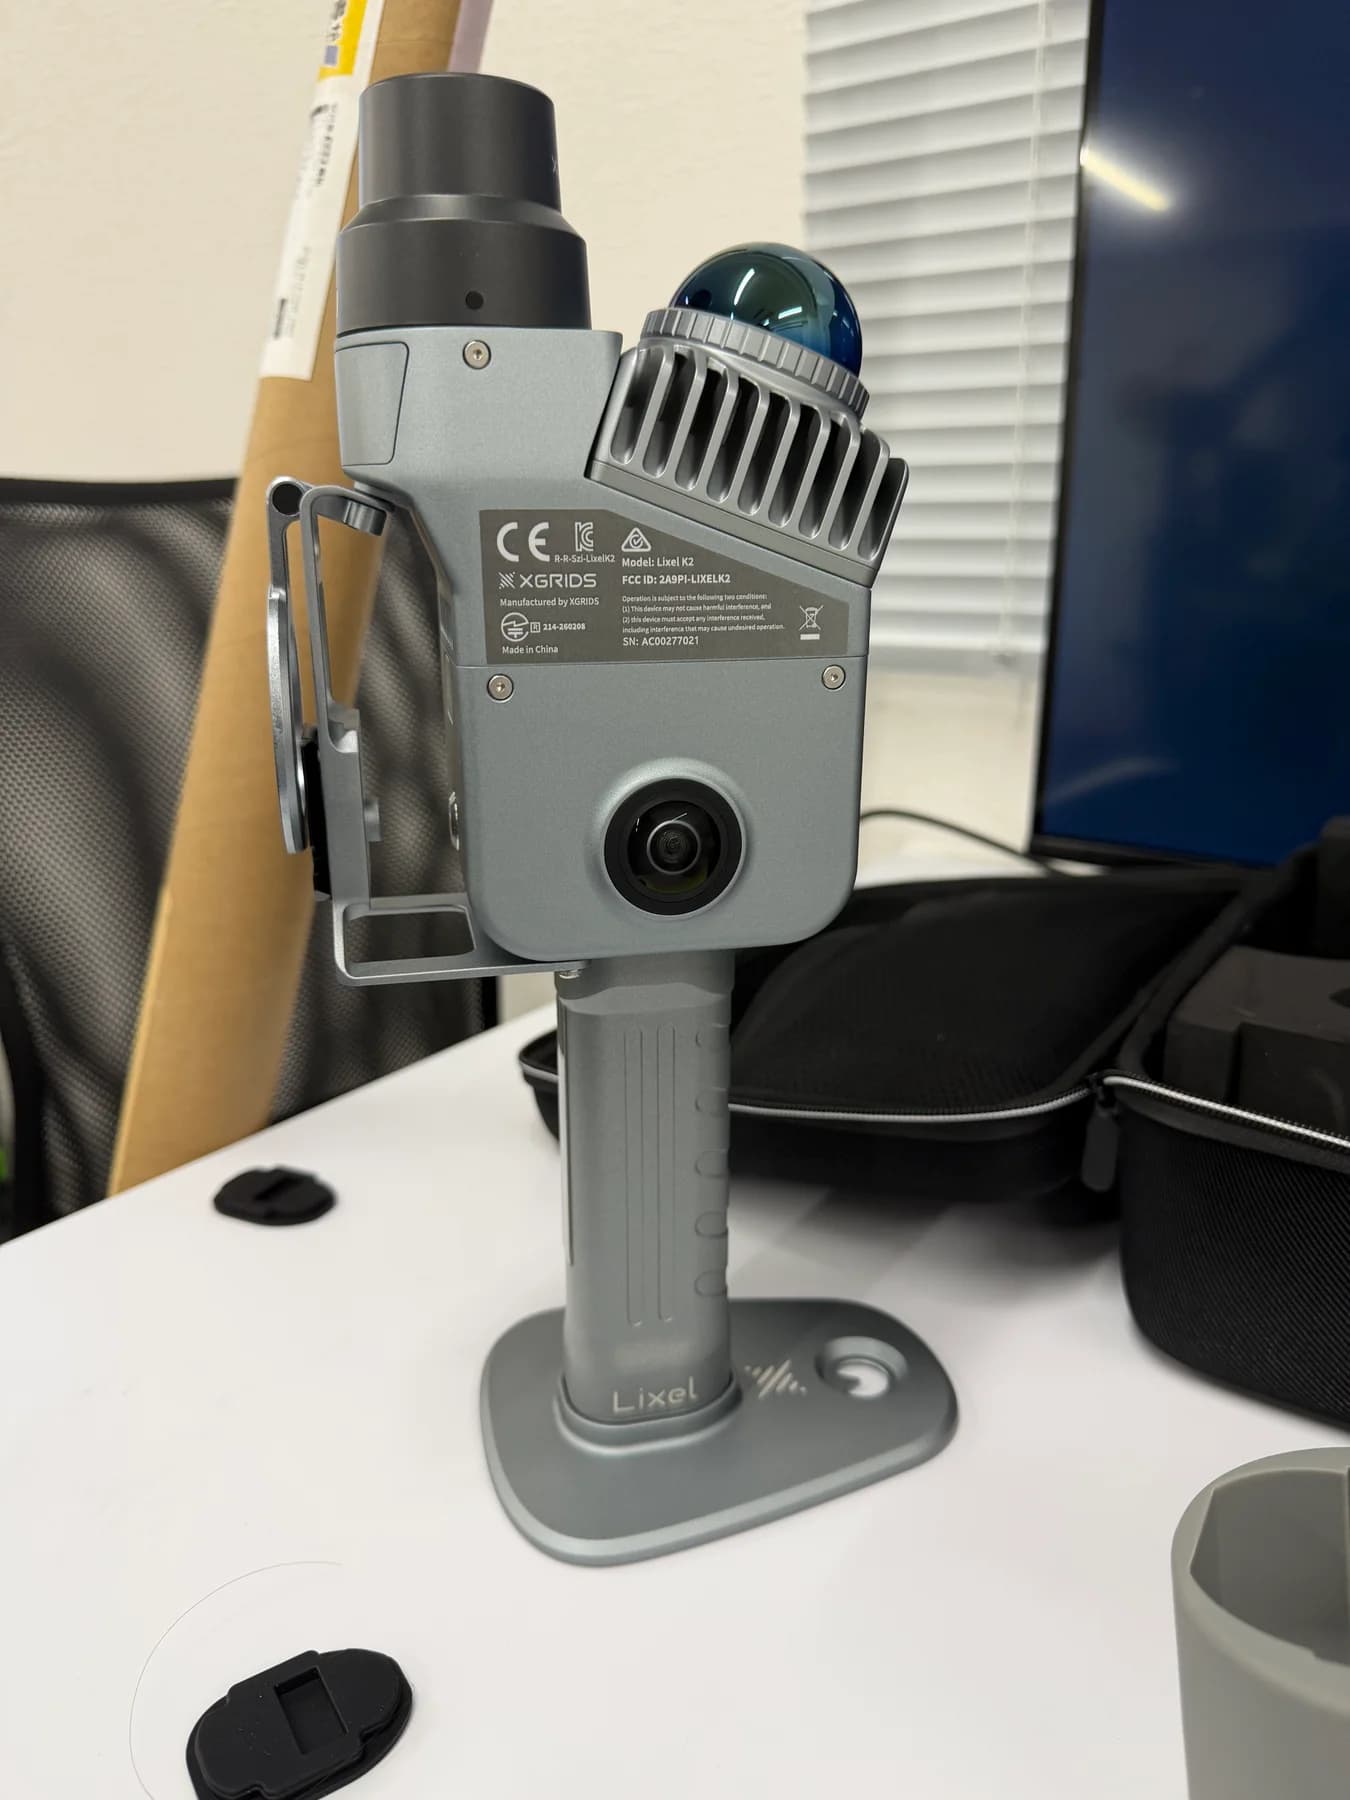
K2の3Dデジタルツイン・実機・フィジカルAI連携
XGRIDS Lixel K2 特設ショーケースページ
1,080万点のインタラクティブ3Dビューア、4K空間解析、フィジカルAI連携、現地計測・レンタル相談をご案内します。
ご相談内容と成果物
- STEP 1:現地3D計測
- XGRIDS Lixel K2で対象エリアを歩行スキャンし、高密度3D点群・360°実写・3DGSを生成
- STEP 2:空間・動線診断
- 床面不陸(凹凸・傾斜)、通路幅クリアランス、点検対象(計器・配電盤)の視認位置を3D上で解析
- STEP 3:ロボット点検PoC
- Unitree Go2+可視光4K・サーマルPTZカメラ等を投入し、巡回走行と熱画像・計器撮影を現地検証
- STEP 4:デジタル台帳連携
- 取得した点検画像・温度ログを3D空間マップ上の座標と紐付け、遠隔確認・保全計画へ接続
- 成果物
- 3D点群・CAD平面/断面図・不陸/干渉診断レポート、Go2現地巡回PoC結果レポート・点検データ
- 価格
- 対象面積、点検箇所数、使用カメラ構成、現地検証日数に応じて個別見積もり
進め方
現状、対象機体、現場の条件、希望時期を伺い、実施範囲と前提条件を合意してから着手します。成果物と価格は個別のお見積もりに明記します。
測量会社にもロボット単体商社にもできない「3D空間計測 × 四足点検SI」の一気通貫モデル
図面がない老朽化プラント・工場でも数分の歩行で巡回マップを構築
増改築を繰り返して最新図面がない施設でも、Lixel K2を持って歩くだけで1,000万点超の3D点群と実写パノラマを取得。配管の張り出しや仮置き設備まで正確に反映したロボット用マップを作成します。
3D空間上での「カメラ死角&撮影距離シミュレーション」
取得した3Dデジタルツイン上で「Go2の背の高さ(約40〜60cm)から頭上のメーターや配電盤が見えるか」「小型サーマル(ZT6)で足りるか、光学30倍ズーム(ZT30)が必要か」を実機投入前に定量判定します。
床面ミリ単位不陸診断とROS 2自律走行・Isaac Simへの直結
床面の凹凸ヒートマップで四足歩行の転倒・スリップリスク箇所を特定したうえで、ROS 2(Nav2)用の占有格子地図やNVIDIA Isaac Sim仮想環境へ変換。安全で手戻りのない現地PoCを実現します。
よくあるご質問
工場・変電所 3Dデジタルツイン × 四足点検ロボット統合導入支援では何を依頼できますか?
工場、変電所、プラント、物流・インフラ施設に向けて、EmplifAIが保有するハンディ3Dスキャナ「XGRIDS Lixel K2」による高速3Dデジタルツイン構築と、四足歩行ロボット「Unitree Go2」+サーマルPTZカメラによる自律巡回・設備点検PoCをワンストップで提供する統合パッケージです。「ロボットを現場に持ち込んだら段差や狭隘通路で通れなかった」「カメラの画角が計器に届かなかった」という失敗を、事前の1,000万点規模の3D空間診断でゼロにします。具体的な対象範囲は、機体・現場・ご希望の成果物を確認して着手前に合意します。
工場・変電所 3Dデジタルツイン × 四足点検ロボット統合導入支援の費用と納品範囲はどのように決まりますか?
対象機体・台数・実施場所・必要な成果物を確認し、対応可否、作業範囲、完了条件、費用を個別見積もりで提示します。
まずはSTEP 1の「3Dスキャン・ロボット導入可否診断」だけを依頼し、結果を見てからロボットPoCに進むことは可能ですか?
はい、最も推奨している進め方です。まず1日の現地ウォークスルースキャンで3D点群・CAD平面図・床面不陸・通路クリアランス診断レポートを納品し、ロボットが確実に通れるルートと必要なカメラ仕様が明確になってからSTEP 3の実機点検PoCへ進む2段階契約に対応しています。
工場・変電所 3Dデジタルツイン × 四足点検ロボット統合導入支援のご相談
対象機体、実施場所、解決したい課題、希望時期をお知らせください。実施内容と見積もりをご案内します。
工場・変電所 3Dデジタルツイン × 四足点検ロボット統合導入支援について相談する