
Unitree Go2 개발 스타터 ROS 2 자율 순회 팩구입・도입한 Unitree Go2를, ROS 2 자율 주행과 센서 통합을 할 수 있는 개발 환경에.
4족 보행 로봇 「Unitree Go2(주로 2차 개발 대응의 EDU 구성)」의 도입시에 벽이 되기 쉬운, Unitree SDK2・ROS 2 환경의 초기 구축, 3D LiDAR를 이용한 SLAM(지도 작성)과 Nav2 자율 이동의 시작, 외부 카메라(PTZ·서멀 등)나 센서의 전원·Ethernet 통합, 개발팀용의 실기 강의를 정리해 지원합니다.
Unitree Go2 개발 스타터·ROS 2 자율 순회 팩에 대해 상담한다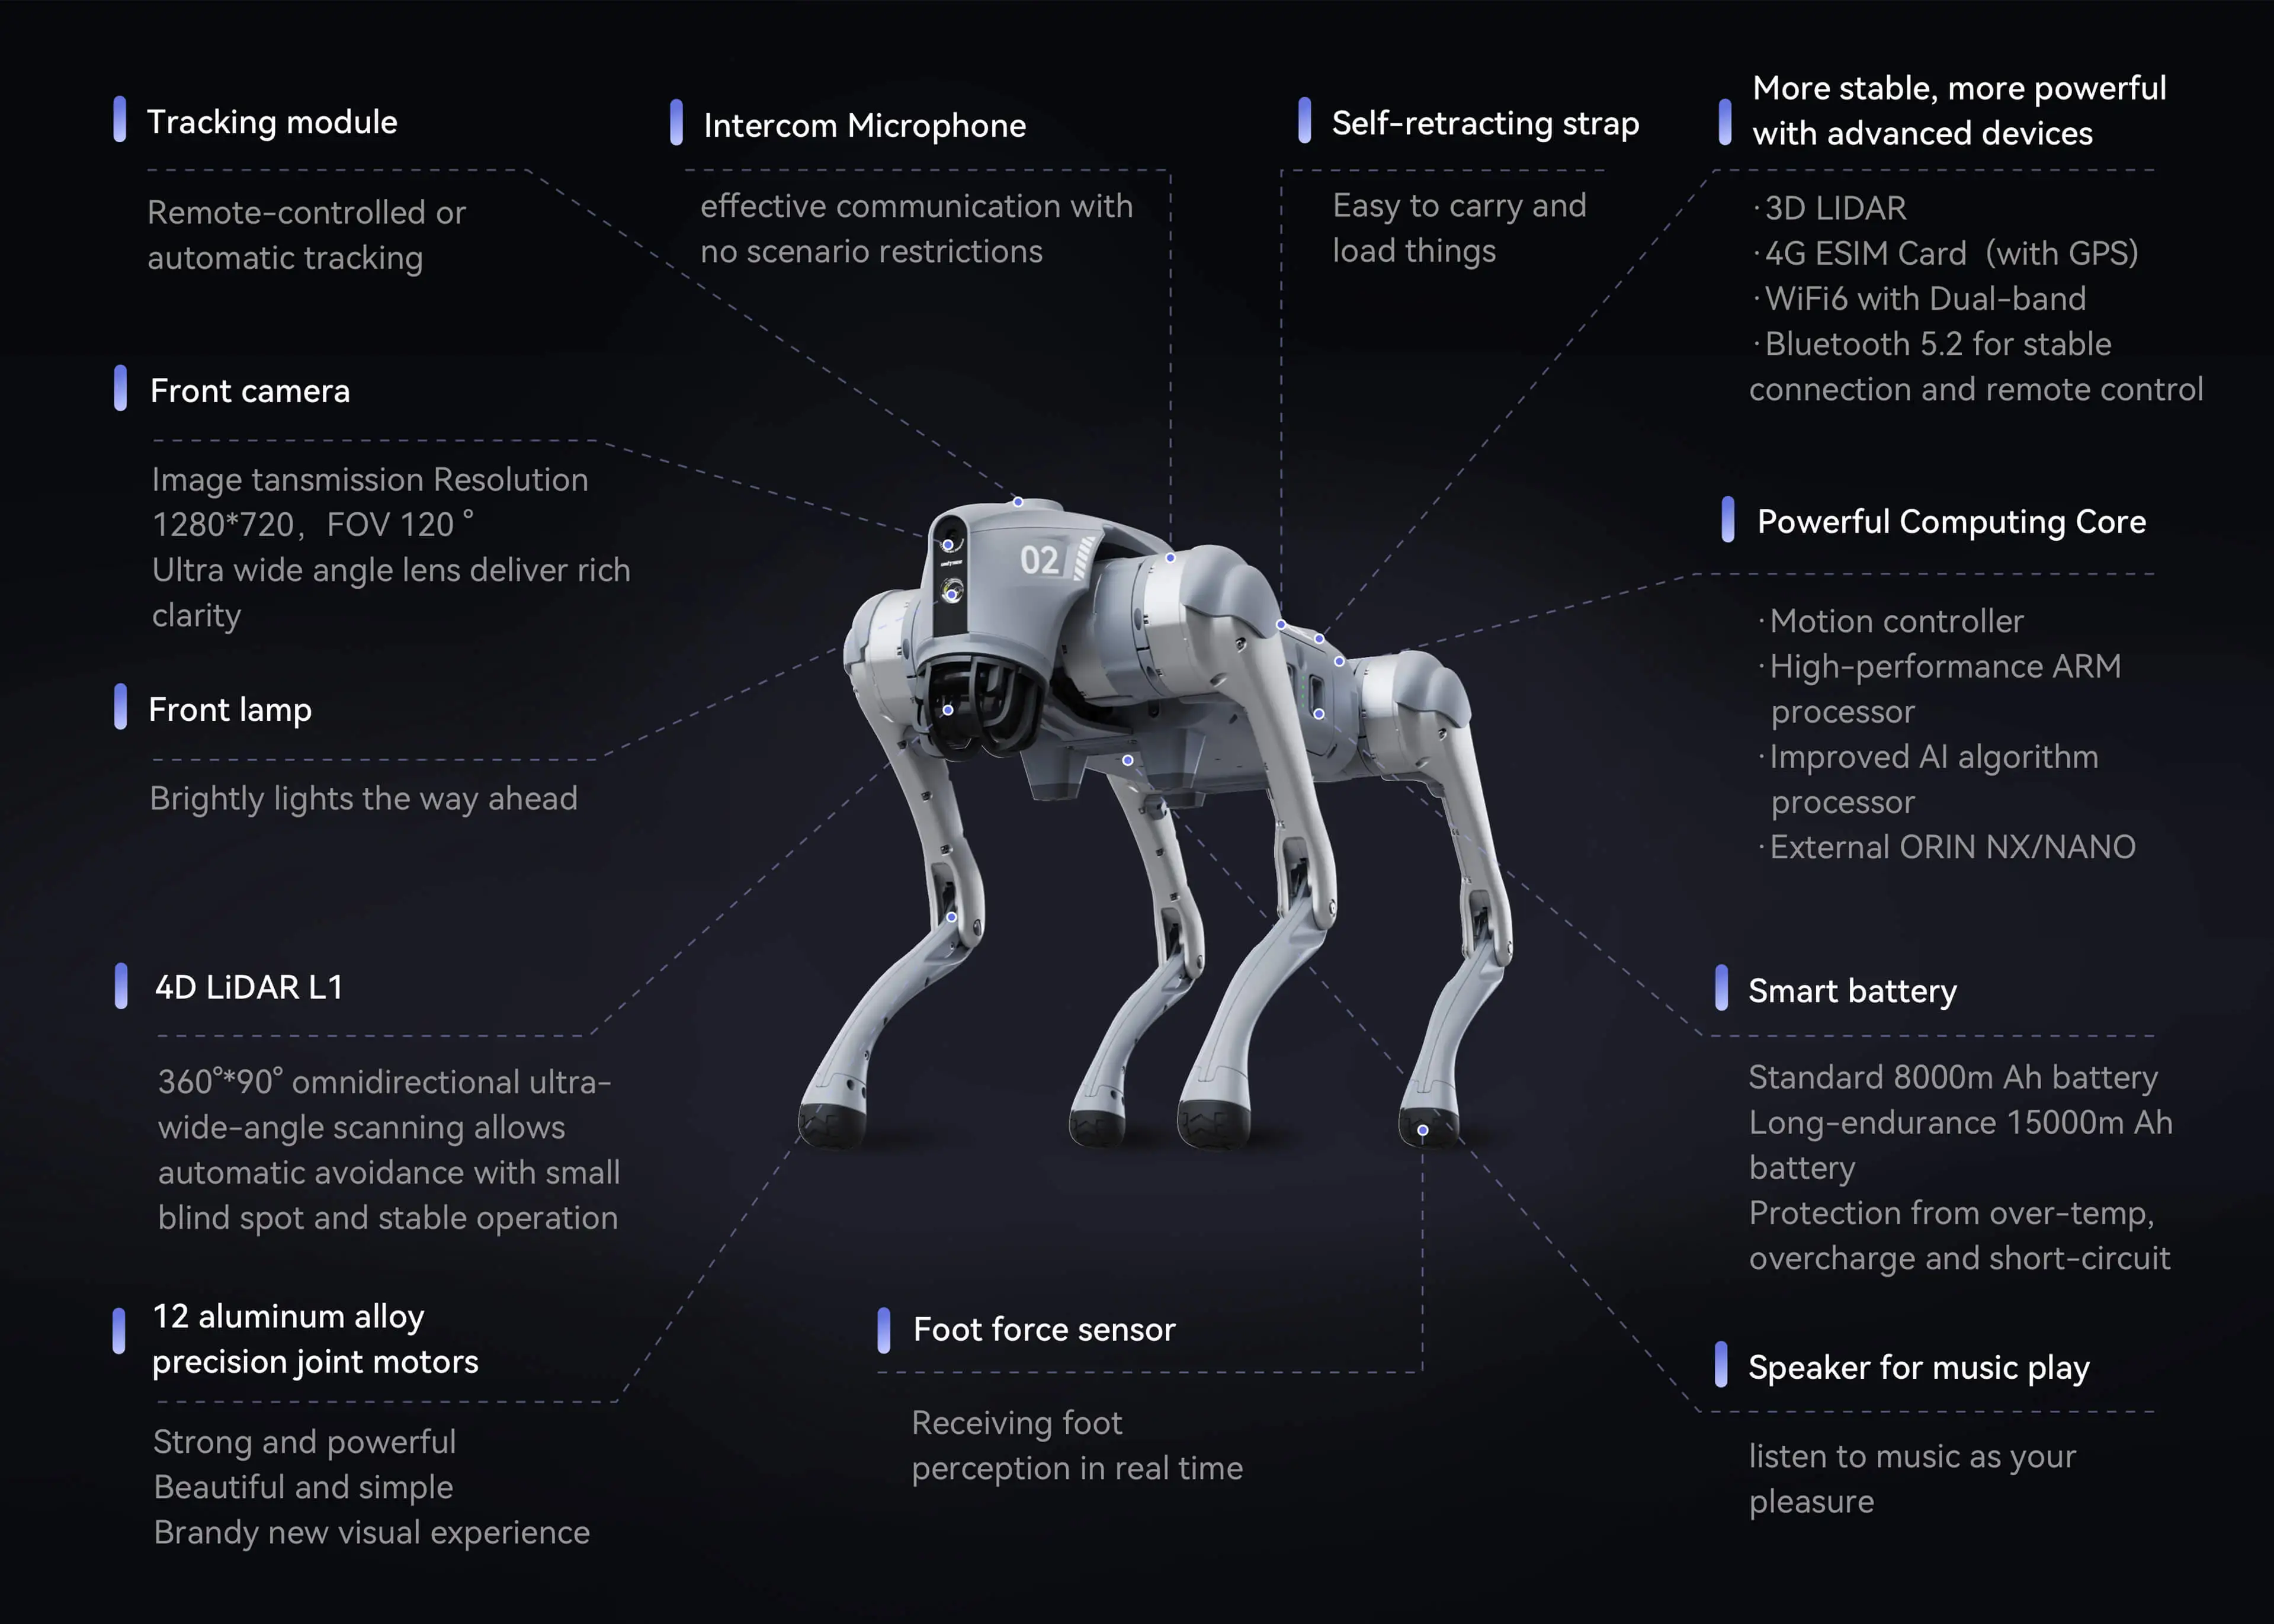
상담 내용과 성과물
- 대상 기체
- Unitree Go2(2차 개발은 EDU 구성이 전제.미구입의 경우는 로봇 수배·렌탈도 상담 가능)
- 초기 구축
- Unitree SDK2 · ROS 2 통신 설정, 개발 PC 또는 탑재 컴퓨터와의 접속 확인
- 자율 이동
- 3D LiDAR 점군을 이용한 SLAM 맵 생성, 웨이 포인트 순회, 장애물 회피의 샘플 구현
- 센서 확장
- 외부 PTZ 카메라, 열 카메라, 추가 LiDAR 등의 마운트·전원 분기·ROS 2 토픽 통합(옵션)
- 기본 강습
- 기동·긴급 정지·안전 관리, 샘플 코드 실행, 트러블 분리의 핸즈 온
- 가격
- 로봇비(별도)와 초기 구축·확장 범위를 나누어 개별 견적
진행 방식
현상, 대상 기체, 현장의 조건, 희망 시기를 묻고, 실시 범위와 전제 조건을 합의하고 나서 착수합니다. 아티팩트와 가격은 개별 견적에 명시됩니다.
납품 후 바로 연구개발·순회 PoC를 시작할 수 있는 4개의 지원 메뉴
SDK2 · ROS 2 통신 환경 초기 설정
네트워크 설정, DDS 통신, 고레벨 제어(보행·속도 지령·자세 제어) 및 상태 취득 주제의 소통을 확인해, 재현 가능한 수순서와 함께 개발 환경을 인도합니다.
3D LiDAR SLAM과 자율 순회(Navigation)의 초기 구현
실내·시설내의 테스트 코스에서 3D 지도 작성(SLAM)으로부터 자기 위치 추정, 지정 웨이 포인트의 자동 순회까지를 실기로 통과시켜 파라미터 조정의 기본을 강의합니다.
열 PTZ 카메라 및 외부 센서의 후부 통합
SIYI ZT6등의 Ethernet 제어 짐벌 카메라나 추가 센서를 Go2에 고정해, 전원 공급과 RTSP영상 취득·PTZ 각도 제어 API를 ROS 2 노드로부터 호출할 수 있는 구성을 정돈합니다.
사내 엔지니어·운용 담당자용 실기 핸즈온
단순한 코드 납품으로 끝나지 않고, 안전한 기동·정지 순서, 단차나 미끄러운 바닥면에서의 거동 한계, 배터리 관리, 로그 확인 방법을 실기로 직접 트레이닝합니다.
유시마 연구소 현지에서의 로봇 대출·개발 이용(송료 할인)에 대해서
대상 로봇의 스케줄이 비어 있는 기간에 대해서는, 외부 회장에의 배송 렌탈뿐만 아니라, 도쿄·분쿄구의 EmplifAI유시마 오피스(1층 실험실) 현지에서의 로봇대출·동작 개발·실기 검증도 접수하고 있습니다.
유시마 연구소 현지에서 이용하시는 경우는, 로봇의 포장・왕복 수송이 불필요해지기 때문에, 통상의 배송 렌탈과 비교해 우송료분의 할인(수송비 불필요・현지 이용 할인)을 적용해 안내 가능합니다. 시간대여・일대여로의 스폿 개발이나, 납땜 인두・육각 렌치 세트를 갖춘 환경에서의 실기 테스트에도 활용하실 수 있습니다.
상담 시기에 의한 요금 변동・조기 상담 할인에 대해서
대여 개시일 직전의 의뢰는, 로봇의 긴급 수배·사전 점검·수송 및 스탭의 우선 조정이 필요하기 때문에, 통상보다 요금이 높아집니다.
반대로, 이용 일정이나 기획이 보인 단계에서 미리 일찍 상담해 주신 경우는, 계획적인 수배가 가능하기 때문에 할인을 검토하겠습니다. 로봇나 연출의 상세가 미확정의 단계에서도, 우선은 서둘러 문의해 주세요.
렌탈·장기 이용·리스 상담
단기 렌탈뿐 아니라 장기 이용이나 리스를 검토하는 경우에도 상담해 주세요. 희망 기종, 수량, 이용 기간, 용도를 확인하고 대응 가능 여부와 계약 조건을 개별 안내합니다.
렌탈과 리스는 계약 기간, 유지보수, 중도 해지 등의 조건이 다릅니다. 모든 장비에 리스 계약을 제공하는 것은 아니며, 대상 장비와 조건에 따라 확인합니다.
자주 묻는 질문
Unitree Go2 개발 스타터·ROS 2 자율 순회 팩으로 무엇을 의뢰할 수 있습니까?
4족 보행 로봇 「Unitree Go2(주로 2차 개발 대응의 EDU 구성)」의 도입시에 벽이 되기 쉬운, Unitree SDK2・ROS 2 환경의 초기 구축, 3D LiDAR를 이용한 SLAM(지도 작성)과 Nav2 자율 이동의 시작, 외부 카메라(PTZ·서멀 등)나 센서의 전원·Ethernet 통합, 개발팀용의 실기 강의를 정리해 지원합니다. 구체적인 대상 범위는, 로봇·현장·희망의 성과물을 확인해 착수전에 합의합니다.
Unitree Go2 개발 스타터 ROS 2 자율 순회 팩의 비용과 납품 범위는 어떻게 결정됩니까?
대상 기체·대수·실시 장소·필요한 성과물을 확인해, 대응 여부, 작업 범위, 완료 조건, 비용을 개별 견적으로 제시합니다.
이미 타사에서 구입한 Unitree Go2에 대해서도 스타터 팩을 의뢰할 수 있습니까?
네. 가지고 있는 Go2의 형식·그레이드(표준 모델인지 2차 개발 대응의 EDU 모델인가, 탑재 연산 장치의 구성 등)를 확인한 후, 대응 가능한 개발 환경 구축과 센서 통합의 범위를 제안합니다.
Unitree Go2 개발 스타터·ROS 2 자율 순회 팩의 상담
대상 기체, 실시 장소, 해결하고 싶은 과제, 희망 시기를 알려주세요. 실시 내용과 견적을 안내합니다.
Unitree Go2 개발 스타터·ROS 2 자율 순회 팩에 대해 상담한다