
공장·변전소 3D 디지털 트윈 × 4족 점검 로봇 통합 도입 지원우선 현장을 밀리 단위의 3D 공간 데이터로 하고, 그 지도 위에서 4족 보행 로봇의 점검 순회를 설계·실증한다.
공장, 변전소, 플랜트, 물류·인프라 시설을 향해, EmplifAI가 보유한 핸디 3D 스캐너 「XGRIDS Lixel K2」에 의한 고속 3D 디지털 트윈 구축과, 4족 보행 로봇 「Unitree Go2」+서멀 PTZ 카메라에 의한 자율 순회・설비 점검 PoC를 원 「로봇을 현장에 반입하면 단차나 협종 통로에서 통과할 수 없었다」 「카메라의 화각이 계기에 닿지 않았다」라고 하는 실패를, 사전의 1,000만점 규모의 3D 공간 진단으로 제로로 합니다.
공장·변전소 3D 디지털 트윈 × 4족 점검 로봇 통합 도입 지원에 대해 상담한다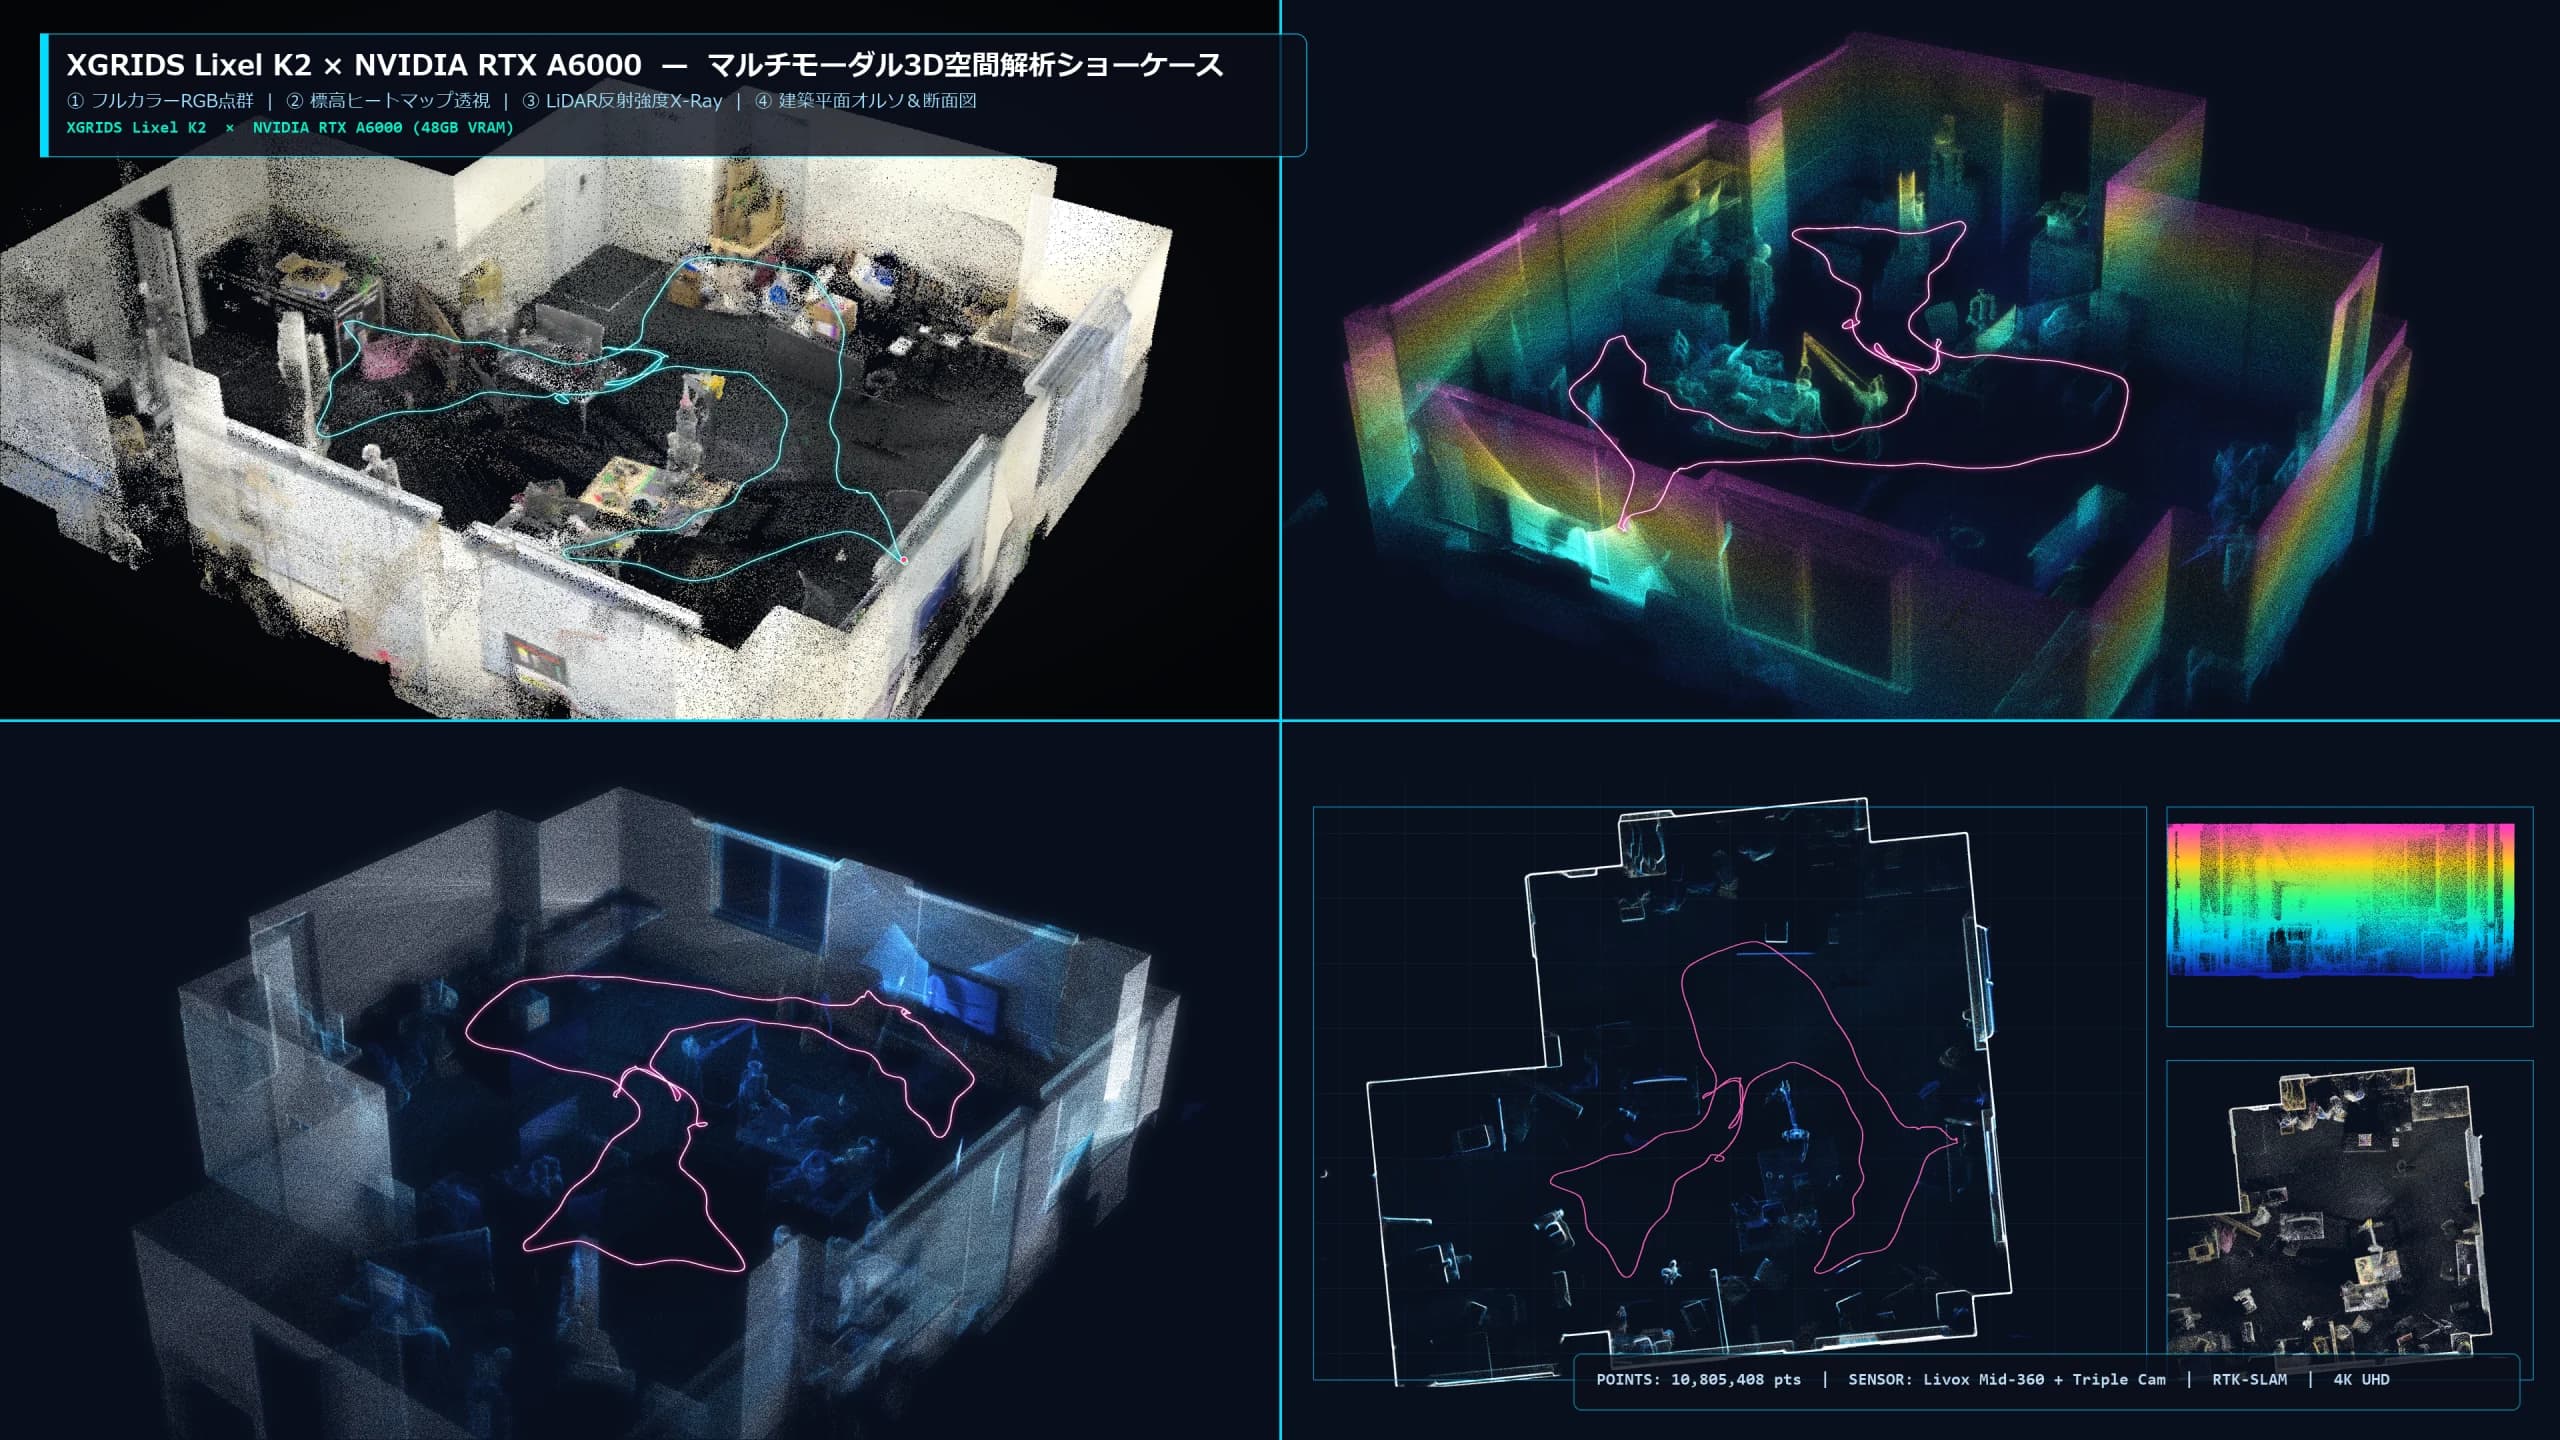
브라우저상에서 360°그리그리 움직일 수 있는 「실측 1,080만점」3D 디지털 트윈
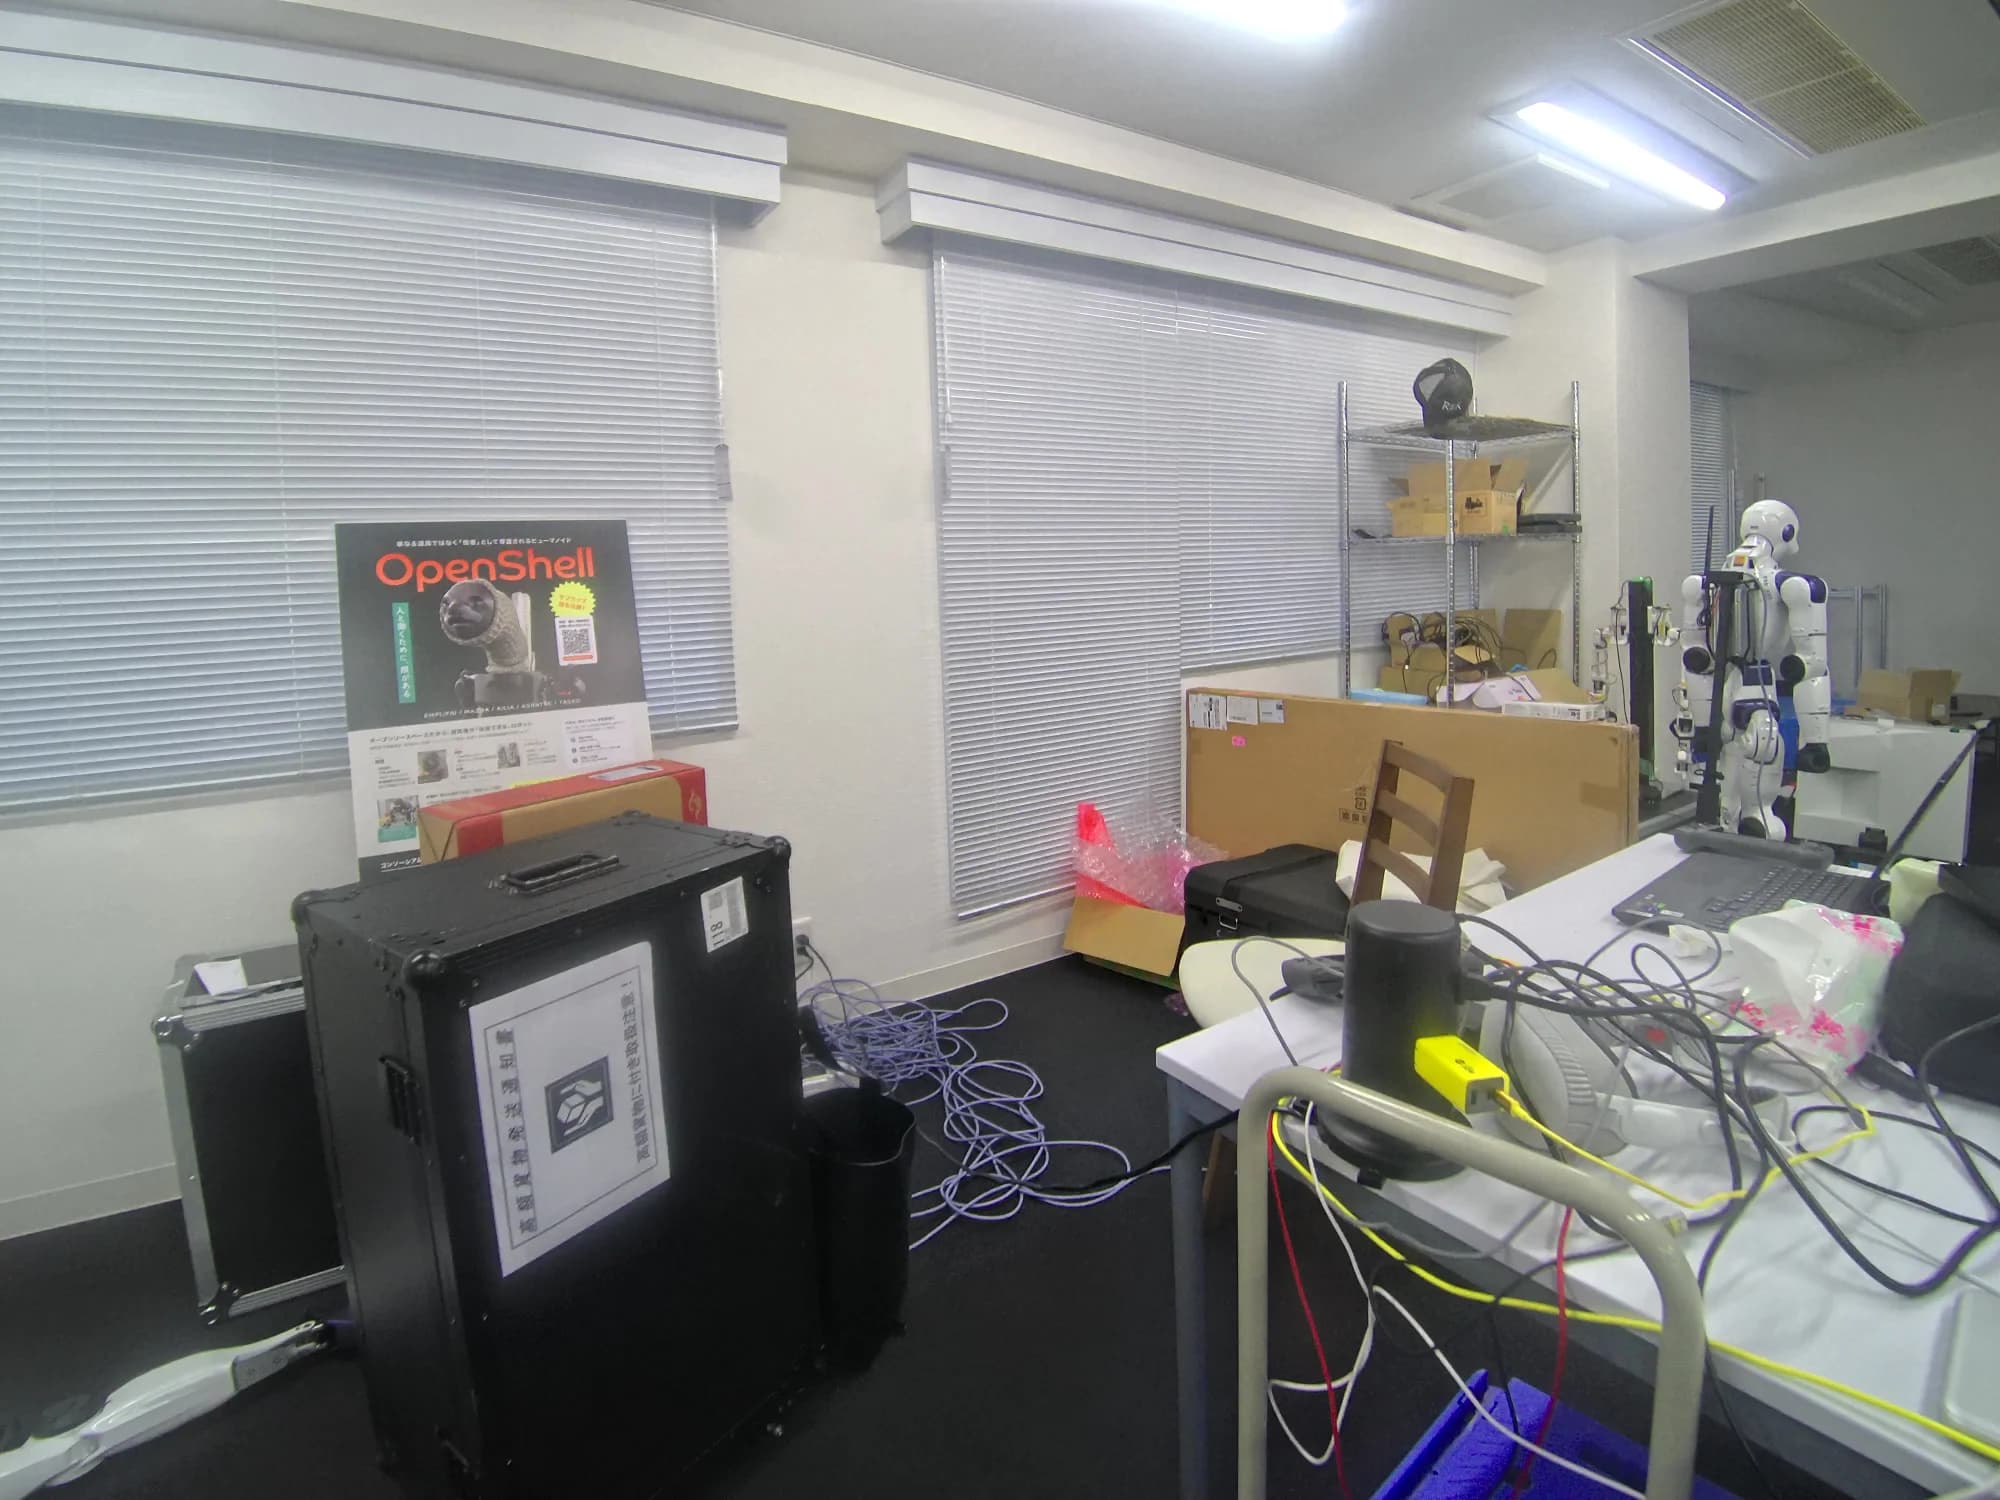
EmplifAI의 로봇 개발 실험실(Unitree G1 휴머노이드·쌍완 로봇 설치 환경)을 보유한 XGRIDS Lixel K2로 불과 89초간 걸으면서 계측한 실제 데이터입니다. 마우스 드래그나 스와이프로 360°회전·줌할 수 있는 것 외에 4종류의 표시 모드 전환, 천장 슬라이스(단면 컷), 로봇 설치 스폿에의 시점 점프를 그 자리에서 체험하실 수 있습니다.
XGRIDS의 3D 공간 데이터 × 피지컬 AI로 무엇을 할 수 있는지
현장을 3D 스캔하는 가장 큰 가치는 인간이 볼 수 있는 드로잉 작성에만 그치지 않습니다. 밀리 단위의 3D 공간 데이터와, EmplifAI가 다루는 휴머노이드 로봇(Unitree G1등)·쌍완 매니퓰레이터(OpenArm)·VLA 모델·NVIDIA Isaac Sim 환경을 곱하는 것으로, 로봇 도입의 사전 진단으로부터 가상 훈련,
실공간을 89초로 디지털화해, 휴머노이드·쌍완 로봇이 움직이는 가상 검증 환경에
도면이 존재하지 않는 공장·창고·연구시설에서도 XGRIDS Lixel K2를 가지고 걷는 것만으로 실내 전체의 3D 점군과 실사 텍스처를 취득. EmplifAI 실험실의 실측 데이터에서도 창가의 휴머노이드(Unitree G1)와 중앙의 쌍완 로봇 작업 셀을 포함한 공간 전체(68.3㎡·1,080만점)를 불과 89초로 공간 데이터화하고 있습니다. 취득한 공간을 NVIDIA Isaac Sim이나 ROS 2 환경에 도입하는 것으로, 실제기를 현지에 반입하기 전에 보행 루트, 전신 제어, 파지 동작의 시뮬레이션(Real2Sim2Real)을 돌릴 수 있습니다.
이 조합으로 실현할 수 있는 일
- 현지를 걷는 것만으로, 휴머노이드나 AMR이 주행·작업하는 실치수의 3D 가상 공간을 구축
- NVIDIA Isaac Sim, USD, ROS 2에 대한 충돌 판정 모델과 내비게이션 맵으로의 변환 연계
- 현장의 센기·작업대·장애물을 그대로 반영한 로봇 강화 학습·모방 학습의 환경 생성
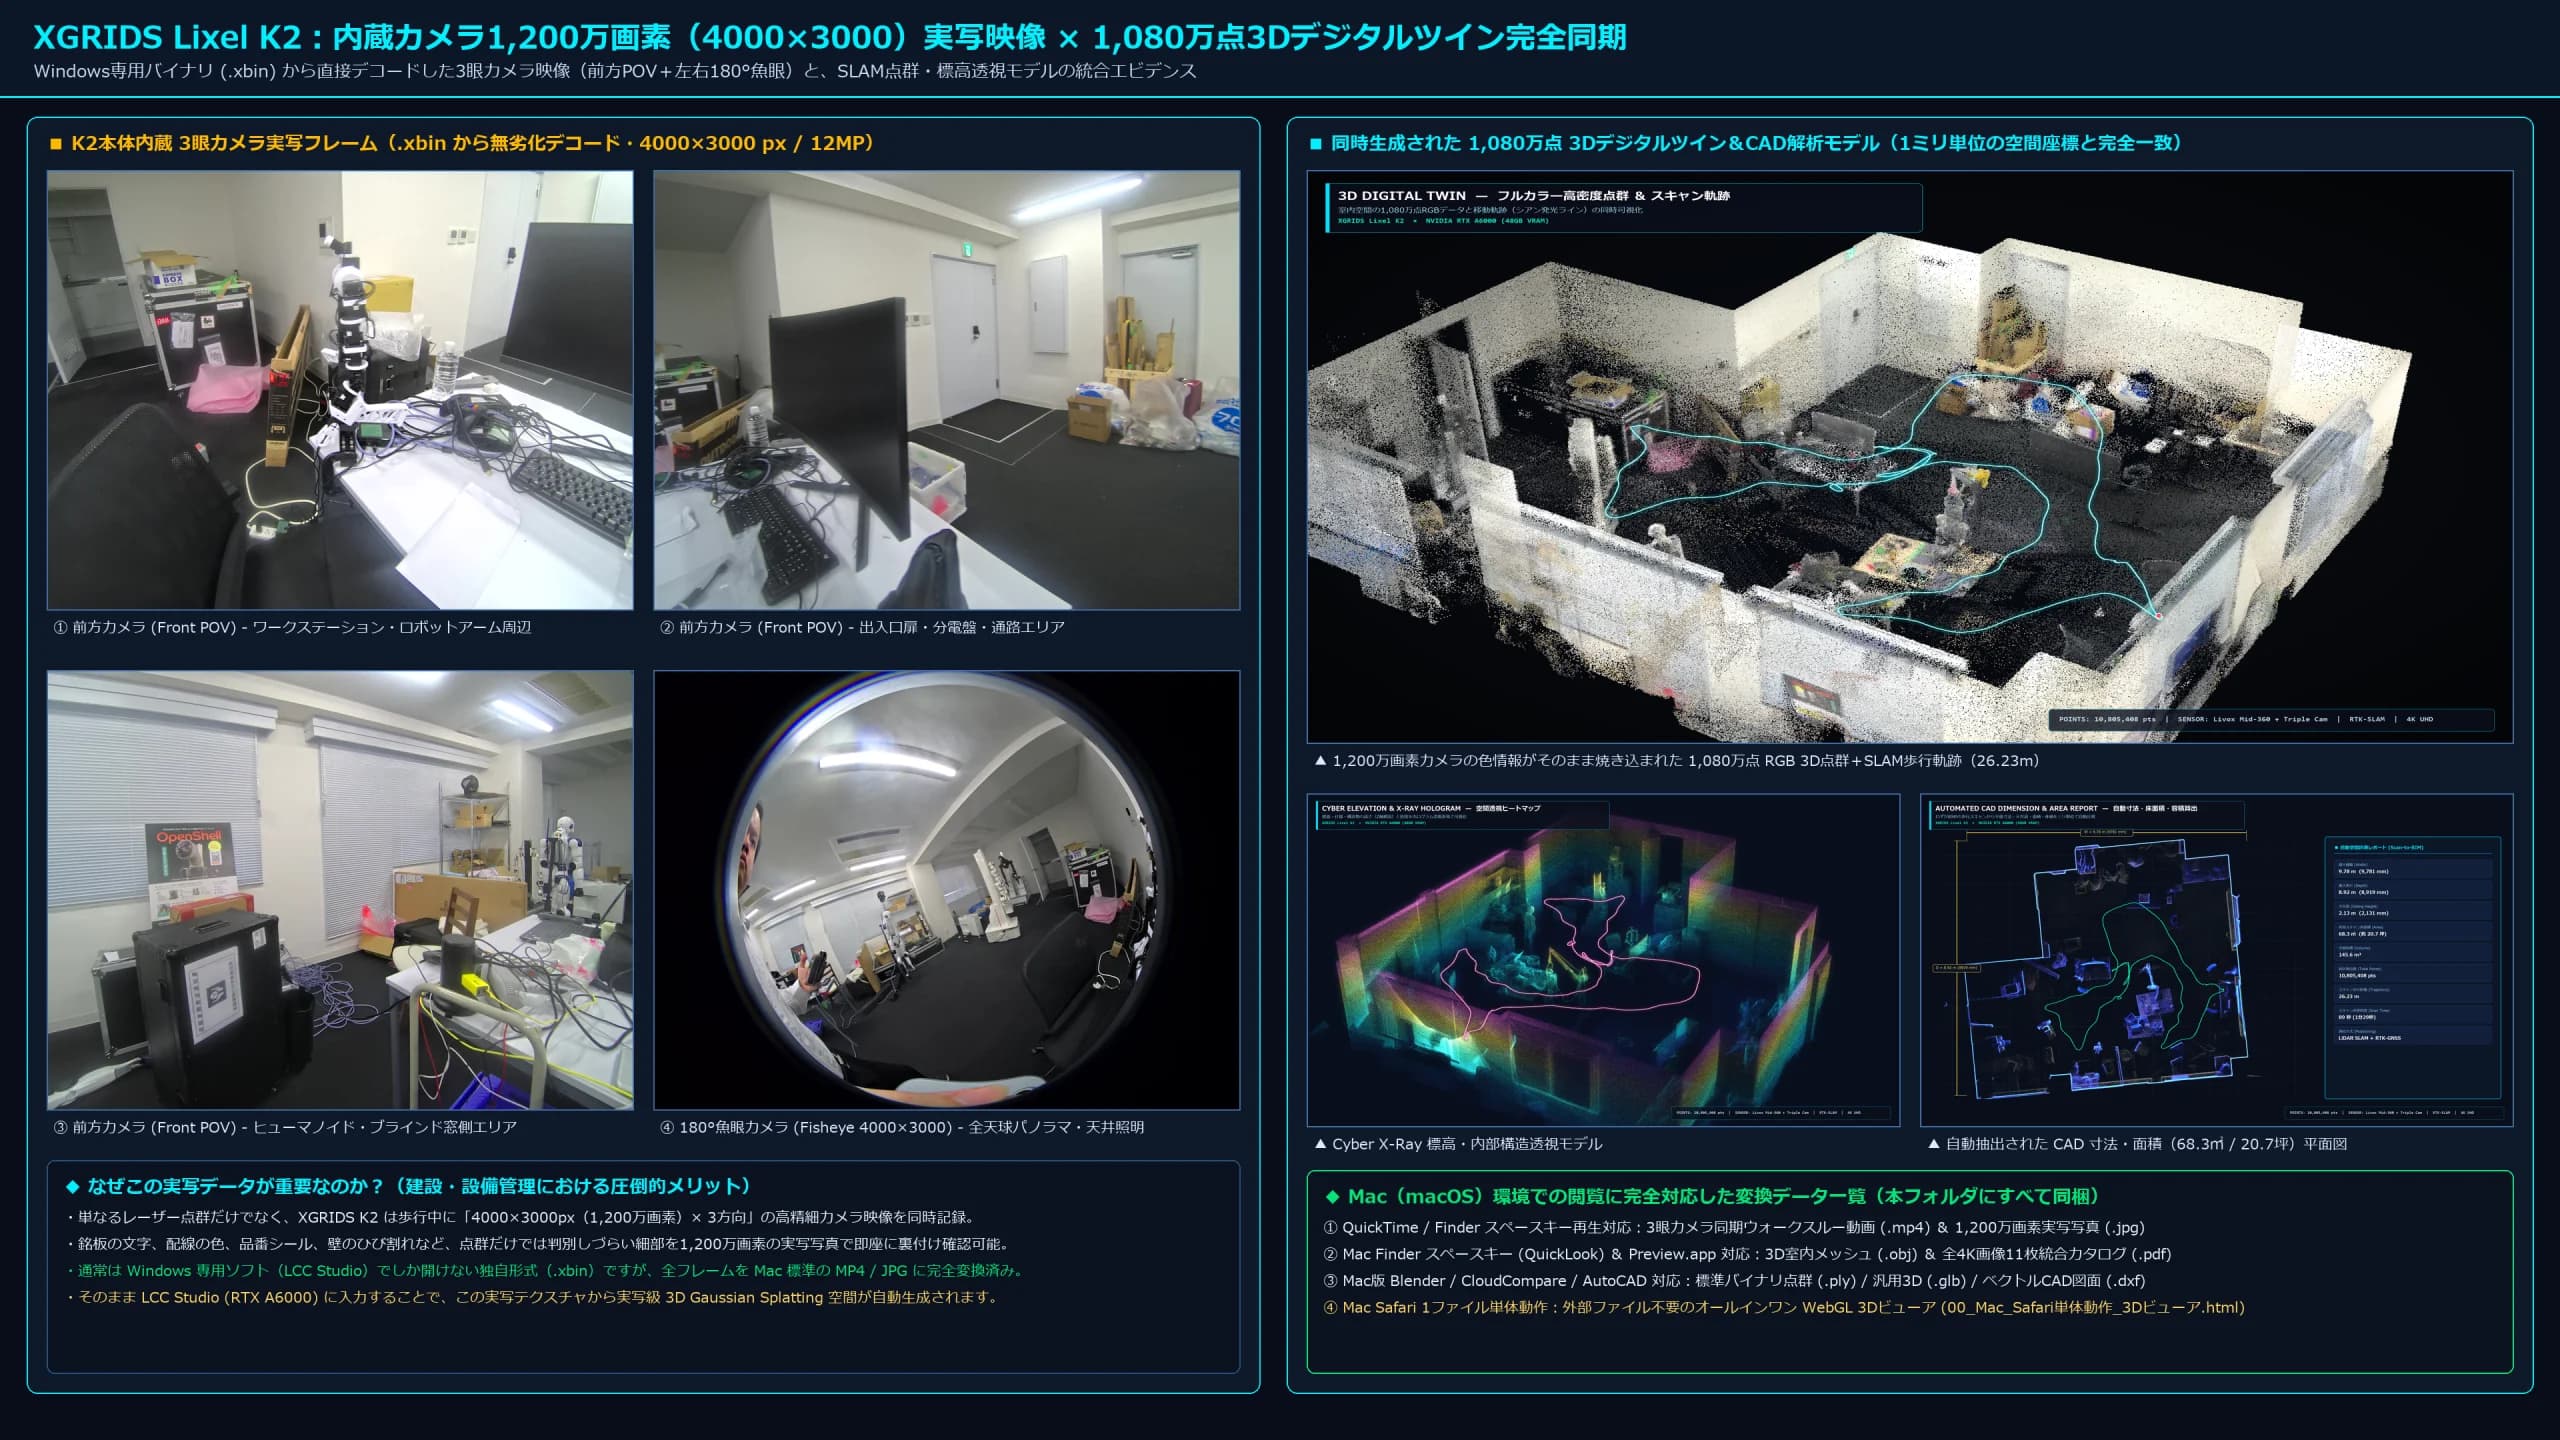
영상으로 보기: 89초의 워크스루에서 1,080만점의 3D 공간이 태어날 때까지
XGRIDS Lixel K2로 실제로 계측한 실험실 공간의 360° 멀티모달 해석 영상과 레이저 주사에 의한 1,080만점 공간 빌드업 영상을 전환해 보실 수 있습니다.
360°회전 × 3 모드 연속 변화(풀 컬러 RGB → 사이버 표고 → LiDAR X-Ray)
1회의 보행 스캔(89초)에서 생성된 1,080만점의 3D 공간 데이터를, 실사 풀 컬러 RGB, 높이별 사이버 표고 홀로그램, 레이저 반사 강도에 의한 X-Ray 투시의 3 모드로 심리스하게 전환하면서 360°회전 표시하는 쇼케이스 영상입니다.
1회의 스캔으로부터 다각적으로 전개할 수 있는 “4K 공간 해석·도면·검사 비주얼라이제이션”
취득한 고밀도 3D 데이터부터 풀 컬러 점군, 고도 홀로그램, 1m 그리드 건축 오르소도, 자동 치수 CAD 평면도, 바닥 불륙·벽면 연직도의 밀리 단위 히트 맵, 로봇 반입 클리어런스 검증까지 목적에 따른 해석 뷰를 전개할 수 있습니다. 썸네일을 클릭하여 전환하고 이미지 클릭으로 고해상도 확대 표시가 가능합니다.
클릭으로 4K 고화질 이미지 확대4분할 멀티모달 3D 공간 해석 쇼케이스
1개의 스캔 데이터로부터, ①풀 컬러 RGB 점군, ②표고 히트 맵 투시, ③1m그리드 건축 오르소 평면도, ④단면 프로파일의 4모드를 동시 전개. 공간의 외형과 치수・구조를 한눈에 파악할 수 있습니다.
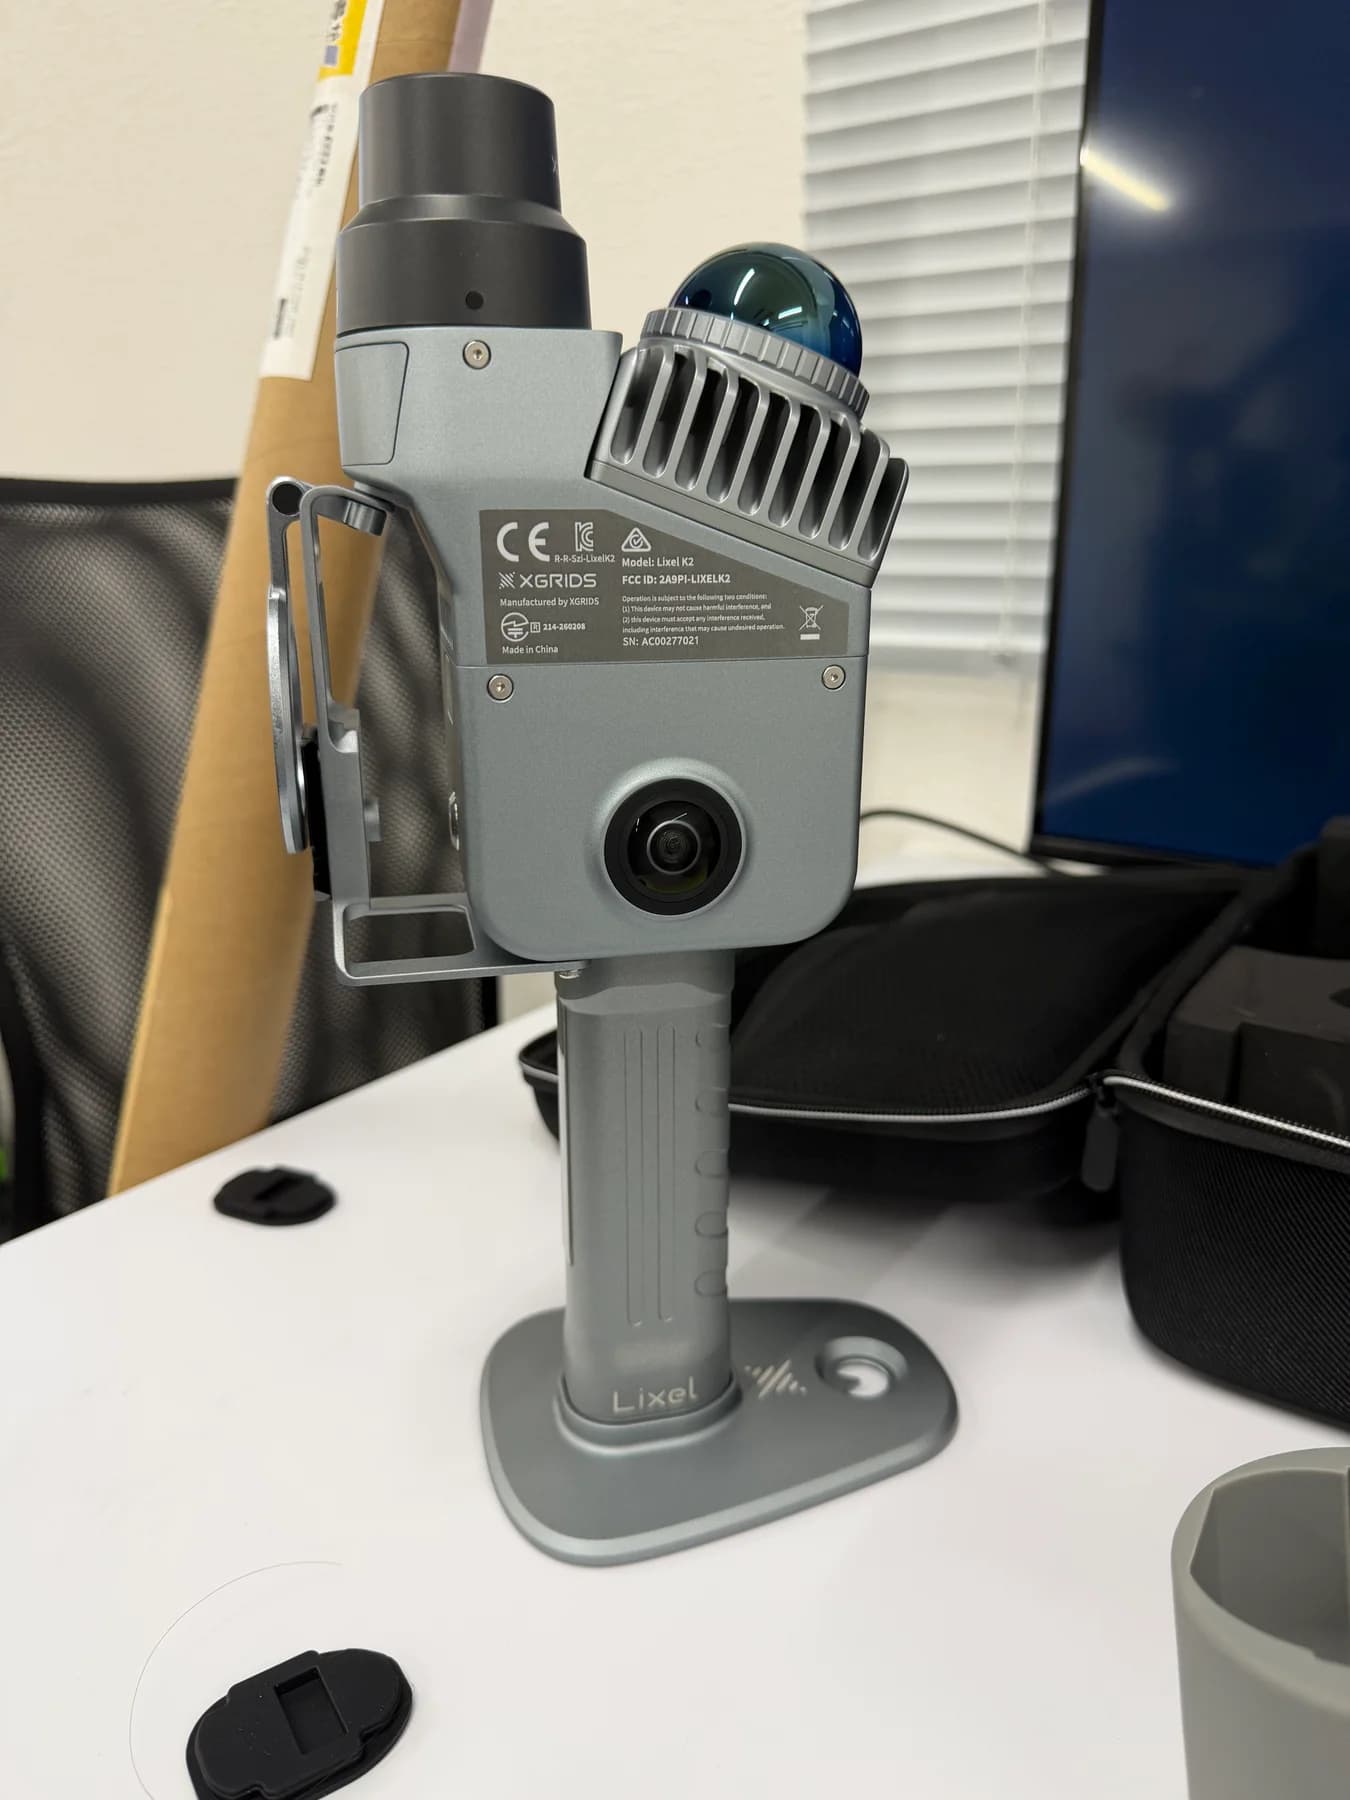
XGRIDS Lixel K2의 실제 기계를 보유하고 3D 공간 계측에서 피지컬 AI 연계까지 단번에 지원
EmplifAI는 XGRIDS의 핸디형 3D 스캐너 「Lixel K2」실기와 대용량 VRAM 48GB를 갖춘 워크스테이션 GPU 「NVIDIA RTX A6000」을 자사 실험실에 도입하고 있습니다. 불과 89초의 보행으로 실내 전역(68.3㎡·1,080만점)을 3D 디지털 트윈화해, 점군·CAD/BIM 도면·상면 불륙 검사로부터, 3D Gaussian Splatting(3DGS), 휴머노이드나 쌍팔 로봇의 시뮬레이션(NVIDIA Isaac Sim/Real2Sim)
K2의 3D 디지털 트윈·실기·피지컬 AI 연계
XGRIDS Lixel K2 특설 쇼케이스 페이지
1,080만점의 인터랙티브 3D 뷰어, 4K 공간 해석, 피지컬 AI 연계, 현지 계측·렌탈 상담을 안내합니다.
상담 내용과 성과물
- STEP 1: 현지 3D 계측
- XGRIDS Lixel K2로 대상 영역을 보행 스캔하여 고밀도 3D 점군, 360° 실사, 3DGS를 생성
- STEP 2: 공간·동선 진단
- 바닥면 불륙(요철·경사), 통로폭 클리어런스, 점검 대상(계기·배전반)의 시인 위치를 3D상에서 해석
- STEP 3: 로봇 점검 PoC
- Unitree Go2+가시광 4K・서멀 PTZ 카메라 등을 투입해 순회 주행과 열화상・계기 촬영을 현지 검증
- STEP 4: 디지털 대장 연계
- 취득한 점검 화상·온도 로그를 3D 공간 맵상의 좌표와 묶어, 원격 확인·보전 계획에 접속
- 아티팩트
- 3D 점군·CAD 평면/단면도·불륙/간섭 진단 리포트, Go2 현지 순회 PoC 결과 리포트·점검 데이터
- 가격
- 대상 면적, 점검 개소수, 사용 카메라 구성, 현지 검증 일수에 따라 개별 견적
진행 방식
현상, 대상 기체, 현장의 조건, 희망 시기를 묻고, 실시 범위와 전제 조건을 합의하고 나서 착수합니다. 아티팩트와 가격은 개별 견적에 명시됩니다.
측량 회사에도 로봇 단체 상사도 할 수 없는 「3D 공간 계측 × 4족 점검 SI」의 일기통관 모델
도면이 없는 노후화 플랜트·공장에서도 몇 분의 보행으로 순회 맵을 구축
증개축을 반복해 최신 도면이 없는 시설에서도, Lixel K2를 가지고 걷는 것만으로 1,000만점 초과의 3D점군과 실사 파노라마를 취득. 배관의 돌출이나 임시 설치 설비까지 정확하게 반영한 로봇용 맵을 작성합니다.
3D 공간에서의 "카메라 사각 & 촬영 거리 시뮬레이션"
취득한 3D 디지털 트윈상에서 「Go2의 키 높이(약 40~60 cm)로부터 머리상의 미터나 배전반이 보일까」 「소형 서멀(ZT6)로 충분할까, 광학 30배 줌(ZT30)이 필요할까」를 실기 투입전에 정량 판정합니다.
바닥면 밀리 단위 불륙 진단과 ROS 2 자율 주행 · Isaac Sim에 직결
바닥면의 요철 히트 맵으로 4족 보행의 전도·슬립 리스크 개소를 특정한 뒤, ROS 2(Nav2)용의 점유 격자 지도나 NVIDIA Isaac Sim 가상 환경으로 변환. 안전하고 되돌아가지 않는 현지 PoC를 실현합니다.
자주 묻는 질문
공장·변전소 3D 디지털 트윈 × 4족 점검 로봇 통합 도입 지원으로 무엇을 의뢰할 수 있습니까?
공장, 변전소, 플랜트, 물류·인프라 시설을 향해, EmplifAI가 보유한 핸디 3D 스캐너 「XGRIDS Lixel K2」에 의한 고속 3D 디지털 트윈 구축과, 4족 보행 로봇 「Unitree Go2」+서멀 PTZ 카메라에 의한 자율 순회・설비 점검 PoC를 원 「로봇을 현장에 반입하면 단차나 협종 통로에서 통과할 수 없었다」 「카메라의 화각이 계기에 닿지 않았다」라고 하는 실패를, 사전의 1,000만점 규모의 3D 공간 진단으로 제로로 합니다. 구체적인 대상 범위는, 로봇·현장·희망의 성과물을 확인해 착수전에 합의합니다.
공장·변전소 3D 디지털 트윈 × 4족 점검 로봇 통합 도입 지원의 비용과 납품 범위는 어떻게 결정됩니까?
대상 기체·대수·실시 장소·필요한 성과물을 확인해, 대응 여부, 작업 범위, 완료 조건, 비용을 개별 견적으로 제시합니다.
우선은 STEP 1의 「3D스캔・로봇 도입 가부 진단」만을 의뢰해, 결과를 보고 나서 로봇 PoC에 진행하는 것은 가능합니까?
네, 가장 추천하는 진행 방법입니다. 우선 1일의 현지 워크스루 스캔으로 3D점 구름・CAD평면도・바닥 불륙・통로 클리어런스 진단 리포트를 납품해, 로봇이 확실히 통과할 수 있는 루트와 필요한 카메라 사양이 명확하게 되고 나서 STEP 3의 실기 점검 PoC에 진행되는 2단계 계약에 대응하고 있습니다.
공장·변전소 3D 디지털 트윈 × 4족 점검 로봇 통합 도입 지원의 상담
대상 기체, 실시 장소, 해결하고 싶은 과제, 희망 시기를 알려주세요. 실시 내용과 견적을 안내합니다.
공장·변전소 3D 디지털 트윈 × 4족 점검 로봇 통합 도입 지원에 대해 상담한다