
Unitree Démarreur de développement Go2/Pack de patrouille autonome ROS 2Utilisez le Unitree Go2 acheté et installé comme environnement de développement pouvant intégrer la conduite autonome et les capteurs ROS 2.
Construction initiale de l'environnement Unitree SDK2/ROS 2, 3D, qui a tendance à être un obstacle lors de l'introduction du robot marcheur quadrupède "Unitree Go2 (configuration EDU principalement pour le développement secondaire)". Nous soutiendrons le lancement de SLAM (création de cartes) et de mouvement autonome Nav2 à l'aide de LiDAR, l'alimentation électrique/intégration Ethernet de caméras externes (PTZ, thermiques, etc.) et de capteurs, et des conférences sur l'équipement réel pour l'équipe de développement.
Unitree Consulter sur Go2 Development Starter/ROS 2 Autonomous Patrol Pack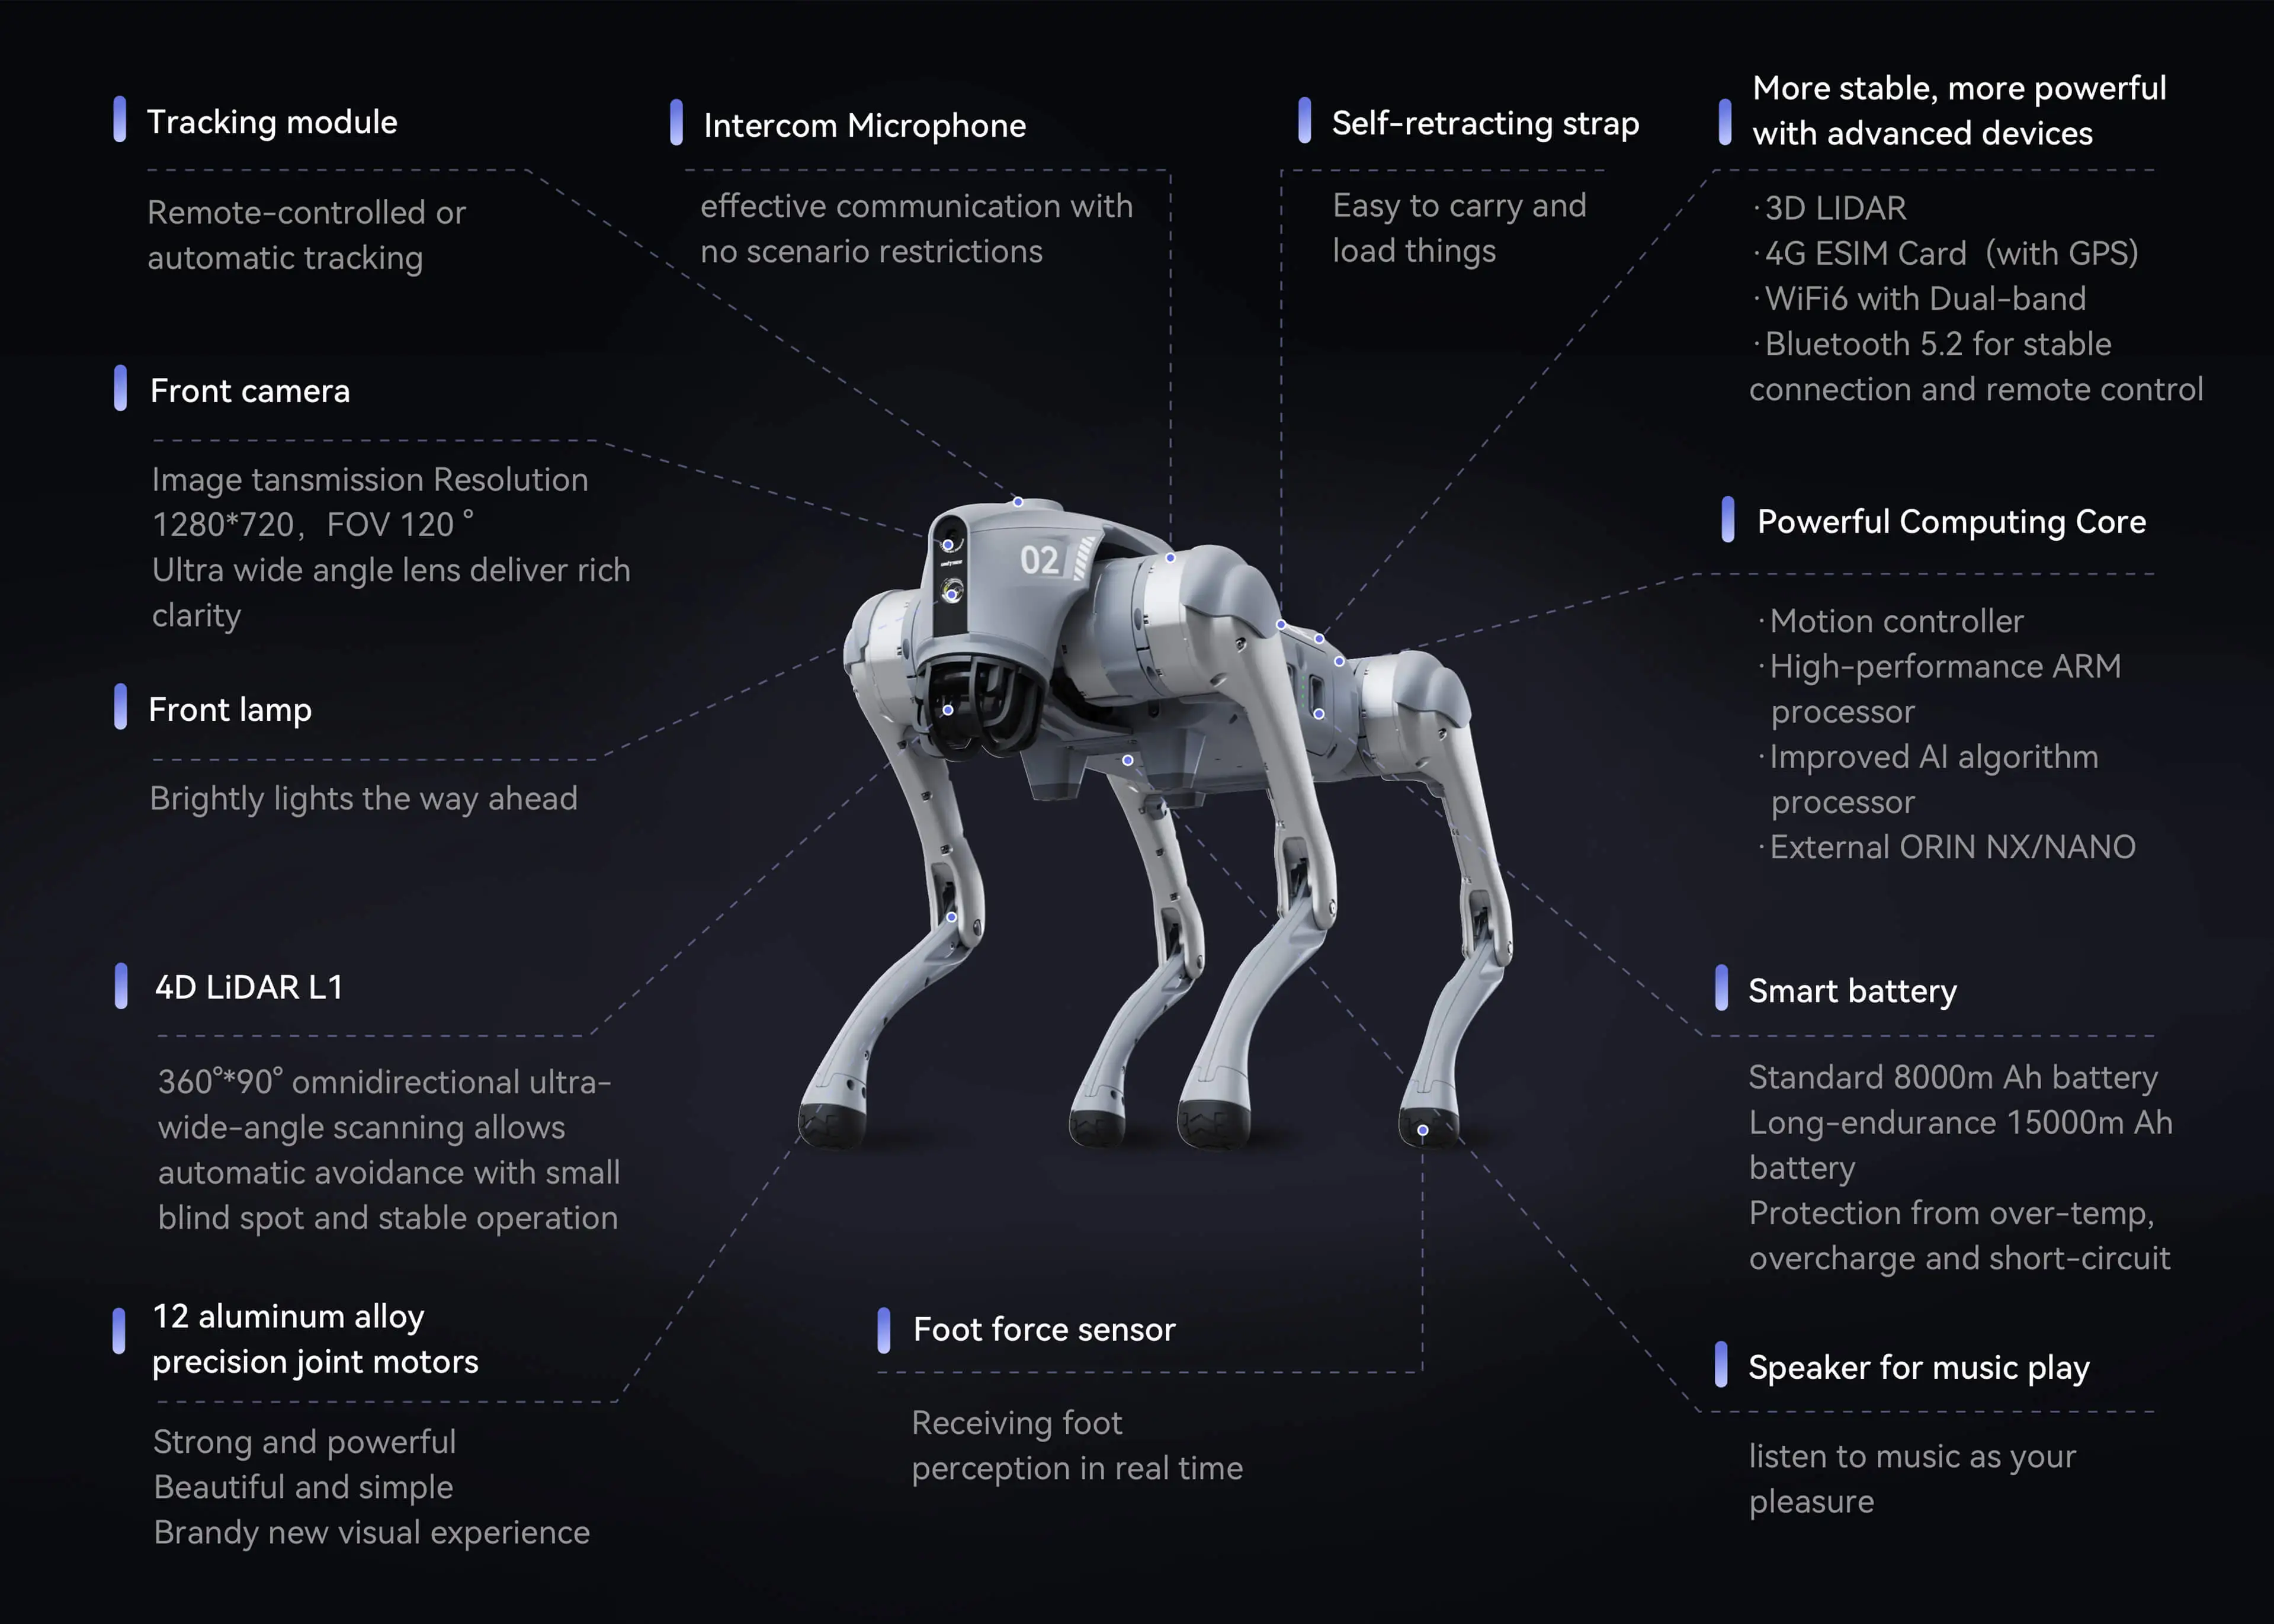
Contenu et livrables de la consultation
- Cible robot
- Unitree Go2 (le développement secondaire suppose une configuration EDU. S'il n'est pas acheté, l'arrangement/la location du robot peut également être négocié)
- construction initiale
- Paramètres de communication Unitree SDK2/ROS 2, confirmation de connexion avec PC de développement ou ordinateur de bord
- mouvement autonome
- Exemple de mise en œuvre de la génération de cartes SLAM, de la patrouille de points de cheminement et de l'évitement d'obstacles à l'aide d'un nuage de points LiDAR 3D
- extension du capteur
- Montage d'une caméra PTZ externe, d'une caméra thermique, d'un LiDAR supplémentaire, etc., branchement d'alimentation, intégration thématique ROS 2 (en option)
- Cours de base
- Expérience pratique du démarrage, de l'arrêt d'urgence, de la gestion de la sécurité, de l'exécution d'exemples de code et du dépannage
- prix
- Estimations distinctes pour les coûts du robot (séparément) et la portée initiale de la construction/agrandissement
Comment procéder
Nous poserons des questions sur la situation actuelle, l'objectif robot, les conditions du site et le calendrier souhaité, puis nous commencerons les travaux après avoir convenu de la portée de la mise en œuvre et des conditions préalables. Les livrables et les prix seront précisés dans le devis individuel.
Quatre menus d'assistance qui vous permettent de démarrer la R&D et le PoC mobile immédiatement après la livraison
Configuration initiale de l'environnement de communication SDK2/ROS 2
Nous confirmerons la communication des paramètres réseau, de la communication DDS, du contrôle de haut niveau (marche, commandes de vitesse, contrôle de posture) et des sujets d'acquisition de statut, et remettrons l'environnement de développement ainsi que les manuels de procédures reproductibles.
Mise en œuvre initiale du 3D LiDAR SLAM et de la navigation autonome
Nous enseignerons les bases du réglage des paramètres en utilisant une machine réelle pour tout effectuer, de la création de cartes 3D (SLAM) à l'estimation de la position personnelle et à la patrouille automatique des points de cheminement désignés sur un parcours d'essai en intérieur/installation.
Intégration ultérieure de caméras thermiques PTZ et de capteurs externes
Fixez une caméra à cardan contrôlée par Ethernet telle que SIYI ZT6 et des capteurs supplémentaires sur Go2, et configurez une configuration qui permet d'appeler l'alimentation électrique, l'acquisition d'images RTSP et l'API de contrôle d'angle PTZ à partir du nœud ROS 2.
Pratique sur l'équipement réel pour les ingénieurs internes et le personnel d'exploitation
Plutôt que de simplement fournir le code, nous proposons une formation directe sur la machine réelle, y compris les procédures de démarrage et d'arrêt en toute sécurité, les limites de comportement sur les marches et les sols glissants, la gestion de la batterie et la vérification des journaux.
Concernant la location et l'utilisation du développement du robot au laboratoire Yushima (remise sur les frais de port)
Pendant la période où le calendrier du robot cible est ouvert, nous acceptons non seulement les locations de livraison sur des sites externes, mais également la location sur site du robot, le développement des opérations et la vérification réelle de la machine au bureau EmplifAI Yushima (laboratoire du 1er étage) à Bunkyo-ku, Tokyo.
Si vous l'utilisez sur le site du Yushima Lab, il n'est pas nécessaire d'emballer et de transporter le robot aller-retour, nous pouvons donc vous offrir une réduction sur les frais d'expédition (pas de frais de transport et réduction d'utilisation locale) par rapport aux locations de livraison régulières. Il peut également être utilisé pour un développement ponctuel à l'heure ou à la journée, ou pour des tests réels de machines dans un environnement équipé d'un fer à souder et d'un jeu de clés hexagonales.
Concernant les fluctuations de prix et les remises pour consultation anticipée en fonction de la période de consultation
Si vous faites une demande juste avant la date de début de la location, les frais seront plus élevés que d'habitude car cela nécessitera un arrangement urgent, une inspection préalable, un transport et une coordination prioritaire du personnel de robot.
En revanche, si vous nous contactez dès que vous connaissez votre emploi du temps et vos projets, nous envisagerons des réductions car nous pouvons prendre des dispositions planifiées. Même si les détails du robot et les performances ne sont pas encore finalisés, veuillez nous contacter dès que possible.
Consultation concernant la location, l'utilisation à long terme et le crédit-bail
En plus de la location à court terme, veuillez nous contacter si vous envisagez une utilisation ou une location à long terme. Nous vous confirmerons le modèle souhaité, le nombre d'unités, la durée d'utilisation et l'utilisation prévue et vous informerons individuellement de la disponibilité et des conditions contractuelles.
La location et le bail ont des conditions différentes telles que la durée du contrat, l'entretien et l'annulation anticipée. Nous ne garantissons pas qu'un contrat de location sera fourni, mais nous confirmerons la disponibilité du contrat de location en fonction de l'équipement et des conditions.
Questions fréquemment posées
Unitree Que puis-je demander avec le pack Go2 Development Starter/ROS 2 Autonomous Patrol ?
Construction initiale de l'environnement Unitree SDK2/ROS 2, 3D, qui a tendance à être un obstacle lors de l'introduction du robot marcheur quadrupède "Unitree Go2 (configuration EDU principalement pour le développement secondaire)". Nous soutiendrons le lancement de SLAM (création de cartes) et de mouvement autonome Nav2 à l'aide de LiDAR, l'alimentation électrique/intégration Ethernet de caméras externes (PTZ, thermiques, etc.) et de capteurs, et des conférences sur l'équipement réel pour l'équipe de développement. La portée spécifique des travaux sera confirmée et convenue avant de commencer les travaux, y compris robot, le site et les livrables souhaités.
Unitree Comment sont déterminés les coûts et l'étendue de la livraison du Go2 Development Starter/ROS 2 Autonomous Patrol Pack ?
Nous confirmerons le robot cible, le nombre d'unités, le lieu de mise en œuvre et les livrables requis, et fournirons une estimation individuelle de la disponibilité, de l'étendue des travaux, des conditions d'achèvement et du coût.
Puis-je demander un pack de démarrage pour Unitree Go2 que j'ai déjà acheté auprès d'une autre entreprise ?
Oui. Après avoir confirmé le type et le grade de votre Go2 (modèle standard ou modèle EDU compatible avec le développement secondaire, configuration de l'unité de traitement embarquée, etc.), nous vous proposerons un environnement de développement compatible et un périmètre d'intégration des capteurs.
Démarreur de développement Unitree Go2/consultation du pack de patrouille autonome ROS 2
Veuillez nous indiquer la cible robot, l'emplacement, le problème que vous souhaitez résoudre et le calendrier souhaité. Nous vous informerons des détails de mise en œuvre et du devis.
Unitree Consulter sur Go2 Development Starter/ROS 2 Autonomous Patrol Pack