
PoC/expérience de démonstration d'un robot IAConcentrez-vous sur un processus et testez-le en utilisant la machine réelle pour voir si cela peut être réalisé.
Les catalogues ne déterminent pas si un robot peut ou non être introduit. Sélectionnez une tâche cible, déplacez-la avec la cible réelle et mesurez le taux de réussite et le temps takt. EmplifAI s'occupera de tout, de la sélection du processus à l'agencement du robot, en passant par la conception de l'évaluation et la vérification avec l'équipement réel.
Consulter sur PoC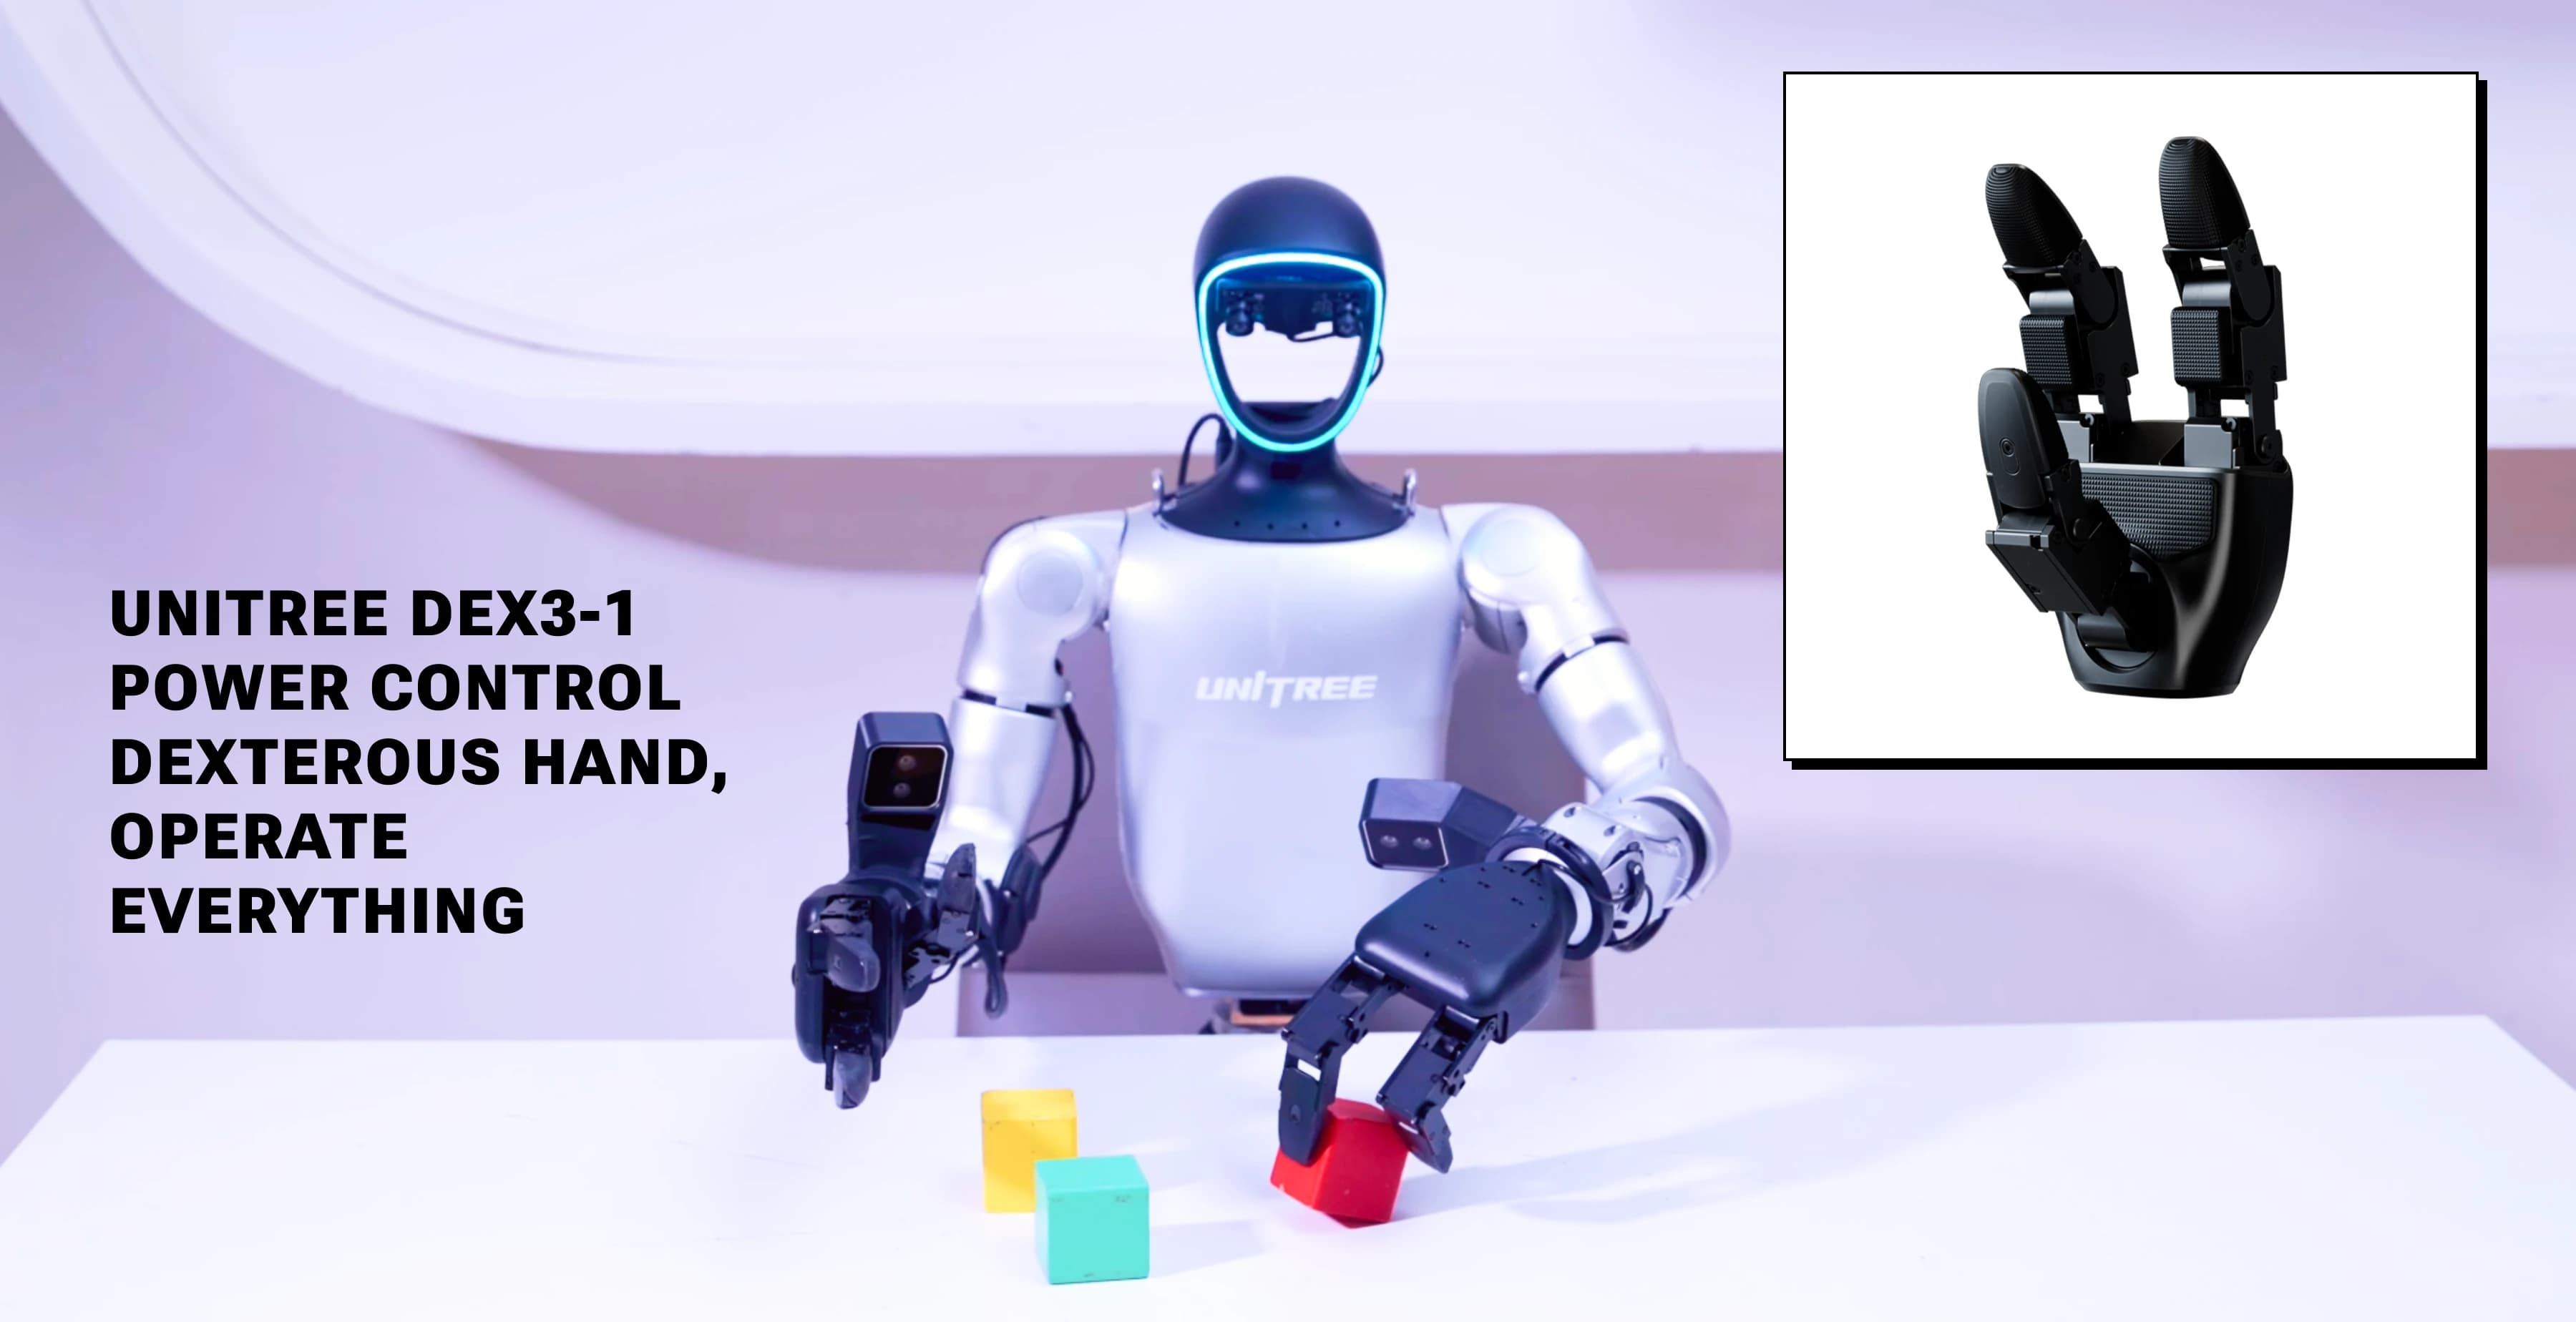
Simulation de transport usine/entrepôt
Unitree G1
Une simulation physique dans Isaac Sim a vérifié le comportement consistant à tenir une boîte de 0,25 kg à deux mains, à marcher environ 1,2 m et à la placer sur une autre plate-forme. Ce n'est pas une vidéo de la machine réelle.
RealMan RMC-AIDAL
Nous avons saisi la poignée d'une hypothétique valise de transport mesurant 30 x 20 x 20 cm et pesant au total 10 kg, et avons vérifié le processus de transport sur roues sur environ 1,2 m, en la plaçant sur un support, puis en la relâchant. Il s'agit d'une simulation physique qui corrige le centre de gravité et les paramètres de contact du modèle CAO public, et ne garantit pas la capacité de charge de la machine réelle.
RealMan RMC-AIDAL : transport de caisses de 10 kg avec les deux bras
Nous avons vérifié le fonctionnement consistant à tenir une hypothétique caisse de transport mesurant 30 x 40 x 20 cm et pesant au total 10 kg avec les deux mains à l'aide des poignées gauche et droite, en la transportant sur environ 1,2 m et en la plaçant sur un support. Pendant le transport, les contacts entre les mains gauche et droite et le partage de la charge sont enregistrés. Il s'agit d'une simulation physique qui corrige le centre de gravité et les paramètres de contact du modèle CAO public, et ne garantit pas la capacité de charge de la machine réelle.
Vous pouvez également nous consulter sur des simulations et des expériences de démonstration adaptées à votre entreprise, telles que le réapprovisionnement des étagères, l'approvisionnement en cartons de pièces et le tri.
Environnement/boîte matériaux 3D : NVIDIA SimReady / codepawl/simready-glb · CC BY 4.0 · Nous ajustons la conversion des matériaux, les dimensions et les matériaux d'affichage.
Les PoC échouent lorsque les objectifs sont trop larges
La raison pour laquelle les PoC des robots échouent n’est généralement pas la technologie. La cible est trop large. Si vous commencez par « Je veux vérifier l'automatisation d'une usine », vous ne pourrez pas décider quoi mesurer dans quel processus et, par conséquent, vous finirez par ne pouvoir prendre aucune décision.
Les PoC qui produisent des résultats se concentrent sur une seule cible. Placez cette pièce sur ce gabarit à partir de cette position. Quel pourcentage de réussite a-t-il et combien de secondes cela prend-il à chaque fois ? Une fois que vous aurez obtenu ces précisions, la réponse apparaîtra sur la machine réelle.
Le but du PoC n’est pas de « bien travailler » mais de « pouvoir prendre des décisions ». Il est tout aussi important de savoir que quelque chose ne fonctionnera pas. Une fois que vous savez si cela fonctionnera si vous modifiez les conditions ou si cela n’est pas possible pour le moment, vous pouvez prendre la prochaine décision d’investissement.
Exemple de vérification de machine réelle : préhension de bouteilles PET avec Gemini 4 Argon × Unitree G1
Dans notre laboratoire, nous avons effectué un test réel sur une machine utilisant Gemini 4 Argon, dans lequel Unitree G1 saisit et soulève une bouteille en plastique. Plutôt que d'utiliser un mouvement fixe codé en dur, l'IA convertit directement les informations visuelles de la caméra en actions du robot.
Même si la position de l'objet change, l'IA capture visuellement la situation et génère un mouvement de préhension. De cette manière, nous acceptons le développement sous contrat d'expériences PoC/de démonstration afin d'intégrer les derniers modèles d'IA et VLA dans l'équipement réel et de vérifier dans quelle mesure cela fonctionnera dans l'objet cible et le processus cible du client.
Comment procéder avec PoC
Vous pouvez nous consulter même si vous n'avez pas choisi robot ou si vous n'avez pas affiné le processus.
- 01 Sélection du processus
- Le premier processus à vérifier est déterminé en fonction de la variation de l'objet, de la marge takt et de la charge humaine. C'est le point le plus important.
- 02 Conception d'indicateurs d'évaluation
- Avant de commencer, nous sommes d'accord sur ce qui constitue le succès, comme le taux de réussite, le temps takt et le temps jusqu'à la guérison.
- 03 robot et disposition de configuration
- Nous prendrons en compte la portabilité, la portée et la main nécessaires et organiserons la location du robot. Essayez avant d'acheter.
- 04 Vérification sur matériel réel
- Nous déplaçons l'objet sur place ou dans notre entreprise. Identifiez la plage de validité tout en modifiant les conditions.
- 05 Rapport
- Organisez les résultats de mesure, les conditions qui ont été remplies et les conditions qui ne l’ont pas été. Laissez-le sous une forme qui pourra être utilisée pour la prochaine décision.
- 06 Aller à la gamme suivante
- En fonction du processus établi, envisagez d'ajouter des processus adjacents et le nombre de machines.
Méthodes pouvant être utilisées pour la vérification
Tournez d'abord par télécommande
Avant l’automatisation complète, les humains exploitent le site et obtiennent en même temps les conditions et les données d’apprentissage.
Affiner par simulation
En déterminant les conditions à l'aide de NVIDIA Isaac Sim/Isaac Lab puis en les transférant sur la machine réelle, nous réduisons le temps nécessaire à l'arrêt du chantier.
Acquérir un comportement par l'apprentissage
Pour les actions qui ne peuvent pas être écrites, envisagez une approche dans laquelle le robot les apprend à partir des performances humaines.
robot est disponible à la location
Essayez le processus cible avant d'acheter. S'il ne convient pas, vous pouvez le remplacer par un autre robot.
collecter des données
Nous entreprenons tout, depuis la conception des conditions des données nécessaires à l'apprentissage jusqu'à leur collecte et leur livraison.
Comment procéder à l'usine
Nous avons résumé les opérations cibles sur le site de fabrication, telles que le transport, la préparation et la configuration des gabarits.
NVIDIA GEAR Sonic × Unitree G1 : vérification du fonctionnement sur la machine réelle
Nous avons exécuté NVIDIA GEAR Sonic sur le Unitree G1 actuel et confirmé son fonctionnement. Voici une vidéo du processus de vérification.
Gemini 4 Argon × Unitree G1 : Démonstration de saisie autonome qui convertit la vision en action
À l'aide du Gemini 4 Argon, nous avons effectué un véritable test de machine dans lequel le Unitree G1 saisit et soulève une bouteille en plastique. Aucun mouvement codé en dur n’est utilisé ; L'IA convertit directement les informations visuelles de la caméra en actions.
Même si vous changez la position de l'objet et le replacez, l'IA comprendra visuellement la situation et générera un mouvement de préhension. Nous acceptons également la mise en œuvre d'IA/VLA physiques à l'aide de Unitree G1 et le développement sous contrat d'expériences PoC/de démonstration adaptées à l'entreprise cible.
Questions fréquemment posées
Je ne sais pas quel processus essayer en premier.
Vous pouvez nous consulter sur la sélection du processus. Convient aux processus avec de petites variations dans les objets, un temps takt suffisant et une charge de travail humaine importante. Nous écouterons la situation sur place et sélectionnerons les candidats.
Quel est le coût et la durée du PoC ?
Il varie en fonction de la difficulté du travail visé, de la présence ou non de robot et de la portée de l'évaluation. Tout d’abord, nous organisons les objectifs de vérification et les indicateurs d’évaluation, et estimons la portée, le coût et la durée de chaque processus.
Puis-je vérifier sans arrêter le site de mon entreprise ?
Il existe un moyen d'entrer par vérification sur simulation. La confirmation finale est effectuée à l'aide de la machine elle-même, mais le temps nécessaire à l'occupation du site peut être raccourci. Il nous est également possible de prendre possession de l'objet et de l'inspecter.
Que se passe-t-il si cela ne réussit pas ?
Savoir que cela ne fonctionne pas est en soi le résultat du PoC. Nous rédigerons un rapport montrant quelles conditions ne fonctionnent pas et quels changements devraient être apportés pour que cela soit possible. Nous ne vous obligerons pas à le présenter.
Consultation PoC/expérience de démonstration
Merci de nous faire part du processus cible, des objets manipulés et du travail en cours. Peu importe si le processus n'est pas encore finalisé. Nous proposons cela comme une vérification à partir du premier processus.
Consulter sur PoC