
Prise en charge du développement Sim2RealChez NVIDIA Isaac Sim・Isaac Lab,
De la simulation à la vérification réelle de la machine.
Nous soutenons le développement de l’apprentissage et de l’évaluation du travail des robots dans un environnement virtuel et leur application à des machines réelles. De la construction de l'environnement à l'apprentissage et à l'ajustement des erreurs avec la machine réelle, nous proposerons une gamme de travaux adaptés à la problématique actuelle.
Consulter sur le développement de Sim2Real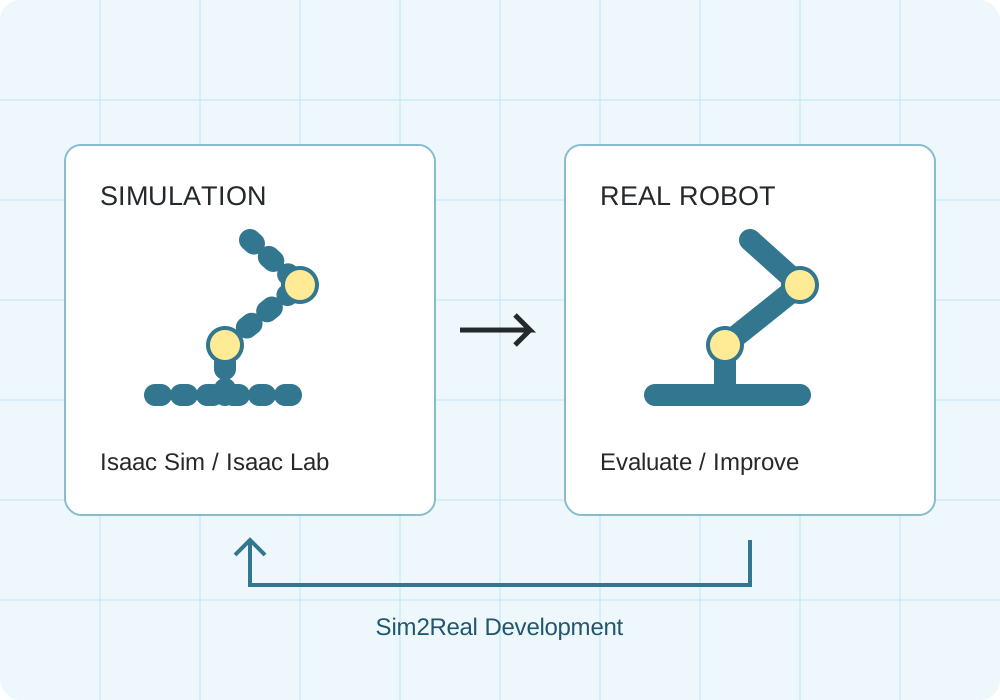
Simulation de transport usine/entrepôt
Unitree G1
Une simulation physique dans Isaac Sim a vérifié le comportement consistant à tenir une boîte de 0,25 kg à deux mains, à marcher environ 1,2 m et à la placer sur une autre plate-forme. Ce n'est pas une vidéo de la machine réelle.
RealMan RMC-AIDAL
Nous avons saisi la poignée d'une hypothétique valise de transport mesurant 30 x 20 x 20 cm et pesant au total 10 kg, et avons vérifié le processus de transport sur roues sur environ 1,2 m, en la plaçant sur un support, puis en la relâchant. Il s'agit d'une simulation physique qui corrige le centre de gravité et les paramètres de contact du modèle CAO public, et ne garantit pas la capacité de charge de la machine réelle.
RealMan RMC-AIDAL : transport de caisses de 10 kg avec les deux bras
Nous avons vérifié le fonctionnement consistant à tenir une hypothétique caisse de transport mesurant 30 x 40 x 20 cm et pesant au total 10 kg avec les deux mains à l'aide des poignées gauche et droite, en la transportant sur environ 1,2 m et en la plaçant sur un support. Pendant le transport, les contacts entre les mains gauche et droite et le partage de la charge sont enregistrés. Il s'agit d'une simulation physique qui corrige le centre de gravité et les paramètres de contact du modèle CAO public, et ne garantit pas la capacité de charge de la machine réelle.
Vous pouvez également nous consulter sur des simulations et des expériences de démonstration adaptées à votre entreprise, telles que le réapprovisionnement des étagères, l'approvisionnement en cartons de pièces et le tri.
Environnement/boîte matériaux 3D : NVIDIA SimReady / codepawl/simready-glb · CC BY 4.0 · Nous ajustons la conversion des matériaux, les dimensions et les matériaux d'affichage.
Organisez où procéder avec Sim2Real
Vous pouvez nous consulter sur des questions telles que « Je souhaite présenter Isaac Sim », « Cela fonctionne en simulation mais n'est pas stable sur la machine réelle » et « Je souhaite créer un environnement de vérification pour l'apprentissage des robots ».
Construction d'un environnement de simulation
Nous organisons le robot cible et l'environnement de travail, et soutenons la création de l'environnement nécessaire à la vérification, comme l'introduction du modèle, le réglage des articulations, des paramètres physiques et des capteurs.
Conception de l’apprentissage/évaluation
Définissez les tâches, les observations, les entrées de contrôle et les mesures d’évaluation. Vous pouvez nous consulter sur la sélection de l'apprentissage par renforcement/apprentissage par imitation, les données d'apprentissage, la conception des récompenses, etc.
Migration/vérification vers la machine réelle
Vérifiez les différences dans les caractéristiques du cycle de contrôle, du capteur et de l'actionneur. Évaluez les résultats à l’aide de la machine réelle et examinez les conditions et les contrôles de simulation.
Utilisation de NVIDIA Isaac Sim/Isaac Lab
Le logiciel et les méthodes d'apprentissage à utiliser seront considérés en fonction du robot, de l'objectif et de l'environnement existant.
- Isaac Sim
- Une plate-forme utilisée pour la simulation de robots/environnements de travail, l'évaluation de capteurs et la génération de données synthétiques.
- Isaac Lab
- Un framework pour l'apprentissage des robots basé sur Isaac Sim. Utilisé pour créer des environnements tels que l’apprentissage par renforcement et l’apprentissage par imitation.
- Ajustement des erreurs avec la machine réelle
- Envisagez la randomisation de domaine qui modifie des conditions telles que le frottement, la masse et le retard, ainsi que l'ajustement des paramètres en fonction des mesures réelles.
- Coopération réelle des machines
- Vérifiez les interfaces de contrôle existantes telles que ROS 2 et robotSDK et concevez une méthode de connexion.
Décidez des objectifs et des indicateurs d’évaluation et commencez par de petites vérifications.
Après avoir vérifié le travail cible, robot et les données du modèle actuel, organisez les objectifs et les livrables de la vérification. Nous définissons des indicateurs d'évaluation tels que le taux de réussite de la saisie, la stabilité du mouvement et le temps de travail, et comparons les résultats de la simulation et de la machine réelle.
Les livrables tels que les paramètres d'environnement, le code d'apprentissage et les rapports d'évaluation, ainsi que la portée de la vérification réelle de l'appareil, seront convenus avant le début du projet. Il est également possible de procéder à un PoC pour une tâche.
Questions fréquemment posées sur le support de développement Sim2Real
Qu’est-ce que Sim2Real ?
Il s'agit d'une méthode de développement qui transfère le contrôle du robot appris et vérifié par simulation à une machine réelle. Étant donné que le frottement, la masse, l'erreur du capteur, le délai de communication, etc. diffèrent entre la machine réelle et la simulation, il est nécessaire de prendre ces différences en considération lors de la conception et de l'évaluation.
Quelle est la différence entre Isaac Sim et Isaac Lab ?
NVIDIA Isaac Sim est une plateforme de simulation qui gère les robots, les environnements de travail, les capteurs, etc. Isaac Lab est un framework d'apprentissage robot basé sur Isaac Sim, qui est utilisé pour développer l'apprentissage par renforcement, l'apprentissage par imitation, etc. Combinez-les selon votre objectif.
Puis-je vous consulter uniquement sur la création d'un environnement de simulation ?
Oui. Nous acceptons également des consultations axées sur les processus nécessaires, tels que la construction de l'environnement, l'ajustement des modèles existants, la préparation des environnements d'apprentissage, l'évaluation de la migration vers des machines réelles, etc. Veuillez nous faire part de votre environnement actuel et de vos défis.
Pouvons-nous discuter de la vérification à l’aide du robot Unitree ?
Veuillez nous indiquer le robot que vous envisagez et sur lequel vous travaillez, tel que G1, H2, Go2, etc. Nous vérifierons la disponibilité du modèle, du SDK/interface de contrôle et des spécifications de développement du robot, et proposerons l'étendue du support. Vous pouvez également discuter de la location du robot.
Quel est le coût et le temps de développement ?
Cela varie en fonction du robot cible, de la présence ou de l'absence de données de modèle, de la difficulté du travail et de l'étendue de l'évaluation réelle de la machine. Tout d’abord, nous organisons les objectifs de vérification et les indicateurs d’évaluation, et estimons la portée, le coût et la durée de chaque processus.
Consultation de développement Sim2Real/Isaac Sim
Veuillez nous indiquer le robot cible, le travail que vous souhaitez accomplir et votre environnement de développement actuel. Vous pouvez nous consulter même lorsque les exigences et le choix technologique n’ont pas été décidés.
Consulter sur le développement de Sim2RealDonnées techniques :NVIDIA Isaac Sim ↗ / NVIDIA Isaac Lab ↗