
Télécommande/téléopération de robotAvant l’automatisation complète, les gens exploitent le site.
Le contrôle à distance est un moyen d'amener des robots sur le terrain sans attendre l'automatisation. EmplifAI a mis en œuvre la téléprésence avec partage du corps qui transfère les mouvements corporels et les intentions de l'opérateur à un humanoïde en temps réel. Compatible avec les opérations des contrôleurs retour de force et VR.
Consulter sur la télécommande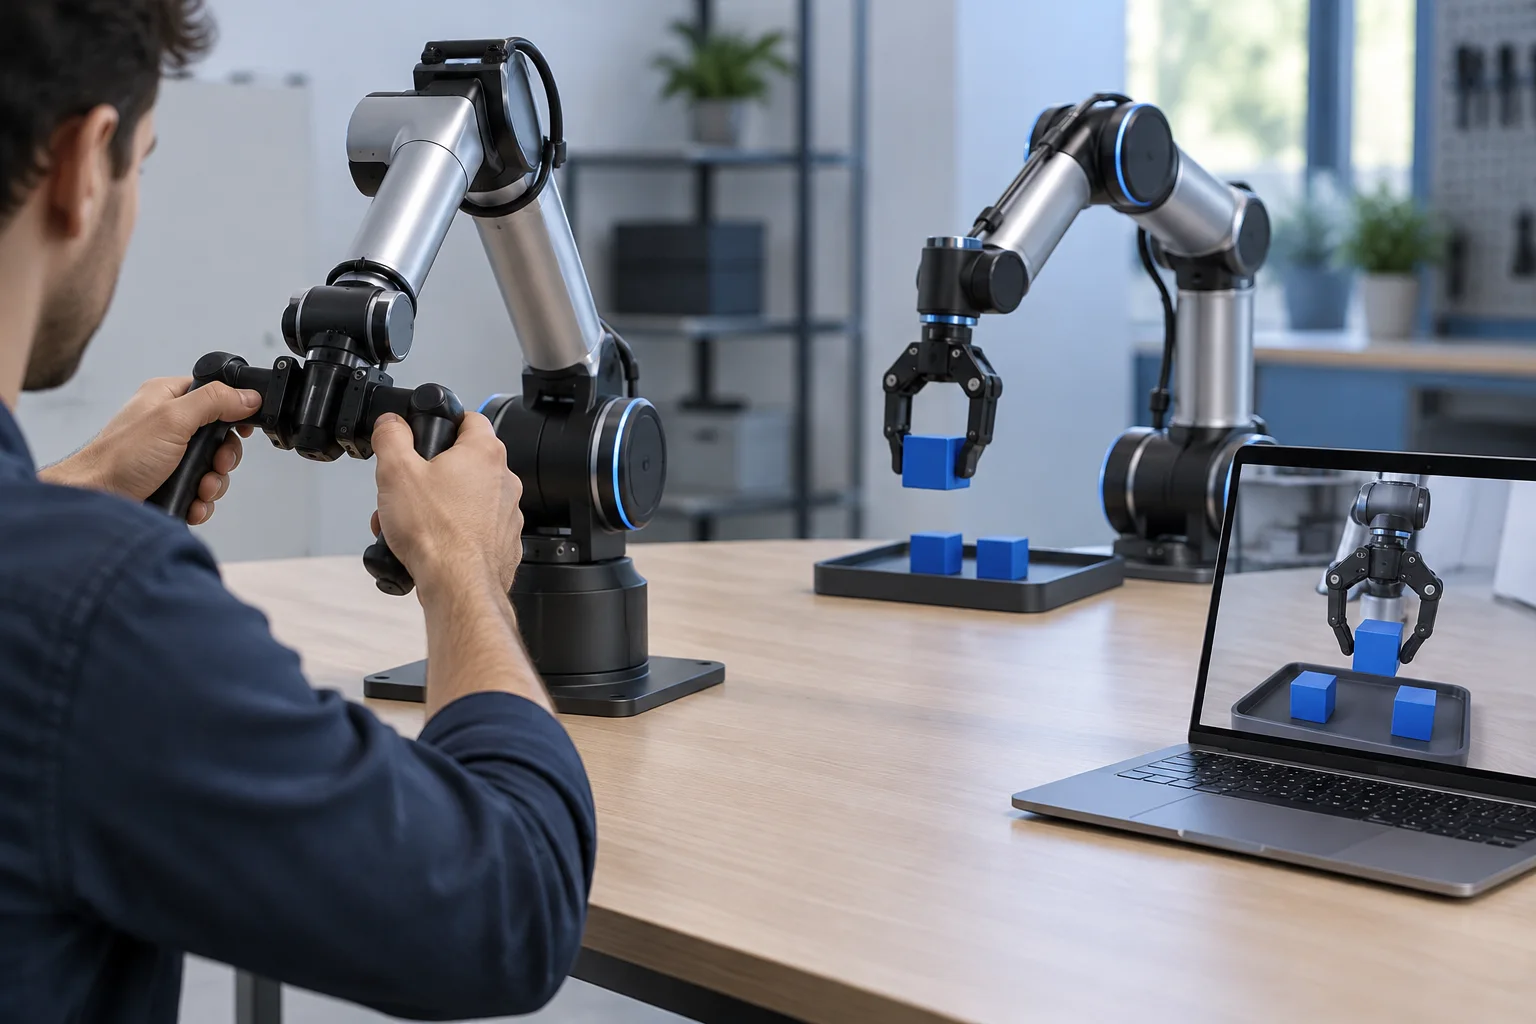
Avant l’automatisation, créez des conditions utilisables sur site.
Le coût de l’introduction des robots augmentera le plus si vous visez une automatisation complète dès le début. Essayer de gérer toutes les situations inattendues augmente le développement à l’infini.
La télécommande change cet ordre. Premièrement, les gens exploitent le site. Vous pouvez réellement exploiter l’entreprise tout en maintenant les coûts initiaux à un niveau bas, et vous pouvez voir ce qui s’y passera. L'enregistrement des opérations devient une donnée d'apprentissage et devient le matériau de l'automatisation.
Des valeurs telles que l'élimination du besoin pour les personnes de se tenir dans des endroits dangereux et la possibilité pour des experts à distance d'effectuer des opérations à la place des personnes sur place sont également établies séparément de l'automatisation.
Fonctionnalités implémentées
Transcription des mouvements du corps entier
Nous avons mis en place une téléprésence à distance/partage du corps qui transfère en temps réel les mouvements corporels et les intentions de l'opérateur à un humanoïde.
retour de force
bras maîtres bilatéraux permet à l'opérateur de ressentir la sensation de l'objet tenu. Efficace pour les travaux nécessitant une force modérée.
mode précision
Vous pouvez réduire le grossissement des mouvements du robot pour les opérations et vérifier le travail détaillé. Il peut être utilisé de manière interchangeable avec des travaux nécessitant de grands mouvements.
Fonctionnement du contrôleur VR
Il prend également en charge les configurations qui n'utilisent pas de bras leader. Vous pouvez choisir en fonction de votre objectif et de votre système opérationnel.
Utiliser avec automatique
Les actions de routine sont automatisées et les situations qui nécessitent du jugement sont gérées par des humains. Nous pouvons vous consulter sur la conception des conditions de commutation.
Enregistrement synchrone des données d'apprentissage
Les visuels, les actions, les dialogues et les informations non verbales sont enregistrés de manière synchrone pendant le fonctionnement de l'appareil, et les données sont laissées sous une forme pouvant être utilisée à des fins d'apprentissage.
Éléments à vérifier lors de l'examen
- Précision et force du travail ciblé
- Tolérance de positionnement, présence ou absence de poussée et d'accouplement. C’est ici que vous décidez si vous avez besoin ou non d’une sensation de force.
- Distance entre l'opérateur et le site
- Est-ce au même endroit ou dans un endroit éloigné ? La distance est directement liée aux conditions de la ligne et à la conception des délais.
- réseau
- La vidéo et le contrôle doivent réussir. Vérifiez à l'avance l'état de la ligne sur place.
- personne opérant
- Qui le fera fonctionner et combien de personnes seront nécessaires ? Le temps nécessaire pour devenir compétent devrait également être inclus dans la conception opérationnelle.
- Conditions de sécurité
- Conditions d'arrêt en cas d'erreur de manœuvre, distance des personnes. Nous concevons en partant du principe que la situation sur place ne peut pas être vue car elle est éloignée.
- Traitement des dossiers
- Dois-je les conserver comme données d’apprentissage ? Si vous souhaitez le conserver, décidez de la portée de l'enregistrement et des conditions de stockage.
Questions fréquemment posées
Quels robots peuvent être contrôlés à distance ?
En plus du OpenShell, que nous avons développé en interne, nous pouvons également vous consulter sur le robot, qui peut être contrôlé avec ROS 2 ou robotSDK. Si vous nous faites connaître la cible robot et le travail, nous vous proposerons une plage de mise en œuvre possible.
Peut-il être utilisé à distance ?
Cela dépend des conditions de la ligne. On suppose que la vidéo et le contrôle sont stables et que si le retard est important, un travail de précision sera difficile. Après avoir confirmé l'état de la ligne sur site, nous vous proposerons une opération réussie.
retour de force est-il requis ?
Cela dépend du travail. Il est efficace pour les tâches qui nécessitent une réponse forte, comme pousser et accoupler, mais un contrôleur VR peut suffire si vous souhaitez simplement le saisir et le transporter. À en juger par le travail cible.
Peut-on passer de la télécommande à l’automatisation ?
C'est la façon fondamentale de procéder. Les données enregistrées pendant le fonctionnement peuvent être utilisées comme matériau pour l'apprentissage par imitation et le VLA, élargissant ainsi la portée de l'automatisation au-delà des pièces de routine. Plutôt que de viser dès le départ une automatisation complète, il sera prêt à être utilisé sur site plus tôt.
Consultation concernant la télécommande/téléopération
Merci de nous indiquer le travail que vous souhaitez opérer, le robot cible et la distance entre l'opérateur et le chantier. Nous proposerons des pistes de réflexion, notamment une transition vers l’automatisation.
Consulter sur la télécommande