
OpenShellBuild Your Own Physical AI Robot.
assembler. Remodeler. Développer.
Une plateforme qui vous permet de construire librement les robots dont vous avez besoin pour la recherche et le développement avec une conception ouverte et des modules interchangeables.
assembler. Remodeler. Développer.
Une plateforme qui vous permet de construire librement les robots dont vous avez besoin pour la recherche et le développement avec une conception ouverte et des modules interchangeables.
01|Développez librement votre matériel
Configurez les mains, les capteurs, la tête, etc. en fonction de votre objectif de recherche. Vous pouvez ajouter les fonctions nécessaires en fonction de la configuration existante.
02|Pour la recherche sur l'IA et les systèmes de contrôle
En utilisant des plates-formes de développement ouvertes telles que ROS 2, vous pouvez travailler sur le contrôle à distance, l'apprentissage par imitation et les tests réels d'IA de robots.
03|Prend en charge la personnalisation à partir d'une unité
En fonction des exigences des instituts de recherche et des entreprises, nous pouvons fournir une consultation individuelle depuis les modifications de configuration du robot jusqu'à l'intégration logicielle.
Nous travaillerons avec vous pour concevoir les robots dont vous avez besoin pour vos recherches.
Nous pouvons fournir une consultation individuelle sur tout, de la modification de la configuration du robot à l'intégration de logiciels conformément aux thèmes de recherche et aux exigences des instituts de recherche et des entreprises. Tout d'abord, vous pouvez voir le mouvement, la conversation, les deux bras et la télécommande du robot lors de la démonstration à Yushima, Tokyo.
La capacité de travailler et les expressions faciales nécessaires pour s’engager.
Transmettez vos intentions avec votre visage et votre voix
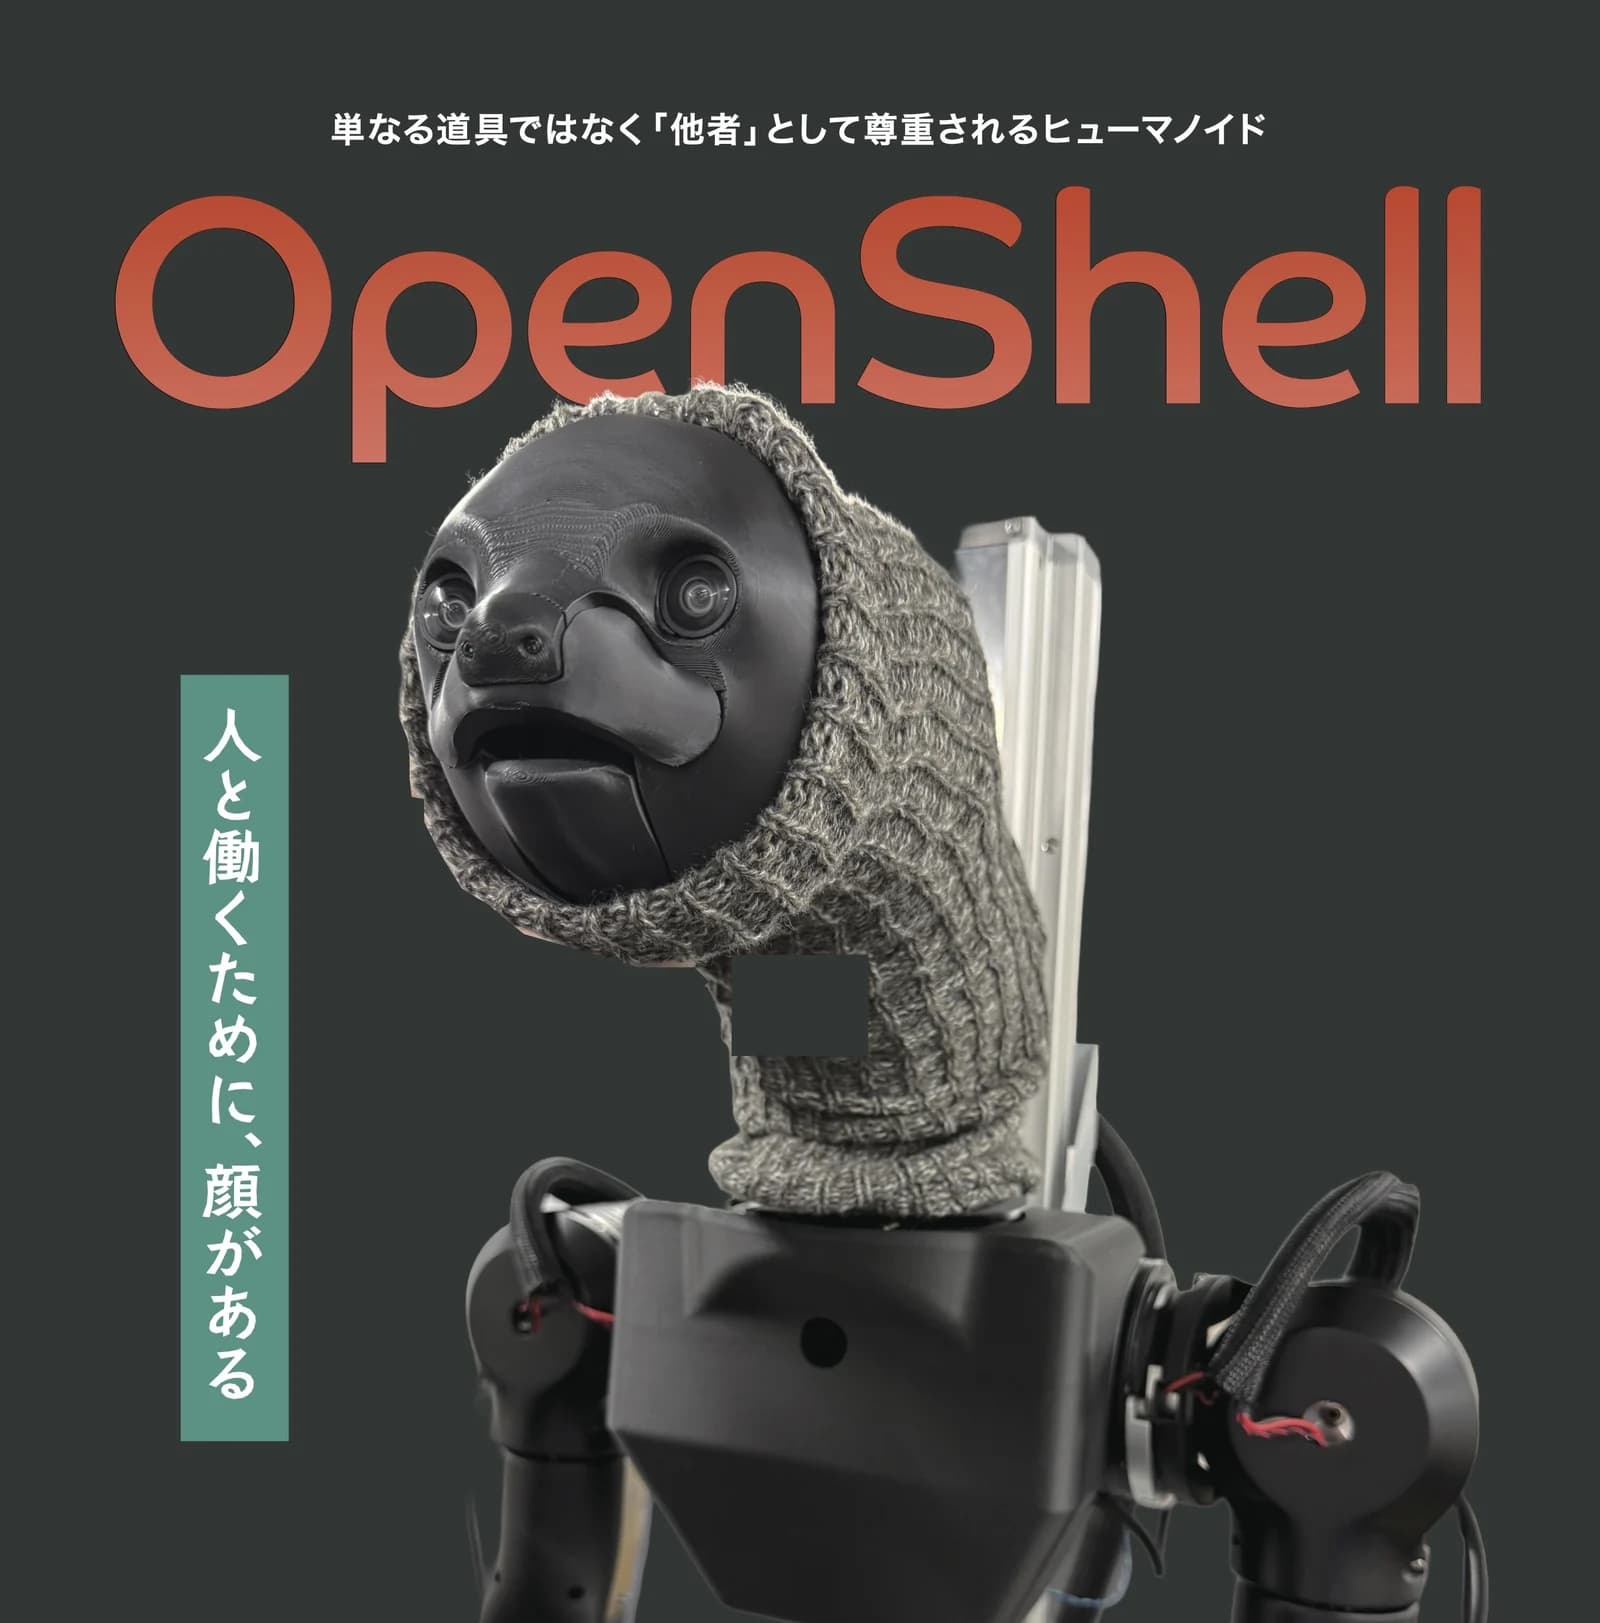
La tête a un motif paresseux et est équipée d'un mécanisme facial à deux degrés de liberté : les coins de la bouche et la synchronisation des lèvres. Équipé d'un écran, d'un haut-parleur et d'un microphone, il peut être utilisé pour le service client, l'orientation et le dialogue via l'orientation du visage (panoramique/inclinaison), les expressions faciales, la voix et l'affichage à l'écran.
Les chercheurs peuvent modifier
Remplacez ou ajoutez des têtes, des mains, des capteurs et une IA en fonction des objectifs de recherche. Notre objectif est de créer une plate-forme de recherche et développement capable de vérifier et d’étendre l’IA, le contrôle et le matériel uniques.
Évoluer avec les résultats de la recherche
Les packages et interfaces ROS 2 accessibles au public seront progressivement ouverts. Nous visons à être une plateforme améliorée et élargie en collaboration avec la communauté des chercheurs.
Les expressions faciales et la présentation des intentions sont des IHM (interface homme-machine) indépendantes des fonctions de sécurité. L’objectif est d’augmenter la prévisibilité du comportement et d’améliorer l’acceptabilité et la facilité d’introduction dans les environnements interpersonnels.
Vidéo de la machine réelle en action.
Vous pouvez voir le OpenShell réel exposé, une tête avec un design différent, une télécommande et des démonstrations de tâches individuelles.
Compatible avec retour de force par bras maîtres bilatéraux. Pour un travail de précision, un mode de précision peut être utilisé pour réduire le grossissement du mouvement du robot par rapport à l'opération. Il prend également en charge le fonctionnement avec un contrôleur VR.
Toutes les vidéos sont à vitesse 1x et en temps réel.
ALL FOOTAGE SHOWN AT 1× SPEED / REAL-TIME
GREETING & CONVERSATION Les salutations et les conversations sont basées sur les expressions de la tête et les voix. Vous pouvez le regarder avec de l'audio.
Il fonctionne avec le LLM local et la synthèse vocale (TTS). Le robot communique tout seul sans se connecter à un réseau.
INDIVIDUAL DEMONSTRATIONS Vous pouvez voir chaque tâche sous une forme presque intacte.
Ceci est une démonstration de chaque tâche. Vous pouvez voir comment positionner la main et ajuster la force en fonction de l'objet.
Couverture médiatique
Nous avons dévoilé un prototype lors du Physical AI Summit. Il s'agit d'une diffusion/d'un article mettant en vedette OpenShell.
- 16 septembre 2026
- TV Tokyo « Satellite des affaires mondiales »OpenShell a été introduit dans la fonctionnalité spéciale de Physical AI Summit.
- 17 septembre 2026
- MONOist|7 entreprises s'affrontent dans la collecte de données physiques sur l'IA à l'aide de robots nationaux à usage général et dévoilent des prototypes ↗OpenShell a été présenté comme un robot doté d'un visage.
- 17 septembre 2026
- Robotstar | Les prototypes de 7 sociétés nationales de robots à usage général sont dévoilés en même temps, progressant dans la mise en œuvre physique de l'IA ↗Il est publié accompagné des commentaires du représentant d'Ozone.
Conformément aux recherches,
Modifiez la configuration.
Il s'agit d'une configuration basée sur du matériel open source qui vous permet de développer à la fois votre corps et votre intelligence.
- Nombre d'axes d'entraînement / AXES
- Total de 28 axes. Se compose de 4 axes de tête (panoramique/inclinaison, coin de la bouche, synchronisation labiale) + 7 axes de bras x 2 + 1 axe de préhension x 2 + 8 axes de chariot.
- Tête / TÊTE
- Tête remplaçable et extensible de conception unique. Equipé du caméra stéréo, il est possible de visualiser de manière stéréoscopique avec des lunettes VR ou un écran 3D. La caméra, l’affichage et le mécanisme d’expression faciale peuvent être personnalisés en fonction des objectifs de recherche. Le design de la tête est réalisé par l'artiste Takayuki Todo.
- INTERACTIONS
- Equipé d'un écran, d'un haut-parleur et d'un microphone. En combinant les expressions faciales, l'orientation du visage, la voix et l'affichage sur écran, il peut être utilisé pour le service client, l'orientation et le dialogue.
- Bras / BRAS
- Configuration à deux bras basée sur OpenArm 01. Les bras sont fixés dans le sens opposé afin que les coudes soient devant, ce qui facilite le travail devant. Vous pouvez tenir une bouteille en plastique de 2 L d’une seule main. Vous pouvez mettre en œuvre de nouvelles mains et une nouvelle IA et les utiliser pour des recherches sur le travail et les opérations.
- Chariot / BASE
- Un chariot mobile basé sur TidyBot++. Chacune des quatre roues possède deux axes de direction et d'entraînement des roues, et un total de huit axes prennent en charge le mouvement selon trois degrés de liberté : avant et arrière, gauche et droite et rotation. S’il est équipé du LiDAR 3D en option, il peut également prendre en charge les mouvements autonomes. Vous pouvez vous engager dans des recherches combinant mouvement et manipulation.
- logiciel
- Compatible avec ROS2/SDK/LeRobot. Il dispose d'une configuration qui permet la connexion de VLA propriétaires, d'apprentissage par imitation, d'apprentissage par renforcement (RL) et de divers capteurs.
Le travail et la façon dont vous interagissez deviennent des atouts d’apprentissage.
Enregistrement synchronisé d'informations visuelles, comportementales, de dialogue et non verbales. Les données s'accumulent non seulement lors des mouvements, mais également lors de la présentation des intentions et des réponses, permettant l'évaluation, l'apprentissage et l'amélioration de la capacité de travail et des interactions interpersonnelles.
exécuté sur place
Travaillez à distance pour capturer les mouvements et les interactions humaines dans des environnements réels.
Enregistrez en synchronisation
Enregistre simultanément des images, des mouvements, des conversations et des expressions non verbales.
Évaluation/Apprentissage/Amélioration
Évaluez la capacité de travail et l’interaction interpersonnelle et utilisez-les pour les prochains apprentissages et améliorations.
Nous travaillerons avec vous pour concevoir les robots dont vous avez besoin pour vos recherches.
En fonction des exigences des instituts de recherche et des entreprises, nous pouvons fournir une consultation individuelle depuis les modifications de configuration du robot jusqu'à l'intégration logicielle. Veuillez nous faire part de votre thème de recherche, de la structure souhaitée et du calendrier.