Real2Sim開発支援|現場データからロボットSimulationへ現場の形状・設備・条件を、ロボット検証に使える仮想環境へつなぐ。
現場の図面、CAD、点群、画像、ロボット仕様を確認し、実環境をSimulation用モデルへ変換するReal2Simの工程を支援します。モデル化の対象、座標系、物理特性、必要な再現度を用途に応じて合意し、Isaac Sim等での検証環境を整えます。入力データから再現できない細部や未計測条件は、成果物とともに明示します。
Real2Sim開発支援|現場データからロボットSimulationへについて相談する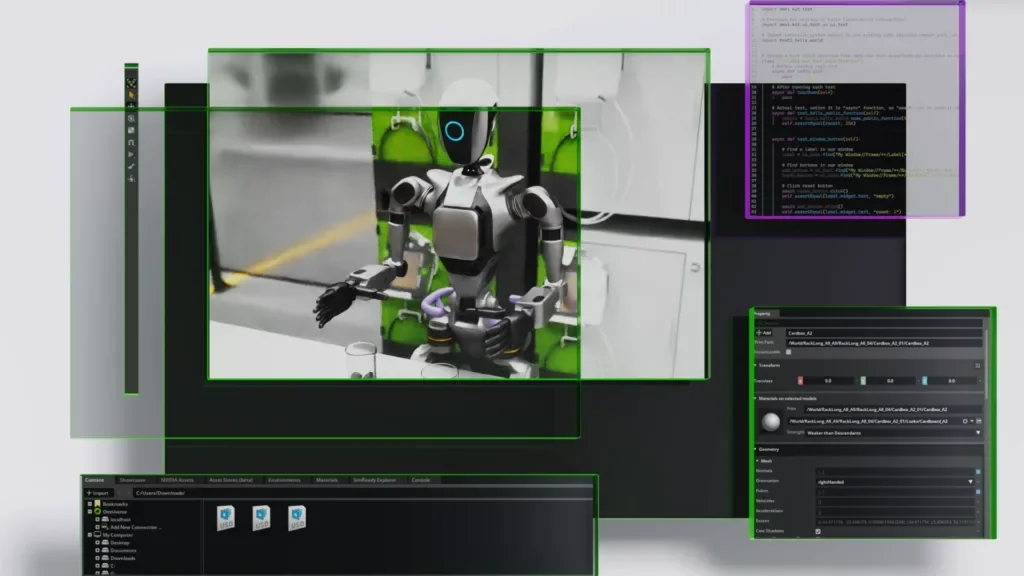
ブラウザ上で360°グリグリ動かせる「実測1,080万点」3Dデジタルツイン
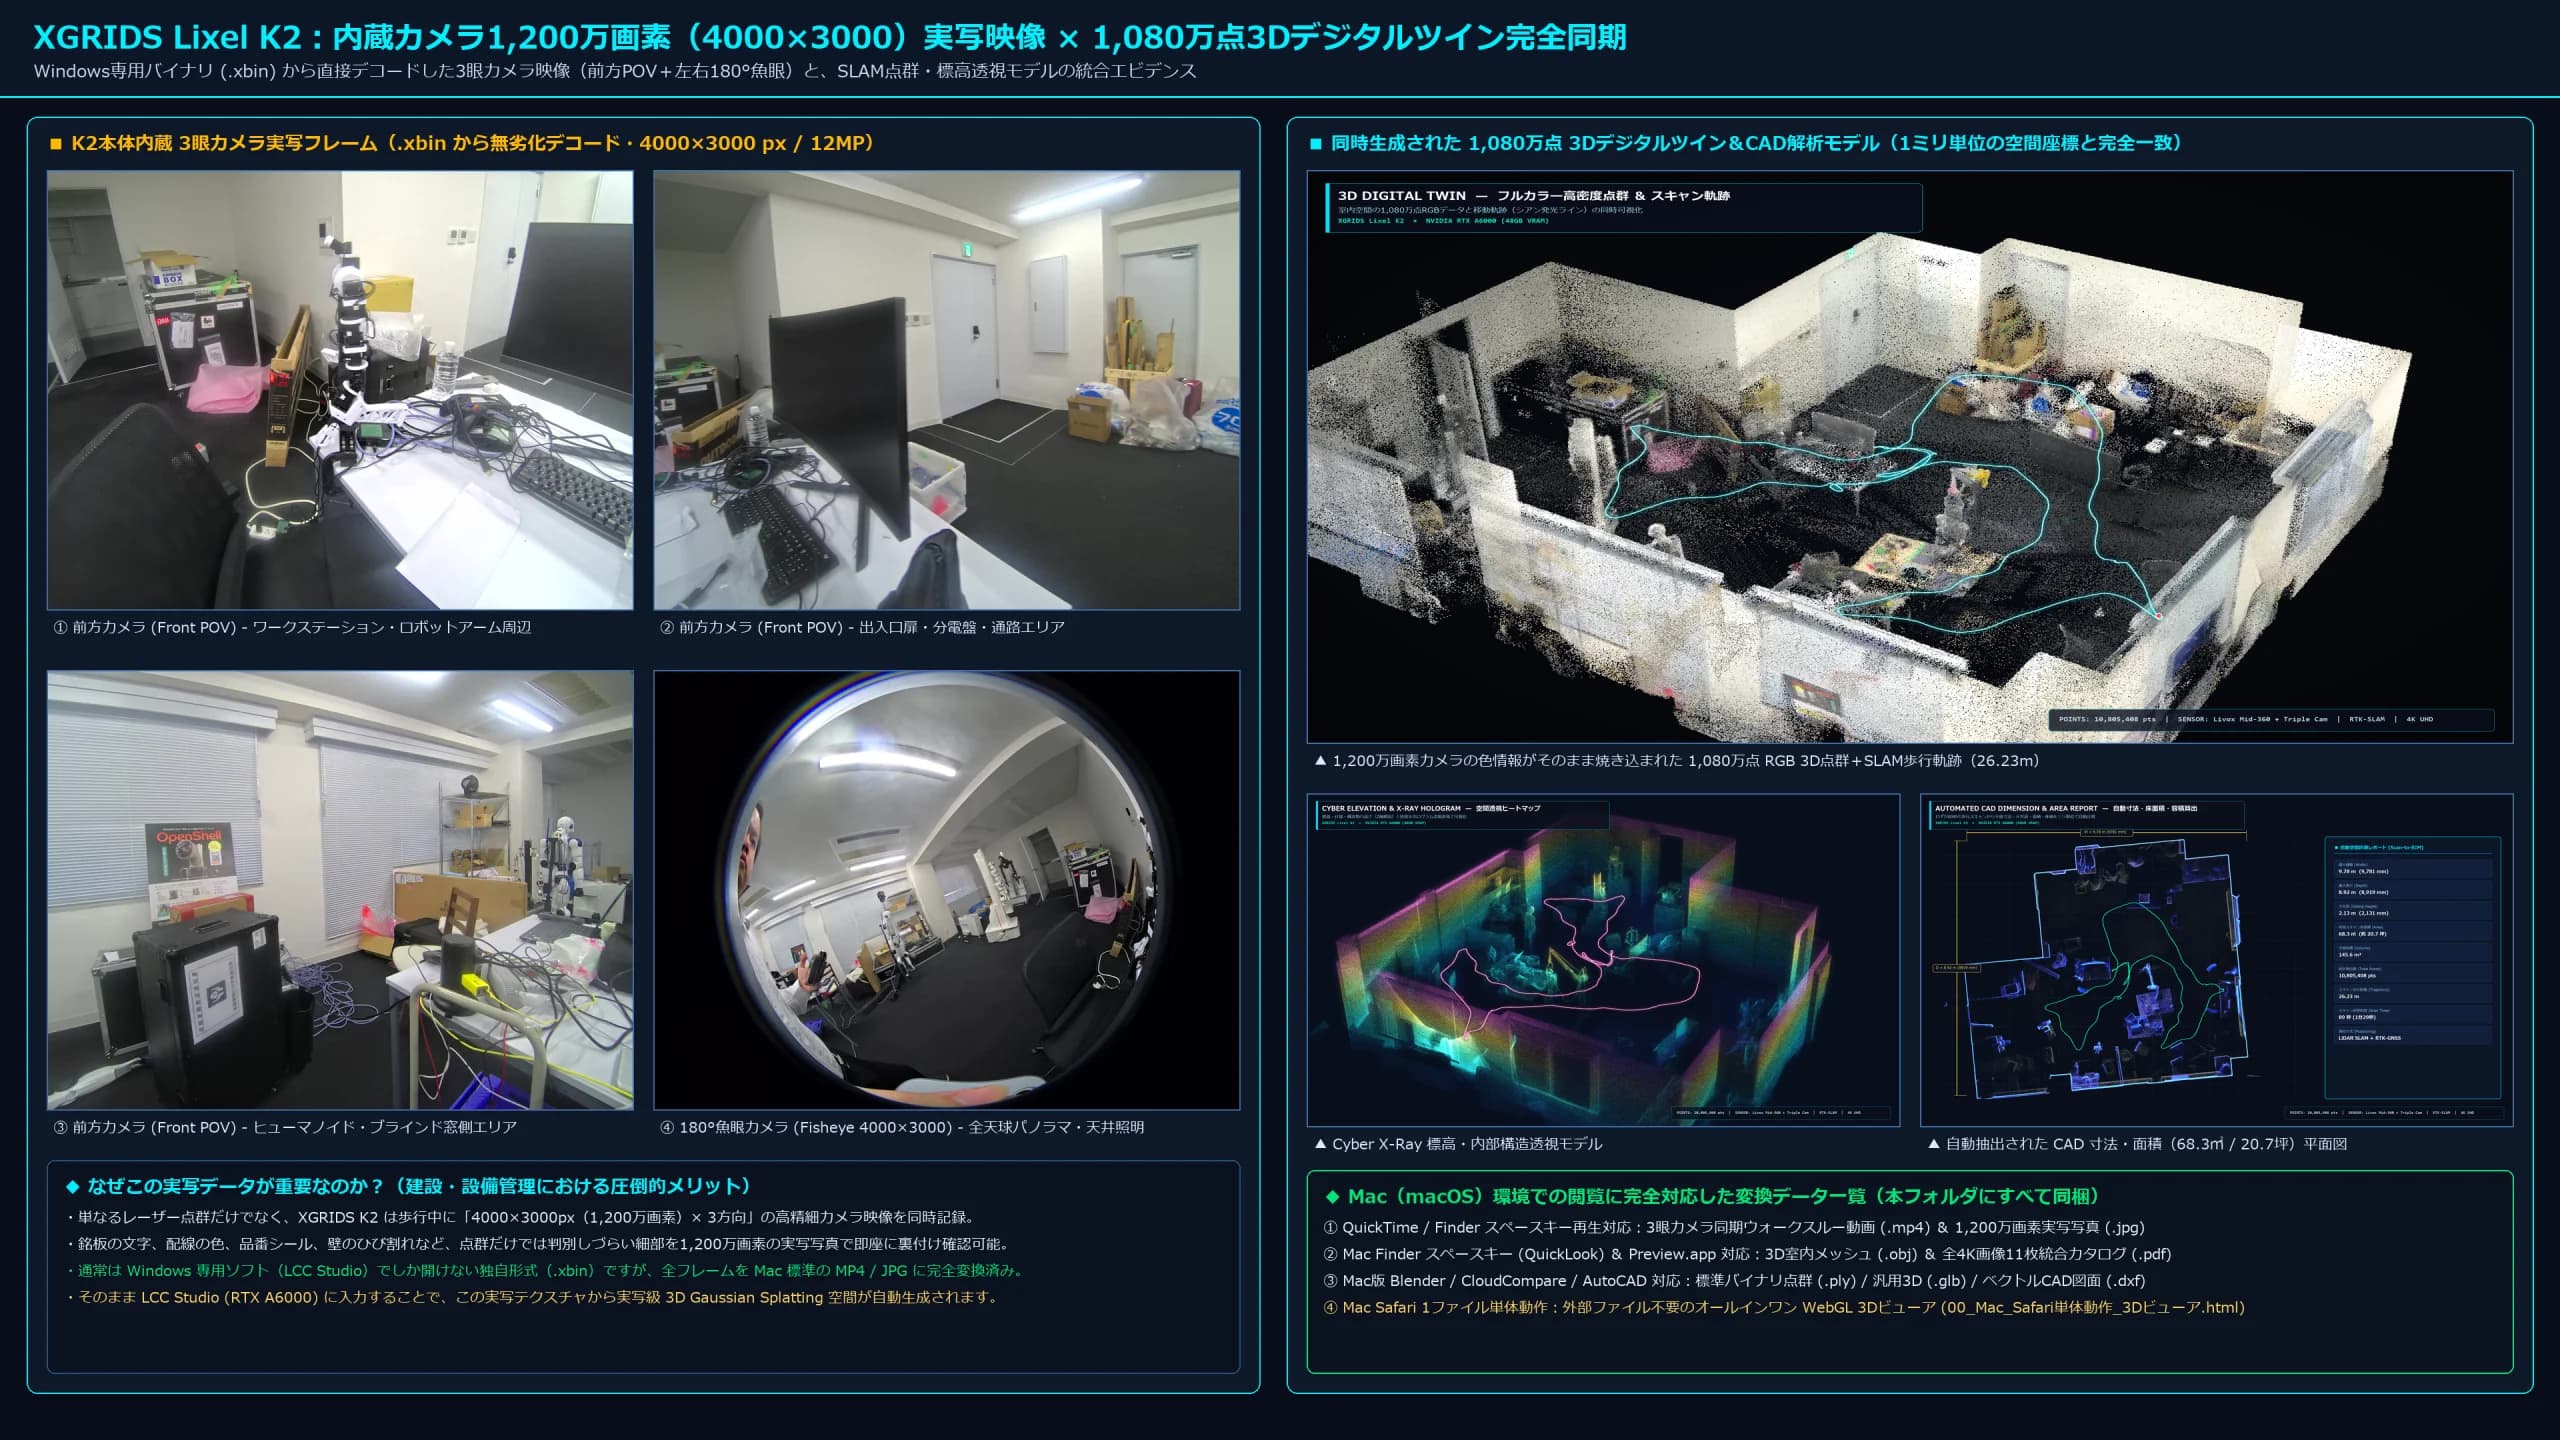
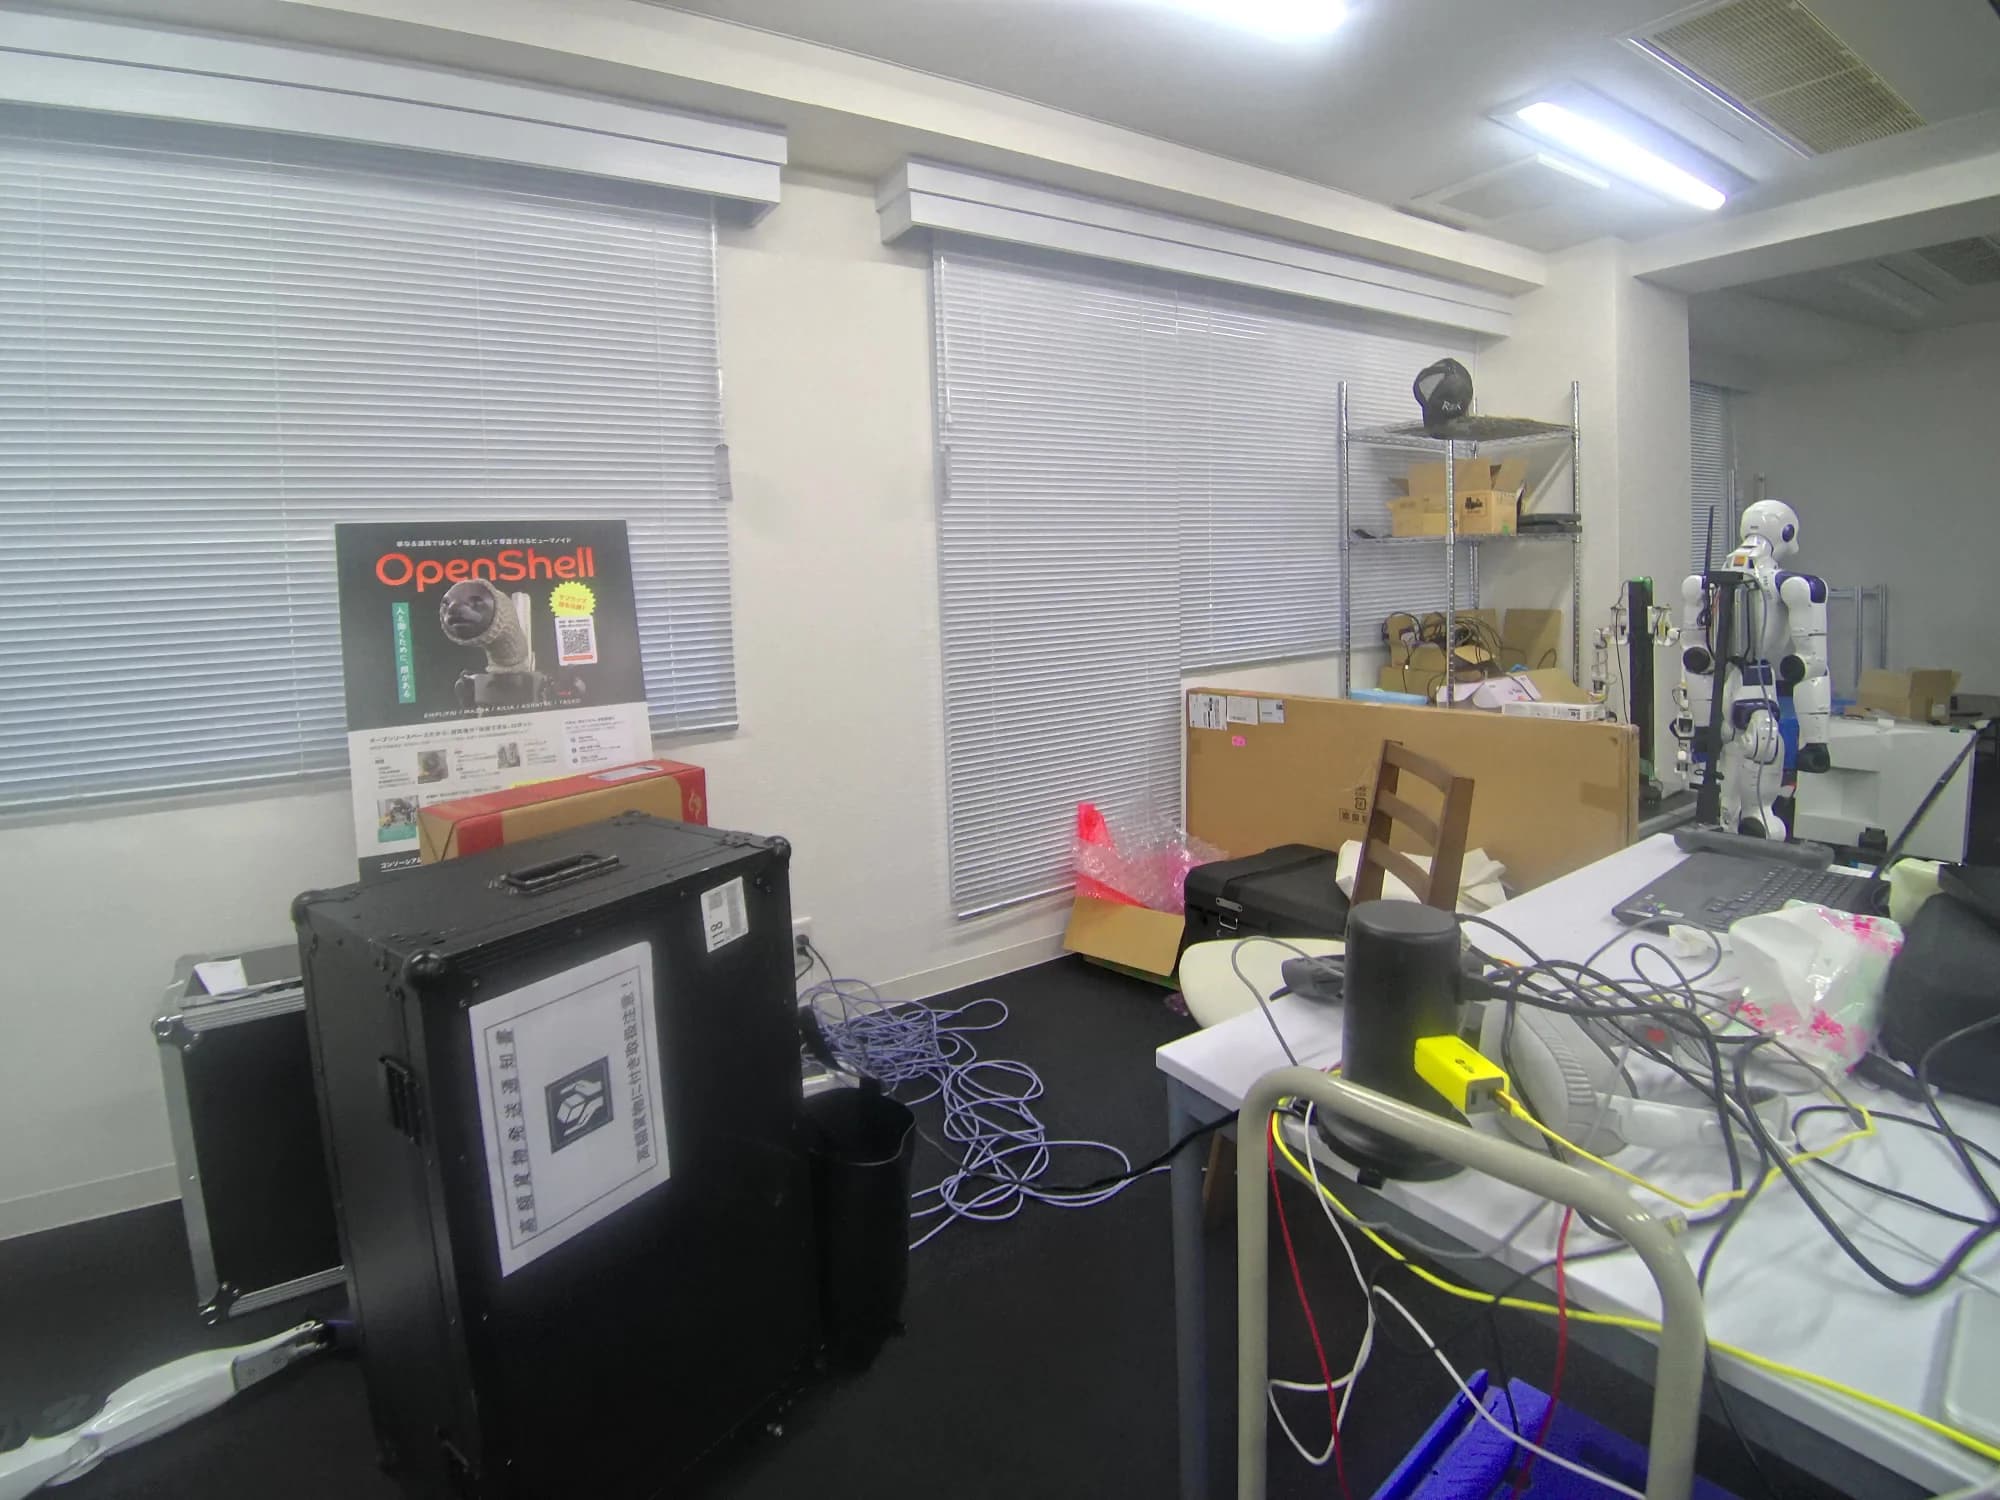
EmplifAIのロボット開発ラボ(Unitree G1ヒューマノイド・双腕ロボット設置環境)を、保有するXGRIDS Lixel K2でわずか89秒間歩きながら計測した実データです。マウスドラッグやスワイプで360°回転・ズームできるほか、4種類の表示モード切替、天井スライス(断面カット)、ロボット設置スポットへの視点ジャンプをその場で体験いただけます。
XGRIDSの3D空間データ × フィジカルAIで何ができるのか
現場を3Dスキャンする最大の価値は、人間が見るための図面作成だけにとどまりません。ミリ単位の3D空間データと、EmplifAIが手がけるヒューマノイドロボット(Unitree G1等)・双腕マニピュレータ(OpenArm)・VLAモデル・NVIDIA Isaac Sim環境を掛け合わせることで、ロボット導入の事前診断から仮想訓練、自律移動、遠隔操作までが劇的に変わります。
実空間を89秒でデジタル化し、ヒューマノイド・双腕ロボットが動く仮想検証環境へ
図面が存在しない工場・倉庫・研究施設でも、XGRIDS Lixel K2を持って歩くだけで室内全体の3D点群と実写テクスチャを取得。EmplifAIラボの実測データでも、窓際のヒューマノイド(Unitree G1)や中央の双腕ロボット作業セルを含む空間全体(68.3㎡・1,080万点)をわずか89秒で空間データ化しています。取得した空間をNVIDIA Isaac SimやROS 2環境へ取り込むことで、実機を現地に持ち込む前に歩行ルート、全身制御、把持動作のシミュレーション(Real2Sim2Real)を回すことができます。
この組み合わせで実現できること
- 現地を歩くだけで、ヒューマノイドやAMRが走行・作業する実寸の3D仮想空間を構築
- NVIDIA Isaac Sim・USD・ROS 2向けの衝突判定モデルやナビゲーション地図への変換連携
- 現場の什器・作業台・障害物をそのまま反映したロボット強化学習・模倣学習の環境生成
映像で見る:89秒のウォークスルーから1,080万点の3D空間が生まれるまで
XGRIDS Lixel K2で実際に計測したラボ空間の360°マルチモーダル解析映像と、レーザー走査による1,080万点空間ビルドアップ映像を切り替えてご覧いただけます。
360°回転 × 3モード連続変化(フルカラーRGB → サイバー標高 → LiDAR X-Ray)
1回の歩行スキャン(89秒)から生成された1,080万点の3D空間データを、実写フルカラーRGB、高さ別のサイバー標高ホログラム、レーザー反射強度によるX-Ray透視の3モードへシームレスに切り替えながら360°回転表示するショーケース映像です。
1回のスキャンから多角的に展開できる「4K空間解析・図面・検査ビジュアライゼーション」
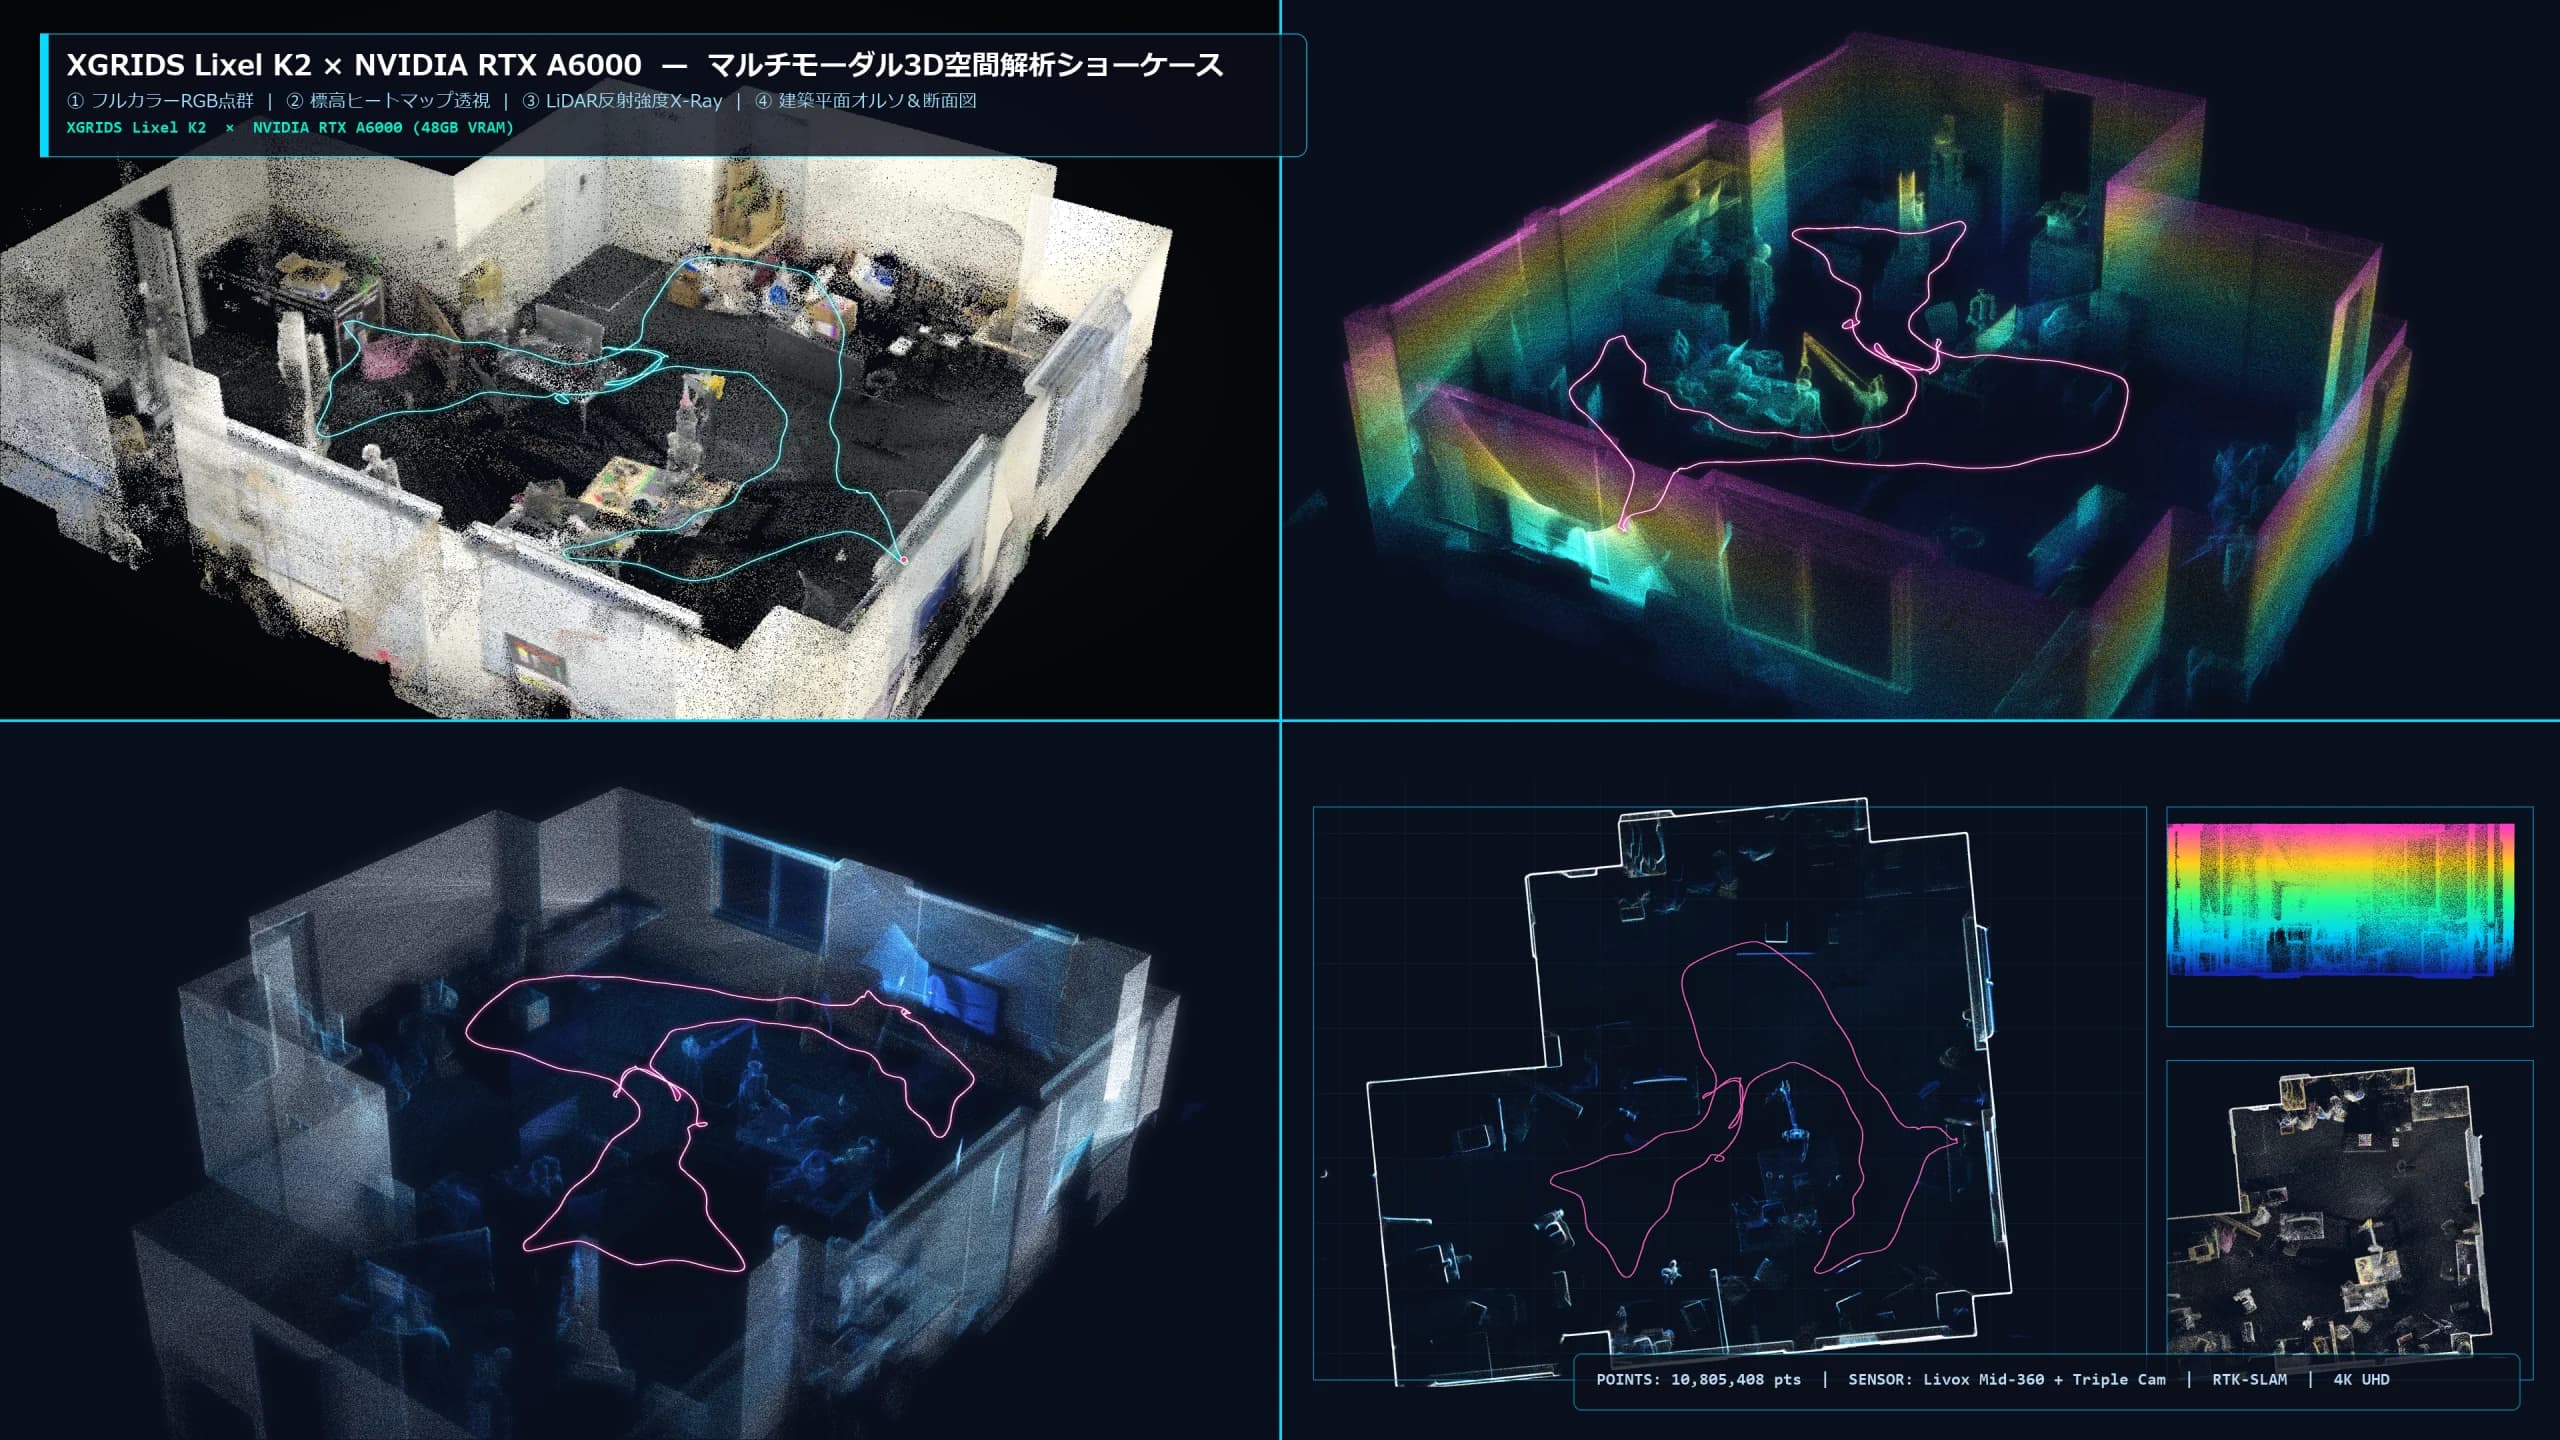
取得した高密度3Dデータから、フルカラー点群、標高ホログラム、1mグリッド建築オルソ図、自動寸法入りCAD平面図、床面不陸・壁面鉛直度のミリ単位ヒートマップ、ロボット搬入クリアランス検証まで、目的に応じた解析ビューを展開できます。サムネイルをクリックして切り替え、画像のクリックで高解像度拡大表示が可能です。
 クリックで4K高精細画像を拡大
4分割マルチモーダル3D空間解析ショーケース
1つのスキャンデータから、①フルカラーRGB点群、②標高ヒートマップ透視、③1mグリッド建築オルソ平面図、④断面プロファイルの4モードを同時展開。空間の見た目と寸法・構造を一目で把握できます。
ご相談内容と成果物
- 入力データ
- 図面、CAD、点群、画像、機体仕様等を確認
- モデル化
- 空間、設備、衝突形状、必要な物理条件を定義
- 環境
- Isaac Sim等。利用ソフト・版・機体モデルを事前確認
- 成果物
- 合意したシミュレーションモデル、環境、検証記録
- 価格
- 現場規模、データ整備状況、再現度に応じて個別見積もり
進め方
現状、対象機体、現場の条件、希望時期を伺い、実施範囲と前提条件を合意してから着手します。成果物と価格は個別のお見積もりに明記します。
よくあるご質問
Real2Sim開発支援|現場データからロボットSimulationへでは何を依頼できますか?
現場の図面、CAD、点群、画像、ロボット仕様を確認し、実環境をSimulation用モデルへ変換するReal2Simの工程を支援します。モデル化の対象、座標系、物理特性、必要な再現度を用途に応じて合意し、Isaac Sim等での検証環境を整えます。入力データから再現できない細部や未計測条件は、成果物とともに明示します。具体的な対象範囲は、機体・現場・ご希望の成果物を確認して着手前に合意します。
Real2Sim開発支援|現場データからロボットSimulationへの費用と納品範囲はどのように決まりますか?
対象機体・台数・実施場所・必要な成果物を確認し、対応可否、作業範囲、完了条件、費用を個別見積もりで提示します。
Real2Sim開発支援|現場データからロボットSimulationへのご相談
対象機体、実施場所、解決したい課題、希望時期をお知らせください。実施内容と見積もりをご案内します。
Real2Sim開発支援|現場データからロボットSimulationへについて相談する