
ヒューマノイドロボット開発つくった経験のあるチームが、あなたの機体をつくる。
自社でヒューマノイドを開発しているチームが、機体の開発をお引き受けします。EmplifAIは双腕・移動型ヒューマノイドOpenShellを設計から実機統合まで自社で手がけ、NEDO委託事業として実施される国産汎用ロボット開発コンペティションに、コンソーシアムの代表企業として採択されています。
開発について相談する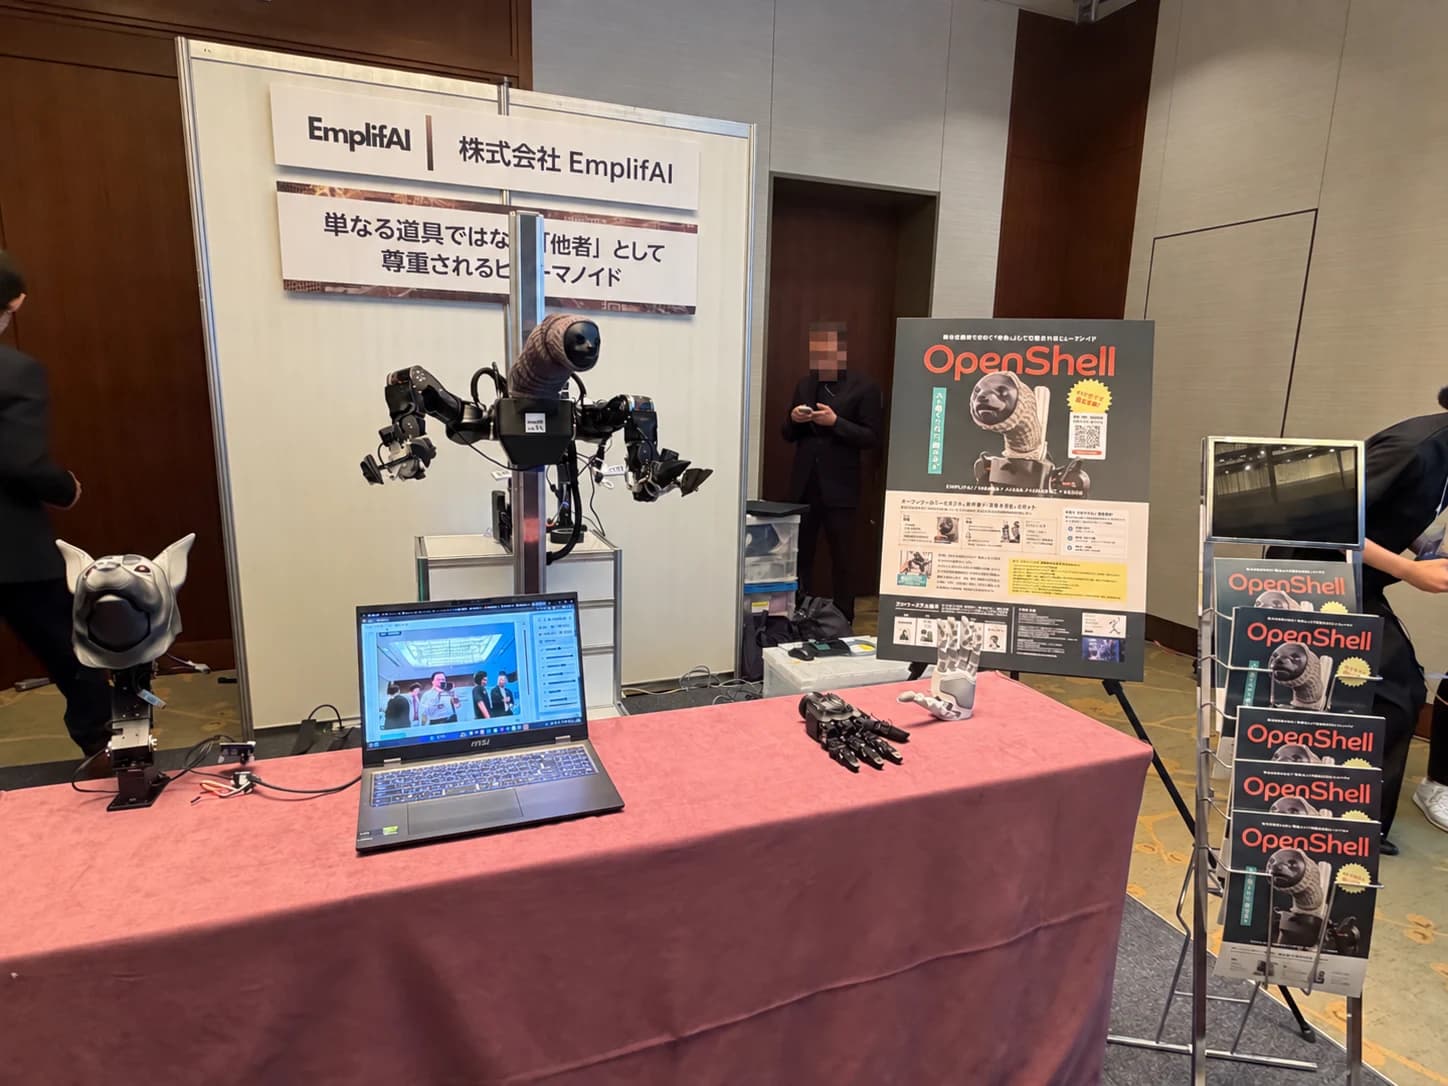
仕様書より先に、動くものを見せられるか
ヒューマノイドの開発を外部に頼むとき、いちばん困るのは「提案書は書けるが、実機をつくったことがない」相手に当たることです。人型は、機構・制御・センサ・AIのどれか一つが破綻すると全体が動きません。紙の上で成立していても、立たない機体はいくらでもあります。
EmplifAIは自社でOpenShellを開発しています。頭部・双腕・グリッパー・台車で合計28軸、OpenArm 01とTidyBot++をベースに、肘が前に出るよう腕を逆向きに取り付けるといった判断まで、実際に手を動かして決めてきました。
だからご相談も、要件が固まる前の段階から受けられます。何をさせたいかだけ決まっていれば、そこから必要な自由度と構成を一緒に定義します。
お引き受けできる範囲
要件定義・構成設計
任せたい作業から、必要な自由度、可搬重量、リーチ、移動方式、センサ構成を定義します。既存機体の改造で足りるかの判断も含みます。
機構設計・試作
双腕と移動機構の設計から試作まで。オープンソースのハードウェアを基盤にすると、開発期間と費用を抑えられる場合があります。
頭部・対人インタラクション
表情機構、ディスプレイ、スピーカー、マイク。人と同じ空間で働かせるなら、意図が伝わる仕組みが性能と同じくらい効きます。
制御・動作開発
ROS 2や機体SDKを用いた制御、動作生成、全身の協調。人が行う動作をロボットで再現する開発の実績があります。
学習・AIの実装
模倣学習・VLA・強化学習の実装と、そのためのデータ収集環境の設計まで対応します。
実機統合・検証
部品単位で動いても、統合すると動かないのが実機です。組み上げから現場での検証までを担当します。
開発の進め方
構想段階からご相談いただけます。まず成立性を確かめる範囲を切り出します。
- 01 用途の定義
- つくった機体に何をさせるか、どこで使うかを具体化します。ここが曖昧なまま進めると、仕様が膨らみ続けます。
- 02 構成の検討
- 新規開発か、既存機体の改造か。必要な自由度と構成を決め、費用と期間の見通しを出します。
- 03 試作・検証
- 対象作業を一つに絞り、成立する条件を実機で確かめます。ここで方向性を固めます。
- 04 制御・学習の開発
- 動作生成、遠隔操作、学習の実装。どこまで自動化するかは段階的に広げます。
- 05 実機統合
- 機構・電装・制御・AIを統合し、通しで動く状態にします。
- 06 現場での検証
- 実際の環境で動かし、条件を詰めます。運用への引き継ぎまで伴走します。
よくあるご質問
構想段階でも相談できますか?
はい。むしろその段階からのご相談が向いています。何をさせたいかだけ決まっていれば、必要な構成と現実的な範囲を一緒に定義します。仕様が固まってからでは選択肢が狭くなることがあります。
ゼロから作るのと既存機体の改造は、どちらがよいですか?
用途によります。市販機で足りるなら改造のほうが短期間で安く済みます。可搬や作業高さ、対人の要件が既存機で満たせない場合に新規開発を検討します。まず要件を整理したうえでご提案します。
開発期間はどのくらいですか?
範囲によって大きく変わります。既存機体への機能追加であれば数か月、機構から設計する場合は相応の期間が必要です。まず一つの作業に絞った試作から始める進め方をおすすめしています。
できた機体の権利はどうなりますか?
契約時に取り決めます。共同開発、受託開発、当社機体のカスタマイズなど、形態によって扱いが変わりますので、企画の段階でご相談ください。
ヒューマノイド開発のご相談
つくりたい機体の用途と、いま決まっている条件をお知らせください。構想段階でも構いません。自社で機体を開発しているチームが、実現できる範囲から一緒に定義します。
開発について相談する