
3D Gaussian Splatting (3DGS) Ferninspektion der Fabrik/digitale Beobachtung vor Ort beim BauVon Gehscans vor Ort, die nur wenige Minuten dauern, bis hin zu einer Remote-Inspektions-/Anwesenheitsumgebung, in der Sie durch einen 3D-Raum gehen können, genau wie ein Foto in Ihrem Browser.
Hochgeschwindigkeitsmessung vor Ort mit dem handlichen 3D-Scanner „XGRIDS Lixel K2“ (360° LiDAR + 12 Millionen Pixel x 3-Linsen-Panoramakamera) und 3D-Gaussian mit der Workstation-GPU „NVIDIA RTX A6000 (VRAM 48 GB)“. Dabei handelt es sich um einen Dienst, der Splatting (3DGS)-Verarbeitung kombiniert, um Fabriken, Anlagen, Baustellen und Forschungseinrichtungen möglichst realistisch zu archivieren und aus der Ferne freizugeben 3D-Räume. Lichtreflexionen, Glas, detaillierte Rohrbeschriftungen und Bodentexturen, die sich mit herkömmlichen Punktwolken nur schwer darstellen lassen, werden in realer Qualität wiedergegeben, außerdem werden dimensionale Messdaten in Millimetereinheiten bereitgestellt.
Informieren Sie sich über 3D-Gaussian-Splatting (3DGS), Remote-Fabrikinspektion/digitale Vor-Ort-Konstruktion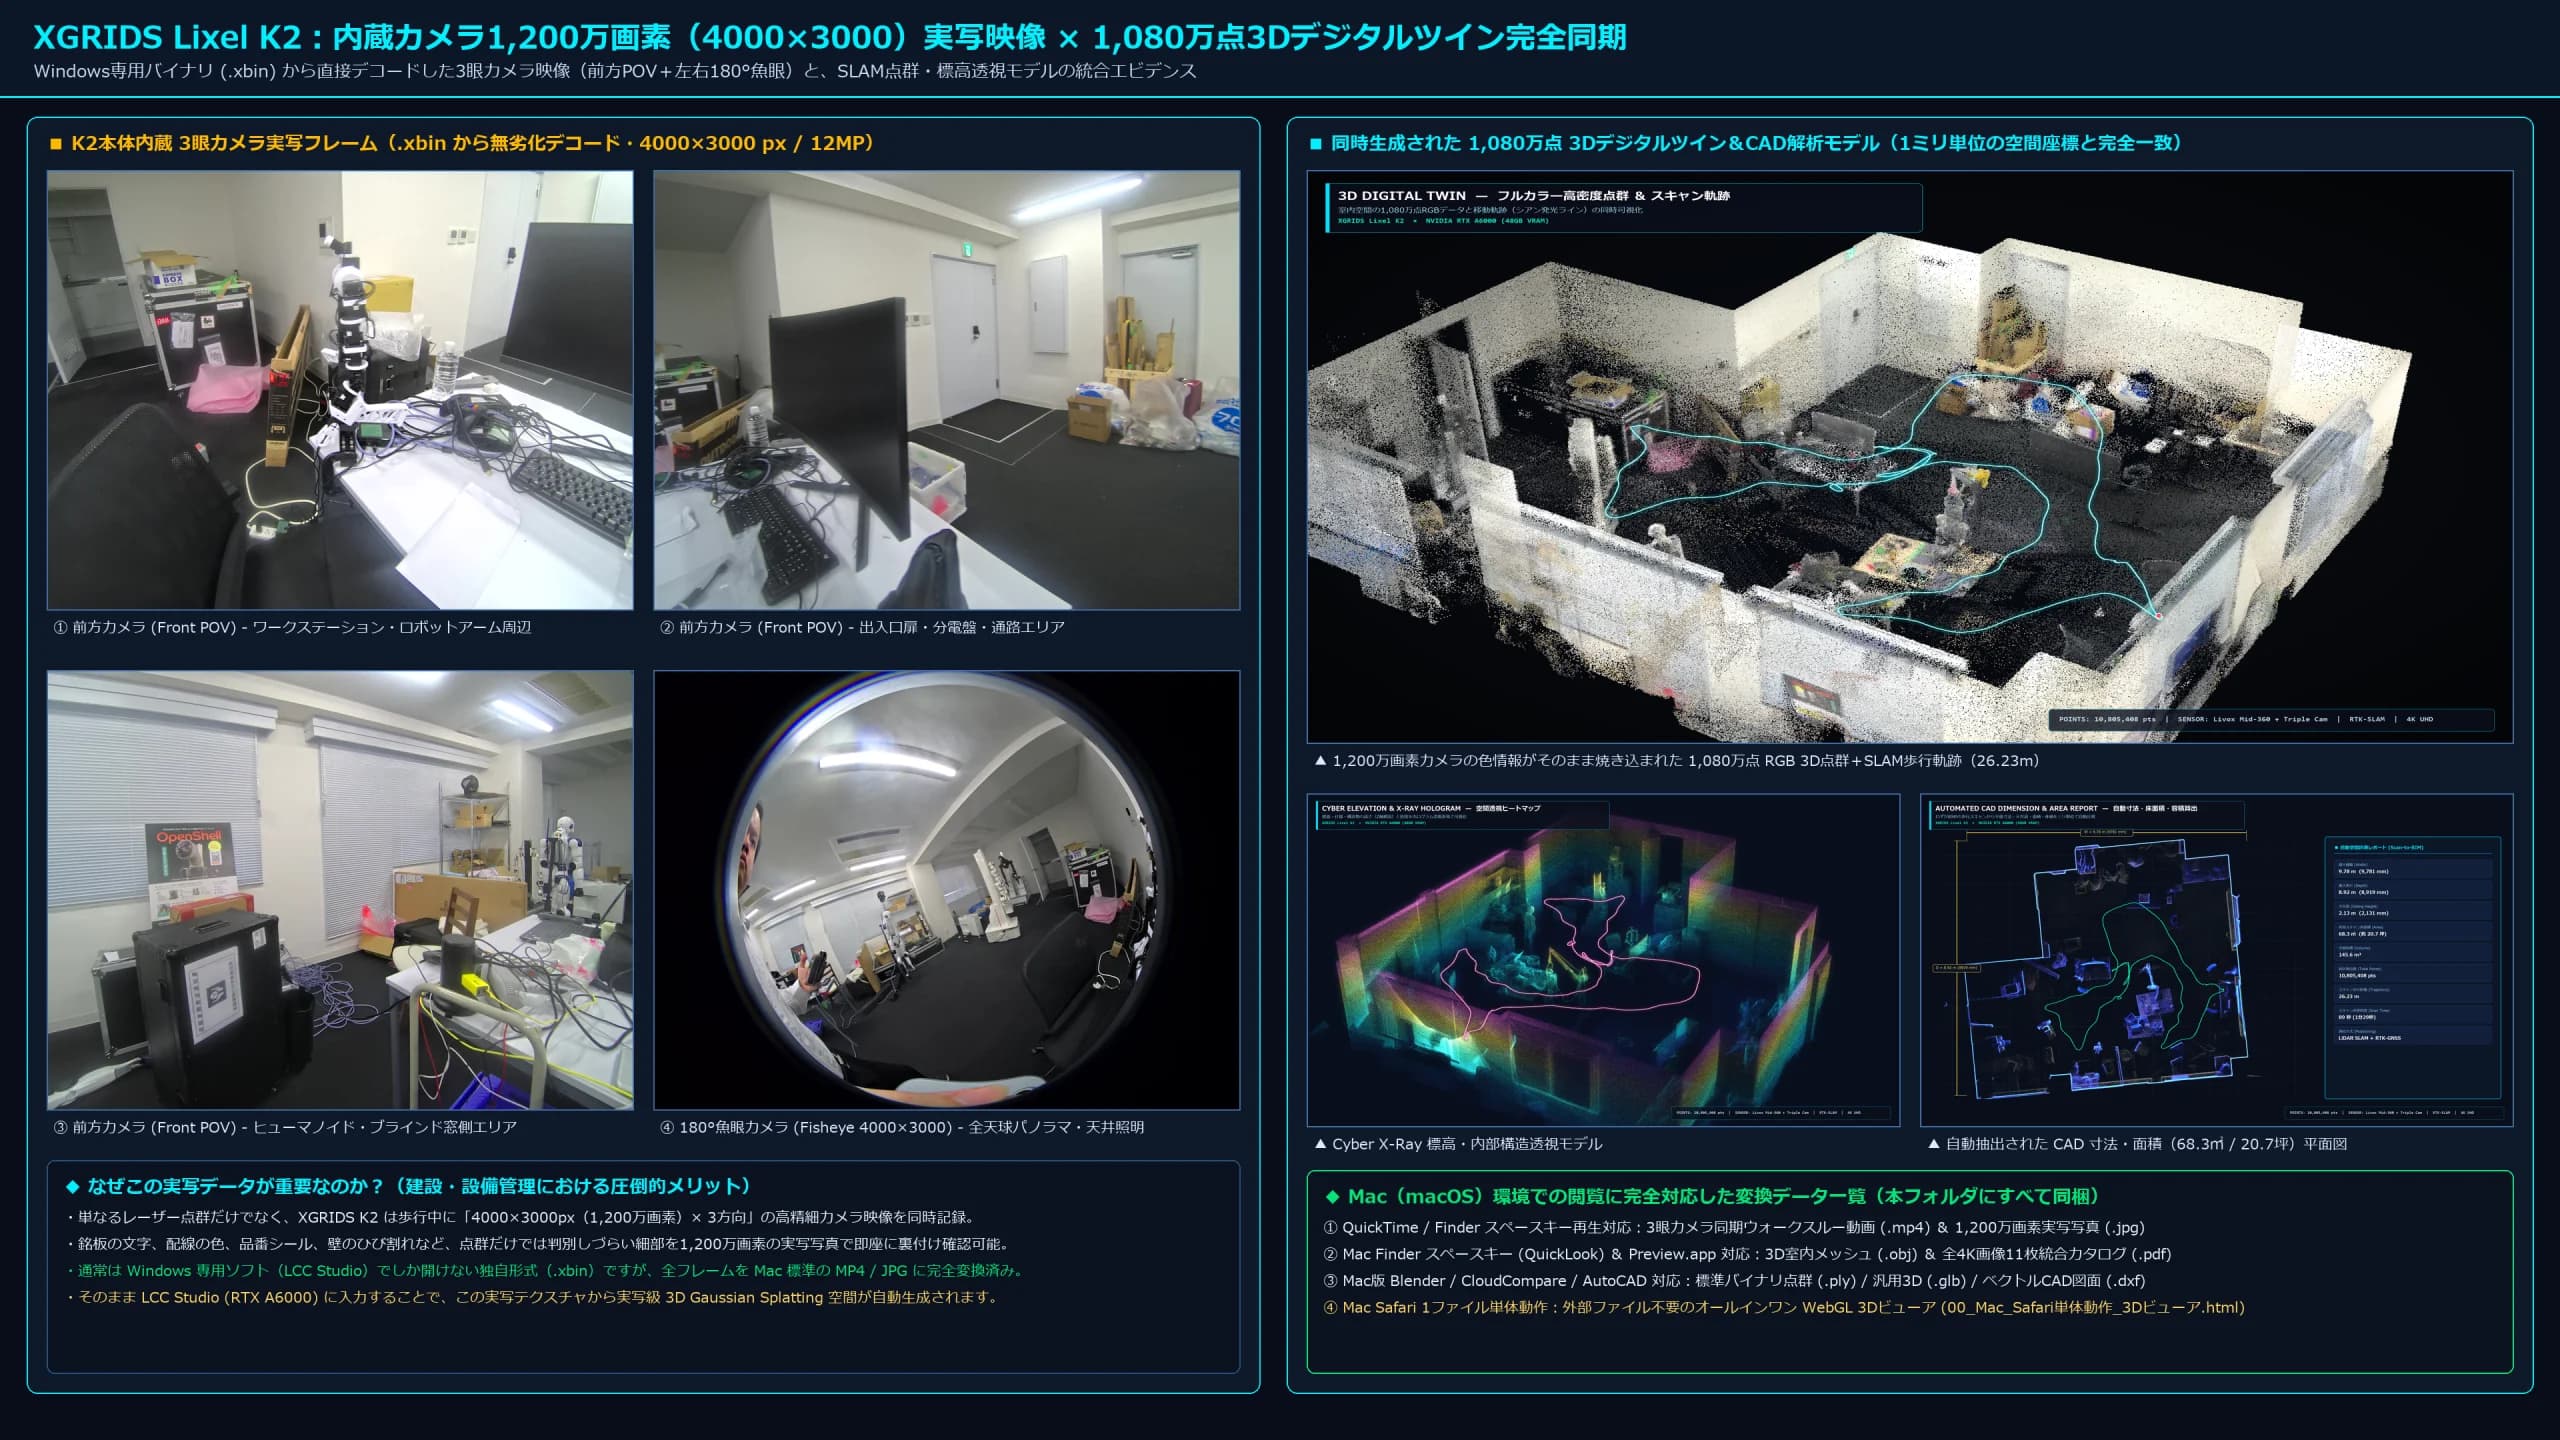
3D-Digitaler Zwilling mit 10,8 Millionen Messpunkten, der im Browser um 360° verschoben werden kann
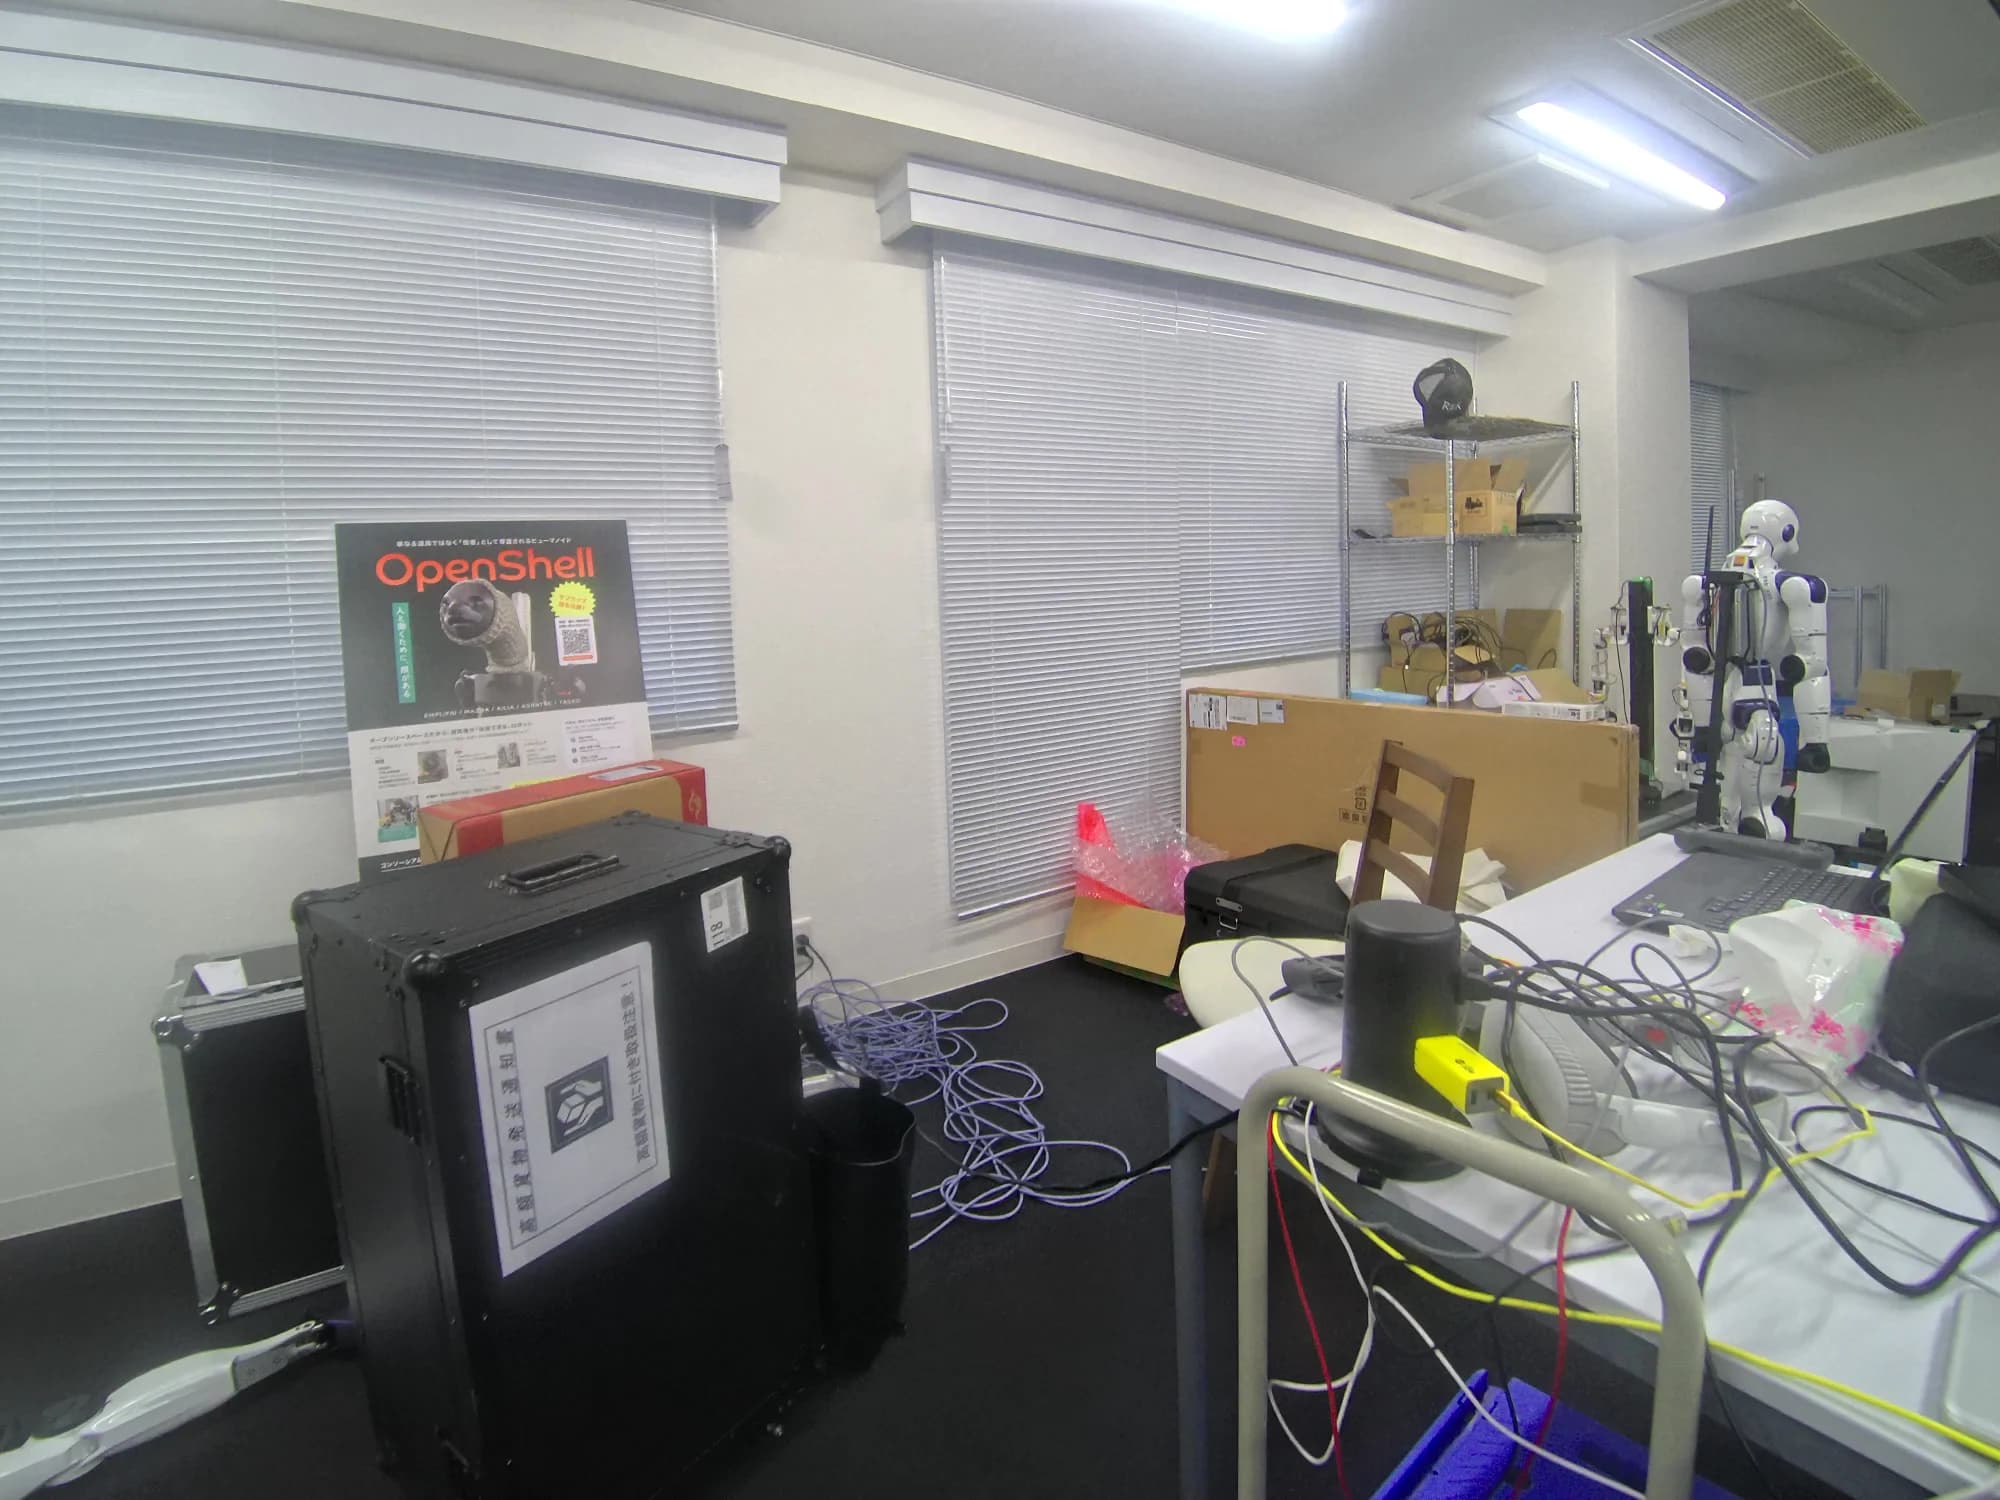
Hierbei handelt es sich um tatsächliche Daten, die beim Gehen im Roboterentwicklungslabor von EmplifAI (Unitree G1-Humanoid-/Doppelarmroboter-Installationsumgebung) mit unserem eigenen XGRIDS Lixel K2 für nur 89 Sekunden gemessen wurden. Neben der Möglichkeit, durch Ziehen oder Wischen mit der Maus um 360° zu drehen und zu zoomen, können Sie auch den Wechsel zwischen vier Anzeigemodi, Deckenschnitt (Querschnitt) und Blickpunktsprung zur Roboterinstallationsstelle vor Ort erleben.
Was kann mit XGRIDS 3D-Geodaten × physischer KI gemacht werden?
Der größte Nutzen des 3D-Scannens eines Standorts besteht nicht nur darin, Zeichnungen für die menschliche Betrachtung zu erstellen. Durch die Kombination von 3D-Raumdaten auf Millimeterebene mit den humanoiden Robotern (Unitree G1 usw.), den zweiarmigen Manipulatoren (OpenArm), den VLA-Modellen und der NVIDIA Isaac Sim-Umgebung von EmplifAI wird sich alles von der Vordiagnose für die Robotereinführung bis hin zum virtuellen Training, autonomen Bewegungen und Fernsteuerung dramatisch verändern.
Digitalisieren Sie den realen Raum in 89 Sekunden und erstellen Sie eine virtuelle Verifizierungsumgebung, in der sich humanoide und zweiarmige Roboter bewegen
Selbst in Fabriken, Lagerhäusern und Forschungseinrichtungen, in denen keine Zeichnungen vorhanden sind, können Sie mit XGRIDS Lixel K2 einfach 3D-Punktwolken und Live-Action-Texturen des gesamten Raums erhalten, indem Sie herumlaufen. In den tatsächlichen Messdaten des EmplifAI-Labors wurde der gesamte Raum (68,3 m2, 10,8 Millionen Punkte), einschließlich des Humanoiden am Fenster (Unitree G1) und der zweiarmigen Roboter-Arbeitszelle in der Mitte, in nur 89 Sekunden in räumliche Daten umgewandelt. Durch den Import des erfassten Raums in die NVIDIA Isaac Sim- oder ROS 2-Umgebung können Sie Simulationen (Real2Sim2Real) von Laufrouten, Ganzkörperkontrolle und Greifbewegungen durchführen, bevor Sie die tatsächliche Maschine zum Einsatzort bringen.
Was kann mit dieser Kombination erreicht werden?
- Erstellen Sie einen virtuellen 3D-Raum in Originalgröße, in dem Humanoide und AMRs laufen und arbeiten, indem Sie einfach auf dem Gelände herumlaufen.
- Kollisionserkennungsmodell und Navigationskartenkonvertierungskooperation für NVIDIA Isaac Sim, USD und ROS 2
- Umgebungsgenerierung für Roboter-Verstärkungslernen und Nachahmungslernen, die die Vorrichtungen, Werkbänke und Hindernisse vor Ort direkt widerspiegelt
Sehen Sie sich das Video an: Von einer 89-sekündigen Komplettlösung zur Erstellung eines 3D-Raums mit 10,8 Millionen Punkten
Sie können zwischen dem multimodalen 360°-Analysevideo des tatsächlich mit XGRIDS Lixel K2 gemessenen Laborraums und dem durch Laserscanning erstellten räumlichen Aufbauvideo mit 10,8 Millionen Punkten wechseln.
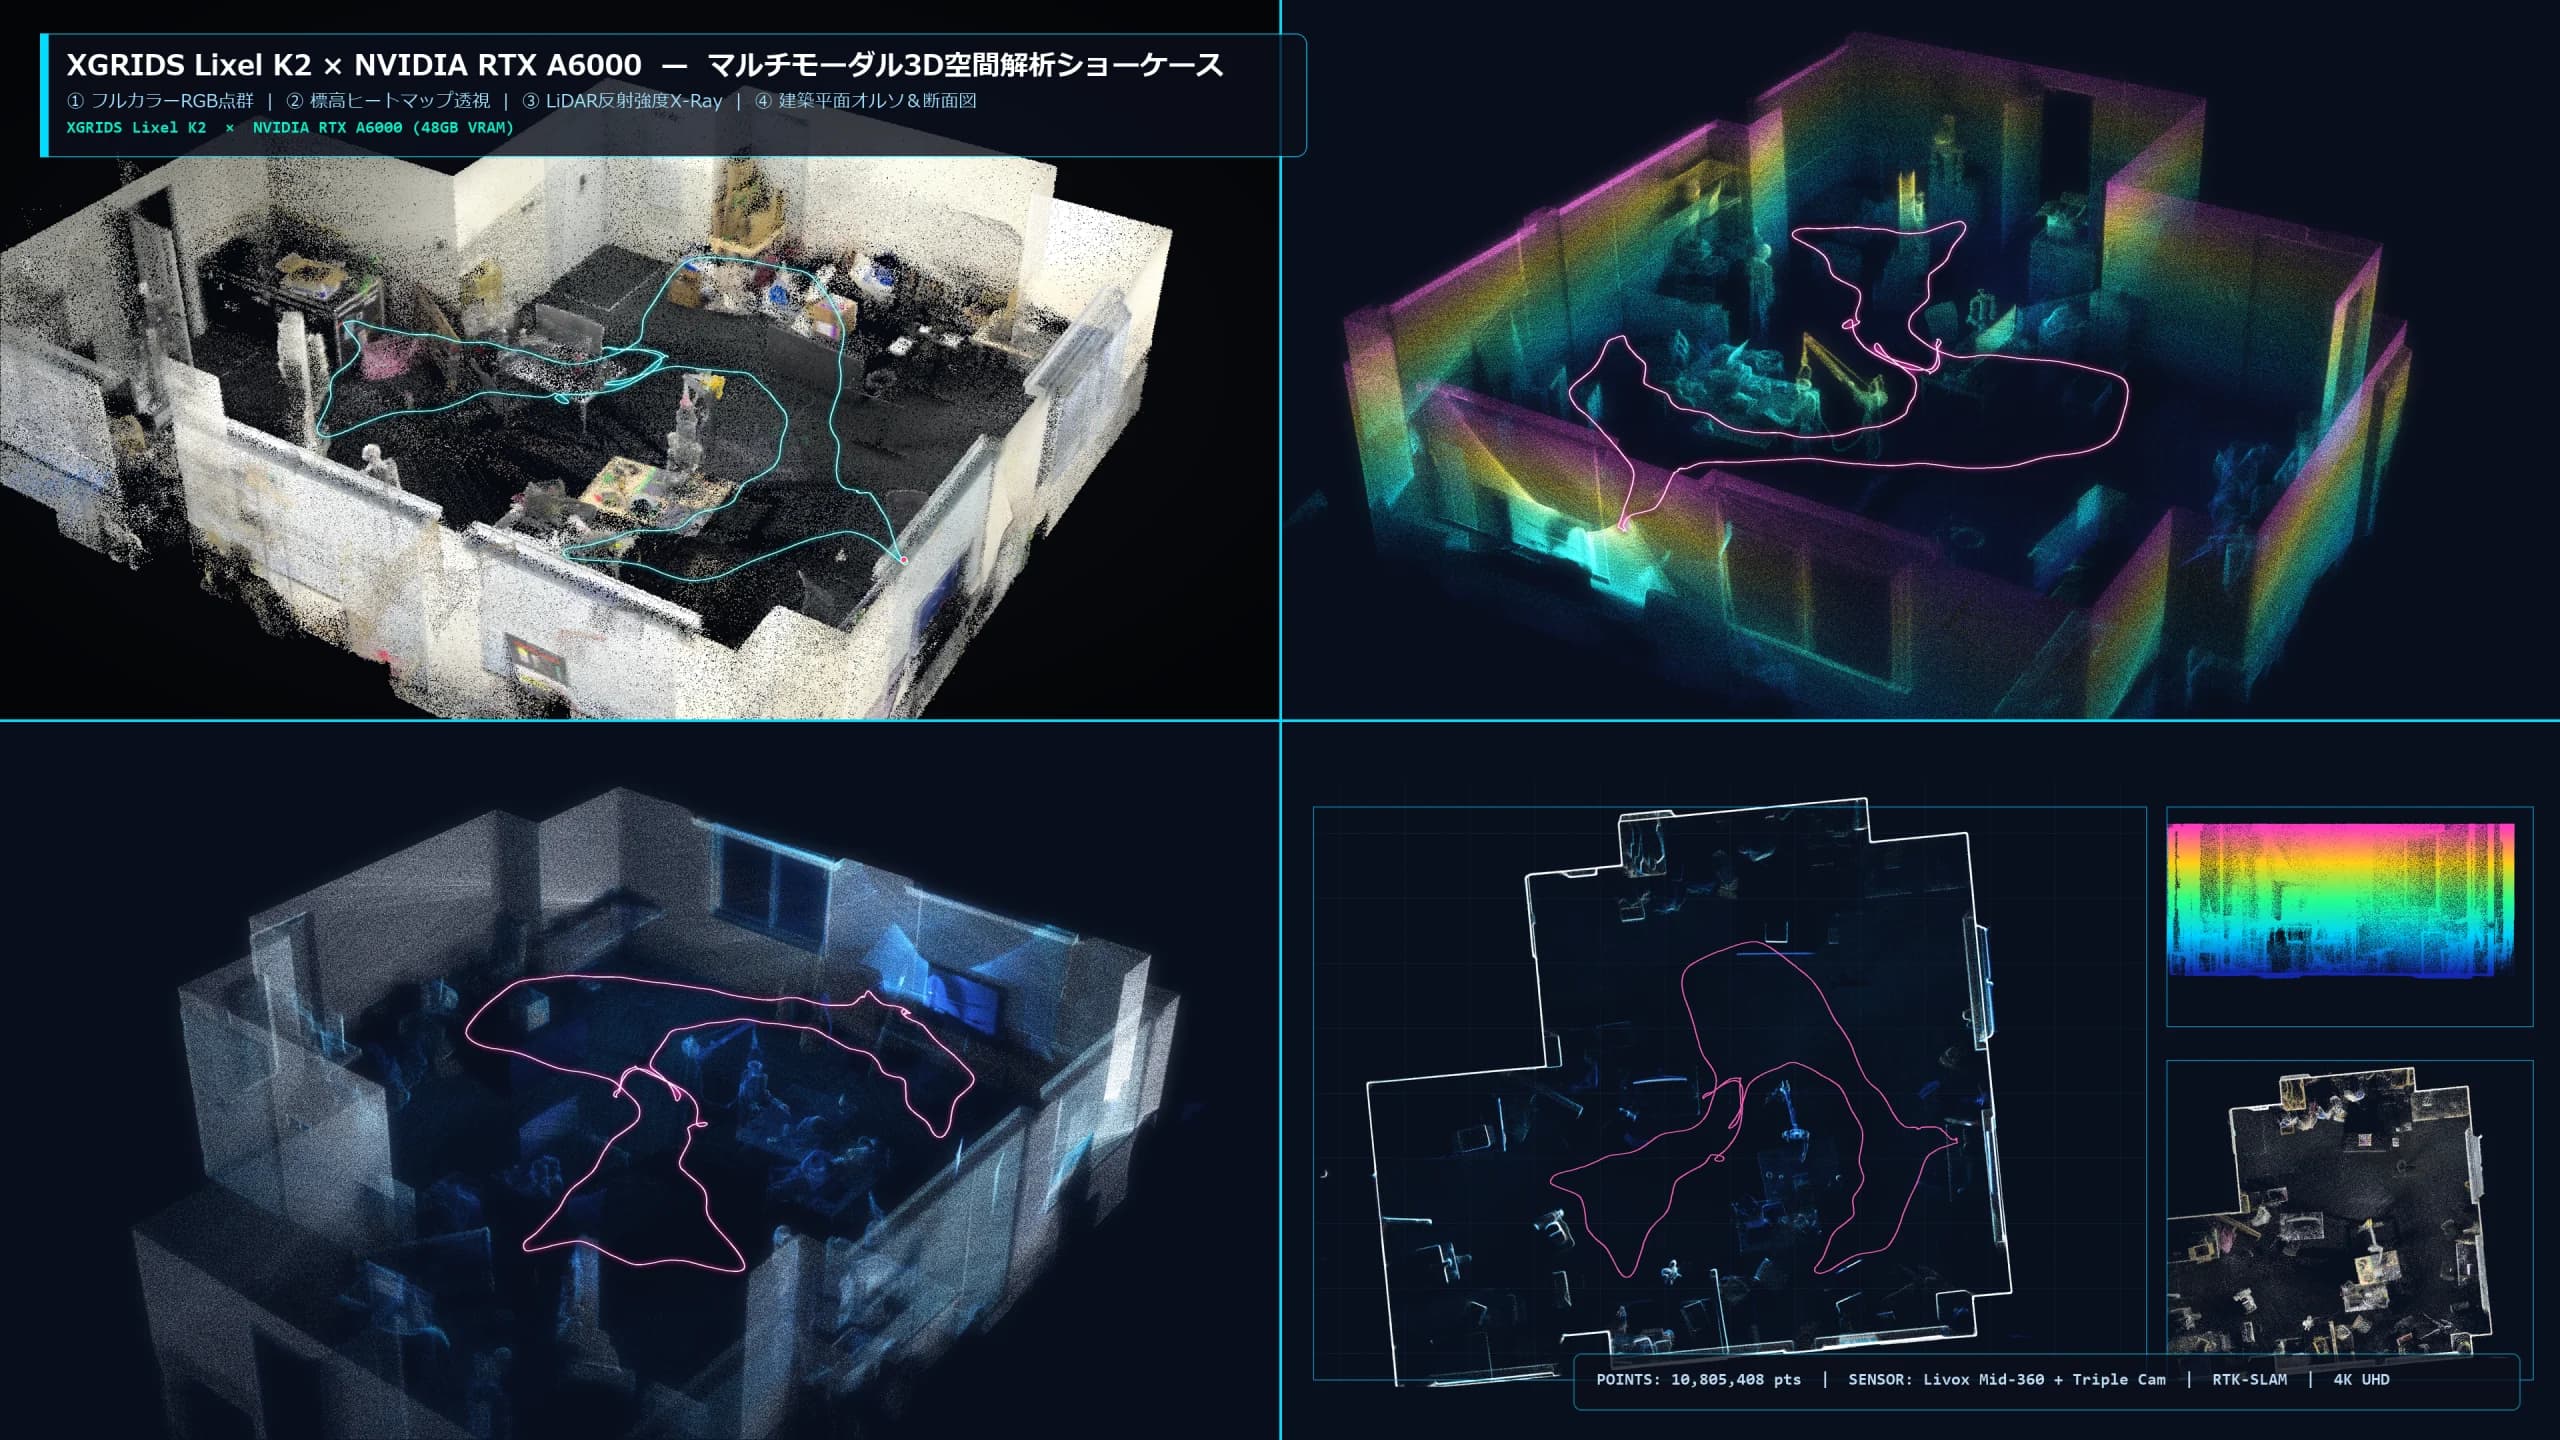
360°-Drehung × 3 Modi kontinuierlicher Wechsel (Vollfarb-RGB → Cyber-Elevation → LiDAR-Röntgen)
Hierbei handelt es sich um ein Showcase-Video, das 10,8 Millionen Punkte 3D-Geodaten, die aus einem einzigen Laufscan (89 Sekunden) generiert wurden, dreht und in einer 360°-Drehung anzeigt, während nahtlos zwischen drei Modi gewechselt wird: Live-Action-Vollfarb-RGB, Cyber-Höhenhologramm nach Höhe und Röntgenperspektive basierend auf der Intensität der Laserreflexion.
„Räumliche 4K-Analyse/Zeichnung/Inspektionsvisualisierung“, die aus mehreren Blickwinkeln aus einem einzigen Scan entwickelt werden kann
Von den erfassten hochdichten 3D-Daten bis hin zu vollfarbigen Punktwolken, Höhenhologrammen, 1-m-Gitter-Architektur-Orthodiagrammen, CAD-Grundrissen mit automatischen Bemaßungen, Millimeter-Heatmaps von Bodenunebenheiten und Wandvertikalitäten sowie der Überprüfung des Roboterlieferabstands können Sie Analyseansichten entwickeln, die Ihrem Zweck entsprechen. Klicken Sie auf die Miniaturansicht, um zu wechseln, und klicken Sie auf das Bild, um es in hoher Auflösung zu vergrößern.
 Click to enlarge 4K high-definition image
4-teiliges Schaufenster für multimodale 3D-Raumanalysen
Aus den einzelnen Scandaten können vier Modi gleichzeitig entwickelt werden: (1) Vollfarb-RGB-Punktwolke, (2) Höhen-Wärmekartenperspektive, (3) 1-m-Gitter-Architektur-Orthoplan und (4) Querschnittsprofil. Sie können das Erscheinungsbild, die Abmessungen und die Struktur des Raums auf einen Blick verstehen.
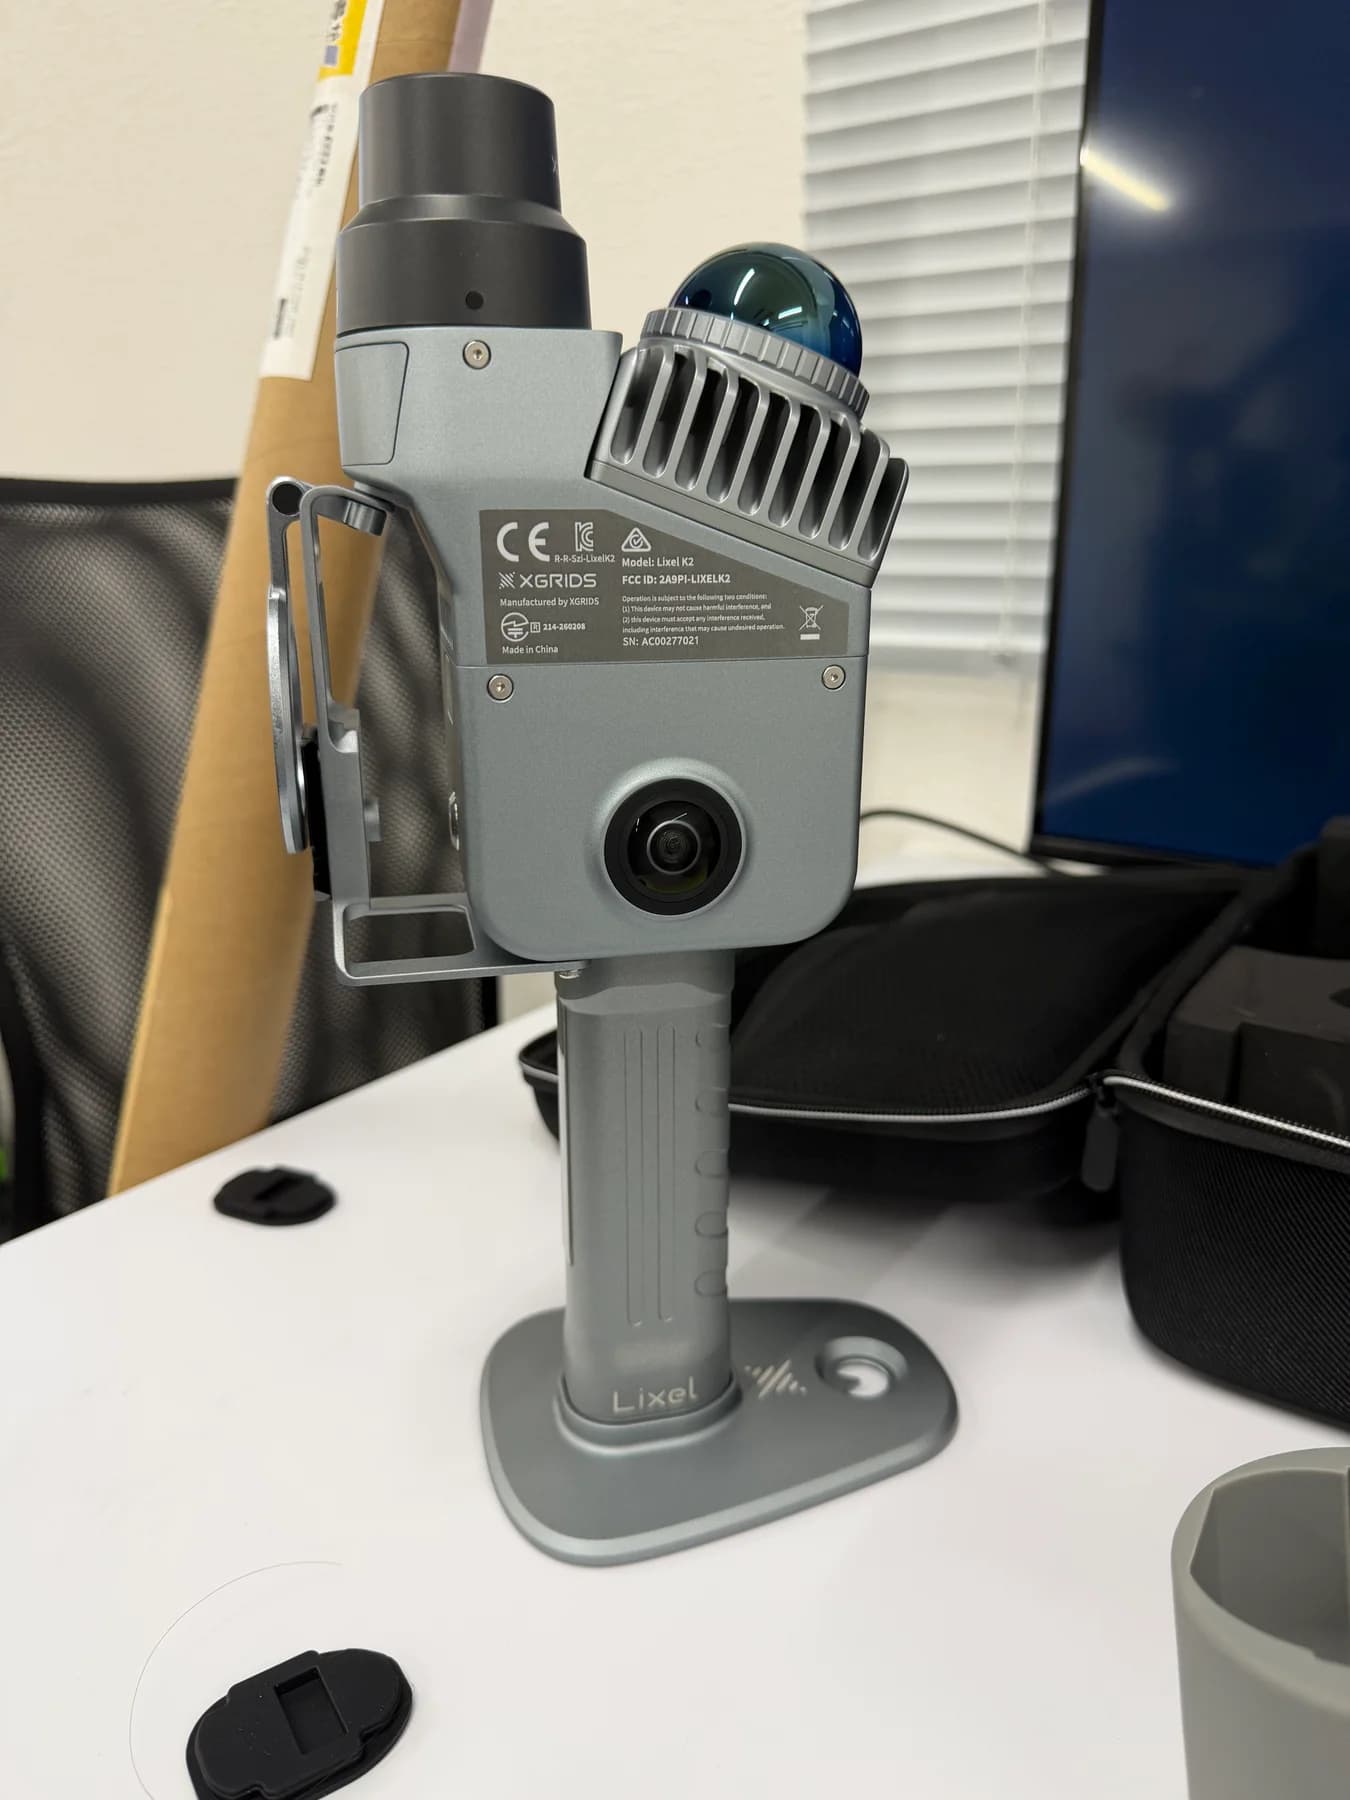
Wir verfügen über einen echten XGRIDS Lixel K2 und bieten umfassende Unterstützung von der 3D-Raummessung bis zur physischen KI-Zusammenarbeit.
EmplifAI hat in seinem eigenen Labor einen echten XGRIDS-Handheld-3D-Scanner „Lixel K2“ und eine Workstation-GPU „NVIDIA RTX A6000“ mit einem VRAM mit großer Kapazität von 48 GB installiert. Wir können in nur 89 Sekunden Gehzeit einen digitalen 3D-Zwilling des gesamten Raums (68,3 m2, 10,8 Millionen Punkte) erstellen und umfassende Beratung zu allem bieten, von Punktwolken, CAD/BIM-Zeichnungen und Bodenunebenheitsprüfungen bis hin zu 3D-Gaussian-Splatting (3DGS) und humanoider und zweiarmiger Robotersimulation (NVIDIA Isaac Sim/Real2Sim) Zusammenarbeit.
K2s digitaler 3D-Zwilling, tatsächliche Maschine und physische KI-Zusammenarbeit
Spezielle Showcase-Seite für XGRIDS Lixel K2
Wir stellen Ihnen einen interaktiven 3D-Viewer mit 10,8 Millionen Punkten, 4K-Raumanalyse, physische KI-Kollaboration, Vor-Ort-Aufmaß und Mietberatung vor.
Beratungsinhalte und Ergebnisse
- Messung vor Ort
- Durchlaufscan mit XGRIDS Lixel K2 (Beispiel: Misst einen ca. 68 m2 großen Raum in 89 Sekunden, kann ohne Betriebsunterbrechung durchgeführt werden)
- Computerumgebung
- Großflächige, hochauflösende 3DGS- und Punktwolkenverarbeitung mit hoher Dichte mithilfe der NVIDIA RTX A6000 (48 GB VRAM) unseres eigenen Labors usw.
- Hauptverwendungszwecke
- Ferninspektion der Fabrik von der Zentrale und den Stützpunkten in Übersee aus, Archiv des aktuellen Zustands vor der Geräterenovierung, Zeugenbesichtigung vor und nach dem Bau, Schulung zu Sicherheit und Produktionsabläufen
- Option zur gleichzeitigen Lieferung
- 3DGS-Daten (PLY/SPLAT usw.), farbige 3D-Punktwolke, CAD-Grundriss/Schnittansicht mit automatischen Abmessungen, Wärmekarte für Bodenunebenheiten
- Roboterkooperation
- Kann unverändert für die Real2Sim/Isaac Sim-Umgebung und die Machbarkeitsdiagnose der Installation bei der zukünftigen Einführung von Humanoiden und AMR verwendet werden.
- Preis
- Individuelle Schätzungen abhängig vom Standort der Zieleinrichtung, der Gesamtfläche und dem erforderlichen Datenformat/Viewer-Konfiguration.
So gehen Sie vor
Wir fragen nach der aktuellen Situation, dem Ziel Roboter, den Standortbedingungen und dem gewünschten Zeitplan und beginnen dann mit der Arbeit, nachdem wir uns auf den Umsetzungsumfang und die Voraussetzungen geeinigt haben. Lieferumfang und Preise werden im individuellen Angebot festgelegt.
Drei Vorteile der Implementierung von 360°-Panoramafotografie und Laserpunktwolken, um das Beste aus beiden Welten zu erreichen
01 Überprüfen Sie die Details der Szene aus jedem Blickwinkel und Winkel, ohne an den Aufnahmeort gebunden zu sein
Bei 360°-Kamerabildern, die mit einem Stativ aufgenommen wurden, können Sie den Blickwinkel vom Aufnahmepunkt aus nicht verschieben, aber mit 3DGS können Sie sich frei im Raum bewegen und die Rückseite der Ausrüstung sowie die Lücken in den Deckenrohren in 3D überprüfen.
02 Die Verweildauer vor Ort dauert nur wenige bis mehrere zehn Minuten, wodurch wiederholte Besuche und fehlende Messungen entfallen.
Im Gegensatz zu herkömmlichen manuellen Messungen (2 Personen x mehrere Stunden) können visuelle Informationen in alle Richtungen und 3D-Koordinaten in Millimetern gleichzeitig erfasst werden, indem einfach mit normaler Gehgeschwindigkeit durch die Anlage gelaufen wird. Maße und Überschneidungen können Sie später im Büro beliebig oft überprüfen.
03 Nicht nur „3D zum Ansehen“, sondern direkt verbunden mit CAD-Zeichnungen und Roboterverifizierung
Da es auf der LiDAR-Punktwolke von Lixel K2 basiert, ist es möglich, gleichzeitig fotorealistische 3DGS sowie einen „CAD-Plan mit automatischer Dimensions-/Flächenberechnung“, eine „Heatmap für Bodenunebenheiten“ und ein „NVIDIA Isaac Sim Mesh“ zu erstellen.
Häufig gestellte Fragen
Was kann ich für 3D-Gaussian-Splatting (3DGS)-Ferninspektion/digitale Vor-Ort-Konstruktion anfordern?
Hochgeschwindigkeitsmessung vor Ort mit dem handlichen 3D-Scanner „XGRIDS Lixel K2“ (360° LiDAR + 12 Millionen Pixel x 3-Linsen-Panoramakamera) und 3D-Gaussian mit der Workstation-GPU „NVIDIA RTX A6000 (VRAM 48 GB)“. Dabei handelt es sich um einen Dienst, der Splatting (3DGS)-Verarbeitung kombiniert, um Fabriken, Anlagen, Baustellen und Forschungseinrichtungen möglichst realistisch zu archivieren und aus der Ferne freizugeben 3D-Räume. Lichtreflexionen, Glas, detaillierte Rohrbeschriftungen und Bodentexturen, die sich mit herkömmlichen Punktwolken nur schwer darstellen lassen, werden in realer Qualität wiedergegeben, außerdem werden dimensionale Messdaten in Millimetereinheiten bereitgestellt. Der konkrete Arbeitsumfang wird vor Beginn der Arbeiten bestätigt und vereinbart, einschließlich Roboter, Standort und gewünschten Leistungen.
Wie werden Kosten und Lieferumfang für 3D Gaussian Splatting (3DGS) Remote Factory Inspection/Digital On Site Visit Construction ermittelt?
Wir bestätigen das Ziel Roboter, die Anzahl der Einheiten, den Implementierungsort und die erforderlichen Leistungen und erstellen eine individuelle Schätzung der Verfügbarkeit, des Arbeitsumfangs, der Fertigstellungsbedingungen und der Kosten.
Da die Fabrik und die Forschungseinrichtung streng vertraulich sind, könnten Sie die Daten vor Ort (lokale Umgebung) bereitstellen, ohne die Daten in eine externe Cloud hochzuladen?
Ja. Wir geben die vor Ort erfassten Scandaten nicht an eine externe öffentliche Cloud weiter, sondern verarbeiten sie offline auf unserer eigenen Workstation (RTX A6000-Umgebung) und liefern sie dann als Satz von 3DGS-, Punktwolken- und CAD-Zeichnungsdateien, die lokal angezeigt und verwendet werden können.
Beratung zu 3D-Gaussian-Splatting (3DGS), Remote-Fabrikinspektion/digitaler Vor-Ort-Konstruktion
Bitte teilen Sie uns das Ziel Roboter, den Standort, das Problem, das Sie lösen möchten, und den gewünschten Zeitpunkt mit. Wir informieren Sie gerne über die Umsetzungsdetails und einen Kostenvoranschlag.
Informieren Sie sich über 3D-Gaussian-Splatting (3DGS), Remote-Fabrikinspektion/digitale Vor-Ort-Konstruktion