
3D-Scan-/Vor-Ort-MessserviceVon der Messung vor Ort über die Bereitstellung von Punktwolken bis hin zur Datennutzung.
Wir akzeptieren 3D-Messungen von Fabriken, Lagern und Gebäuden vor Ort mit dem XGRIDS Lixel K2 von EmplifAI. Wir unterstützen alles vom Scannen vor Ort über die Organisation und Bereitstellung von Punktwolken, die Aufzeichnung des aktuellen Status vor der Renovierung, die Berücksichtigung des Gerätelayouts, die Modellierung für CAD/BIM, die Raumfreigabe mithilfe von 3DGS und die Entwicklung digitaler Zwillinge für Roboter. Wir stimmen vorab den Messbereich, die erforderliche Genauigkeit und das Lieferformat ab und führen die Messung standortgerecht durch.
Fordern Sie eine Messung vor Ort und die Erstellung eines digitalen 3D-Zwillings an
3D-Digitaler Zwilling mit 10,8 Millionen Messpunkten, der im Browser um 360° verschoben werden kann
Hierbei handelt es sich um tatsächliche Daten, die beim Gehen im Roboterentwicklungslabor von EmplifAI (Unitree G1-Humanoid-/Doppelarmroboter-Installationsumgebung) mit unserem eigenen XGRIDS Lixel K2 für nur 89 Sekunden gemessen wurden. Neben der Möglichkeit, durch Ziehen oder Wischen mit der Maus um 360° zu drehen und zu zoomen, können Sie auch den Wechsel zwischen vier Anzeigemodi, Deckenschnitt (Querschnitt) und Blickpunktsprung zur Roboterinstallationsstelle vor Ort erleben.
Was kann mit XGRIDS 3D-Geodaten × physischer KI gemacht werden?
Der größte Nutzen des 3D-Scannens eines Standorts besteht nicht nur darin, Zeichnungen für die menschliche Betrachtung zu erstellen. Durch die Kombination von 3D-Raumdaten auf Millimeterebene mit den humanoiden Robotern (Unitree G1 usw.), den zweiarmigen Manipulatoren (OpenArm), den VLA-Modellen und der NVIDIA Isaac Sim-Umgebung von EmplifAI wird sich alles von der Vordiagnose für die Robotereinführung bis hin zum virtuellen Training, autonomen Bewegungen und Fernsteuerung dramatisch verändern.
Digitalisieren Sie den realen Raum in 89 Sekunden und erstellen Sie eine virtuelle Verifizierungsumgebung, in der sich humanoide und zweiarmige Roboter bewegen
Selbst in Fabriken, Lagerhäusern und Forschungseinrichtungen, in denen keine Zeichnungen vorhanden sind, können Sie mit XGRIDS Lixel K2 einfach 3D-Punktwolken und Live-Action-Texturen des gesamten Raums erhalten, indem Sie herumlaufen. In den tatsächlichen Messdaten des EmplifAI-Labors wurde der gesamte Raum (68,3 m2, 10,8 Millionen Punkte), einschließlich des Humanoiden am Fenster (Unitree G1) und der zweiarmigen Roboter-Arbeitszelle in der Mitte, in nur 89 Sekunden in räumliche Daten umgewandelt. Durch den Import des erfassten Raums in die NVIDIA Isaac Sim- oder ROS 2-Umgebung können Sie Simulationen (Real2Sim2Real) von Laufrouten, Ganzkörperkontrolle und Greifbewegungen durchführen, bevor Sie die tatsächliche Maschine zum Einsatzort bringen.
Was kann mit dieser Kombination erreicht werden?
- Erstellen Sie einen virtuellen 3D-Raum in Originalgröße, in dem Humanoide und AMRs laufen und arbeiten, indem Sie einfach auf dem Gelände herumlaufen.
- Kollisionserkennungsmodell und Navigationskartenkonvertierungskooperation für NVIDIA Isaac Sim, USD und ROS 2
- Umgebungsgenerierung für Roboter-Verstärkungslernen und Nachahmungslernen, die die Vorrichtungen, Werkbänke und Hindernisse vor Ort direkt widerspiegelt
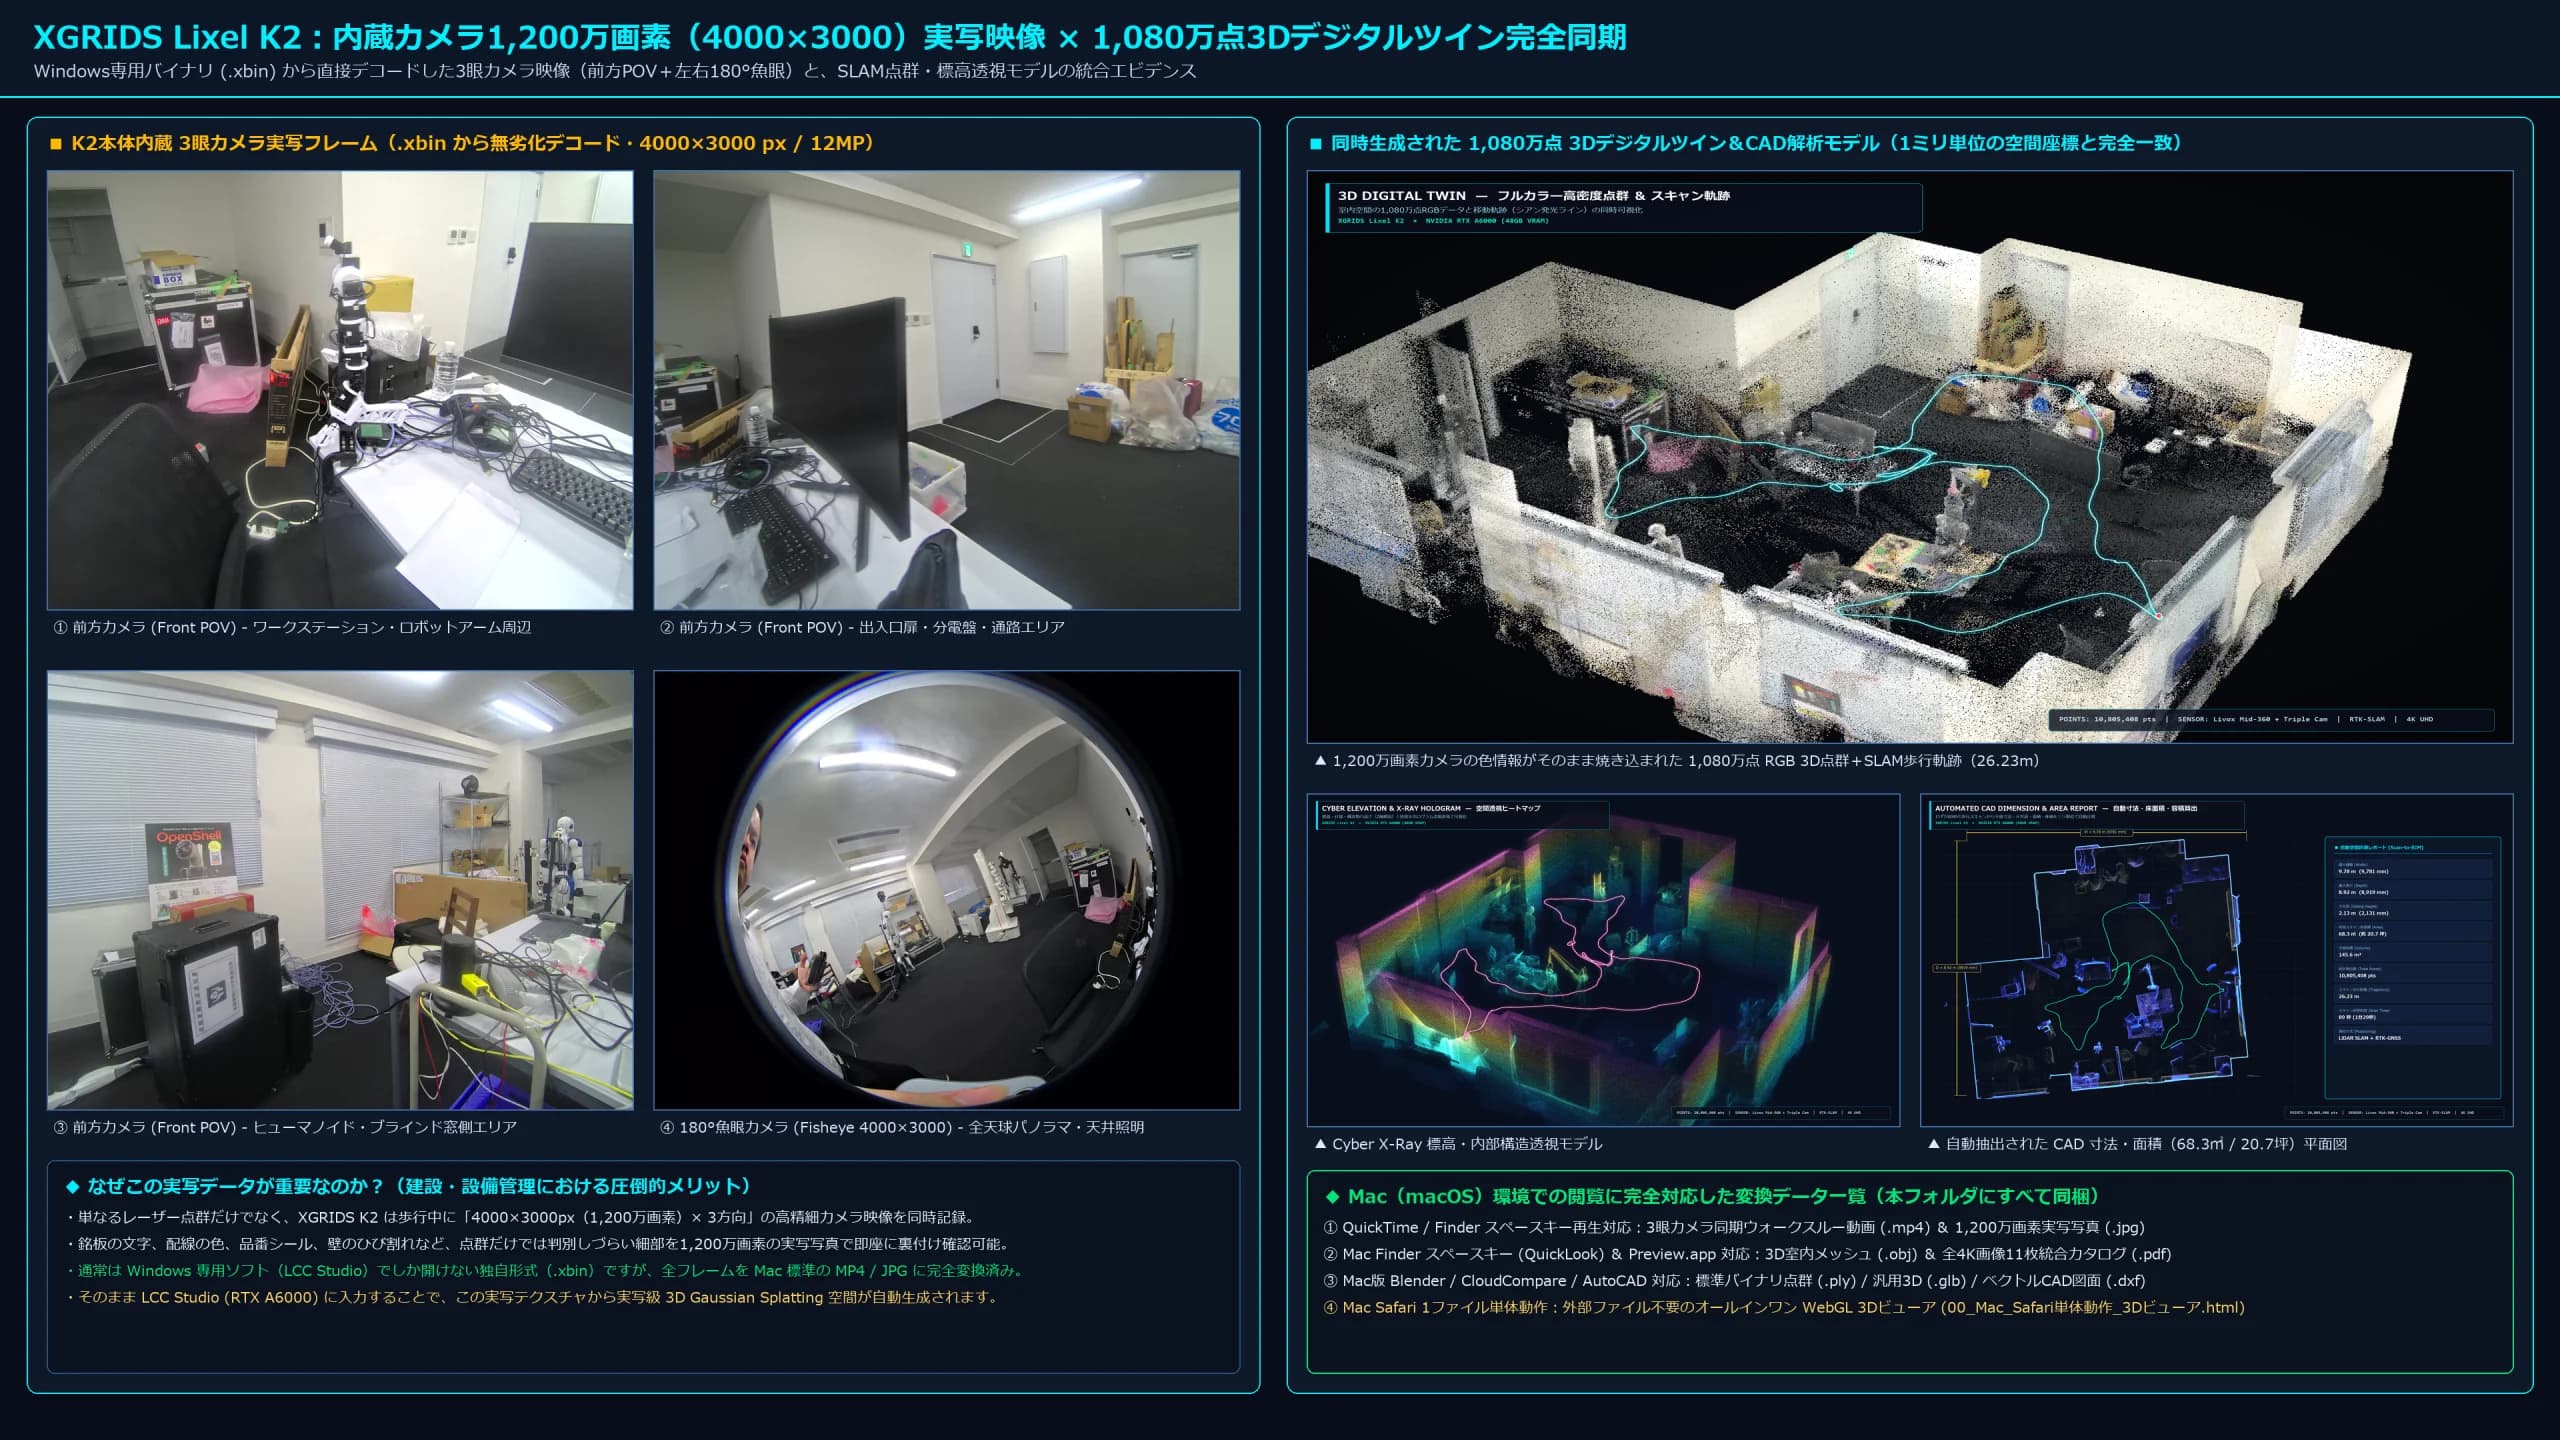
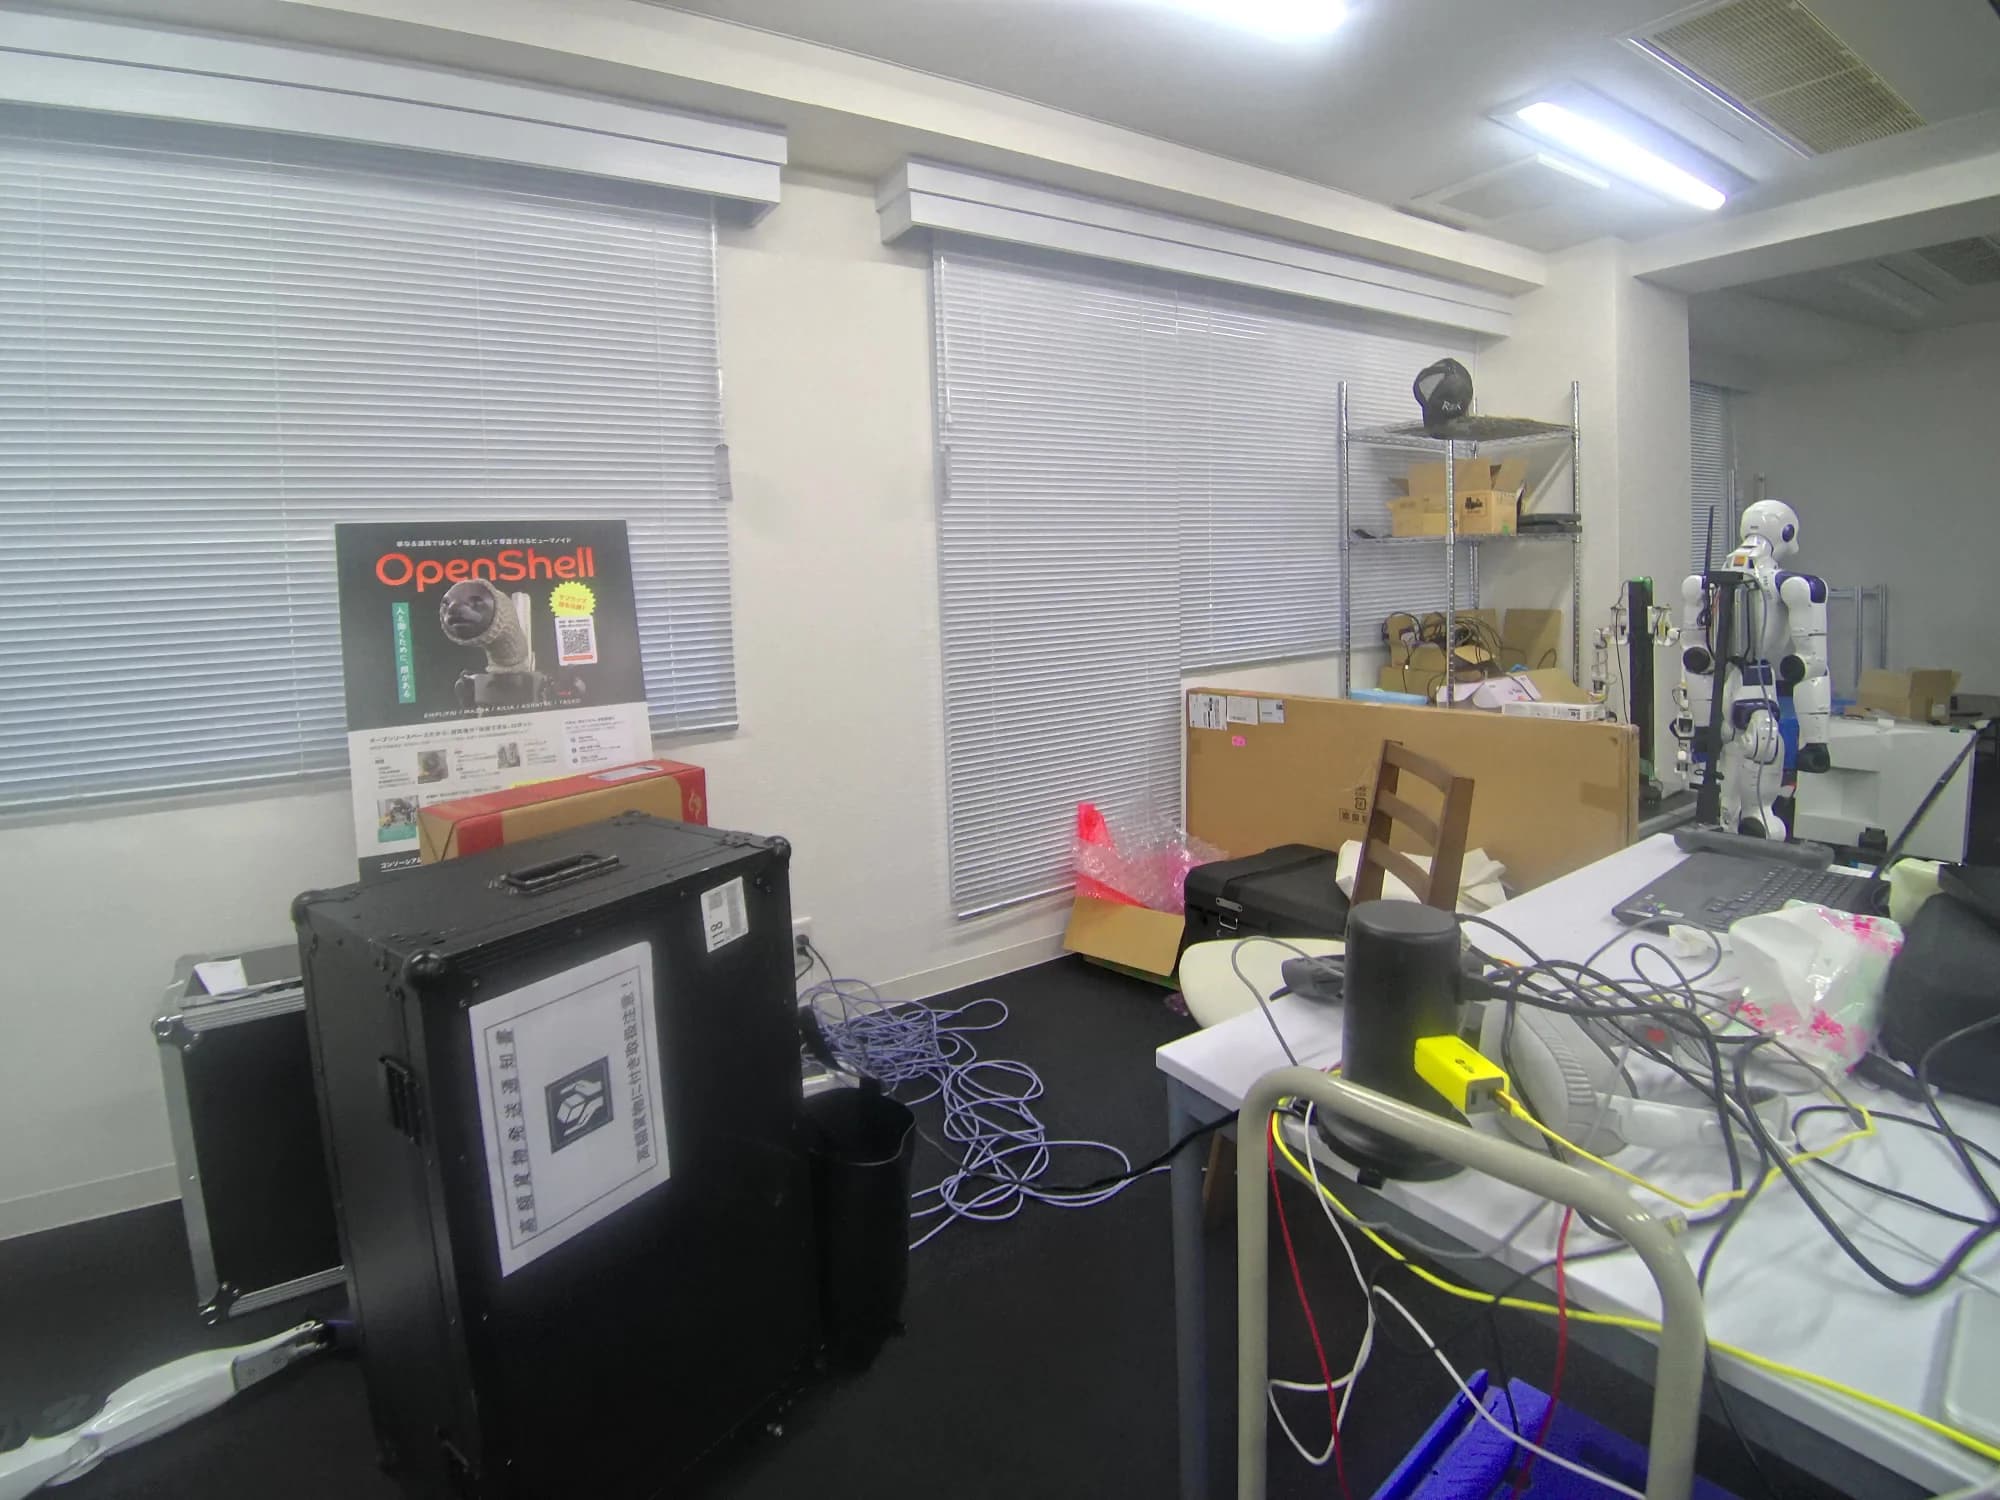
Sehen Sie sich das Video an: Von einer 89-sekündigen Komplettlösung zur Erstellung eines 3D-Raums mit 10,8 Millionen Punkten
Sie können zwischen dem multimodalen 360°-Analysevideo des tatsächlich mit XGRIDS Lixel K2 gemessenen Laborraums und dem durch Laserscanning erstellten räumlichen Aufbauvideo mit 10,8 Millionen Punkten wechseln.
360°-Drehung × 3 Modi kontinuierlicher Wechsel (Vollfarb-RGB → Cyber-Elevation → LiDAR-Röntgen)
Hierbei handelt es sich um ein Showcase-Video, das 10,8 Millionen Punkte 3D-Geodaten, die aus einem einzigen Laufscan (89 Sekunden) generiert wurden, dreht und in einer 360°-Drehung anzeigt, während nahtlos zwischen drei Modi gewechselt wird: Live-Action-Vollfarb-RGB, Cyber-Höhenhologramm nach Höhe und Röntgenperspektive basierend auf der Intensität der Laserreflexion.
„Räumliche 4K-Analyse/Zeichnung/Inspektionsvisualisierung“, die aus mehreren Blickwinkeln aus einem einzigen Scan entwickelt werden kann
Von den erfassten hochdichten 3D-Daten bis hin zu vollfarbigen Punktwolken, Höhenhologrammen, 1-m-Gitter-Architektur-Orthodiagrammen, CAD-Grundrissen mit automatischen Bemaßungen, Millimeter-Heatmaps von Bodenunebenheiten und Wandvertikalitäten sowie der Überprüfung des Roboterlieferabstands können Sie Analyseansichten entwickeln, die Ihrem Zweck entsprechen. Klicken Sie auf die Miniaturansicht, um zu wechseln, und klicken Sie auf das Bild, um es in hoher Auflösung zu vergrößern.
Click to enlarge 4K high-definition image4-teiliges Schaufenster für multimodale 3D-Raumanalysen
Aus den einzelnen Scandaten können vier Modi gleichzeitig entwickelt werden: (1) Vollfarb-RGB-Punktwolke, (2) Höhen-Wärmekartenperspektive, (3) 1-m-Gitter-Architektur-Orthoplan und (4) Querschnittsprofil. Sie können das Erscheinungsbild, die Abmessungen und die Struktur des Raums auf einen Blick verstehen.
Wir verfügen über einen echten XGRIDS Lixel K2 und bieten umfassende Unterstützung von der 3D-Raummessung bis zur physischen KI-Zusammenarbeit.
EmplifAI hat in seinem eigenen Labor einen echten XGRIDS-Handheld-3D-Scanner „Lixel K2“ und eine Workstation-GPU „NVIDIA RTX A6000“ mit einem VRAM mit großer Kapazität von 48 GB installiert. Wir können in nur 89 Sekunden Gehzeit einen digitalen 3D-Zwilling des gesamten Raums (68,3 m2, 10,8 Millionen Punkte) erstellen und umfassende Beratung zu allem bieten, von Punktwolken, CAD/BIM-Zeichnungen und Bodenunebenheitsprüfungen bis hin zu 3D-Gaussian-Splatting (3DGS) und humanoider und zweiarmiger Robotersimulation (NVIDIA Isaac Sim/Real2Sim) Zusammenarbeit.
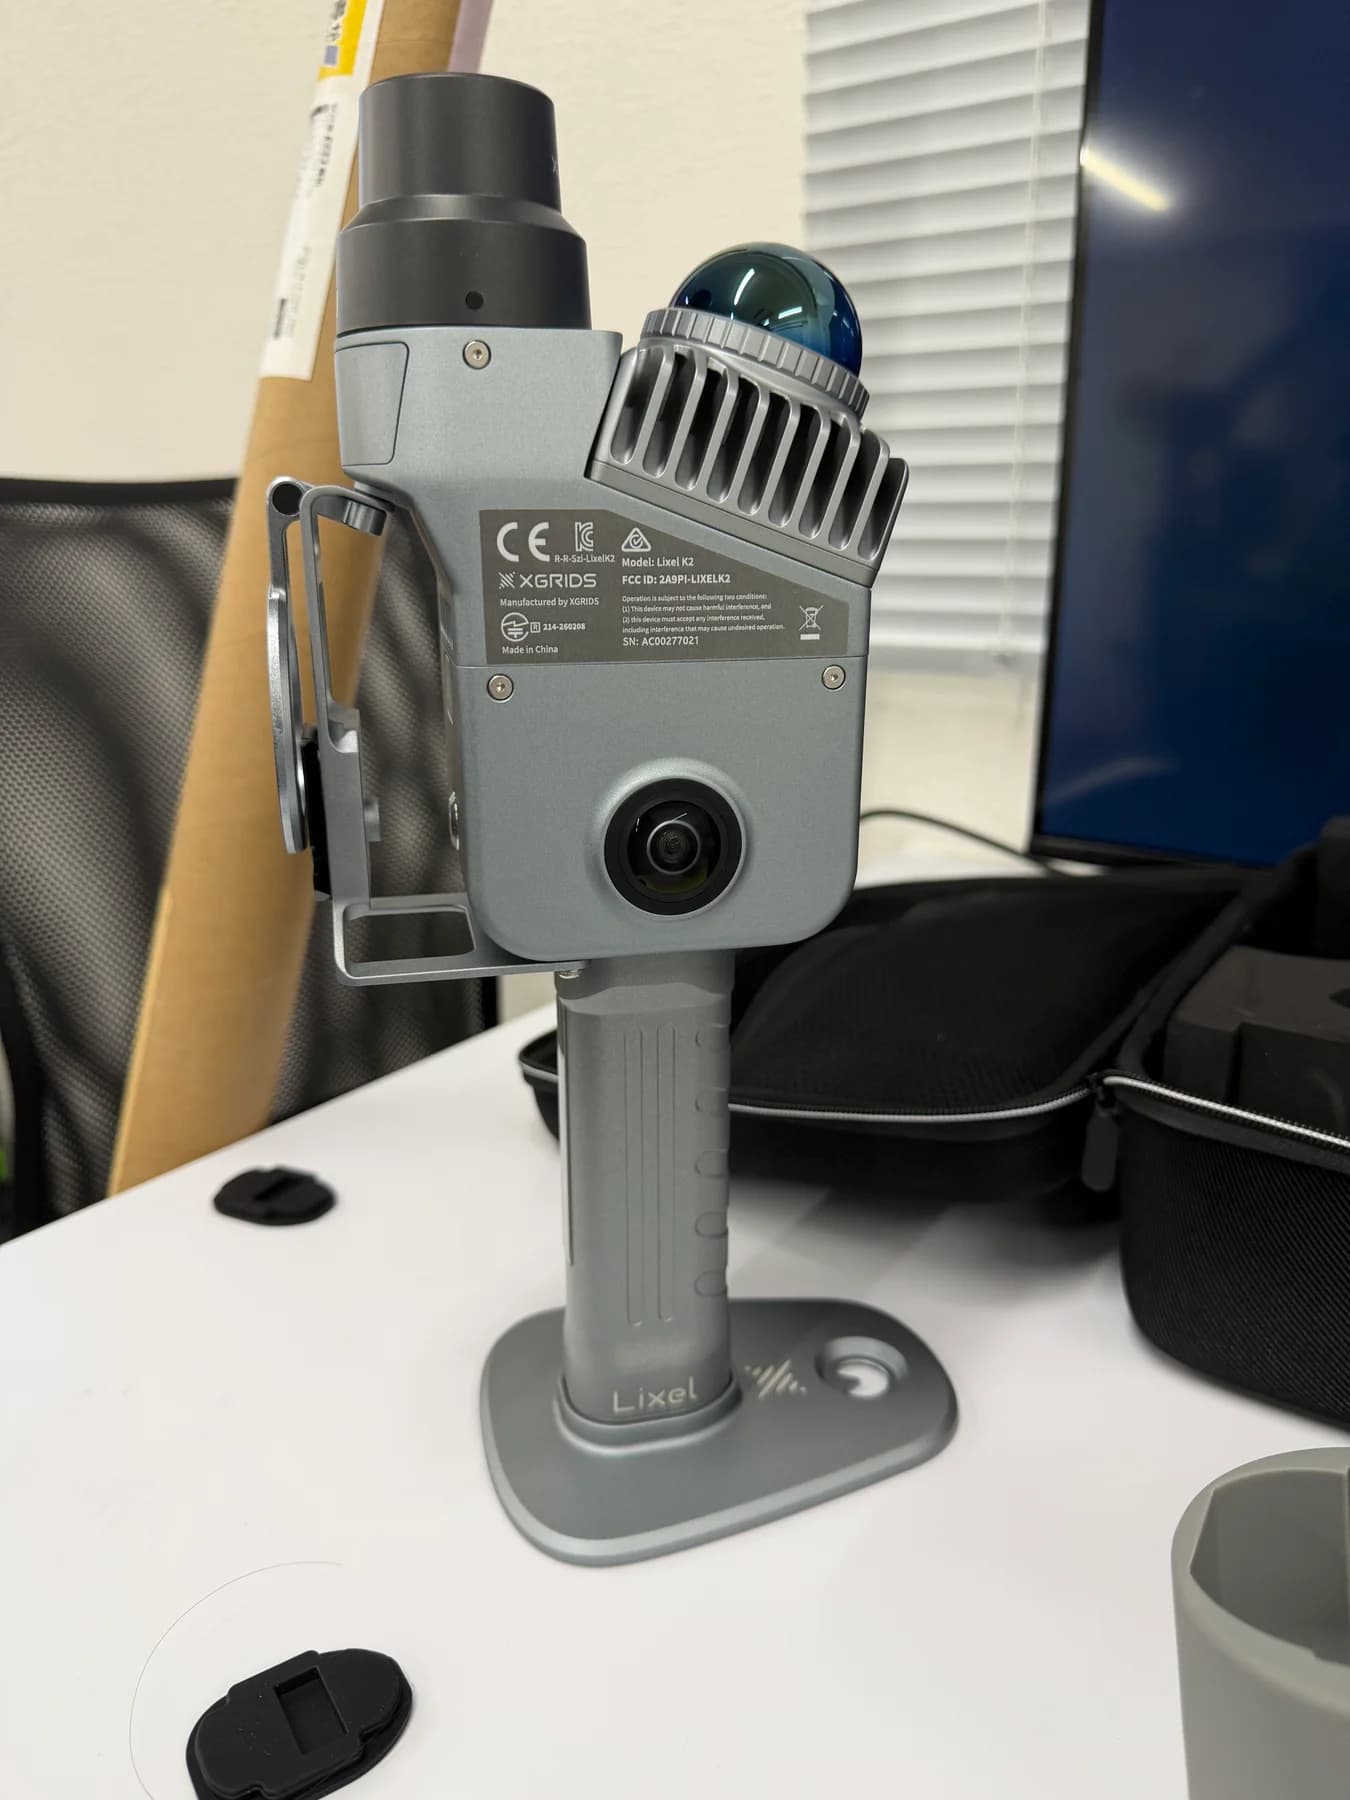
K2s digitaler 3D-Zwilling, tatsächliche Maschine und physische KI-Zusammenarbeit
Spezielle Showcase-Seite für XGRIDS Lixel K2
Wir stellen Ihnen einen interaktiven 3D-Viewer mit 10,8 Millionen Punkten, 4K-Raumanalyse, physische KI-Kollaboration, Vor-Ort-Aufmaß und Mietberatung vor.
3D-Raummesslösung, die Vor-Ort-Probleme direkt mit der physischen KI-Implementierung verbindet
Raumbeurteilung/Störungen und Diagnose von Bodenunebenheiten vor der Einführung des Roboters
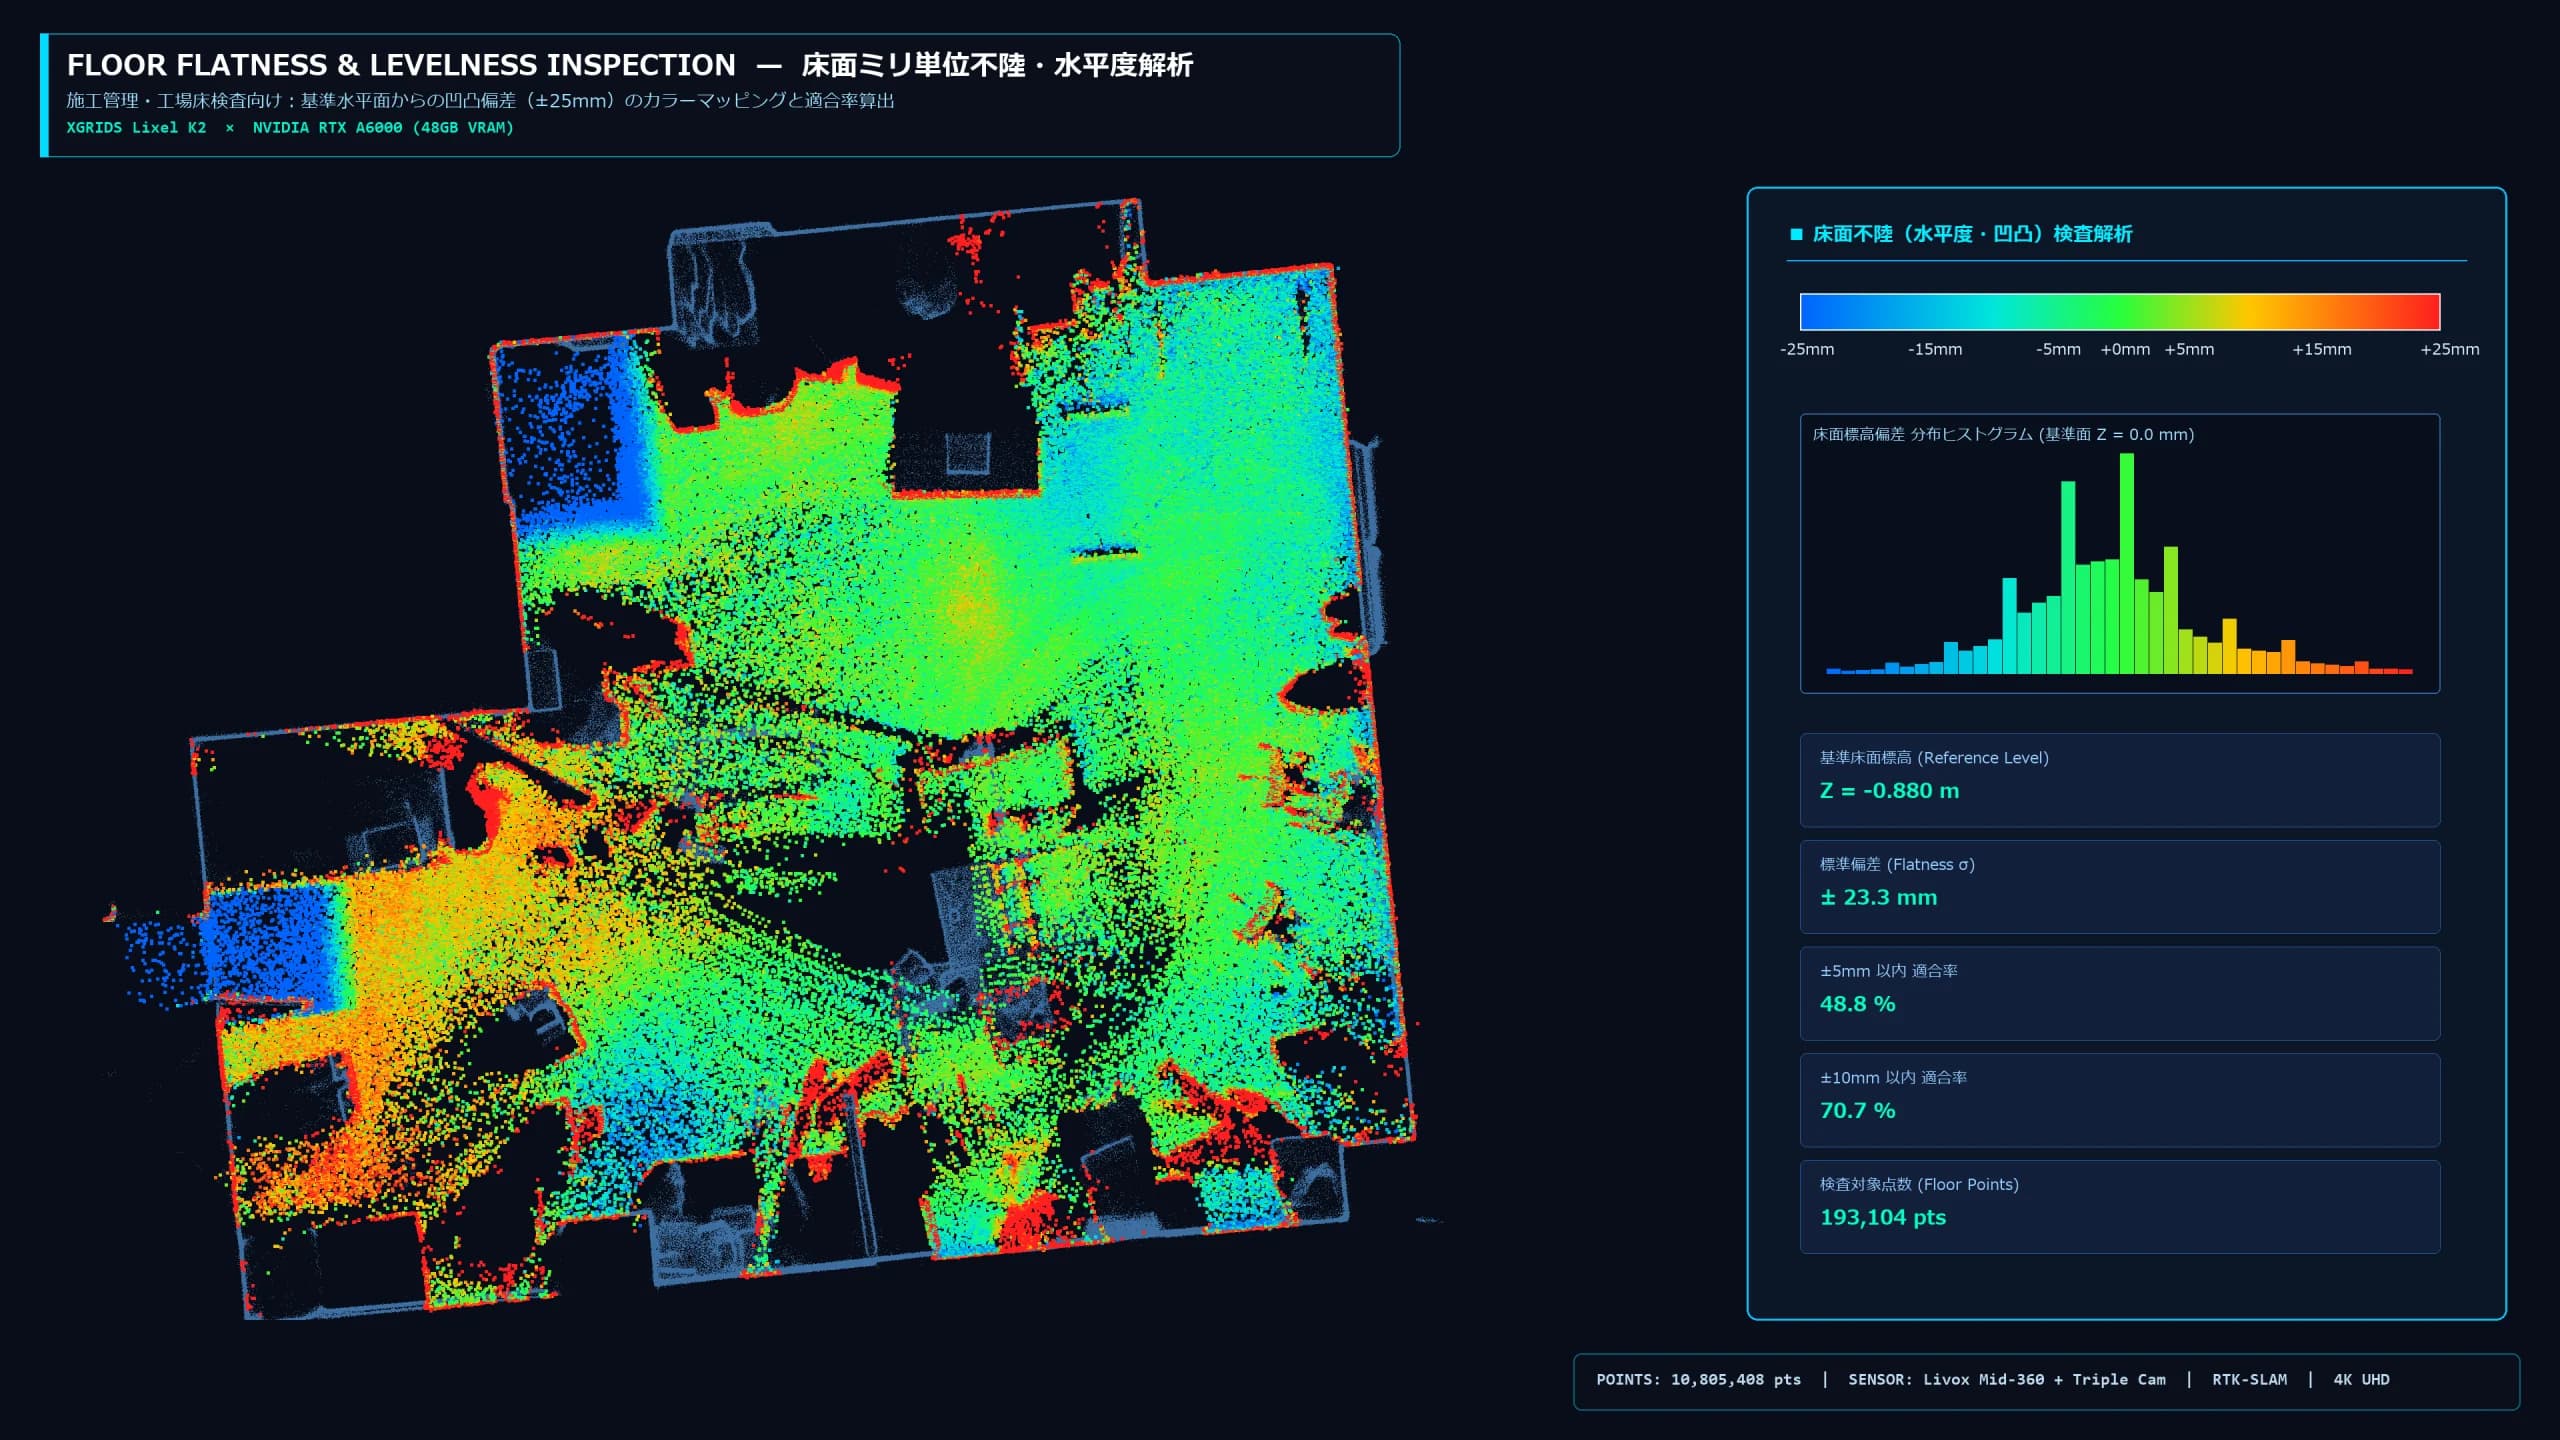
Bevor wir einen Humanoiden (Unitree G1 usw.) oder AMR einführen, nehmen wir 3D-Messungen der Gangbreite und des Türöffnungsspielraums (Breite 800 mm x Höhe 1.800 mm Umschlag) sowie der Unebenheiten der Bodenoberfläche in Millimetereinheiten (±5 mm/±10 mm Heatmap) vor, um Probleme beim Reisen und Beladen zu vermeiden.
Hochgeschwindigkeits-3D-Aufzeichnung und CAD/BIM-Zeichnung bestehender Anlagen ohne Zeichnungen
Mit der Durchlaufmessung, für die kein Stativ erforderlich ist, können ganze Betriebshallen, Lagerhallen und Forschungseinrichtungen in kurzer Zeit in 3D umgewandelt werden. Wir erstellen CAD/BIM-Zeichnungen aus Orthoplänen, Höhenschnitten (FL+300/+1.200/+1.900 mm) sowie Längs- und Querprofilen.
Aufbau einer NVIDIA Isaac Sim/Real2Sim-Roboterverifizierungsumgebung
Basierend auf vor Ort gescannten 3D-Punktwolken, Netzen und 12-MP-Live-Action-Texturen in Originalgröße werden wir eine Simulationsumgebung erstellen, um das Gehen, Greifen und autonome Laufen des Roboters im virtuellen Raum vorab zu überprüfen.
3D-Gaußsches Splatting (3DGS) und Fernfreigabe mit dem Web-3D-Viewer
Teilen Sie den 360°-Raum in Ihrem Browser mit Ingenieuren und Entscheidungsträgern, die nicht vor Ort sein können. 3DGS in Live-Action-Qualität und der multimodale Punktwolken-Viewer machen wiederholte Besuche für zusätzliche Messungen überflüssig.
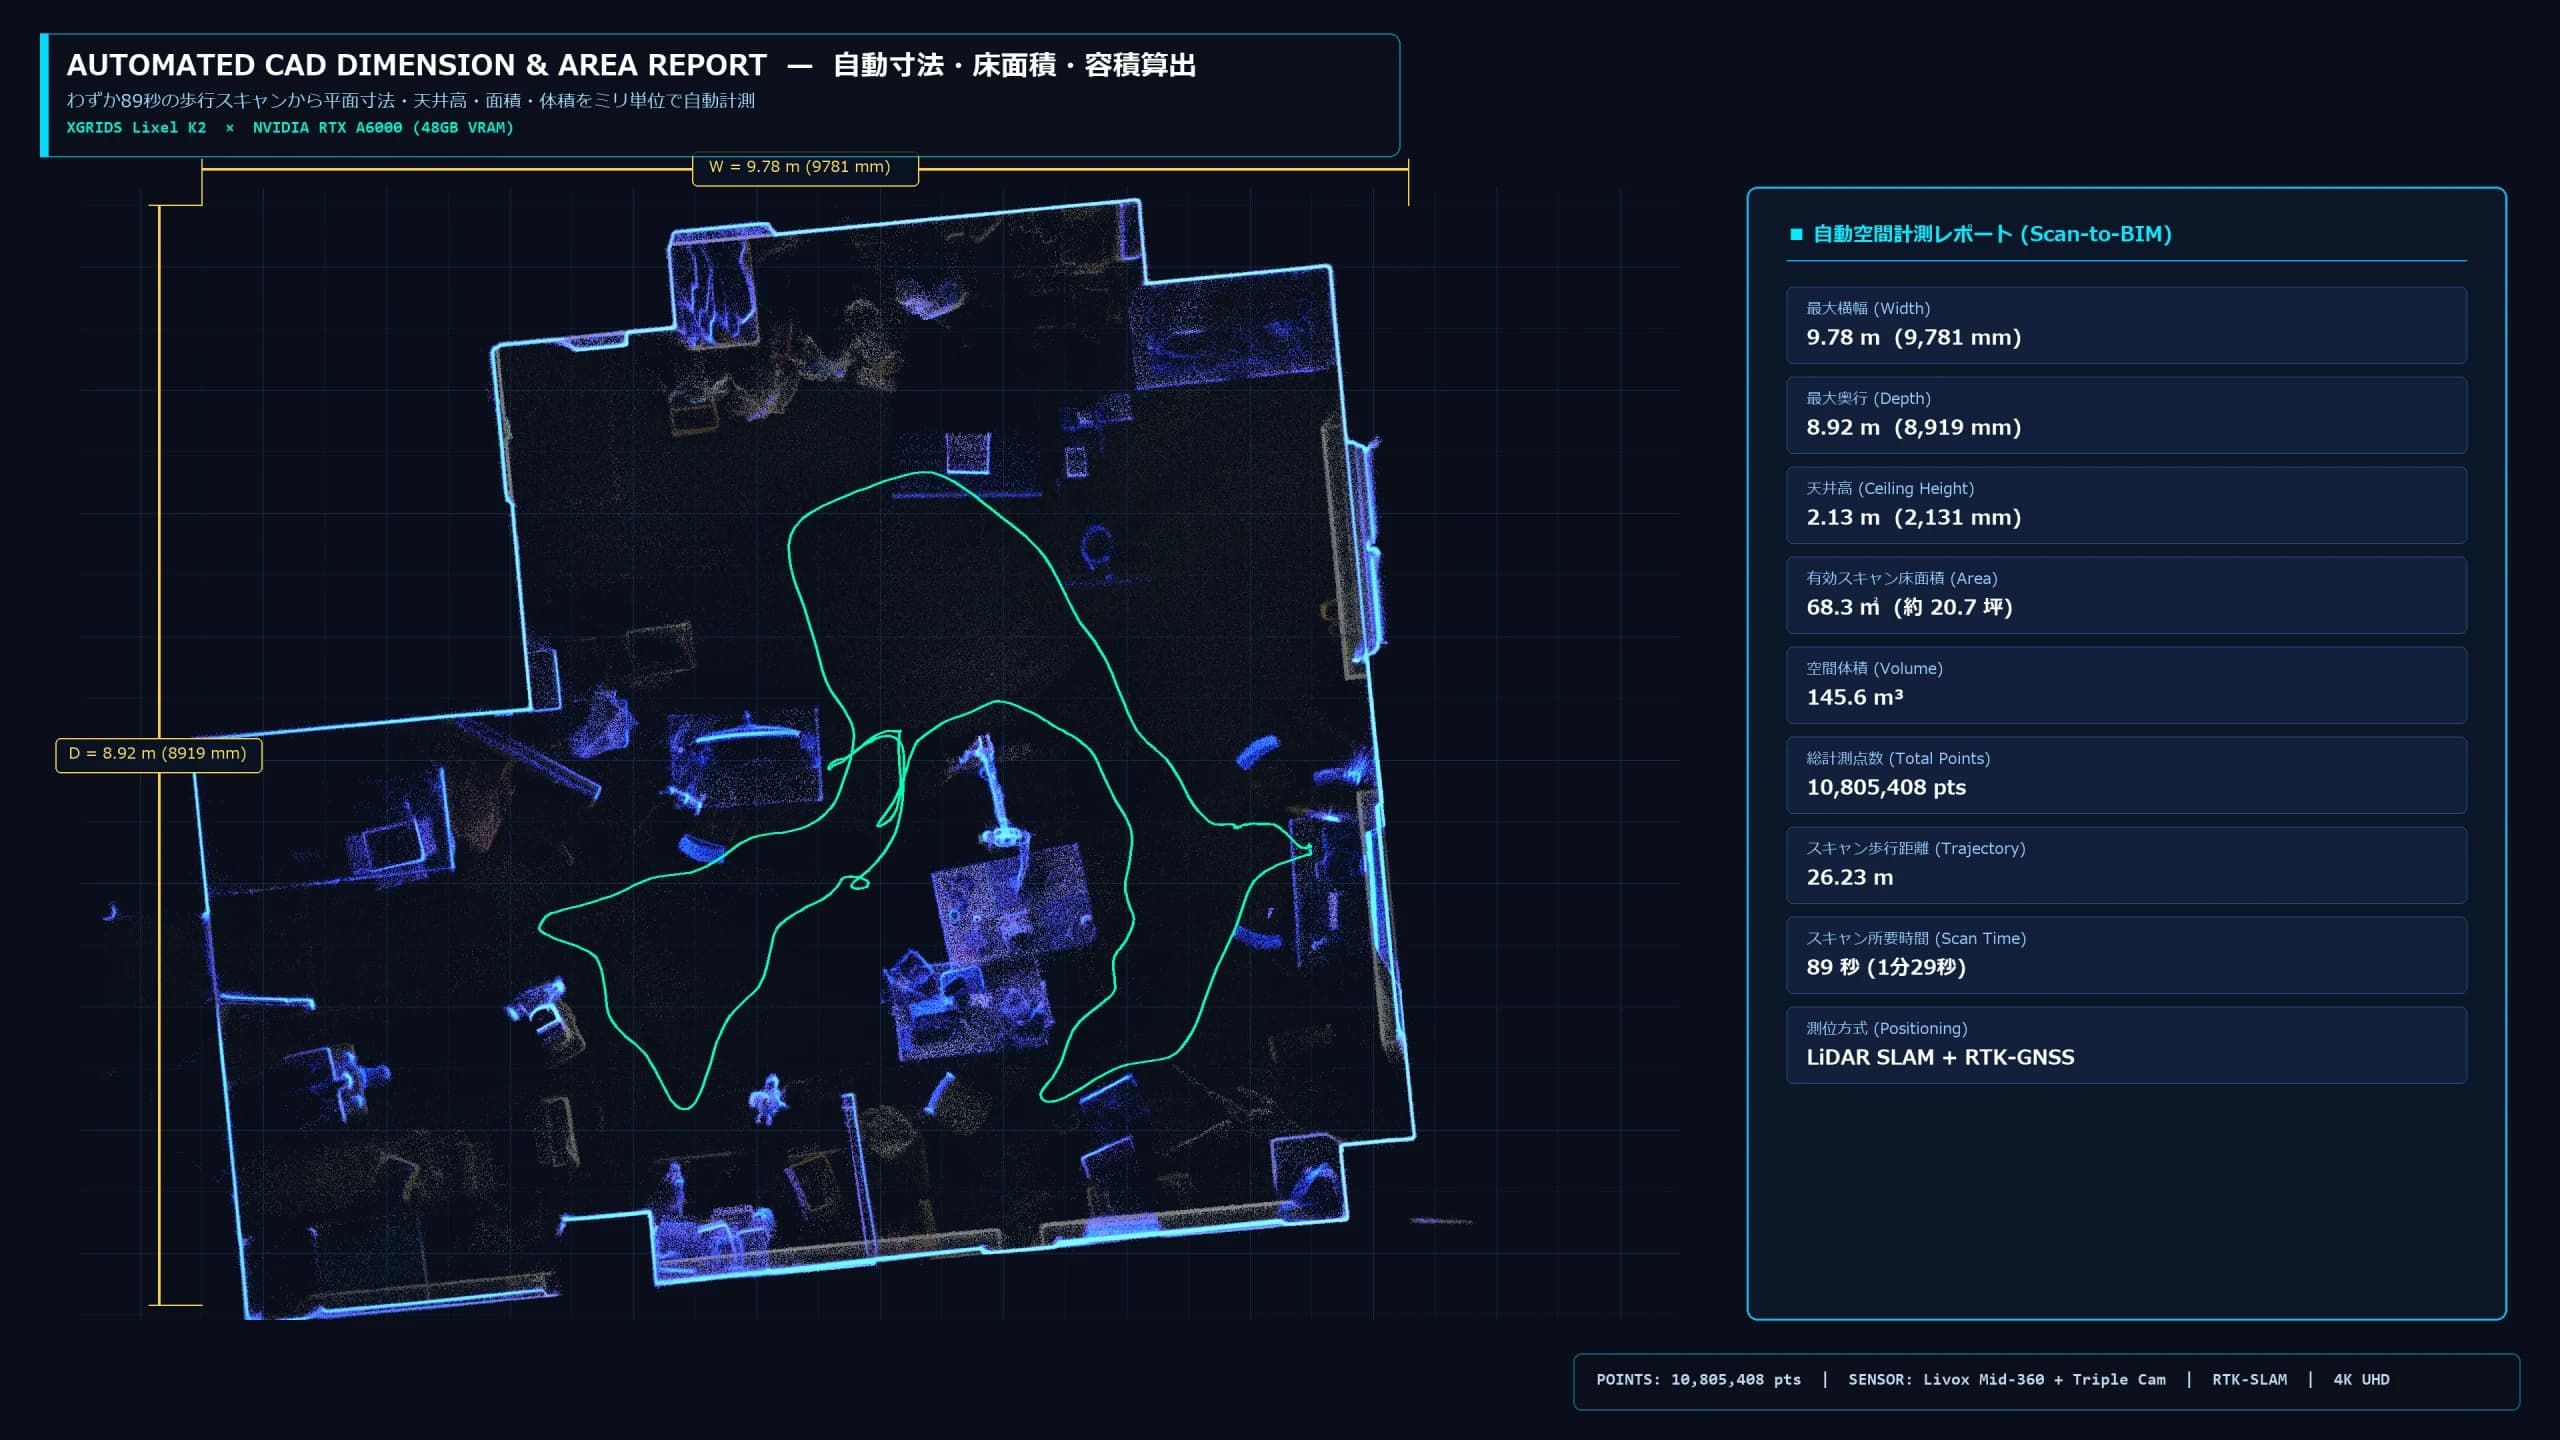
CAD-Grundrissbericht mit automatischer Berechnung von Abmessungen, Grundfläche und Raumvolumen
Dies ist ein Grundrissbericht, der automatisch die Innen- und Außenabmessungen (9,78 m x 8,92 m, Deckenhöhe 2,13 m), die Grundfläche (68,3 m2 / 20,7 Tsubo), das räumliche Volumen (145,6 m³) und die Scan-Bewegungsbahn (26,23 m) aus der erfassten 3D-Punktwolke berechnet. Es kann sofort zur Planung des Anlagenlayouts und als Basiszeichnung für Scan-to-BIM verwendet werden.
Heatmap für millimetergenaue Bodenunebenheiten und Prüfung des Abstands von beweglichen Kuverts durch Roboter
Hochauflösende Visualisierung von nicht visuell erkennbaren Bodenunebenheiten (±5 mm / ±10 mm Abweichung) und Hindernisbeeinträchtigungen (Kollisionserkennung) für einen beweglichen Umschlag von 800 mm Breite x 1.800 mm Höhe. Wir bieten eine breite Palette von Dienstleistungen an, von Bauqualitätsinspektionen (QA/QC) bis hin zur Kompatibilitätsdiagnose vor der Einführung für zweibeinige Humanoide und AMR.
Servicemenü vom Scannen vor Ort bis zur Lieferung und Zusammenarbeit mit Robotern
- Ultraschnelle 3D-Messung vor Ort
- XGRIDS Lixel K2 (LiDAR SLAM + dreifache 12-MP-Kamera + RTK) wird zum Scannen von Innen- und Außenbereichen mit hoher Geschwindigkeit beim Gehen verwendet (Beispiel: Misst 10,8 Millionen Punkte in einem Laborraum von ca. 68 m2 in 89 Sekunden).
- Automatische Bemaßung/CAD-Ebene/Schnittzeichnung
- Kompatibel mit Berechnungsberichten für Außenabmessungen, Grundfläche und Raumvolumen, 3-Ebenen-Schnittdiagrammen nach Höhe, orthogonalen 1-m-Rasterprojektions-Orthographiediagrammen, DXF-Zeichnungen und BIM-Modellierung, die mit AutoCAD usw. verarbeitet werden können.
- Bodenunebenheiten, Wandvertikalität, Interferenzanalyse
- Wir erstellen Heatmap-Inspektionen für Unebenheiten auf Böden, Inspektionen für Wandkonstruktionen/-überschriften, Kollisionsprüfungen von Hüllkurven (Kollisionserkennung) für Roboterbewegungen und die Lieferung großer Geräte.
- 3DGS・Isaac Sim・ROS 2-Kooperation
- Unterstützt großflächige 3D-Gauß-Splatting-Generierung mit der NVIDIA RTX A6000 (48 GB)-Umgebung und räumliche Modell-/Kartenkonvertierung für Isaac Sim/ROS 2 Nav2.
- Individuelles Angebot
- Wir bieten flexible Kostenvoranschläge für alles von der Vor-Ort-Messung über die Datenverarbeitung bis hin zur Zusammenarbeit bei der Roboterverifizierung, abhängig vom Standort der Einrichtung, dem Zielgebiet, dem erforderlichen Analyse-/Lieferformat und dem Liefertermin.
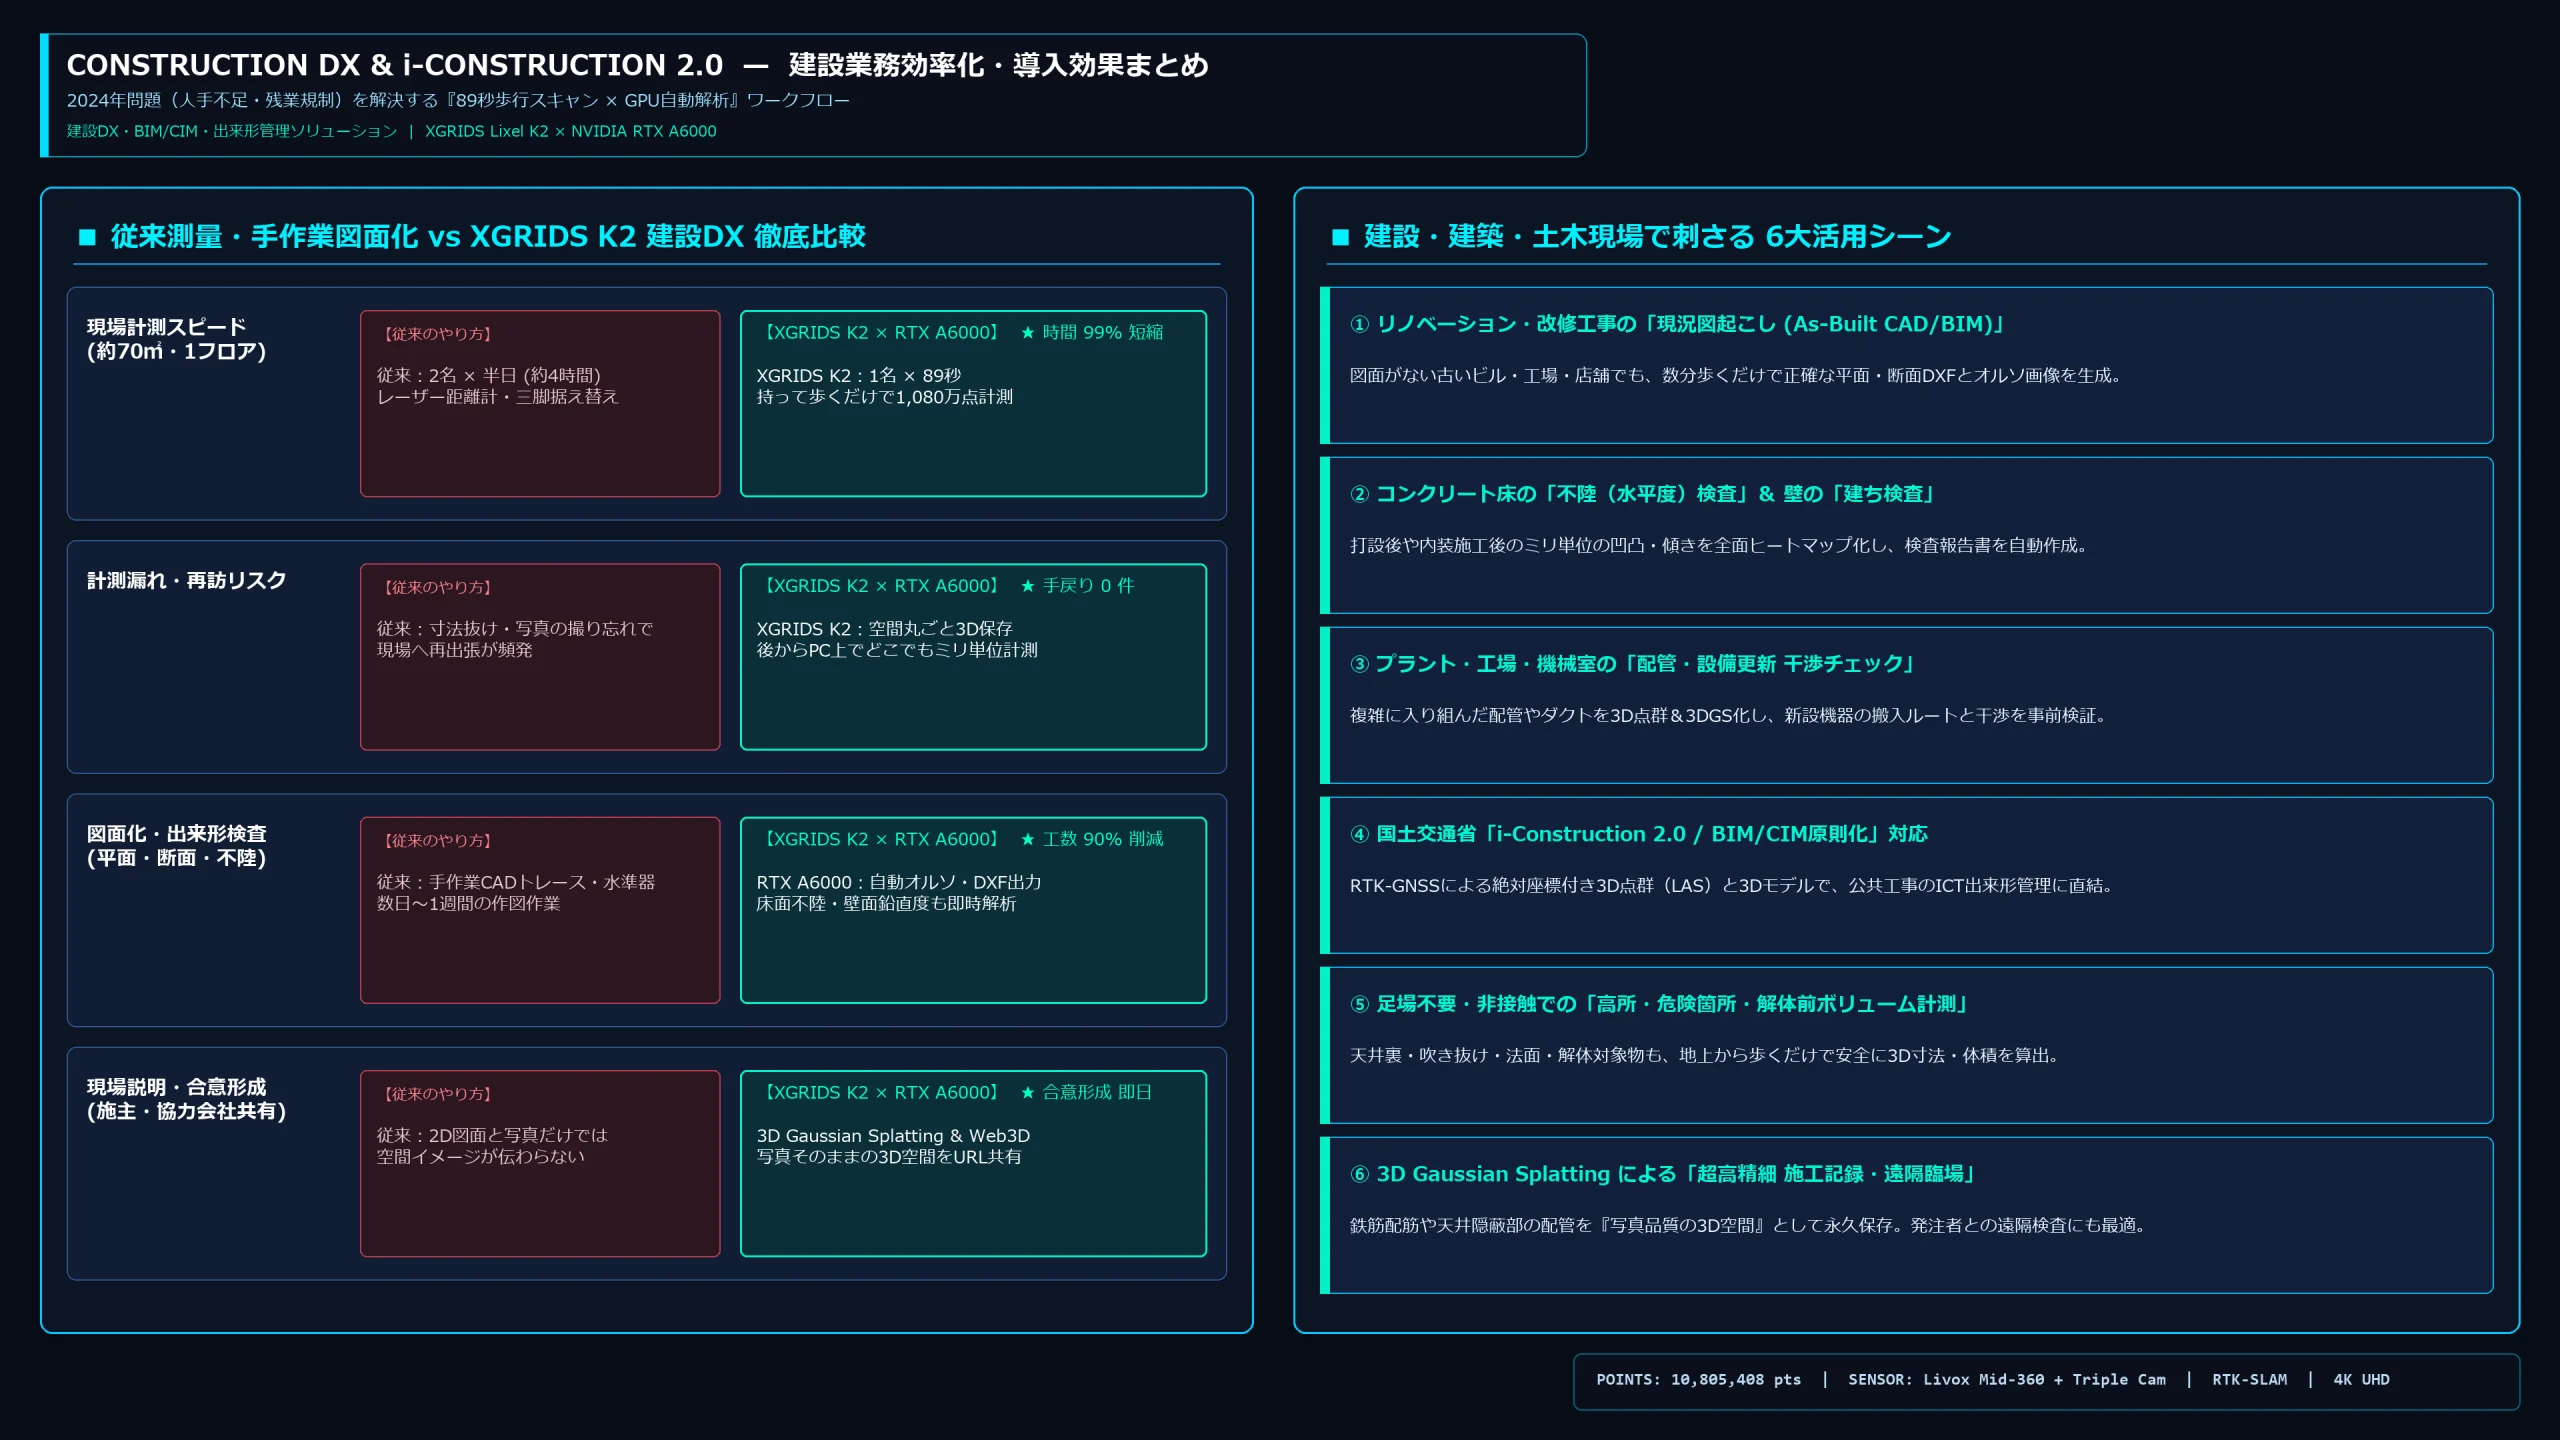
Von der traditionellen manuellen Vermessung (2 Personen x 4 Stunden) bis zur 3D-Konvertierung des gesamten Raums in 1 Person x 89 Sekunden
Herkömmliche Messungen vor Ort mit einem Laser-Entfernungsmesser und handschriftlichen Notizen führten zu häufigen Nacharbeiten, wie zum Beispiel „Ich habe vergessen, die Höhe der Rohrleitungen oder die Position des Balkens zu messen“ oder „Ich konnte die Neigung des Bodens nicht ermitteln“, obwohl es mit zwei Personen mehrere Stunden dauerte.
Bei der Durchgangsmessung mit XGRIDS Lixel K2 kann eine Person gleichzeitig über 10 Millionen 3D-Koordinaten und 12 Millionen Pixel x 3-Augen-Live-Action-Bilder aufzeichnen, indem sie einfach durch den Raum geht. Sie können später im Büro die Abmessungen, den Querschnitt und die lichte Weite jeder beliebigen Stelle beliebig oft messen und überprüfen.
Häufig gestellte Fragen
Kann ich eine vollständige Messung vor Ort anfordern, auch wenn ich das Gerät nicht bedienen kann?
Ja. Die Mitarbeiter von EmplifAI kümmern sich um alles vom Scannen vor Ort über die Verarbeitung von Punktwolken, die Erstellung von CAD-Ebenen und -Querschnitten, Berichte über Bodenunebenheiten und Interferenzanalysen bis hin zur Bereitstellung von 3D-Viewern.
Können 3D-Scandaten unverändert verwendet werden, wenn die Robotereinführung in Betracht gezogen wird?
Ja. Zusätzlich zur Raummessung verfügt EmplifAI über Implementierungsteams für Humanoide (Unitree G1 usw.), Doppelarmroboter, autonomes Fahren ROS 2 und NVIDIA Isaac Sim-Simulation, sodass Scandaten direkt mit dem Roboterflussliniendesign, der Bodendiagnose und der Real2Sim-Verifizierung verknüpft werden können.
Wie viel kostet ein 3D-Scan/Vor-Ort-Messung?
Wir unterbreiten Ihnen ein individuelles Angebot basierend auf dem Standort, dem Zielgebiet, der Anzahl der Stockwerke und den erforderlichen Leistungen (nur Punktwolke/CAD-Zeichnungen/Geländeinspektionsbericht/3DGS/Isaac-Sim-Umgebungskonstruktion usw.).
Ist es möglich, in alten Gebäuden ohne Zeichnungen oder in Labors und Fabriken mit überfüllter Ausrüstung zu messen?
Ja. Es ist besonders effektiv für die Erstellung aktueller Zeichnungen (Reverse Engineering), wenn keine Zeichnungen vorhanden sind, und für die Überprüfung von Abständen in Räumen, in denen Roboter, Produktionsanlagen und Vorrichtungen überfüllt sind.
Von der Messung vor Ort bis zur Bereitstellung von 3D-Geodaten, die direkt mit physischer KI und DX verbunden sind
Bitte teilen Sie uns den Standort der Zielanlage, die ungefähre Fläche und den Verwendungszweck mit (Zeichnung des aktuellen Zustands, Bodeninspektion, Überlegungen zur Robotereinführung, Simulationszusammenarbeit usw.).
Fordern Sie eine Messung vor Ort und die Erstellung eines digitalen 3D-Zwillings an