
XGRIDS Lixel K2Verwandeln Sie den realen Raum durch einfaches Gehen in einen digitalen 3D-Zwilling aus 10,8 Millionen Punkten. Bauen Sie eine räumliche Infrastruktur auf, die physische KI verstehen und nutzen kann.
EmplifAI hat den handlichen räumlichen Scanner „Lixel K2“ von XGRIDS (360° LiDAR + 12 Millionen Pixel Dreifachkamera + RTK-SLAM) vorgestellt. Wir bieten Lösungen, die räumliche Daten und physische KI direkt verbinden, von der ultraschnellen 3D-Aufzeichnung von Fabriken, Lagerhäusern und Gebäuden über automatische Dimensions-/Flächenberechnung von CAD-Zeichnungen, Bodenunebenheits-/Lieferabstandsdiagnose, 3D-Gaußsches Splatting (3DGS) bis hin zur virtuellen NVIDIA Isaac Sim-Umgebung (Real2Sim), in der sich Humanoide (Unitree G1) und Doppelarmroboter bewegen.
Informieren Sie sich über die räumliche Messung von Lixel K2/3D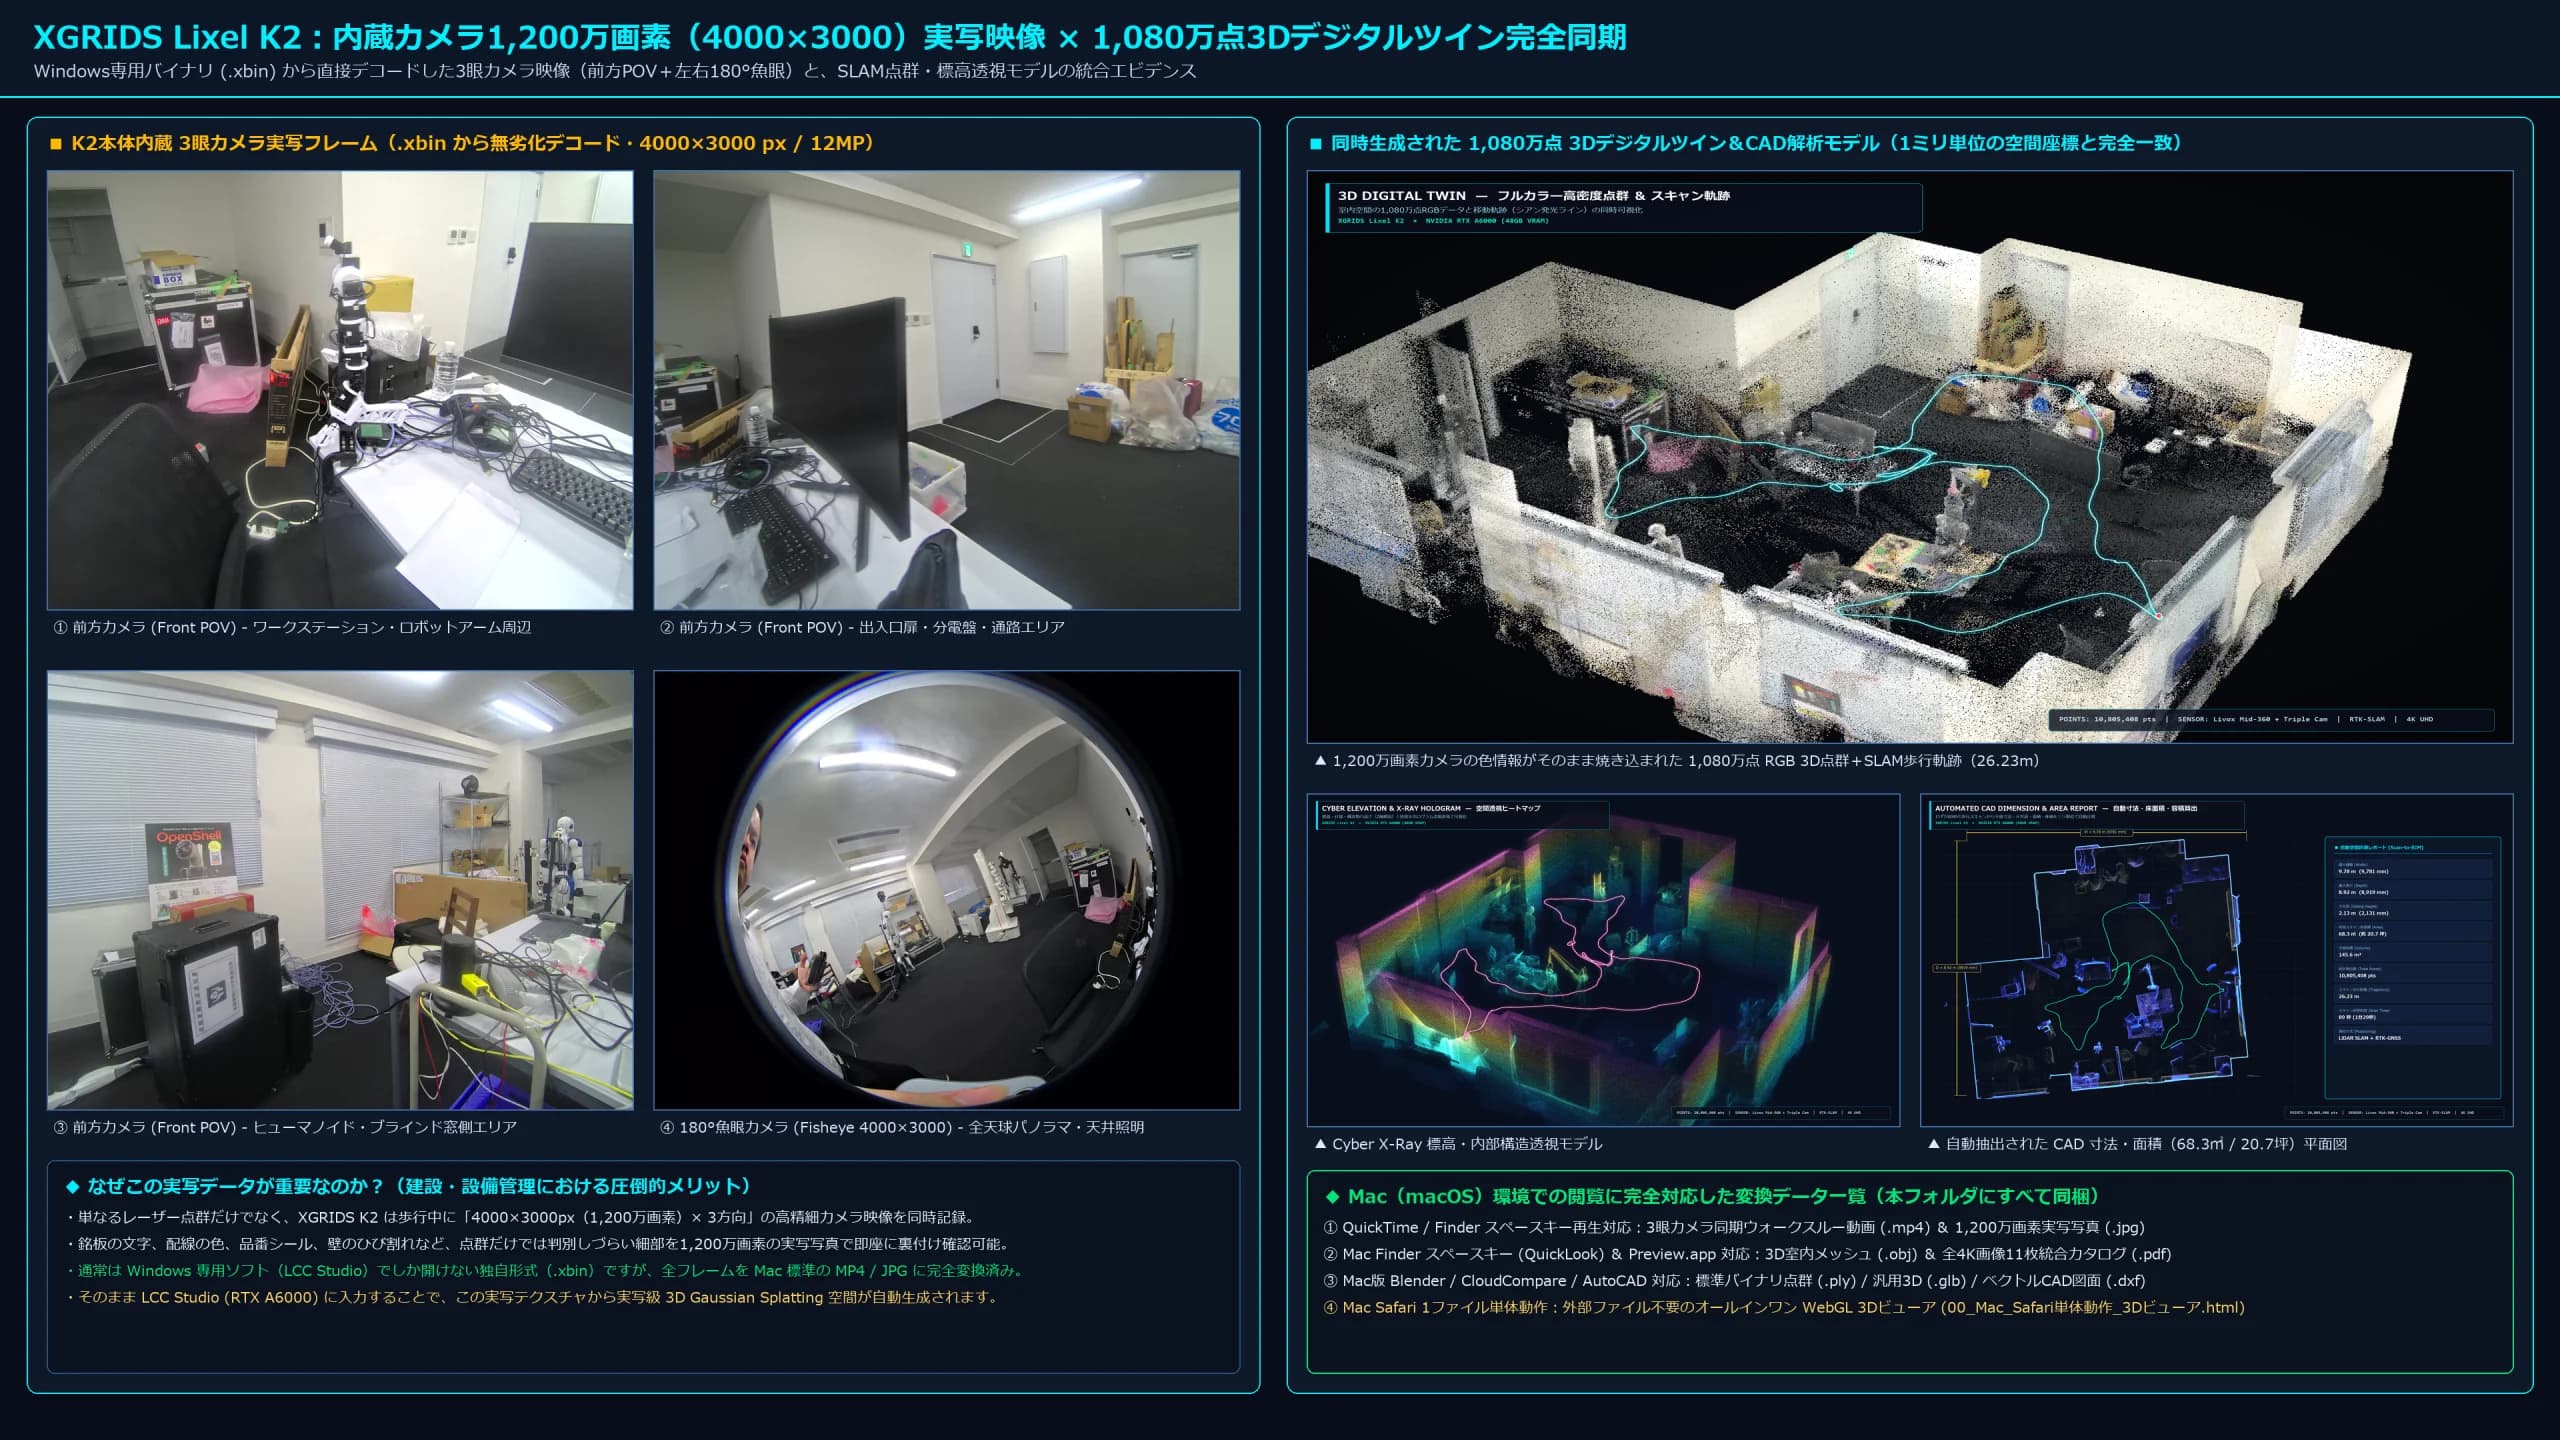
3D-Digitaler Zwilling mit 10,8 Millionen Messpunkten, der im Browser um 360° verschoben werden kann
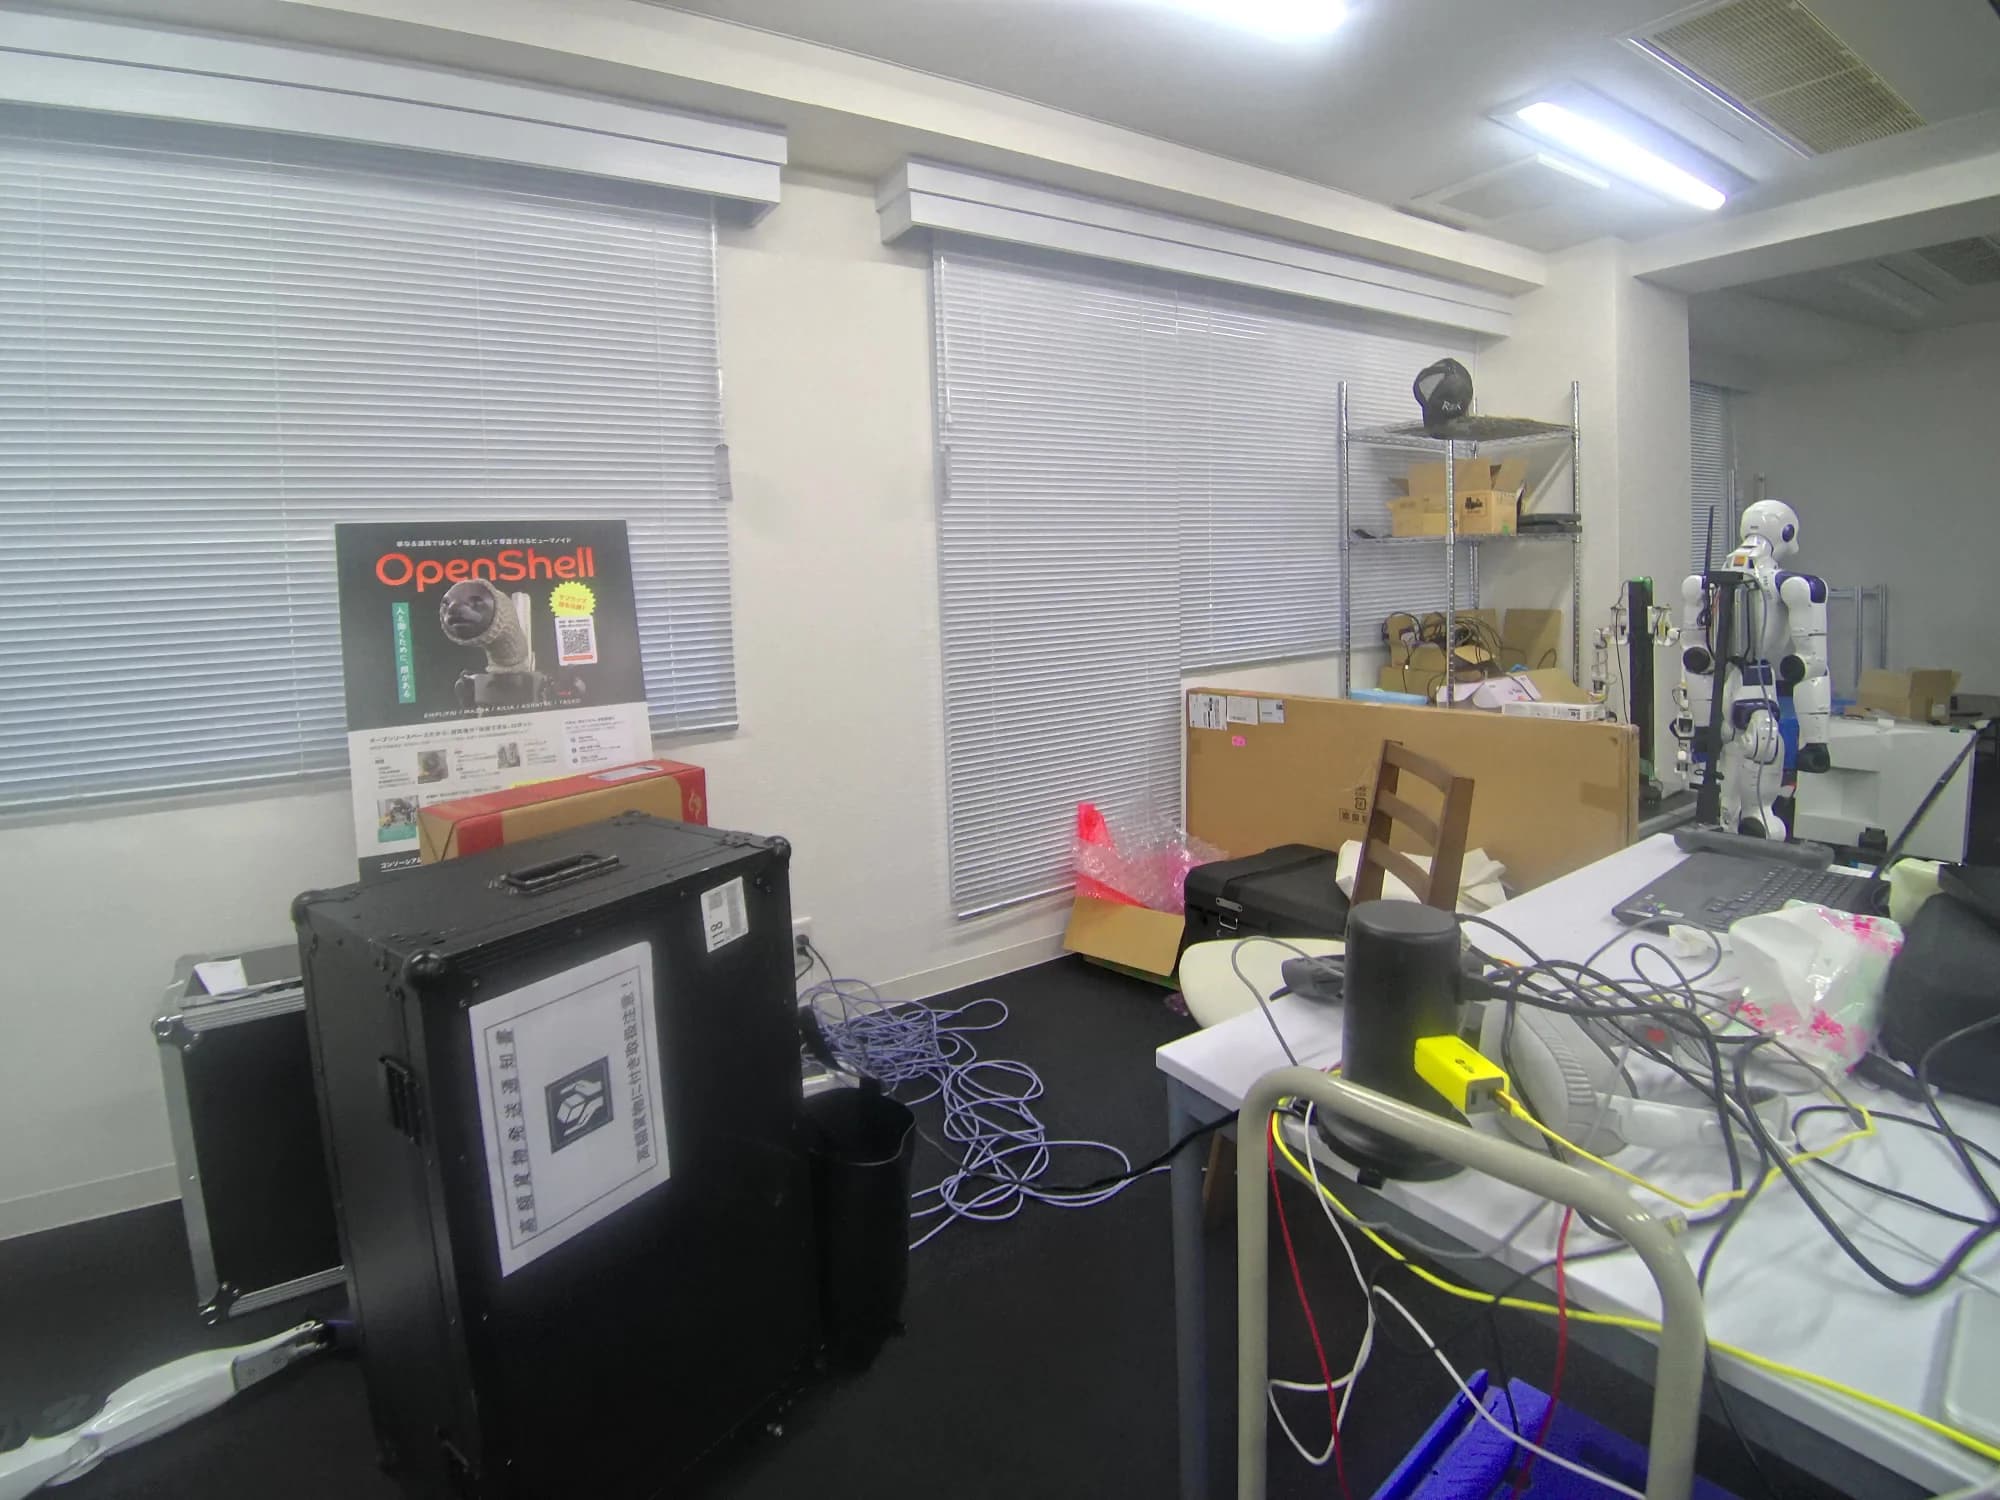
Hierbei handelt es sich um tatsächliche Daten, die beim Gehen im Roboterentwicklungslabor von EmplifAI (Unitree G1-Humanoid-/Doppelarmroboter-Installationsumgebung) mit unserem eigenen XGRIDS Lixel K2 für nur 89 Sekunden gemessen wurden. Neben der Möglichkeit, durch Ziehen oder Wischen mit der Maus um 360° zu drehen und zu zoomen, können Sie auch den Wechsel zwischen vier Anzeigemodi, Deckenschnitt (Querschnitt) und Blickpunktsprung zur Roboterinstallationsstelle vor Ort erleben.
Was kann mit XGRIDS 3D-Geodaten × physischer KI gemacht werden?
Der größte Nutzen des 3D-Scannens eines Standorts besteht nicht nur darin, Zeichnungen für die menschliche Betrachtung zu erstellen. Durch die Kombination von 3D-Raumdaten auf Millimeterebene mit den humanoiden Robotern (Unitree G1 usw.), den zweiarmigen Manipulatoren (OpenArm), den VLA-Modellen und der NVIDIA Isaac Sim-Umgebung von EmplifAI wird sich alles von der Vordiagnose für die Robotereinführung bis hin zum virtuellen Training, autonomen Bewegungen und Fernsteuerung dramatisch verändern.
Digitalisieren Sie den realen Raum in 89 Sekunden und erstellen Sie eine virtuelle Verifizierungsumgebung, in der sich humanoide und zweiarmige Roboter bewegen
Selbst in Fabriken, Lagerhäusern und Forschungseinrichtungen, in denen keine Zeichnungen vorhanden sind, können Sie mit XGRIDS Lixel K2 einfach 3D-Punktwolken und Live-Action-Texturen des gesamten Raums erhalten, indem Sie herumlaufen. In den tatsächlichen Messdaten des EmplifAI-Labors wurde der gesamte Raum (68,3 m2, 10,8 Millionen Punkte), einschließlich des Humanoiden am Fenster (Unitree G1) und der zweiarmigen Roboter-Arbeitszelle in der Mitte, in nur 89 Sekunden in räumliche Daten umgewandelt. Durch den Import des erfassten Raums in die NVIDIA Isaac Sim- oder ROS 2-Umgebung können Sie Simulationen (Real2Sim2Real) von Laufrouten, Ganzkörperkontrolle und Greifbewegungen durchführen, bevor Sie die tatsächliche Maschine zum Einsatzort bringen.
Was kann mit dieser Kombination erreicht werden?
- Erstellen Sie einen virtuellen 3D-Raum in Originalgröße, in dem Humanoide und AMRs laufen und arbeiten, indem Sie einfach auf dem Gelände herumlaufen.
- Kollisionserkennungsmodell und Navigationskartenkonvertierungskooperation für NVIDIA Isaac Sim, USD und ROS 2
- Umgebungsgenerierung für Roboter-Verstärkungslernen und Nachahmungslernen, die die Vorrichtungen, Werkbänke und Hindernisse vor Ort direkt widerspiegelt
Sehen Sie sich das Video an: Von einer 89-sekündigen Komplettlösung zur Erstellung eines 3D-Raums mit 10,8 Millionen Punkten
Sie können zwischen dem multimodalen 360°-Analysevideo des tatsächlich mit XGRIDS Lixel K2 gemessenen Laborraums und dem durch Laserscanning erstellten räumlichen Aufbauvideo mit 10,8 Millionen Punkten wechseln.
360°-Drehung × 3 Modi kontinuierlicher Wechsel (Vollfarb-RGB → Cyber-Elevation → LiDAR-Röntgen)
Hierbei handelt es sich um ein Showcase-Video, das 10,8 Millionen Punkte 3D-Geodaten, die aus einem einzigen Laufscan (89 Sekunden) generiert wurden, dreht und in einer 360°-Drehung anzeigt, während nahtlos zwischen drei Modi gewechselt wird: Live-Action-Vollfarb-RGB, Cyber-Höhenhologramm nach Höhe und Röntgenperspektive basierend auf der Intensität der Laserreflexion.
„Räumliche 4K-Analyse/Zeichnung/Inspektionsvisualisierung“, die aus mehreren Blickwinkeln aus einem einzigen Scan entwickelt werden kann
Von den erfassten hochdichten 3D-Daten bis hin zu vollfarbigen Punktwolken, Höhenhologrammen, 1-m-Gitter-Architektur-Orthodiagrammen, CAD-Grundrissen mit automatischen Bemaßungen, Millimeter-Heatmaps von Bodenunebenheiten und Wandvertikalitäten sowie der Überprüfung des Roboterlieferabstands können Sie Analyseansichten entwickeln, die Ihrem Zweck entsprechen. Klicken Sie auf die Miniaturansicht, um zu wechseln, und klicken Sie auf das Bild, um es in hoher Auflösung zu vergrößern.
 Click to enlarge 4K high-definition image
4-teiliges Schaufenster für multimodale 3D-Raumanalysen
Aus den einzelnen Scandaten können vier Modi gleichzeitig entwickelt werden: (1) Vollfarb-RGB-Punktwolke, (2) Höhen-Wärmekartenperspektive, (3) 1-m-Gitter-Architektur-Orthoplan und (4) Querschnittsprofil. Sie können das Erscheinungsbild, die Abmessungen und die Struktur des Raums auf einen Blick verstehen.
Wir verfügen über einen echten XGRIDS Lixel K2 und bieten umfassende Unterstützung von der 3D-Raummessung bis zur physischen KI-Zusammenarbeit.
EmplifAI hat in seinem eigenen Labor einen echten XGRIDS-Handheld-3D-Scanner „Lixel K2“ und eine Workstation-GPU „NVIDIA RTX A6000“ mit einem VRAM mit großer Kapazität von 48 GB installiert. Wir können in nur 89 Sekunden Gehzeit einen digitalen 3D-Zwilling des gesamten Raums (68,3 m2, 10,8 Millionen Punkte) erstellen und umfassende Beratung zu allem bieten, von Punktwolken, CAD/BIM-Zeichnungen und Bodenunebenheitsprüfungen bis hin zu 3D-Gaussian-Splatting (3DGS) und humanoider und zweiarmiger Robotersimulation (NVIDIA Isaac Sim/Real2Sim) Zusammenarbeit.
Fordern Sie mit K2 eine 3D-Messung und Raumdiagnose für die Robotereinführung vor Ort an
Für diejenigen, die alles von der Gerätebedienung bis zur Datenanalyse und Simulationskoordination überlassen möchten, kann EmplifAI alles vom begehbaren Scannen vor Ort bis hin zu CAD-Zeichnungen, Bodenunebenheiten und Prüfungen von Fließlinienabständen und der Konstruktion von Isaac Sim-Umgebungen abwickeln.
3D-Scan-/Vor-Ort-Messservice
Vom Hochgeschwindigkeitsscannen vor Ort über automatische Bemaßungen/CAD-Zeichnungen, Prüfungen von Bodenunebenheiten/Störungen bis hin zur Lieferung digitaler Zwillinge.
Isaac Sim-Umgebungskonstruktion aus 3D-Scan
Die gemessenen realen Weltraumdaten werden in NVIDIA Isaac Sim integriert, um die Bewegung von Humanoiden und Robotern vorab zu überprüfen.
Geodateninfrastruktur realisiert durch Lixel K2 × NVIDIA RTX A6000 (48 GB)
Lixel K2 ist ein tragbarer 3D-Scanner, der 360° LiDAR (Livox Mid-360), eine 12 Megapixel (4000 x 3000) Dreifach-Panoramakamera sowie RTK-GNSS und SLAM kombiniert. Im Gegensatz zu herkömmlichen terrestrischen Laserscannern, bei denen ein Stativ ausgetauscht werden muss, erfasst dieser Scanner gleichzeitig vollfarbige 3D-Punktwolken mit weniger toten Winkeln und omnidirektionalen Live-Action-Bildern, indem er einfach mit normaler Gehgeschwindigkeit durch die Anlage läuft.
Darüber hinaus nutzt EmplifAI die Workstation-GPU „NVIDIA RTX A6000 (VRAM 48 GB)“, um eine Hochgeschwindigkeitsverarbeitung von großflächigem, hochauflösendem 3D-Gauß-Splatting (3DGS), großen Punktwolken und der Konvertierung physikalischer Simulationen für Roboter durchzuführen, die auf normalen PCs tendenziell nicht über genügend Speicher verfügen. Wir unterstützen Sie von der Akquise bis zur Erstellung nutzbarer 3D-Assets aus einer Hand.
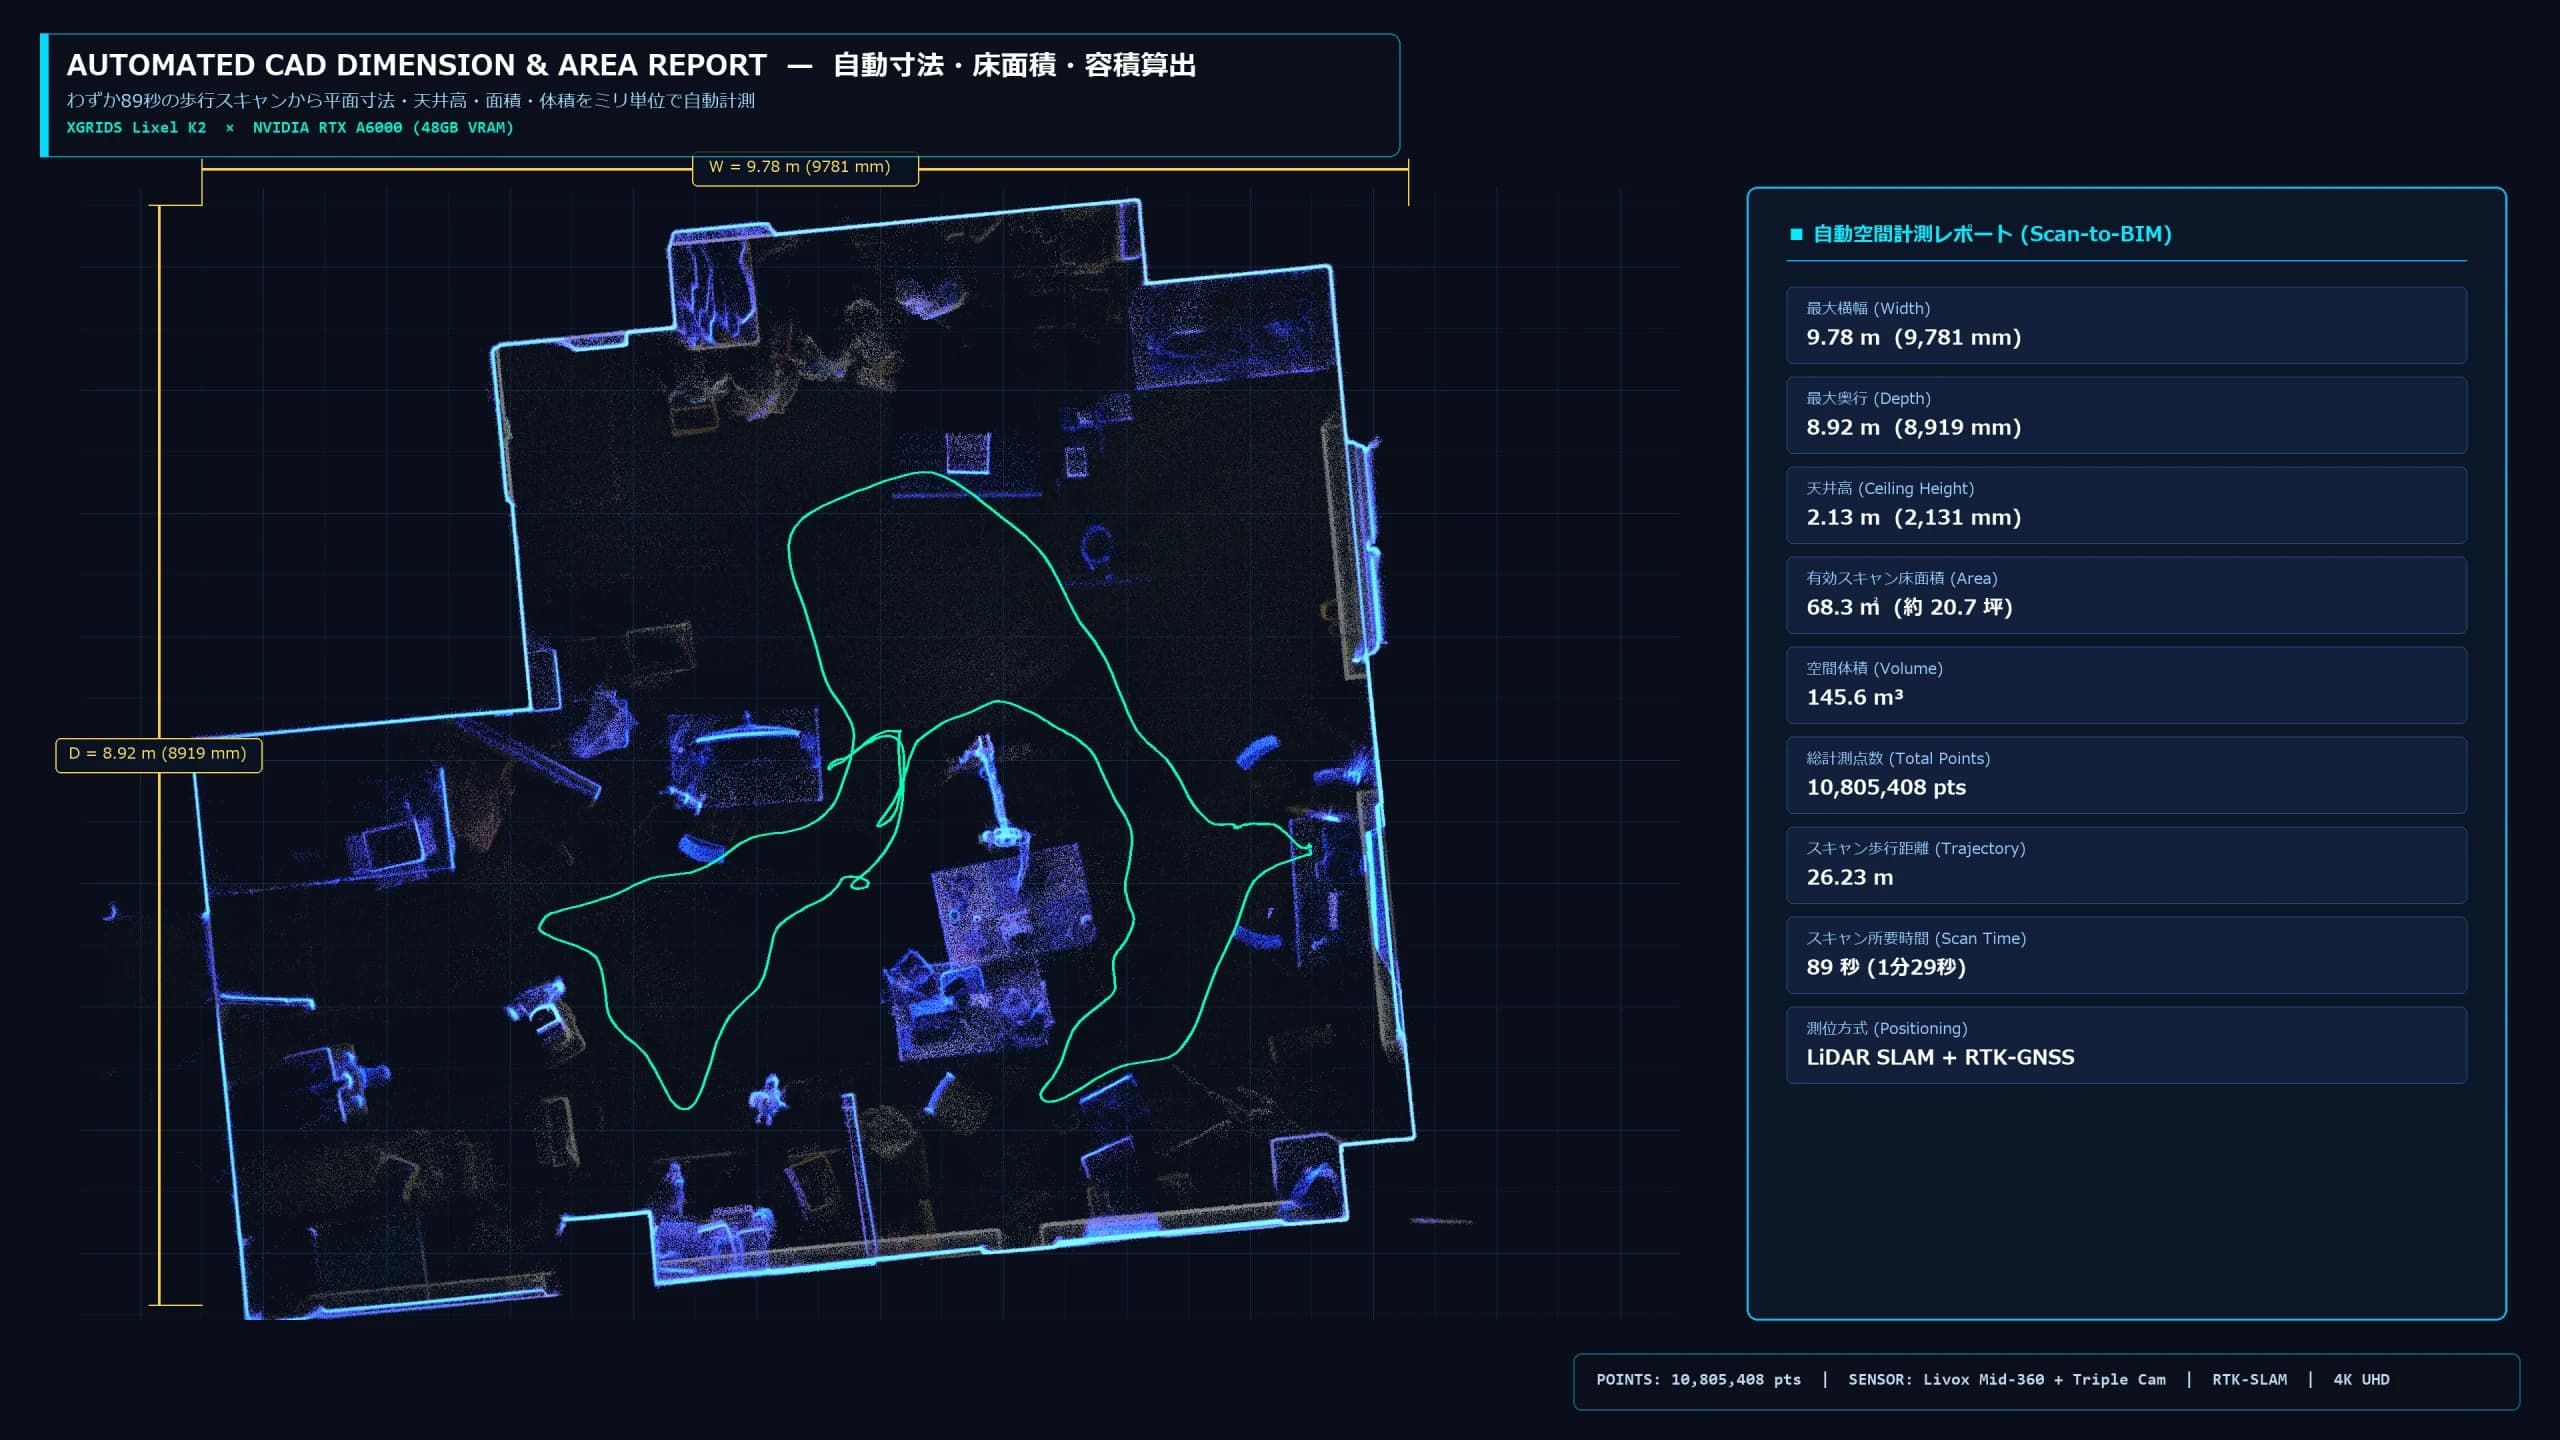
CAD-Grundrissbericht mit automatischer Berechnung von Abmessungen, Grundfläche und Raumvolumen
Dies ist ein Grundrissbericht, der automatisch die Innen- und Außenabmessungen (9,78 m x 8,92 m, Deckenhöhe 2,13 m), die Grundfläche (68,3 m2 / 20,7 Tsubo), das räumliche Volumen (145,6 m³) und die Scan-Bewegungsbahn (26,23 m) aus der erfassten 3D-Punktwolke berechnet. Es kann sofort zur Planung des Anlagenlayouts und als Basiszeichnung für Scan-to-BIM verwendet werden.
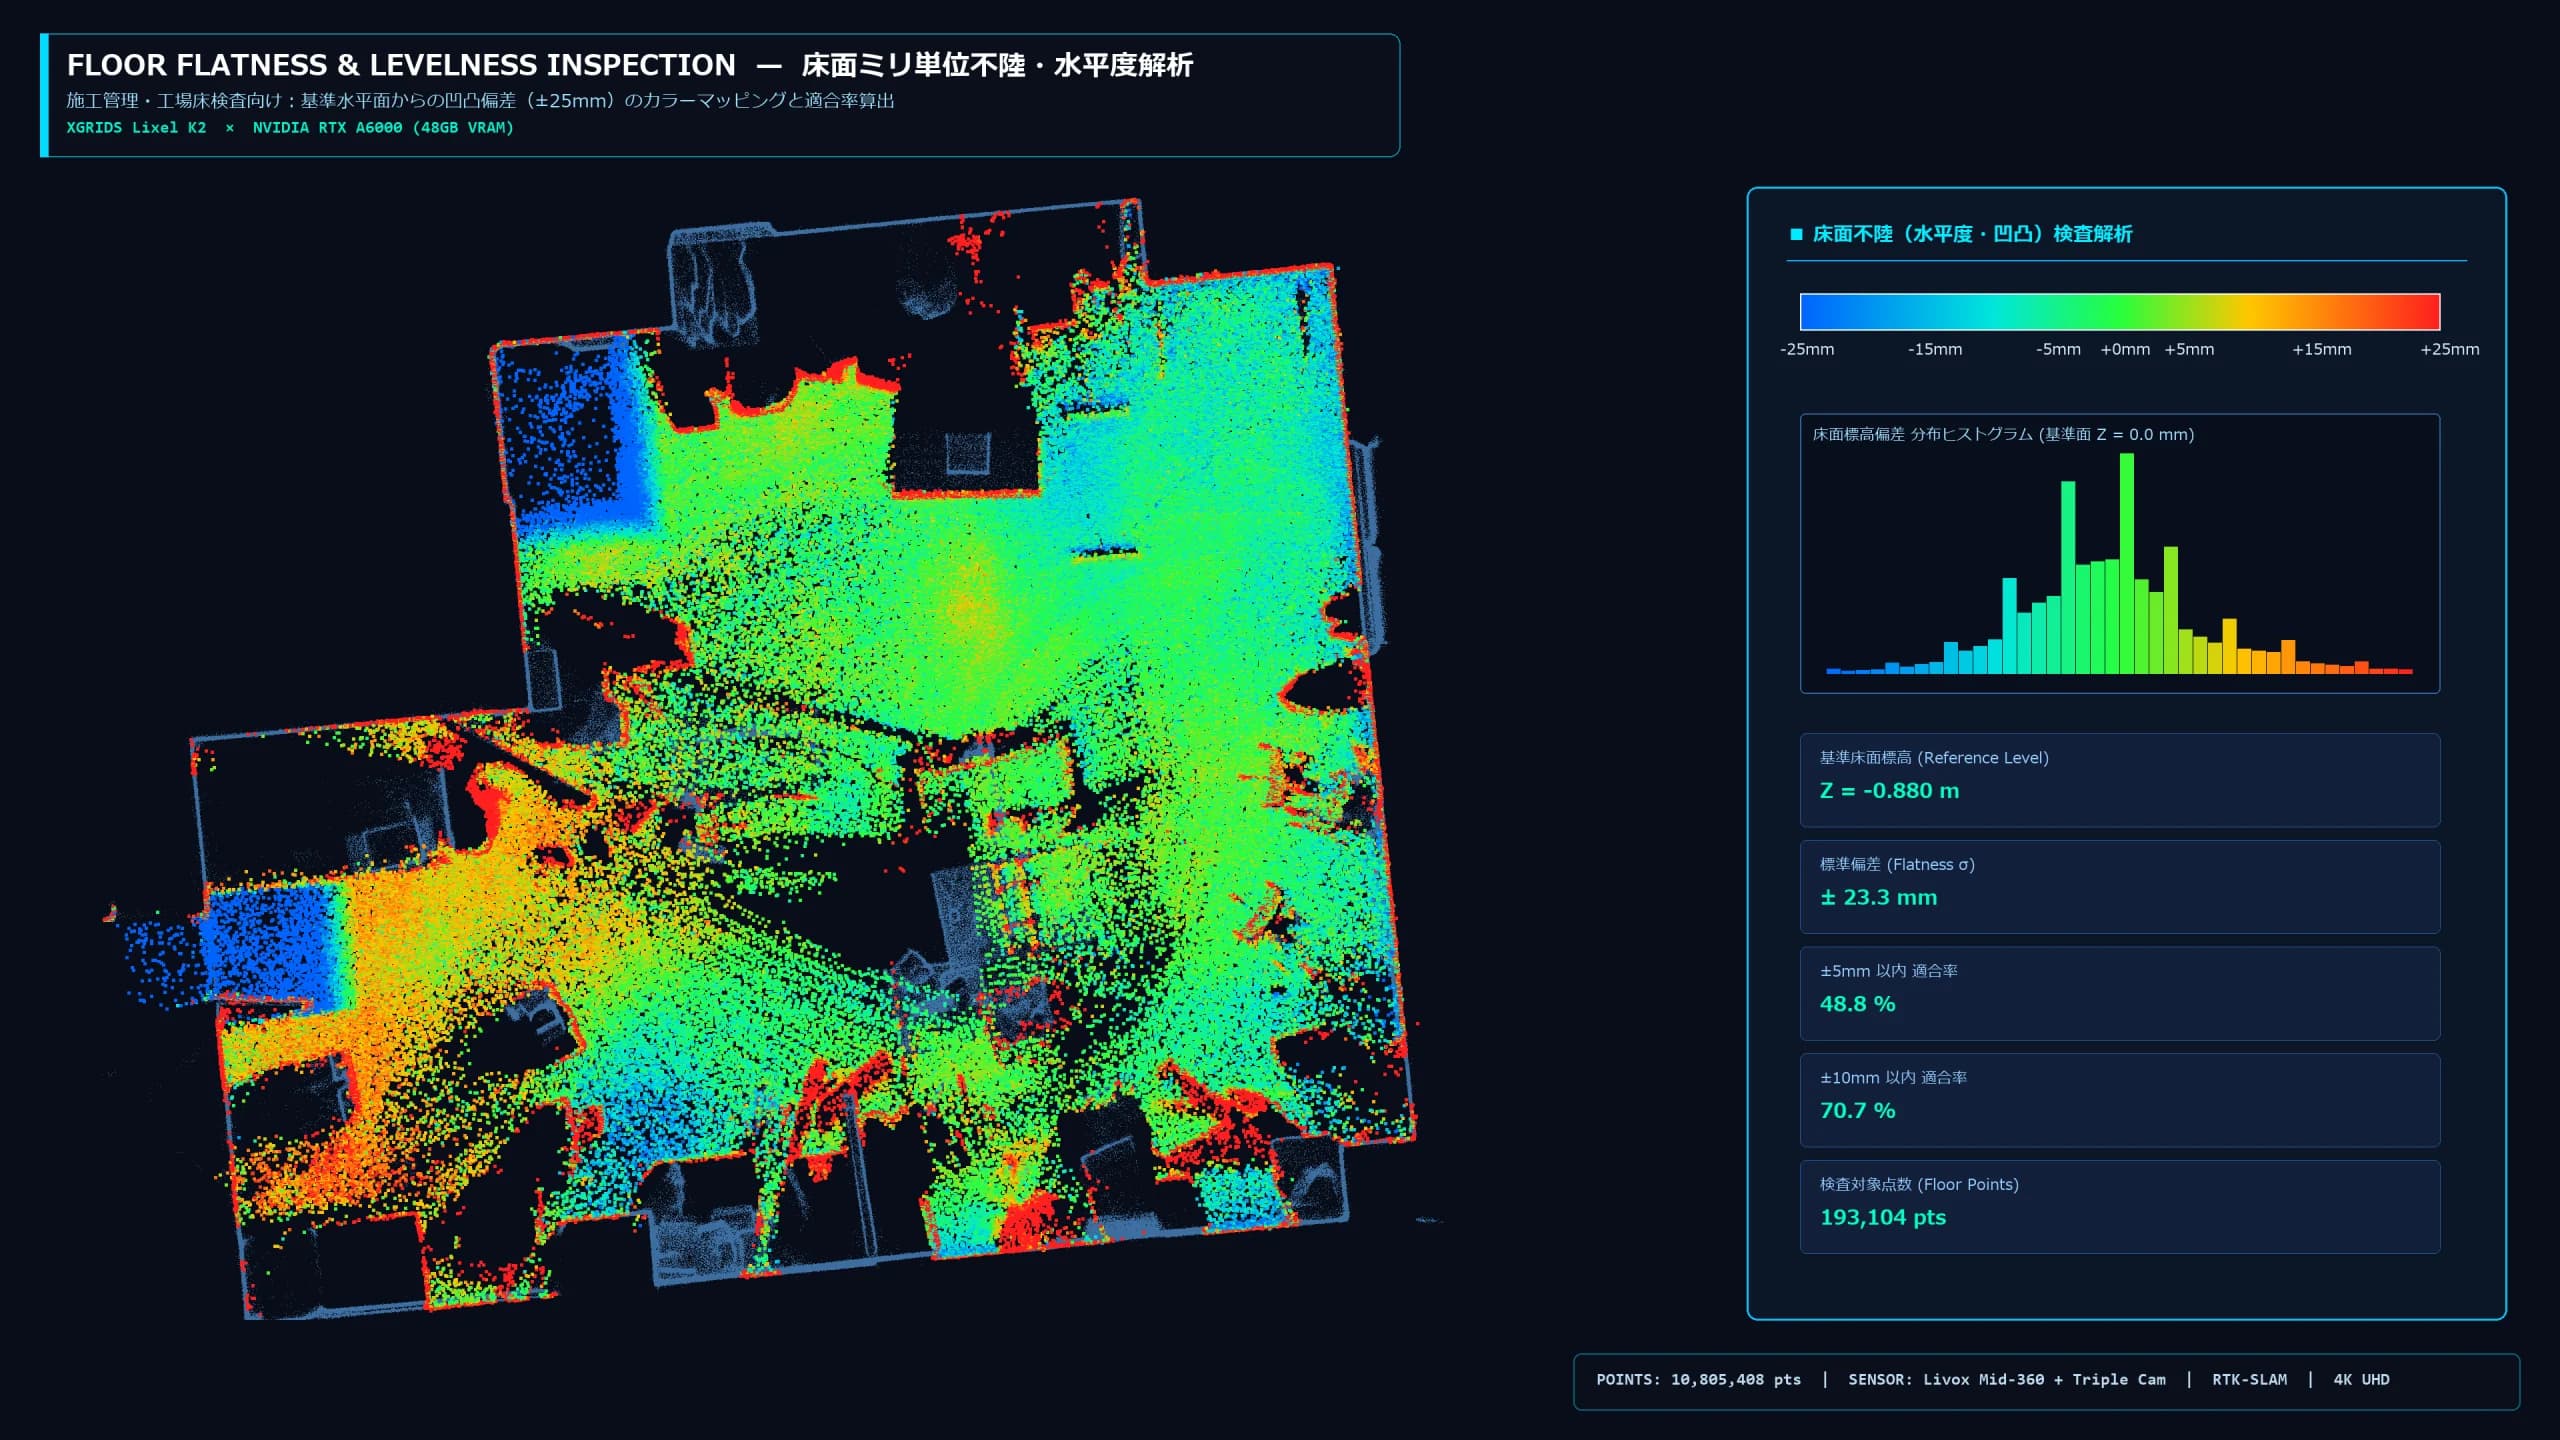
Heatmap für millimetergenaue Bodenunebenheiten und Prüfung des Abstands von beweglichen Kuverts durch Roboter
Hochauflösende Visualisierung von nicht visuell erkennbaren Bodenunebenheiten (±5 mm / ±10 mm Abweichung) und Hindernisbeeinträchtigungen (Kollisionserkennung) für einen beweglichen Umschlag von 800 mm Breite x 1.800 mm Höhe. Wir bieten eine breite Palette von Dienstleistungen an, von Bauqualitätsinspektionen (QA/QC) bis hin zur Kompatibilitätsdiagnose vor der Einführung für zweibeinige Humanoide und AMR.
6 wichtige Lösungen, die mit den 3D-Geodaten x physischer KI von K2 realisiert werden können
Real2Sim / Isaac Sim-Umgebungskonstruktion für humanoide Roboter
Bestehende Fabriken und Labore ohne Zeichnungen werden durch Gehen gescannt und in eine NVIDIA Isaac Sim/ROS 2-Umgebung umgewandelt, in der Unitree G1, Dual-Arm-Roboter (OpenArm) und AMR das Gehen und die Arbeitsüberprüfung im virtuellen Raum durchführen.
Heatmap-Diagnose der „Unebenheit/Neigung der Bodenoberfläche“ in Millimetereinheiten vor der Einführung des Roboters
Eine vollständige Wärmekarte der Bodenoberflächenunregelmäßigkeiten (±5 mm / ±10 mm), die in direktem Zusammenhang mit der Laufstabilität von zweibeinigen Humanoiden und Radrobotern stehen. Wir ermitteln die Sturzgefahr und die Notwendigkeit von Reparaturarbeiten vor dem Einsatz der eigentlichen Maschine.
„Space Clearance & Interference Verification“ für autonome Bewegungsrouten und die Lieferung großer Geräte
Ein sich bewegender Umschlag (z. B. 800 mm breit x 1.800 mm hoch) wird über die 3D-Punktwolke geführt, um die Durchgangsbreite, Türöffnungen, Störungen von Schalttafeln und Überkopfleitungen (Kollisionserkennung) anhand des Höhenbands vorab zu prüfen.
VLA (Visual Language Behavioral Model) und digitaler Zwilling zur Fernsteuerung
1:1-Synchronisation von 12 Millionen Pixel x 3-Linsen-Live-Action-Video und 3D-Koordinaten in Millimetern. Wir werden ein räumliches Gedächtnis aufbauen, das es einem Fernbediener ermöglicht, dem Roboter Anweisungen zu erteilen und gleichzeitig eine 360°-Ansicht der gesamten Anlage zu betrachten.
Schnelle aktuelle Zustandserhebung und automatische Bemaßung von CAD/BIM-Zeichnungen (Scan-to-BIM)
Wir erstellen planare Orthodiagramme, horizontale Schnitte nach Höhe (FL+300/+1200/+1900 mm), Längs- und Querprofile sowie 2D/3D-CAD/BIM-Zeichnungen aus dem Gehscan einer einzelnen Person von mehreren zehn Sekunden bis zu mehreren Minuten.
3D Gaussian Splatting (3DGS) räumliches Archiv in Live-Action-Qualität
Die Reflexionen auf dem Glas, die Textur der Beleuchtung und sogar die feine Verkabelung werden in der gleichen Qualität wie auf dem Foto wiedergegeben. Es kann für Ferninspektionen von Fabriken, Sicherheitsschulungen und als verknüpfter Viewer für Gerätebücher verwendet werden.
Verwendung des Datenformats und der Verwendung
- Hochdichte 3D-Punktwolke (RGB / Reflexionsintensität)
- Zeichnen Sie die dreidimensionale Form und Farbe des Raums als Sammlung von zig Millionen Punkten auf. Wird als Basisdaten für Dimensionsmessungen, Bodenunebenheiten/Vertikalitätsprüfungen von Wandoberflächen und CAD-Modellierung verwendet.
- 3D Gaussian Splatting(3DGS)
- Eine realistische 3D-Raumdarstellung, die nicht von Fotos zu unterscheiden ist. Geeignet für Ferninspektion, VR/Web3D-Komplettlösung, VLA und visuelle KI-Hintergrunddarstellung.
- CAD-Grundriss/Schnittzeichnung/BIM-Modell
- Wir erstellen 2D-Zeichnungen und 3D-BIM-Modelle mit Maßlinien, Flächen und Volumina aus Schnitten nach Höhe und Orthoprojektionen. Direkt verknüpft mit Sanierungsplänen und Grundrissgestaltung.
- Roboterverifizierungsumgebung (USD/Mesh/Nav2)
- Wir verarbeiten Kollisionserkennungsnetze für Isaac Sim, 2D-Belegungsgitterkarten für das autonome Fahren ROS 2 usw., um sie an tatsächliche Maschinen und Simulatoren anzupassen.
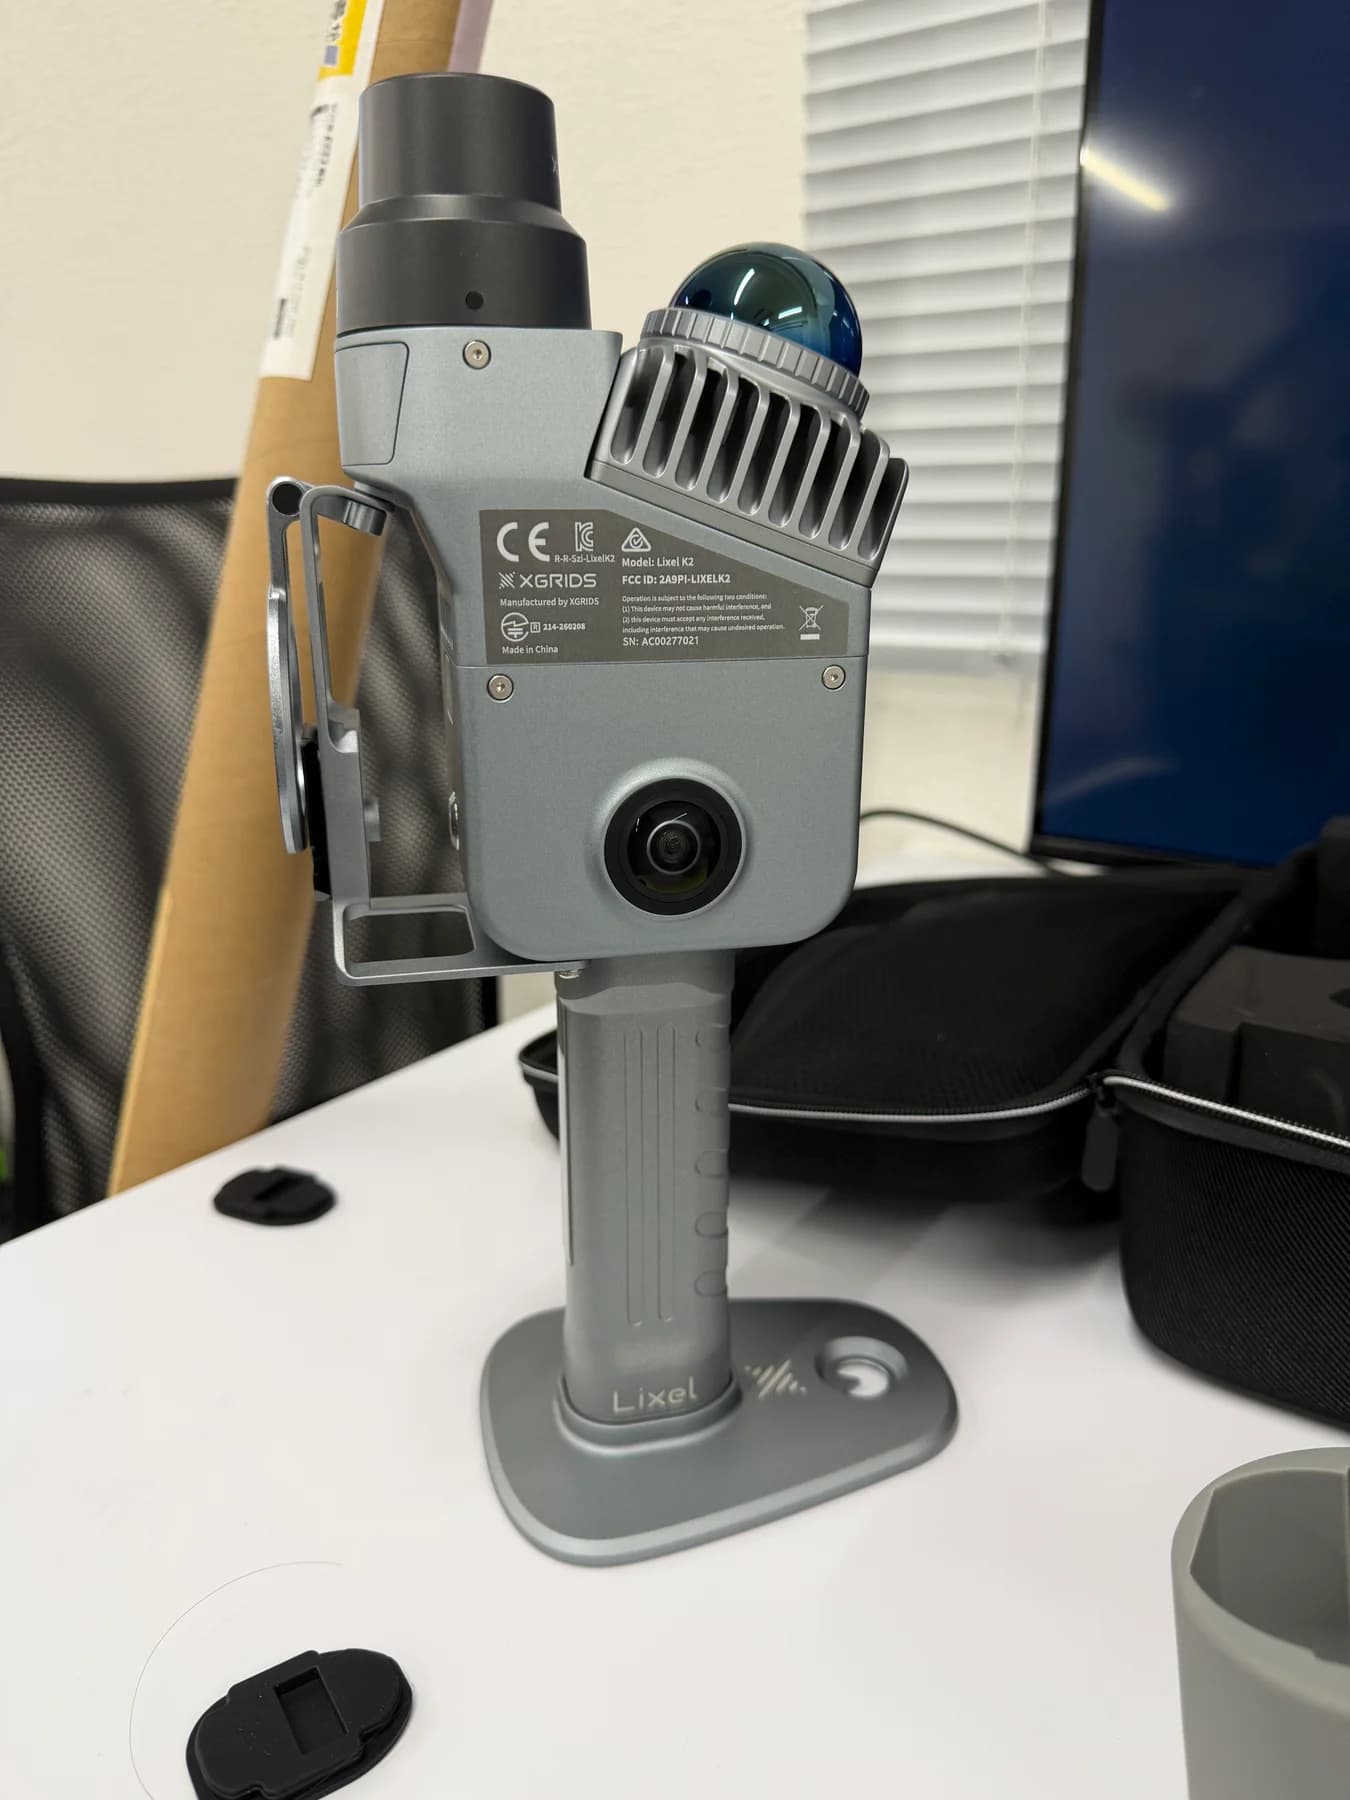
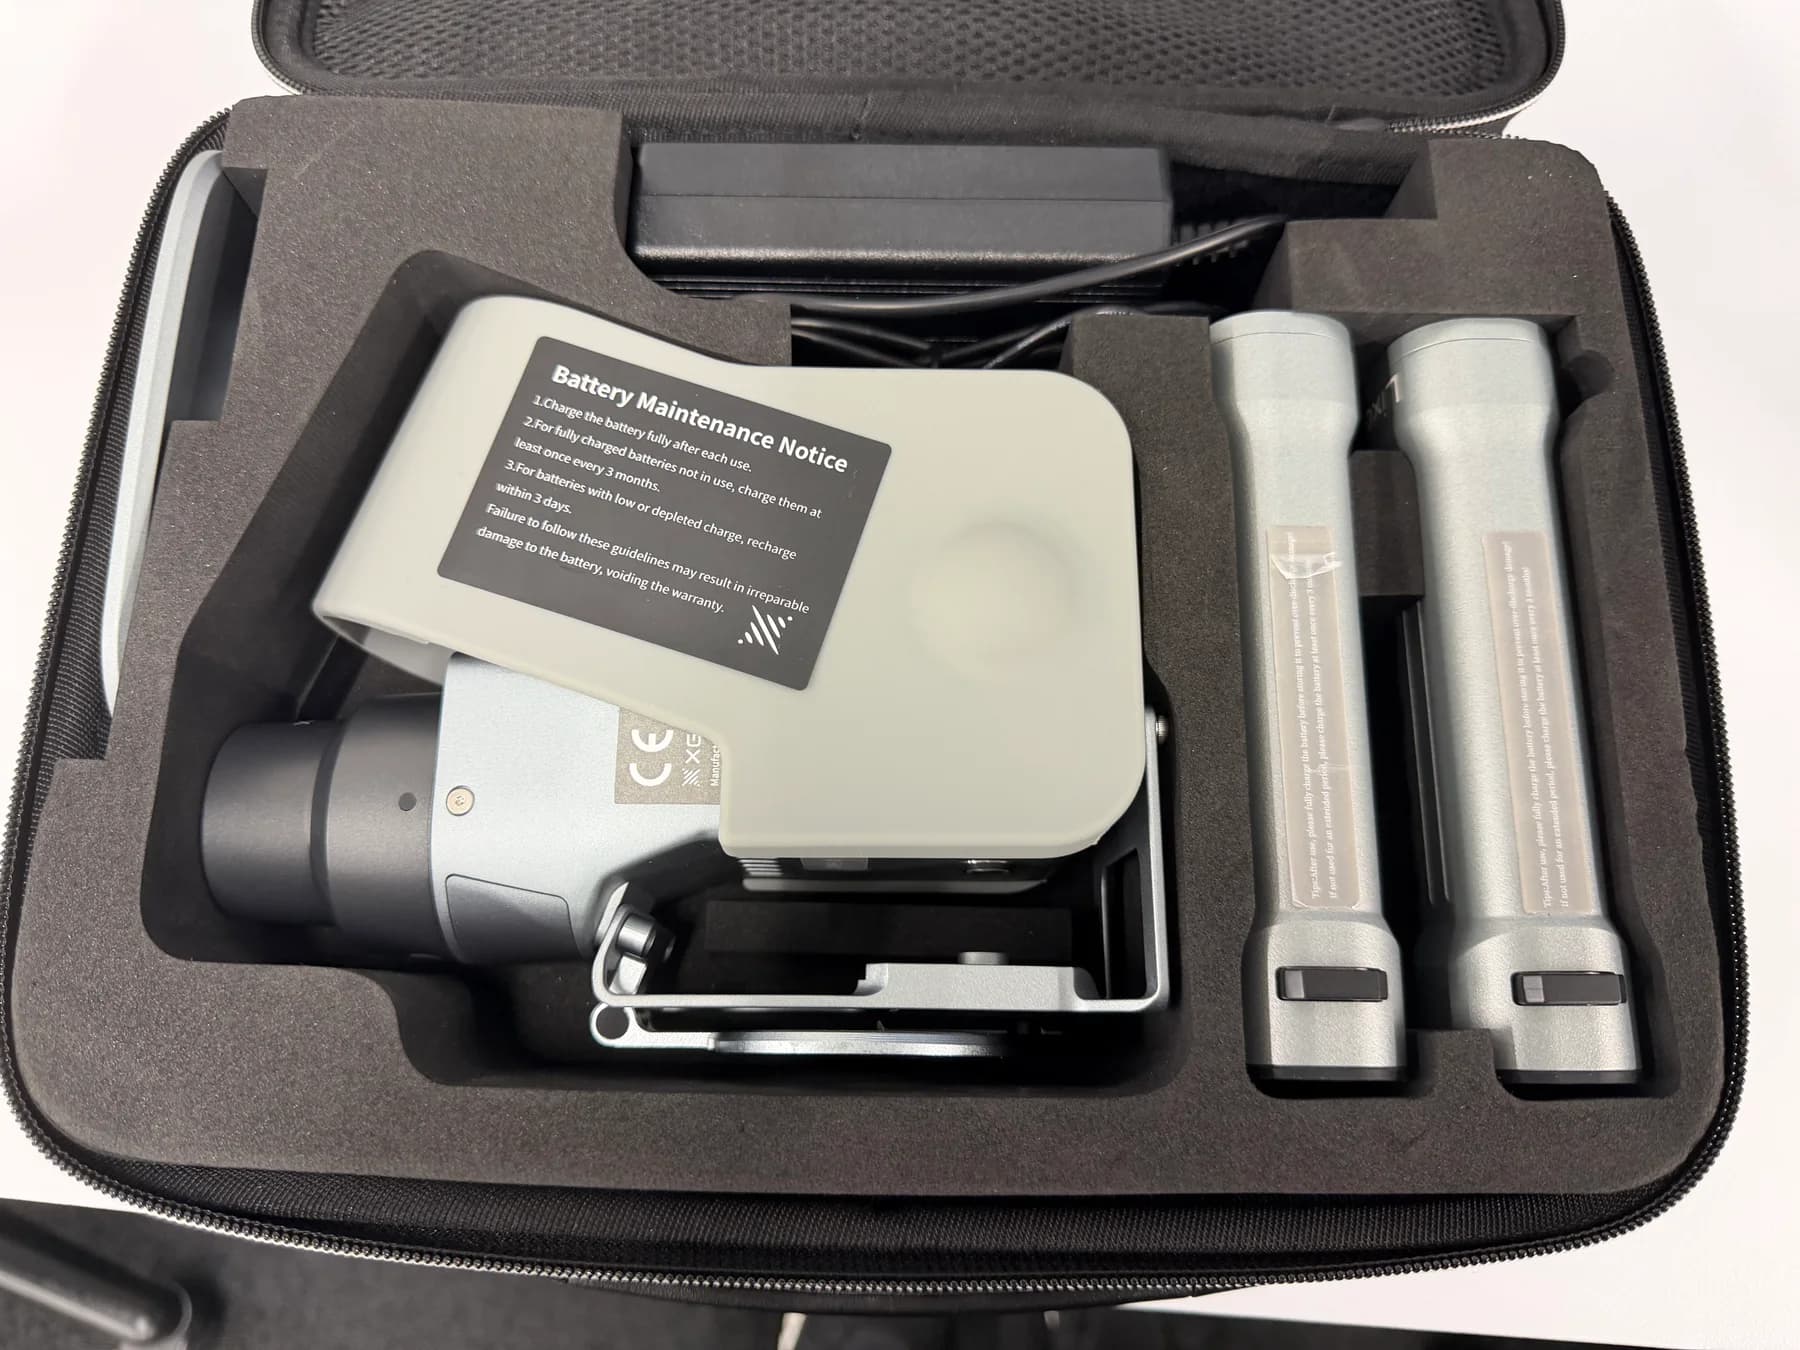
Eigenes Lixel K2-Kit und Aufbewahrungskoffer
Das gezeigte Foto zeigt das XGRIDS Lixel K2-Hauptgerät, den Akku, das Zubehörset und das spezielle Hartschalengehäuse von EmplifAI. Wir bieten nicht nur 3D-Messdienste vor Ort an, sondern reagieren auch flexibel auf Anfragen zur Ausrüstungsmiete, Kaufvereinbarungen, Betriebsvorträgen und reiner Datenverarbeitung.
Ablauf der Vor-Ort-Messung, Vermietung und Datennutzung
- 01 Anhörungs-/Organisationsziele
- Bitte teilen Sie uns die Zieleinrichtung, das ungefähre Gebiet und den Zweck mit, den Sie erreichen möchten (Diagnose bei der Robotereinführung, Aufbau einer Isaac-Sim-Umgebung, CAD-Zeichnung, 3DGS-Freigabe, Ausrüstungsverleih usw.).
- 02 Aufmaßplan/individueller Kostenvoranschlag
- Wir unterbreiten Ihnen ein Angebot basierend auf dem erforderlichen Umfang der Scanarbeiten vor Ort, der Ausrüstungsmiete, der Punktwolkenverarbeitung, der CAD/BIM-Konvertierung, der 3DGS-Generierung und der Integration der Roboterumgebung.
- 03 Hochgeschwindigkeitsbegehungsmessung/räumliche Berechnung
- Nachdem wir die Einlass- und Fotobedingungen vor Ort überprüft hatten, führten wir einen Laufscan durch. Generieren Sie Punktwolken mit hoher Dichte, Live-Action-Synchronisierung und verschiedene Analysedaten mit der RTX A6000-Umgebung.
- 04 Zusammenarbeit bei Lieferung und physischer KI-Implementierung
- Zusätzlich zur Bereitstellung von 3D-Daten und Analyseberichten in vereinbarten Formaten können Sie eine direkte Verbindung zum tatsächlichen Maschinen-PoC und zur Simulationsverifizierung wie Unitree G1 herstellen.
Offizielle Informationen des Herstellers
Weitere Informationen zu Hardwarespezifikationen und kompatibler Software finden Sie auch in der offiziellen XGRIDS-Dokumentation.
Offizielle XGRIDS-Scanner-Produktliste
Die Produktpalette des Herstellers umfasst Lixel K2.
Lixel K2 Offizielles Handbuch
Verfahren zum Verbinden, Aktivieren und Verwenden der Software mit LixelGO.
Bezüglich Preisschwankungen und Frühberatungsrabatten je nach Beratungszeitraum
Wenn Sie eine Anfrage kurz vor Mietbeginn stellen, ist die Gebühr höher als üblich, da eine dringende Vereinbarung, Vorabkontrolle, Transport und vorrangige Koordination des Personals von Roboter erforderlich sind.
Wenn Sie uns hingegen kontaktieren, sobald Sie Ihren Zeitplan und Ihre Pläne kennen, werden wir Rabatte in Betracht ziehen, da wir geplante Vereinbarungen treffen können. Auch wenn die Details von Roboter und die Leistung noch nicht endgültig sind, kontaktieren Sie uns bitte so schnell wie möglich.
Beratung hinsichtlich Vermietung, Langzeitnutzung und Leasing
Bitte kontaktieren Sie uns, wenn Sie neben einer kurzfristigen Vermietung auch eine langfristige Nutzung oder ein Leasing in Betracht ziehen. Wir bestätigen Ihnen das gewünschte Modell, die Stückzahl, den Nutzungszeitraum und den Verwendungszweck und informieren Sie individuell über die Verfügbarkeit und Vertragskonditionen.
Für Miete und Leasing gelten unterschiedliche Konditionen wie Vertragslaufzeit, Wartung und vorzeitige Kündigung. Wir garantieren nicht, dass ein Mietvertrag zustande kommt, bestätigen jedoch die Verfügbarkeit des Mietvertrags je nach Ausstattung und Konditionen.
Häufig gestellte Fragen
Werden die 3D-Viewer- und Analysebilder auf der Seite tatsächlich mit EmplifAI gemessen?
Ja. Hierbei handelt es sich um tatsächliche Daten, die mit dem XGRIDS Lixel K2 von EmplifAI gemessen wurden, während 89 Sekunden lang im eigens entwickelten Labor (68,3 m²) gelaufen wurde, in dem Unitree G1-Humanoide und Doppelarmroboter installiert sind.
Wie können die mit XGRIDS Lixel K2 erfassten Daten zur Einführung von Humanoiden und Robotern genutzt werden?
① Überprüfen Sie vor der Installation Bodenunebenheiten und Stufen in Millimetern. ② Überprüfen Sie die Durchgangsbreite, die Türöffnungen und den Freiraum der beweglichen Hülle für Hindernisse über der Decke. ③ Überprüfen Sie den Real2Sim-Betrieb, indem Sie die Umgebung in NVIDIA Isaac Sim importieren. ④ Erstellen Sie Karten für die autonome Bewegung von ROS 2 und verwenden Sie sie als räumliche Erkennungsplattform für VLA.
Können Sie neben der Miete der Ausrüstung auch alles vom 3D-Scannen über Zeichnungen bis hin zur Datenverarbeitung vor Ort anfordern?
Ja. Die Ingenieure von EmplifAI bringen K2 mit, um Messungen vor Ort durchzuführen, und führen in Ihrem Namen die Organisation von Punktwolken, die automatische Bemaßungs-/Flächenberichterstattung, die Analyse von Bodenunebenheiten/Störungen, die 3DGS-Generierung und den Aufbau der Isaac-Sim-Umgebung durch.
Wie viel kostet die Miete oder der Kauf von Lixel K2?
Wir erstellen individuelle Kostenvoranschläge basierend auf der Nutzungsdauer, der Geräte-/Softwarekonfiguration und ob lokaler Support und Datenverarbeitung erforderlich sind oder nicht. Bitte beachten Sie, dass die Preise höher sind, wenn Sie kurz vor Mietbeginn mieten. Wir können jedoch Rabatte in Betracht ziehen, wenn Sie uns im Voraus kontaktieren. Bitte kontaktieren Sie uns für alles, von der kurzfristigen Überprüfung bis hin zu Kaufvereinbarungen.
Wie lange dauert das Scannen?
Da beispielsweise in einem Raum von ca. 68 Quadratmetern (ca. 20 Tsubo) kontinuierliche Messungen während des Gehens durchgeführt werden können, ist es möglich, in einem Rundgang von ca. 1,5 Minuten (89 Sekunden) eine hochdichte 3D-Punktwolke aus 10 Millionen Punkten und omnidirektionale Live-Action-Bilder aufzunehmen. Im Vergleich zur herkömmlichen manuellen Messung (2 Personen x mehrere Stunden) kann die Zeit vor Ort erheblich verkürzt werden.
Von der 3D-Raumvermessung bis zur Erstellung einer Baustelle, die physische KI nutzt
Bitte teilen Sie uns die Zielanlage und den Zweck mit, einschließlich der Erstellung digitaler 3D-Zwillinge von Fabriken, Lagern und Einrichtungen, der Raumdiagnose vor der Einführung von Robotern, der Erstellung einer Real2Sim-Umgebung und der Beratung zum Mieten/Kauf von Lixel K2.
Informieren Sie sich über die räumliche Messung von Lixel K2/3D