
KI-RoboterVon der Auswahl bis zum Betrieb von Robotern, die mit Menschen interagieren und im Feld arbeiten.
Ein KI-Roboter ist ein Roboter, der seine Umgebung mit Kamera und Mikrofon erfasst, Entscheidungen mithilfe von KI trifft und seinen Körper bewegt, um mit Menschen und Objekten zu interagieren. EmplifAI entwickelt seinen eigenen Humanoiden OpenShell, sorgt für und unterstützt die Einführung von Roboter im In- und Ausland und kümmert sich sogar um den eigentlichen Betrieb in Geschäften, Veranstaltungen und Einrichtungen.
Informieren Sie sich über die Einführung von KI-Robotern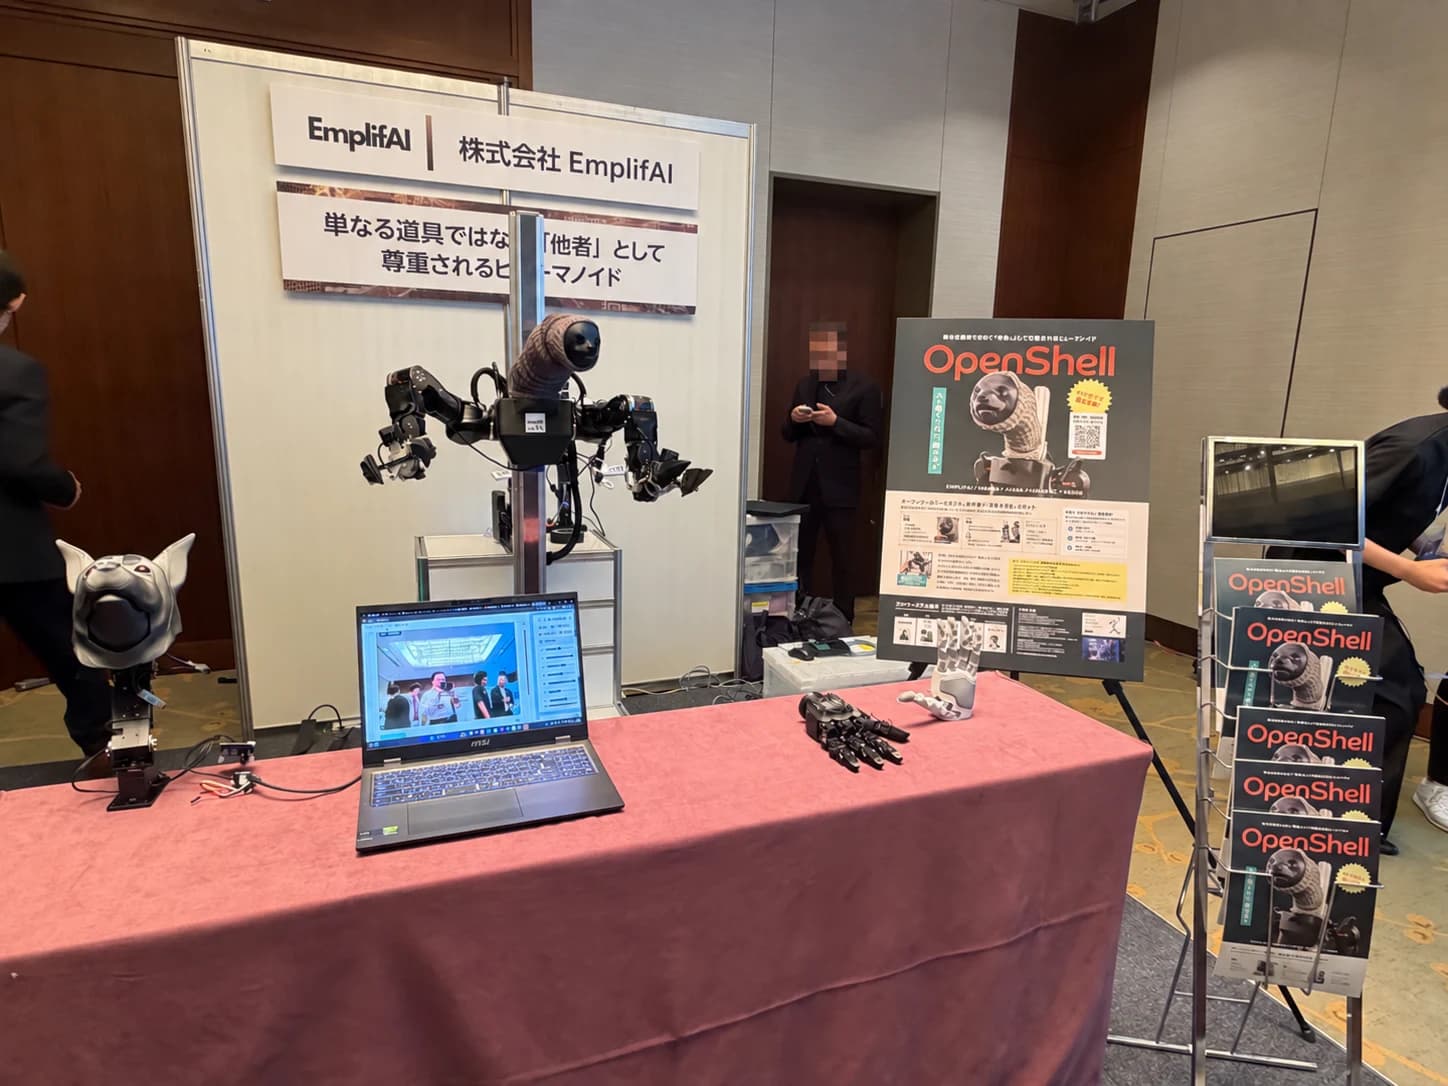
Simulation des Fabrik-/Lagertransports
Unitree G1
Eine Physiksimulation in Isaac Sim verifizierte das Verhalten, eine 0,25 kg schwere Kiste in beiden Händen zu halten, etwa 1,2 m zu gehen und sie auf eine andere Plattform zu stellen. Dies ist kein Video der tatsächlichen Maschine.
RealMan RMC-AIDAL
Wir fassten den Griff eines hypothetischen Transportkoffers mit einer Körpergröße von 30 x 20 x 20 cm und einem Gesamtgewicht von 10 kg und überprüften den Vorgang, ihn auf Rädern etwa 1,2 m lang zu transportieren, auf einen Ständer zu stellen und ihn dann loszulassen. Hierbei handelt es sich um eine physikalische Simulation, die den Schwerpunkt und die Kontakteinstellungen des öffentlichen CAD-Modells korrigiert und nicht die Belastbarkeit der tatsächlichen Maschine garantiert.
RealMan RMC-AIDAL: 10 kg Koffertransport mit beiden Armen
Wir haben die Funktionsweise überprüft, indem wir einen hypothetischen Transportkoffer mit einer Körpergröße von 30 x 40 x 20 cm und einem Gesamtgewicht von 10 kg mit beiden Händen am linken und rechten Griff halten, ihn etwa 1,2 m weit transportieren und auf einen Ständer stellen. Während des Transports werden der Kontakt zwischen der linken und rechten Hand und die Lastverteilung aufgezeichnet. Hierbei handelt es sich um eine physikalische Simulation, die den Schwerpunkt und die Kontakteinstellungen des öffentlichen CAD-Modells korrigiert und nicht die Belastbarkeit der tatsächlichen Maschine garantiert.
Darüber hinaus können Sie sich von uns auch zu auf Ihr Unternehmen zugeschnittenen Simulationen und Demonstrationsexperimenten beraten lassen, beispielsweise zum Auffüllen von Regalen, zum Bereitstellen von Teilekisten und zum Sortieren.
Umgebung/Box 3D-Materialien: NVIDIA SimReady / codepawl/simready-glb · CC BY 4.0 · Wir passen die Materialkonvertierung, Abmessungen und Anzeigematerialien an.
Was ist ein KI-Roboter?
KI-Roboter ist ein allgemeiner Begriff für Roboter, die KI-Erkennung und -Beurteilung mit einem sich tatsächlich bewegenden Körper kombinieren. Im Gegensatz zur generativen KI, die auf einem Bildschirm abläuft, erfasst sie die reale Situation mit Kamera, Mikrofon und Abstandssensor und interagiert mit Armen, Rädern und Beinen mit Menschen und Objekten. Dieser Bereich der „KI mit physischem Körper“ wird physische KI genannt und seine Entwicklung hat in den letzten Jahren rasante Fortschritte gemacht.
Während herkömmliche Industrieroboter vorgegebene Bewegungen an einer vorgegebenen Position wiederholen, können KI-Roboter ihre Bewegungen als Reaktion auf Veränderungen in der Position, im Gesichtsausdruck und in der Umgebung einer Person ändern. Aus diesem Grund wird es nicht nur in Fabriken eingeführt, sondern auch in Geschäften und Einrichtungen, die von Kunden besucht werden, sowie in Veranstaltungsorten, in denen sich die Bedingungen ständig ändern.
Andererseits sind KI-Roboter keine Produkte, die allein durch ihre Installation Ergebnisse erzielen. Es ist notwendig, sich konkret für die Arbeit zu entscheiden, mit der Sie betraut werden möchten, den Roboter und die dazu passende Software auszuwählen und die Bedienung anzupassen, indem Sie sie vor Ort testen. EmplifAI unterstützt diesen Prozess von der Bereitstellung von Roboter bis hin zur Betriebsentwicklung und Vor-Ort-Verifizierung.
Haupttypen von KI-Robotern
Auch wenn wir kurz von „KI-Robotern“ sprechen, sind die Arten von Robotern unterschiedlich und auch die Aufgaben, in denen sie gut sind, sind unterschiedlich. Die Grundidee besteht darin, rückwärts zu arbeiten und den Job auszuwählen, den Sie delegieren möchten.
humanoid (humanoid)
Es verfügt über zwei Arme und eine menschenähnliche Körpergröße und zeichnet sich durch seine Fähigkeit aus, sich in einer für Menschen gestalteten Umgebung zu bewegen. Es wird sowohl dazu verwendet, neben Menschen zu stehen, um Kunden zu bedienen und ihnen Orientierung zu geben, als auch für Forschung und Entwicklung, um die Aufgaben der Menschen zu erlernen.
Mobiler Manipulator mit zwei Armen
Es verfügt über eine Konfiguration, die zwei Arme und einen Wagen kombiniert, sodass Gegenstände während der Bewegung gehandhabt werden können. Es kann stabiler betrieben werden als die Beinausführung und eignet sich für Standorte, an denen kontinuierlich transportiert und gearbeitet wird. OpenShell hat auch diese Konfiguration.
vierbeiniger Roboter
Es widersteht Stufen und Bodenunebenheiten und eignet sich für Patrouillen und Inspektionen im Freien sowie für die Überwachung großer Einrichtungen. LiDAR ist eine leistungsstarke Lösung für die Entwicklung von LiDAR-Geräten.
Roboterarm/-hand
Mit dieser Konfiguration können Sie sich auf die Manipulation von Objekten an einem festen Standort konzentrieren, ohne sich zu bewegen. Es dient der Forschung und Entwicklung, der Datenerfassung und der Überprüfung detaillierter Greifbewegungen.
Kundendienst-/Beratungsroboter
Hierbei handelt es sich um eine Konfiguration, die auf die Übermittlung von Informationen über Bildschirm und Audio spezialisiert ist. Durch das Hinzufügen eines Gesichts oder Gesichtsausdrucks können andere leichter mit Ihnen sprechen, wodurch sich die Bereitstellungsrate Ihrer Anleitung ändert.
Charakterroboter
Das Erscheinungsbild, die Stimme und die Gesten sind so gestaltet, dass sie zum Weltbild des IP und der Einrichtung passen. Sie unterscheiden sich stark von Arbeitsrobotern dadurch, dass ihr Zweck darin besteht, Kunden anzulocken und einen Erlebniswert zu bieten.
Szenen, in denen KI-Roboter zum Einsatz kommen
Selbst bei demselben Roboter ändert sich der erforderliche Bewegungs- und Bewertungsindex je nach Platzierungsort. Wir haben die Ideen für jede Anwendung zusammengefasst.
Fabrik/Produktionsstätte
Transport, Kommissionierung, Vorrichtungsbau, Gerätebedienung. Von der tatsächlichen maschinellen Überprüfung bis hin zur Automatisierung von Prozessen, bei denen es an Arbeitskräften mangelt.
Geschäft/Einzelhandel
Kunden anleiten, in den Laden einladen und Themen erstellen. Dies ist eine Möglichkeit, die Aufenthaltsdauer und Verbreitung auf SNS anzustreben.
kommerzielle Anlage
Interne Führung, Bodenführung und Leitung bei Veranstaltungen. Ermutigt Menschen dazu, sich in der weitläufigen Anlage zu bewegen.
Unterhaltungsmöglichkeiten
Erleben Sie Inhalte in Spielezentren und Themenparks. Create motivation for repeat visits.
Veranstaltungen/Sonderveranstaltungen
Maßnahmen zur Kundengewinnung für eine begrenzte Zeit. Für kurzfristige Vermietungen bereiten wir eine zu Ihrem Projekt passende Aufführung vor.
Humanoidenverleih für Ausstellungen
Kann Kunden zum Stand locken, die tatsächliche Ausrüstung vorführen und die Fernsteuerung ermöglichen. Wir bieten umfassende Betreuung von der Lieferung bis zum Bedienbetrieb am selben Tag.
Hotels/Unterkünfte
Überlasteter Check-in, interne Beratung, Unterstützung bis spät in die Nacht. Unterstützt Zeiten mit ungleichmäßiger Belastung.
KI-Roboter, mit denen wir umgehen
Neben dem selbst entwickelten OpenShell verkaufen und vermieten wir auch humanoide und vierbeinige Roboter im In- und Ausland.
OpenShell
Unser eigener Humanoid mit einem Kopf mit Gesichtsausdrücken, zwei Armen und einem Trolley. Die 28-Achsen-Konfiguration ist je nach Bedarf erweiterbar.
Unitree G1
Kleiner humanoider Verleih. Roboter wird am häufigsten für Ausstellungen, Demonstrationen sowie Forschung und Entwicklung verwendet.
Unitree H2 / H2 Plus
Lebensgroßer humanoider Verleih. Geeignet für Messen, die eine starke Präsenz erfordern oder zur Verifizierung mit großen Maschinen.
Unitree R1
Ein kleiner Humanoid mit einer Größe von ca. 123 cm und 26 Freiheitsgraden. Es sind sowohl Verkauf als auch Vermietung möglich.
Unitree Go2
Vierbeiniger Roboter. Ausgestattet mit LiDAR und einer Kamera wird es für Patrouillen und Außenverifizierungen eingesetzt.
AgiBot G2
Ein Halbhumanoid mit zwei Armen und einem Bewegungsmechanismus. Diese Konfiguration ist für die Objektmanipulation in industriellen Anwendungen konzipiert.
So gehen Sie bei der Einführung von KI-Robotern vor
Sie können bereits vor der endgültigen Festlegung der Spezifikationen mit uns Rücksprache halten. Wir empfehlen Ihnen, sich zunächst die tatsächliche Maschine anzusehen und eine eigene Entscheidung zu treffen.
- 01 Organisation der Nutzung
- Geben Sie an, was Sie wo und mit wem tun möchten. Welchen Roboter Sie wählen, hängt davon ab, ob Sie Kunden anziehen oder Arbeit ersetzen möchten.
- 02 Auswahl von Roboter
- Wir schlagen eine Konfiguration vor, die genau für diesen Zweck geeignet ist. Berücksichtigen Sie die erforderlichen Freiheitsgrade, Fortbewegungsmethoden, Interaktionsfunktionen und Sensoren.
- 03 Aktuelle Demo
- Sie können die tatsächliche Maschine in Yushima, Tokio, besichtigen. In dieser Phase prüfen wir vor Ort die Sicht, die Lautstärke und die Arbeitsgeschwindigkeit.
- 04 PoC/Demonstration
- Wir werden es als kurzfristige Vermietung auf die tatsächliche Website stellen und die Reaktionen und Probleme prüfen. Werfen wir hier einen Blick auf die Bedienung.
- 05 Betriebsentwicklung
- Wir erstellen Anleitungsinhalte, Dialoge und Aktionen, die zur Website passen. Es ist auch möglich, mit der Fernbedienung zu beginnen und diese Schritt für Schritt zu automatisieren.
- 06 Betrieb/Verbesserung
- Wir bieten fortlaufende Unterstützung für Anpassungen nach der Implementierung, Wartung und Entwicklung zusätzlicher Funktionen.
Wie sind die Kosten für die Einführung von KI-Robotern zu berücksichtigen?
Die Kosten teilen sich auf in „Roboter selbst“ und „Entwicklung und Betrieb zum Betrieb“. Roboter kann gekauft oder gemietet werden, eine Miete ist für kurzfristige Veranstaltungen oder zum Testen der Effekte realistisch. Die tatsächlichen Mietgebühren variieren für jeden Roboter und sind daher auf jeder Roboter-Seite aufgeführt.
Die Entwicklungskosten variieren stark je nach Automatisierungsgrad. Wenn Sie mit einer Produktion beginnen, die von Mitarbeitern ferngesteuert wird, können Sie die Anfangskosten senken und den Umfang der Automatisierung erweitern, nachdem Sie die Reaktion gesehen haben. Anstatt von Anfang an eine vollständige Automatisierung anzustreben, wird dieser Ansatz zu einem System führen, das schneller im Feld eingesetzt werden kann.
Wenn Sie in der Überlegungsphase einen groben Kostenvoranschlag benötigen, teilen Sie uns bitte den Zweck, den Standort, den Zeitraum und die Anzahl der Einheiten mit. Wir werden Ihnen dann einen Kostenvoranschlag zusammen mit einem Konfigurationsvorschlag unterbreiten.
NVIDIA GEAR Sonic × Unitree G1: Funktionsüberprüfung auf der tatsächlichen Maschine
Wir haben NVIDIA GEAR Sonic auf dem tatsächlichen Unitree G1 ausgeführt und dessen Funktionsfähigkeit bestätigt. Hier ist ein Video des Verifizierungsprozesses.
Gemini 4 Argon × Unitree G1: Autonome Greifdemonstration, die Visionen in Taten umsetzt
Mit Gemini 4 Argon haben wir einen tatsächlichen Maschinentest durchgeführt, bei dem der Unitree G1 eine Plastikflasche greift und anhebt. Es wird keine fest codierte Bewegung verwendet. KI wandelt die visuellen Informationen der Kamera direkt in Aktionen um.
Selbst wenn Sie die Position des Objekts ändern und es erneut platzieren, erkennt die KI die Situation visuell und generiert eine Greifbewegung. Wir akzeptieren auch die Implementierung physischer KI/VLA mit Unitree G1 und die Vertragsentwicklung von PoC-/Demonstrationsexperimenten, die auf das Zielunternehmen zugeschnitten sind.
Häufig gestellte Fragen
Was ist der Unterschied zwischen KI-Roboter und Roboter?
Herkömmliche Roboter sind gut darin, vorgegebene Bewegungen genau zu wiederholen. KI-Roboter zeichnen sich dadurch aus, dass sie mit Kamera und Mikrofon die Situation erkennen und ihre Bewegungen je nach Situation ändern können. Dieser Unterschied ist in Kundendienst- und Beratungssituationen sehr effektiv, in denen sich die Positionen und Reaktionen der Menschen jedes Mal ändern.
Wie lange kann es umgesetzt werden?
Soll der vorhandene Roboter unverändert für Messen oder Veranstaltungen genutzt werden, können wir dies je nach Verfügbarkeit des Roboter innerhalb weniger Wochen erledigen. Wenn es darum geht, Dialoge und Verhaltensweisen zu entwickeln, die auf den Standort zugeschnitten sind, dauert es in der Regel mehrere Monate, einschließlich PoC. Bitte teilen Sie uns zunächst den Zweck und den Zeitpunkt mit.
Ist es besser zu mieten oder zu kaufen?
Wenn Sie sich in einem Stadium befinden, in dem Sie die Auswirkungen noch nicht sehen können, eine Veranstaltung mit festem Zeitraum haben oder mehrere Roboters vergleichen möchten, ist die Miete geeignet. Es eignet sich zum Kauf, wenn Sie es dauerhaft nutzen, Ihre eigene Entwicklung fortsetzen oder den Roboter modifizieren möchten. Nach Anhörung Ihres Verwendungszwecks unterbreiten wir Ihnen einen Vorschlag.
Muss ich vor Ort eine Stromversorgung oder ein Netzwerk vorbereiten?
Obwohl es je nach Roboter unterschiedlich ist, sind eine Stromquelle zum Aufladen und eine Netzwerkumgebung erforderlich, wenn Sie Fernbedienung oder interaktive Funktionen nutzen möchten. Wir prüfen vorab die Gegebenheiten des Aufstellortes und informieren Sie über die notwendigen Vorbereitungen.
Kann ich eine Entscheidung treffen, nachdem ich die tatsächliche Maschine gesehen habe?
Ja. Sie können eine Demonstration der tatsächlichen Maschine in Yushima, Tokio, sehen. Da die Fotos im Katalog häufig von der tatsächlichen Größe, dem Betriebsgeräusch und der Geschwindigkeit abweichen, empfehlen wir Ihnen, sich das Produkt vor der Installation anzusehen.
Beratung zur Einführung von KI-Robotern
Bitte teilen Sie uns den Zweck, den Installationsort und den gewünschten Zeitpunkt mit. Sie können sich auch dann an uns wenden, wenn Sie sich noch nicht für Roboter entschieden haben oder unsicher sind, wie Sie dessen Wirksamkeit messen können. Wir zeigen Ihnen auch eine Demonstration der tatsächlichen Maschine in Yushima, Tokio.
Informieren Sie sich über die Einführung von KI-Robotern