
OpenShellBuild Your Own Physical AI Robot.
montieren. Umgestalten. Expandieren.
Eine Plattform, die es Ihnen ermöglicht, die Roboter, die Sie für Forschung und Entwicklung benötigen, mit einem offenen Design und austauschbaren Modulen frei zu bauen.
montieren. Umgestalten. Expandieren.
Eine Plattform, die es Ihnen ermöglicht, die Roboter, die Sie für Forschung und Entwicklung benötigen, mit einem offenen Design und austauschbaren Modulen frei zu bauen.
01|Erweitern Sie Ihre Hardware frei
Konfigurieren Sie Hände, Sensoren, Kopf usw. passend zu Ihrem Forschungszweck. Sie können die erforderlichen Funktionen basierend auf der vorhandenen Konfiguration hinzufügen.
02|Für die Forschung zu KI und Kontrollsystemen
Mithilfe offener Entwicklungsplattformen wie ROS 2 können Sie an der Fernsteuerung, dem Nachahmungslernen und tatsächlichen Roboter-KI-Tests arbeiten.
03|Unterstützt die individuelle Anpassung ab einer Einheit
Abhängig von den Anforderungen von Forschungsinstituten und Unternehmen können wir individuelle Beratung von Roboter Konfigurationsänderungen bis hin zur Softwareintegration anbieten.
Wir entwerfen gemeinsam mit Ihnen die Roboter, die Sie für Ihre Forschung benötigen.
Von der Änderung der Roboter-Konfiguration bis hin zur Softwareintegration können wir Sie individuell entsprechend den Forschungsthemen und Anforderungen von Forschungseinrichtungen und Unternehmen beraten. Zunächst können Sie die Bewegung, Konversation, Doppelarme und Fernbedienung des Roboters bei der eigentlichen Demo in Yushima, Tokio, sehen.
Die Fähigkeit zu arbeiten und die Mimik, die man braucht, um sich zu engagieren.
Vermitteln Sie Ihre Absichten mit Ihrem Gesicht und Ihrer Stimme
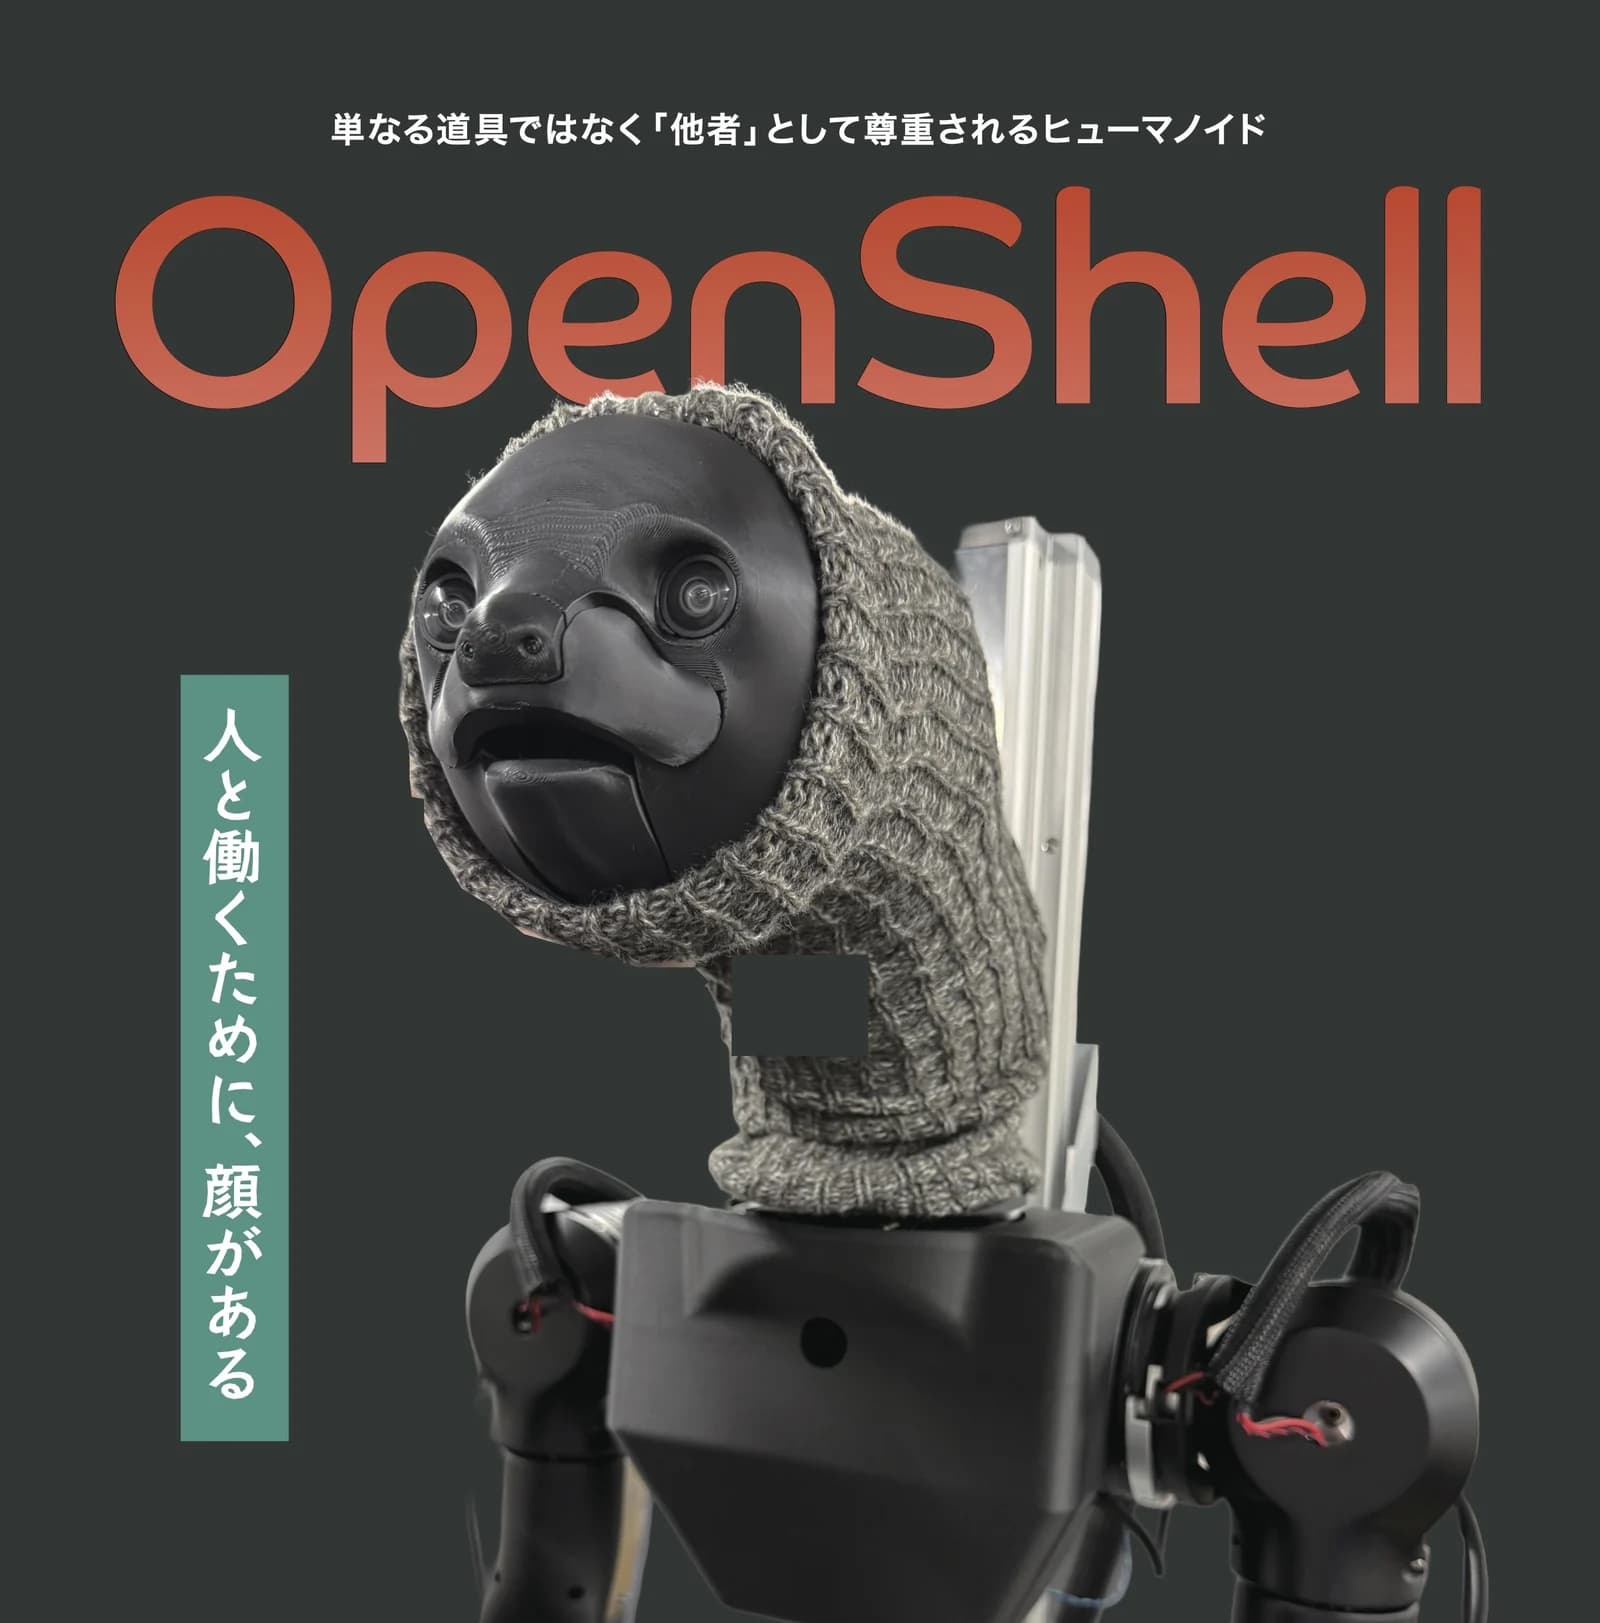
Der Kopf hat ein Faultiermotiv und ist mit einem Gesichtsmechanismus mit zwei Freiheitsgraden ausgestattet: Mundwinkel- und Lippensynchronisation. Ausgestattet mit einem Display, einem Lautsprecher und einem Mikrofon kann es für Kundenservice, Führung und Dialog durch Gesichtsorientierung (Schwenken/Neigen), Mimik, Stimme und Bildschirmanzeige verwendet werden.
Forscher können modifizieren
Ersetzen oder fügen Sie je nach Forschungszweck Köpfe, Hände, Sensoren und KI hinzu. Unser Ziel ist es, eine Forschungs- und Entwicklungsplattform zu schaffen, die einzigartige KI, Steuerung und Hardware verifizieren und erweitern kann.
Weiterentwicklung mit Forschungsergebnissen
Öffentlich verfügbare ROS 2-Pakete und -Schnittstellen werden schrittweise geöffnet. Unser Ziel ist es, eine Plattform zu sein, die gemeinsam mit der Forschungsgemeinschaft verbessert und erweitert wird.
Mimik und Absichtsdarstellung sind HMI (Human-Machine-Interface) unabhängig von Sicherheitsfunktionen. Ziel ist es, die Vorhersehbarkeit des Verhaltens zu erhöhen und die Akzeptanz sowie die einfache Einführung in zwischenmenschliche Umgebungen zu verbessern.
Video der tatsächlichen Maschine in Aktion.
Zu sehen sind der tatsächliche OpenShell, ein Kopf in einem anderen Design, eine Fernbedienung und Demonstrationen einzelner Aufgaben.
Kompatibel mit Kraftrückkopplung von bilaterale Führungsarme. Für Präzisionsarbeiten kann ein Präzisionsmodus verwendet werden, der die Bewegungsvergrößerung des Roboters relativ zur Operation reduziert. Es unterstützt auch den Betrieb mit einem VR-Controller.
Alle Videos sind mit 1-facher Geschwindigkeit und in Echtzeit.
ALL FOOTAGE SHOWN AT 1× SPEED / REAL-TIME
GREETING & CONVERSATION Begrüßungen und Gespräche basieren auf Kopfausdrücken und Stimmen. Sie können es mit Audio ansehen.
Es arbeitet mit lokalem LLM und Sprachsynthese (TTS). Der Roboter kommuniziert selbstständig, ohne eine Verbindung zu einem Netzwerk herzustellen.
INDIVIDUAL DEMONSTRATIONS Sie können jede Aufgabe in nahezu ungeschnittener Form sehen.
Dies ist eine Demonstration jeder Aufgabe. Sie können sehen, wie Sie die Hand positionieren und die Kraft je nach Objekt anpassen.
Medienberichterstattung
Auf dem Physical AI Summit haben wir einen Prototyp vorgestellt. Dies ist eine Sendung/ein Artikel, in dem OpenShell vorgestellt wurde.
- 16. September 2026
- TV Tokyo „World Business Satellite“OpenShell wurde in der Sonderfunktion des Physical AI Summit vorgestellt.
- 17. September 2026
- MONOist|7-Unternehmen konkurrieren bei der physischen KI-Datenerfassung mit heimischen Allzweckrobotern und stellen Prototypen vor ↗OpenShell wurde als Roboter mit Gesicht vorgestellt.
- 17. September 2026
- Robostar | Prototypen von sieben inländischen Allzweckroboterunternehmen wurden gleichzeitig vorgestellt und treiben die physische KI-Implementierung voran ↗Es wird zusammen mit Kommentaren des Vertreters Ozone veröffentlicht.
Im Einklang mit der Forschung,
Ändern Sie die Konfiguration.
Es handelt sich um eine auf Open-Source-Hardware basierende Konfiguration, die es Ihnen ermöglicht, sowohl Ihren Körper als auch Ihre Intelligenz zu erweitern.
- Anzahl Antriebsachsen / ACHSEN
- Insgesamt 28 Achsen. Besteht aus 4 Kopfachsen (Schwenken/Neigen, Mundwinkel, Lippensynchronisation) + 7 Armachsen x 2 + 1 Greiferachse x 2 + 8 Wagenachsen.
- Kopf / KOPF
- Einzigartig gestalteter austauschbarer und erweiterbarer Kopf. Ausgestattet mit Stereokamera ist eine stereoskopische Betrachtung mit einer VR-Brille oder einer 3D-Anzeige möglich. Kamera, Display und Gesichtsausdrucksmechanismus können je nach Forschungszweck angepasst werden. Das Kopfdesign stammt vom Künstler Takayuki Todo.
- INTERAKTION
- Ausgestattet mit Display, Lautsprecher und Mikrofon. Eine Kombination aus Mimik, Gesichtsausrichtung, Stimme und Bildschirmdarstellung kann zur Kundenbetreuung, Beratung und zum Dialog genutzt werden.
- Arm / ARM
- Doppelarmkonfiguration basierend auf OpenArm 01. Die Arme sind in entgegengesetzter Richtung angebracht, sodass sich die Ellbogen vor dem Benutzer befinden, was das Arbeiten vor dem Benutzer erleichtert. Sie können eine 2-Liter-Plastikflasche mit einer Hand halten. Sie können neue Hände und KI implementieren und diese für die Erforschung von Arbeit und Betrieb nutzen.
- Trolley / BASIS
- Ein mobiler Trolley basierend auf TidyBot++. Jedes der vier Räder verfügt über zwei Achsen für Lenkung und Radantrieb, insgesamt acht Achsen unterstützen die Bewegung in drei Freiheitsgraden: vorwärts und rückwärts, links und rechts sowie Drehen. Bei optionaler Ausstattung mit 3D-LiDAR kann es auch autonome Bewegungen unterstützen. Sie können sich an Forschungen beteiligen, die Bewegung und Manipulation kombinieren.
- Software
- Kompatibel mit ROS 2 / SDK / LeRobot. Es verfügt über eine Konfiguration, die den Anschluss von proprietärem VLA, Imitation Learning, Reinforcement Learning (RL) und verschiedenen Sensoren ermöglicht.
Sowohl die Arbeit als auch die Art und Weise, wie Sie interagieren, werden zu Lernressourcen.
Synchronisierte Aufzeichnung von visuellen, Verhaltens-, Dialog- und nonverbalen Informationen. Daten werden nicht nur während der Bewegungen gesammelt, sondern auch während der Präsentation von Absichten und Reaktionen, was eine Bewertung, ein Lernen und eine Verbesserung sowohl der Arbeitsfähigkeit als auch der zwischenmenschlichen Interaktion ermöglicht.
vor Ort ausgeführt
Arbeiten Sie aus der Ferne, um Bewegungen und menschliche Interaktion in realen Umgebungen zu erfassen.
Synchron aufnehmen
Zeichnet gleichzeitig Bilder, Bewegungen, Gespräche und nonverbale Ausdrücke auf.
Bewertung/Lernen/Verbesserung
Bewerten Sie die Arbeitsfähigkeit und die zwischenmenschliche Interaktion und nutzen Sie sie für das nächste Lernen und die Verbesserung.
Wir entwerfen gemeinsam mit Ihnen die Roboter, die Sie für Ihre Forschung benötigen.
Abhängig von den Anforderungen von Forschungsinstituten und Unternehmen können wir individuelle Beratung von Roboter Konfigurationsänderungen bis hin zur Softwareintegration anbieten. Bitte teilen Sie uns Ihr Forschungsthema, die gewünschte Struktur und den Zeitpunkt mit.