
OpenArm Einführung und EntwicklungsunterstützungVerbindet Montage, Betrieb, Datenerfassung und Lernen.
EmplifAIs zweiarmiger mobiler Humanoid OpenShell verwendet OpenArm 01 für seine Arme. Wir haben es zusammengebaut, per Fernbedienung vorgeführt und die Aufnahmen für interne Lernzwecke genutzt. Folgen Sie dem gleichen Weg mit Ihrem OpenArm. Wir unterstützen Sie in den notwendigen Phasen, von der Überlegung zur Konfiguration von OpenArm über die Zusammenstellung und Integration mit ROS 2 bis hin zur Implementierung von Imitation Learning/VLA und dem Aufbau einer Datenerfassungsumgebung.
Konsultieren Sie die Einführung/Entwicklung von OpenArm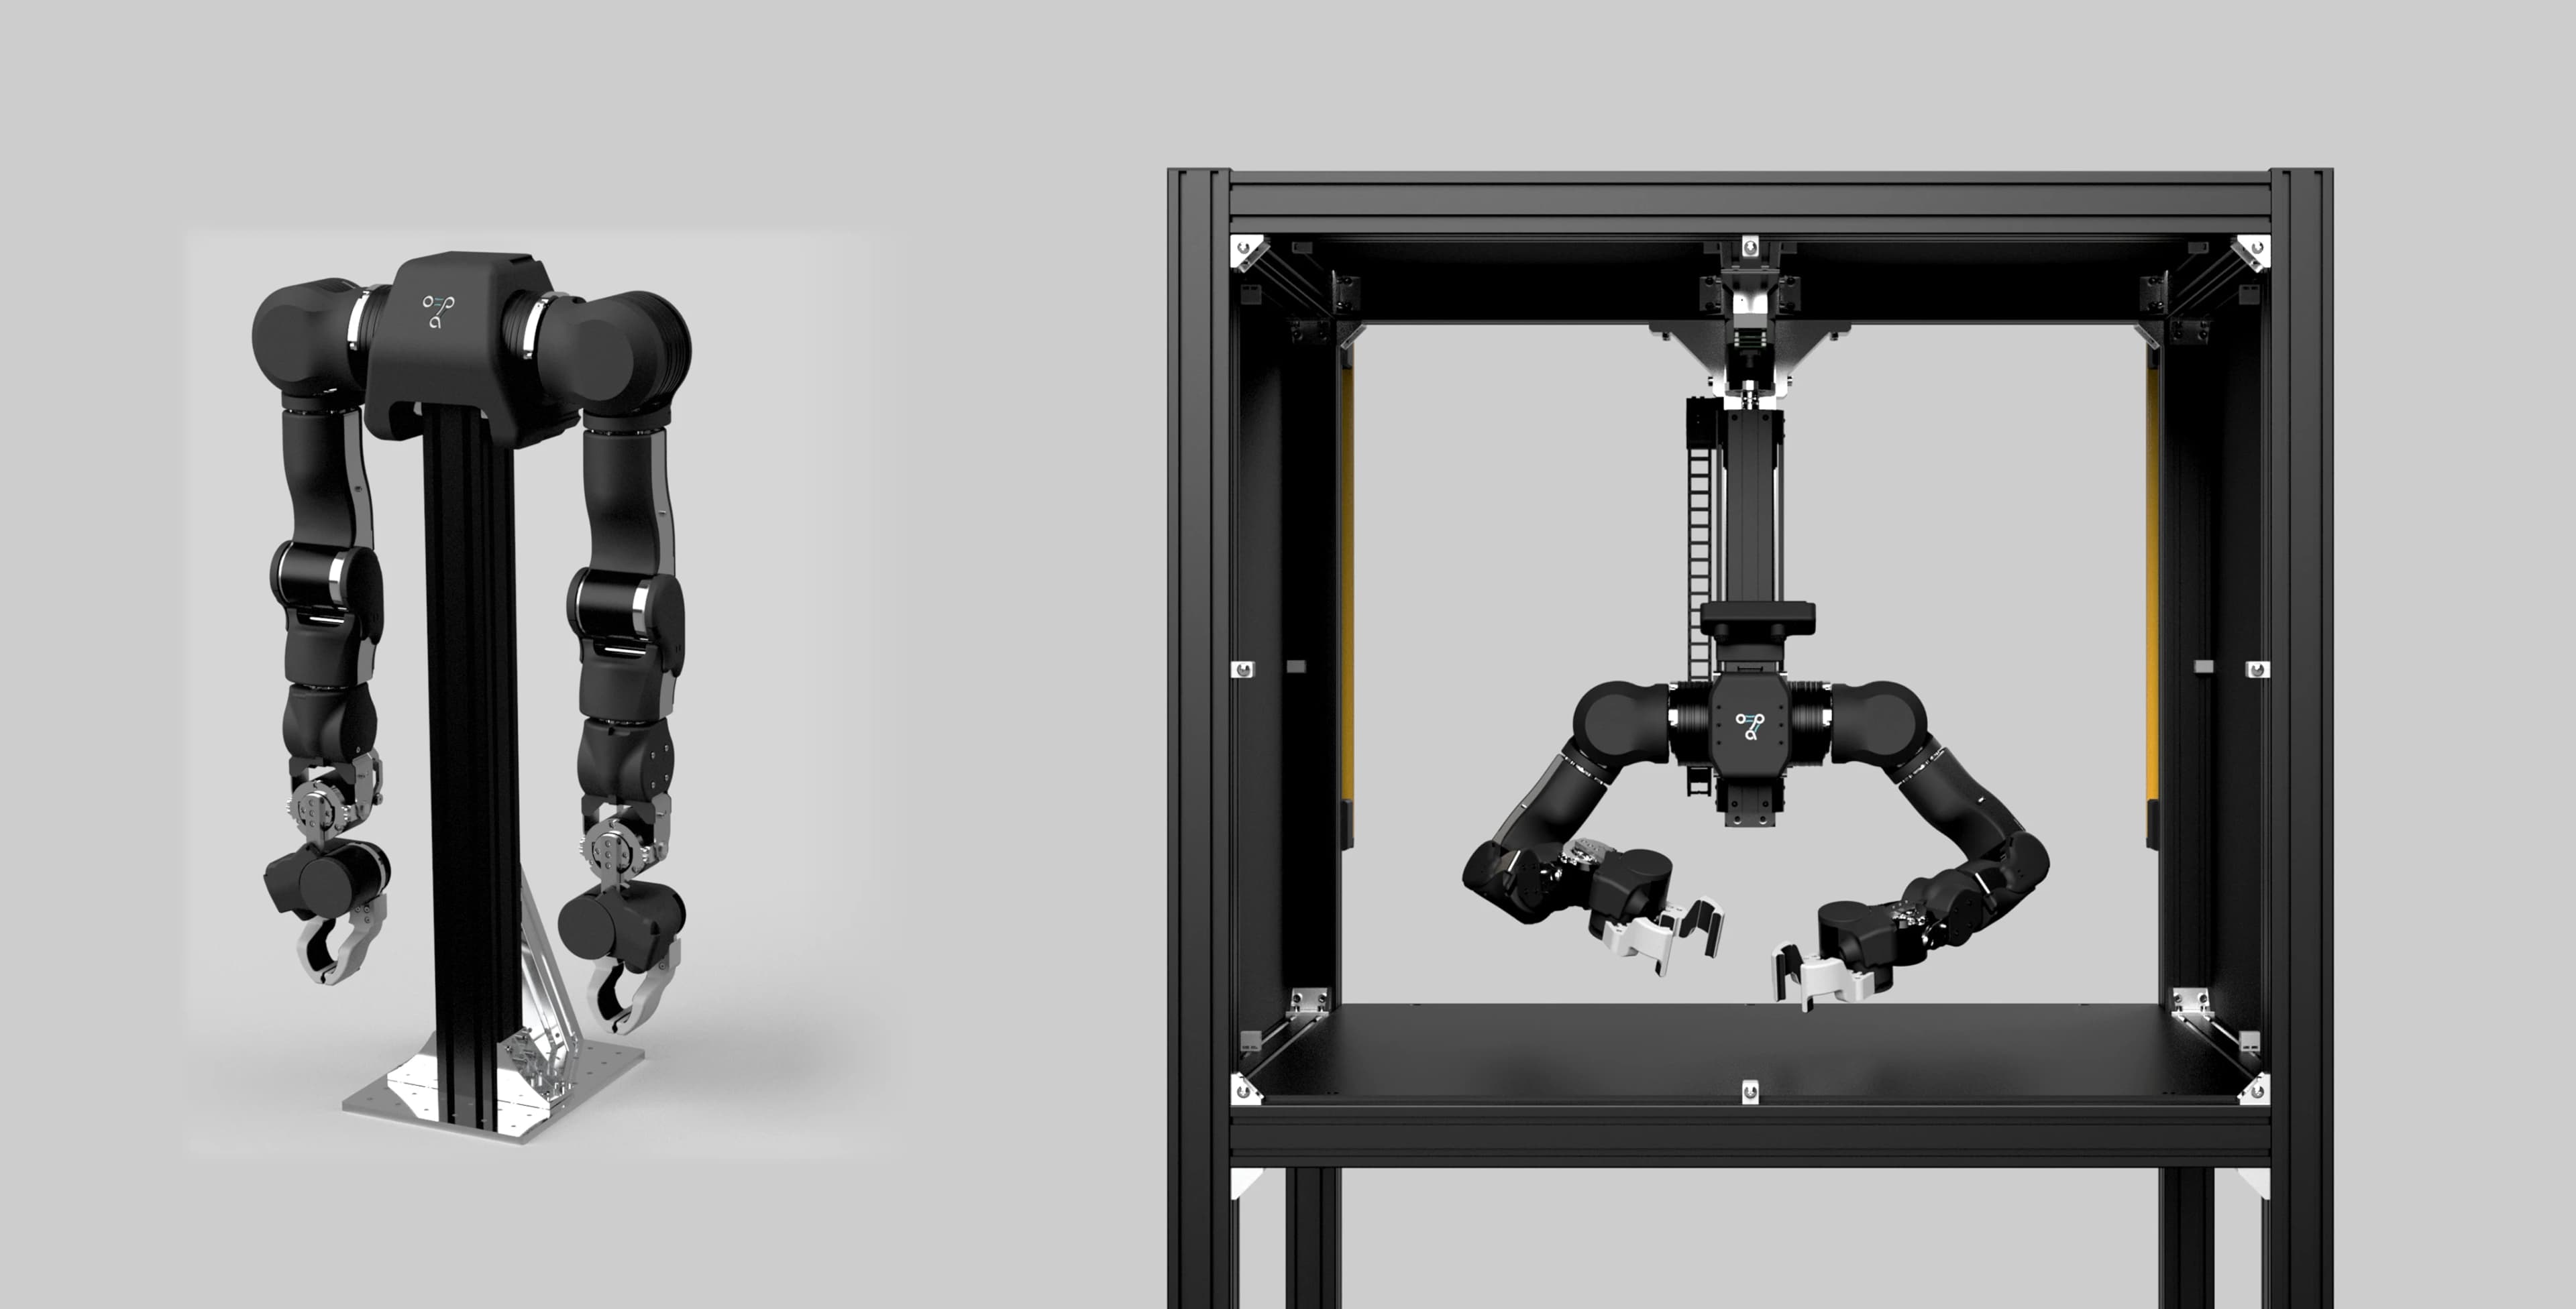
Du kannst die Arme bekommen. Da hört es auf
Da OpenArm Open Source ist, können viele Labore und Entwicklungsteams das Design übernehmen und selbst zusammenstellen. Das nächste, was zu tun ist, ist, stecken zu bleiben. Ich habe bewegliche Arme, kann mich aber nicht entscheiden, was ich wie oft aufzeichnen und wie ich es lernen soll. Obwohl die Daten erfasst wurden, können sie nicht reproduziert werden, wenn sie auf dem tatsächlichen Computer gespeichert werden.
Wir haben OpenArm 01 für unseren eigenen Roboter OpenShell übernommen und an allem gearbeitet, von der Montage über die Datenerfassung bis hin zum Lernen und der tatsächlichen Maschinenbewertung. Wir unterstützen die Gestaltung von Lerndaten und den Aufbau einer Sammlungsumgebung entsprechend der Zielarbeit.
Bereich, der akzeptiert werden kann
Der Schwerpunkt liegt auf dem Lernen und der Datenerfassungsumgebung zu diesem Zweck. Wir werden auch Arbeiten auf der Roboter-Seite durchführen, soweit dies für das Lernen erforderlich ist.
Implementierung von Nachahmungslernen
Lernen Sie die Funktionsweise von OpenArm anhand einer menschlichen Demonstration. Von der Identifizierung der Zielarbeit über die Umsetzung des Gelernten bis hin zur Auswertung auf der tatsächlichen Maschine. Kompatibel mit Konfigurationen mit LeRobot.
VLA implementieren
Dies ist eine Implementierung von VLA, die visuelles und sprachliches Verständnis mit der Bewegungsgenerierung verbindet. Ich bin für Bereiche verantwortlich, in denen es nicht möglich ist, die Bewegungen aufzuschreiben, wie zum Beispiel Arbeiten, bei denen sich die Form oder Position des Objekts jedes Mal ändert.
Aufbau einer Datenerfassungsumgebung
Von der Gestaltung dessen, was unter welchen Bedingungen und wie oft aufgezeichnet werden soll, bis hin zum Aufbau der Sammlungsumgebung. Dadurch können Sie gleichzeitig Video und Bewegung aufnehmen.
Demonstrationsumgebung mit Fernbedienung
Dies ist eine Betriebsumgebung zum Sammeln von Demonstrationsdaten. Ich habe Erfahrung in der Implementierung von Kraftrückkopplung in bilaterale Führungsarme, im Präzisionsmodus, der die Betriebsvergrößerung verringert, und im Betrieb mit einem VR-Controller.
Montage/Änderung/Integration
Dabei handelt es sich um Arbeiten seitens Roboter in dem für das Lernen notwendigen Umfang. Hinzufügen von Händen und Sensoren, Verkabelung und elektrischer Ausrüstung sowie Integration mit ROS 2. Selbst wenn die Teile einzeln funktionieren, funktioniert die eigentliche Maschine bei der Integration nicht.
Echte Maschinenbewertung
Wir werden das erlernte Modell auf eine tatsächliche Maschine übertragen und seine Erfolgsquote und Reproduzierbarkeit messen. Dazu gehört auch die Isolierung von Fällen, in denen die Simulationsergebnisse auf der tatsächlichen Maschine nicht funktionieren.
So gehen Sie vor
Konzentrieren Sie sich zunächst auf eine Aufgabe. Danach können Sie Ihren Anwendungsbereich erweitern.
- 01 Auswahl der Zielarbeit
- Entscheiden Sie, was Sie lernen möchten. Wenn Sie dies weiter ausbauen, wird die Menge der benötigten Daten ins Unendliche steigen.
- 02 Datenbedingungen entwerfen
- Legen Sie die aufzuzeichnenden Elemente, die Anzahl der Versuche und die Bedingungen für die Variation fest. Ob man gut lernt oder nicht, entscheidet sich weitgehend hier.
- 03 Gebäudesammlungsumgebung
- Richten Sie eine Umgebung für Demonstrationen und Aufzeichnungen ein. Ob Sie es zu einer bestehenden Umgebung hinzufügen oder eine neue erstellen, hängt von der Situation ab.
- 04 Datenerfassung
- Demonstrieren und aufzeichnen. Wir können uns um die Sammlung selbst kümmern oder die Umgebung übergeben und Sie die Sammlung selbst durchführen lassen.
- 05 Lernen/Umsetzung
- Implementieren Sie Nachahmungslernen oder VLA und wenden Sie Lernen an.
- 06 Echte Maschinenbewertung
- Wir messen die Erfolgsquote und Reproduzierbarkeit, indem wir es auf einer tatsächlichen Maschine einsetzen und die Bedingungen verfeinern.
Wir leihen Ihnen die eigentliche Maschine als Set mit Entwicklung.
Wenn Sie eine Entwicklung anfordern, stellen wir Ihnen während des Verifizierungszeitraums auch die tatsächliche Maschine leihweise zur Verfügung. Auch wenn Sie Roboter nicht zur Hand haben, können Sie mit der Überprüfung am tatsächlichen Gerät beginnen.
Wir akzeptieren keine Vermietung der eigentlichen Maschine allein. Das liegt daran, dass es nicht hilfreich ist, nur den Arm zu leihen, da es keine Unterstützung gibt, bis Sie ihn bewegen können.
Häufig gestellte Fragen
Ich habe OpenArm noch nicht, kann ich mich an Sie wenden?
Ja. Wenn Sie eine Entwicklung wünschen, können wir Ihnen während des Verifizierungszeitraums auch eine tatsächliche Maschine zur Verfügung stellen. Bitte konsultieren Sie uns bezüglich der Konfigurationsauswahl. Bitte beachten Sie, dass wir die Vermietung der eigentlichen Maschine nicht allein akzeptieren.
Wie viele Daten benötige ich?
Sie variiert stark je nach Zielarbeit und Umfang der zu variierenden Bedingungen. Die erforderliche Menge unterscheidet sich um eine Größenordnung zwischen Arbeiten, bei denen dasselbe Objekt am selben Ort gehandhabt wird, und Arbeiten, bei denen jedes Mal seine Form und Position geändert wird. Wir empfehlen Ihnen, sich zunächst auf ein Thema zu konzentrieren, es in kleinen Mengen auszuprobieren und dann eine Entscheidung zu treffen.
Ich habe bereits Daten gesammelt, aber die Erkenntnisse reproduzieren sich nicht.
Ab diesem Zeitpunkt nehmen wir auch Beratungen entgegen. Beginnen wir damit, herauszufinden, ob es an mangelnden Aufnahmebedingungen, individuellen Unterschieden in der tatsächlichen Maschine oder am Lernen liegt. Bitte setzen Sie sich frühzeitig mit uns in Verbindung, da wir uns möglicherweise dazu entschließen müssen, erneut mit dem Sammeln zu beginnen.
Kann ich Roboter anders als OpenArm verwenden?
Wir können Sie unterbringen. Wenn Sie sich nicht für Roboter entschieden haben oder einen anderen Roboter verwenden, sehen Sie sich bitte auch die Entwicklungsseite VLA/Imitation Learning an. Diese Seite konzentriert sich auf OpenArm und richtet sich an diejenigen, die sich für Roboter entschieden haben.
Wie sieht es mit den Rechten an den trainierten Modellen und gesammelten Daten aus?
Dies wird zum Zeitpunkt des Vertragsabschlusses entschieden. Bitte konsultieren Sie uns bereits in der Planungsphase, da die Abwicklung je nach Art der Entwicklung, etwa Auftragsentwicklung oder gemeinsame Forschung, unterschiedlich ausfallen kann.
OpenArm Einführungs-/Entwicklungsberatung
Bitte teilen Sie uns die Arbeit mit, die Sie lernen möchten, und den Status Ihrer aktuellen Roboter/Umgebung. Es spielt keine Rolle, ob Sie über die erforderlichen Fähigkeiten verfügen, aber noch nicht bereit sind, mit dem Lernen zu beginnen, oder ob Sie planen, sich auf Roboter vorzubereiten. Ein Team, das denselben Abschnitt mit seinem eigenen Humanoiden durchlaufen hat, übernimmt die Leitung.
Konsultieren Sie die Einführung/Entwicklung von OpenArm