
Roboterfernsteuerung/TeleoperationVor der vollständigen Automatisierung wird die Website von Menschen betrieben.
Fernsteuerung ist eine Möglichkeit, Roboter ins Feld zu bringen, ohne auf die Automatisierung warten zu müssen. EmplifAI hat Body-Sharing-Telepräsenz implementiert, die die Körperbewegungen und Absichten des Bedieners in Echtzeit auf einen Humanoiden überträgt. Kompatibel mit Kraftrückkopplung- und VR-Controller-Betrieb.
Informieren Sie sich über die Fernbedienung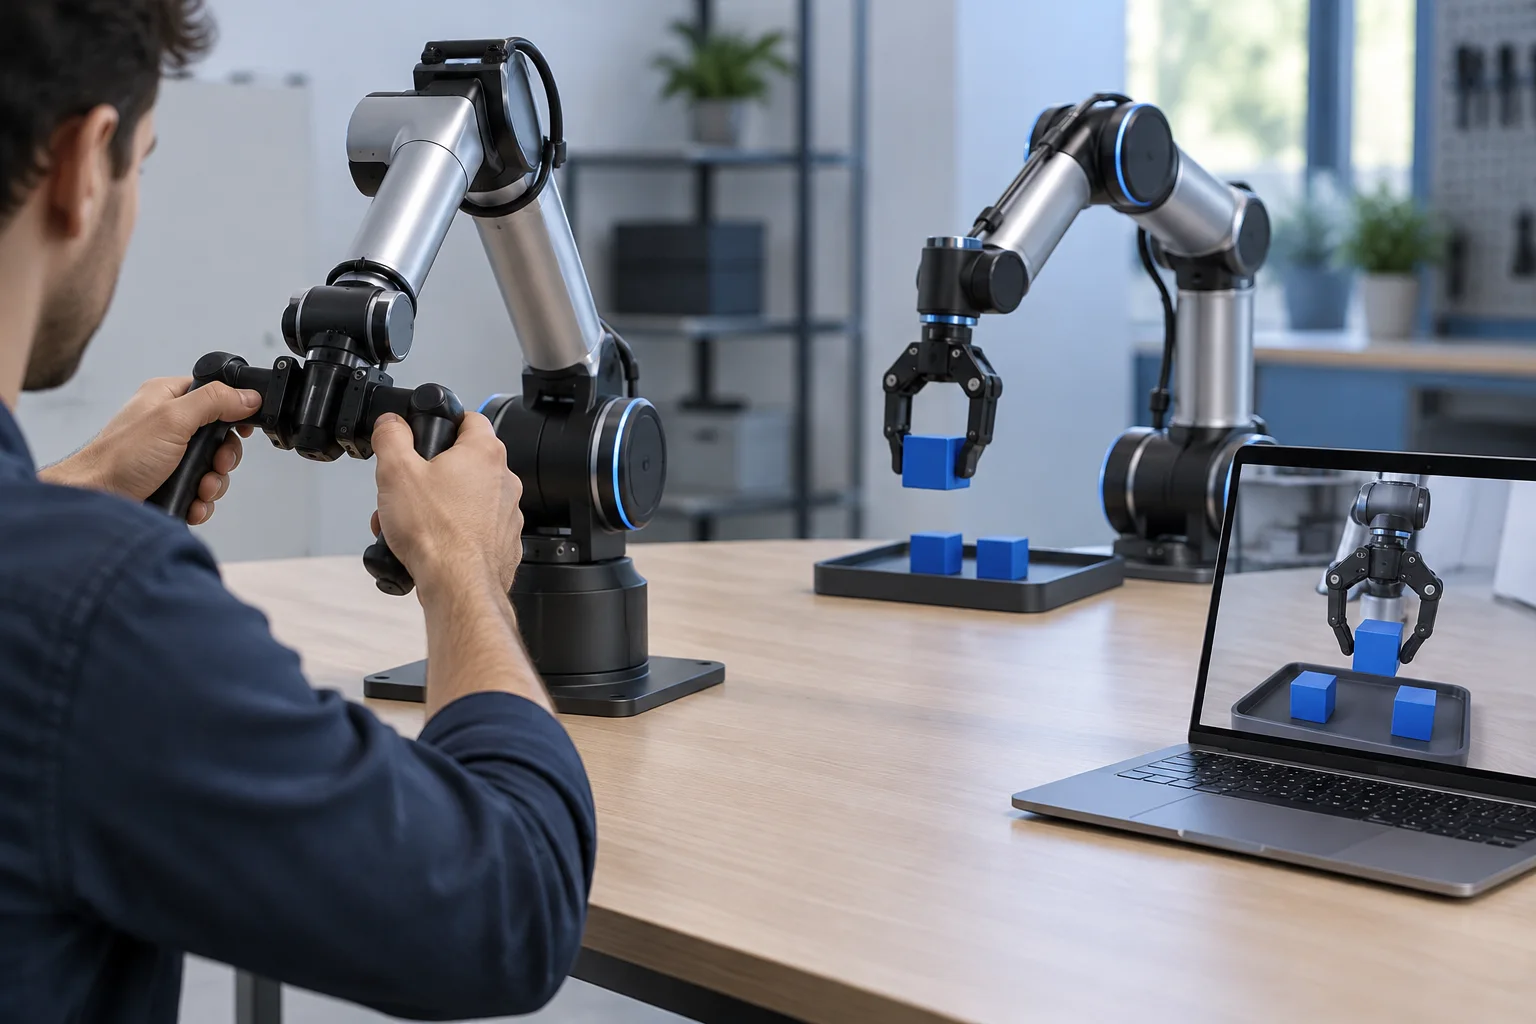
Schaffen Sie vor der Automatisierung Voraussetzungen, die vor Ort genutzt werden können.
Die Kosten für die Einführung von Robotern werden am stärksten steigen, wenn von Anfang an eine vollständige Automatisierung angestrebt wird. Der Versuch, mit all den unerwarteten Situationen umzugehen, steigert die Entwicklung endlos.
Die Fernbedienung ändert diese Reihenfolge. Erstens betreiben die Leute die Website. Sie können das Geschäft tatsächlich betreiben und gleichzeitig die Anfangskosten niedrig halten, und Sie können sehen, was dort passieren wird. Die Betriebsaufzeichnung wird zu Lerndaten und zum Material für die Automatisierung.
Werte wie die Beseitigung der Notwendigkeit, dass Menschen an gefährlichen Orten stehen müssen, und die Möglichkeit, dass Remote-Experten Operationen anstelle von Menschen vor Ort durchführen können, werden auch unabhängig von der Automatisierung etabliert.
Funktionen implementiert
Transkription von Ganzkörperbewegungen
Wir haben Remote-/Body-Sharing-Telepräsenz implementiert, die die Körperbewegungen und Absichten des Bedieners in Echtzeit auf einen Humanoiden überträgt.
Kraftrückkopplung
bilaterale Führungsarme ermöglicht es dem Bediener, das Gefühl des gehaltenen Objekts zu spüren. Effektiv für Arbeiten, die mäßige Kraft erfordern.
Präzisionsmodus
Sie können die Bewegungsvergrößerung des Roboters für Operationen verringern und detaillierte Arbeiten überprüfen. Es kann austauschbar bei Arbeiten verwendet werden, die große Bewegungen erfordern.
Bedienung des VR-Controllers
Es unterstützt auch Konfigurationen, die keinen Führungsarm verwenden. Sie können je nach Zweck und Betriebssystem wählen.
Verwendung mit Automatik
Routineabläufe werden automatisiert und Situationen, die ein Urteilsvermögen erfordern, werden von Menschen gehandhabt. Wir beraten Sie gerne bei der Gestaltung der Schaltbedingungen.
Synchrone Aufzeichnung von Lerndaten
Visuelle Bilder, Aktionen, Dialoge und nonverbale Informationen werden während der Bedienung des Geräts synchron aufgezeichnet und die Daten in einer für das Lernen nutzbaren Form belassen.
Dinge, die Sie bei der Überlegung überprüfen sollten
- Genauigkeit und Kraft der Zielarbeit
- Toleranz gegenüber der Positionierung, Vorhandensein oder Nichtvorhandensein von Schieben und Paaren. Hier entscheiden Sie, ob Sie ein Kraftgefühl benötigen oder nicht.
- Entfernung zwischen Betreiber und Standort
- Befindet es sich am selben Ort oder an einem entfernten Ort? Die Entfernung hängt direkt von den Leitungsbedingungen und dem Verzögerungsdesign ab.
- Netzwerk
- Sowohl Video als auch Kontrolle müssen bestehen. Überprüfen Sie vorab den Leitungsstatus vor Ort.
- Bedienende Person
- Wer wird es betreiben und wie viele Personen werden benötigt? Bei der betrieblichen Gestaltung sollte auch die Zeit berücksichtigt werden, die zum Erlernen der Kompetenz benötigt wird.
- Sicherheitsbedingungen
- Stoppbedingungen bei Fehlbedienung, Abstand zu Personen. Wir entwerfen unter der Prämisse, dass die Situation vor Ort aufgrund der Abgeschiedenheit nicht einsehbar ist.
- Umgang mit Aufzeichnungen
- Soll ich es als Lerndaten behalten? Wenn Sie es behalten möchten, entscheiden Sie über den Aufnahmeumfang und die Aufbewahrungsbedingungen.
Häufig gestellte Fragen
Welche Roboter können ferngesteuert werden?
Neben OpenShell, das wir selbst entwickelt haben, können wir Sie auch zu Roboter beraten, das mit ROS 2 oder RoboterSDK gesteuert werden kann. Wenn Sie uns das Ziel Roboter und die Arbeiten mitteilen, schlagen wir Ihnen einen möglichen Umsetzungsbereich vor.
Kann es von einem entfernten Standort aus bedient werden?
Hängt von den Leitungsbedingungen ab. Es wird davon ausgegangen, dass sowohl Video als auch Steuerung stabil sind. Wenn die Verzögerung groß ist, wird Präzisionsarbeit schwierig. Nach Bestätigung des Leitungsstatus vor Ort schlagen wir einen erfolgreichen Betrieb vor.
Ist Kraftrückkopplung erforderlich?
Es kommt auf die Arbeit an. Es ist effektiv für Aufgaben, die eine starke Reaktion erfordern, wie zum Beispiel Schieben und Paaren, aber ein VR-Controller kann ausreichen, wenn Sie ihn nur greifen und tragen möchten. Gemessen an der Zielarbeit.
Können Sie von der Fernsteuerung zur Automatisierung übergehen?
Das ist die grundsätzliche Vorgehensweise. Während des Betriebs aufgezeichnete Daten können als Material für Nachahmungslernen und VLA verwendet werden, wodurch der Umfang der Automatisierung über Routineteile hinaus erweitert wird. Anstatt von Anfang an eine vollständige Automatisierung anzustreben, wird es schneller vor Ort einsatzbereit sein.
Beratung zum Thema Fernbedienung/Telebedienung
Bitte teilen Sie uns die Arbeit, die Sie ausführen möchten, den Zielroboter und die Entfernung zwischen dem Bediener und der Baustelle mit. Wir werden Vorgehensweisen vorschlagen, einschließlich eines Übergangs zur Automatisierung.
Informieren Sie sich über die Fernbedienung