
KI-Roboter für Fabriken und ProduktionsstandorteVon tatsächlichen Maschinentests bis hin zur Automatisierung von Prozessen, bei denen es an Arbeitskräften mangelt.
Mithilfe von Humanoiden, Doppelarmrobotern und mobilen Manipulatoren werden wir mithilfe realer Maschinen menschliche Arbeit verifizieren, die bisher nur schwer zu automatisieren war. EmplifAI stellt Unitree G1 großen Herstellern zur Verfügung und unterstützt weiterhin mehrmonatige Tests tatsächlicher Geräte. Wir schlagen Ihnen den für Ihren Prozess passenden Roboter vor, ohne auf einen bestimmten Hersteller angewiesen zu sein.
Informieren Sie sich über die tatsächliche Maschinenüberprüfung im Werk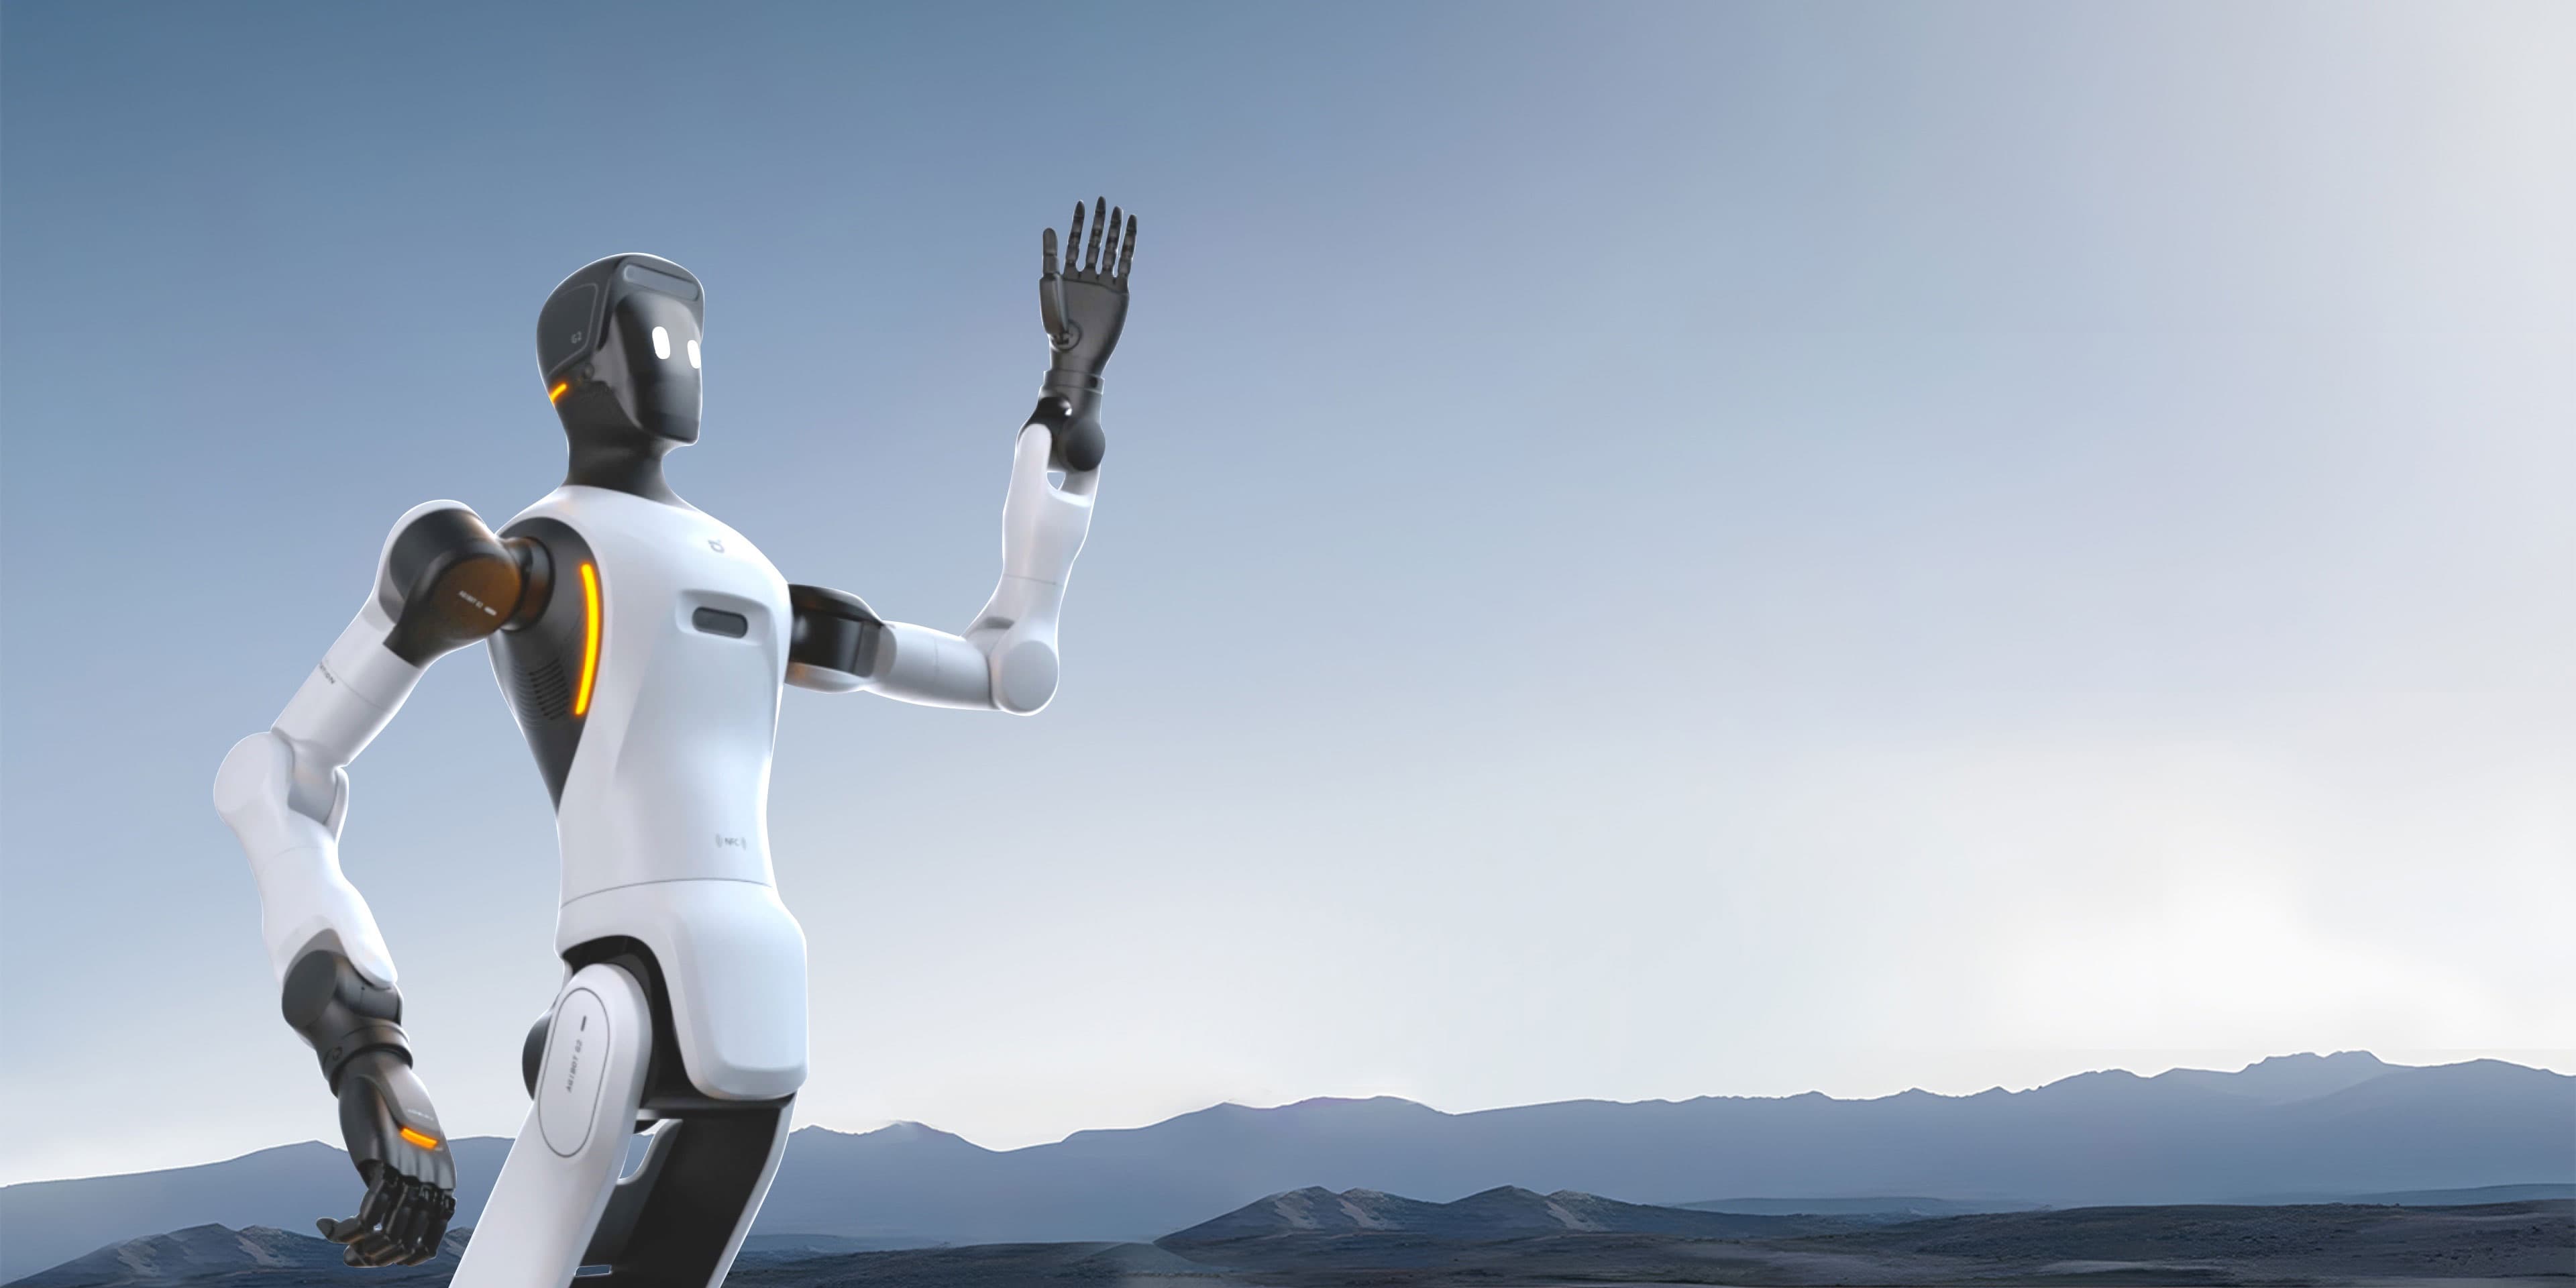
Simulation des Fabrik-/Lagertransports
Unitree G1
Eine Physiksimulation in Isaac Sim verifizierte das Verhalten, eine 0,25 kg schwere Kiste in beiden Händen zu halten, etwa 1,2 m zu gehen und sie auf eine andere Plattform zu stellen. Dies ist kein Video der tatsächlichen Maschine.
RealMan RMC-AIDAL
Wir fassten den Griff eines hypothetischen Transportkoffers mit einer Körpergröße von 30 x 20 x 20 cm und einem Gesamtgewicht von 10 kg und überprüften den Vorgang, ihn auf Rädern etwa 1,2 m lang zu transportieren, auf einen Ständer zu stellen und ihn dann loszulassen. Hierbei handelt es sich um eine physikalische Simulation, die den Schwerpunkt und die Kontakteinstellungen des öffentlichen CAD-Modells korrigiert und nicht die Belastbarkeit der tatsächlichen Maschine garantiert.
RealMan RMC-AIDAL: 10 kg Koffertransport mit beiden Armen
Wir haben die Funktionsweise überprüft, indem wir einen hypothetischen Transportkoffer mit einer Körpergröße von 30 x 40 x 20 cm und einem Gesamtgewicht von 10 kg mit beiden Händen am linken und rechten Griff halten, ihn etwa 1,2 m weit transportieren und auf einen Ständer stellen. Während des Transports werden der Kontakt zwischen der linken und rechten Hand und die Lastverteilung aufgezeichnet. Hierbei handelt es sich um eine physikalische Simulation, die den Schwerpunkt und die Kontakteinstellungen des öffentlichen CAD-Modells korrigiert und nicht die Belastbarkeit der tatsächlichen Maschine garantiert.
Darüber hinaus können Sie sich von uns auch zu auf Ihr Unternehmen zugeschnittenen Simulationen und Demonstrationsexperimenten beraten lassen, beispielsweise zum Auffüllen von Regalen, zum Bereitstellen von Teilekisten und zum Sortieren.
Umgebung/Box 3D-Materialien: NVIDIA SimReady / codepawl/simready-glb · CC BY 4.0 · Wir passen die Materialkonvertierung, Abmessungen und Anzeigematerialien an.
Auf Prozesse, die mit bestehenden Industrierobotern nicht erreichbar sind
Obwohl die Fabrikautomatisierung schon lange in Arbeit ist, gibt es Gründe für die verbleibenden Prozesse. Die Form und Position des Objekts ändert sich jedes Mal, es gibt viele Typen in kleinen Mengen und es gibt viele Setup-Änderungen, und die Menge ist nicht für spezielle Geräte geeignet. Diese Prozesse waren mit stationären Industrierobotern nur schwer zu bewältigen.
Humanoide und mobile Manipulatoren mit zwei Armen erregen Aufmerksamkeit, weil sie diese Lücke schließen können. Die Laufwege sind für Menschen konzipiert, die Höhe der Werkbank ist hoch und vorhandene Vorrichtungen können unverändert verwendet werden, sodass sie zur Baustelle gebracht werden können, ohne dass die Linie neu angeordnet werden muss. Der wesentliche Unterschied besteht darin, dass es direkt an der Stelle platziert werden kann, an der sich Menschen bewegt haben.
Andererseits können aktuelle Humanoide nicht mit der gleichen Geschwindigkeit und Präzision arbeiten wie Menschen. Deshalb ist es wichtig, nicht anhand von Katalogwerten zu urteilen, sondern das Produkt anhand der tatsächlichen Nutzung in den Zielobjekten und Prozessen des eigenen Unternehmens zu bewerten. Aus diesem Grund empfehlen wir, EmplifAI durch tatsächliche Maschinentests einzugeben.
Aufgaben, die einer Überprüfung/Automatisierung unterliegen
Zuerst konzentrieren wir uns auf einen Prozess und testen ihn auf einer tatsächlichen Maschine, bestimmen den Umfang dessen, was funktioniert, und erweitern dann den Prozess.
Teiletransport
Transport von Teilen zwischen Prozessen und Lagern. Mit einem mobilen Manipulator können Sie nicht nur den Transport, sondern auch das Be- und Entladen am Lagerplatz erledigen.
pflücken
Die Aufgabe, Gegenstände aus Kisten oder Behältern zu entnehmen. Bei Objekten, deren Form und Ausrichtung nicht konstant sind, ist ein Ansatz effektiv, der visuelle Wahrnehmung und Bewegung zum Lernen nutzt.
Einstellung auf der Schablone
Die Arbeit des Auflegens und Entfernens des Werkstücks vor und nach der Bearbeitung auf der Vorrichtung. Prüfen Sie mit der tatsächlichen Maschine, ob die vorhandene Vorrichtung unverändert verwendet werden kann.
Montage
Die Arbeit, Teile zusammenzufügen. Da eine präzise Krafteinstellung und Positionierung erforderlich ist, beginnen wir mit der gezielten Überprüfung.
Maschinenpflege
An- und Abbau an Werkzeugmaschinen. Überprüfen Sie, ob es als eine Reihe von Schritten gehandhabt werden kann, einschließlich Öffnen/Schließen von Türen und Tastenbetätigungen.
Aussehensbestätigung
Überprüfen Sie es visuell auf Kratzer und Absplitterungen. Wir werden schrittweise vorgehen, einschließlich der Montage einer Kamera, der Aufzeichnung und der automatisierten Beurteilung.
Knopf-/Hebelbedienung
Arbeiten, bei denen das Berühren von Gerätebedienfeldern erforderlich ist. Der Vorteil des Einsatzes eines Humanoiden besteht darin, dass er automatisiert werden kann, ohne dass die Ausrüstung verändert werden muss.
einfache, sich wiederholende Arbeit
Ein Prozess der Wiederholung derselben Bewegungen. Es ist einfacher, Ergebnisse zu sehen, wenn Sie mit Aufgaben beginnen, die belastend und schwer zu behalten sind.
Wählen Sie Roboter entsprechend Ihrem Prozess aus
Wir schlagen Roboter basierend auf den gewünschten Arbeits- und Standortbedingungen vor, ohne uns auf einen bestimmten Hersteller zu verlassen. Sowohl zum Kauf als auch zur Miete verfügbar.
AgiBot G2
Ein Halbhumanoid, der Objektmanipulations- und Bewegungsmechanismen mit seinen Doppelarmen kombiniert. Diese Konfiguration ist für den Einsatz in industriellen Anwendungen konzipiert.
Unitree G1
Ein kleiner Humanoid mit der nachweislich besten Erfolgsbilanz bei der tatsächlichen Maschinenverifizierung. Zuerst gehen wir zu der Phase über, in der wir es vor Ort bewegen und bewerten können.
Unitree H2 / H2 Plus
Lebensgroßer Humanoid. Zur Überprüfung geeignet, vorausgesetzt, dass die Arbeitshöhe einer Person entspricht.
Realman RMC-AIDAL
Halbhumanoid. Es unterstützt die Einführung zu Forschungs- und Entwicklungszwecken sowie die Sekundärentwicklung.
Unitree Go2
Vierbeiniger Roboter. Geeignet für Patrouillen und Inspektionen von Grundstücken mit Stufen und im Außenbereich.
OpenShell
Ein selbst entwickelter mobiler Manipulator mit zwei Armen. Da die Konfiguration geändert werden kann, kann es auch als Verifizierungsplattform verwendet werden.
So gelangen Sie von der eigentlichen Maschinenverifizierung zur Automatisierung
Wir werden es nicht sofort in die Produktion einführen. Nachdem wir die Machbarkeit mit einem einstufigen PoC bestätigt haben, werden wir den Umfang und die Anzahl der Einheiten erweitern.
- 01 Prozessauswahl
- Wir ermitteln Form, Gewicht, Variation des Zielobjekts, Taktzeit und menschliche Belastung und entscheiden über den ersten zu verifizierenden Prozess.
- 02 Roboter und Konfigurationsauswahl
- Berücksichtigen Sie die erforderliche Nutzlast, Reichweite, Freiheitsgrad, Bewegungsmethode und Hand. Sie können Roboter ausprobieren, indem Sie es vor dem Kauf mieten.
- 03 Tatsächliche Maschinenverifizierung (PoC)
- Wir versetzen das Objekt direkt vor Ort oder bei uns im Unternehmen. Messen Sie die Erfolgsquote und Taktzeit und ermitteln Sie die Erfolgsbedingungen.
- 04 Bewegungsentwicklung/-lernen
- Zusätzlich zur Steuerung mit ROS 2 und RoboterSDK können Sie auch Bewegungen aus menschlicher Arbeit mithilfe von Imitation Learning oder VLA lernen.
- 05 Bedienung mit Teleoperation
- Bevor wir es vollautomatisch machen, nutzen wir auch die Fernbedienung, um die Baustelle umzudrehen. Während des Betriebs werden Lerndaten gesammelt.
- 06 Erweiterung des Sortiments
- Aufbauend auf dem etablierten Prozess wird dieser horizontal auf angrenzende Prozesse und weitere Linien ausgeweitet. Zu diesem Zeitpunkt wird auch über weitere Zahlen entschieden.
Technologie zur Unterstützung der Automatisierung
Nachahmungslernen/VLA
Der Roboter lernt seine Bewegungen durch menschliche Arbeitsdemonstrationen. Dies ist für Prozesse wirksam, bei denen die Operation nicht in einem Programm niedergeschrieben werden kann.
Teleoperation (Fernsteuerung)
Wir haben Body-Sharing-Telepräsenz implementiert, die die Körperbewegungen und Absichten des Bedieners in Echtzeit auf einen Humanoiden überträgt.
Sim2Real
Wir werden vom Lernen und Evaluieren mit NVIDIA Isaac Sim/Isaac Lab zur eigentlichen Maschine übergehen. Die Überprüfung kann fortgesetzt werden, ohne dass die eigentliche Maschine angehalten werden muss.
ROS 2/SDK-Steuerung
Wir unterstützen die Steuerung und kollaborative Entwicklung mithilfe von SDKs und ROS 2 für Roboter verschiedener Unternehmen. Das Design umfasst auch Verbindungen mit vorhandener Ausrüstung.
Sammlung von Trainingsdaten
Entwerfen Sie die Zielarbeit, Roboter, die Sammelmenge und die Qualitätsstandards und erfassen Sie Daten mit der tatsächlichen Maschine. Dieser Prozess ist die Grundlage für die Automatisierung.
Entwicklung eines zweiarmigen mobilen Manipulators
Wir kümmern uns um alles im eigenen Haus, vom Design und der Entwicklung des Roboter, der über zwei Arme und einen Bewegungsmechanismus verfügt, bis hin zur eigentlichen Maschinenintegration.
Erfolge in der verarbeitenden Industrie
Wir stellen den Unitree G1 großen Fertigungskunden zur Verfügung, um anhand realer Maschinen festzustellen, ob Roboter an Fertigungsstandorten eingesetzt werden können oder nicht, und um die technische Überprüfung und den Betrieb zu unterstützen. Die Verifizierung dauert mehrere Monate.
Darüber hinaus arbeiten wir im Rahmen der Entwicklung humanoider Bewegungen für den Einsatz im Feld an der Steuerung, Bewegungserzeugung und tatsächlichen maschinellen Verifizierung, um menschliche Bewegungen mit Robotern zu reproduzieren.
Wir akzeptieren auch Beratungen ab dem Zeitpunkt, an dem es im Unternehmen keinen Techniker gibt, der mit dem installierten Roboter umgehen kann. Wir begleiten Sie von der Steuerungs-/Betriebsentwicklung bis zum etablierten Betrieb.
Häufig gestellte Fragen
Können Humanoide wirklich in Fabriken eingesetzt werden?
Es kommt auf den Prozess an. Obwohl es immer noch Herausforderungen gibt, über längere Zeiträume mit der gleichen Geschwindigkeit und Genauigkeit wie Menschen arbeiten zu können, ist dies eine realistische Option für Prozesse, bei denen es um die Produktion kleiner Stückzahlen mit hohem Mix geht, bei denen sich Spezialgeräte nur schwer zusammenbauen lassen, und für einfache, sich wiederholende Aufgaben, die den Menschen stark belasten. Wir empfehlen Ihnen, Ihre Entscheidung auf der Grundlage tatsächlicher Tests mit den Produkten Ihres Unternehmens zu treffen, anstatt sich Kataloge anzusehen.
Mit welchem Prozess soll ich beginnen?
Es eignet sich für Prozesse, bei denen es kaum Variationen in den Objekten gibt, viel Taktzeit vorhanden ist und eine große menschliche Belastung besteht. Zuerst führen wir PoC für einen Prozess durch, identifizieren die geltenden Bedingungen und erweitern dann den Umfang. Sie können sich bei der Prozessauswahl mit uns beraten lassen.
Ist eine Änderung bestehender Anlagen oder Leitungen erforderlich?
Der Vorteil der Verwendung des humanoiden, zweiarmigen Roboter besteht darin, dass Sie die für den Menschen geschaffene Umgebung unverändert nutzen können. Anhand der realen Maschine prüfen wir, ob die Gänge, Werkbankhöhen, vorhandenen Vorrichtungen und Gerätebedienfelder genutzt werden können. Wir schlagen eine Konfiguration vor, die Änderungen minimiert.
Wie sorgen Sie für Sicherheit?
Der Abstand zu den Arbeitern, die Haltebedingungen und ob Zäune oder Sicherheitsvorrichtungen erforderlich sind oder nicht, richten sich nach dem Zielprozess und den Standortbedingungen. In der Verifizierungsphase legen wir zunächst die Sicherheitsbedingungen fest, die den tatsächlichen Betrieb voraussetzen.
Kann ich es vor dem Kauf ausprobieren?
Sie können damit beginnen, die tatsächliche Maschine zu testen, indem Sie sie mieten. Der größte Verlust besteht darin, Roboter zu kaufen und dann festzustellen, dass es nicht verwendet werden kann. Wir empfehlen daher, es zu mieten und zuerst den Zielprozess auszuprobieren. Bitte beachten Sie, dass die Preise höher sind, wenn Sie kurz vor Mietbeginn mieten. Wir können jedoch Rabatte in Betracht ziehen, wenn Sie uns im Voraus kontaktieren.
Es gibt keine Ingenieure im Unternehmen, die mit Robotern umgehen können.
Wir erhalten viele Anfragen zu dieser Situation. Wir begleiten Sie von der Steuerungs- und Betriebsentwicklung bis zum etablierten Betrieb und unterstützen bei Bedarf auch bei der Übergabe in einen inhouse abwickelbaren Zustand.
Beratung zur tatsächlichen Maschinenverifizierung in Fabriken und Produktionsstandorten
Bitte teilen Sie uns den Zielprozess, die behandelten Objekte und aktuelle Probleme mit. Sie können sich auch dann an uns wenden, wenn Sie sich noch nicht für Roboter entschieden haben oder unsicher sind, mit welchem Prozess Sie beginnen sollen. Wir erstellen einen Vorschlag ausgehend von einem 1-stufigen PoC.
Informieren Sie sich über die tatsächliche Maschinenüberprüfung im Werk