
Transport/Kommissionierungtragen, herausnehmen, ablegen. Wir übernehmen Prozesse, die bisher von Menschen erledigt wurden.
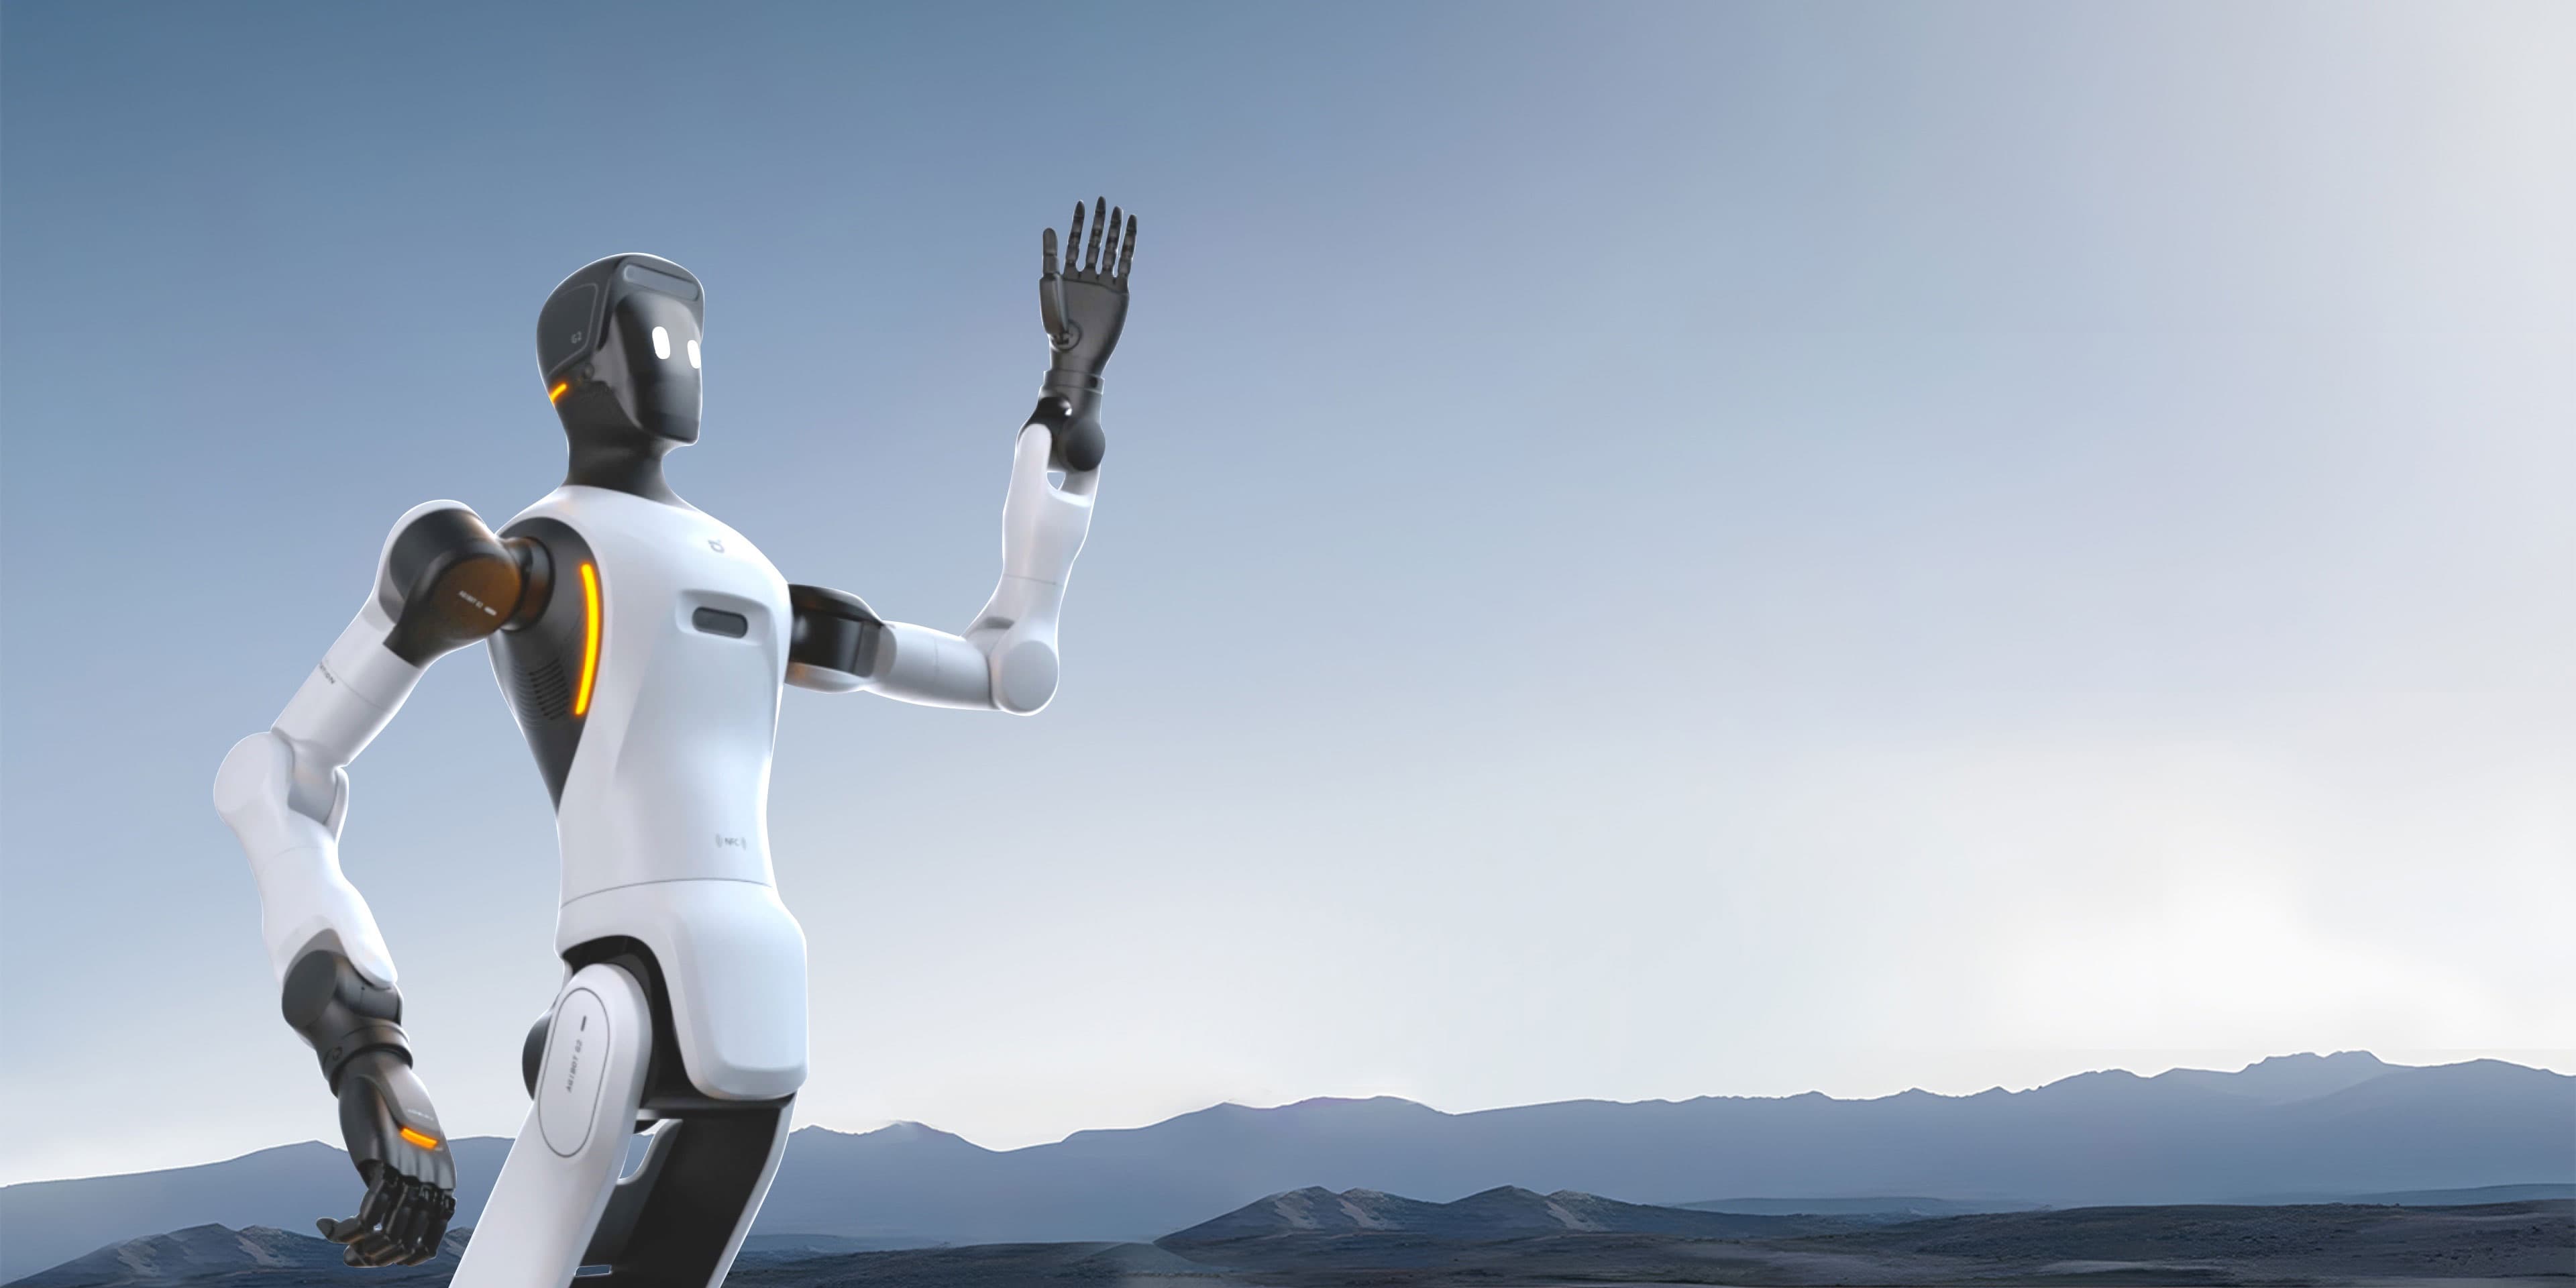
Transport und Kommissionierung sind Aufgaben, die die meiste menschliche Zeit in Anspruch nehmen und am wenigsten einen Mehrwert bieten. Ein mobiler Manipulator, der sowohl Bewegungen als auch Objektmanipulationen bewältigen kann, kann nicht nur mit dem Transport, sondern auch mit dem Aufnehmen und Be- und Entladen von Gegenständen an Lagerorten betraut werden.
Informieren Sie sich über Transport/Kommissionierung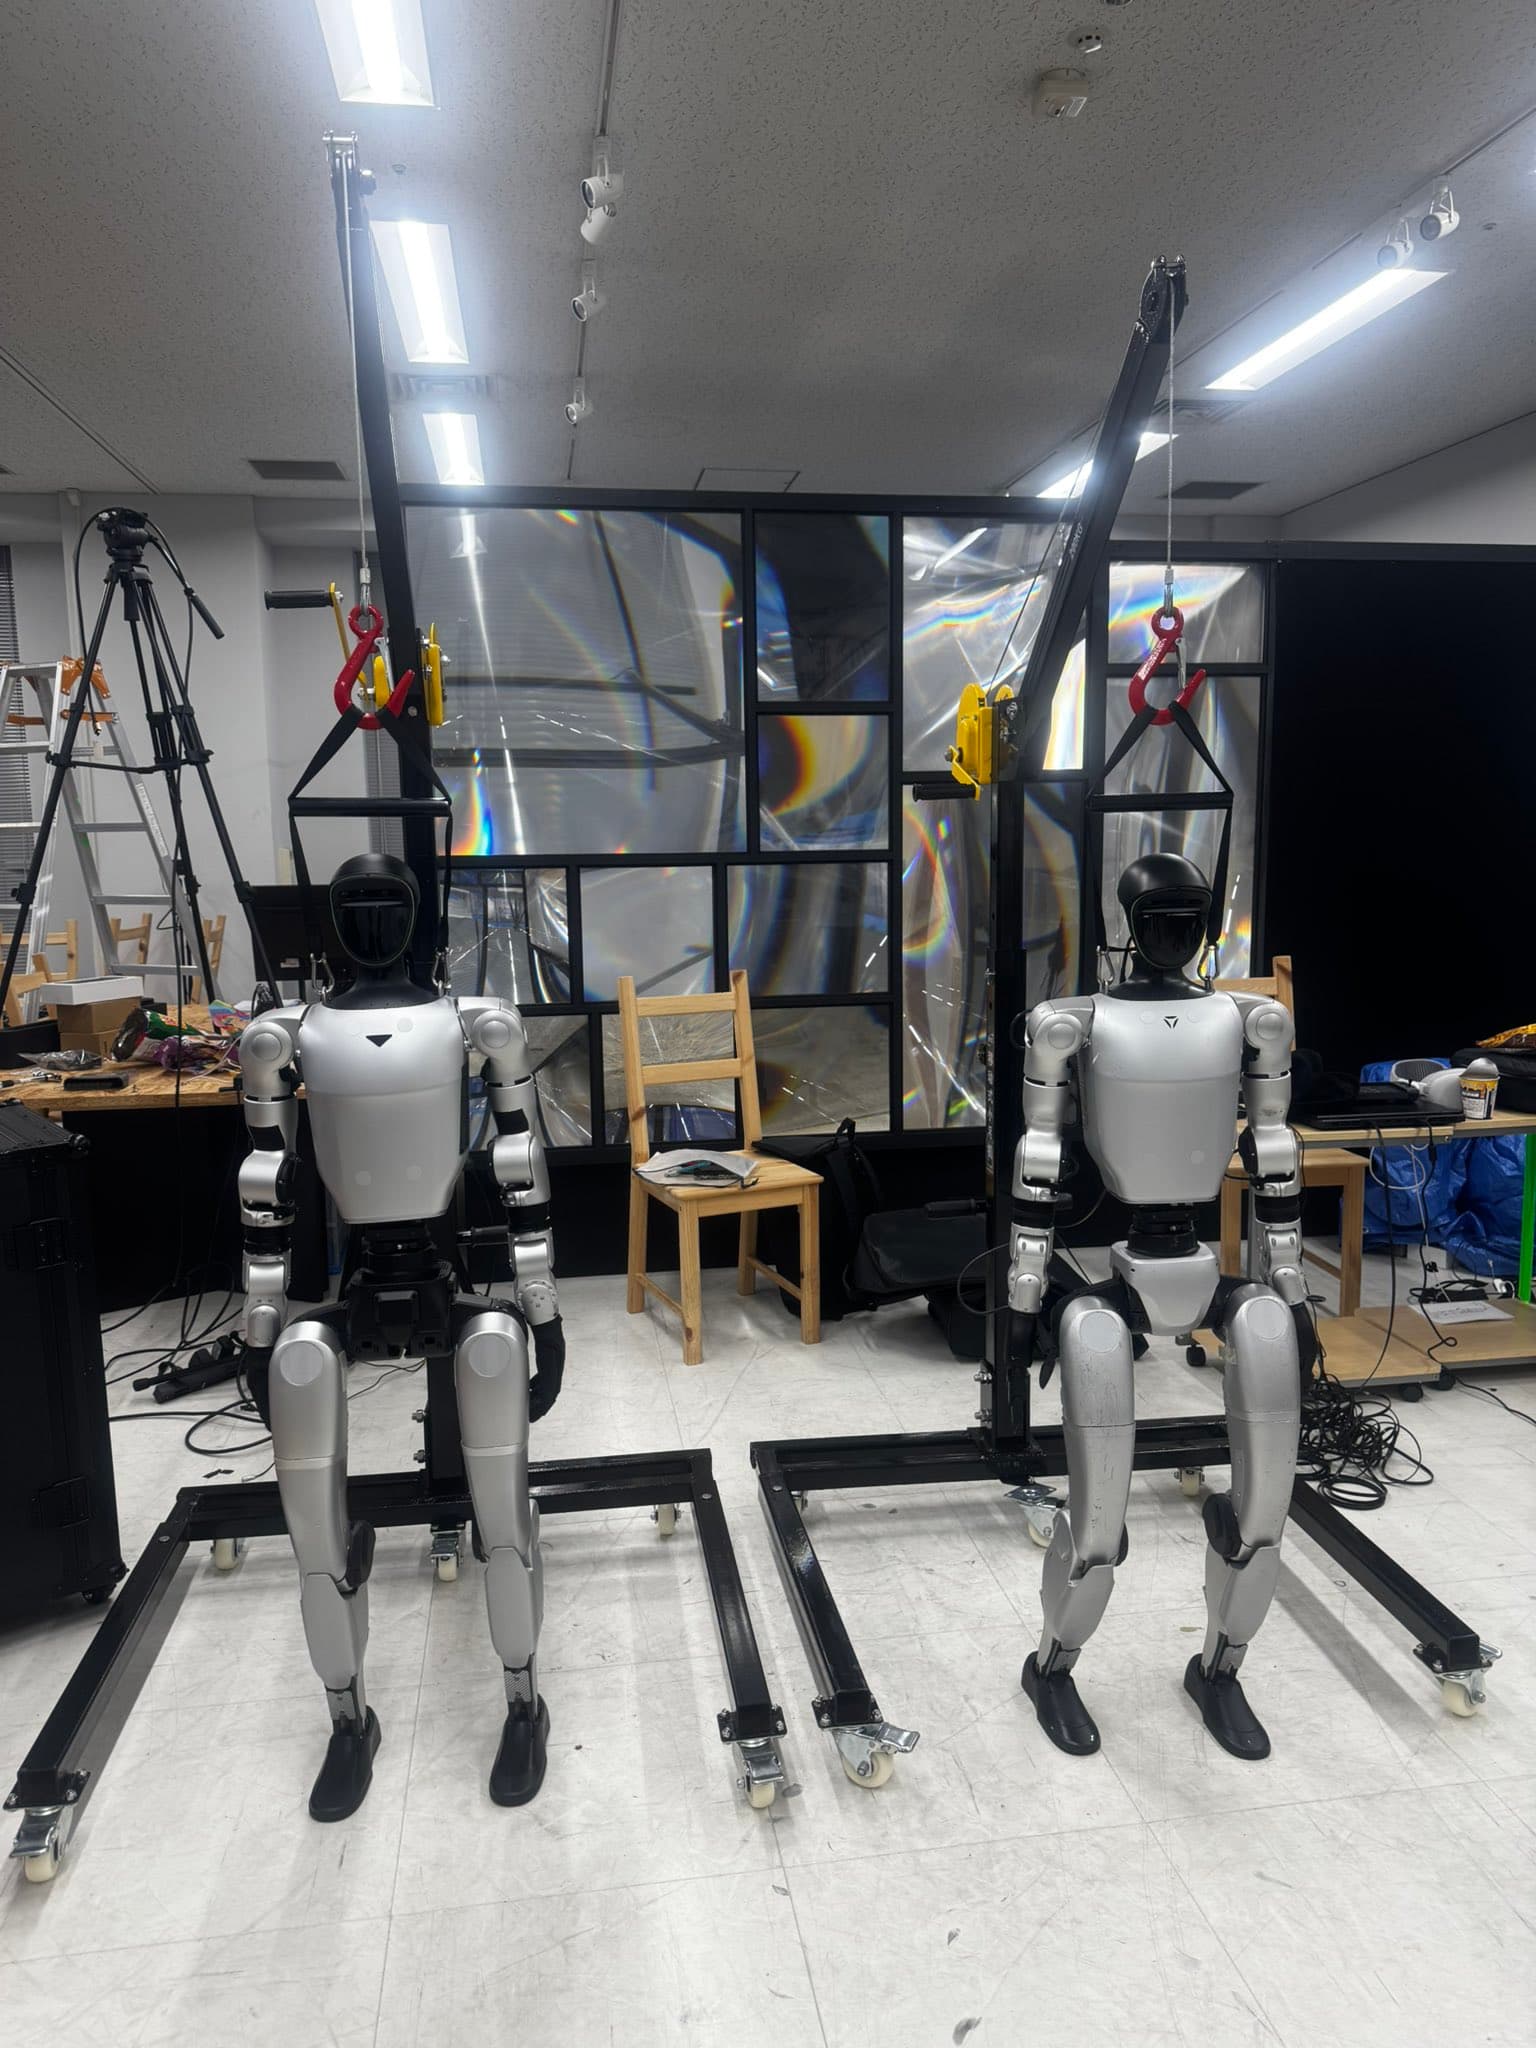
Es ist schwierig, Transportarbeiten zu automatisieren, wenn sie getrennt sind.
Automatisch geführte Fahrzeuge wie AGV und AMR werden bereits häufig zur Automatisierung des Transports eingesetzt. Diese sind jedoch auf den Transport spezialisiert und die Be- und Entladearbeiten werden in der Regel von Menschen durchgeführt. Dadurch bleibt der Mensch vor Ort und wartet auf den Roboter.
Bei mobilen Manipulatoren entfällt diese Trennung, da sie einen Bewegungsmechanismus und einen Arm als eine Einheit haben. Der Vorgang, einen Artikel aus dem Regal zu nehmen, zu transportieren und in den nächsten Prozess zu stellen, kann als eine Reihe von Vorgängen behandelt werden.
In einem Bereich, in dem sich Form und Platzierung von Objekten jedes Mal ändern, ist es schwierig, die Bewegungen im Voraus aufzuschreiben. In diesen Prozessen ist der Ansatz des Nachahmungslernens wirksam, bei dem es darum geht, die Arbeit der Menschen zu zeigen und daraus zu lernen.
Gezieltes Arbeiten
Transport von Teilen zwischen Prozessen
Arbeit, bei der Teile zwischen Prozessen wie Verarbeitung, Montage und Inspektion transportiert werden. Je größer der Abstand und die Frequenz, desto effektiver werden Sie sehen.
Entnahme aus dem Behälter
Die Aufgabe, Gegenstände aus Kisten oder Behältern zu entnehmen. Visuelle Wahrnehmung und Lernen sind erforderlich, wenn die Ausrichtungs- und Stapelmethoden inkonsistent sind.
Be- und Entladen zum Lagerbereich
Be- und Entladen auf Regale und Paletten. Der arbeitssparende Effekt wird stark davon beeinflusst, ob die Arbeit mit den Transportarbeiten betraut werden kann.
Kommissionierung im Lager
Die Aufgabe, Gegenstände gemäß den Anweisungen zu sammeln. Geeignet für Standorte mit vielen Gegenständen und langen Reisewegen.
Umzugswagen/-karren
Schieben/Ziehen des vorhandenen Wagens. Es kann ohne Geräteaustausch in den laufenden Betrieb überführt werden.
Sammlung von Abfallstoffen und Hilfsstoffen
Regelmäßig anfallende Inkassoarbeiten. Prozesse, die eine feste Route wiederholen, sind einfache Einstiegsbereiche.
Dinge, die vor der Verifizierung überprüft werden müssen
Ob dies zutrifft oder nicht, hängt hauptsächlich von den Objekt- und Standortbedingungen ab.
- Objektform und -variation
- Ist es die gleiche Form oder ändert es sich jedes Mal? Je größer die Variation, desto mehr Wert wird auf die visuelle Wahrnehmung und das Lernen gelegt.
- Gewicht und Griffigkeit
- Überprüfen Sie zusätzlich zur Tragfähigkeit, ob eine Oberfläche zum Greifen vorhanden ist oder sich diese verformt. Dies steht in direktem Zusammenhang mit der Handauswahl.
- Transportentfernung und Route
- Bodenflächen, Stufen, Türen und Fußgängerverkehr. Dies wirkt sich auf die Auswahl der Transportmethode aus.
- Erforderliche Taktzeit
- Ist es notwendig, die gleiche Geschwindigkeit wie der Mensch zu haben, oder kann sie auch erreicht werden, wenn sie langsamer ist? Ihre Entscheidung wird davon abhängen, ob dies realistisch ist oder nicht.
- Auswirkungen des Scheiterns
- Wenn Sie es fallen lassen, reißt es dann oder bleibt die Leine stehen? Es wird zum Standard für die Festlegung von Sicherheitsbedingungen und für die Vorgehensweise bei der Überprüfung.
- System des Bedienpersonals
- Wer ist für das Starten, Laden und Reagieren auf Unregelmäßigkeiten verantwortlich? Hängt davon ab, ob es nach der Implementierung weitergeht.
Häufig gestellte Fragen
Was ist der Unterschied zwischen AGV und AMR?
AGVs und AMRs sind auf den Transport spezialisiert und Be- und Entladeaufgaben werden im Allgemeinen von Menschen ausgeführt. Mobile Manipulatoren verfügen über Arme, sodass sie alles vom Aufnehmen, Transportieren und Platzieren von Gegenständen erledigen können. Welche besser geeignet ist, hängt vom Prozess ab. Daher schlagen wir auch Konfigurationen vor, die vorhandene Geräte nutzen.
Wie viel Gewicht verträgt es?
Variiert je nach Roboter und Handkonfiguration. Wenn Sie uns das Gewicht und die Form des Objekts mitteilen, schlagen wir eine Konfiguration vor, die damit umgehen kann. Neben der Nutzlastkapazität ist auch das Vorhandensein einer Greiffläche eine wichtige Voraussetzung.
Die Form des Objekts ändert sich jedes Mal. Kannst du damit umgehen?
Dies ist ein Bereich, der durch das Aufschreiben der Bewegungen im Voraus nur schwer zu bewältigen ist. Nachahmungslernen/VLA-Ansätze, bei denen Bewegungen aus menschlichen Arbeitsdemonstrationen gelernt werden, können wirksam sein. Zunächst prüfen wir die Machbarkeit an einer realen Maschine.
Kann ich verifizieren, ohne die bestehende Leitung zu stoppen?
Es gibt eine Möglichkeit zur Eingabe durch Simulationsüberprüfung. Wir verwenden NVIDIA Isaac Sim/Isaac Lab, um die Umgebung zu reproduzieren und die Bedingungen zu verfeinern, bevor wir sie auf die tatsächliche Maschine übertragen. Die endgültige Bestätigung wird auf der tatsächlichen Maschine durchgeführt.
Tatsächliche maschinelle Überprüfung von Transport und Kommissionierung
Bitte teilen Sie uns das Objekt, den Transportweg und die aktuelle Anzahl der Mitarbeiter mit. Ausgehend von einem PoC, der sich auf einen Prozess konzentriert, bestimmen wir die Bedingungen, die gelten werden.
Informieren Sie sich über Transport/Kommissionierung