
Sim2Real-EntwicklungsunterstützungBei NVIDIA Isaac Sim・Isaac Lab,
Von der Simulation bis zur tatsächlichen Maschinenverifizierung.
Wir unterstützen die Entwicklung des Erlernens und Bewertens von Roboterarbeit in einer virtuellen Umgebung und deren Anwendung auf reale Maschinen. Von der Umgebungskonstruktion bis zum Lernen und Anpassen von Fehlern mit der tatsächlichen Maschine schlagen wir eine Reihe von Arbeiten vor, die zum aktuellen Problem passen.
Informieren Sie sich über die Sim2Real-Entwicklung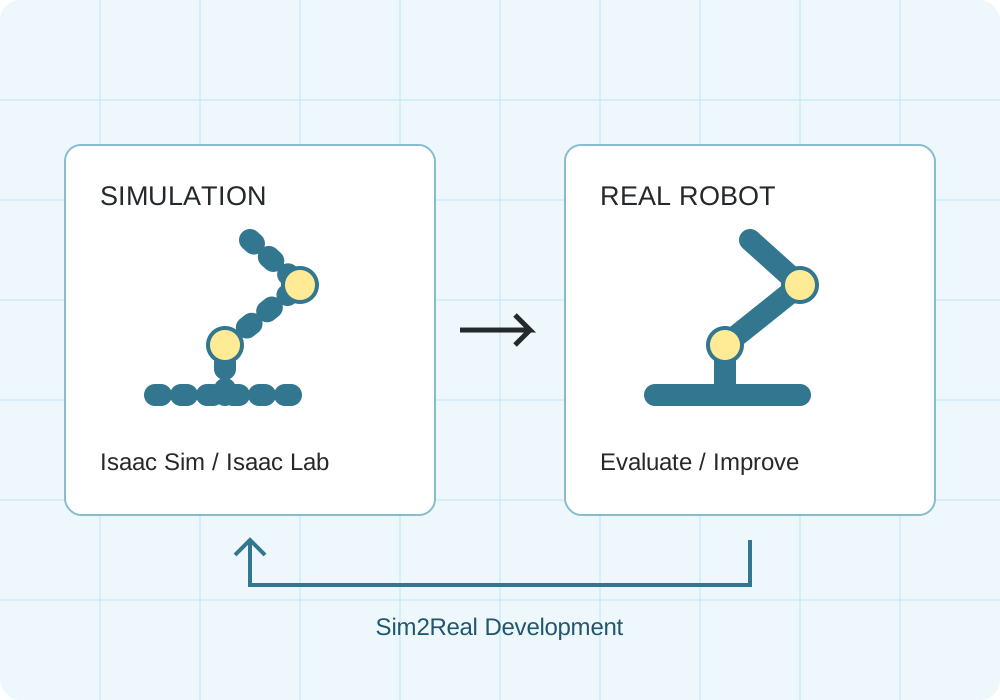
Simulation des Fabrik-/Lagertransports
Unitree G1
Eine Physiksimulation in Isaac Sim verifizierte das Verhalten, eine 0,25 kg schwere Kiste in beiden Händen zu halten, etwa 1,2 m zu gehen und sie auf eine andere Plattform zu stellen. Dies ist kein Video der tatsächlichen Maschine.
RealMan RMC-AIDAL
Wir fassten den Griff eines hypothetischen Transportkoffers mit einer Körpergröße von 30 x 20 x 20 cm und einem Gesamtgewicht von 10 kg und überprüften den Vorgang, ihn auf Rädern etwa 1,2 m lang zu transportieren, auf einen Ständer zu stellen und ihn dann loszulassen. Hierbei handelt es sich um eine physikalische Simulation, die den Schwerpunkt und die Kontakteinstellungen des öffentlichen CAD-Modells korrigiert und nicht die Belastbarkeit der tatsächlichen Maschine garantiert.
RealMan RMC-AIDAL: 10 kg Koffertransport mit beiden Armen
Wir haben die Funktionsweise überprüft, indem wir einen hypothetischen Transportkoffer mit einer Körpergröße von 30 x 40 x 20 cm und einem Gesamtgewicht von 10 kg mit beiden Händen am linken und rechten Griff halten, ihn etwa 1,2 m weit transportieren und auf einen Ständer stellen. Während des Transports werden der Kontakt zwischen der linken und rechten Hand und die Lastverteilung aufgezeichnet. Hierbei handelt es sich um eine physikalische Simulation, die den Schwerpunkt und die Kontakteinstellungen des öffentlichen CAD-Modells korrigiert und nicht die Belastbarkeit der tatsächlichen Maschine garantiert.
Darüber hinaus können Sie sich von uns auch zu auf Ihr Unternehmen zugeschnittenen Simulationen und Demonstrationsexperimenten beraten lassen, beispielsweise zum Auffüllen von Regalen, zum Bereitstellen von Teilekisten und zum Sortieren.
Umgebung/Box 3D-Materialien: NVIDIA SimReady / codepawl/simready-glb · CC BY 4.0 · Wir passen die Materialkonvertierung, Abmessungen und Anzeigematerialien an.
Organisieren Sie, wo es mit Sim2Real weitergehen soll
Sie können uns zu Themen wie „Ich möchte Isaac Sim vorstellen“, „Es funktioniert in der Simulation, ist aber auf der tatsächlichen Maschine nicht stabil“ und „Ich möchte eine Verifizierungsumgebung für Roboterlernen erstellen“ konsultieren.
Aufbau einer Simulationsumgebung
Wir organisieren den Zielroboter und die Arbeitsumgebung und unterstützen bei der Schaffung der für die Verifizierung notwendigen Umgebung, wie z. B. Einführung des Modells, Einstellung von Gelenken, physikalischen Parametern und Sensoren.
Lern-/Bewertungsdesign
Definieren Sie Aufgaben, Beobachtungen, Kontrolleingaben und Bewertungsmetriken. Sie können sich bei der Auswahl von Verstärkungslernen/Imitationslernen, Lerndaten/Belohnungsdesign usw. an uns wenden.
Migration/Verifizierung auf die tatsächliche Maschine
Überprüfen Sie die Unterschiede im Regelzyklus, den Sensor- und Aktoreigenschaften. Bewerten Sie die Ergebnisse anhand der tatsächlichen Maschine und überprüfen Sie die Simulationsbedingungen und Steuerungen.
Nutzung von NVIDIA Isaac Sim/Isaac Lab
Die zu verwendenden Software- und Lernmethoden werden je nach Roboter, Zweck und vorhandener Umgebung berücksichtigt.
- Isaac Sim
- Eine Plattform zur Roboter-/Arbeitsumgebungssimulation, Sensorbewertung und synthetischen Datengenerierung.
- Isaac Lab
- Ein Framework für Roboterlernen basierend auf Isaac Sim. Wird zum Aufbau von Umgebungen wie Verstärkungslernen und Nachahmungslernen verwendet.
- Fehlerausgleich mit tatsächlicher Maschine
- Erwägen Sie eine Domänen-Randomisierung, die Bedingungen wie Reibung, Masse und Verzögerung ändert, sowie eine Parameteranpassung basierend auf tatsächlichen Messungen.
- Tatsächliche maschinelle Zusammenarbeit
- Überprüfen Sie vorhandene Steuerschnittstellen wie ROS 2 und RoboterSDK und entwerfen Sie eine Verbindungsmethode.
Legen Sie Ziele und Bewertungsindikatoren fest und beginnen Sie mit kleinen Überprüfungen.
Nachdem Sie die Zielarbeit, Roboter und die aktuellen Modelldaten überprüft haben, organisieren Sie die Verifizierungsziele und Ergebnisse. Wir legen Bewertungsindikatoren wie Greiferfolgsquote, Bewegungsstabilität und Arbeitszeit fest und vergleichen die Ergebnisse der Simulation mit denen der realen Maschine.
Zu liefernde Leistungen wie Umgebungseinstellungen, Lerncode und Evaluierungsberichte sowie der Umfang der tatsächlichen Geräteüberprüfung werden vor Projektbeginn vereinbart. Es ist auch möglich, für eine Aufgabe einen PoC durchzuführen.
Häufig gestellte Fragen zur Sim2Real-Entwicklungsunterstützung
Was ist Sim2Real?
Hierbei handelt es sich um eine Entwicklungsmethode, die die durch Simulation erlernte und verifizierte Robotersteuerung auf eine reale Maschine überträgt. Da sich Reibung, Masse, Sensorfehler, Kommunikationsverzögerung usw. zwischen der tatsächlichen Maschine und der Simulation unterscheiden, müssen diese Unterschiede bei der Konstruktion und Bewertung berücksichtigt werden.
Was ist der Unterschied zwischen Isaac Sim und Isaac Lab?
NVIDIA Isaac Sim ist eine Simulationsplattform, die Roboter, Arbeitsumgebungen, Sensoren usw. verwaltet. Isaac Lab ist ein auf Isaac Sim basierendes Roboter-Lernframework, das zur Entwicklung von Reinforcement Learning, Imitation Learning usw. verwendet wird. Kombinieren Sie sie entsprechend Ihrem Zweck.
Kann ich Sie bezüglich des Aufbaus einer Simulationsumgebung beraten?
Ja. Wir akzeptieren auch Beratungen, die sich auf notwendige Prozesse konzentrieren, wie z. B. Umgebungsaufbau, Anpassung vorhandener Modelle, Vorbereitung von Lernumgebungen, Bewertung der Migration auf reale Maschinen usw. Bitte teilen Sie uns Ihre aktuelle Umgebung und Ihre Herausforderungen mit.
Können wir die Verifizierung mit dem Unitree-Roboter besprechen?
Bitte teilen Sie uns den Roboter mit, den Sie in Betracht ziehen und an dem Sie arbeiten, z. B. G1, H2, Go2 usw. Wir prüfen die Verfügbarkeit des Modells, der SDK-/Steuerschnittstelle und der Roboter-Entwicklungsspezifikationen und schlagen den Umfang der Unterstützung vor. Sie können auch über die Vermietung von Roboter sprechen.
Wie hoch sind die Entwicklungskosten und die Entwicklungszeit?
Sie variiert je nach Zielroboter, dem Vorhandensein oder Fehlen von Modelldaten, der Schwierigkeit der Arbeit und dem Umfang der tatsächlichen Maschinenbewertung. Zunächst organisieren wir die Verifizierungsziele und Bewertungsindikatoren und schätzen den Umfang, die Kosten und den Zeitraum für jeden Prozess ab.
Sim2Real/Isaac Sim-Entwicklungsberatung
Bitte teilen Sie uns den Zielroboter, die Arbeit, die Sie ausführen möchten, und Ihre aktuelle Entwicklungsumgebung mit. Sie können sich auch dann an uns wenden, wenn Anforderungen und Technologieauswahl noch nicht entschieden sind.
Informieren Sie sich über die Sim2Real-EntwicklungTechnische Daten:NVIDIA Isaac Sim ↗ / NVIDIA Isaac Lab ↗