
Real2Sim2Real-Entwicklungsunterstützung|Simulation und tatsächliche MaschinenüberprüfungErstellen Sie die Site in einer virtuellen Umgebung neu und werten Sie die Simulationsergebnisse auf der tatsächlichen Maschine aus.
Wir entwerfen eine Umgebung auf der Grundlage von Daten vor Ort, überprüfen den Betrieb anhand von Simulationen, überprüfen die tatsächliche Ausrüstung und organisieren Unterschiede je nach Zweck. Da sich nicht alle Vorgänge direkt aus der virtuellen Umgebung auf der realen Maschine abbilden lassen, überprüfen wir Roboter, Steuerungsmethode, Sensoren und Auswertebedingungen und einigen uns schrittweise auf den Kompatibilitätsbereich zwischen Simulation und realer Maschine.
Real2Sim2Real-Entwicklungsunterstützung|Beratung zu Simulation und tatsächlicher Maschinenverifizierung
3D-Digitaler Zwilling mit 10,8 Millionen Messpunkten, der im Browser um 360° verschoben werden kann
Hierbei handelt es sich um tatsächliche Daten, die beim Gehen im Roboterentwicklungslabor von EmplifAI (Unitree G1-Humanoid-/Doppelarmroboter-Installationsumgebung) mit unserem eigenen XGRIDS Lixel K2 für nur 89 Sekunden gemessen wurden. Neben der Möglichkeit, durch Ziehen oder Wischen mit der Maus um 360° zu drehen und zu zoomen, können Sie auch den Wechsel zwischen vier Anzeigemodi, Deckenschnitt (Querschnitt) und Blickpunktsprung zur Roboterinstallationsstelle vor Ort erleben.
Was kann mit XGRIDS 3D-Geodaten × physischer KI gemacht werden?
Der größte Nutzen des 3D-Scannens eines Standorts besteht nicht nur darin, Zeichnungen für die menschliche Betrachtung zu erstellen. Durch die Kombination von 3D-Raumdaten auf Millimeterebene mit den humanoiden Robotern (Unitree G1 usw.), den zweiarmigen Manipulatoren (OpenArm), den VLA-Modellen und der NVIDIA Isaac Sim-Umgebung von EmplifAI wird sich alles von der Vordiagnose für die Robotereinführung bis hin zum virtuellen Training, autonomen Bewegungen und Fernsteuerung dramatisch verändern.
Digitalisieren Sie den realen Raum in 89 Sekunden und erstellen Sie eine virtuelle Verifizierungsumgebung, in der sich humanoide und zweiarmige Roboter bewegen
Selbst in Fabriken, Lagerhäusern und Forschungseinrichtungen, in denen keine Zeichnungen vorhanden sind, können Sie mit XGRIDS Lixel K2 einfach 3D-Punktwolken und Live-Action-Texturen des gesamten Raums erhalten, indem Sie herumlaufen. In den tatsächlichen Messdaten des EmplifAI-Labors wurde der gesamte Raum (68,3 m2, 10,8 Millionen Punkte), einschließlich des Humanoiden am Fenster (Unitree G1) und der zweiarmigen Roboter-Arbeitszelle in der Mitte, in nur 89 Sekunden in räumliche Daten umgewandelt. Durch den Import des erfassten Raums in die NVIDIA Isaac Sim- oder ROS 2-Umgebung können Sie Simulationen (Real2Sim2Real) von Laufrouten, Ganzkörperkontrolle und Greifbewegungen durchführen, bevor Sie die tatsächliche Maschine zum Einsatzort bringen.
Was kann mit dieser Kombination erreicht werden?
- Erstellen Sie einen virtuellen 3D-Raum in Originalgröße, in dem Humanoide und AMRs laufen und arbeiten, indem Sie einfach auf dem Gelände herumlaufen.
- Kollisionserkennungsmodell und Navigationskartenkonvertierungskooperation für NVIDIA Isaac Sim, USD und ROS 2
- Umgebungsgenerierung für Roboter-Verstärkungslernen und Nachahmungslernen, die die Vorrichtungen, Werkbänke und Hindernisse vor Ort direkt widerspiegelt
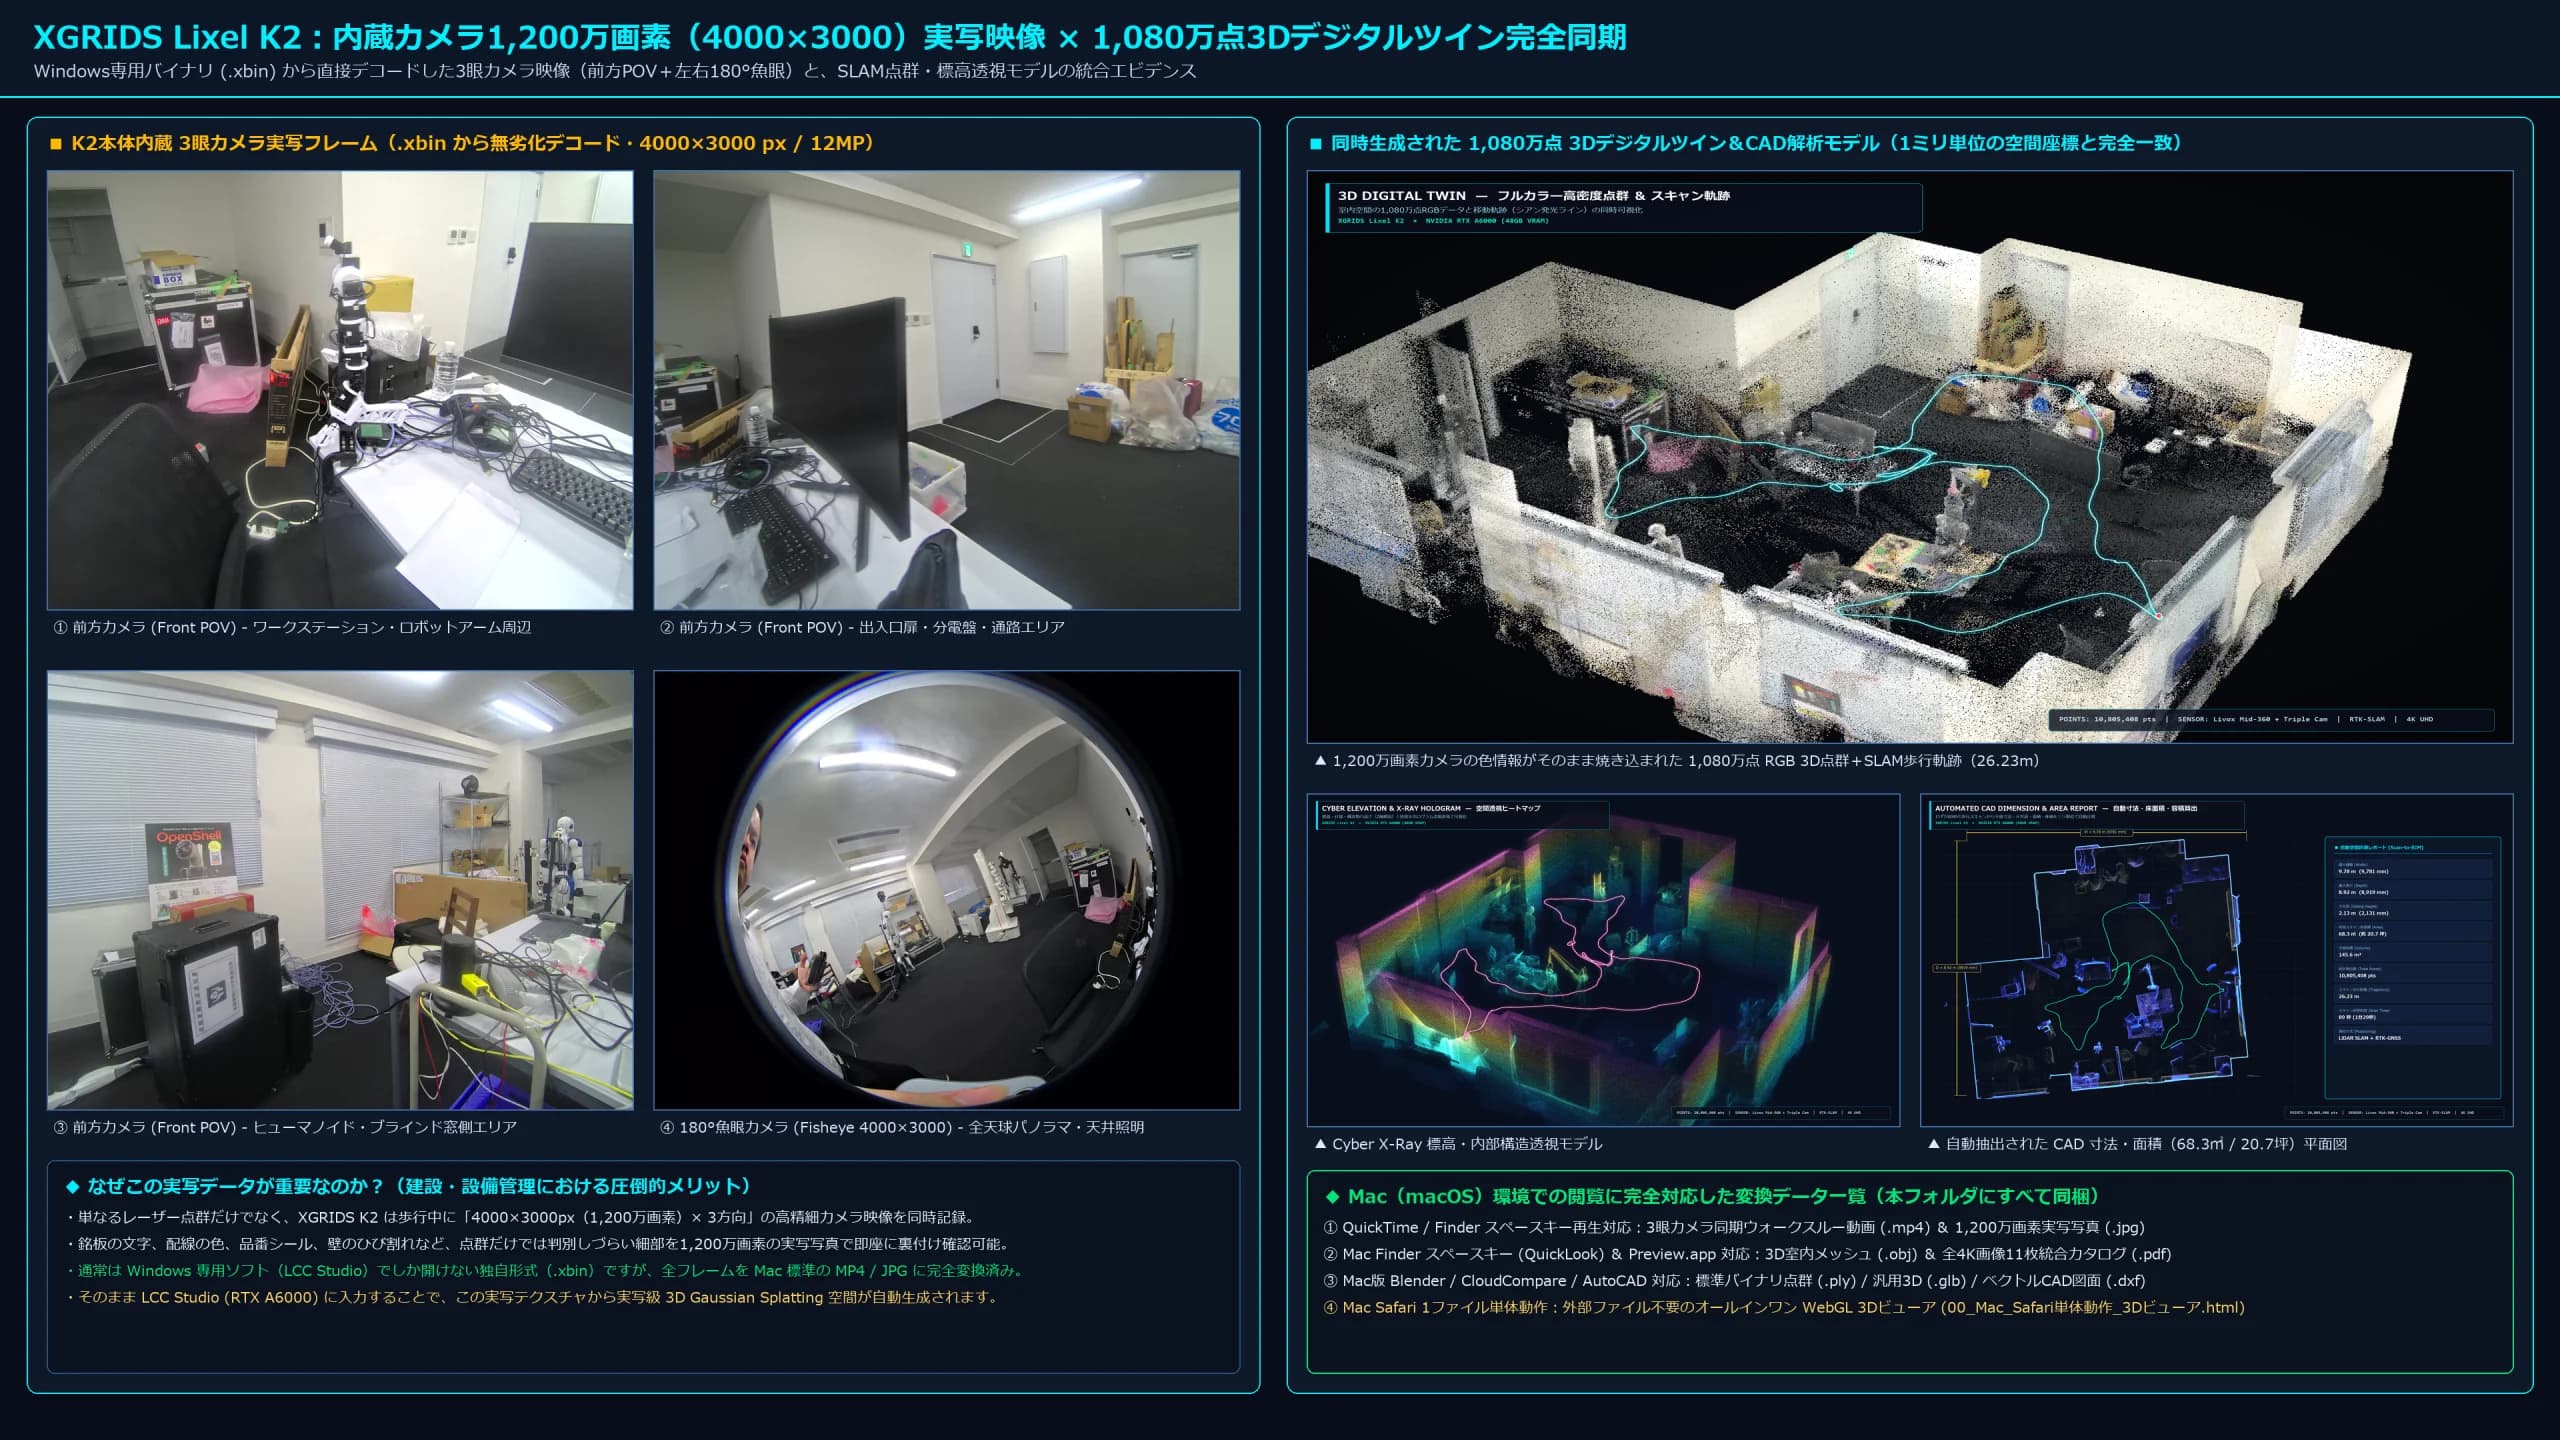
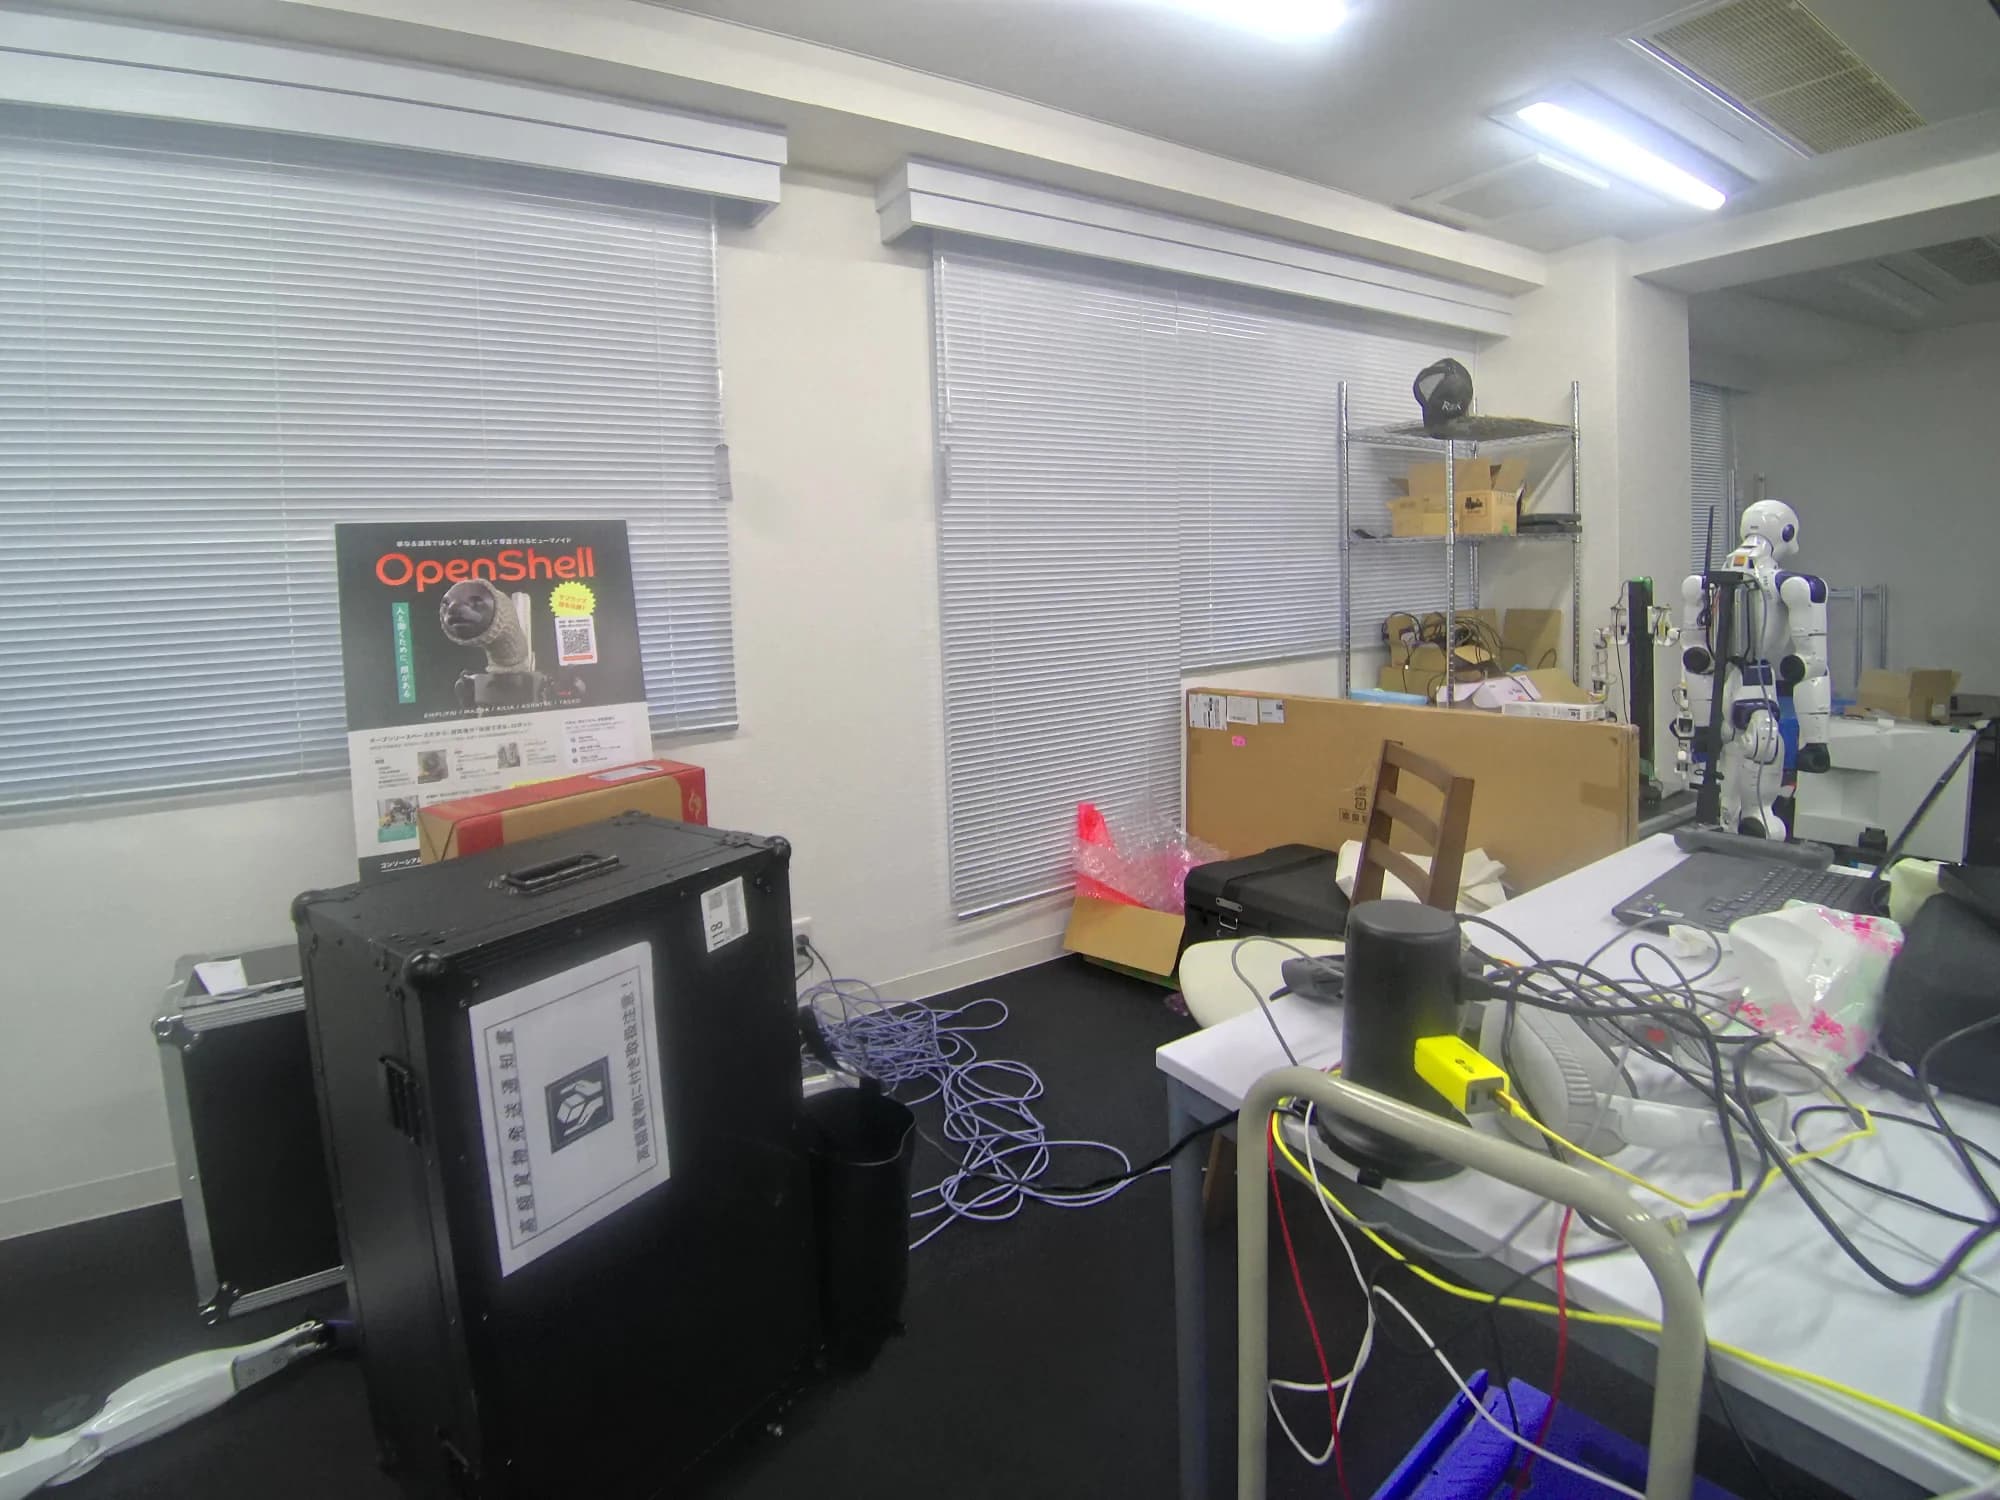
Sehen Sie sich das Video an: Von einer 89-sekündigen Komplettlösung zur Erstellung eines 3D-Raums mit 10,8 Millionen Punkten
Sie können zwischen dem multimodalen 360°-Analysevideo des tatsächlich mit XGRIDS Lixel K2 gemessenen Laborraums und dem durch Laserscanning erstellten räumlichen Aufbauvideo mit 10,8 Millionen Punkten wechseln.
360°-Drehung × 3 Modi kontinuierlicher Wechsel (Vollfarb-RGB → Cyber-Elevation → LiDAR-Röntgen)
Hierbei handelt es sich um ein Showcase-Video, das 10,8 Millionen Punkte 3D-Geodaten, die aus einem einzigen Laufscan (89 Sekunden) generiert wurden, dreht und in einer 360°-Drehung anzeigt, während nahtlos zwischen drei Modi gewechselt wird: Live-Action-Vollfarb-RGB, Cyber-Höhenhologramm nach Höhe und Röntgenperspektive basierend auf der Intensität der Laserreflexion.
„Räumliche 4K-Analyse/Zeichnung/Inspektionsvisualisierung“, die aus mehreren Blickwinkeln aus einem einzigen Scan entwickelt werden kann
Von den erfassten hochdichten 3D-Daten bis hin zu vollfarbigen Punktwolken, Höhenhologrammen, 1-m-Gitter-Architektur-Orthodiagrammen, CAD-Grundrissen mit automatischen Bemaßungen, Millimeter-Heatmaps von Bodenunebenheiten und Wandvertikalitäten sowie der Überprüfung des Roboterlieferabstands können Sie Analyseansichten entwickeln, die Ihrem Zweck entsprechen. Klicken Sie auf die Miniaturansicht, um zu wechseln, und klicken Sie auf das Bild, um es in hoher Auflösung zu vergrößern.
 Click to enlarge 4K high-definition image
4-teiliges Schaufenster für multimodale 3D-Raumanalysen
Aus den einzelnen Scandaten können vier Modi gleichzeitig entwickelt werden: (1) Vollfarb-RGB-Punktwolke, (2) Höhen-Wärmekartenperspektive, (3) 1-m-Gitter-Architektur-Orthoplan und (4) Querschnittsprofil. Sie können das Erscheinungsbild, die Abmessungen und die Struktur des Raums auf einen Blick verstehen.
Beratungsinhalte und Ergebnisse
- Prozess
- Felddatenorganisation, virtuelle Umgebung, Simulation, tatsächliche Maschinenbewertung
- Ziel
- Überprüfen Sie Roboter, Sensoren, Steuerungsumgebung und Aufgaben vorab
- Bewertung
- Vereinbaren Sie Bewertungsbedingungen und Vergleichsindikatoren für virtuelle und reale Maschinen
- Leistungen
- Umfang der Umgebung/des Codes usw., Bewertungsaufzeichnungen, Unterschiede und Einschränkungen
- Preis
- Individuelle Schätzungen je nach Entwicklungsprozess, Standort/Roboter und tatsächlichem Bewertungsbereich der Ausrüstung
So gehen Sie vor
Wir fragen nach der aktuellen Situation, dem Ziel Roboter, den Standortbedingungen und dem gewünschten Zeitplan und beginnen dann mit der Arbeit, nachdem wir uns auf den Umsetzungsumfang und die Voraussetzungen geeinigt haben. Lieferumfang und Preise werden im individuellen Angebot festgelegt.
Häufig gestellte Fragen
Real2Sim2Real-Entwicklungsunterstützung | Was kann ich zur Simulation und tatsächlichen Geräteüberprüfung anfordern?
Wir entwerfen eine Umgebung auf der Grundlage von Daten vor Ort, überprüfen den Betrieb anhand von Simulationen, überprüfen die tatsächliche Ausrüstung und organisieren Unterschiede je nach Zweck. Da sich nicht alle Vorgänge direkt aus der virtuellen Umgebung auf der realen Maschine abbilden lassen, überprüfen wir Roboter, Steuerungsmethode, Sensoren und Auswertebedingungen und einigen uns schrittweise auf den Kompatibilitätsbereich zwischen Simulation und realer Maschine. Der konkrete Arbeitsumfang wird vor Beginn der Arbeiten bestätigt und vereinbart, einschließlich Roboter, Standort und gewünschten Leistungen.
Real2Sim2Real-Entwicklungsunterstützung | Wie werden Kosten und Lieferumfang für Simulation und tatsächliche Geräteverifizierung ermittelt?
Wir bestätigen das Ziel Roboter, die Anzahl der Einheiten, den Implementierungsort und die erforderlichen Leistungen und erstellen eine individuelle Schätzung der Verfügbarkeit, des Arbeitsumfangs, der Fertigstellungsbedingungen und der Kosten.
Real2Sim2Real-Entwicklungsunterstützung | Beratung zur Simulation und tatsächlichen Maschinenverifizierung
Bitte teilen Sie uns das Ziel Roboter, den Standort, das Problem, das Sie lösen möchten, und den gewünschten Zeitpunkt mit. Wir informieren Sie gerne über die Umsetzungsdetails und einen Kostenvoranschlag.
Real2Sim2Real-Entwicklungsunterstützung|Beratung zu Simulation und tatsächlicher Maschinenverifizierung