EmplifAI、表情で人と関わる双腕移動型ヒューマノイド「OpenShell」を開発
株式会社EmplifAI(本社:東京都文京区、代表取締役社長:大曽根宏幸)は、双腕による作業と車輪移動に、表情・声によるコミュニケーションを組み合わせたヒューマノイド「OpenShell」を開発しました。
本機体は、一般社団法人AIロボット協会(AIRoA)がNEDO(国立研究開発法人新エネルギー・産業技術総合開発機構)委託事業の一環として実施する「国産汎用ロボット開発コンペティション」に提案する機体です。
頭部・双腕・グリッパー・台車に合計28軸を備え、フィジカルAIと対人インタラクションの研究開発に対応。オープンソースのハードウェアを基盤に、研究目的に合わせて身体と知能を拡張できるプラットフォームとして、購入・共同開発・取材のご相談を受け付けています。
開発の背景:作業能力と、人との関わり方をともに研究する
人と同じ空間で働くロボットには、物を運び、操作する能力に加え、人がその動きや意図を理解しやすいことも求められます。OpenShellは「人と働くために、顔がある。」をコンセプトに、作業能力とコミュニケーションの両面を検証するために開発しました。
OpenShellの主な特長
1.表情と顔の向きで、意図を伝える頭部
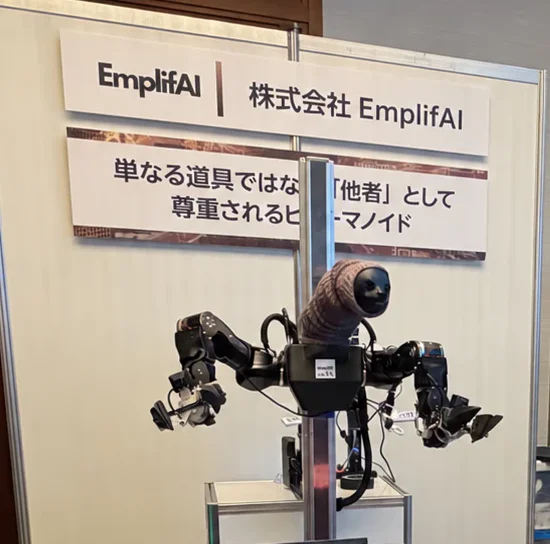
ナマケモノをモチーフとした頭部に、パン・チルトと口角・口パクの計4軸を搭載。顔の向き、表情、声を通じた注意の方向や動作開始の提示など、人とロボットの関わり方を研究できます。頭部デザインはアーティストの藤堂孝行が手がけています。
頭部は交換・拡張が可能で、ステレオカメラを搭載。VRゴーグルや3Dディスプレイでの立体視に対応し、カメラ・ディスプレイ・表情機構を用途に合わせてカスタマイズできます。表情や意図提示は、安全機能とは独立したHMI(人と機械のインターフェース)です。
2.双腕と全方向移動を組み合わせた、合計28軸の構成
腕部にはOpenArm 01、台車にはTidyBot++を採用。肘が前に出るように腕を取り付け、前方での作業をしやすくしています。片手で2Lのペットボトルを持つことができます。
- 頭部:4軸(パン・チルト・口角・口パク)
- 腕:7軸×2=14軸
- グリッパー:1軸×2=2軸
- 台車:8軸(4輪×操舵・車輪駆動の2軸)
- 合計:28軸
台車は8つの駆動軸により、前後・左右・旋回の3自由度の移動に対応します。3D LiDARをオプションで搭載すれば、自律移動にも対応できます。双腕での操作と移動を組み合わせた研究に活用できます。
3.力覚フィードバックとVRによる遠隔操作
バイラテラルリーダーアームによる力覚フィードバックに対応。操作に対するロボットの動作倍率を下げる精密モードを利用でき、細かな作業の検証に活用できます。VRコントローラーでの操作にも対応しています。
4.ROS 2・LeRobotに対応した拡張可能な研究開発基盤
ROS 2 / SDK / LeRobotに対応し、独自のVLA、模倣学習、強化学習(RL)、各種センサを接続できる構成です。頭部やハンド、AIを交換・追加し、研究テーマに応じた制御やハードウェアを検証できます。
作業と対話のデータを、次の学習へ
遠隔操作による作業実演と、視覚・行動・対話・非言語の同期記録を通じて、動作だけでなく、意図の提示や応答の間も研究対象にします。収集したデータを作業能力と対人インタラクションの評価・学習・改善につなげ、人との協働を含むフィジカルAIの研究を支えます。
今後の展望
EmplifAIは、公開可能なROS 2パッケージやインターフェースを順次オープン化し、研究コミュニティとともにOpenShellの改善・拡張を進めていきます。研究機関・企業との共同開発を通じて、身体と知能、そして人との関わり方を一体で研究できる基盤を目指します。
製品情報・お問い合わせ
導入や研究利用、共同開発、取材をご検討の方は、用途やご希望の構成・時期をお知らせください。