
EmplifAI, 표정으로 사람과 관련된 쌍팔 이동형 휴머노이드 「OpenShell」를 개발
주식회사 EmplifAI(본사:도쿄도 분쿄구, 대표 이사 사장:오소네 히로유키)는, 쌍완에 의한 작업과 바퀴 이동에, 표정·소리에 의한 커뮤니케이션을 조합한 휴머노이드 「OpenShell」를 개발했습니다.
본 로봇는, 일반 사단법인 AI 로봇 협회(AIRoA)가 NEDO(국립 연구 개발 법인 신에너지·산업 기술 종합 개발 기구) 위탁 사업의 일환으로서 실시하는 「국산 범용 로봇 개발 콘페티션」에 제안하는 로봇입니다.
머리, 쌍완, 그리퍼, 대차에 합계 28축을 갖추고, 피지컬 AI와 대인 상호작용의 연구 개발에 대응. 오픈 소스 하드웨어를 기반으로 연구 목적에 맞게 신체와 지능을 확장할 수 있는 플랫폼으로서 구입·공동 개발·취재 상담을 접수하고 있습니다.
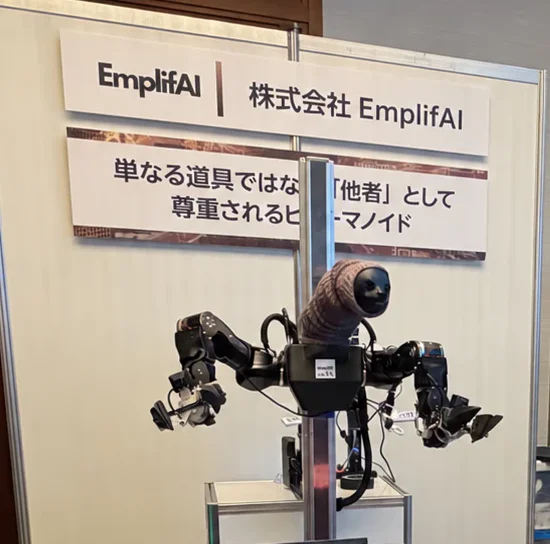
개발 배경 : 작업 능력과 사람과의 관계를 함께 연구
사람과 같은 공간에서 일하는 로봇에게는 물건을 운반하고 조작하는 능력 외에도 사람이 그 움직임과 의도를 이해하기 쉬운 것이 요구됩니다. OpenShell는 "사람과 일하기 위해 얼굴이 있다."를 컨셉으로 작업 능력과 커뮤니케이션의 양면을 검증하기 위해 개발했습니다.
OpenShell의 주요 특징
1. 표정과 얼굴 방향으로 의도를 전하는 머리
나무늘보를 모티브로 한 머리에, 팬·틸트와 구각·입 박의 총 4축을 탑재. 얼굴의 방향, 표정, 목소리를 통한 주의의 방향이나 동작 개시의 제시 등, 사람과 로봇의 관계 방법을 연구할 수 있습니다. 머리 디자인은 아티스트 Takayuki Todo가 다루고 있습니다.
머리는 교환·확장이 가능하고, 스테레오 카메라를 탑재. VR고글이나 3D디스플레이에서의 입체시에 대응해, 카메라·디스플레이·표정 기구를 용도에 맞추어 커스터마이즈 할 수 있습니다. 표정과 의도 제시는 안전 기능과는 독립적인 HMI(사람과 기계의 인터페이스)입니다.
2. 쌍팔과 전방향 이동을 결합한 총 28축 구성
팔 부분에는 OpenArm 01, 대차에는 TidyBot++를 채용. 팔꿈치가 앞으로 나오도록 팔을 설치하여 앞으로 작업하기 쉽습니다. 한 손으로 2L 플라스틱 병을 가질 수 있습니다.
- 머리:4축(팬·틸트・구각・입 박)
- 팔:7축×2=14축
- 그리퍼:1축×2=2축
- 대차:8축(4륜×조타·차륜 구동의 2축)
- 합계: 28축
대차는 8개의 구동축에 의해, 전후·좌우·선회의 3 자유도의 이동에 대응합니다. 3D LiDAR을 옵션으로 탑재하면 자율 이동에도 대응할 수 있습니다. 쌍완에서의 조작과 이동을 조합한 연구에 활용할 수 있습니다.
3. 힘 피드백와 VR로 원격 조작
양방향 제어 리더 암에 의한 힘 피드백에 대응. 조작에 대한 로봇의 동작 배율을 낮추는 정밀 모드를 이용할 수 있어 세세한 작업의 검증에 활용할 수 있습니다. VR 컨트롤러에서의 조작에도 대응하고 있습니다.
4. ROS 2 · LeRobot를 지원하는 확장 가능한 R&D 기반
ROS 2/SDK/LeRobot에 대응해, 독자적인 VLA, 모방 학습, 강화 학습(RL), 각종 센서를 접속할 수 있는 구성입니다. 머리와 손, AI를 교환·추가해 연구 테마에 따른 제어나 하드웨어를 검증할 수 있습니다.
작업 및 대화 데이터를 다음 학습으로
원격조작에 의한 작업실연과 시각·행동·대화·비언어의 동기기록을 통해 동작뿐만 아니라 의도의 제시나 응답 사이에도 연구대상으로 합니다. 수집한 데이터를 작업 능력과 대인 상호작용의 평가·학습·개선에 연결해 사람과의 협동을 포함한 피지컬 AI의 연구를 지원합니다.
향후 전망
EmplifAI는 공개 가능한 ROS 2 패키지와 인터페이스를 순차적으로 개방하여 연구 커뮤니티와 함께 OpenShell의 개선 및 확장을 진행해 나갈 것입니다. 연구기관・기업과의 공동개발을 통해, 신체와 지능, 그리고 사람과의 관계를 일체로 연구할 수 있는 기반을 목표로 합니다.
제품정보・문의
도입이나 연구 이용, 공동 개발, 취재를 검토의 분은, 용도나 희망의 구성·시기를 알려 주세요.