
Consultation d'introduction à la mesure 3D industrielle/inspection dimensionnelleOrganisez des méthodes de mesure et d’inspection 3D qui correspondent aux pièces cibles et aux tolérances requises.
Pour confirmer la forme des pièces du robot et des pièces fabriquées, nous considérerons des options telles que des scanners pratiques, des scanners fixes, des ScanArms, des trackers laser, etc. et des flux de mesure. Nous confirmerons l'objet cible, les tolérances requises, l'environnement de mesure et les exigences de traçabilité, et vous informerons individuellement de la disponibilité des équipements compatibles et des partenaires de mesure externes. Les tests, l'étalonnage et l'assurance dimensionnelle accrédités doivent être convenus avec une entité de mise en œuvre qualifiée.
Consultation sur la consultation d'introduction à la mesure 3D industrielle/à l'inspection dimensionnelle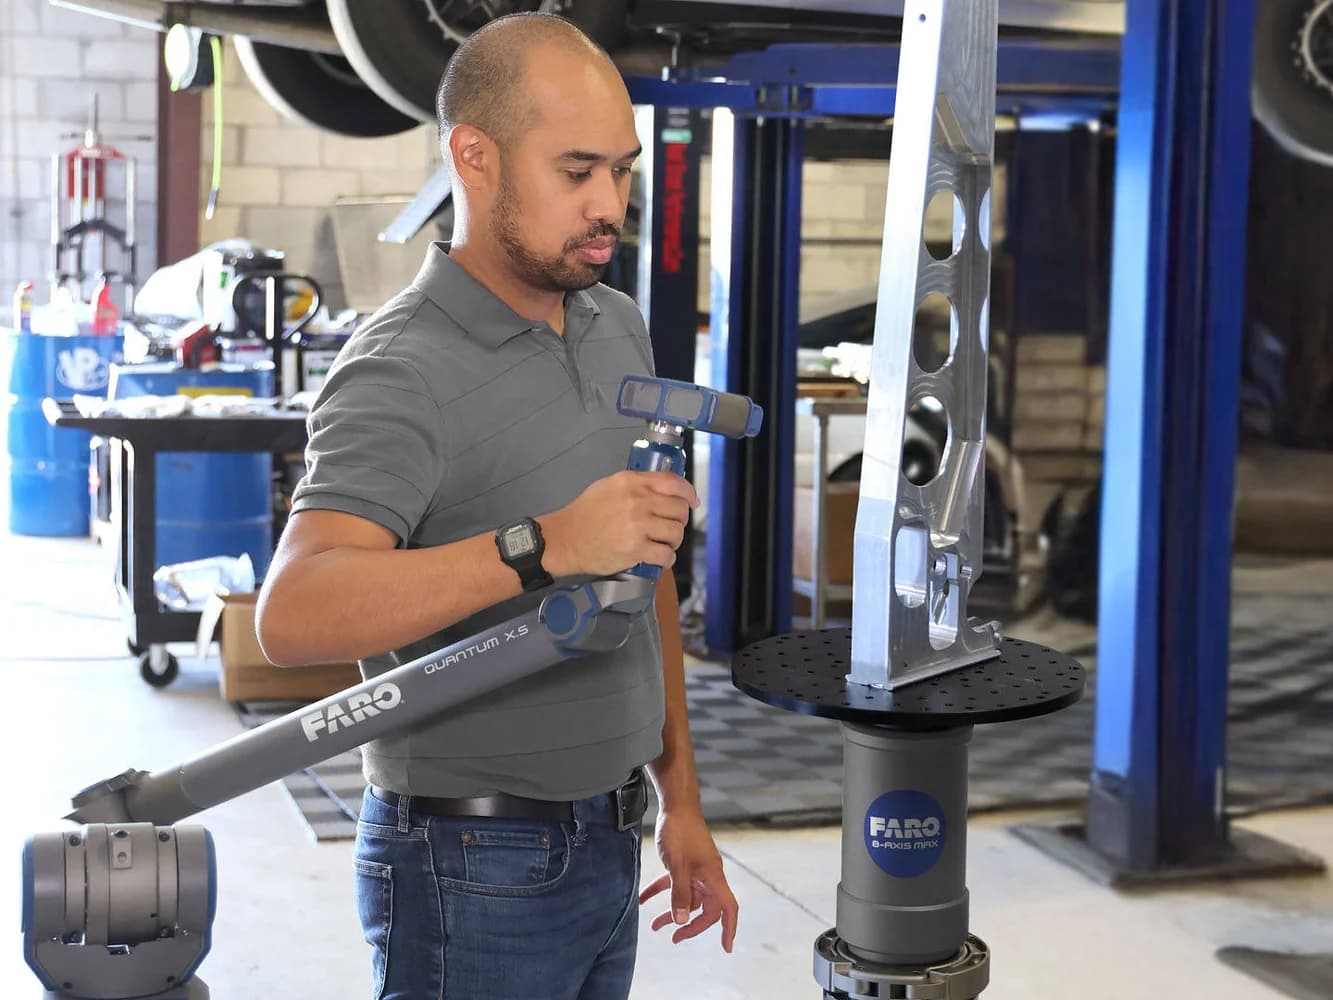
Jumeau numérique 3D avec 10,8 millions de points mesurés déplaçables à 360° sur le navigateur
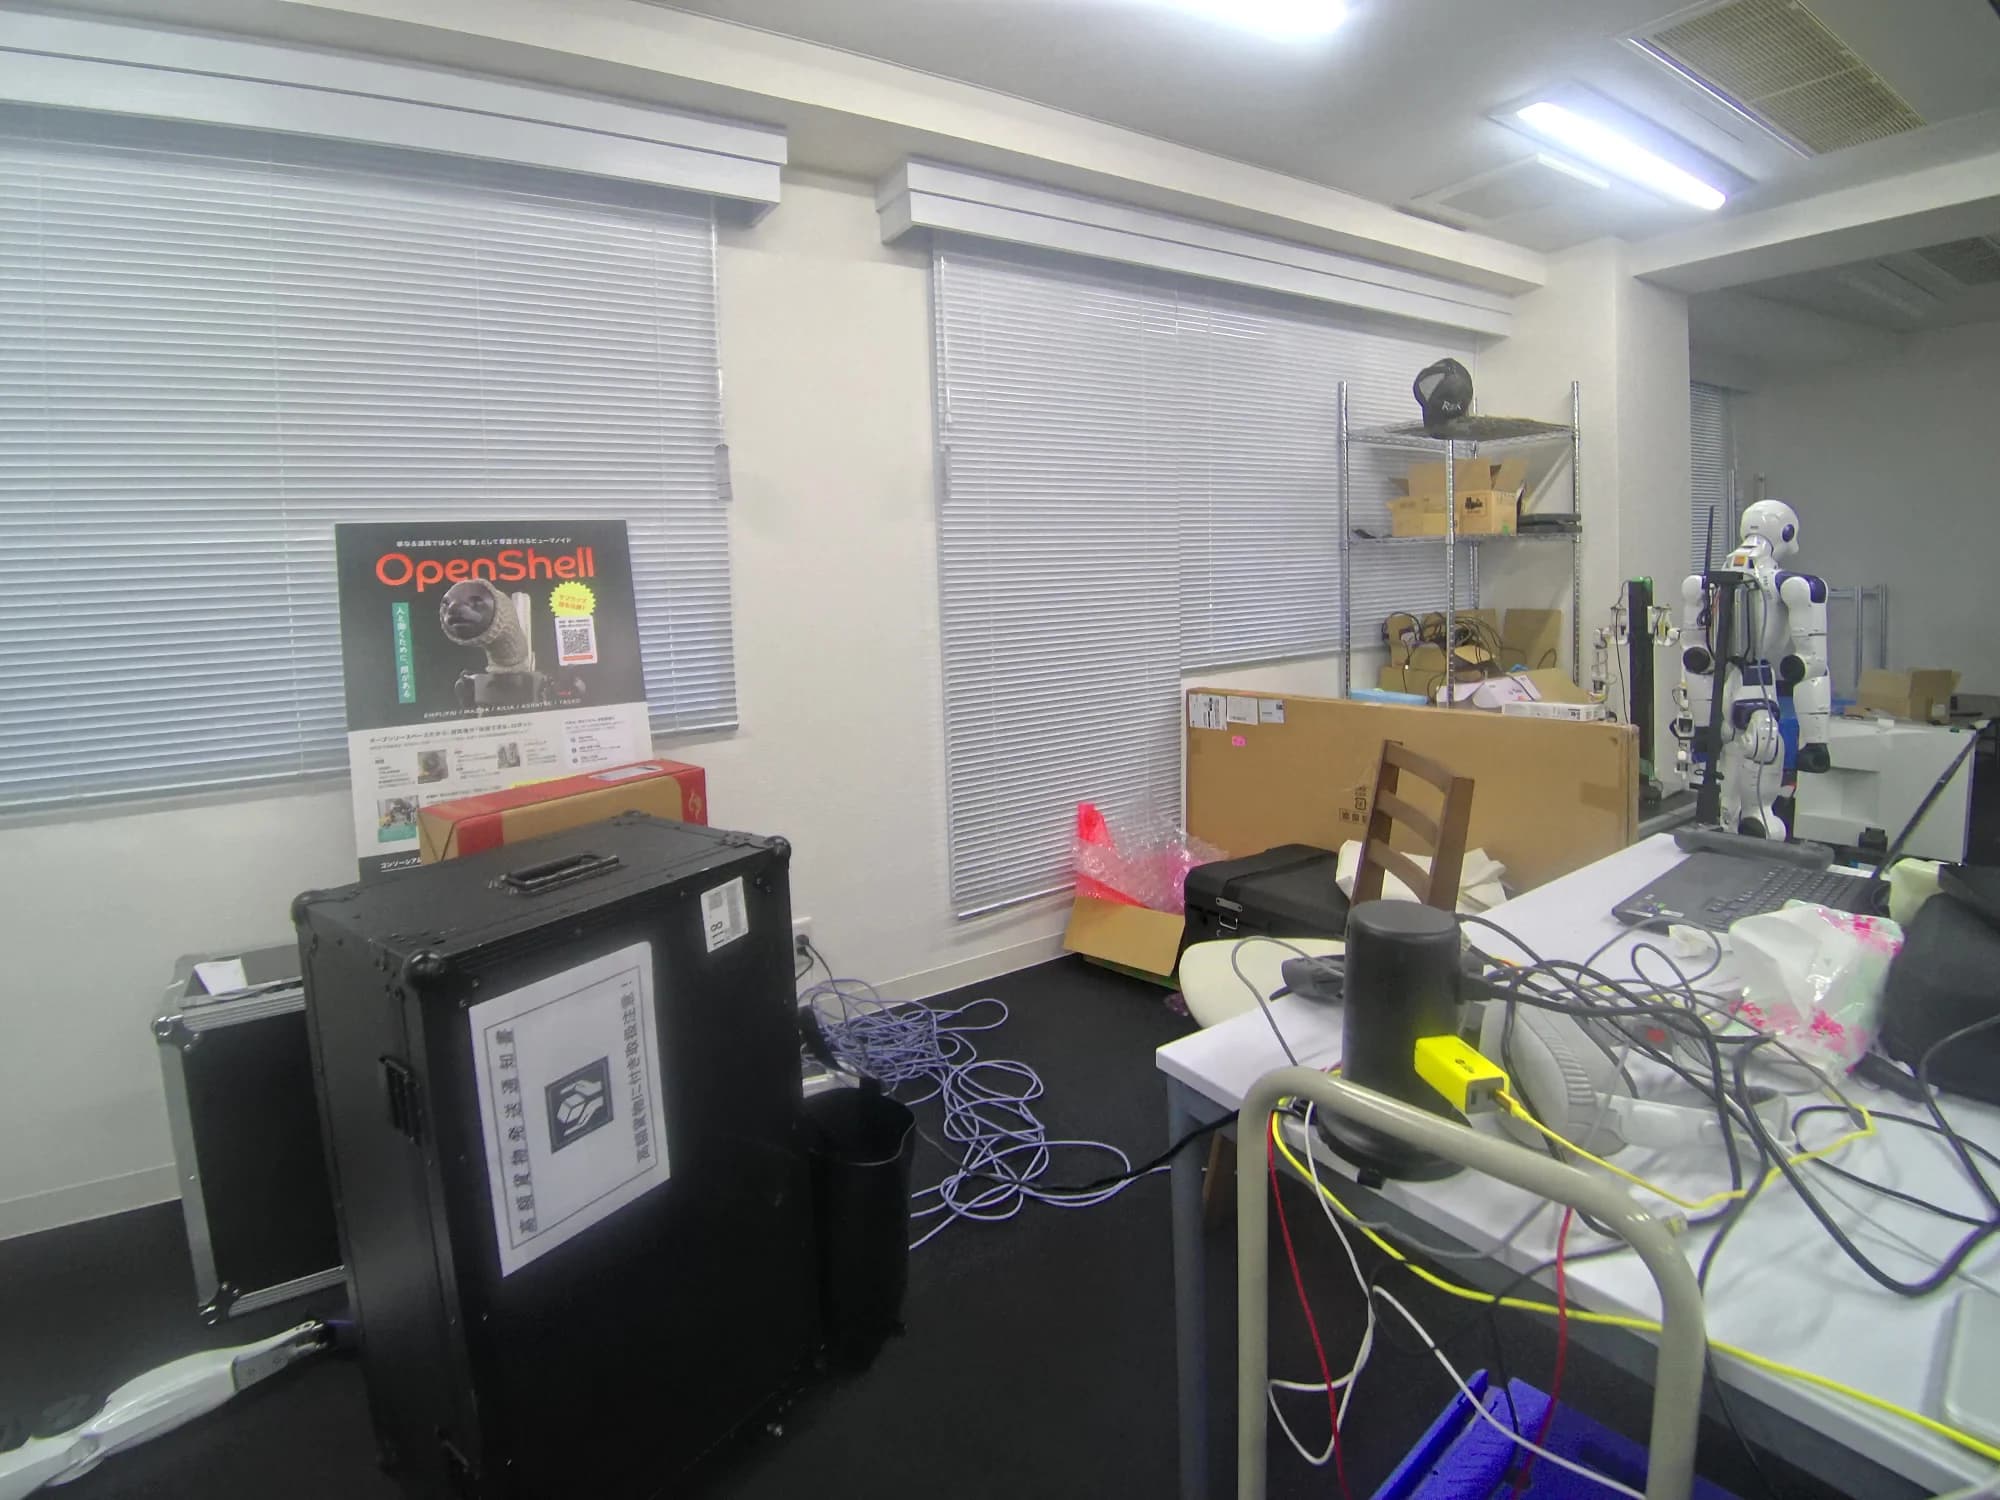
Il s'agit de données réelles mesurées en marchant dans le laboratoire de développement de robots de EmplifAI (environnement d'installation de robot humanoïde/à double bras Unitree G1) pendant seulement 89 secondes en utilisant notre propre XGRIDS Lixel K2. En plus de pouvoir pivoter et zoomer à 360° en faisant glisser ou en glissant la souris, vous pouvez expérimenter la commutation entre quatre modes d'affichage, le découpage du plafond (coupe transversale) et le saut de point de vue vers le point d'installation du robot sur place.
Que peut-on faire avec les données spatiales 3D XGRIDS × l'IA physique ?
La plus grande valeur de la numérisation 3D d’un site ne réside pas seulement dans la création de dessins visibles par l’homme. En combinant des données spatiales 3D au niveau millimétrique avec les robots humanoïdes de EmplifAI (Unitree G1, etc.), les manipulateurs à double bras (OpenArm), les modèles VLA et l'environnement NVIDIA Isaac Sim, tout, du pré-diagnostic pour l'introduction du robot à l'entraînement virtuel, en passant par le mouvement autonome et le contrôle à distance, va changer radicalement.
Numérisez l'espace réel en 89 secondes et créez un environnement de vérification virtuel dans lequel se déplacent des robots humanoïdes et à deux bras.
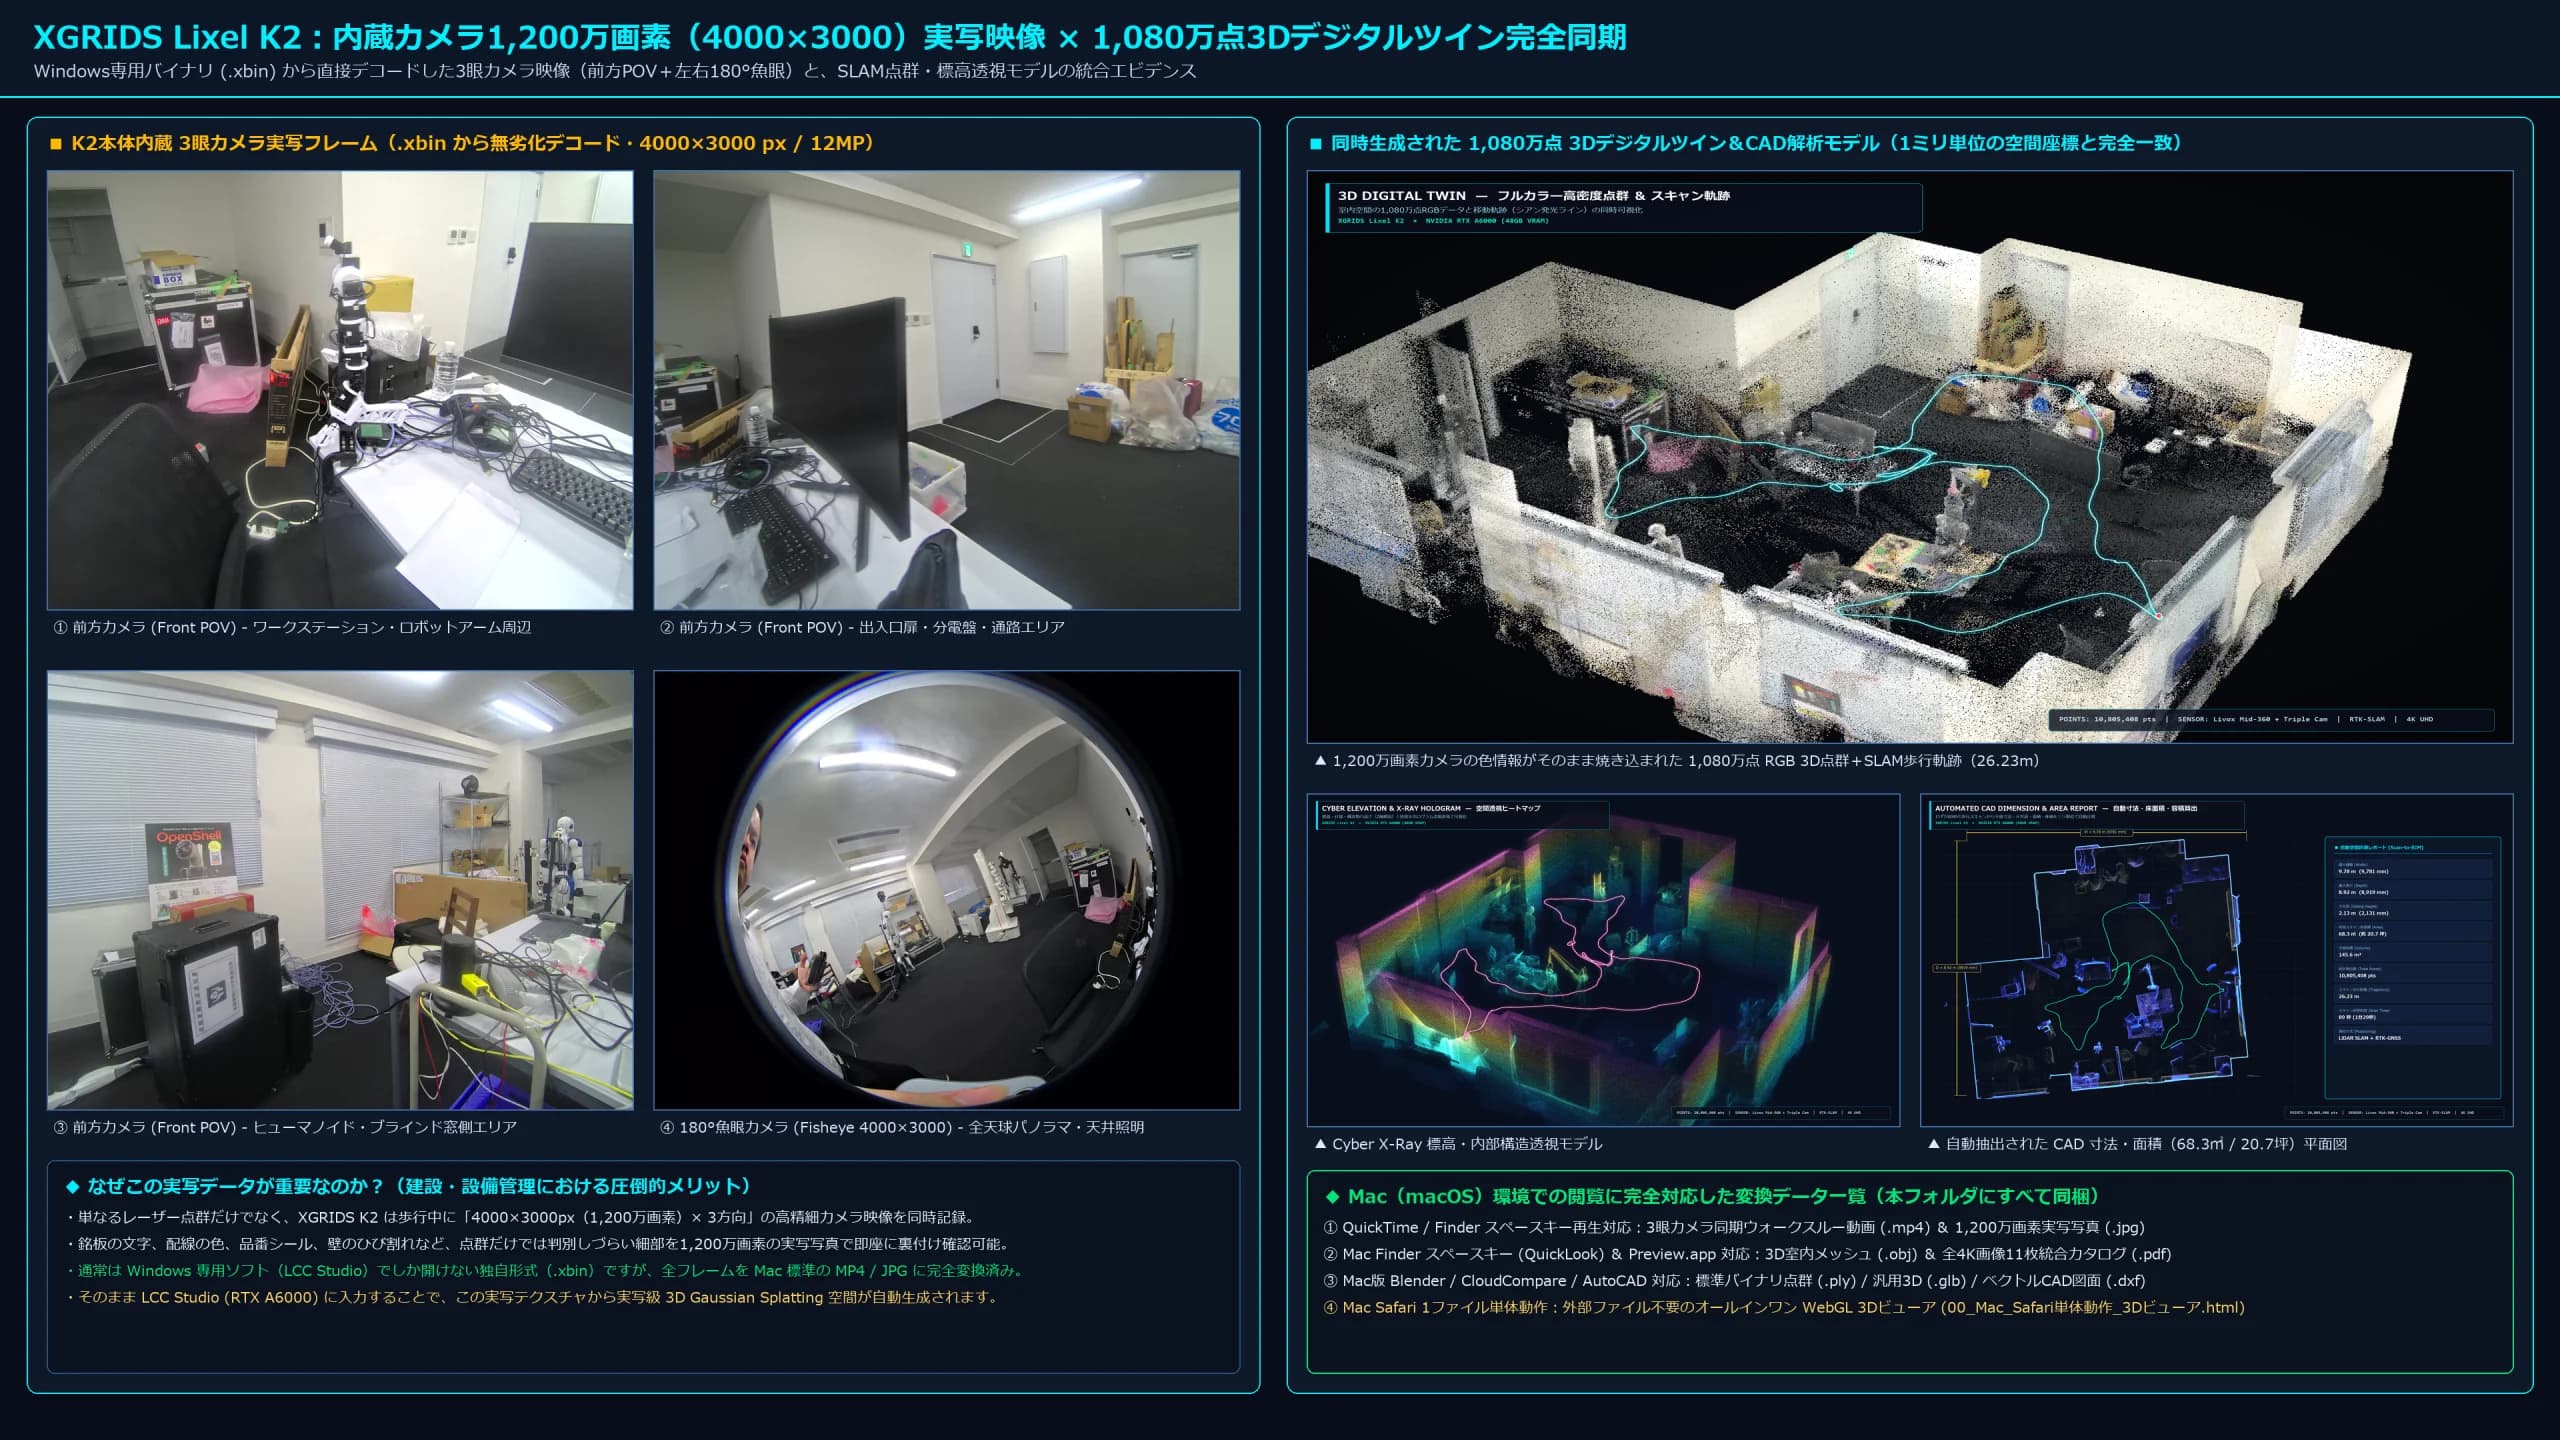
Même dans les usines, les entrepôts et les centres de recherche où les dessins n'existent pas, vous pouvez obtenir des nuages de points 3D et des textures en direct de toute la pièce en vous promenant simplement avec XGRIDS Lixel K2. Dans les données de mesure réelles du laboratoire EmplifAI, l'espace entier (68,3 m2, 10,8 millions de points), y compris l'humanoïde près de la fenêtre (Unitree G1) et la cellule de travail du robot à deux bras au centre, a été converti en données spatiales en seulement 89 secondes. En important l'espace acquis dans l'environnement NVIDIA Isaac Sim ou ROS 2, vous pouvez exécuter des simulations (Real2Sim2Real) d'itinéraires de marche, de contrôle du corps entier et de mouvements de préhension avant d'amener la machine réelle sur le site.
Que peut-on réaliser avec cette combinaison
- Construisez un espace virtuel 3D à grande échelle où les humanoïdes et les AMR courent et travaillent simplement en se promenant sur le site.
- Coopération entre modèle de détection de collision et conversion de carte de navigation pour NVIDIA Isaac Sim, USD et ROS 2
- Génération d'environnement pour l'apprentissage par renforcement et l'apprentissage par imitation des robots qui reflète directement les équipements, les établis et les obstacles sur site
Voir la vidéo : D'une présentation de 89 secondes à la création d'un espace 3D de 10,8 millions de points
Vous pouvez basculer entre la vidéo d'analyse multimodale à 360° de l'espace du laboratoire réellement mesurée avec XGRIDS Lixel K2 et la vidéo de construction spatiale de 10,8 millions de points créée par balayage laser.
Rotation à 360° × 3 modes de changement continu (RVB couleur → Cyber-élévation → Rayon X LiDAR)
Il s'agit d'une vidéo de démonstration qui fait pivoter 10,8 millions de points de données spatiales 3D générées à partir d'un seul scan de marche (89 secondes) et les affiche dans une rotation de 360° tout en basculant de manière transparente entre trois modes : RVB couleur en direct, hologramme de cyber-élévation par hauteur et perspective de rayons X basée sur l'intensité de la réflexion laser.
« Analyse spatiale/dessin/visualisation d'inspection 4K » pouvant être développée sous plusieurs angles à partir d'un seul scan
Des données 3D haute densité acquises aux nuages de points en couleur, en passant par les hologrammes d'élévation, les ortho-diagrammes architecturaux en grille de 1 m, les plans d'étage CAO avec dimensions automatiques, les cartes thermiques millimétriques des irrégularités du sol et de la verticalité des murs, et la vérification des dégagements de livraison par robot, vous pouvez développer des vues d'analyse adaptées à votre objectif. Cliquez sur la vignette pour changer, puis cliquez sur l'image pour l'agrandir en haute résolution.
 Cliquez pour agrandir l'image haute définition 4K
Vitrine d'analyse spatiale 3D multimodale à 4 divisions
À partir d'une seule donnée numérisée, quatre modes peuvent être développés simultanément : (1) nuage de points RVB en couleur, (2) perspective de carte thermique d'élévation, (3) orthoplan architectural en grille de 1 m et (4) profil transversal. Vous pouvez comprendre l’apparence, les dimensions et la structure de l’espace en un coup d’œil.
Contenu et livrables de la consultation
- Cible
- Pièces de robots, gabarits, équipements, assemblages, etc.
- exigences
- Vérifiez les dimensions, les tolérances, la taille cible, le matériau et l'environnement de mesure.
- méthode
- Comparez les scanners 3D, ScanArm, laser trackers, etc.
- qualité
- Les inspections d’étalonnage, de traçabilité et de certification seront confirmées individuellement par l’entité de mise en œuvre.
- prix
- Estimations individuelles en fonction de l'objet cible, de la précision et de la plage de mesure/analyse
Comment procéder
Nous poserons des questions sur la situation actuelle, l'objectif robot, les conditions du site et le calendrier souhaité, puis nous commencerons les travaux après avoir convenu de la portée de la mise en œuvre et des conditions préalables. Les livrables et les prix seront précisés dans le devis individuel.
Questions fréquemment posées
Que puis-je demander pour une consultation d’introduction à la mesure 3D industrielle/à l’inspection dimensionnelle ?
Pour confirmer la forme des pièces du robot et des pièces fabriquées, nous considérerons des options telles que des scanners pratiques, des scanners fixes, des ScanArms, des trackers laser, etc. et des flux de mesure. Nous confirmerons l'objet cible, les tolérances requises, l'environnement de mesure et les exigences de traçabilité, et vous informerons individuellement de la disponibilité des équipements compatibles et des partenaires de mesure externes. Les tests, l'étalonnage et l'assurance dimensionnelle accrédités doivent être convenus avec une entité de mise en œuvre qualifiée. La portée spécifique des travaux sera confirmée et convenue avant le début des travaux, y compris robot, le site et les livrables souhaités.
Comment les coûts et l'étendue de la livraison sont-ils déterminés pour la consultation d'introduction à la mesure 3D industrielle/à l'inspection dimensionnelle ?
Nous confirmerons le robot cible, le nombre d'unités, le lieu de mise en œuvre et les livrables requis, et fournirons une estimation individuelle de la disponibilité, de l'étendue des travaux, des conditions d'achèvement et du coût.
Consultation concernant l’introduction de la mesure 3D industrielle et de l’inspection dimensionnelle
Veuillez nous indiquer la cible robot, l'emplacement, le problème que vous souhaitez résoudre et le calendrier souhaité. Nous vous informerons des détails de mise en œuvre et du devis.
Consultation sur la consultation d'introduction à la mesure 3D industrielle/à l'inspection dimensionnelle