
Comparaison des robots pouvant être introduitsAffinez le robot que vous souhaitez utiliser en fonction des spécifications.
Marche bipède et mouvement des roues, taille et charge utile, et portée pouvant être développée. Vous pouvez comparer les spécifications publiées par le fabricant et l'environnement d'IA/de développement de 6 modèles que vous pouvez envisager d'introduire en utilisant les mêmes éléments.
Consultez sur la sélection du modèleDate de confirmation des spécifications :
Sélectionnez robot pour comparer
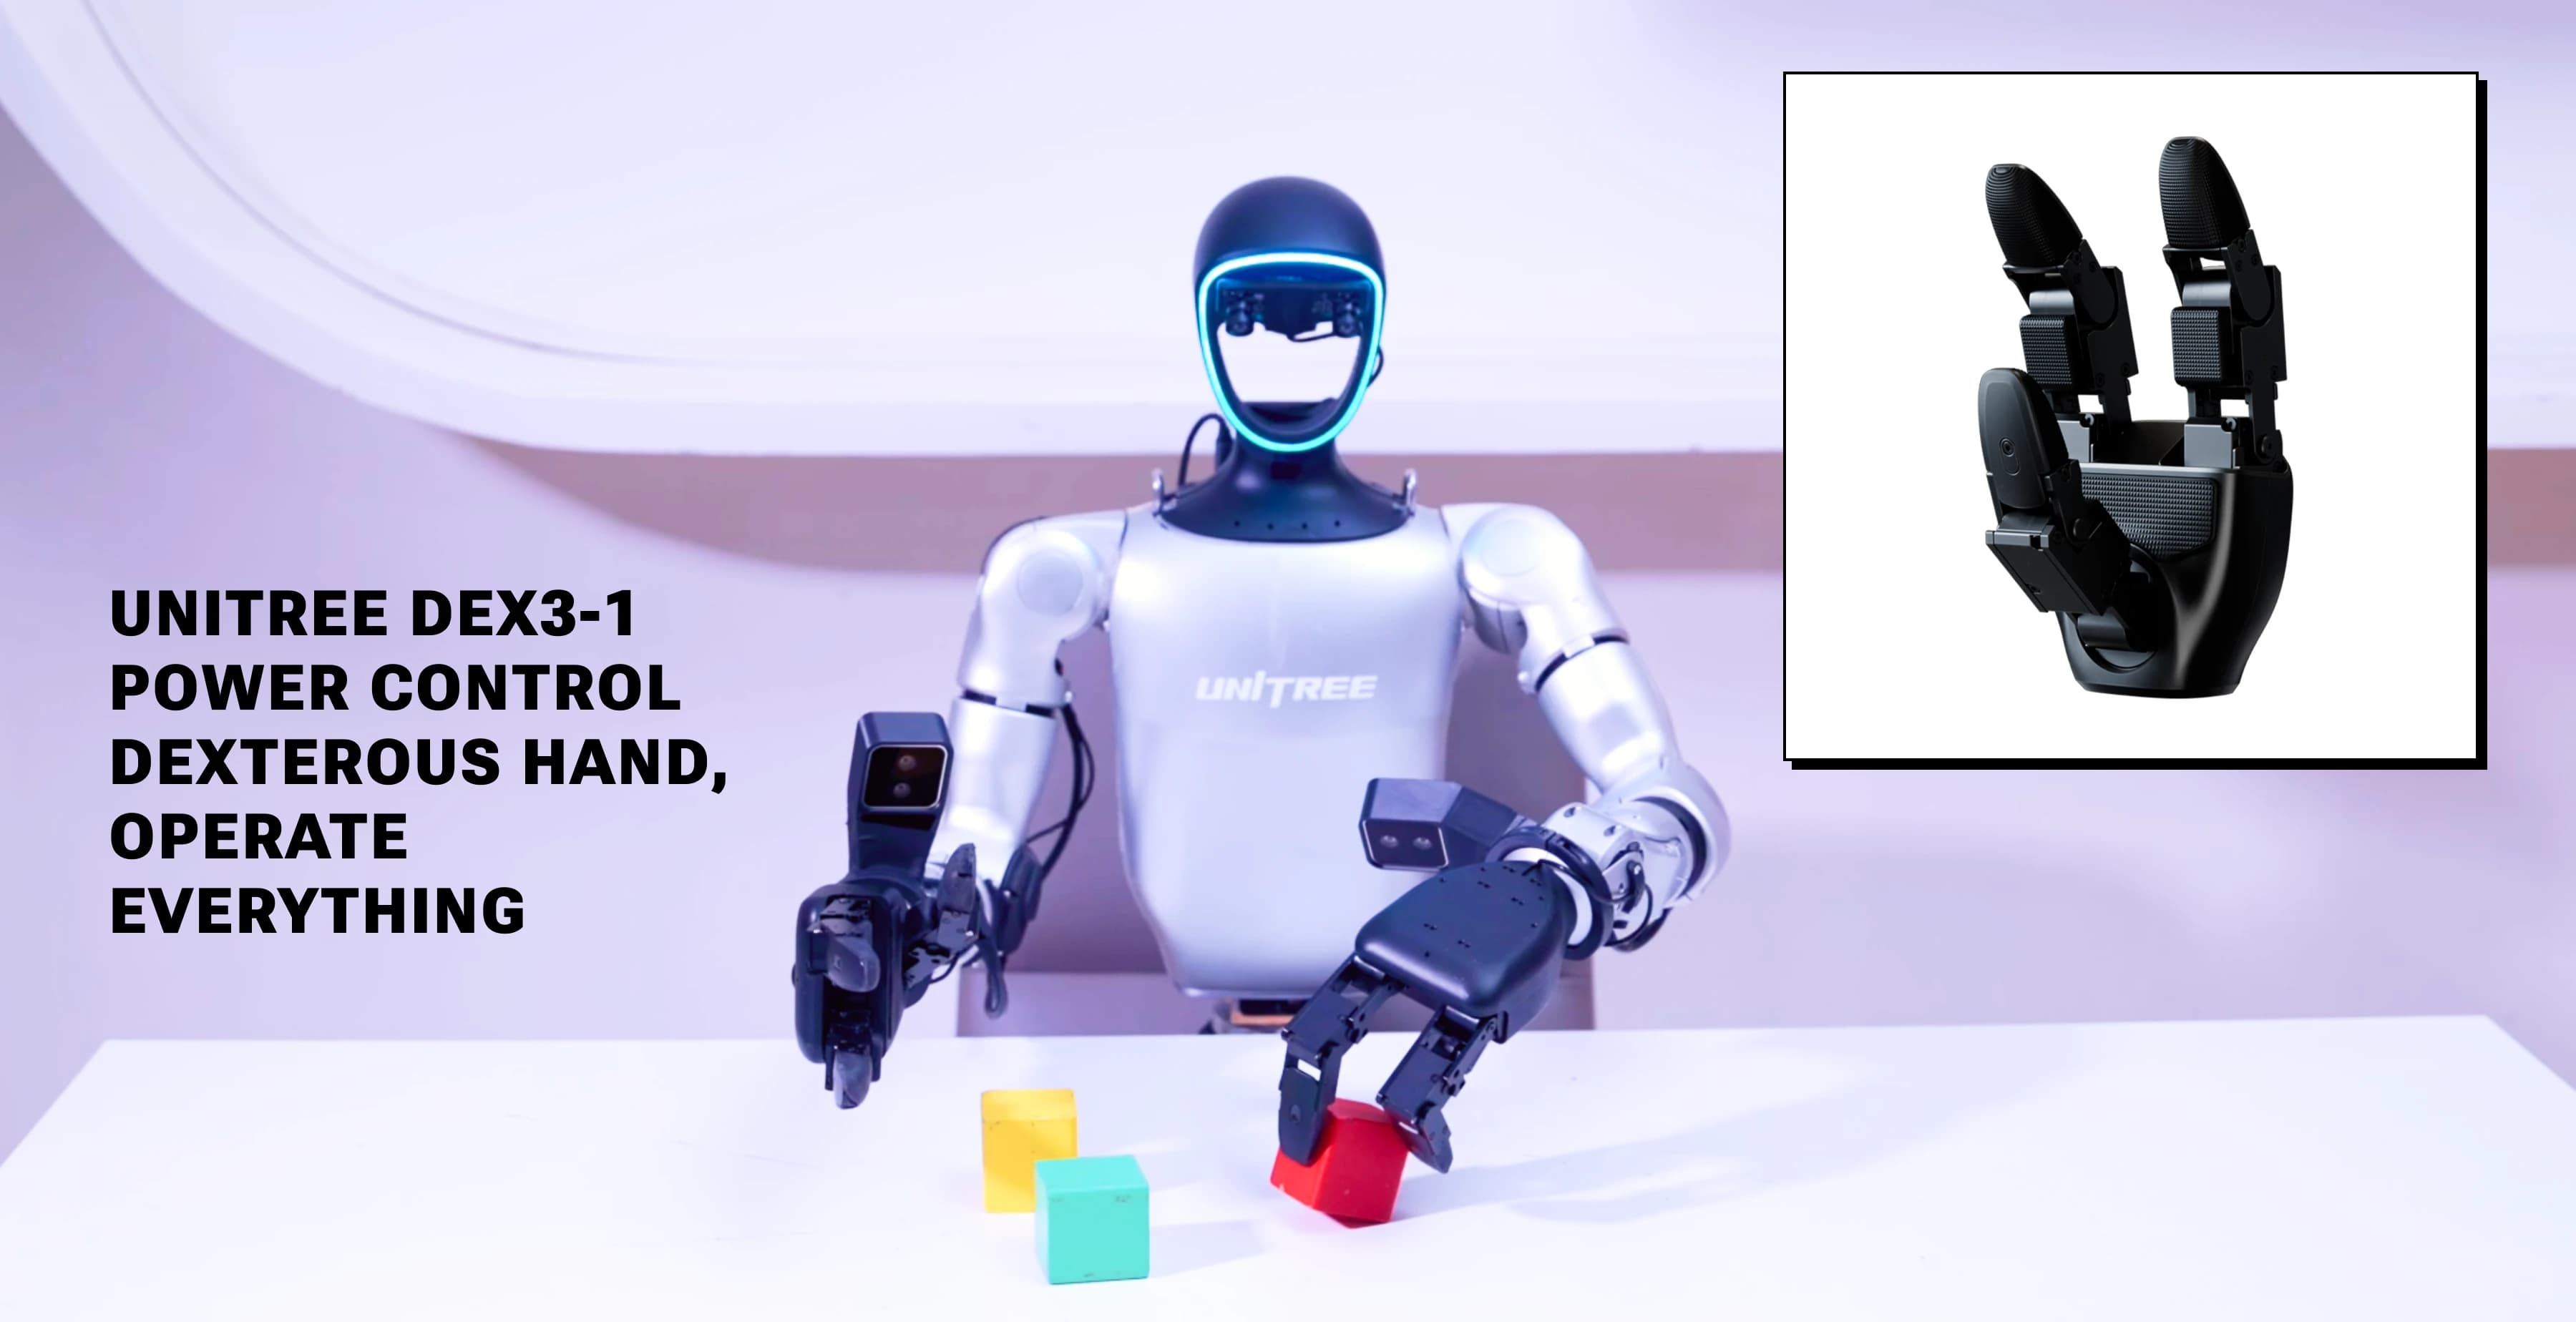
Unitree G1 / G1 EDU
Une machine de marche bipède compacte. Pour l'exposition et la recherche, nous choisirons entre les modèles standards et les EDU.
Voir les détails de robot
Unitree H2 / H2 EDU
Un appareil de marche bipède d'environ 1,8 m. Vérifiez l'itinéraire de livraison et la plage de fonctionnement en fonction de la taille et du poids.
Voir les détails de robot
ROBOTIS AI Worker
FFW-SG2 avec une base mobile et deux bras. C'est un candidat pour la manipulation d'objets et la collecte de données de démonstration.
Voir les détails de robot
ROBOTIS AI Sapiens
K1 est basé sur DYNAMIXEL Q. Nous envisagerons de déployer le contrôle du corps entier et l'apprentissage sur des machines réelles.
Voir les détails de robot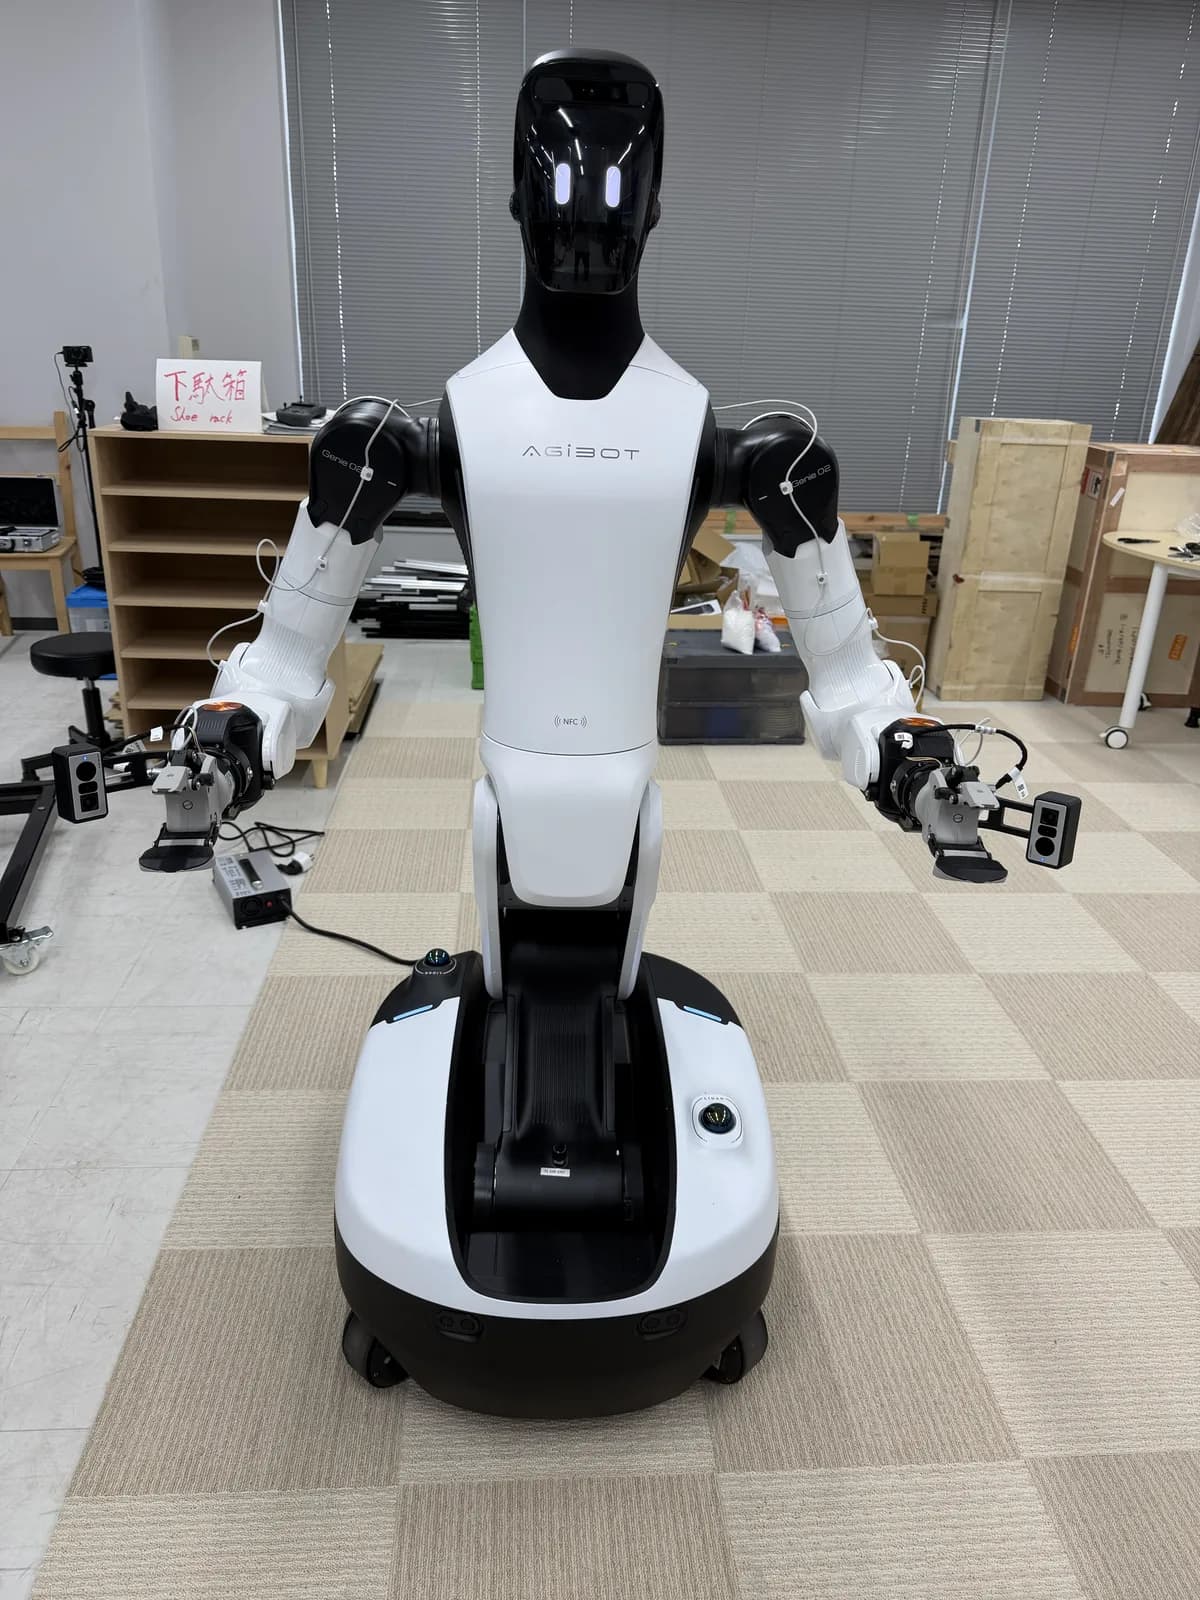
AgiBot G2
robot avec mouvement de roue et bras doubles à 7 degrés de liberté. Nous organiserons les articles cibles et les conditions de livraison/installation.
Voir les détails de robot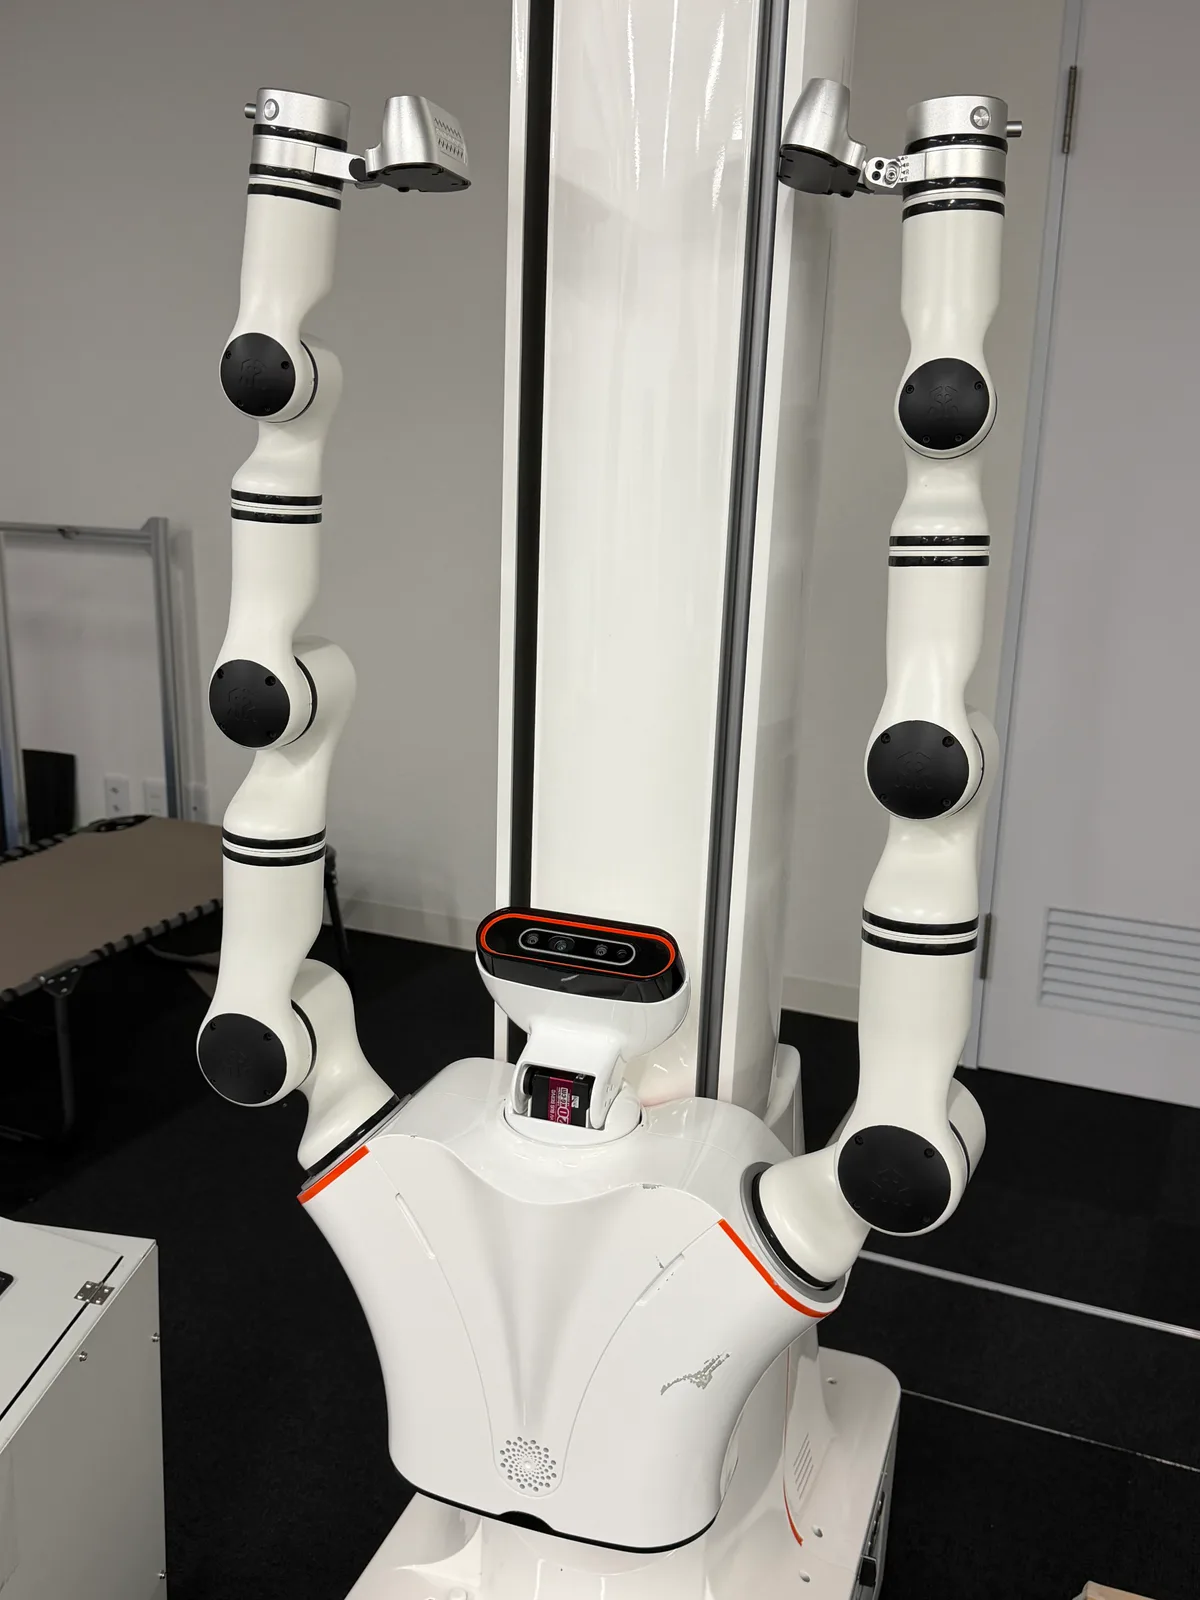
RealMan RMC-AIDAL
Un type mobile avec deux bras et un mécanisme de levage. Vous pouvez envisager des environnements de collecte de données et de mise en œuvre de VLA.
Voir les détails de robotTableau de comparaison des spécifications
Vous pouvez affiner les colonnes en décochant le modèle. Le tableau peut défiler horizontalement.
Numéro robot en comparaison : 6
| Éléments de comparaison | UnitreeUnitree G1 / G1 EDU | UnitreeUnitree H2 / H2 EDU | ROBOTISROBOTIS AI Worker | ROBOTISROBOTIS AI Sapiens | AGIBOTAgiBot G2 | RealManRealMan RMC-AIDAL |
|---|---|---|---|---|---|---|
| Configuration robot | type bipède | type bipède | Type mobile à double bras/roue (FFW-SG2) | Type bipède (K1) | Type mobile à double bras/roue | Type à double bras/roues mobiles (configuration à deux roues dans le manuel d'instructions V1.1) |
| Dimensions (hauteur x largeur x profondeur) | 1,320 × 450 × 200mm | 1,820 × 456 × 218mm | 1,623 × 604 × 602mm | Hauteur : 1 355 mm (la largeur et la profondeur ne sont pas répertoriées sur la page de référence) | 1,225〜1,795 × 640 × 760mm | Une fois stocké : 1 780 x 450 x 640 mm / Largeur d'épaule 545 mm |
| poids | Norme : env. 35 kg / EDU : env. 35 kg ou plus (batterie incluse) | Environ 70 kg (batterie comprise) | 90kg | 35kg | 185kg | Environ 157 kg (manuel d'instructions V1.1) |
| degré de liberté du corps entier | Standard : 23 / EDU : 23~43 (selon la configuration) | 31 | 25 (y compris le mécanisme mobile) | 23 | 25 (Tableau actuel du site officiel. Il existe des différences selon la version des spécifications) | Le total du corps n’est pas répertorié dans les documents de référence. Vérifiez individuellement les bras, la tête, le élévateur et le chariot. |
| liberté d'un bras | 5 (Les poignets/mains supplémentaires dépendent de la configuration) | 7 | 7 | 5 | 7 | 6 (RM65-B-V. Varie en fonction du bras installé) |
| Capacité de charge du bras | Maximum : env. 2 kg / EDU : env. 3kg (varie selon la posture des bras) | Note : env. 7 kg / Pic : env. 15kg (valeur du bras dans le tableau du fabricant) | Note : 3kg pour un bras, 6kg pour les bras doubles / Pic : 5kg pour un bras, 10kg pour les bras doubles | Non mentionné dans les documents officiels/Confirmé individuellement | Poids nominal de 5 kg (valeur indiquée par le fabricant pour un bras) | Capacité du bras : 5 kg par bras / max. 1,4 kg avec pince à 2 doigts attachée (V1.1) |
| Alimentation/autonomie | 9 000 mAh / environ 2 heures (valeur publiée par le fabricant) | 15Ah・972Wh / environ 3 heures (valeur publiée par le fabricant) | 25 V・80 Ah / 2 040 Wh (valeur indiquée par le fabricant) | 48 V・10 Ah / 460,8 Wh (les heures de fonctionnement ne sont pas répertoriées sur la page de référence) | 2 unités, total 1 652 Wh / environ 4 heures (valeur publiée par le fabricant) | Fonctionnement 3-4 heures (Manuel d'instructions V1.1) |
| appareil arithmétique | Le CPU/EDU à 8 cœurs peut sélectionner des modules informatiques supplémentaires | Intel Core i5/EDU a ajouté le Core i7. Le module de calcul haute performance dépend de la configuration | NVIDIA Jetson AGX Orin 32GB | NVIDIA Jetson Orin NX 16GB | Configuration hautes performances : NVIDIA Jetson T5000 (ne comparez pas directement les valeurs FP4 avec les TOPS d'autres machines) | NVIDIA Jetson AGX Orin 64GB |
| Capteur de reconnaissance principal | Caméra de profondeur/LiDAR 3D | Grand angle caméra stéréo | Caméra RVB-D x 3, LiDAR x 2, IMU | Vérifiez chaque configuration fournie | LiDAR 3D x 2, fisheye stéréo x 3, RVB-D sur la tête et le poignet | Caméra de profondeur D435, caméra RVB, LiDAR, etc. (selon configuration) |
| Environnement de développement/développement secondaire | Le développement secondaire est l'EDU. Vérifiez le SDK, le périphérique informatique supplémentaire et la configuration manuelle | Le développement secondaire est l'EDU. Vérifier la configuration supplémentaire du dispositif de calcul/de la main | ROS 2, Python, C++, interface utilisateur Web. Vérifiez l'environnement d'apprentissage par imitation par application. | Cyclo OS・ROS 2 Jazzy・Docker・SDK Python. Apprentissage par imitation/apprentissage par renforcement/Sim2Real | Prend en charge le développement secondaire. Vérifiez le SDK, les spécifications de communication et la configuration fournie individuellement. | Code ROS/URDF officiel publié. Vérifiez le bras cible, le chariot et le système d'exploitation |
| Prix d'achat annoncé par le constructeur | Standard : 13 500 $ US / EDU : Contacter le fabricant (hors taxes et frais d'expédition) | Standard : 29 900 $ US / EDU : Contacter le fabricant (hors taxes et frais d'expédition) | Il n’y a pas de prix indiqué sur la page de spécifications officielle référencée. | Il n’y a pas de prix indiqué sur la page de spécifications officielle référencée. | Il n’y a pas de prix indiqué sur la page de spécifications officielle référencée. | Il n’y a pas de prix indiqué dans les documents officiels référencés. |
| Consultation avec EmplifAI | Consultation concernant la location, l’achat et le développement de l’exploitation | Consultation sur la configuration pour la location/recherche et développement | Consultation concernant la location/achat/collecte de données | Conseil en matière de location, d'achat et de recherche et développement | Consultation concernant l’achat, l’installation et la vérification technique | Consultation concernant l'achat, la location et le développement |
Le prix publié par le fabricant ne constitue pas le prix total pour une installation domestique. Les coûts comprenant les taxes, les frais d'expédition, de change, de configuration, de développement, d'installation et d'exploitation seront estimés individuellement. Le temps de fonctionnement et la charge utile ne sont pas des valeurs mesurées dans les mêmes conditions.
Comparez les environnements VLA/apprentissage
Nous distinguons les tables de correspondance des fabricants, les codes publics et les exemples de mise en œuvre des instituts de recherche. Même si le nom du modèle est répertorié, cela ne garantit pas qu'il fonctionnera avec toutes les configurations robot.
| Éléments de comparaison | UnitreeUnitree G1 / G1 EDU | UnitreeUnitree H2 / H2 EDU | ROBOTISROBOTIS AI Worker | ROBOTISROBOTIS AI Sapiens | AGIBOTAgiBot G2 | RealManRealMan RMC-AIDAL |
|---|---|---|---|---|---|---|
| Modèle de base VLA/robot | Prise en charge de la politique pour π0,5/GR00T pour la coopération officielle du fabricant LeRobot. Vérifiez la configuration cible du G1 et de la main | La mise en œuvre du VLA sur H2/H2 EDU est vérifiée de manière indépendante. Distinct de la configuration GR00T du H2 Plus | Cyclo Intelligence officiel : backend d'inférence pour SmolVLA, XVLA, π0, π0.5, GR00T N1.7 | Vérification individuelle de l'application d'un VLA/modèle formé spécifique | Le fabricant Genie Studio présente π0, OpenVLA, GR00T, etc. La configuration cible de la machine réelle G2 est confirmée individuellement | Exemple d'implémentation publique de l'UCLA : SmolVLA・π0-FAST・π0.5. Se distingue de la conformité aux normes du fabricant |
| Apprentissage par imitation/apprentissage par renforcement | Exemple officiel d'apprentissage/inférence réelle LeRobot, exemple d'apprentissage par renforcement RL Gym G1 | Vérifiez individuellement les modèles d'apprentissage, l'étendue du contrôle et les ressources publiées. | Officiel : ACT・Diffusion. De la collecte de démonstration à la conversion des données, à l'apprentissage et à l'inférence | Les matériaux du produit officiel K1 guident l'apprentissage par imitation et l'apprentissage par renforcement. Vérifier l'environnement d'exécution | Guide de Genie RL dans la documentation du produit. Vérifier la portée de l'apprentissage/de l'inférence fourni | Exemples de mise en œuvre publique à l'UCLA : ACT, Diffusion, VQ-BeT. Collection de démonstration et coopération LeRobot |
| Simulation/Sim2Réel | Environnement d'exploitation officiel Isaac Lab G1, exemple d'exécution MuJoCo | Vérifier le modèle H2 cible et la disponibilité de l'environnement | Officiel : Isaac Lab・MuJoCo・URDF. Vérifiez le modèle et l'édition robot | Documents officiels : Cyclo Lab・Cyclo MJLab・MuJoCo・Sim2Real | Sortie officielle de Genie Sim. Vérifier les actifs du robot cible et la configuration G2 | Modèle URDF officiel du fabricant. Confirmez que le modèle de recherche, le chariot et la configuration du bras correspondent. |
| Coopération ROS 2/SDK | SDK2 officiel ROS 2. Une configuration compatible avec le développement secondaire est requise. | Exemple de contrôle H2 pour ROS 2/SDK2 officiel. Le développement secondaire est EDU | Sortie du package officiel AI Worker ROS 2 | Officiel : ROS 2 Jazzy・Contrôle ROS 2・SDK Python pour K1 | Genie Sim est compatible avec ROS 2. Les conditions de fourniture du SDK réel G2 sont confirmées individuellement. | Code ROS officiel du fabricant, exemple d'implémentation ROS 2 Foxy de l'UCLA. Construction de l'environnement et vérification réelle de la machine requise |
Code public/matériel de développement GitHub
Lors de la sélection d'un modèle, veuillez également vérifier le robot compatible, la branche, l'environnement dépendant et la licence. Les formules des fabricants et les exemples de mise en œuvre des instituts de recherche sont publiés séparément.
Unitree G1 / G1 EDU
Exemples de conversion de données G1, d'apprentissage LeRobot et d'inférence machine réelle
Environnement d'exploitation Isaac Lab pour G1. Le modèle de distribution est destiné à la vérification par simulation
Exemple d'apprentissage par renforcement G1/MuJoCo/déploiement réel de machines
Unitree H2 / H2 EDU
Exemple de communication DDS, de contrôle des bras et du corps entier de H2
ROBOTIS AI Worker
Collecte de données/collaboration LeRobot/inférence VLA
Actifs et environnement d'apprentissage robot d'Isaac Lab
ROBOTIS AI Sapiens
Environnement d'apprentissage par simulation/renforcement pour K1
AgiBot G2
Simulation, collecte de données et évaluation. Il ne s'agit pas d'un ensemble de commandes G2 complet.
RealMan RMC-AIDAL
Manuel d'instructions, URDF, code ROS dans la branche RMC-AIDA-L
Collecte de données RealMan AIDA, apprentissage par imitation, apprentissage VLA et inférence. Vérification avec la configuration réelle de la machine
Spécifications supplémentaires et sources officielles
Unitree G1 / G1 EDU
Le prix du G1 standard ne peut pas être traité comme le prix du G1 EDU qui prend en charge le développement secondaire. Les degrés de liberté incluant la main et le dispositif de calcul varient selon la configuration.
Unitree G1
Unitree H2 / H2 EDU
Cette colonne est une comparaison de H2/H2 EDU. Veuillez vérifier les spécifications séparément des spécifications H2 Plus/H2-D. La capacité de charge utile varie en fonction de la posture et des conditions d'exploitation.
Image : Robotique Unitree
ROBOTIS AI Worker
L'image publiée est une image de référence qui n'inclut pas la base mobile. Les spécifications comparatives sont le type mobile FFW-SG2, qui est différent du type fixe FFW-BG2. La capacité de charge utile maximale varie en fonction de la posture et du mouvement. La consommation électrique n'est pas la valeur calculée de 25 V x 80 Ah, mais la valeur indiquée par le fabricant.
Image fournie par : ROBOTIS
ROBOTIS AI Sapiens
Les constructeurs annoncent d'éventuelles modifications des spécifications et une libération progressive des actifs de développement. Vérifiez l’état de publication et provisionnez la configuration robot des actifs requis individuellement.
Image fournie par : ROBOTIS
AgiBot G2
Le site officiel actuel a un total de 25 degrés de liberté et 3 degrés de liberté pour le châssis, et la spécification 2025 référencée par notre page d'introduction robot a un total de 26 degrés de liberté et 4 degrés de liberté pour le châssis. Veuillez vérifier la version et la configuration du robot cible au moment du devis.
AgiBot G2 livré au bureau de EmplifAI (juillet 2026, photo interne)
RealMan RMC-AIDAL
La notation RMC-AIDA-L est également utilisée dans les documents officiels. Le tableau fait référence au manuel d'instructions V1.1 pour la configuration à deux roues. Les spécifications varient en fonction de la configuration à quatre roues, des différents bras et des pinces. Le poids qu’un bras peut supporter et le poids qu’il peut réellement supporter ne sont pas les mêmes.
Machine réelle RealMan RMC-AIDAL
Après les chiffres, vérifiez.
Actions que vous souhaitez déléguer
Cela nécessite-t-il une marche bipède ou des mouvements de tout le corps, ou peut-il être effectué avec deux bras sur une base mobile ? Avant de décider de la forme du robot, décidez des conditions de travail cibles et de réussite.
Portée du développement et de l'exploitation
Accès au SDK, configuration des mains et des caméras, environnement d'apprentissage, personnel d'exploitation. Ce n’est pas parce que la compatibilité est indiquée dans le tableau des spécifications que la fonction souhaitée peut être utilisée.
Coût total de mise en œuvre
Nous comparerons le prix du robot, y compris le transport, l'installation, le développement et l'exploitation. La disponibilité des ventes/locations, la date de livraison et l'étendue du soutien interne seront confirmées individuellement.