
3D Gaussian Splatting (3DGS) Inspección remota de fábrica/construcción de observación digital en el sitioDesde escaneos ambulantes en el sitio que toman solo unos minutos, hasta un entorno de inspección/asistencia remota donde puede caminar a través de un espacio 3D como una foto en su navegador.
Medición in situ de alta velocidad utilizando el práctico escáner 3D "XGRIDS Lixel K2" (LiDAR de 360° + cámara panorámica de 12 millones de píxeles x 3 lentes) y gaussiano 3D utilizando la GPU de la estación de trabajo "NVIDIA RTX A6000 (VRAM 48 GB)". Este es un servicio que combina el procesamiento Splatting (3DGS) para archivar y compartir de forma remota fábricas, plantas, sitios de construcción e instalaciones de investigación como en 3D realista. espacios. Los reflejos de luz, el vidrio, las etiquetas detalladas de las tuberías y las texturas del suelo que son difíciles de expresar con nubes de puntos convencionales se reproducen con calidad real y también se proporcionan datos de medición dimensional en unidades milimétricas.
Consulte sobre inspección remota de fábrica/construcción digital in situ con 3D Gaussian Splatting (3DGS)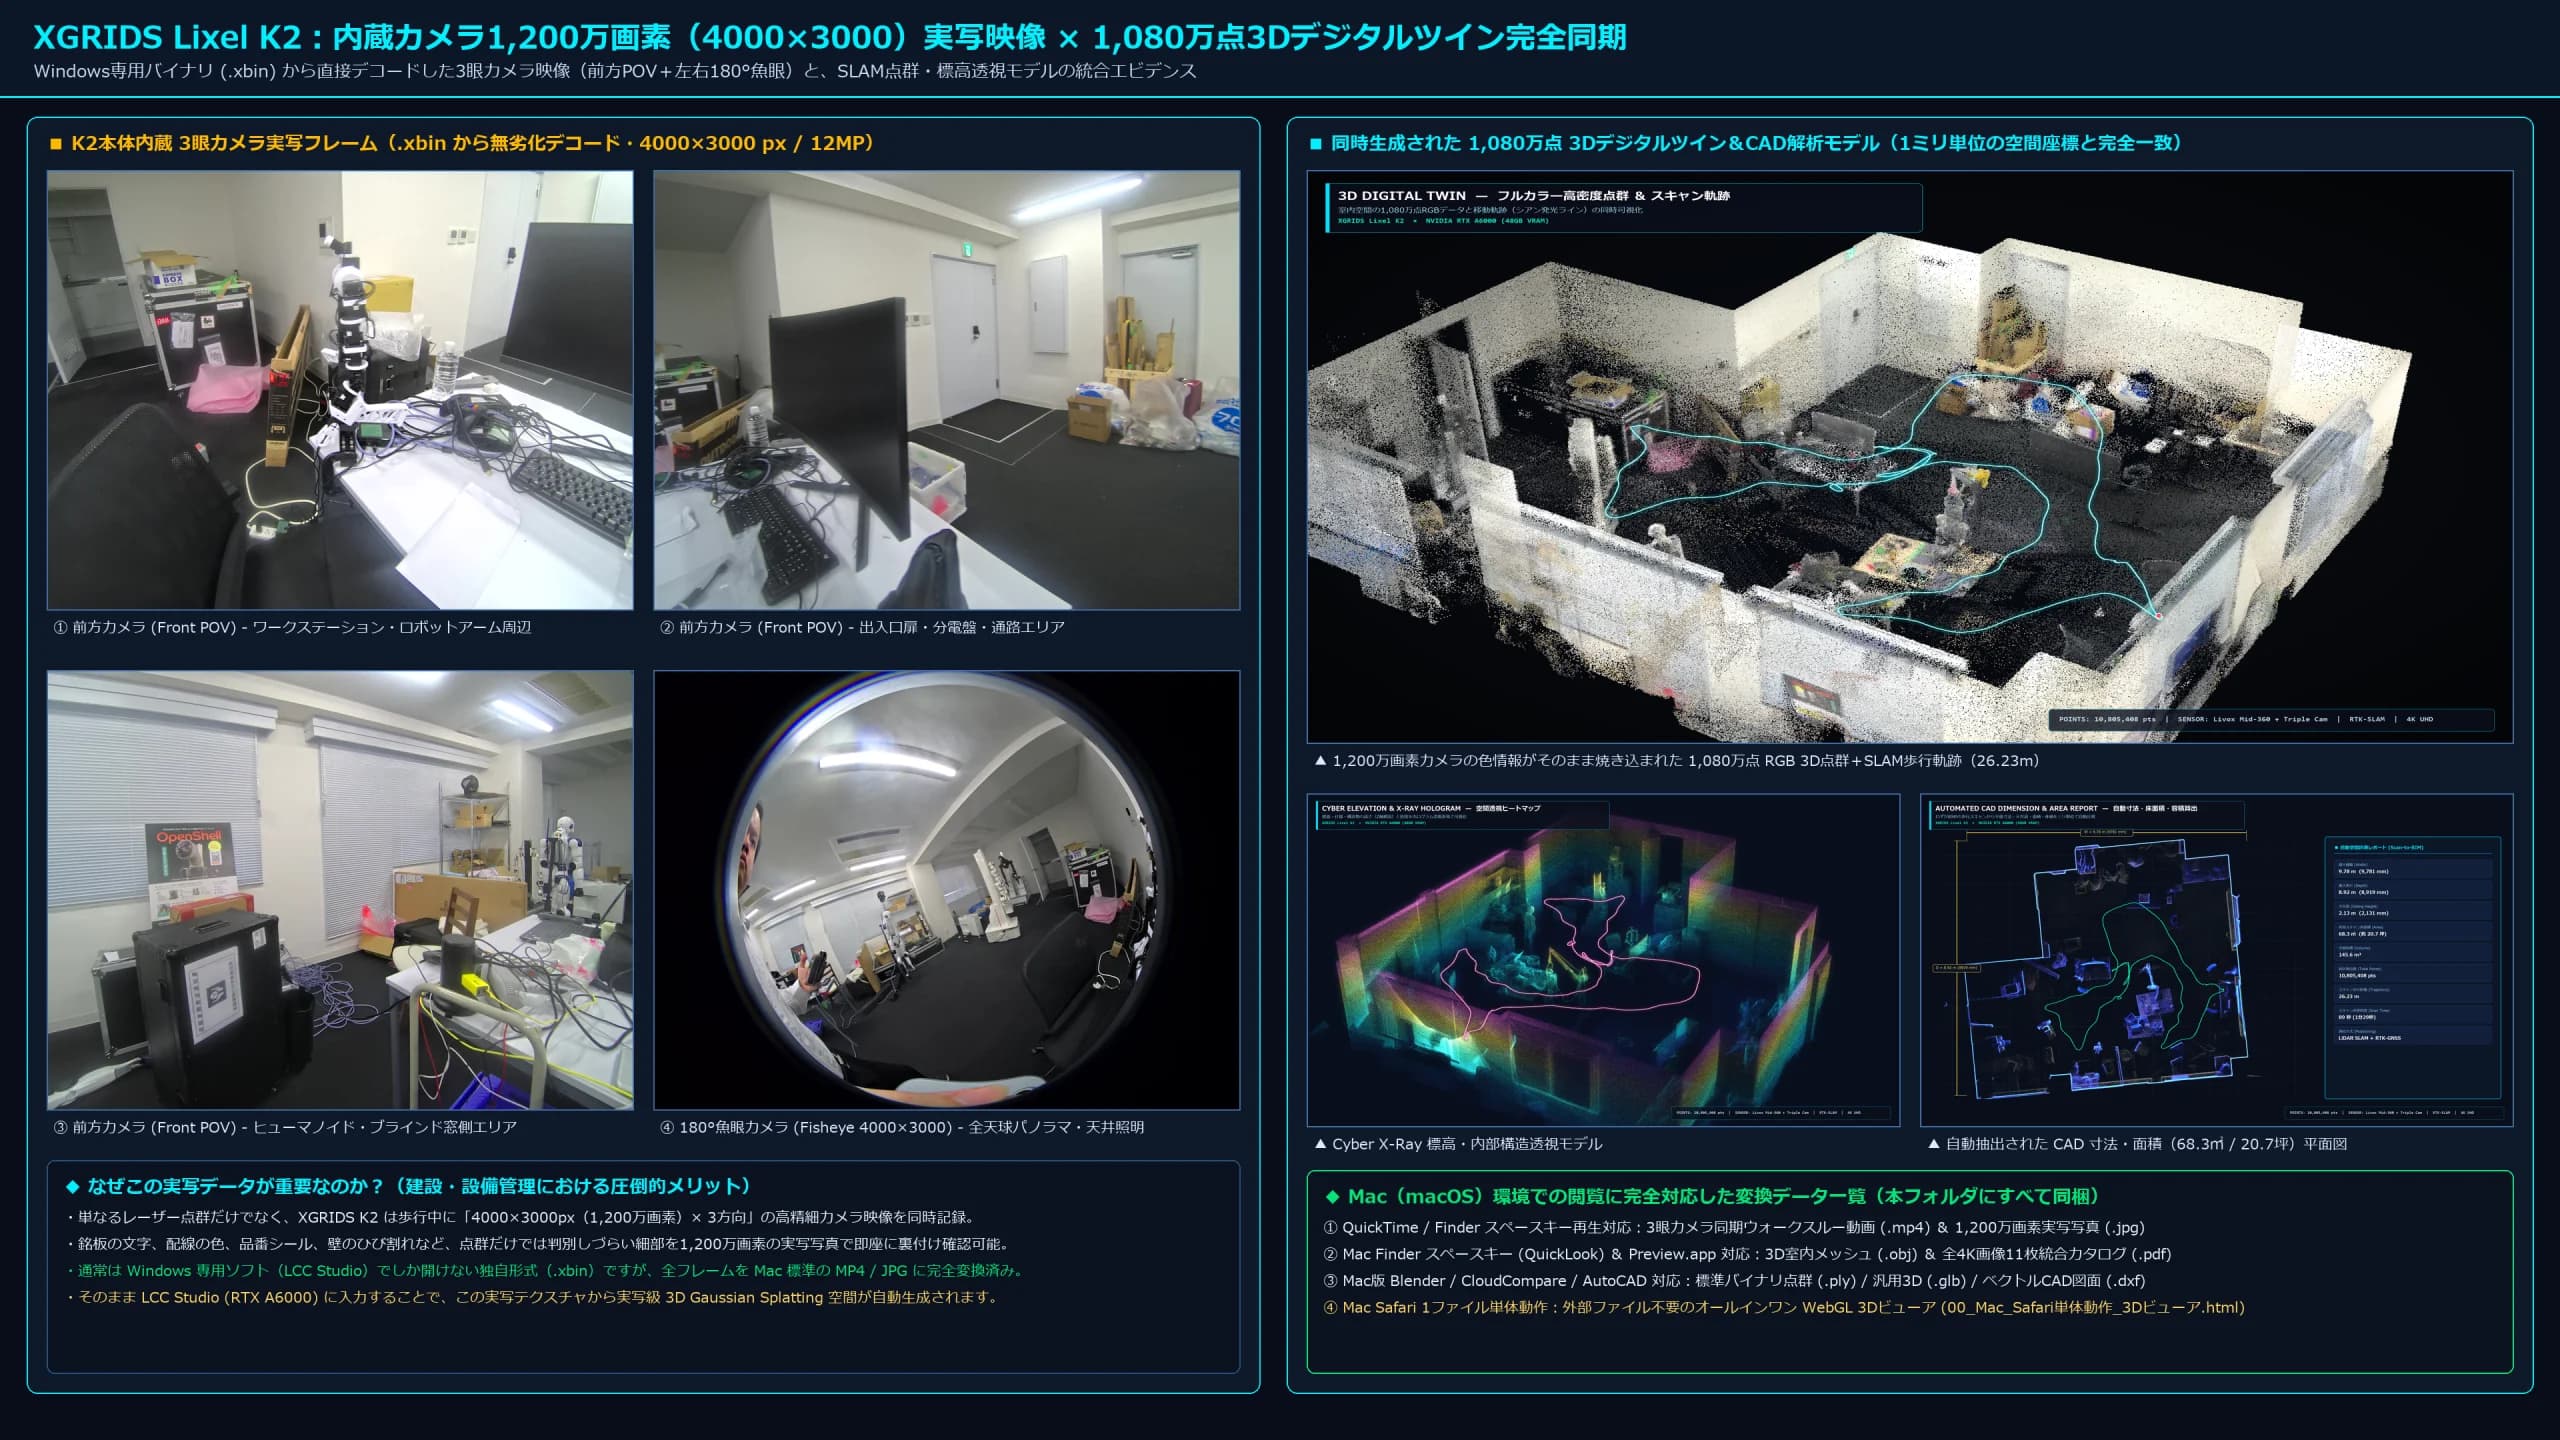
Gemelo digital 3D con 10,8 millones de puntos medidos que se pueden mover 360° en el navegador
Estos son datos reales medidos mientras caminamos en el laboratorio de desarrollo de robots de EmplifAI (entorno de instalación de robot humanoide/de doble brazo Unitree G1) durante solo 89 segundos usando nuestro propio XGRIDS Lixel K2. Además de poder rotar y hacer zoom 360° arrastrando o deslizando el mouse, puede experimentar el cambio entre cuatro modos de visualización, corte del techo (corte transversal) y salto del punto de vista al lugar de instalación del robot en el acto.
¿Qué se puede hacer con datos espaciales 3D XGRIDS × IA física?
El mayor valor de escanear un sitio en 3D no radica solo en la creación de dibujos para la visualización humana. Al combinar datos espaciales 3D de nivel milimétrico con los robots humanoides de EmplifAI (Unitree G1, etc.), manipuladores de doble brazo (OpenArm), modelos VLA y el entorno NVIDIA Isaac Sim, todo, desde el diagnóstico previo para la introducción del robot hasta el entrenamiento virtual, el movimiento autónomo y el control remoto, cambiará dramáticamente.
Digitaliza el espacio real en 89 segundos y crea un entorno de verificación virtual donde se mueven robots humanoides y de dos brazos
Incluso en fábricas, almacenes e instalaciones de investigación donde no existen dibujos, puede obtener nubes de puntos 3D y texturas de acción en vivo de toda la sala simplemente caminando con XGRIDS Lixel K2. En los datos de medición reales del laboratorio EmplifAI, todo el espacio (68,3 m2, 10,8 millones de puntos), incluido el humanoide junto a la ventana (Unitree G1) y la celda de trabajo del robot de doble brazo en el centro, se convirtió en datos espaciales en solo 89 segundos. Al importar el espacio adquirido al entorno NVIDIA Isaac Sim o ROS 2, puede ejecutar simulaciones (Real2Sim2Real) de rutas para caminar, control de todo el cuerpo y movimientos de agarre antes de llevar la máquina real al sitio.
¿Qué se puede conseguir con esta combinación?
- Construya un espacio virtual 3D a gran escala donde los humanoides y los AMR corren y trabajan simplemente caminando por el sitio.
- Modelo de detección de colisiones y cooperación de conversión de mapas de navegación para NVIDIA Isaac Sim, USD y ROS 2
- Generación de entornos para el aprendizaje por refuerzo de robots y el aprendizaje por imitación que refleja directamente los accesorios, bancos de trabajo y obstáculos del sitio.
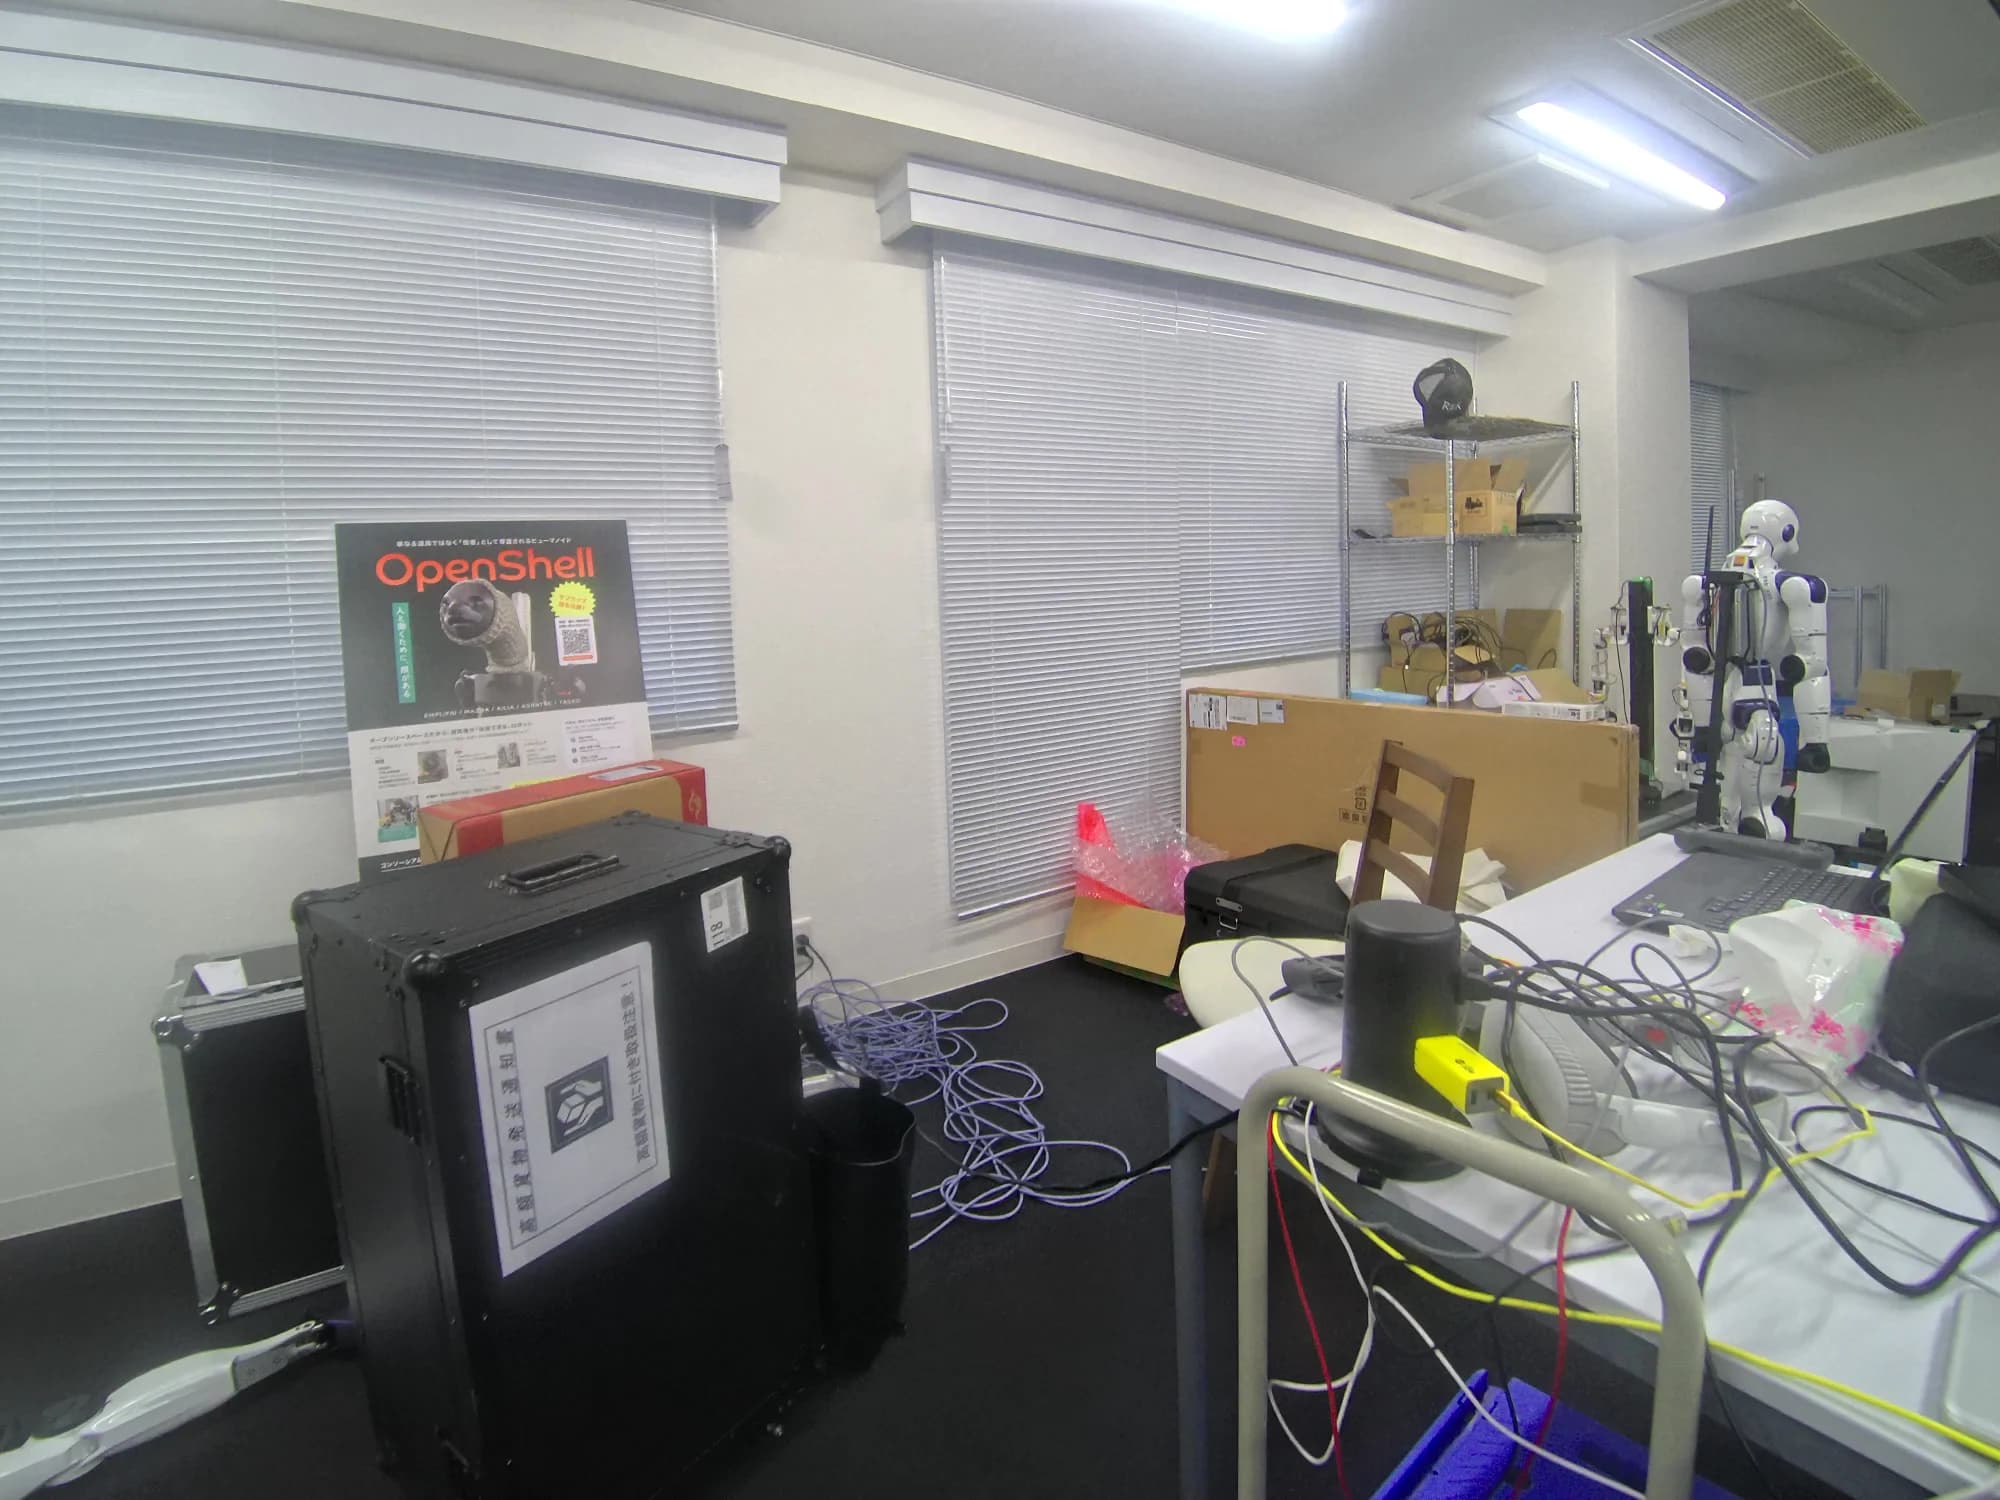
Mira el vídeo: Del recorrido de 89 segundos a la creación de un espacio 3D con 10,8 millones de puntos
Puede alternar entre el vídeo de análisis multimodal de 360° del espacio del laboratorio realmente medido con XGRIDS Lixel K2 y el vídeo de acumulación espacial de 10,8 millones de puntos creado mediante escaneo láser.
Rotación de 360° × 3 modos de cambio continuo (RGB a todo color → Elevación cibernética → Rayos X LiDAR)
Este es un video de exhibición que rota 10,8 millones de puntos de datos espaciales 3D generados a partir de un solo escaneo andante (89 segundos) y los muestra en una rotación de 360° mientras cambia sin problemas entre tres modos: RGB a todo color de acción en vivo, holograma de elevación cibernética por altura y perspectiva de rayos X basada en la intensidad de reflexión del láser.
"Visualización de análisis/dibujo/inspección espacial 4K" que se puede desarrollar desde múltiples ángulos desde un solo escaneo
Desde los datos 3D de alta densidad adquiridos hasta nubes de puntos a todo color, hologramas de elevación, ortogramas arquitectónicos de cuadrícula de 1 m, planos de planta CAD con dimensiones automáticas, mapas de calor milimétricos de irregularidades del piso y verticalidad de las paredes y verificación de autorización de entrega del robot, puede desarrollar vistas de análisis que se adapten a su propósito. Haga clic en la miniatura para cambiar y haga clic en la imagen para ampliarla en alta resolución.
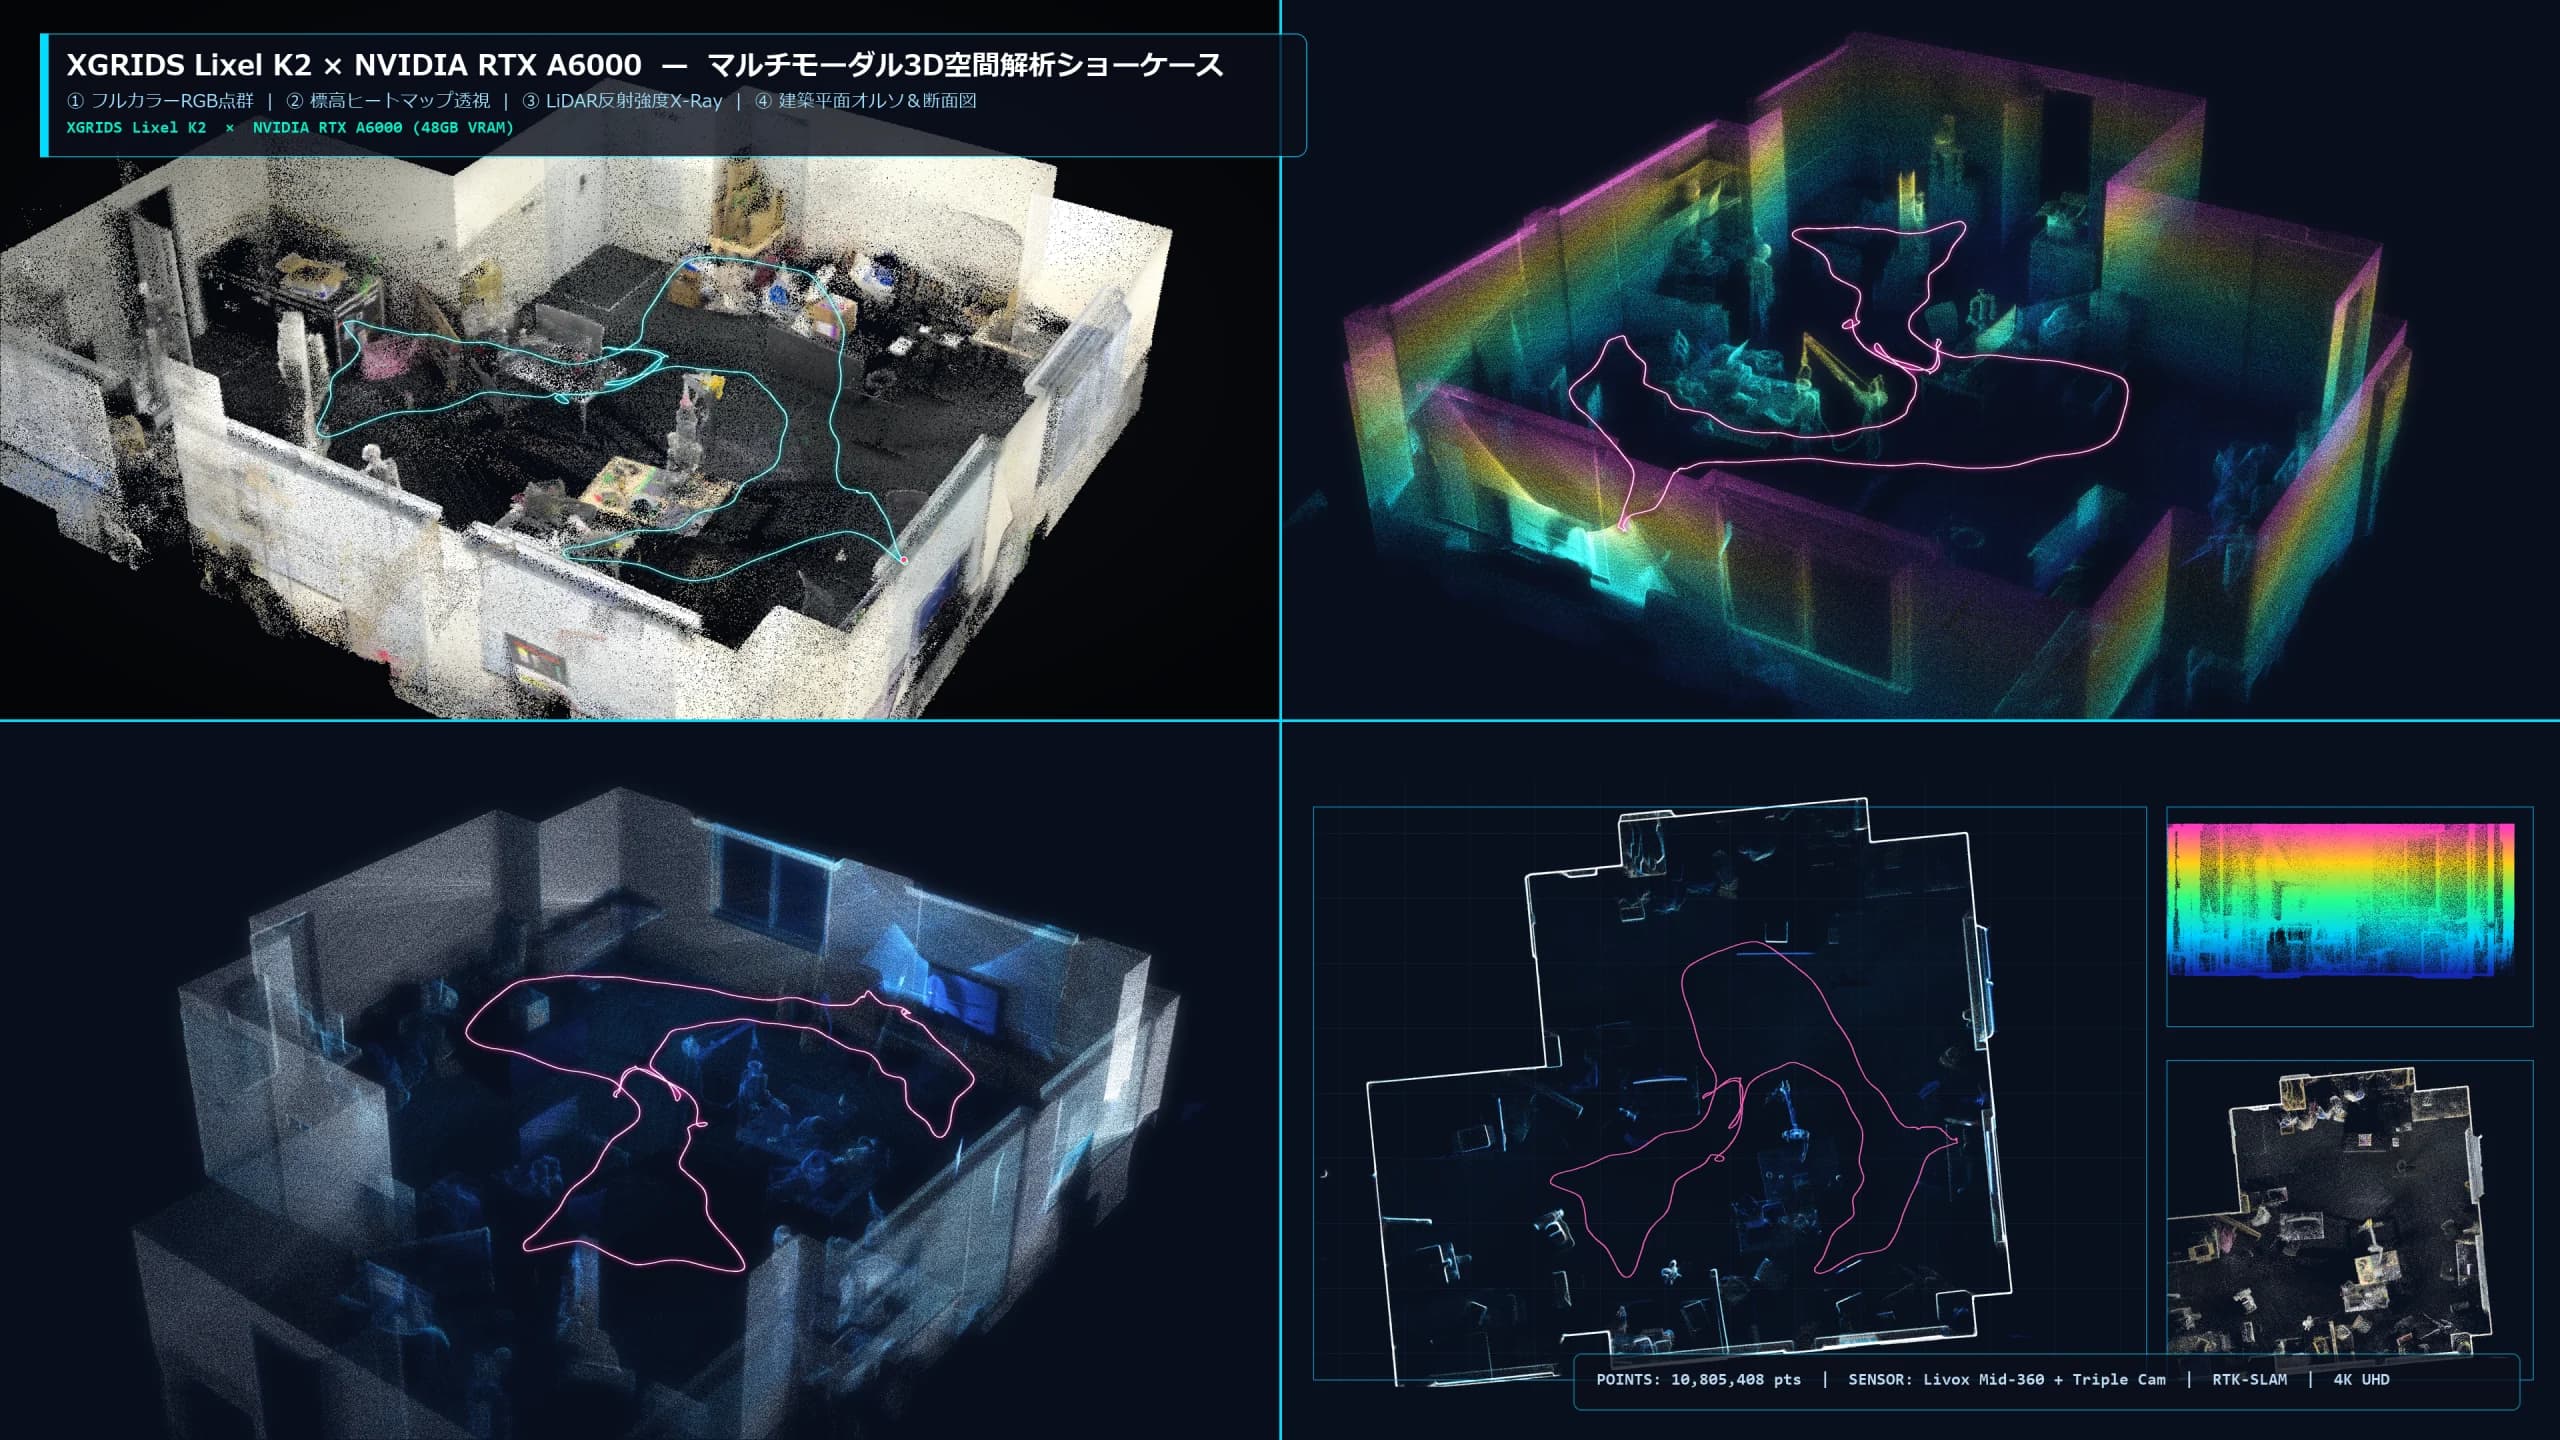 Haga clic para ampliar la imagen en alta definición 4K
Muestra de análisis espacial 3D multimodal de 4 divisiones
A partir de los datos de un escaneo, se pueden desarrollar simultáneamente cuatro modos: (1) nube de puntos RGB a todo color, (2) perspectiva del mapa de calor de elevación, (3) ortoplano arquitectónico de cuadrícula de 1 m y (4) perfil de sección transversal. Puede comprender la apariencia, las dimensiones y la estructura del espacio de un vistazo.
Contamos con un XGRIDS Lixel K2 real y brindamos soporte integral desde medición espacial 3D hasta colaboración física con IA.
EmplifAI ha instalado en su propio laboratorio un escáner 3D portátil XGRIDS "Lixel K2" y una GPU de estación de trabajo "NVIDIA RTX A6000" con una VRAM de gran capacidad de 48 GB. Podemos crear un gemelo digital 3D de toda la habitación (68,3 m2, 10,8 millones de puntos) en solo 89 segundos de caminata y brindar consultas integrales sobre todo, desde nubes de puntos, dibujos CAD/BIM e inspecciones de irregularidades del piso hasta salpicaduras gaussianas 3D (3DGS) y simulación de robot humanoide y de doble brazo (NVIDIA Isaac Sim/Real2Sim).
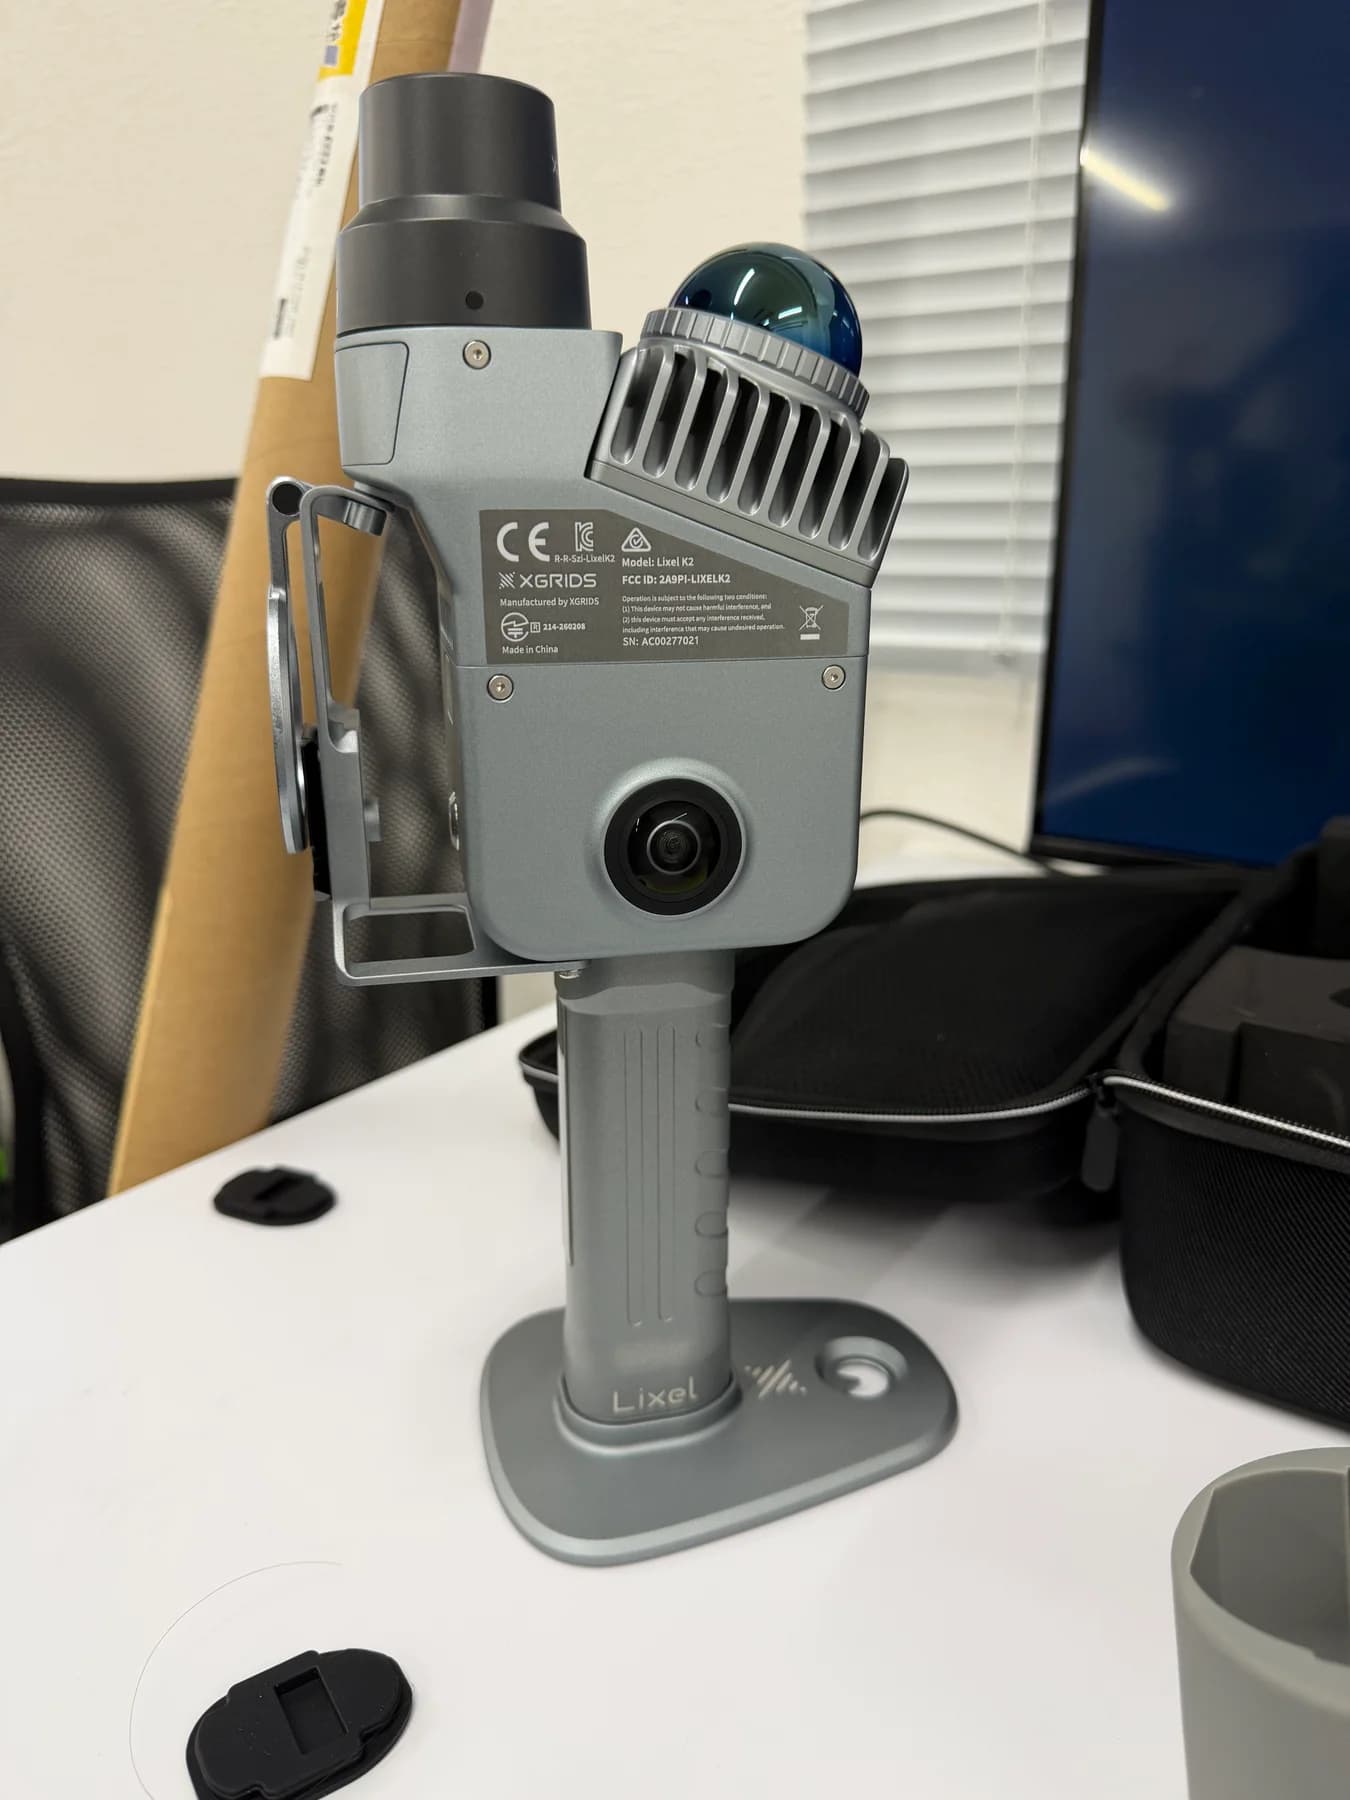
El gemelo digital 3D de K2, la máquina real y la colaboración física con IA
Página de presentación especial de XGRIDS Lixel K2
Le presentaremos un visor 3D interactivo con 10,8 millones de puntos, análisis espacial 4K, colaboración física con IA, medición in situ y consulta de alquiler.
Contenido de la consulta y entregables.
- Medición en sitio
- Escaneo de recorrido utilizando XGRIDS Lixel K2 (Ejemplo: Mide una habitación de aproximadamente 68 m2 en 89 segundos; se puede realizar sin detener la operación)
- Entorno informático
- Procesamiento 3DGS de área amplia, alta definición y nube de puntos de alta densidad utilizando NVIDIA RTX A6000 (48 GB VRAM) de nuestro propio laboratorio, etc.
- Usos principales
- Inspección remota de fábrica desde la oficina central y bases en el extranjero, archivo de las condiciones actuales antes de la renovación del equipo, presencia antes y después de la construcción, educación sobre seguridad y líneas de flujo.
- Opción de entrega simultánea
- Datos 3DGS (PLY/SPLAT, etc.), nube de puntos 3D en color, plano de planta/vista seccional CAD con dimensiones automáticas, mapa térmico de irregularidades de la superficie del piso
- cooperación de robots
- Se puede utilizar tal cual para el entorno Real2Sim/Isaac Sim y el diagnóstico de viabilidad de la instalación al introducir humanoides y AMR en el futuro.
- precio
- Estimaciones individuales según la ubicación de la instalación de destino, la superficie total y el formato de datos/configuración del visor requeridos.
como proceder
Preguntaremos sobre la situación actual, el objetivo robot, las condiciones del sitio y el momento deseado, y luego comenzaremos a trabajar después de acordar el alcance y las condiciones previas de la implementación. Los entregables y precios se especificarán en la cotización individual.
Tres ventajas de implementar fotografía panorámica de 360° y nubes de puntos láser para lograr lo mejor de ambos mundos
01 Verifique los detalles de la escena desde cualquier punto de vista o ángulo sin estar atado al lugar de rodaje
Con las imágenes de cámara de 360° tomadas con un trípode, no puedes mover el punto de vista desde el punto de toma, pero con 3DGS, puedes caminar libremente por el espacio y comprobar la parte trasera del equipo y los huecos en las tuberías del techo en 3D.
02 La detención en el sitio dura solo de unos pocos minutos a varias decenas de minutos, lo que elimina visitas repetidas y mediciones omitidas.
A diferencia de las mediciones manuales tradicionales (2 personas x varias horas), la información visual en todas las direcciones y las coordenadas 3D en milímetros se pueden registrar simultáneamente simplemente caminando por las instalaciones a una velocidad normal. Podrás comprobar dimensiones e interferencias tantas veces como quieras más adelante en la oficina.
03 No solo “3D para visualización”, sino directamente conectado a dibujos CAD y verificación de robots
Dado que se basa en la nube de puntos LiDAR de Lixel K2, es posible generar simultáneamente 3DGS fotorrealistas, así como "plan CAD de cálculo automático de dimensiones/área", "mapa de calor de irregularidades del piso" y "malla NVIDIA Isaac Sim".
Preguntas frecuentes
¿Qué puedo solicitar para la inspección remota de fábrica/construcción digital in situ mediante 3D Gaussian Splatting (3DGS)?
Medición in situ de alta velocidad utilizando el práctico escáner 3D "XGRIDS Lixel K2" (LiDAR de 360° + cámara panorámica de 12 millones de píxeles x 3 lentes) y gaussiano 3D utilizando la GPU de la estación de trabajo "NVIDIA RTX A6000 (VRAM 48 GB)". Este es un servicio que combina el procesamiento Splatting (3DGS) para archivar y compartir de forma remota fábricas, plantas, sitios de construcción e instalaciones de investigación como en 3D realista. espacios. Los reflejos de luz, el vidrio, las etiquetas detalladas de las tuberías y las texturas del suelo que son difíciles de expresar con nubes de puntos convencionales se reproducen con calidad real y también se proporcionan datos de medición dimensional en unidades milimétricas. El alcance específico del trabajo se confirmará y acordará antes de comenzar el trabajo, incluido robot, el sitio y los entregables deseados.
¿Cómo se determinan los costos y el alcance de entrega para la construcción de inspección remota de fábrica/visita digital in situ con 3D Gaussian Splatting (3DGS)?
Confirmaremos el robot objetivo, la cantidad de unidades, la ubicación de implementación y los entregables requeridos, y proporcionaremos una estimación individual de disponibilidad, alcance del trabajo, condiciones de finalización y costo.
Dado que la fábrica y el centro de investigación son altamente confidenciales, ¿podría entregar los datos en las instalaciones (entorno local) sin cargarlos en una nube externa?
Sí. No publicamos los datos de escaneo adquiridos en el sitio a una nube pública externa, sino que los procesamos fuera de línea en nuestra propia estación de trabajo (entorno RTX A6000) y luego los entregamos como un conjunto de archivos de dibujo 3DGS, nube de puntos y CAD que se pueden ver y utilizar localmente.
Consulta sobre inspección remota de fábrica/construcción digital in situ mediante 3D Gaussian Splatting (3DGS)
Háganos saber el robot objetivo, la ubicación, el problema que desea resolver y el momento deseado. Le informaremos sobre los detalles de implementación y presupuesto.
Consulte sobre inspección remota de fábrica/construcción digital in situ con 3D Gaussian Splatting (3DGS)