
Servicio de escaneo 3D/medición in situDesde la medición in situ y la entrega de nubes de puntos hasta la utilización de datos.
Aceptamos mediciones 3D in situ de fábricas, almacenes y edificios utilizando XGRIDS Lixel K2 de EmplifAI. Brindamos soporte en todo, desde el escaneo en el sitio hasta la organización y entrega de la nube de puntos, registrando el estado actual antes de la renovación, considerando el diseño del equipo, modelando para CAD/BIM, compartiendo espacio usando 3DGS y desarrollando gemelos digitales para robots. Acordamos de antemano el rango de medición, la precisión requerida y el formato de entrega, y realizamos la medición de acuerdo con el sitio.
Solicite medición in situ y creación de gemelos digitales 3D
Gemelo digital 3D con 10,8 millones de puntos medidos que se pueden mover 360° en el navegador
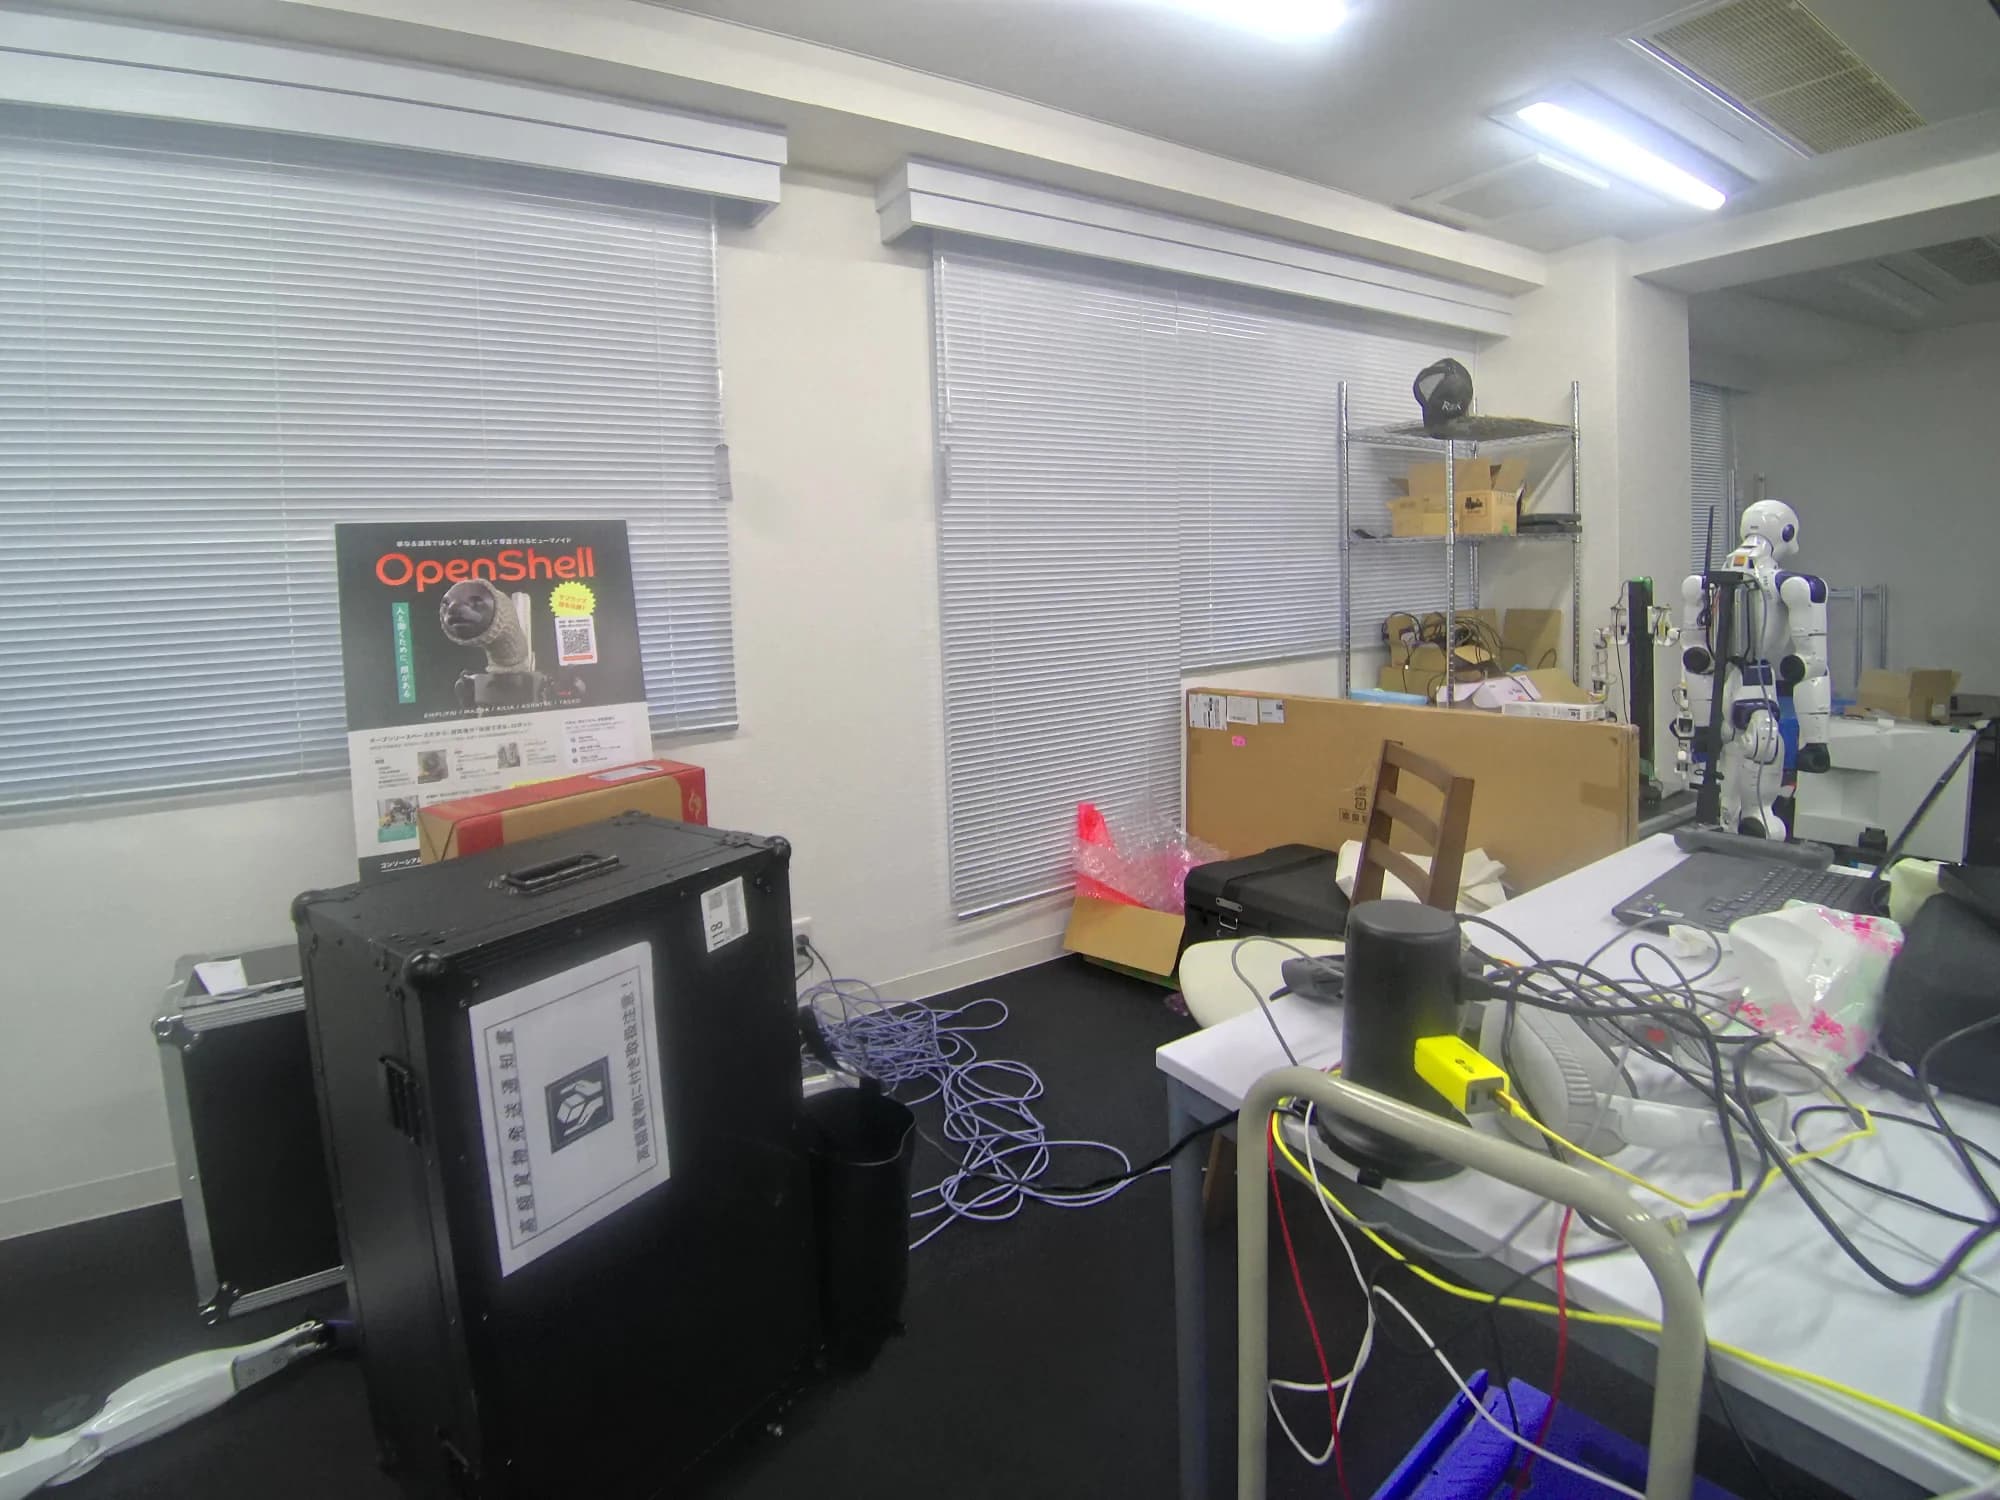
Estos son datos reales medidos mientras caminamos en el laboratorio de desarrollo de robots de EmplifAI (entorno de instalación de robot humanoide/de doble brazo Unitree G1) durante solo 89 segundos usando nuestro propio XGRIDS Lixel K2. Además de poder rotar y hacer zoom 360° arrastrando o deslizando el mouse, puede experimentar el cambio entre cuatro modos de visualización, corte del techo (corte transversal) y salto del punto de vista al lugar de instalación del robot en el acto.
¿Qué se puede hacer con datos espaciales 3D XGRIDS × IA física?
El mayor valor de escanear un sitio en 3D no radica solo en la creación de dibujos para la visualización humana. Al combinar datos espaciales 3D de nivel milimétrico con los robots humanoides de EmplifAI (Unitree G1, etc.), manipuladores de doble brazo (OpenArm), modelos VLA y el entorno NVIDIA Isaac Sim, todo, desde el diagnóstico previo para la introducción del robot hasta el entrenamiento virtual, el movimiento autónomo y el control remoto, cambiará dramáticamente.
Digitaliza el espacio real en 89 segundos y crea un entorno de verificación virtual donde se mueven robots humanoides y de dos brazos
Incluso en fábricas, almacenes e instalaciones de investigación donde no existen dibujos, puede obtener nubes de puntos 3D y texturas de acción en vivo de toda la sala simplemente caminando con XGRIDS Lixel K2. En los datos de medición reales del laboratorio EmplifAI, todo el espacio (68,3 m2, 10,8 millones de puntos), incluido el humanoide junto a la ventana (Unitree G1) y la celda de trabajo del robot de doble brazo en el centro, se convirtió en datos espaciales en solo 89 segundos. Al importar el espacio adquirido al entorno NVIDIA Isaac Sim o ROS 2, puede ejecutar simulaciones (Real2Sim2Real) de rutas para caminar, control de todo el cuerpo y movimientos de agarre antes de llevar la máquina real al sitio.
¿Qué se puede conseguir con esta combinación?
- Construya un espacio virtual 3D a gran escala donde los humanoides y los AMR corren y trabajan simplemente caminando por el sitio.
- Modelo de detección de colisiones y cooperación de conversión de mapas de navegación para NVIDIA Isaac Sim, USD y ROS 2
- Generación de entornos para el aprendizaje por refuerzo de robots y el aprendizaje por imitación que refleja directamente los accesorios, bancos de trabajo y obstáculos del sitio.
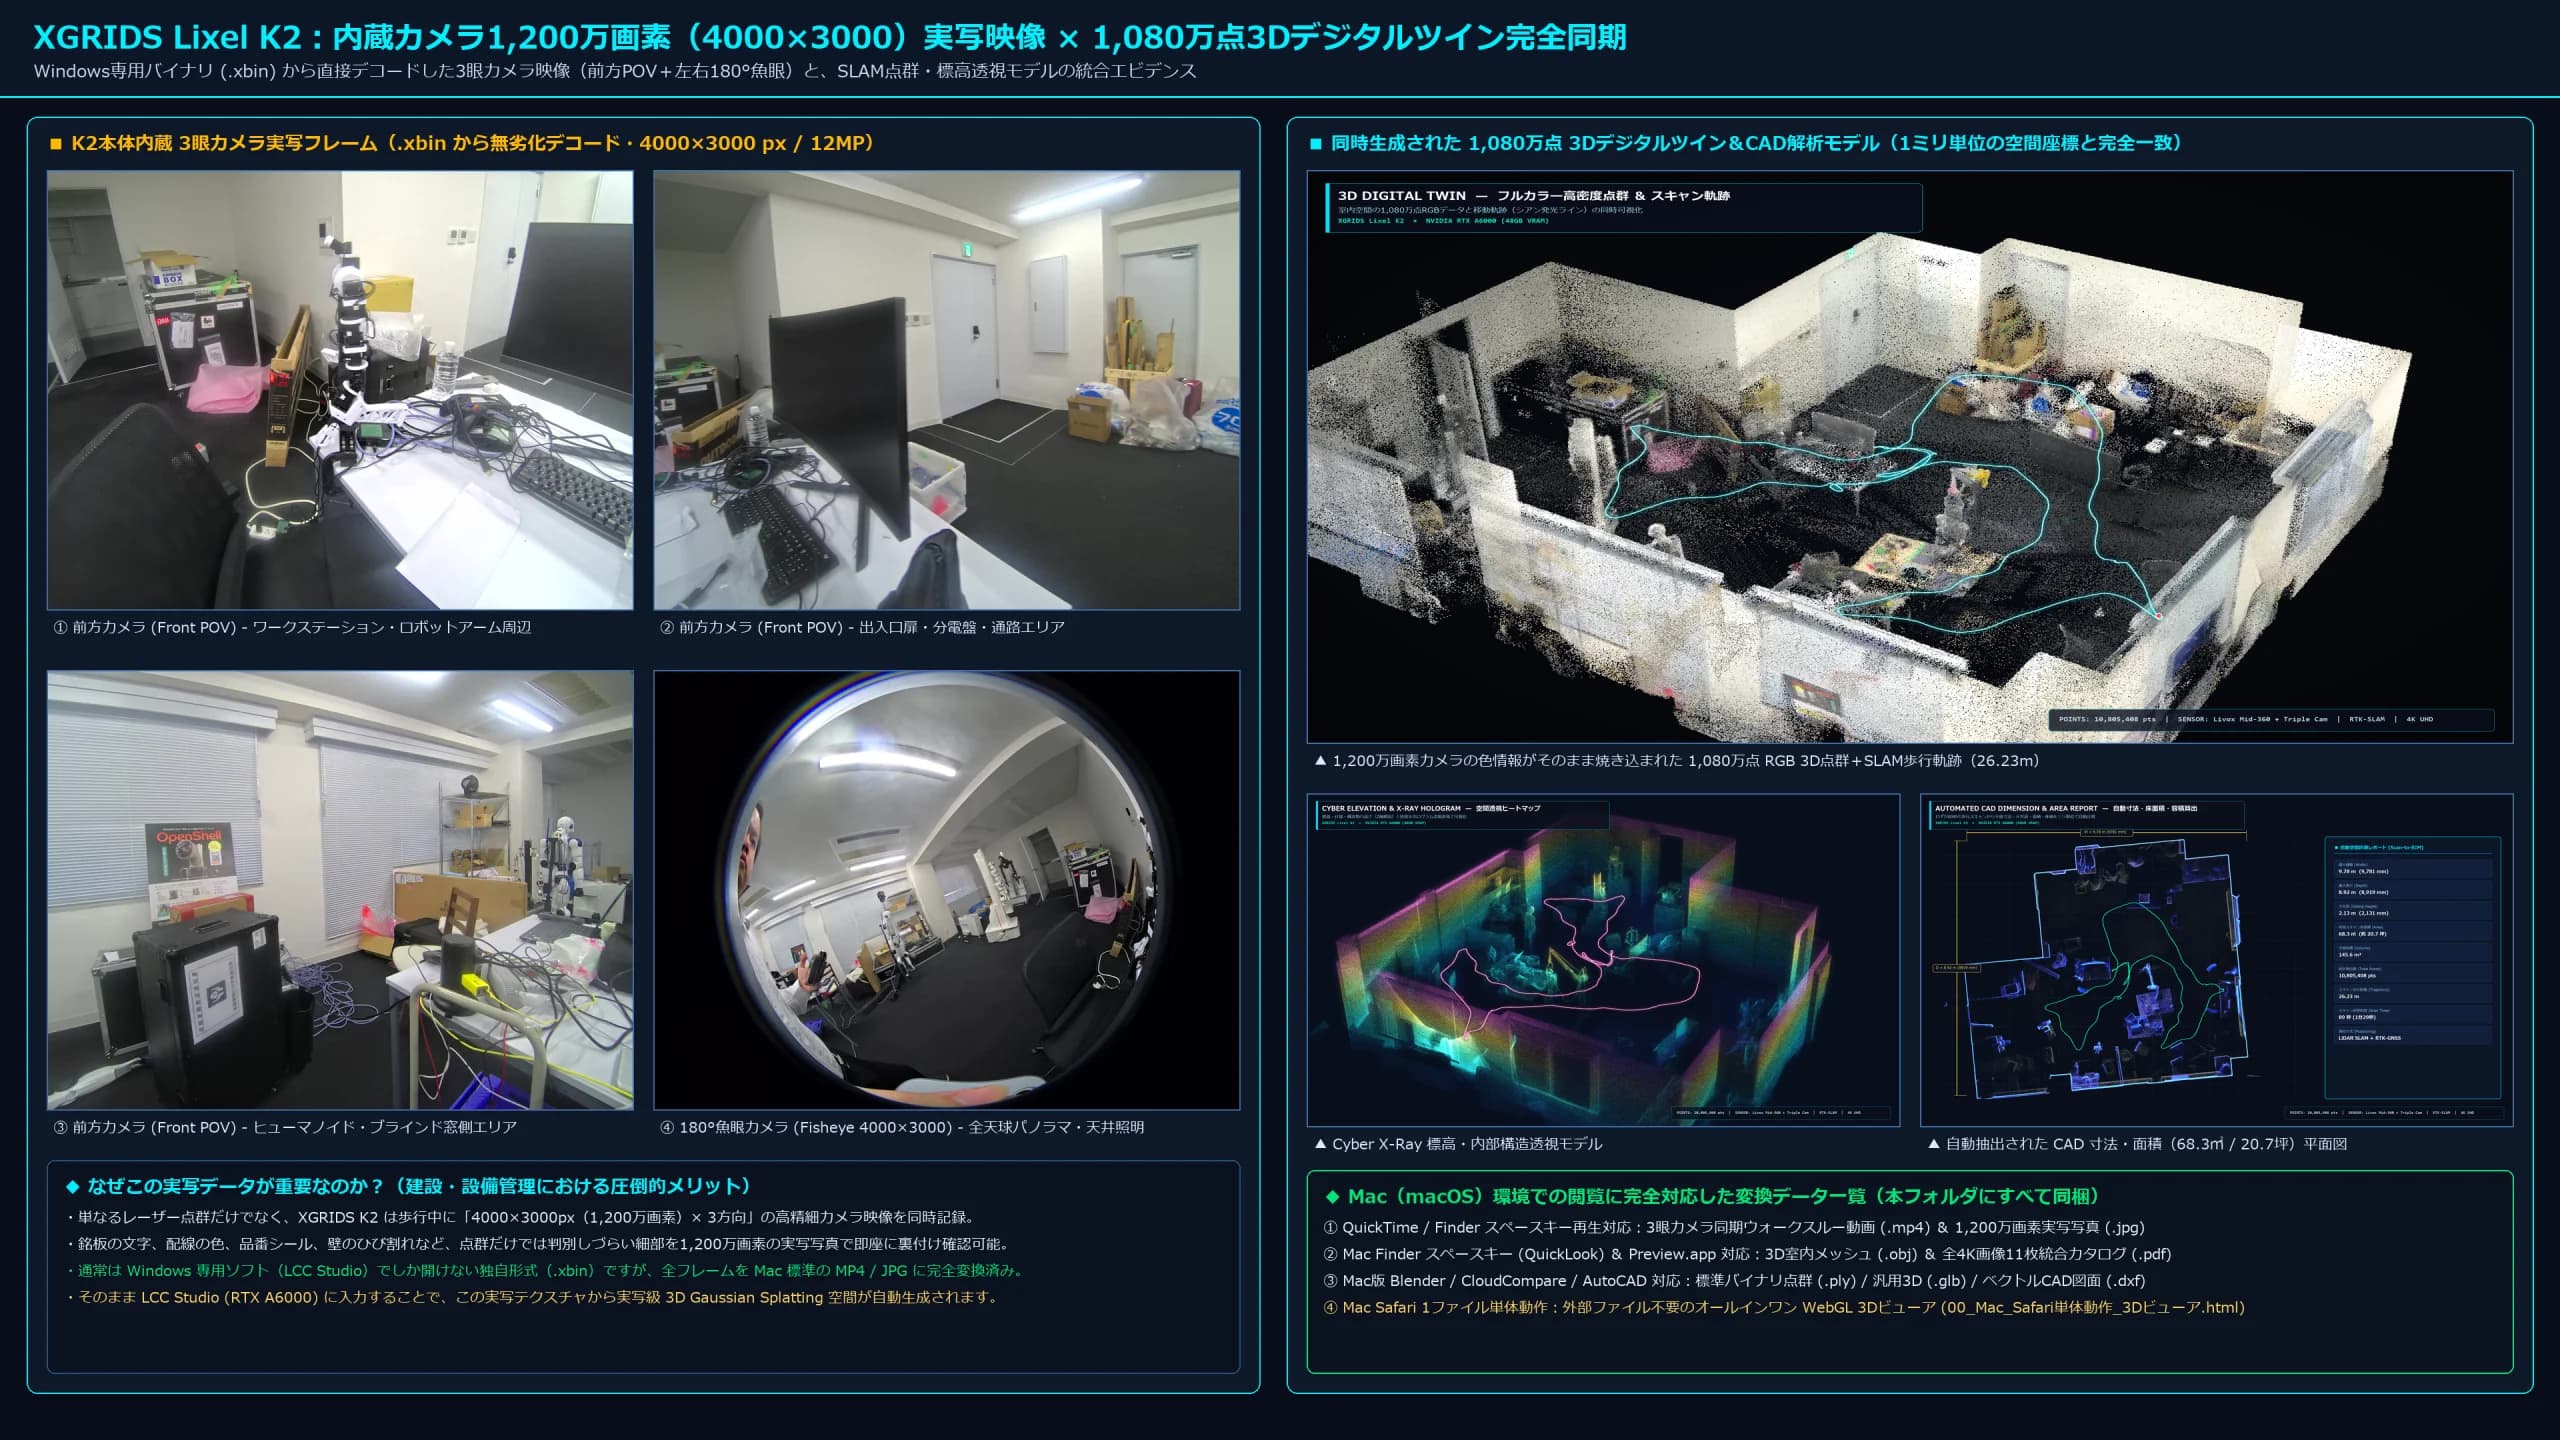
Mira el vídeo: Del recorrido de 89 segundos a la creación de un espacio 3D con 10,8 millones de puntos
Puede alternar entre el vídeo de análisis multimodal de 360° del espacio del laboratorio realmente medido con XGRIDS Lixel K2 y el vídeo de acumulación espacial de 10,8 millones de puntos creado mediante escaneo láser.
Rotación de 360° × 3 modos de cambio continuo (RGB a todo color → Elevación cibernética → Rayos X LiDAR)
Este es un video de exhibición que rota 10,8 millones de puntos de datos espaciales 3D generados a partir de un solo escaneo andante (89 segundos) y los muestra en una rotación de 360° mientras cambia sin problemas entre tres modos: RGB a todo color de acción en vivo, holograma de elevación cibernética por altura y perspectiva de rayos X basada en la intensidad de reflexión del láser.
"Visualización de análisis/dibujo/inspección espacial 4K" que se puede desarrollar desde múltiples ángulos desde un solo escaneo
Desde los datos 3D de alta densidad adquiridos hasta nubes de puntos a todo color, hologramas de elevación, ortogramas arquitectónicos de cuadrícula de 1 m, planos de planta CAD con dimensiones automáticas, mapas de calor milimétricos de irregularidades del piso y verticalidad de las paredes y verificación de autorización de entrega del robot, puede desarrollar vistas de análisis que se adapten a su propósito. Haga clic en la miniatura para cambiar y haga clic en la imagen para ampliarla en alta resolución.
Haga clic para ampliar la imagen en alta definición 4KMuestra de análisis espacial 3D multimodal de 4 divisiones
A partir de los datos de un escaneo, se pueden desarrollar simultáneamente cuatro modos: (1) nube de puntos RGB a todo color, (2) perspectiva del mapa de calor de elevación, (3) ortoplano arquitectónico de cuadrícula de 1 m y (4) perfil de sección transversal. Puede comprender la apariencia, las dimensiones y la estructura del espacio de un vistazo.
Contamos con un XGRIDS Lixel K2 real y brindamos soporte integral desde medición espacial 3D hasta colaboración física con IA.
EmplifAI ha instalado en su propio laboratorio un escáner 3D portátil XGRIDS "Lixel K2" y una GPU de estación de trabajo "NVIDIA RTX A6000" con una VRAM de gran capacidad de 48 GB. Podemos crear un gemelo digital 3D de toda la habitación (68,3 m2, 10,8 millones de puntos) en solo 89 segundos de caminata y brindar consultas integrales sobre todo, desde nubes de puntos, dibujos CAD/BIM e inspecciones de irregularidades del piso hasta salpicaduras gaussianas 3D (3DGS) y simulación de robot humanoide y de doble brazo (NVIDIA Isaac Sim/Real2Sim).
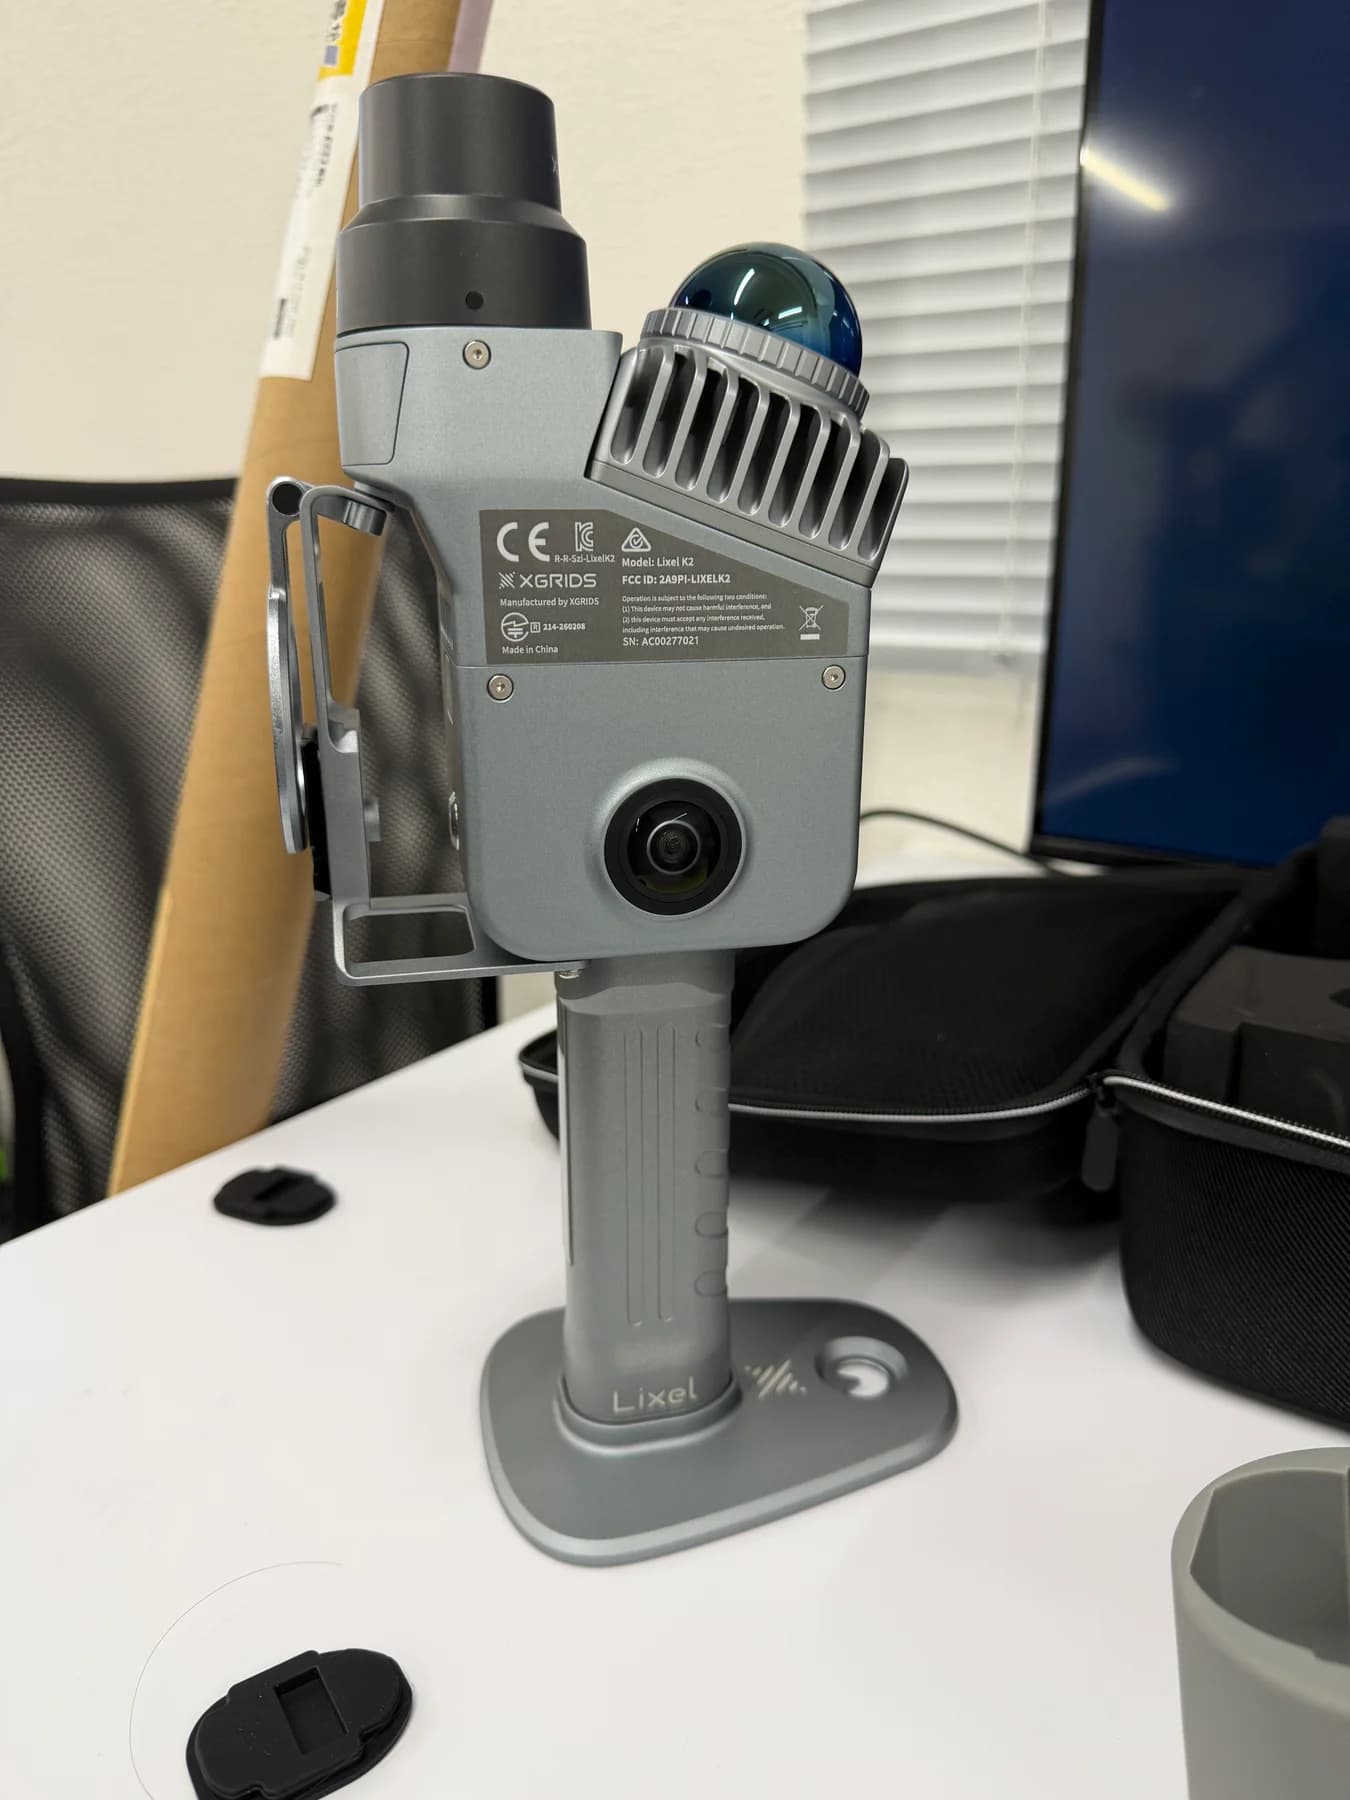
El gemelo digital 3D de K2, la máquina real y la colaboración física con IA
Página de presentación especial de XGRIDS Lixel K2
Le presentaremos un visor 3D interactivo con 10,8 millones de puntos, análisis espacial 4K, colaboración física con IA, medición in situ y consulta de alquiler.
Solución de medición espacial 3D que conecta directamente los problemas in situ y la implementación física de la IA
Evaluación del espacio/diagnóstico de interferencias y irregularidades de la superficie del suelo antes de la introducción del robot
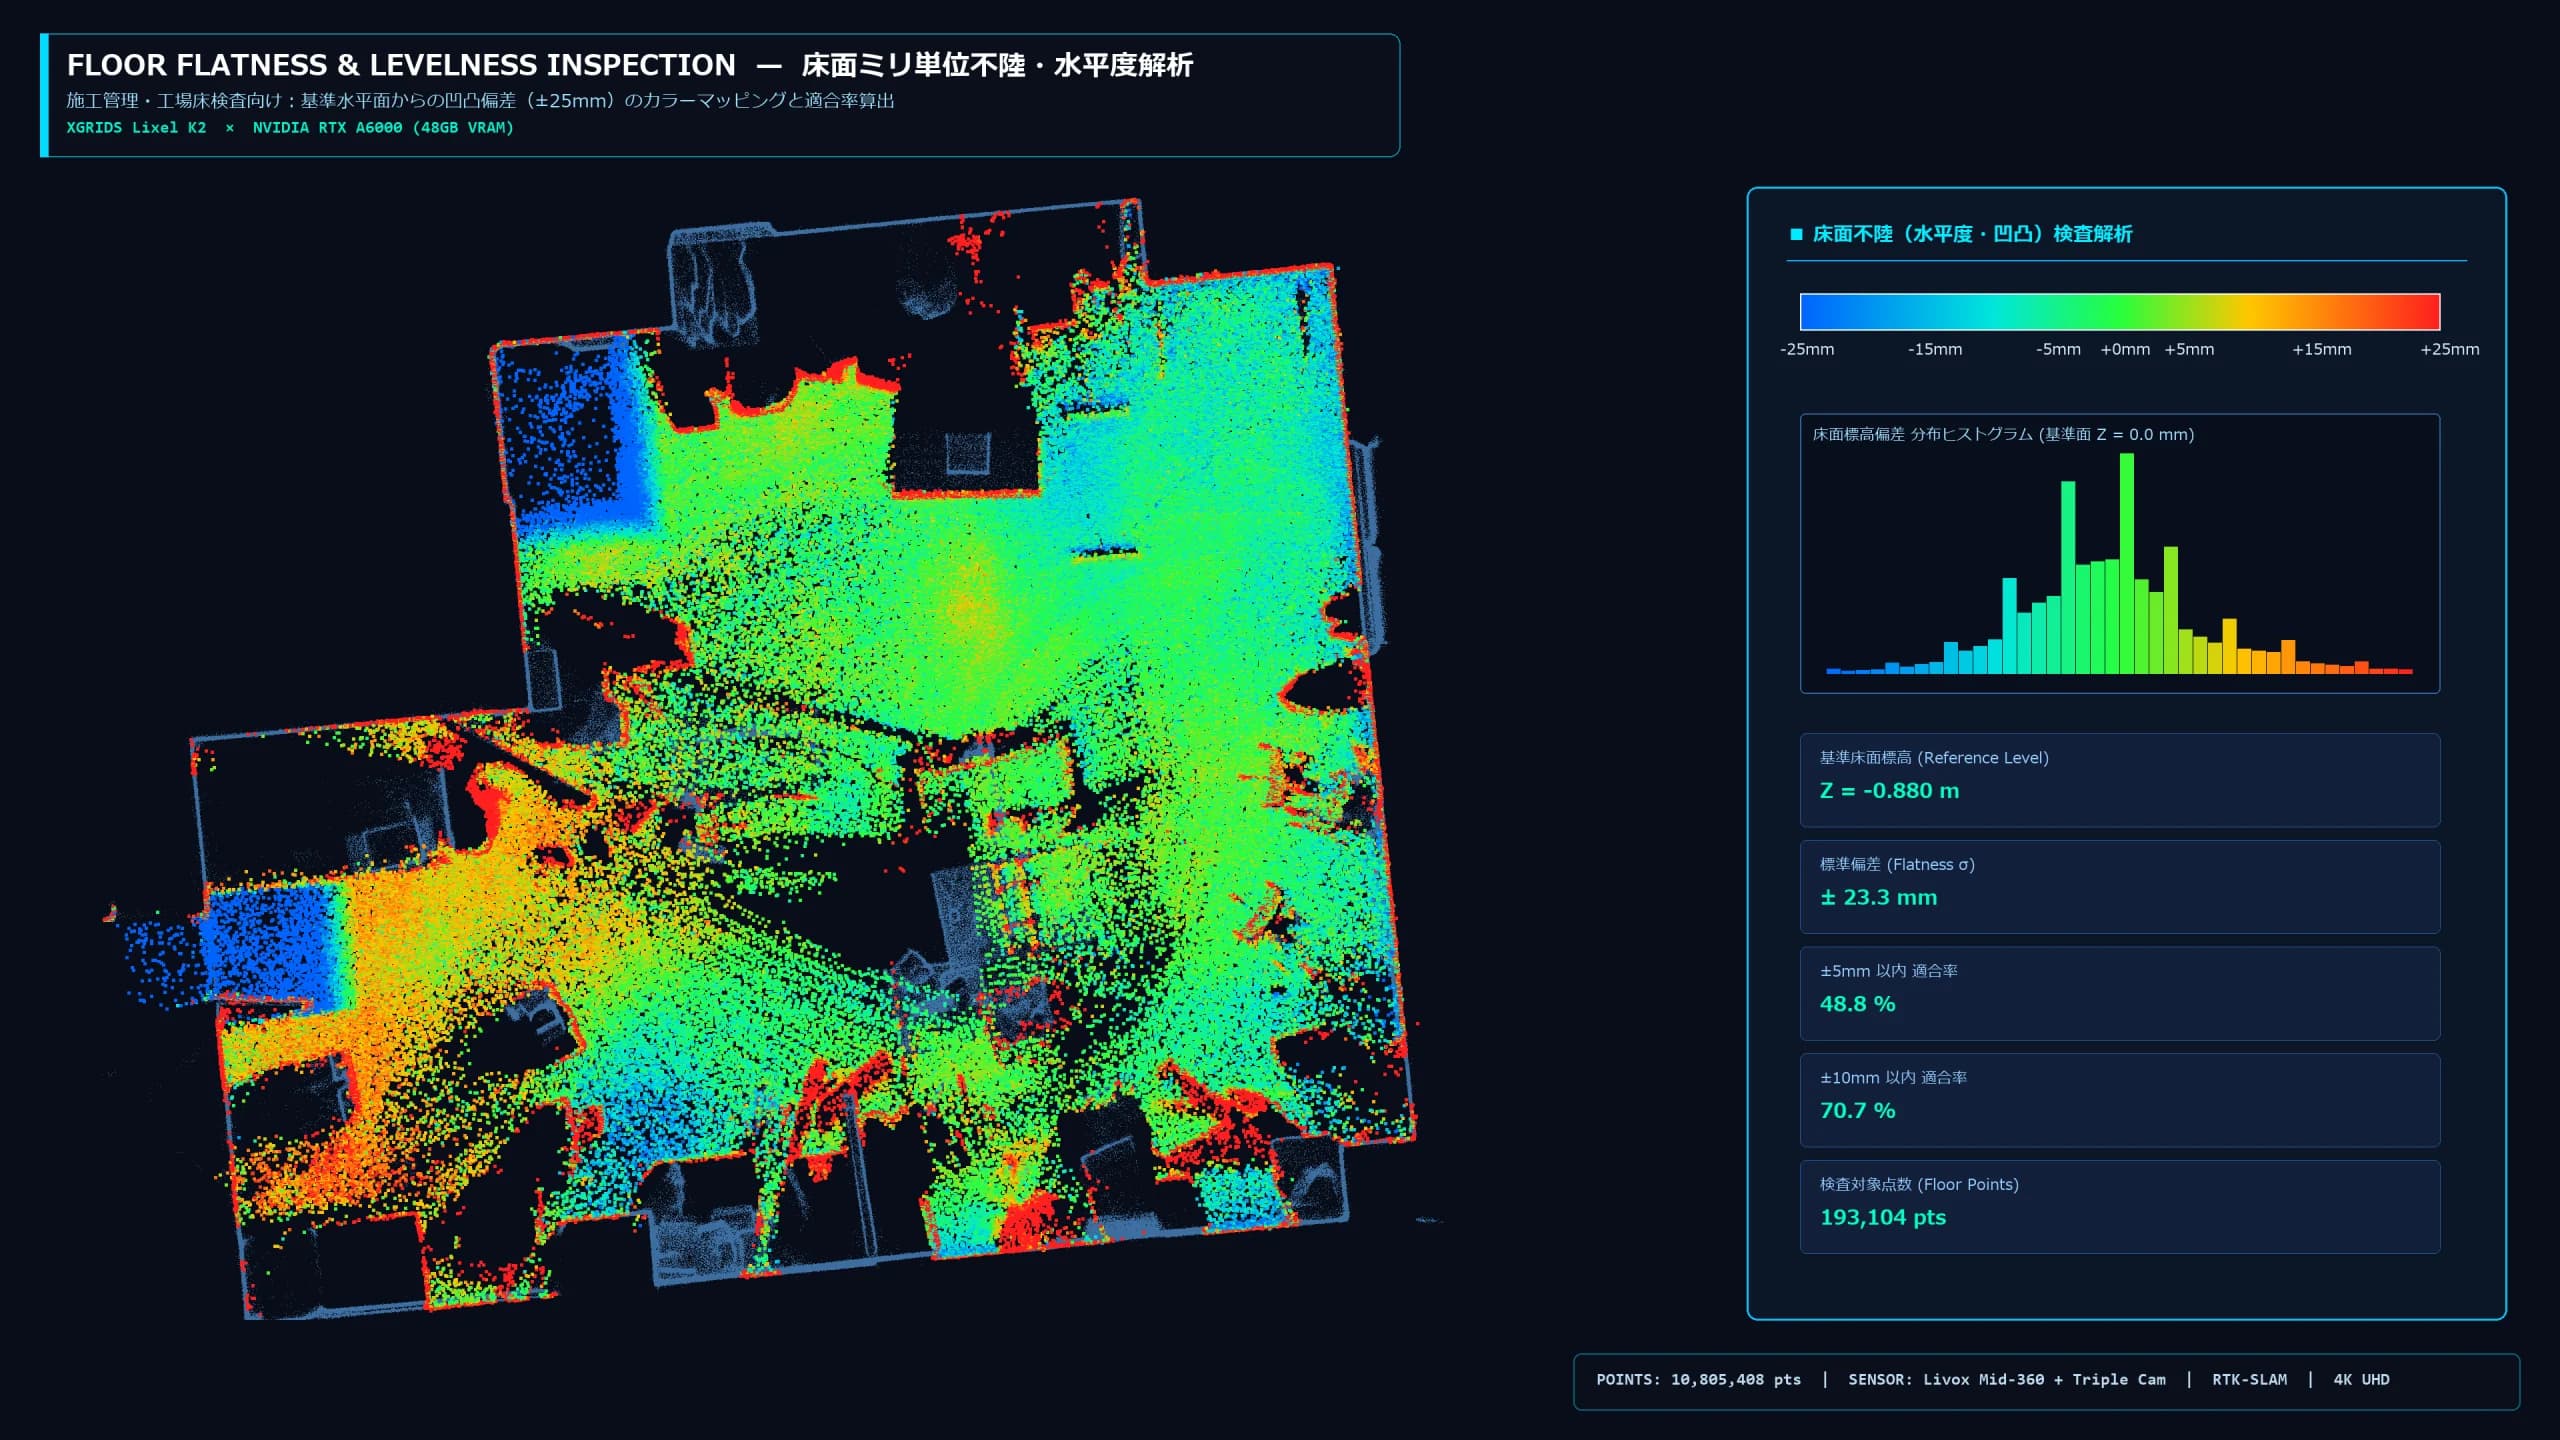
Antes de introducir un humanoide (Unitree G1, etc.) o AMR, tomamos medidas 3D del ancho del pasillo y la distancia de apertura de la puerta (ancho 800 mm x alto 1.800 mm sobre) y las irregularidades de la superficie del piso en unidades milimétricas (±5 mm/±10 mm mapa de calor) para evitar problemas al viajar y cargar.
Grabación 3D de alta velocidad y dibujo CAD/BIM de instalaciones existentes sin dibujos
Con una medición de recorrido que no requiere un trípode, se pueden convertir fábricas, almacenes e instalaciones de investigación enteras en funcionamiento en 3D en poco tiempo. Elaboramos dibujos CAD/BIM a partir de ortoplanos, cortes en altura (FL+300/+1.200/+1.900mm), y perfiles longitudinales y transversales.
Creación del entorno de verificación del robot NVIDIA Isaac Sim/Real2Sim
Basándonos en nubes de puntos 3D de tamaño real, mallas y texturas de acción en vivo de 12 MP escaneadas en el sitio, construiremos un entorno de simulación para verificar previamente la marcha, el agarre y la carrera autónoma del robot en el espacio virtual.
3D Gaussian Splatting (3DGS) y uso compartido remoto con visor web 3D
Comparta un espacio de 360° en su navegador con ingenieros y tomadores de decisiones que no pueden estar en el sitio. El 3DGS con calidad de acción en vivo y el visor de nubes de puntos multimodal eliminan las visitas repetidas para realizar mediciones adicionales.
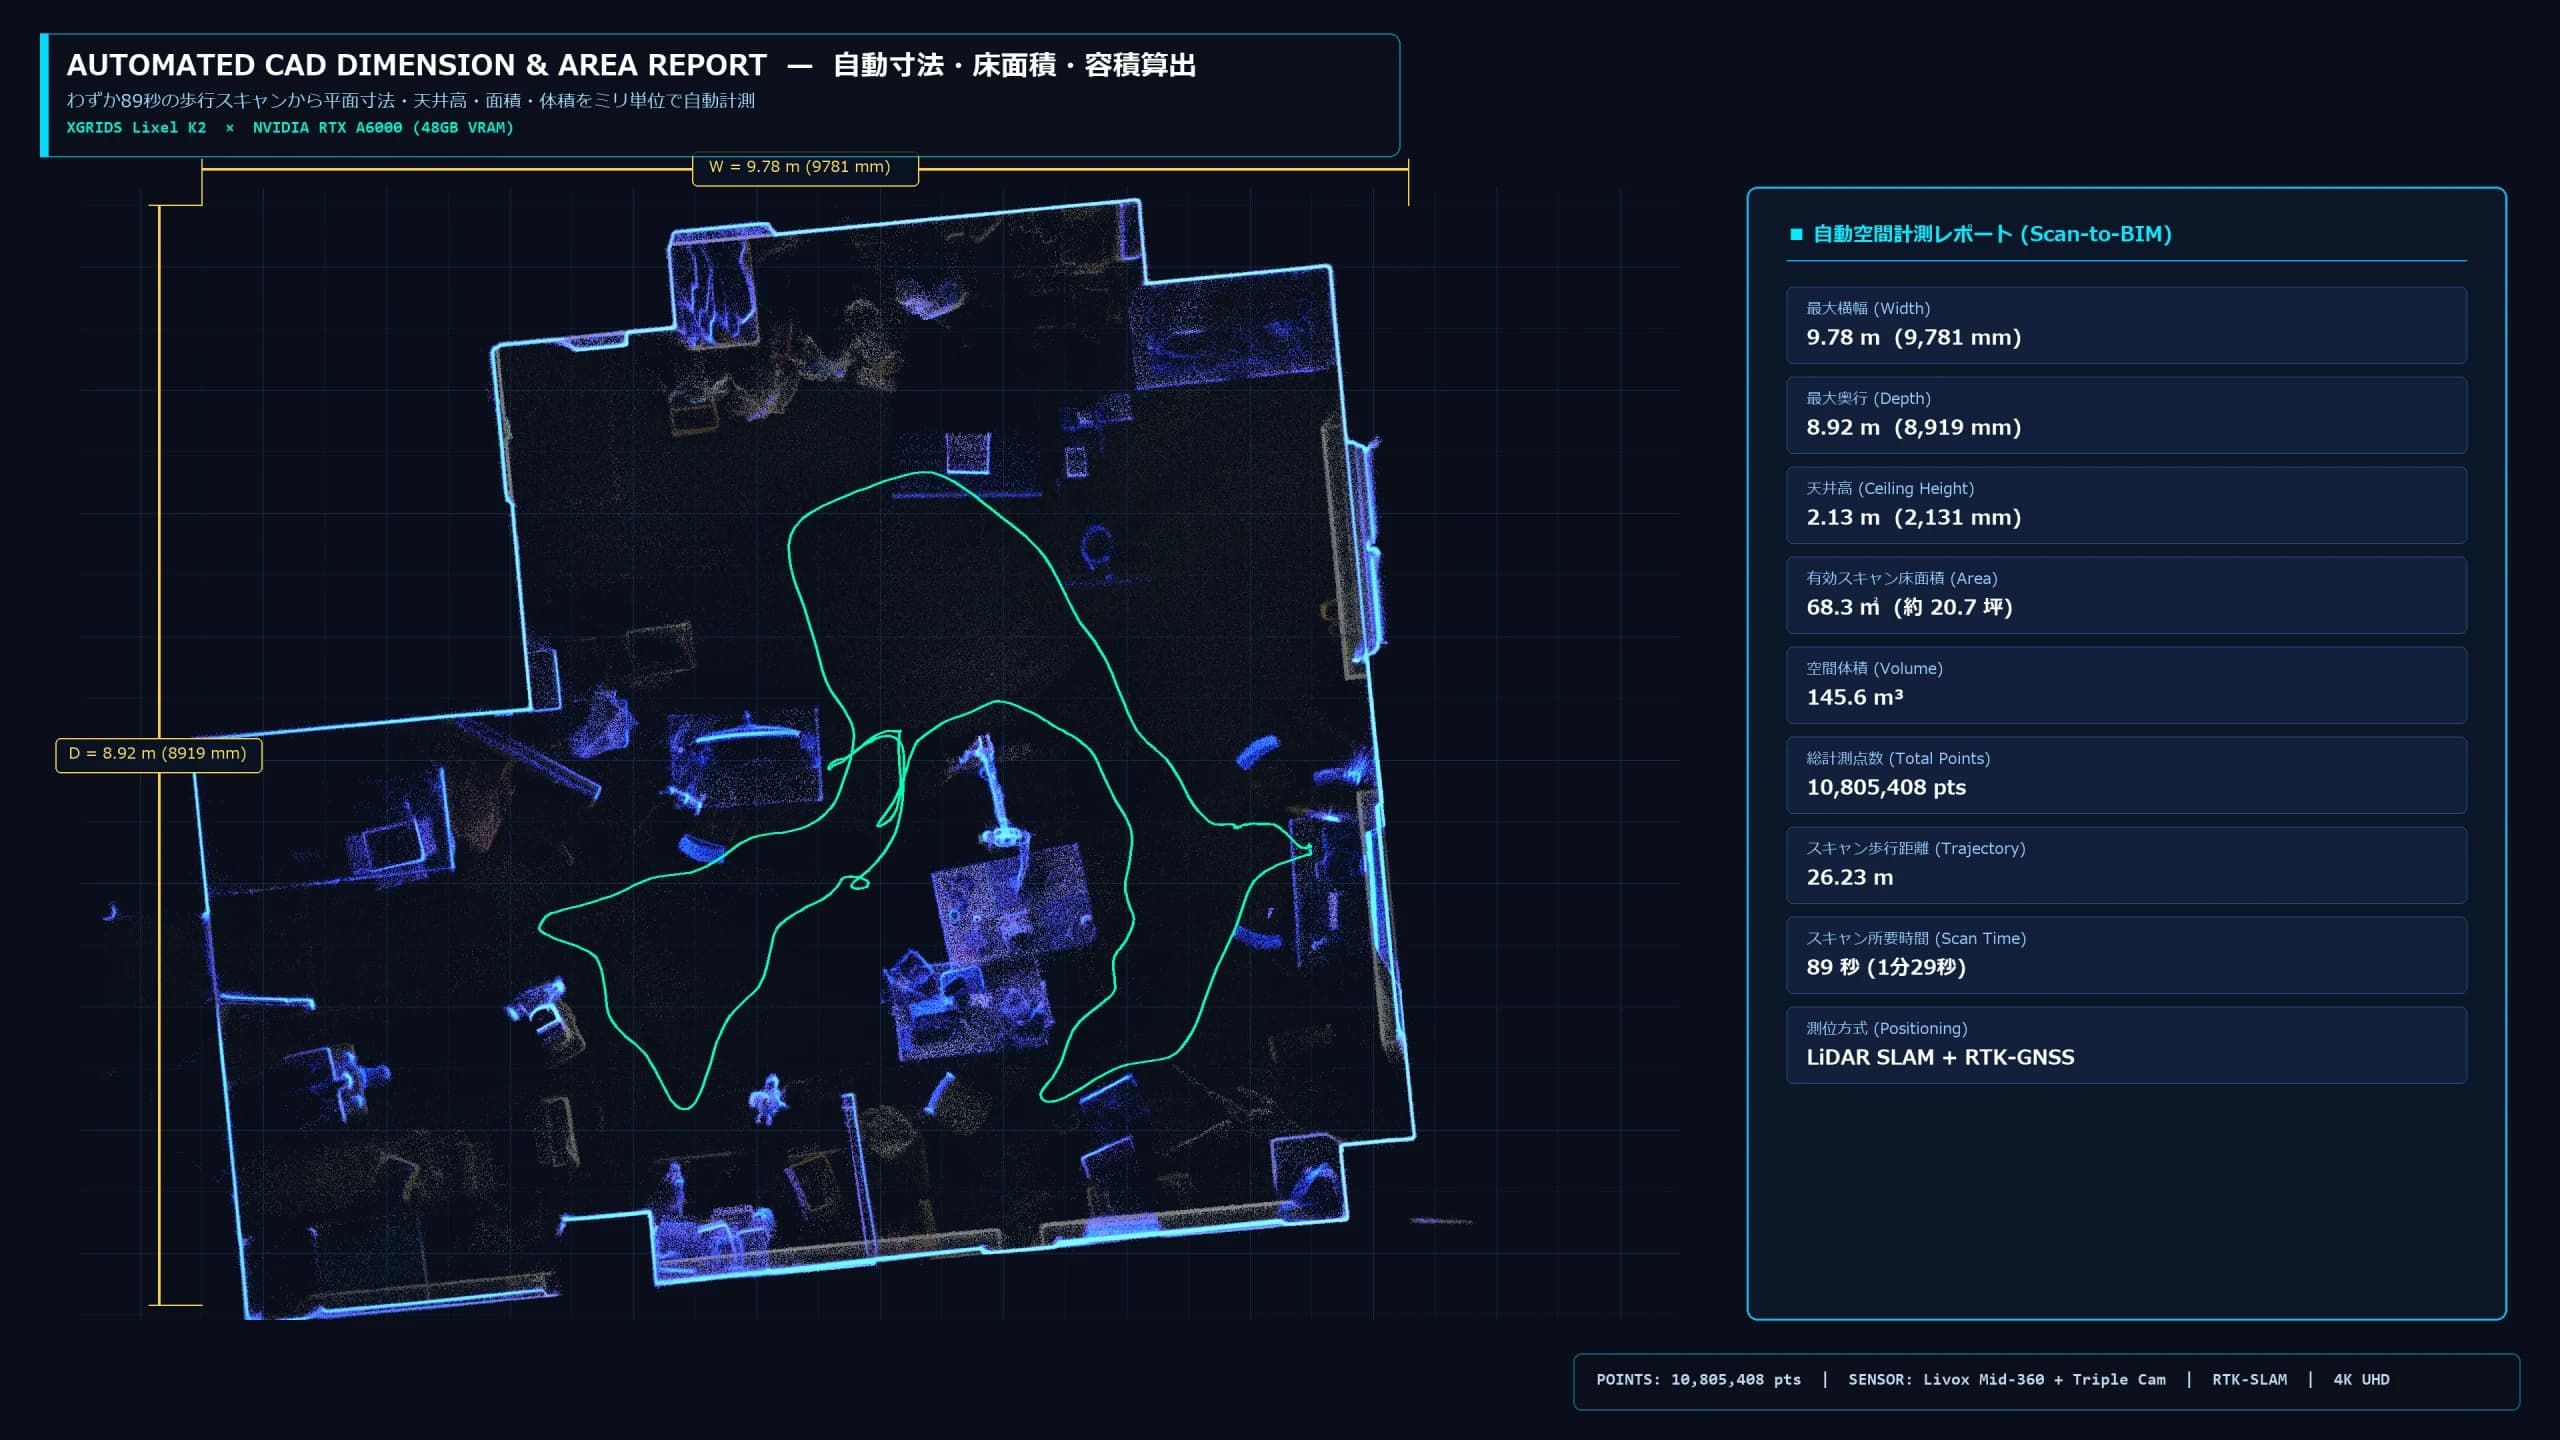
Informe de plano de planta CAD con cálculos automáticos de dimensiones, área de piso y volumen de espacio
Este es un informe de plano de planta que calcula automáticamente las dimensiones interiores y exteriores (9,78 m x 8,92 m, altura del techo 2,13 m), el área del piso (68,3 m2 / 20,7 tsubo), el volumen espacial (145,6 m³) y la trayectoria del movimiento de escaneo (26,23 m) a partir de la nube de puntos 3D adquirida. Se puede utilizar inmediatamente para considerar el diseño de las instalaciones y como dibujo básico para Scan-to-BIM.
Mapa de calor de irregularidades milimétricas del piso e inspección de autorización de envolvente móvil del robot
Visualización de alta definición de irregularidades del suelo (desviación de ±5 mm / ±10 mm) que no se pueden determinar visualmente y de interferencias de obstáculos (detección de choques) para un entorno móvil de 800 mm de ancho x 1800 mm de alto. Brindamos una amplia gama de servicios, desde inspecciones de calidad de la construcción (QA/QC) hasta diagnósticos de compatibilidad previos a la introducción de humanoides bípedos y AMR.
Menú de servicios desde escaneo in situ hasta entrega y colaboración de robots
- Medición 3D in situ de ultra alta velocidad
- XGRIDS Lixel K2 (LiDAR SLAM + cámara triple de 12MP + RTK) se utiliza para escanear interiores y exteriores a alta velocidad mientras se camina (ejemplo: mide 10,8 millones de puntos en un espacio de laboratorio de aproximadamente 68 m2 en 89 segundos).
- Dimensiones automáticas/plano CAD/dibujo de sección
- Compatible con informes de cálculo de dimensiones externas, área de piso y volumen de espacio, diagramas de corte de 3 niveles por altura, diagramas ortográficos de proyección ortogonal de cuadrícula de 1 m, dibujos DXF y modelado BIM manejables con AutoCAD, etc.
- Desniveles del suelo, verticalidad de las paredes, análisis de interferencias.
- Creamos inspecciones de mapas de calor para desniveles en pisos, inspecciones de construcción/encabezados de paredes, verificaciones de interferencia envolvente (detección de choques) para movimiento de robots y entrega de equipos grandes.
- 3DGS・Isaac Sim・Cooperación ROS 2
- Admite la generación de salpicaduras gaussianas 3D de área amplia utilizando el entorno NVIDIA RTX A6000 (48 GB) y la conversión de modelo/mapa espacial para Isaac Sim/ROS 2 Nav2.
- Cotización individual
- Proporcionamos estimaciones flexibles para todo, desde mediciones in situ hasta procesamiento de datos y colaboración de verificación robótica, según la ubicación de las instalaciones, el área objetivo, el formato de análisis/entrega requerido y la fecha de entrega.
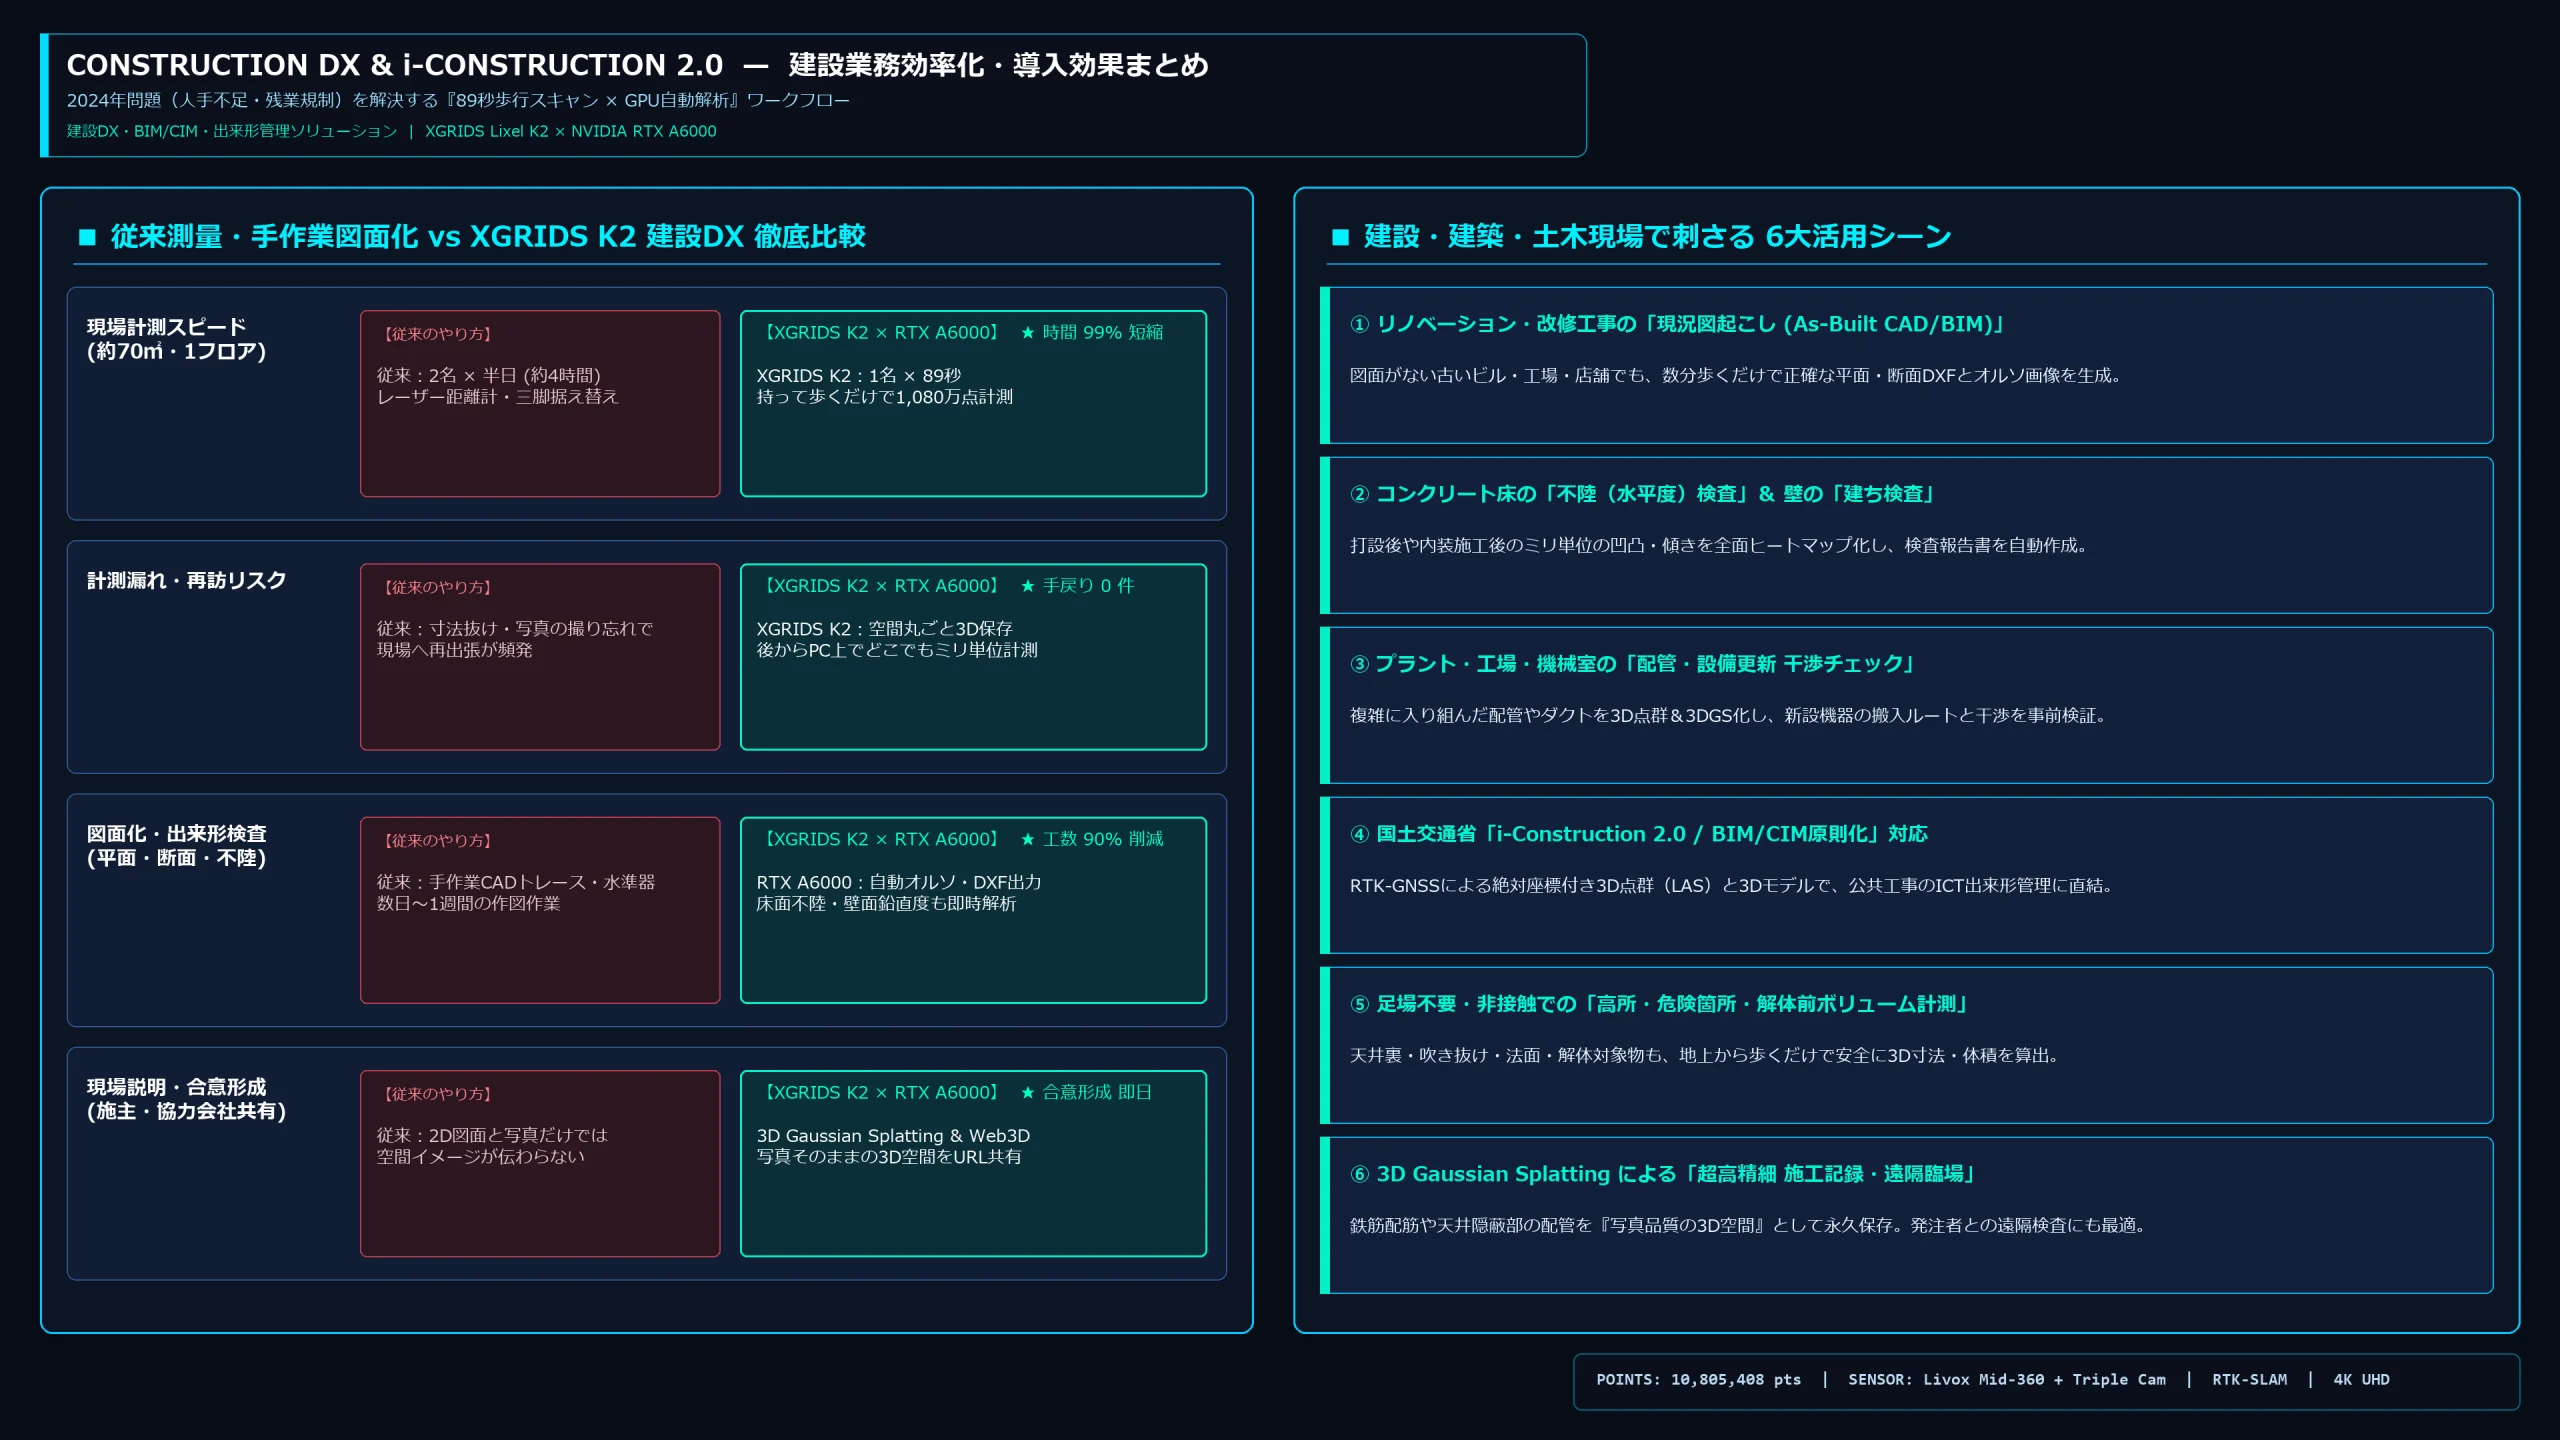
Desde el levantamiento manual tradicional (2 personas x 4 horas) hasta la conversión 3D de todo el espacio en 1 persona x 89 segundos
Las mediciones convencionales in situ utilizando un telémetro láser y notas escritas a mano dieron como resultado frecuentes retrabajos, como "Olvidé medir la altura de la tubería o la posición del haz" o "No pude calcular la pendiente del piso", a pesar de que tomó varias horas con dos personas.
Con la medición de recorrido utilizando XGRIDS Lixel K2, una persona puede registrar simultáneamente más de 10 millones de coordenadas 3D y cuadros de acción en vivo de 12 millones de píxeles x 3 ojos con solo caminar por la habitación. Puede medir y verificar las dimensiones, la sección transversal y el espacio libre de cualquier ubicación tantas veces como desee más adelante en la oficina.
Preguntas frecuentes
Incluso si no puedo operar el equipo, ¿puedo solicitar una medición completa en sitio?
Sí. El personal de EmplifAI se encargará de todo, desde el escaneo en el sitio hasta el procesamiento de nubes de puntos, la creación de planos y secciones transversales CAD, informes de análisis de interferencias y desniveles del piso y la entrega de visores 3D.
¿Se pueden utilizar los datos del escaneo 3D tal cual cuando se considera la introducción de un robot?
Sí. Además de la medición del espacio, EmplifAI cuenta con equipos de implementación para humanoides (Unitree G1, etc.), robots de doble brazo, conducción autónoma ROS 2 y simulación NVIDIA Isaac Sim, por lo que los datos de escaneo se pueden conectar directamente al diseño de la línea de flujo del robot, el diagnóstico del piso y la verificación Real2Sim.
¿Cuánto cuesta el escaneo 3D/medición in situ?
Proporcionaremos una cotización individual basada en la ubicación, el área objetivo, la cantidad de pisos y los entregables requeridos (solo nube de puntos/dibujos CAD/informe de inspección del terreno/3DGS/construcción del entorno Isaac Sim, etc.).
¿Es posible medir en edificios antiguos sin planos o en laboratorios y fábricas con equipos abarrotados?
Sí. Es especialmente eficaz para elaborar dibujos actuales (ingeniería inversa) donde no hay dibujos y para comprobar espacios libres en espacios donde los robots, los equipos de producción y los accesorios están abarrotados.
Desde mediciones in situ hasta la entrega de datos espaciales 3D conectados directamente a IA física y DX
Infórmenos la ubicación de la instalación objetivo, el área aproximada y el propósito de uso (dibujo del estado actual, inspección del piso, consideración de la introducción de robots, colaboración en simulación, etc.).
Solicite medición in situ y creación de gemelos digitales 3D