
概念驗證/試行專案
AI機器人PoC・實證實驗聚焦一道工序,用實機給出答案。
能否導入機器人,不是靠型錄決定的。選定一項作業,用實際對象物運行,測量成功率與節拍。EmplifAI承接從工序選定、機體安排、評估設計到實機驗證。
諮詢PoC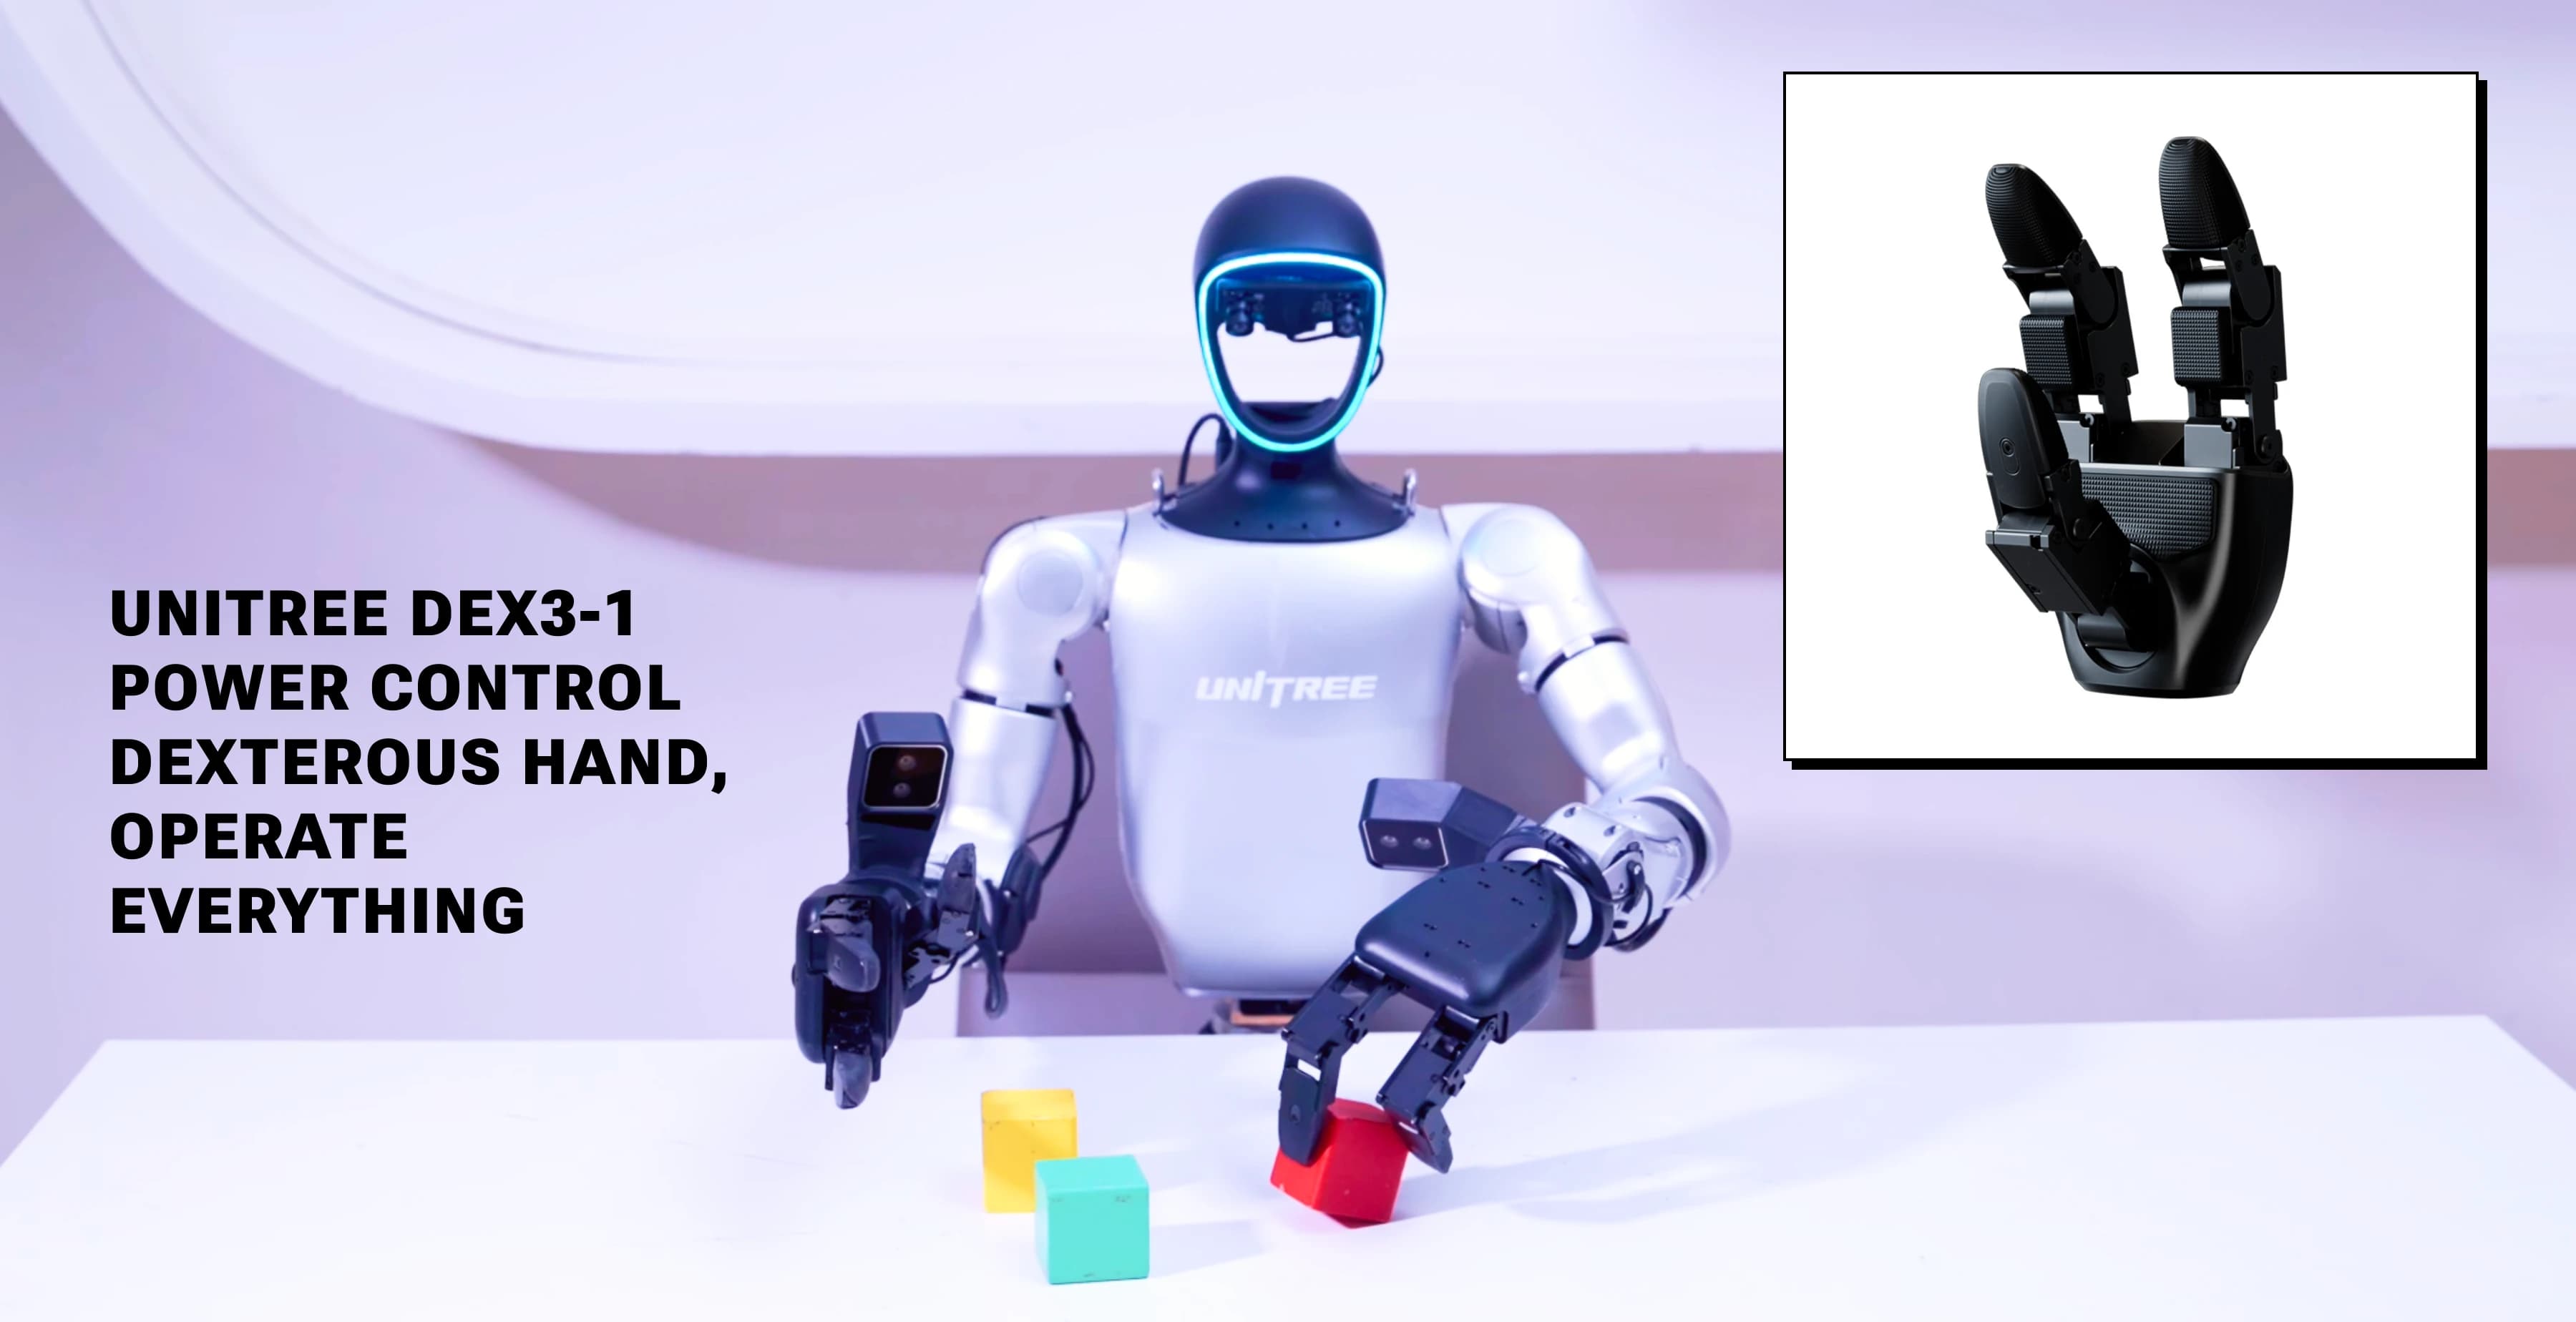
PoC失敗,多半是因為目標太寬
機器人PoC不順利的原因,多半不是技術,而是對象太寬。若以「想驗證工廠自動化」開始,既定不下在哪道工序、也定不下測什麼,最終什麼都判斷不了。
能出成果的PoC,對象都聚焦為一項。這個零件、從這個位置、放進這個治具。成功率多少、每次幾秒。具體到這一步,實機就能給出答案。
而且PoC的目的不是「成功」,而是「能夠判斷」。得知不可行,價值同樣存在。只要弄清改變條件是否可行、現階段是否無法實現,就能做出下一步的投資判斷。
PROCESS
PoC的推進方式
機體尚未確定、工序尚未聚焦的階段也可以商談。
- 01 工藝選擇
- 根據對象物的差異、節拍的餘裕、人員負擔,決定最先驗證的一道工序。這一步最為重要。
- 02 評估指標的設計
- 在著手前就成功率、節拍、恢復所需時間等「以什麼算成立」達成一致。
- 03 機體與構成的安排
- 研究所需負載・臂展・手爪後,以租賃方式安排機體。購買前即可試用。
- 04 實機驗證
- 在實際現場,或由我方使用對象物進行運行。透過改變條件確定成立範圍。
- 05 報告
- 整理測定結果、成立的條件與不成立的條件,並以可用於下一步判斷的形式留存。
- 06 擴展到下一個範圍
- 以成立的工序為基準,研究相鄰工序與增加台數。
可用於驗證的手段
常見問題
不知道該從哪道工序開始嘗試。
工序的選定也可與我們商談。對象物差異小、節拍有餘裕、人員負擔大的工序最合適。我們會了解現場狀況後縮小候選。
PoC的費用和週期大概是多少?
隨對象作業難度、有無機體、評估範圍而變。我們先整理驗證目標與評估指標,再按工序報出範圍・費用・週期。
能在不停自家現場的情況下驗證嗎?
有先從模擬驗證入手的方法。最終確認仍在實機進行,但佔用現場的時間可以縮短。也可由我方保管對象物進行驗證。
如果不成立會怎麼樣?
得知不可行,本身就是PoC的成果。我們會在報告中整理在哪些條件下不成立、改變什麼才有可能。不會勉強推薦導入。
關於PoC・實證實驗的諮詢
請告知對象工序、處理對象物與目前的作業。工序尚未聚焦的階段也沒關係,我們會以「從一道工序開始驗證」提出方案。
諮詢PoC