01
Robots
人形/四足/移動機器人
看詳情 洽詢導入方案
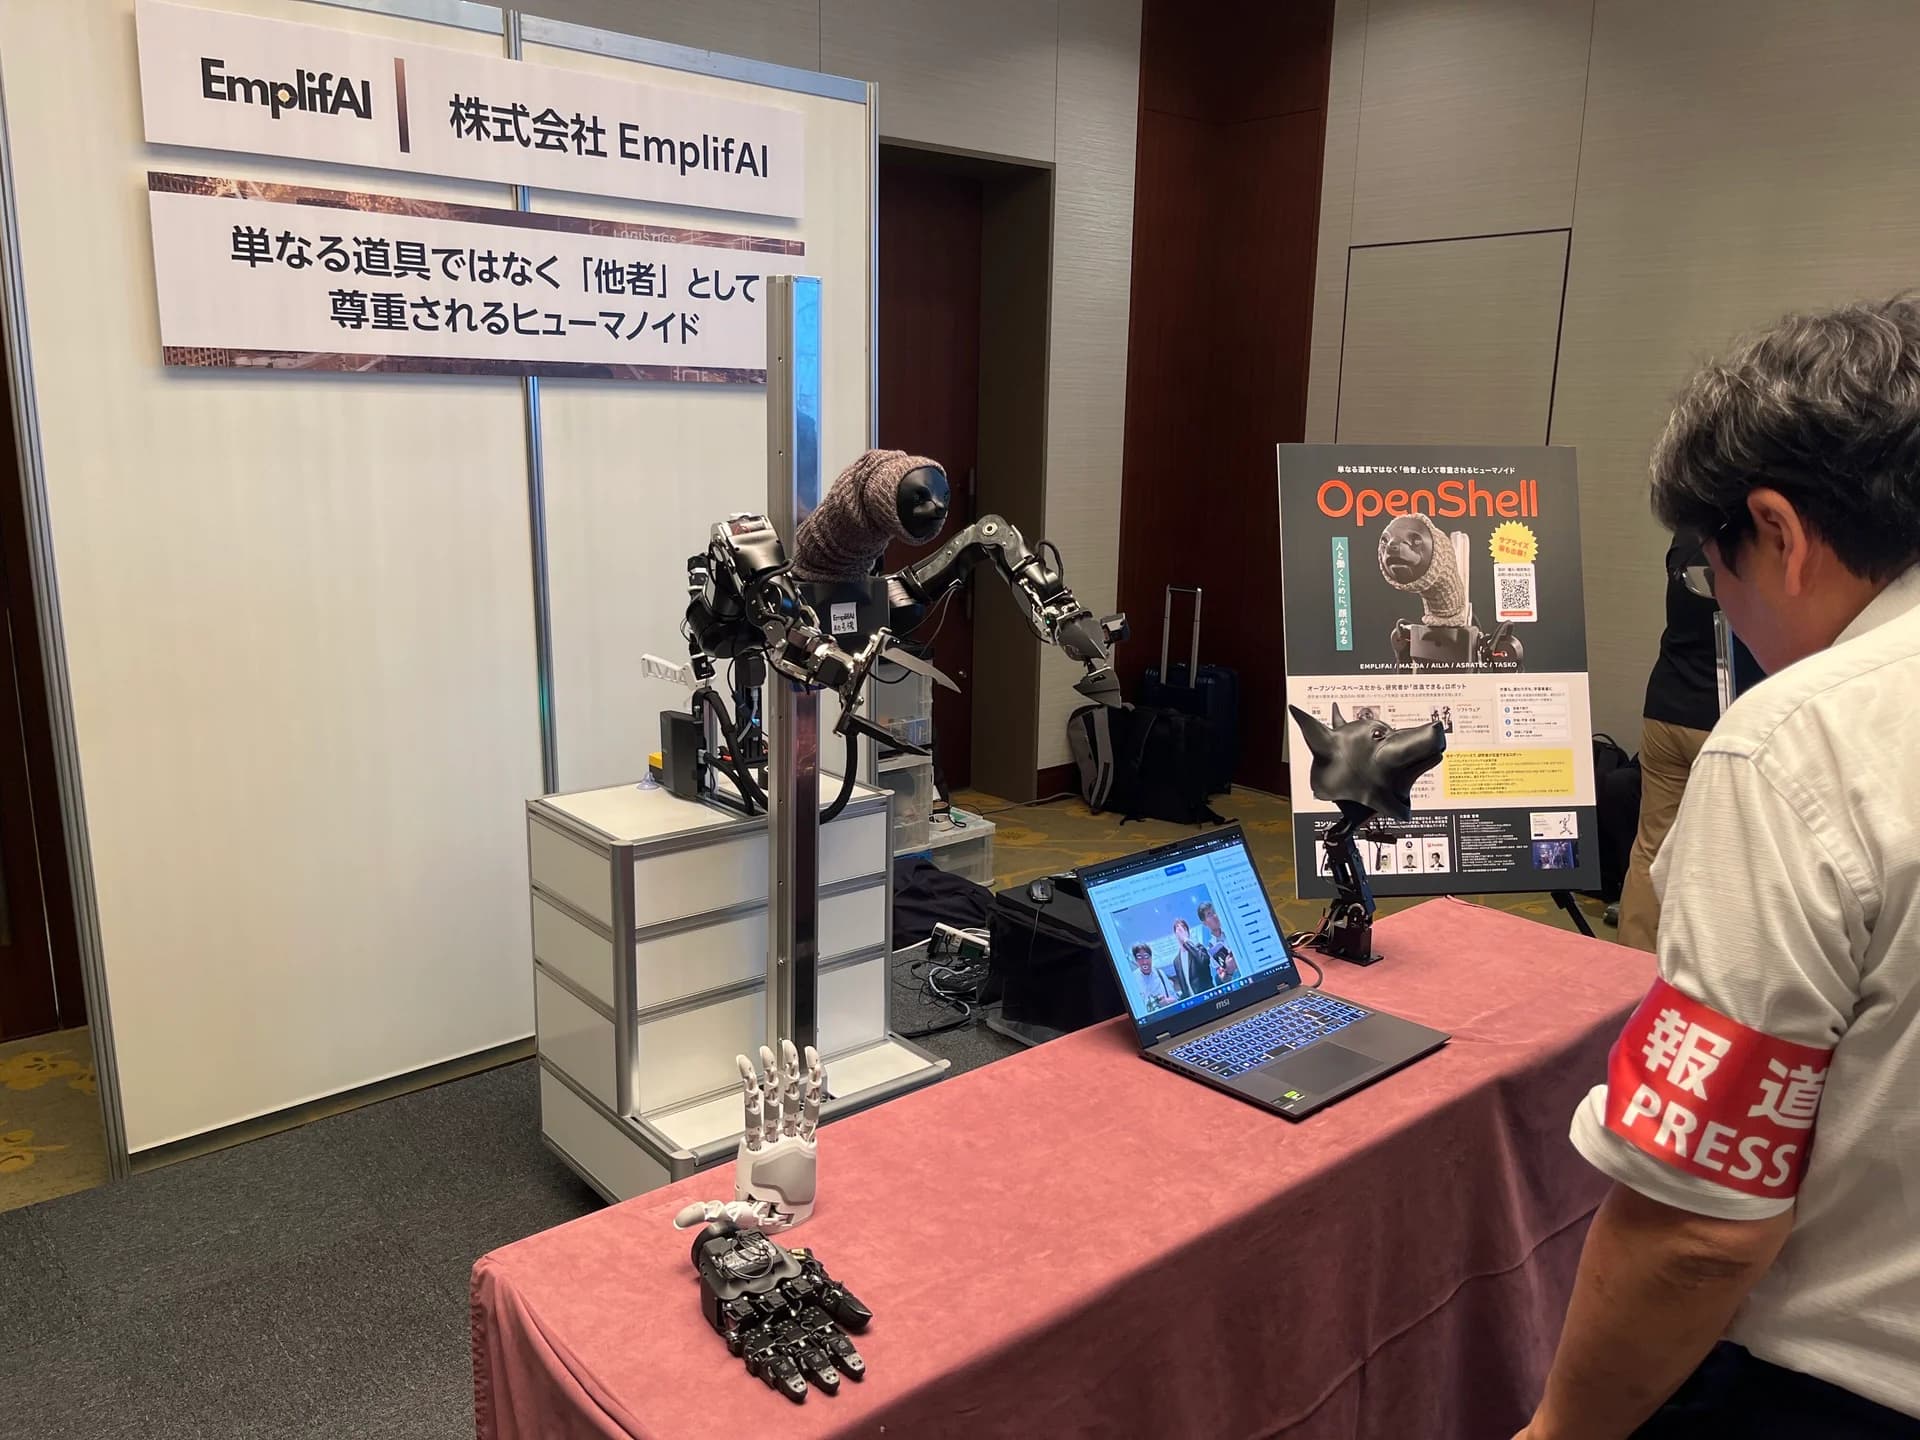
OpenShell
配置手、感測器、頭部等以滿足您的研究目的。您可以在現有配置的基礎上新增必要的功能。
利用ROS 2等開放開發平臺,您可以進行遠端控制、模仿學習和實際的機器人人工智慧測試。
根據科研院所和企業的需求,我們可以提供從機器人配置變更到軟體整合的個人化諮詢。
人形/四足/移動機器人
看詳情
機器人和測量設備的安排和引進支持
看詳情
ROS 2・物理AI・模擬・設備協作
看詳情
安全評估/風險資訊/操作記錄
看詳情
3D數位孿生/現場測量/實體AI空間構建
看詳情使用我們的 XGRIDS Lixel K2 對現場進行高速 3D 掃描。我們提供從超過 1000 萬個點雲、CAD 圖紙、地板不平整度診斷到 3DGS 的全面支持,以及創建機器人和類人機器人在其中移動的 Isaac Sim 環境。
RTK/GNSS・定位・自動駕駛
看詳情我們負責從雙臂和運動機構飛機的設計和開發到實際飛機的整合。
使用Gemini 4 Argon,我們成功驗證了Unitree G1能夠在視覺上自主抓取塑膠瓶,而不依賴硬編碼的動作。我們正在致力於實施模仿學習、VLA 和視覺行為轉換。
我們已經實現了遠端、身體共享遠端呈現,將操作員的身體動作和意圖即時傳輸給人形機器人。
我們經營專門報道物理AI的媒體《日本物理AI報紙》。我們用日語傳播國內外新聞、技術和研究趨勢以及有助於實施的訊息。人工智慧代理幾乎可以自主操作所有流程,從採訪到文章創作和出版。